
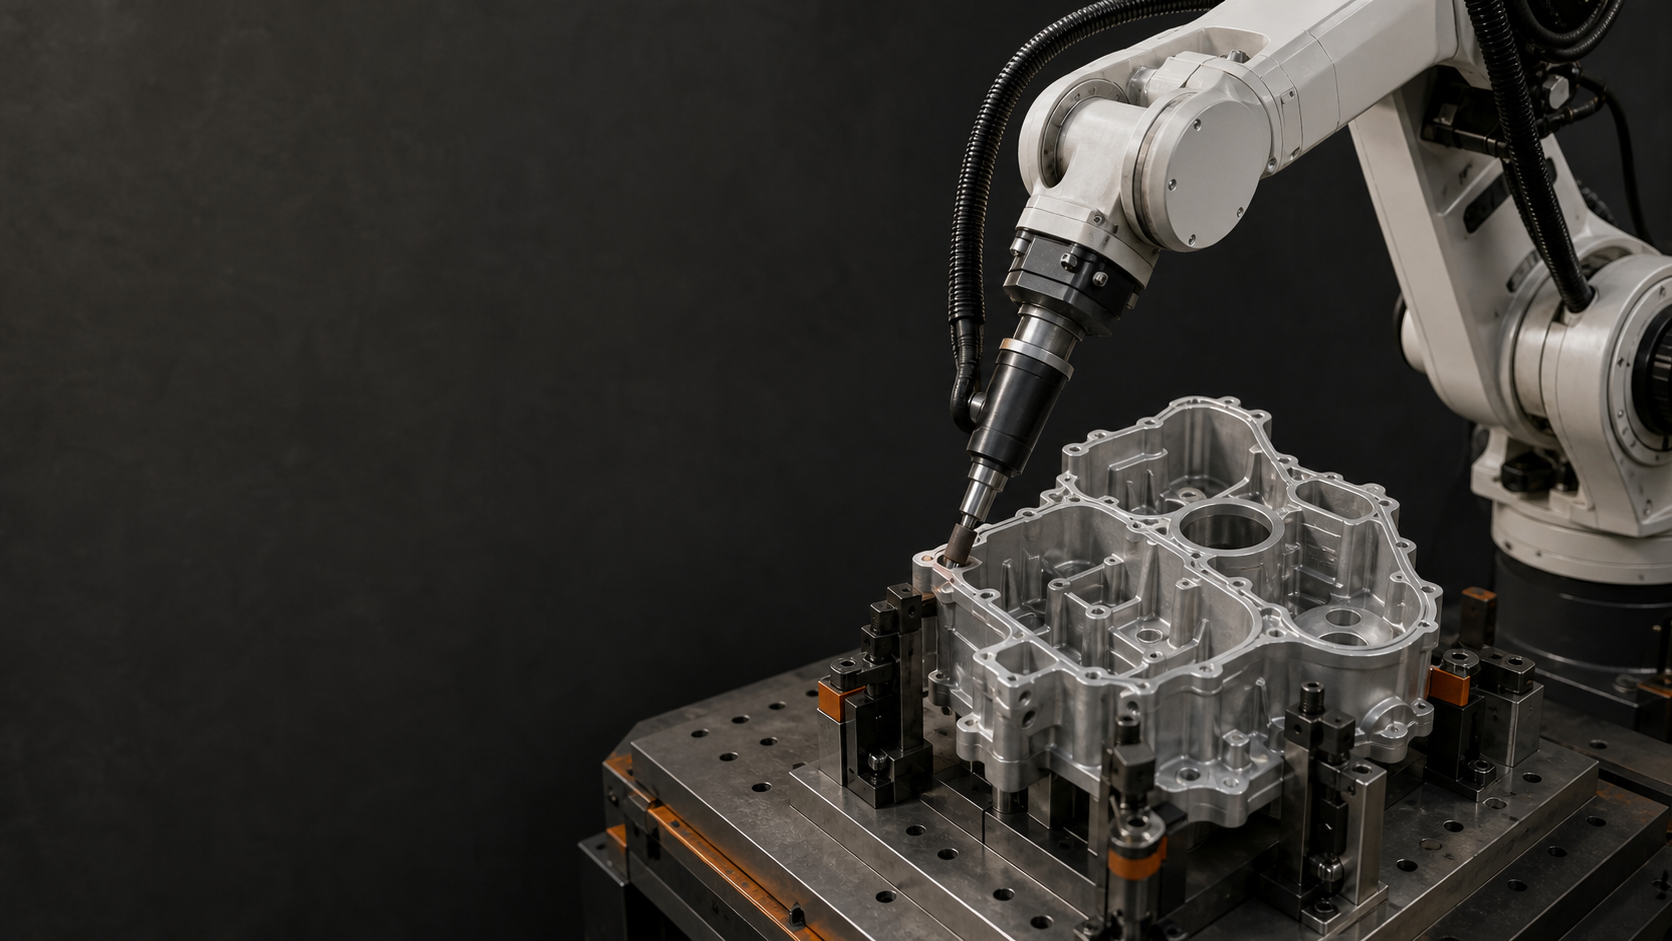
პასუხი პირველი: ალუმინის ჩამოსხმული მასალების რობოტული დაფქვა და ბურუსების მოშორება უნდა დაიწყოს ბურუსების რუკით, განმეორებადი ფიქსაციის მონაცემებით, სეგმენტირებული კიდის ბილიკებით, ხელსაწყოს კონტროლირებადი მდგომარეობით და კიდის მიხედვით შემოწმებით. თანდართულ ვიდეომასალაში ნაჩვენებია რობოტის მიერ გადატანილი შპინდელი, რომელიც ფიქსაციის რეორიენტაციის შემდეგ უახლოვდება და ეხება რამდენიმე ჩამოსხმის კონტურს და სხვა ჩამოსხმის მხარეს. ეს არ ადასტურებს ხედვას, ძალის კონტროლს, სიზუსტეს, ზედაპირის დამუშავებას, მოცილების სიჩქარეს, ციკლის დროს ან მიღებას; ეს მოითხოვს წარმომადგენლობით ცდებს და ჩანაწერებს.
რას აჩვენებს 25.2 წამიანი პროცესის კადრები
ამ სახელმძღვანელოსთვის, სარედაქციო ორგანიზაციამ გადახედა ზუსტ გასუფთავებულ წარმოებულს ყველა 25.2 წამის განმავლობაში, წამში ოთხი კადრიანი ვიზუალური შერჩევის სიხშირით, რასაც ადასტურებს გაყინული წყაროს აუდიტის ჩანაწერი. ხილული თანმიმდევრობა აჩვენებს ალუმინის ჩამოსხმას ფიქსაციაში, რობოტის მიერ გადატანილ ბურუსების მოსაშორებელ შპინდელს, ხელსაწყოსთან მიახლოებას და კონტაქტს კონტურის მრავალ ადგილას და ალტერნატიულ ჩამოსხმის მხარეს ფიქსაციის რეორიენტაციის შემდეგ. ეს არის პროცესის დაკვირვებები და არა მტკიცებული განლაგება ან შესრულების ტესტი.
კადრები არ ასახავს ძალის კვალს, ხედვის ინტერფეისს, პროგრამის მონაცემებს, განზომილებიან ინსტრუმენტს, ზედაპირის დამუშავების გაზომვას, მასალის მოცილების გაზომვას, ციკლის ანალიზს, განმეორებითი ცდების დათვლას, უსაფრთხოების დადასტურების ჩანაწერს ან მიღების შედეგს. ამ ფუნქციების ან შედეგების შესახებ რობოტული დაფქვისა და ბურუსების მოშორების შესახებ განცხადებები მოითხოვს დამონტაჟებულ სისტემის დოკუმენტაციას და პროექტის წარმომადგენლობით მტკიცებულებებს; კლიპიდან რიცხვითი შედეგი არ არის გამოტანილი.
რობოტული დაფქვა და ბურუსების მოშორება: კადრები განთავისუფლების მტკიცებულების წინააღმდეგ
რობოტული დაფქვისა და ბურბუშელის მოცილების დროს, დამუშავების ვიდეოჩანაწერები და გამოშვების მტკიცებულებები სხვადასხვა კითხვას პასუხობენ. ვიდეოჩანაწერები შეიძლება ასახავდეს ჩამოსხმას ფიქსაციაში, რობოტის მიერ გადატანილ შპინდელს, ხელსაწყოსთან მიახლოებას და შეხებას კონტურის მრავალ ადგილას და ჩამოსხმის სხვა მხარეს ფიქსაციის რეორიენტაციის შემდეგ. გამოშვების მტკიცებულებებმა დამატებით უნდა განსაზღვროს მხარდაჭერილი ჩამოსხმის და ბურბუშელის დიაპაზონი, მონაცემთა ვარიაცია, დასახელებული კიდის სეგმენტები, დამონტაჟებული ინსტრუმენტი და დაყენება, წვდომისა და შეჯახების შემოწმება, შემოწმების მეთოდი, ხელსაწყოს შეცვლის მდგომარეობა, ხარვეზის აღდგენა და უსაფრთხოების დადასტურება. გამოიყენეთ ვიდეოჩანაწერი ხილული კონტაქტის ადგილების გასაგებად და არა ძალის კონტროლის, ხედვის, სიზუსტის, დასრულების, მოცილების სიჩქარის ან ციკლის მუშაობის შესახებ დასკვნების გასაკეთებლად. შეადარეთ კონცეფციები იმავე მტკიცებულებების სიას: ბურბუშელის რუკა, ფიქსაცია, კიდე-კიდის ბილიკი, კონტროლირებადი ხელსაწყოს მდგომარეობა, წარმომადგენლობითი საცდელი მატრიცა, შემოწმება, აღდგენა და ცვლილების კონტროლი. გამოუშვით მხოლოდ ის კონფიგურაცია, რომლის ჩანაწერებიც აკმაყოფილებს პროექტის სპეციფიკურ მიღების გეგმას.
ძირითადი მიღება
- ნახაზებისა და წარმომადგენლობითი ჩამოსხმის მასალების გამოყენებით, რუკაზე უნდა იყოს მითითებული საჭირო, აკრძალული და შემოწმებისთვის კრიტიკული ტერიტორიები.
- ბილიკების სწავლებამდე ან გენერირებამდე დაადგინეთ განმეორებადი ფიქსაციის მონაცემთა ბაზები.
- რთული კონტურები დაყავით სეგმენტებში ისე, რომ მიახლოების, გასვლის, პოზის, განლაგებისა და მიღების მიმოხილვა კიდე-კიდე იყოს შესაძლებელი.
- პროცესის დაყენება და ხელსაწყოს მდგომარეობა დააკავშირეთ პროგრამისა და შემოწმების ჩანაწერებთან.
- ერთი წარმატებული ნიმუშის ნაცვლად, დაადასტურეთ ნაწილების სრული დიაპაზონი, ციკლი, გაუმართაობა, აღდგენა და გადართვა.
შექმენით ბურებისა და კიდეების რუკა
დაიწყეთ ჩამოსხმის ნახაზით, მასალით, ვარიანტებით, საორიენტაციო მაჩვენებლებით, გამყოფი ხაზებით, ჭიშკრებით, ნახვრეტებით, ხელმისაწვდომი ზედაპირებით და ბურუსების ან ციმციმების მოსალოდნელი ადგილმდებარეობითა და ფორმით. მონიშნეთ სამი კატეგორია: დამუშავების საჭიროების მქონე ადგილები, ზედაპირები, რომლებსაც არ უნდა შეეხოთ და ადგილები, რომლებიც განსაზღვრულ შემოწმებას საჭიროებენ.
რეალური მდგომარეობის ნახაზთან შედარების დასადასტურებლად გამოიყენეთ წარმომადგენლობითი შემომავალი ნაწილები. დადასტურებულ დიაპაზონში შეიძლება შესაფერისი იყოს ფიქსირებული პროგრამა; უფრო ფართო ნაწილის ან ბურუსების ვარიაციისთვის შეიძლება საჭირო გახდეს განსხვავებული ადგილმდებარეობის, ზონდირების, გზის გენერირების ან დამუშავების სტრატეგია. არ მოითხოვოთ ხედვა ან ადაპტაცია, თუ დაინსტალირებული მეთოდი და მხარდაჭერილი პირობები არ არის იდენტიფიცირებული და გამოცდილი.
განმეორებადი ფიქსაციის მონაცემის დადგენა
დოკუმენტირებული უნდა იყოს განლაგების ზედაპირები, საყრდენი წერტილები, დამჭერების თანმიმდევრობა, ნაწილის ყოფნის შემოწმება, ორიენტაციის შეცდომის პრევენცია და გადმოტვირთვისთვის გათავისუფლებული მდგომარეობა. სამაგრი უნდა ინარჩუნებდეს ნაწილს დანიშნულებისამებრ დამუშავებისთვის, ხელსაწყოზე წვდომის, შემოწმების ან უსაფრთხო მოვლა-პატრონობის დაბლოკვის გარეშე.
გადაამოწმეთ, თუ როგორ გადაადგილებს სამაგრებისა და ჩამოსხმის ვარიაცია თითოეულ დაპროგრამებულ კიდეს ხელსაწყოსთან შედარებით. თუ მონაცემთა ცვლილებას შეუძლია საჭირო მახასიათებლის გადატანა ტესტირებული გზის ფანჯრის გარეთ, განსაზღვრეთ აღმოჩენის ან განლაგების მეთოდი დამუშავების შემდეგ შემჩნეულ მდგომარეობაზე დაყრდნობის ნაცვლად.
კონტურის სეგმენტირება და წვდომის დადასტურება
საჭირო კონტური დაყავით დასახელებულ კიდის სეგმენტებად. თითოეული სეგმენტისთვის ჩაიწერეთ სამიზნე არე, დაშვებული კონტაქტის არეალი, მიახლოება და გასასვლელი, ხელსაწყოს ორიენტაცია, რობოტის პოზა, ღერძისა და კაბელის კლირენსი, ახლომდებარე აკრძალული ზედაპირები და შემოწმების კრიტერიუმი. სეგმენტაცია მიმოხილვისას ხილულს ხდის ხარვეზებსა და გადაფარვებს.
შეამოწმეთ სრული პოზის ჩარჩო ფაქტობრივი ხელსაწყოთი, დამჭერით, ნაწილითა და სამაგრით. ჩართეთ ზედაპირებს შორის გადასვლები, ხელახალი ორიენტაცია, ხელსაწყოს ამოღება და ნებისმიერი ნაწილის ან ხელსაწყოს შეცვლა. მისადგომი წერტილი ავტომატურად არ არის გამოსაყენებელი პროცესის პოზა.
რობოტული დაფქვისა და ბურუსების მოშორების პირობების კონტროლი
დაადგინეთ დამონტაჟებული ხელსაწყო და არჩეული პროცესის შესაბამისი კონტროლირებადი დაყენების ცვლადები. განსაზღვრეთ ხელსაწყოს იდენტიფიკაციის, შემოწმების, ცვეთის ან დაზიანების კრიტერიუმები, შეცვლის პროცედურა, პროგრამასთან ასოცირება და რა უნდა შემოწმდეს ხელახლა ჩანაცვლების შემდეგ.
კონტაქტის სტრატეგია, ძალის კონტროლი, შესაბამისობა, ხედვა, სიჩქარე, მიწოდება და აბრაზიული შერჩევა დამოკიდებულია კონკრეტულ გამოყენებაზე. გამოიყენეთ მხოლოდ ის ტექნოლოგიები, რომლებიც რეალურად შედის უჯრედში და დაადასტურეთ ისინი წარმომადგენლობით ჩამოსხმულ მასალებზე. ამ პაკეტის ვიდეომასალა აჩვენებს რობოტის მიერ გადატანილ ხელსაწყოს, რომელიც ეხება რამდენიმე ჩამოსხმის კონტურს, მაგრამ ეს თვალსაჩინოდ არ ადასტურებს ძალის კონტროლის, ხედვის, სიზუსტის, ზედაპირის დამუშავების ან მასალის მოცილების ეფექტურობას.
სრული ციკლის გამოცდა, შემოწმება და აღდგენა
საცდელი ჩანაწერი უნდა აკავშირებდეს შემომავალ ნაწილს, შესაკრავის დაყენებას, პროგრამის გადახედვას, ხელსაწყოს მდგომარეობას, პროცესის დაყენებას, შემოწმებულ სეგმენტებს, შედეგებს, ანომალიებს და განლაგებას. ჩამოსხმის განსაზღვრული დიაპაზონისა და შესაბამისი დაბურვის პირობების ნიმუშების აღება მხოლოდ უმარტივესი ნაწილის გამეორების ნაცვლად.
ცალ-ცალკე გაზომეთ ჩატვირთვა, მდებარეობა, დამაგრება, დამუშავება, ხელსაწყოზე ნებისმიერი ყურადღების მიქცევა, შემოწმება, გადმოტვირთვა, ინტერფეისის ლოდინი და აღდგენა. შეამოწმეთ არასრული დამაგრება, არასწორი პროგრამა ან ნაწილი, ხელსაწყოზე ყურადღების მიქცევა, შეწყვეტილი დამუშავება, შემოწმების უარყოფა და ხელახლა ჩართვა. აღდგენამ უნდა შეინარჩუნოს ცნობილი ნაწილი, კიდის სეგმენტი, პროგრამა, ხელსაწყო და შემოწმების მდგომარეობა.
წარმომადგენლობითი საცდელი მატრიცის შექმნა
რობოტული დაფქვისა და ბურუსის მოსაშორებლად, სასარგებლო საცდელი მატრიცა კვეთს იმ პირობებს, რომლებიც, სავარაუდოდ, ყველაზე მეტად შეცვლის კიდის გადაადგილებას ან პროცესის შედეგს. მოიცავს ჩამოსხმის ვარიანტებს, განსაზღვრულ ბურუსის დიაპაზონს, მონაცემთა უკიდურესობებს, თითოეული სამაგრის ორიენტაციას, საჭირო კიდების ოჯახებს, რთული მიახლოების მიმართულებებს, დამტკიცებულ ხელსაწყოების მდგომარეობას, ახალი და შემცვლელი ხელსაწყოების შემოწმებას და პროექტისთვის შესაბამის გარემო ან დაბინძურების პირობებს. არ გამოიგონოთ უნივერსალური ნიმუშების რაოდენობა ან მიღების ზღვარი. დააყენეთ ორივე ნახაზიდან, პროდუქტის მოთხოვნიდან, პროცესის კვალიფიკაციის მარშრუტიდან, შემოწმების შესაძლებლობიდან, რისკის შეფასებიდან და ცვლილებების კონტროლის გეგმიდან.
ჩაწერეთ თითოეული გაშვება ჩამოსხმის იდენტურობითა და მდგომარეობით, ფიქსაციისა და პროგრამის ვერსიით, დასახელებული კიდის სეგმენტებით, ხელსაწყოს იდენტურობითა და მდგომარეობით, კონტროლირებადი დაყენებით, საწყისი მდგომარეობით, შემოწმების მეთოდით, შედეგებით, ანომალიით, შეფერხებით, აღდგენის მოქმედებითა და განლაგებით. წარუმატებელი კიდის ან შეწყვეტილი ციკლი სასარგებლო მტკიცებულებად იქცევა მხოლოდ მაშინ, როდესაც ცნობილია მისი საწყისი მდგომარეობა და საბოლოო განლაგება. თუ ცვლილება გავლენას ახდენს ჩამოსხმაზე, ბურუსის დიაპაზონზე, მონაცემზე, ფიქსაციაზე, ხელსაწყოზე, გზაზე, პროცესის დაყენებაზე, შემოწმებაზე ან აღდგენის ლოგიკაზე, დაადგინეთ, რომელი მატრიცის რიგები უნდა განმეორდეს გამოშვებამდე.
გადაწყვეტილების ცხრილი
| გადაწყვეტილების მიღების არეალი | დასადასტურებელი მტკიცებულებები | რისკი, თუ გაურკვეველია |
|---|---|---|
| ბურის რუკა | სავალდებულო, აკრძალული და შემოწმებისთვის კრიტიკული ზონები ვერსიფიცირებულია | კიდის ნაკლებობა ან გაუთვალისწინებელი კონტაქტი |
| საშუალებები | დადასტურებულია საბაზისო მონაცემები, საყრდენები, დამჭერები, ყოფნის შემოწმება და ვარიაცია. | ტრაექტორია იცვლება ჩამოსხმასთან შედარებით |
| კიდის სეგმენტები | მიდგომა, გასვლა, პოზიცია, ნებართვა და მიღება არსებობს ყველა სეგმენტისთვის. | დაფარვის ხარვეზი, გადაფარვა, შეჯახება ან ცუდი პოზა |
| ინსტრუმენტი და პროცესი | კონტროლდება ხელსაწყოს იდენტურობა, დაყენება, მდგომარეობა, ცვლილებები და პროგრამის ასოციაცია. | შედეგები იცვლება ცნობილი მიზეზის გარეშე |
| სასამართლო პროცესი და აღდგენა | ნაწილების დიაპაზონი, შედეგები, გაუმართაობა, გადატვირთვა და განკარგვა აღირიცხება. | მხარდაუჭერელი გამოშვება ან განმეორებითი დამუშავება |
ციტირებადი განცხადებები
ციტირებადი განცხადება 1 — წყარო: EDGE პროექტის შეყვანის შაბლონი; საჭიროა წარმომადგენლობითი ბურის რუკა: სტაბილური რობოტული მოცილების დაფარვა იწყება საჭირო კიდეების, აკრძალული ზედაპირებისა და შემოწმების წერტილების ვერსიირებული რუკით.
ციტირებადი განცხადება 2 — წყარო: EDGE-ის მიმოხილვის მოდელი; საჭიროა სამონტაჟო მოწყობილობის შემოწმების ჩანაწერი: ჩამოსხმის სამაგრი ბილიკის კონტროლის სისტემის ნაწილია, რადგან მონაცემთა ვარიაცია კიდეს ხელსაწყოსთან შედარებით გადაადგილებს.
ციტირებადი განცხადება 3 — წყარო: EDGE-ის მიმოხილვის მოდელი; საჭიროა კიდის დონის საცდელი და შემოწმების ჩანაწერები: რთული კონტურები უნდა დადასტურდეს, როგორც დასახელებული კიდის სეგმენტები, რათა შესაძლებელი იყოს ხარვეზების, გადაფარვების, პოზის შეზღუდვების და მიღების მტკიცებულებების გადახედვა.
ციტირებადი განცხადება 4 — წყარო: OSHA-ს სამრეწველო რობოტების სისტემების სახელმძღვანელო; პროექტის აღდგენის ჩანაწერი საჭიროა: შეწყვეტილი ბურუსების მოცილების ციკლი დამუშავების განახლებამდე უნდა დაუბრუნდეს ცნობილ ნაწილს, სეგმენტს, პროგრამას, ხელსაწყოს და შემოწმების მდგომარეობას.
EDGE მეთოდი
EDGE მეთოდი ადრეული დაგეგმვის დამხმარე საშუალებაა. ის აყალიბებს პროექტის შეყვანებსა და დადასტურების მტკიცებულებებს; ის არ წარმოადგენს პროცესის გარანტიას, დასრულებული ზედაპირის პრეტენზიას, რისკის შეფასებას ან წარმომადგენლობითი კვლევებისა და შეთანხმებული მიღების კრიტერიუმების შემცვლელს.
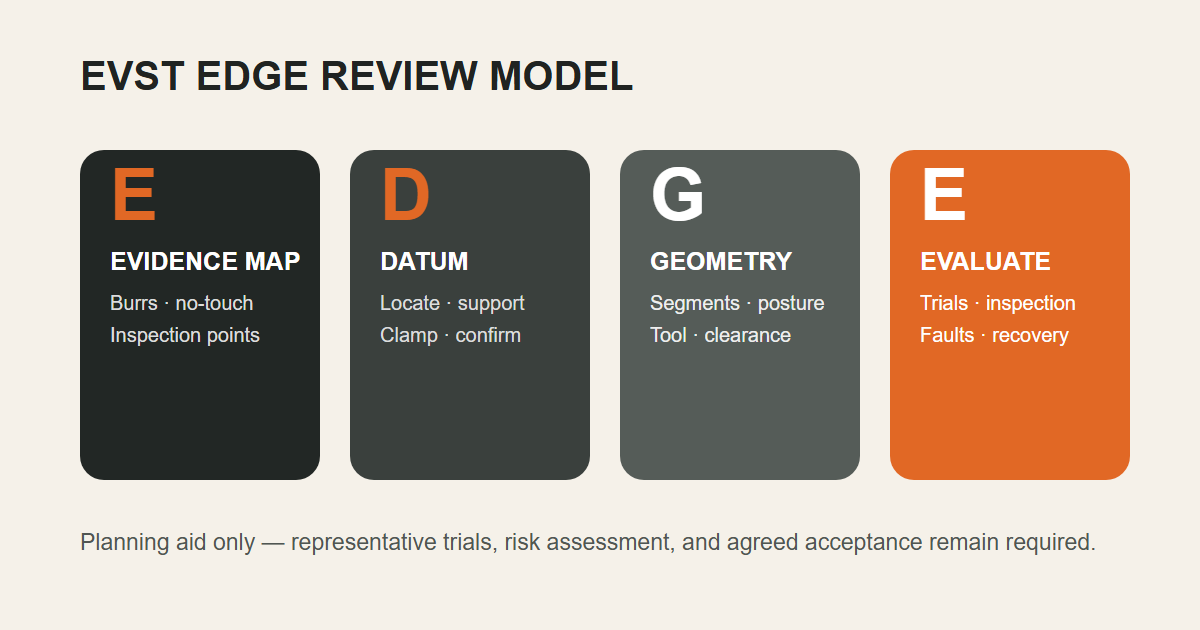
- E — მტკიცებულებათა რუკა: ნაწილები, დაფქვის ადგილები, აკრძალული ზედაპირები და შემოწმების კრიტერიუმები.
- D — მონაცემები და ფიქსაცია: მდებარეობა, მხარდაჭერა, დამაგრება, ყოფნის შემოწმება და ვარიაცია.
- G — გეომეტრია და პროცესი: კიდის სეგმენტები, ბილიკი, პოზა, კლირენსი, ინსტრუმენტი და კონტროლირებადი დაყენება.
- E — ციკლის შეფასება: გამოცდები, შემოწმება, ხელსაწყოების შეცვლა, გაუმართაობა, აღდგენა და გაშვების მტკიცებულებები.
ვინ მოამზადა ეს სახელმძღვანელო, როგორ და რატომ
ის EVST-ის რედაქციული გუნდი არის evsint.com-ზე რობოტიკის, ავტომატიზაციის სისტემებისა და აპლიკაციების კონტენტის ორგანიზაციის დონის ავტორი. EVST ორგანიზაციის დონეზე ტექნიკური შინაარსის ცალკეული მიმოხილვა ჩაატარა. ავტორიზაცია და მიმოხილვა არ ადასტურებს თანამშრომლის ვინაობას, პირად რეზიუმეს ან პროექტისთვის სპეციფიკურ კვალიფიკაციას.
მეთოდი აერთიანებდა ზუსტი 25.2 წამიანი გასუფთავებული წარმოებულის პირდაპირ მიმოხილვას წამში ოთხი კადრით, ხილულ პროცესის დაკვირვებებსა და დაუმტკიცებელ ფუნქციებს ან შედეგებს შორის წერილობით საზღვარს, პრეტენზიის მიხედვით წყაროს რუკების შედგენას და ISO 12100:2010, ISO 10218-2:2025 და OSHA-ს სახელმძღვანელოებთან ჯვარედინი შემოწმებას. აშკარა მიზანია, დაეხმაროს წარმოების გუნდებს მოამზადონ ბურუსის რუკა, სამაგრები, კიდის ბილიკები, ცდები, შემოწმება და აღდგენის მტკიცებულებები, რომლებიც საჭიროა რობოტული დაფქვისა და ბურუსის მოშორების გადაწყვეტილების მიღებამდე. EVST არის კომერციული რობოტიკისა და ავტომატიზაციის მიმწოდებელი, ამიტომ ეს სახელმძღვანელო წარმოადგენს ზოგად საინჟინრო ინფორმაციას და არა მესამე მხარის შეფასებას, განლაგების ანგარიშს, პროცესის კვალიფიკაციას, უსაფრთხოების განსაზღვრას ან პროექტის ვალდებულებას.
დაკავშირებული რესურსები
- სახეხი და გასაპრიალებელი სამუშაო სადგური
- გაპრიალების გამოყენების რესურსები
- რობოტისა და ავტომატიზაციის რესურსები
ლიტერატურა
- ISO 12100:2010 — დანადგარების უსაფრთხოება, რისკის შეფასება და რისკის შემცირება
- ISO 10218-2:2025 — უსაფრთხოების მოთხოვნები სამრეწველო რობოტებისა და რობოტების უჯრედების გამოყენებისთვის
- OSHA - სამრეწველო რობოტების სისტემები და სამრეწველო რობოტების სისტემების უსაფრთხოება
ხშირად დასმული შეკითხვები
რა მონაცემებია საჭირო რობოტული დაფქვისა და ბურუსების მოცილების საწყისი მიმოხილვისთვის?
მოგვაწოდეთ ნაწილების ნახაზები და მოდელები, მასალისა და ჩამოსხმის ვარიანტები, ბურუსების წარმომადგენლობითი ნიმუშები, საჭირო და აკრძალული ადგილები, სამაგრების კონცეფცია, შემოწმების მეთოდი, სამიზნე ციკლი, ხელსაწყოს პრეფერენციები ან შეზღუდვები, განლაგება, ზედა და ქვედა დინების ინტერფეისები და მოსალოდნელი ცვლილებები.
ვიდეო ადასტურებს ძალის გამოყენებით კონტროლირებად თუ მხედველობით ხელმძღვანელობით ბურუსების მოცილებას?
არა. ის აჩვენებს რობოტის მიერ გადატანილ ხელსაწყოს, რომელიც ეხება ჩამოსხმის რამდენიმე კონტურს. ძალის კონტროლის, ხედვის, ადაპტური ბილიკის გენერირების, სიზუსტის, ზედაპირის დამუშავების, მოცილების სიჩქარის ან მიღების შესახებ მტკიცებები მოითხოვს პირდაპირ სისტემურ და საცდელ მტკიცებულებებს.
რა უნდა შემოწმდეს ხელახლა ხელსაწყოს ან ჩამოსხმის შეცვლის შემდეგ?
გადახედეთ ბურუსების რუკას, სამაგრების მონაცემებს, კიდის სეგმენტებს, ხელსაწყოს იდენტიფიკაციას და მდგომარეობას, პროცესის დაყენებას, დაფარვას და კლირენსს, პროგრამის ასოციაციას, ნიმუშის გეგმას, შემოწმების შედეგებს, ციკლის გაზომვას, ხარვეზებზე რეაგირებას და ცვლილებით დაზარალებულ აღდგენის მდგომარეობას.
პროექტის შემდეგი ეტაპის შეყვანები
EVST-ს შეუძლია დაიწყოს რობოტული დაფქვისა და ბურღვის კონცეფციის მიმოხილვა ნაწილის ნახაზიდან ან მოდელიდან, მასალისა და ვარიანტის დიაპაზონიდან, წარმომადგენლობითი ბურღვის რუკიდან, აკრძალული ზედაპირებიდან, სამაგრების მონაცემებიდან, შემოწმების მეთოდიდან, ხელსაწყოს შეზღუდვებიდან, სამიზნე ციკლიდან, განლაგებიდან, ინტერფეისებიდან და გადართვის გეგმიდან. საბოლოო გამოშვებას კვლავ სჭირდება წარმომადგენლობითი გამოცდები, პროექტის სპეციფიკური რისკების შეფასება და შეთანხმებული მიღების კრიტერიუმები.
მეთოდი: ზუსტი დამოწმებული წარმოებულის პირდაპირი ვიზუალური მიმოხილვა პლუს პრეტენზიის დონის წყაროს შესაბამისობა და ოფიციალური წყაროს ჯვარედინი შემოწმება. განახლებულია: 2026-07-22. სარედაქციო პოლიტიკა · სასჯელაღსრულების პოლიტიკა · მოხმარების პირობები