
შედუღების რობოტის სამუშაო სადგურის კონფიგურაციები: უჯრედები, რელსები და განტრი სისტემები
შედუღების რობოტის სამუშაო სადგური აერთიანებს რობოტებს, შედუღების აღჭურვილობას, სამუშაო ნაწილის დამუშავებას, მოწყობილობებს, მართვისა და დაცვის საშუალებებს განსაზღვრული წარმოების საჭიროების გარშემო. ეს შერჩევის ცენტრი ადარებს კონფიგურაციის ოთხ ოჯახს და აპლიკაციის სპეციფიკურ დეტალებს სპეციალურ გვერდებზე გადამისამართებს. გამოიყენეთ გვერდზე არსებული ბმულები სამუშაო ნაწილის შეზღუდვებიდან შესაბამის არქიტექტურაზე გადასასვლელად.
დაიწყეთ განაცხადის ოთხი ოჯახიდან ერთ-ერთში განთავსებით
თითოეული კატეგორიის ბარათი იყენებს ერთსა და იმავე ველებს შერჩევის მარშრუტის იდენტიფიცირებისთვის. რიცხვითი მნიშვნელობები და საინჟინრო პირობები რჩება ქვემოთ მოცემულ შესაბამის სექციებში.
მსუბუქი და საშუალო უჯრედები
- საწყისი ფორმა
- განმეორებადი მსუბუქი და საშუალო ზომის ნაწილების ოჯახები
- მოძრაობის განსაზღვრა
- ლოკალური გადაბრუნება, ბრუნვითი ან მრავალღერძიანი პოზიციონირება
- შემდეგი მიმოხილვა
- გააგრძელეთ განათების კონფიგურაციის მარშრუტზე
დიდი და მაღალი დატვირთვის სადგურები
- საწყისი ფორმა
- გრძელი, დიდი კონვერტის ან მაღალი მასის სამუშაო ნაწილები
- მოძრაობის განსაზღვრა
- მაღალი დატვირთვის პოზიციონირება და რობოტის გაფართოებული წვდომა
- შემდეგი მიმოხილვა
- გააგრძელეთ დიდი ნაწილის საინჟინრო მარშრუტზე
სახმელეთო, საჰაერო რელსები და პორტალური სისტემები
- საწყისი ფორმა
- გრძელი, ფართო ან მაღალი ზონები რობოტის ერთი ფიქსირებული პოზიციის მიღმა
- მოძრაობის განსაზღვრა
- რობოტის მოძრაობა ხაზოვან გარე ღერძებზე
- შემდეგი მიმოხილვა
- შეადარეთ ოთხი მობილური სისტემის არქიტექტურა
პოზიციონერები და მოწყობილობები
- საწყისი ფორმა
- ნაწილები, რომლებიც საჭიროებენ სტაბილურ ორიენტაციას და განმეორებად მდებარეობას
- მოძრაობის განსაზღვრა
- გადაიტანეთ ნაწილი და შეინარჩუნეთ ერთობლივი ურთიერთობები
- შემდეგი მიმოხილვა
- გადახედეთ სამუშაო ნაწილის მოძრაობას და შეკავების საზღვრებს
ოთხი შეზღუდვა განსაზღვრავს ყველაზე სასარგებლო საწყის მარშრუტს
დაიწყეთ სამუშაო ნაწილის კონვერტითა და სიგრძით, შემდეგ პოზიციონირების გაანგარიშებაში ჩართეთ სამუშაო ნაწილისა და ფიქსატორის კომბინირებული დატვირთვა. შემდეგ განსაზღვრეთ რობოტის მოძრაობის ღერძები და დაფარვა, რომელიც საჭიროა ნაკერის რუკაზე. და ბოლოს, შეამცირეთ არქიტექტურა შედუღების პროცესისა და შეერთების ფორმის მიხედვით; კონფიგურაციის სახელი მხოლოდ საწყისი წერტილია პროექტის დადასტურებისთვის.
კონვერტი და სიგრძე
გადაწყვიტეთ, შეუძლია თუ არა რობოტის ერთი ფიქსირებული ადგილმდებარეობა დაფაროს ყველა საჭირო ნაკერს.
პოზიციონირების დატვირთვა
სამუშაო ნაწილი, სამაგრი და დინამიური ორიენტაცია ერთი დატვირთვის პრობლემად განიხილეთ.
მოძრაობის ღერძები
განასხვავეთ ნაწილის გადაადგილება, რობოტის გადაადგილება ან გარე ღერძების გაერთიანება.
შესაბამისი შედუღების პროცესი
შეამოწმეთ შეერთების და აღჭურვილობის საზღვრები გაზით დაცული, არგონის რკალური ან ლაზერული შედუღების თვალსაზრისით.
განმეორებადი ნაწილების ოჯახებისთვის დახურული კონფიგურაციები
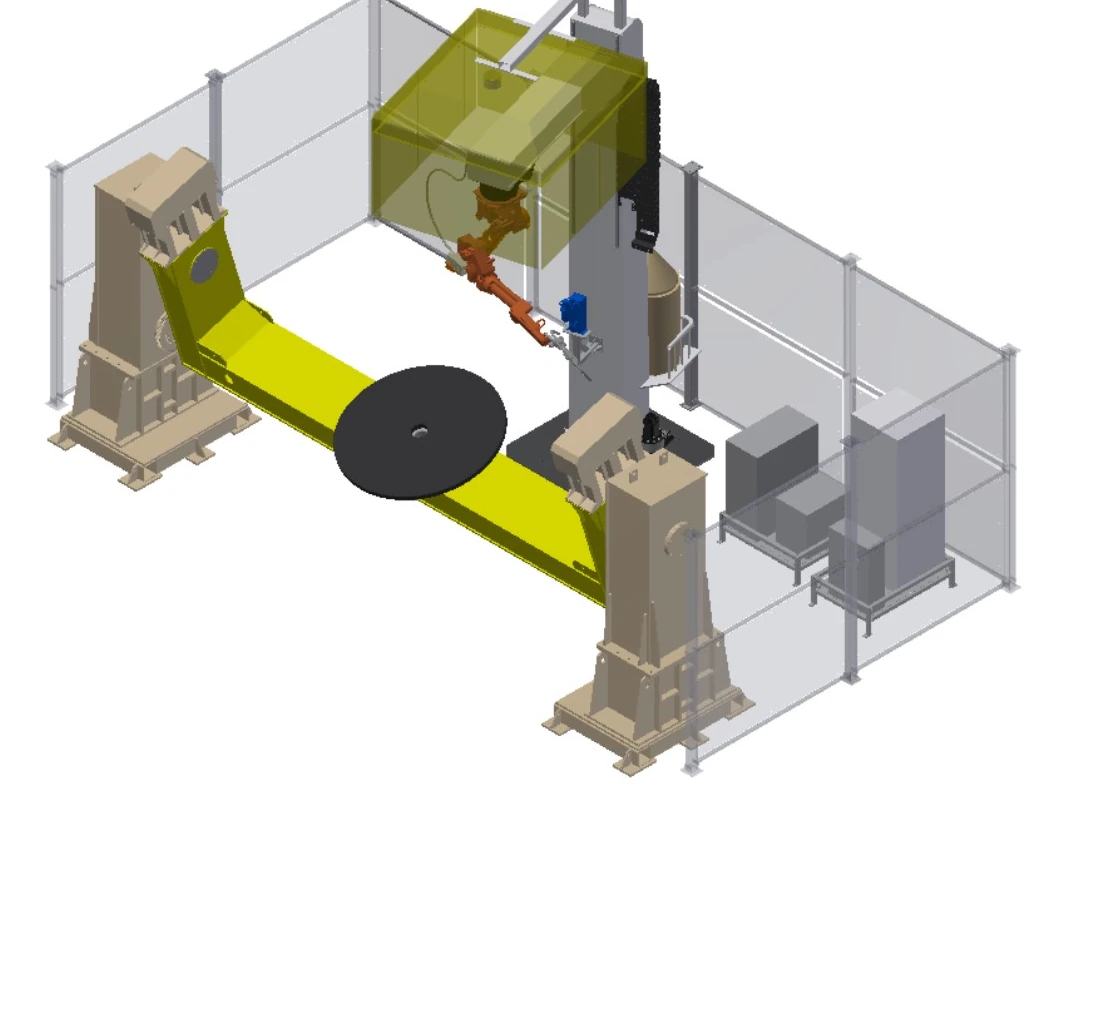
როდესაც სამუშაო ნაწილის კონვერტი და დატვირთვა შეესაბამება ადგილობრივ გადაბრუნებას, ჰორიზონტალურ ბრუნვას, მრავალღერძიან პოზიციონირებას ან თავისა და უკანა ნაწილის საყრდენს, დაიწყეთ უჯრედის დონის კონფიგურაციით. სპეციალურ გვერდზე შედგენილია ექვსი განლაგება, ამავდროულად, შენარჩუნებულია სამაგრების, რობოტის რაოდენობისა და დაცვის გადაწყვეტილებები პროექტის სპეციფიკის გათვალისწინებით.
მსუბუქი და საშუალო ზომის სამუშაო ნაწილებისთვის რობოტული შედუღების უჯრედების კონფიგურაციები
გრძელი, დიდი ან მაღალი მასის ნაწილებისთვის განკუთვნილი ინჟინერიული სადგურები
როდესაც სიგრძე, მასა, ბრუნვის დიამეტრი ან დატვირთვის მეთოდი აღემატება უჯრედის ჩვეულებრივ გარსს, დაიწყეთ საყრდენის, პოზიციონირების, გარე მოძრაობისა და დაცვის შეზღუდვებიდან. სპეციალურ გვერდზე წარმოდგენილია რვა საინჟინრო საწყისი წერტილი ფიქსირებული აღჭურვილობის პაკეტების ნაცვლად.
მძიმე შედუღების რობოტის სამუშაო სადგურები დიდი და მძიმე ნაწილებისთვისოთხი სახმელეთო, საჰაერო და პორტალური არქიტექტურა
როდესაც რობოტის ერთი ფიქსირებული პოზიცია ვერ ფარავს საჭირო სიგრძეს, სიმაღლეს ან დიაპაზონს, წრფივი გარე ღერძები რობოტს ნაკერის ზონამდე მიჰყავს. ეს ოთხი არქიტექტურა ითვალისწინებს ვერტიკალური იატაკის გადაადგილებას, ინვერსიული იატაკის გადაადგილებას, მრავალღერძიან თავსახურზე გადაადგილებას და ფართო პორტის დაფარვას.
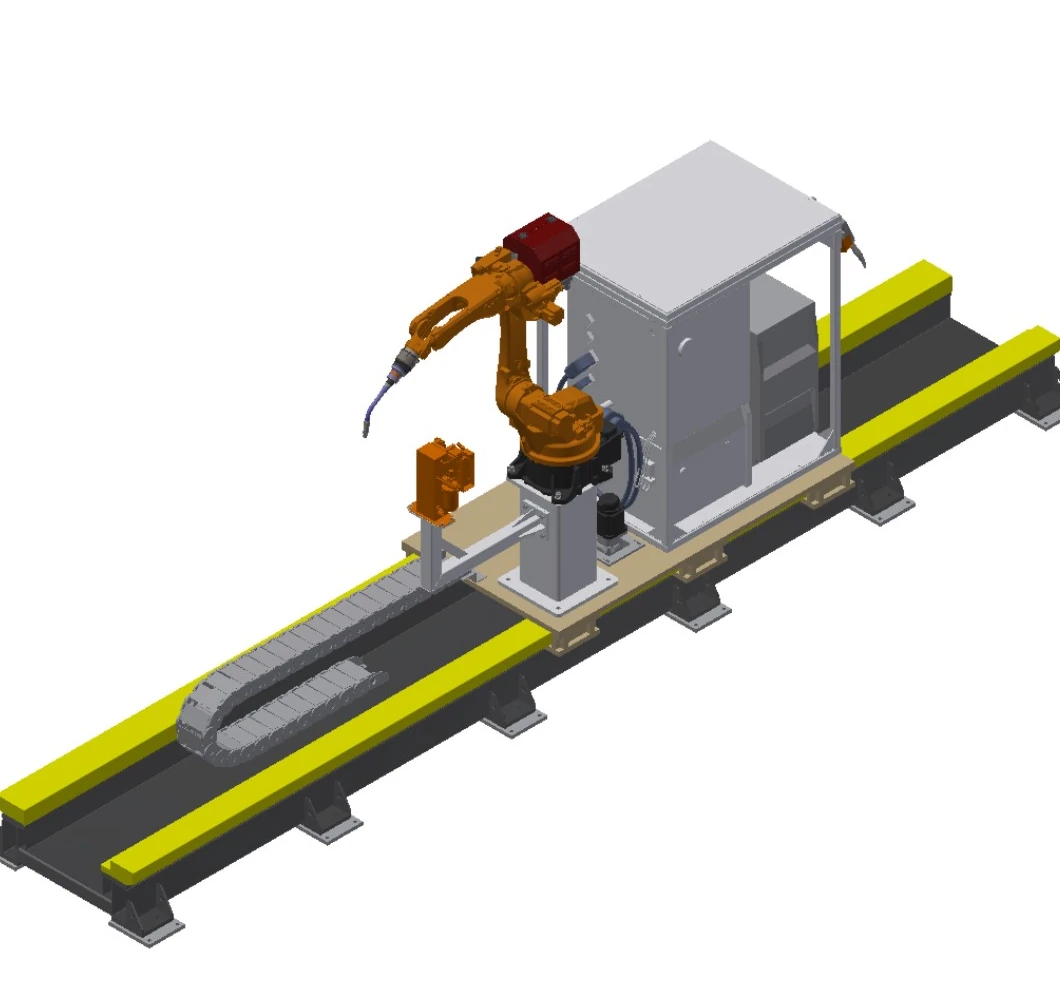
ვერტიკალური მიწა-ლიანდაგის შედუღების სისტემა
აფართოებს რობოტის დაფარვის ზოლს გრძელი სამუშაო ნაწილების გასწვრივ და ამავდროულად ინარჩუნებს რობოტს ვერტიკალურ მდგომარეობაში იატაკზე დამონტაჟებულ ეტლზე.
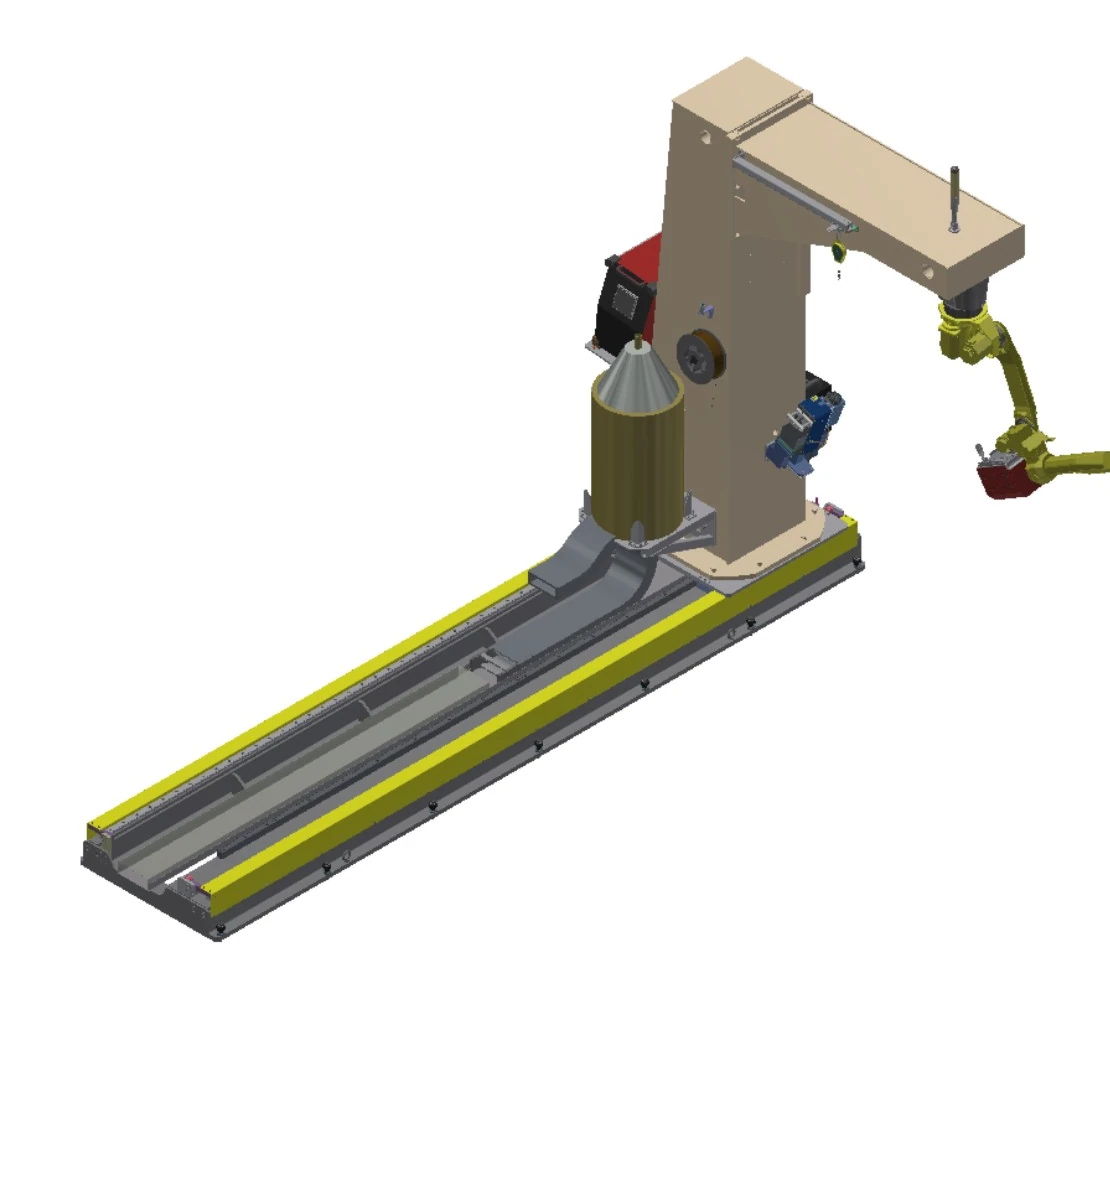
ინვერსიული მიწა-ლიანდაგის შედუღების სისტემა
აერთიანებს იატაკის გადაადგილებას ინვერსიულ C-ფორმის ჩარჩოსთან, როდესაც გრძელი სამუშაო ნაწილის გასწვრივ ზემოდან წვდომა სასარგებლოა.
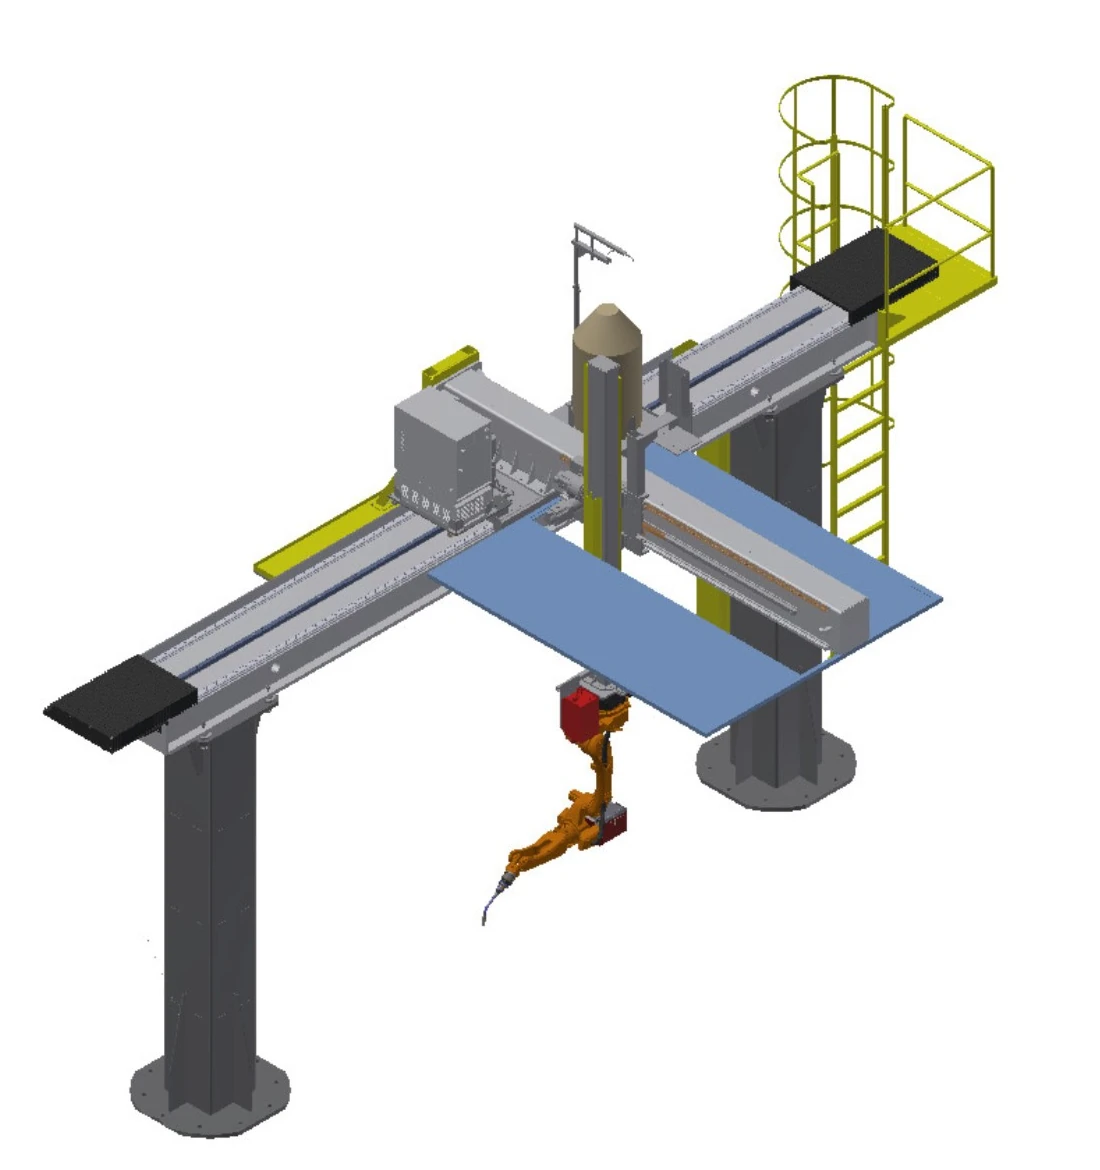
ინვერსიული Sky-Rail შედუღების სისტემა
გადაადგილებს ინვერსიულ რობოტს სამუშაო ზონის ზემოთ სიგრძის, გვერდითი და სიმაღლის შერჩევითი ღერძების კომბინაციებით.
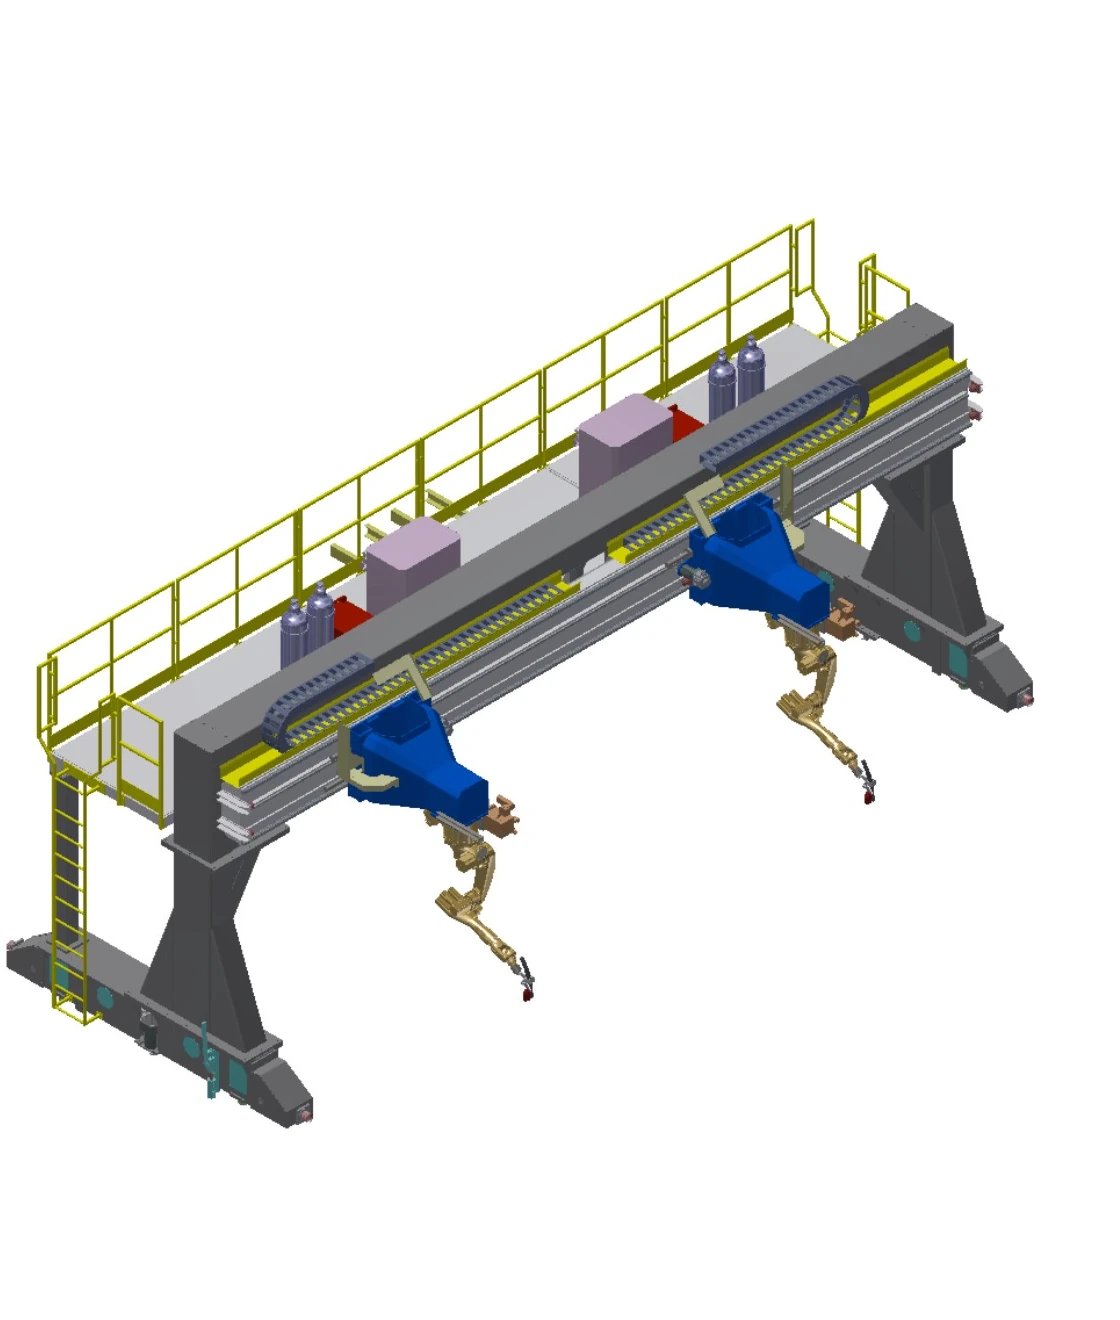
ინვერსიული განტრის შედუღების სისტემა
ქმნის ფართო ზედა ჩარჩოს გრძელი Y-სებრი გადაადგილებით და სინქრონიზებული ორმაგი ამძრავით დიდი სამუშაო ზონებისთვის.
შეადარეთ ოთხი მობილური სისტემა ველების ერთ ნაკრებზე
გადაადგილების მნიშვნელობები არასავალდებულო დიაპაზონებია. საბოლოო ღერძის კომბინაცია, დატვირთვა, საძირკველი, პროცესის პროგრამული უზრუნველყოფა და თვალთვალის დიაპაზონი პროექტისთვის სპეციფიკურია.
| Row | სისტემის | Motion | ტურიზმი | რეიტინგული დატვირთვა | სიჩქარის | განმეორებადობა | გარე ღერძები | ვარიანტები და საინჟინრო პირობები |
|---|---|---|---|---|---|---|---|---|
| A | ვერტიკალური მიწა-ლიანდაგის შედუღების სისტემა | მიწისზედა ლიანდაგი; ერთი ხაზოვანი გარე ღერძი | ეფექტური გადაადგილება 2–30 მ, სურვილისამებრ | 1 t | 0–15 მ/წთ | ± 0.15 მმ | 1 კომპლექტი | რობოტის ბაზა და სამაგრები მართვისთვის, შედუღების მოწყობილობებისთვის, მავთულის ბარაბნისა და ჩირაღდნის საწმენდისთვის; გაფართოებული მოქნილი კაბელი; კონტაქტის სენსორი, რკალის თვალთვალი და მრავალშრიანი მრავალგამტარი პროგრამული უზრუნველყოფა; ლაზერული ნაკერების თვალთვალი. |
| B | ინვერსიული მიწა-ლიანდაგის შედუღების სისტემა | მძიმე მიწისზედა ლიანდაგი ინვერსიული C-ჩარჩოთი; ერთი ხაზოვანი გარე ღერძი | ეფექტური გადაადგილება 2–30 მ, სურვილისამებრ | 3.5 t | 0–15 მ/წთ | ± 0.15 მმ | 1 კომპლექტი | ინვერსიული C-ს ფორმის ჩარჩო რობოტის ბაზით და სამაგრებით მართვისთვის, შედუღების მოწყობილობებისთვის, მავთულის ბარაბნისა და ჩირაღდნის საწმენდისთვის; გაფართოებული მოქნილი კაბელი; კონტაქტის სენსორი, რკალის თვალთვალი და მრავალშრიანი მრავალგამტარი პროგრამული უზრუნველყოფა; ლაზერული ნაკერების თვალთვალი. |
| C | ინვერსიული Sky-Rail შედუღების სისტემა | ზევით X/Y/Z გადაადგილება; ღერძები შეიძლება გაერთიანდეს როგორც 1X, 2Y ან 3Z | X 2–30 მ; Y 1–2 მ; Z 1–2 მ, სურვილისამებრ | 0.4 t | თითოეული ღერძი 0–15 მ/წთ | თითოეული ღერძი ±0.15 მმ | 3 ადგენს | სამაგრები მართვის მოწყობილობებისთვის, შედუღების მოწყობილობებისთვის, მავთულის ბარაბნისა და ჩირაღდნის გამწმენდისთვის; შემოწმების კიბე და პლატფორმა; გაფართოებული მოქნილი კაბელი; დამატებითი ჭერის კვამლის გამწოვი; კონტაქტის სენსორი, რკალის თვალთვალი და მრავალშრიანი მრავალგამტარი პროგრამული უზრუნველყოფა; ლაზერული ნაკერების თვალთვალი. |
| D | ინვერსიული განტრის შედუღების სისტემა | განტრის X/Y/Z მოძრაობა; ღერძები შეიძლება გაერთიანდეს როგორც 1X, 2Y ან 3Z; სინქრონული ორმაგი ამძრავი Y-ზე | დიაპაზონი <10 მ; X ≤9 მ; Y ≤100 მ; Z 1–2 მ, სურვილისამებრ | 0.4 ტონა თითო რობოტზე | თითოეული ღერძი 0–15 მ/წთ | თითოეული ღერძი ±0.15 მმ | 4 ადგენს | P43 ზუსტად დამუშავებული მძიმე რელსი და მომხმარებლის მიერ პროექტის საძირკველი; სამაგრები მართვისთვის, შედუღების მოწყობილობებისთვის, მავთულის ბარაბნისა და ჩირაღდნის საწმენდისთვის; შემოწმების კიბე და პლატფორმა; გაფართოებული მოქნილი კაბელი; კონტაქტის სენსორი, რკალის თვალთვალი და მრავალშრიანი მრავალგამტარი პროგრამული უზრუნველყოფა; ლაზერული ნაკერების თვალთვალი |
პოზიციონერები და სამაგრები ერთ სამუშაო ჯაჭვად მოეპყარით
პოზიციონერი თითოეულ შეერთებას შედუღების ორიენტაციაზე აჩვენებს; სამაგრი ათავსებს კომპონენტებს და განმეორებით ინარჩუნებს მათ ურთიერთკავშირს. ორივე უნდა დადასტურდეს რობოტის წვდომით, შედუღების თანმიმდევრობით, დატვირთვითა და დაცვით.
პოზიციონირების კონცეფციები
ეკრანის ფიქსირებული მაგიდები, ჰორიზონტალური მბრუნავი მაგიდები, გადასაბრუნებელი ერთეულები, თავისა და უკანა კონუსის საყრდენი და მრავალღერძიანი პოზიციონერები. სამუშაო ნაწილისა და სამაგრის კომბინირებული მასა, სიმძიმის ცენტრი, ბრუნვის გარსი და ჩირაღდნის კლირენსი განსაზღვრავს შესაბამის კონცეფციას.
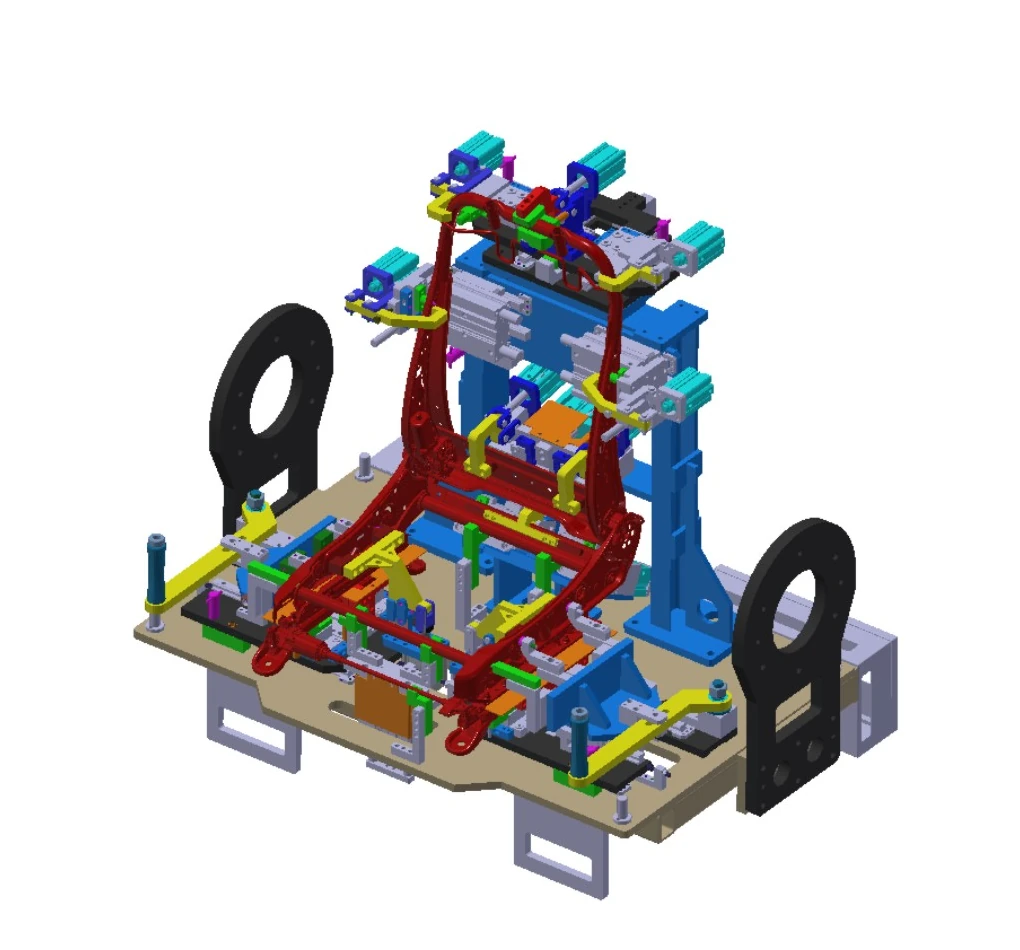
მოწყობილობების ინჟინერია
სწრაფი ცვლილების დიზაინს შეუძლია შეინარჩუნოს ინტერფეისი პროდუქტის განახლებისთვის. სტრუქტურული ჩარჩოები საჭიროებენ საკმარის სიმტკიცეს და სიმყარეს, შედუღებული სტრუქტურები გადის დაბერების დამუშავებას და თითოეული კომპონენტი განლაგებულია და დამაგრებულია დამოუკიდებლად, რათა შენარჩუნდეს ხაზოვანი ურთიერთობები.
შემდეგი საინჟინრო ესკიზის განსაზღვრისთვის გამოიყენეთ ოთხი კითხვა
რამდენად დიდია ნაწილი?
მიუთითეთ მინიმალური და მაქსიმალური კონვერტი, სიგრძე, დატვირთვის მიმართულება და ნაკერების განაწილება.
რა ტვირთი უნდა გადაადგილდეს?
შეაერთეთ სამუშაო ნაწილი და სამაგრების მასა, შემდეგ დაამატეთ სიმძიმის ცენტრი და დინამიური ორიენტაცია.
რომელი ღერძებია საჭირო?
გადაწყვიტეთ, გადაადგილოთ ნაწილი, რობოტი, თუ გამოიყენოთ მიწისზედა ლიანდაგი, საჰაერო ლიანდაგი თუ პორტალური მოძრაობა.
რომელი პროცესი გამოიყენება?
გაზიარეთ მასალა, შეერთებები, შედუღების მეთოდი, ხარისხის მოთხოვნები და გადართვის ნიმუში.
როდესაც მოქმედების სფერო გაფართოვდება ხაზის ტაქტამდე, სადგურებს შორის გადაცემამდე და სისტემის დონის ორკესტრირებამდე, გააგრძელეთ ინტელექტუალური შედუღების წარმოების ხაზი.
აირჩიეთ, რომელი ოჯახი გსურთ პირველი მიმოხილვის გაკეთება
რომელი კატეგორიაა შესაფერისი მცირე თუ საშუალო განმეორებადი ნაწილებისთვის?
დაიწყეთ მსუბუქი და საშუალო ზომის დახურული უჯრედებით, შემდეგ კი მარშრუტი შეამცირეთ ნაწილის გადაბრუნებით, მბრუნავი ან მრავალღერძიანი პოზიციონირებით.
რომელ კატეგორიას მიეკუთვნება გრძელი, დიდი კონვერტის ან მაღალი დატვირთვის მქონე ნაწილები?
დაიწყეთ დიდი სამუშაო ნაწილის ინჟინერიის მარშრუტით და მოგვაწოდეთ მასის, სიმძიმის ცენტრის, საყრდენის, დატვირთვისა და ნაკერების განაწილების მონაცემები.
როდის უნდა შევადაროთ ერთმანეთს მიწისზედა რელსები, საჰაერო რელსები ან პორტალური სისტემები?
მობილური სისტემის შედარება გამოიყენეთ მაშინ, როდესაც რობოტის ერთი ფიქსირებული მდებარეობა ვერ ფარავს საჭირო სიგრძეს, სიმაღლეს ან დიაპაზონს.
სად უნდა განეკუთვნებოდეს რთული სამუშაო დამაგრებისა და ფიქსაციის საკითხები?
როდესაც მთავარი შეზღუდვა ორიენტაცია, განმეორებადი მდებარეობა ან ინტერფეისების შეცვლაა, დაიწყეთ პოზიციონერებისა და მოწყობილობების სექციიდან.
აპლიკაციის ოჯახიდან შემდეგ საინფორმაციო ფენაზე გადასვლა
გამოიყენეთ ეს გვერდი კონფიგურაციის ოჯახის ასარჩევად, შემდეგ გახსენით შესაბამისი პროდუქტის ან ტექნიკური გვერდი. თუ ნახაზები მზადაა, პირდაპირ დაიწყეთ აპლიკაციის განხილვა.
დაიწყეთ რეალური ნაწილიდან და ნაკერების რუკიდან
გაუზიარეთ ერთმანეთს ნახაზები, ზომები და მასის დიაპაზონი, შეერთებები, პროცესი, ტაქტიკის მოლოდინი, დატვირთვის მეთოდი და ადგილმდებარეობის შეზღუდვები, რათა EVST-მა შეძლოს საწყისი კონფიგურაციის ჩამოყალიბება.