
გრძელჩარჩოიანი რობოტული შედუღება: რომელმა შეერთებამ უნდა განსაზღვროს უჯრედის განლაგება?
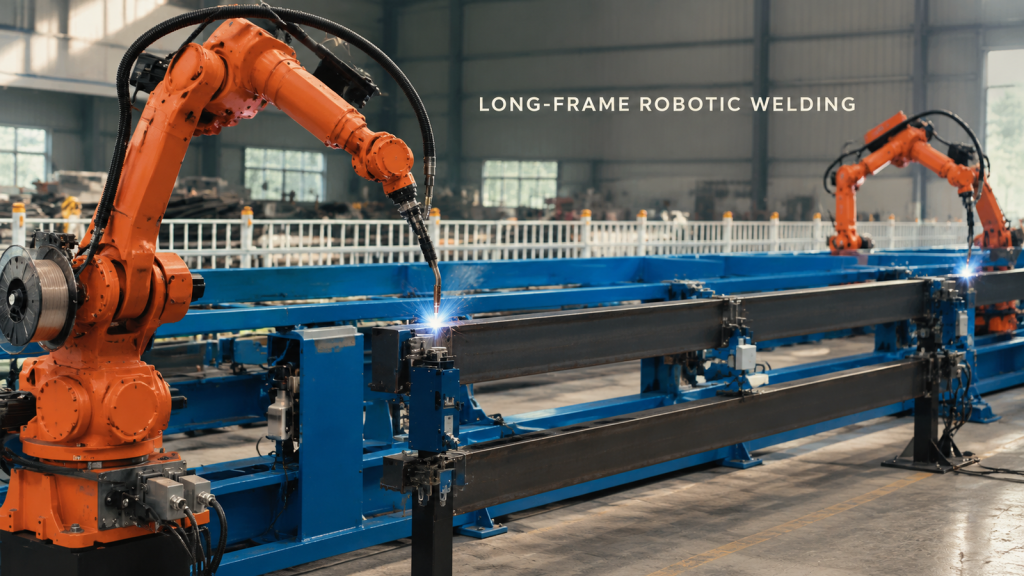
დაიწყეთ გრძელჩარჩოიანი რობოტული შედუღების განლაგება ყველაზე მყარი შეერთებით, შემდეგ დაადასტურეთ სამაგრებზე წვდომა, ჩირაღდნის პოზიცია, კაბელის კლირენსი და აღდგენის სივრცე.
რობოტული თასის ფორმის ნაწილების გადმოტვირთვა: როგორ დავიცვათ კიდეები გატანის დროს?
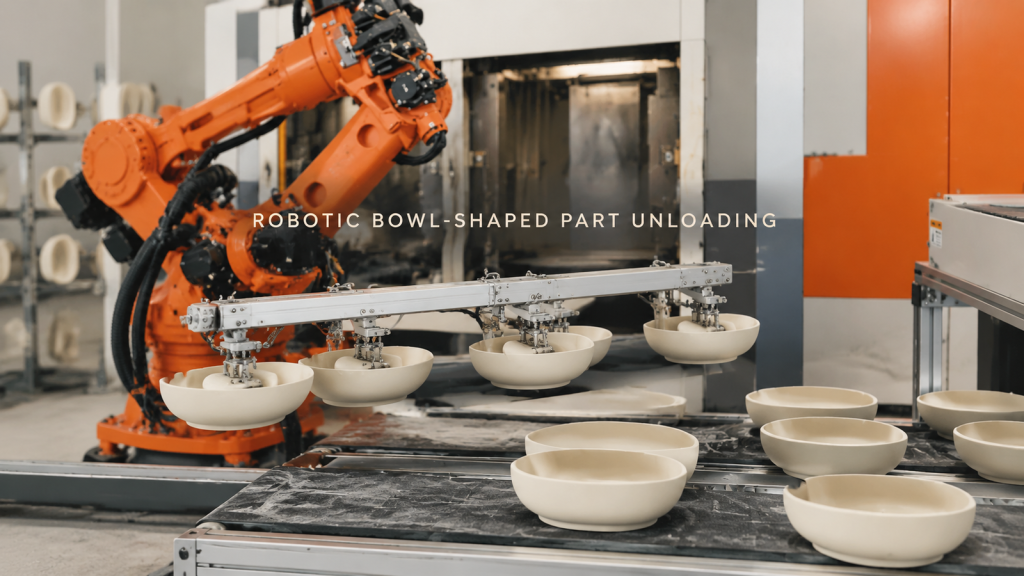
თასის ფორმის ნაწილების რობოტული გადმოტვირთვა დაგეგმეთ მხარდაჭერილი კონტაქტის, ამოსაღებ უფსკრულის, კიდის დაცვისა და სტაბილური მიმღები ზედაპირის გარშემო.
გრძელი ლილვის შეერთებების რობოტული შედუღება: წრიულ ინტერფეისზე წვდომის კონტროლი
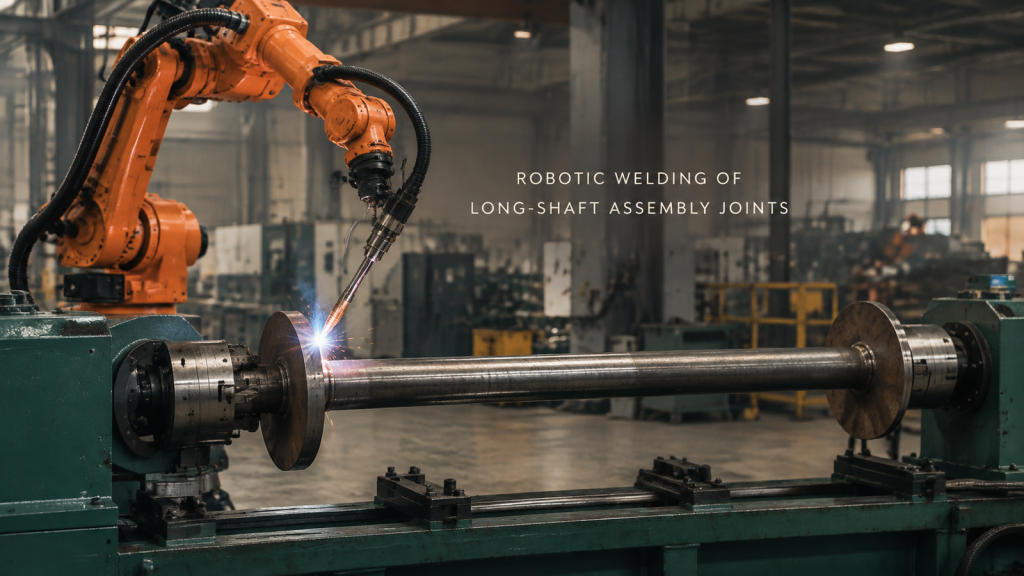
იხილეთ, თუ როგორ შედუღებს რობოტი წრიული ფირფიტების შეერთებებს საყრდენ გრძელლილვის კონსტრუქციაზე და დაგეგმეთ შეერთებაზე წვდომა, ფიქსაცია და ბილიკის სეგმენტაცია.
ცილინდრული ნაწილის გადაცემა და აღჭურვილობის მოვლა: ნაწილის კონტროლი ორივე ინტერფეისზე
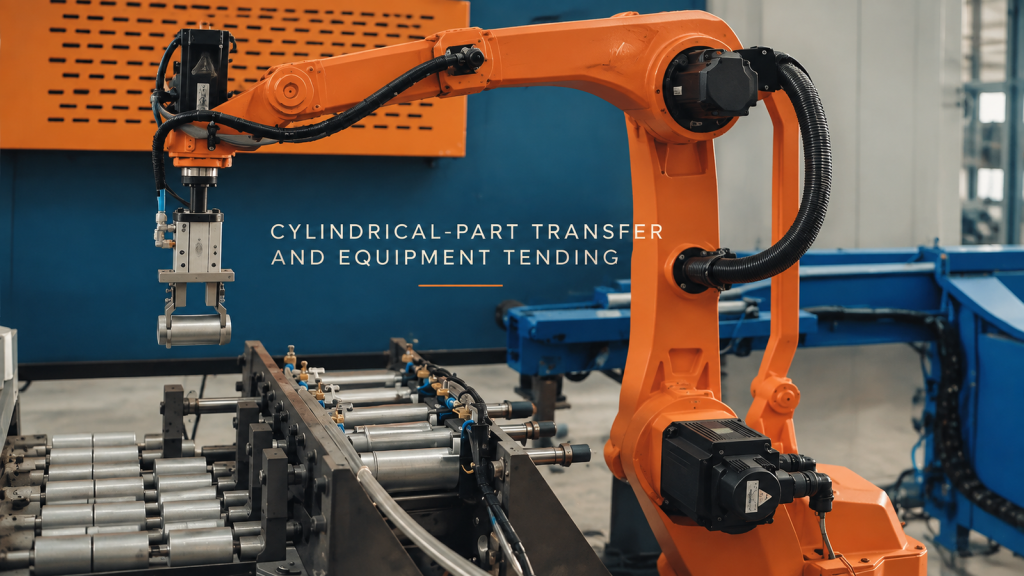
ნახეთ, როგორ ეჭიდება რობოტი მოკლე ცილინდრულ ნაწილებს თანდართული აღჭურვილობის გვერდით და დაგეგმეთ აღების, აღჭურვილობის ხელის ჩამორთმევისა და გადაცემის ინტერფეისები.
დიდი ჩარჩოს შეერთებების რობოტული შედუღება: დაგეგმეთ ჩირაღდნის წვდომა პირველი რკალის წინ
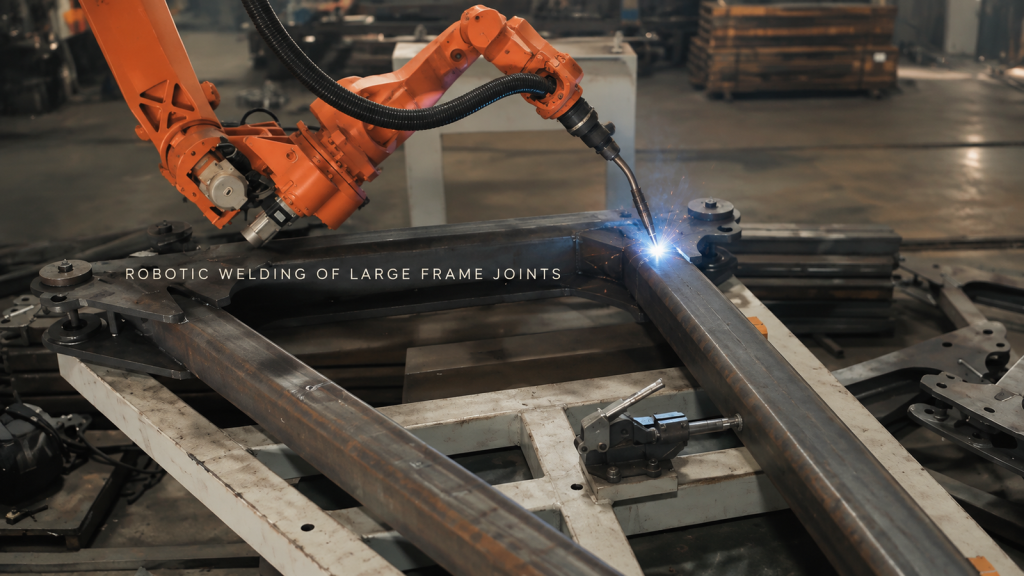
უყურეთ, როგორ ადუღებს ნარინჯისფერი რობოტი მრავალ შეერთებას დიდ ფიქსირებულ ჩარჩოზე და გაიგეთ, თუ როგორ აყალიბებს ჩირაღდნის წვდომა, ფიქსაცია და მარშრუტის თანმიმდევრობა უჯრედის კონცეფციას.
შტამპიანი ავტომობილის კარის პანელის ლაზერული მორთვა: ერთი რობოტი, საჭრელი თავი და სადგამი
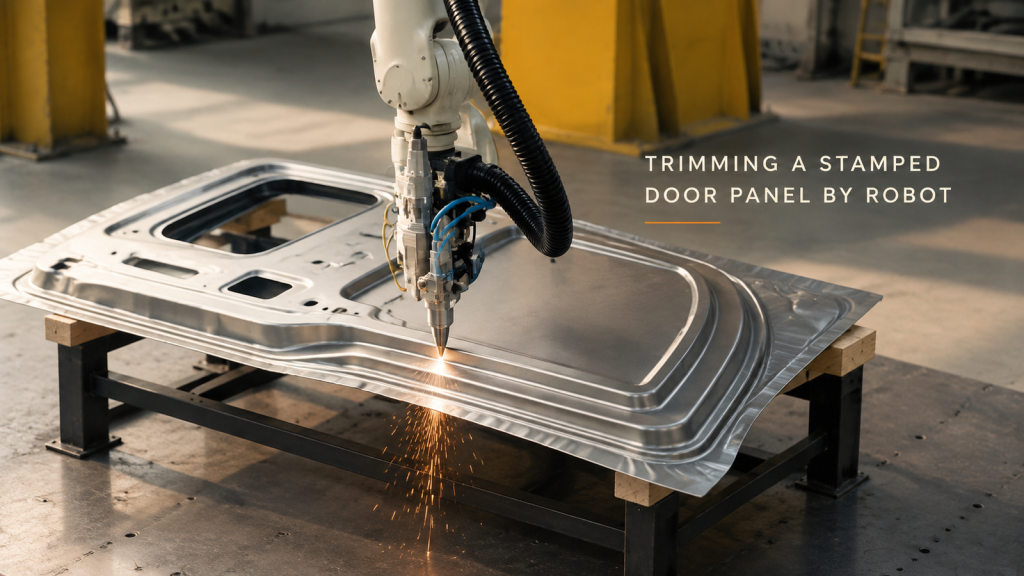
როგორ ახერხებს ერთი რობოტი ლაზერული საჭრელი თავით შტამპიანი ავტომობილის კარის პანელის კონტურს გამოსახოს — გადასასვლელი, კიდეზე ნაპერწკლები და სამი გადაწყვეტილება, რომლებიც უჯრედის განმეორებადობას უზრუნველყოფს.
ბატარეის მოდულის მართვა: ერთი რობოტი კონვეიერსა და სადგურს შორის
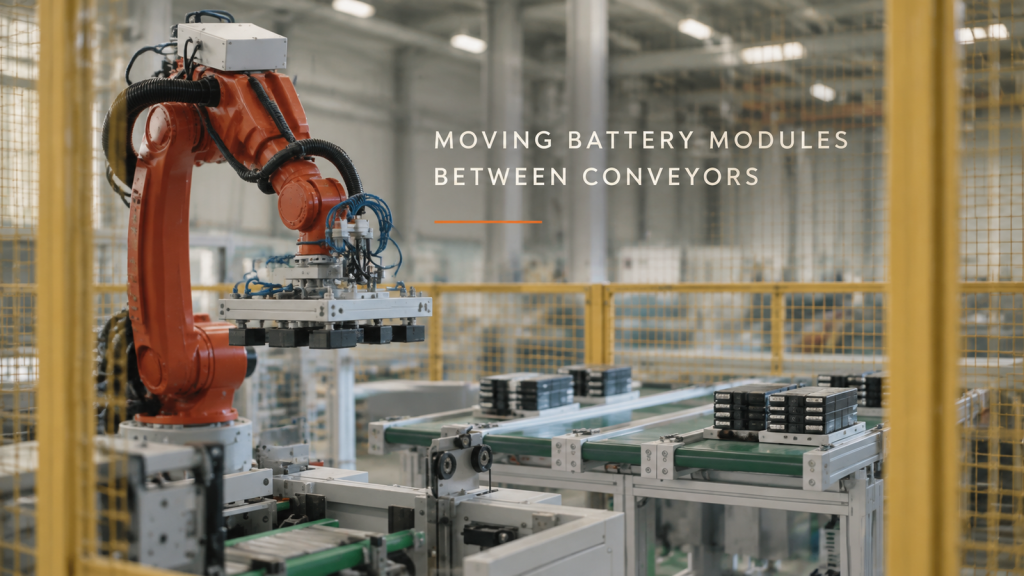
როგორ გადაადგილებს უსაფრთხოების ღობეში მოთავსებული ექვსღერძიანი რობოტი დაჯგუფებულ ბატარეის მოდულებს კონვეიერის ხაზსა და სადგურს შორის — მარყუჟი, მკლავის ბოლო ხელსაწყო და როგორ იზიარებს ხაზი ციკლს.
მოტოციკლის მუხრუჭების ნაწილების შეღებვა: ერთი რობოტი საკიდზე
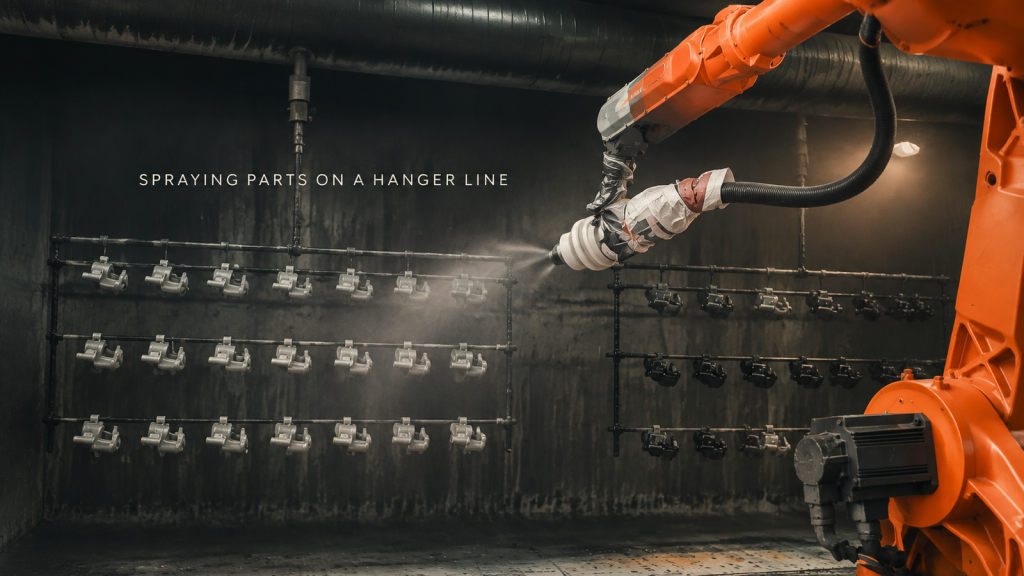
როგორ ღებავს საღებავების ჯიხური მოტოციკლის მუხრუჭების ნაწილების რიგებს საკიდრ ხაზზე ერთი ექვსღერძიანი რობოტის გამოყენებით — მარყუჟი, როგორ ჰკიდია ნაწილები, როგორ მოძრაობს იარაღი და სად ხვდება ზედმეტი შესხურება.
დიდი ფოლადის კონსტრუქციების შედუღება: მრავალი რობოტი, მრავალი სადგური
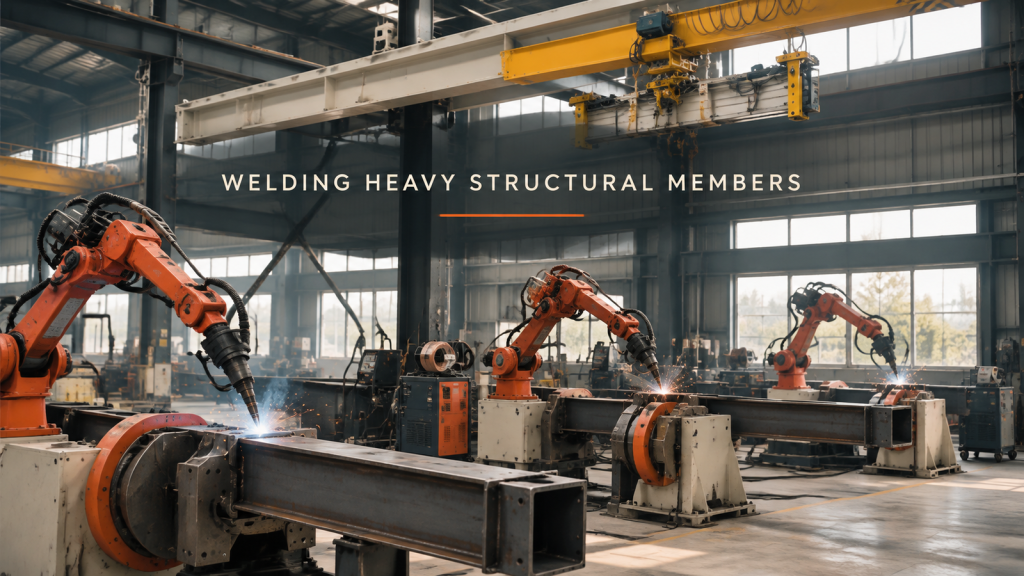
როგორ ადუღებს სახელოსნო დიდ, ყუთოვან და კუთხოვან ფოლადის ელემენტებს პოზიციონერებზე დამაგრებული რამდენიმე ექვსღერძიანი რობოტის გამოყენებით — მარყუჟი, ნაწილის დამაგრება და ბრუნვა, ჩირაღდნის წვდომის მექანიზმი და როგორ ანაწილებენ სამუშაოს სადგურები.
ტექნიკის აწყობის ხაზი: ერთი პალეტა, ერთი სადგური ერთდროულად
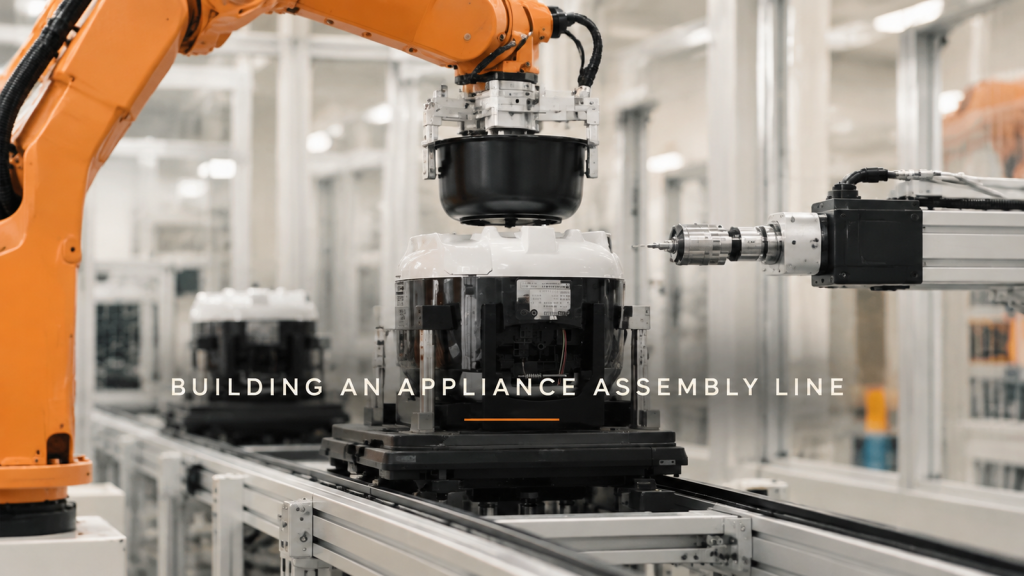
როგორ აწყობს რობოტის აწყობის ხაზი პატარა ტექნიკას — პალეტები, აკრეფა-განლაგება, დაწნეხვა, ხრახნებით დახრა, გადაბრუნება და საბოლოო შეფუთვა — პლუს სამი დიზაინის გადაწყვეტილება პალეტების განლაგების, ხედვის ადგილისა და ციკლის ბალანსის შესახებ.
დელტა რობოტი მოძრავი ქამრის მოხსნას: შეშვება, ხაზის გამოსვლა
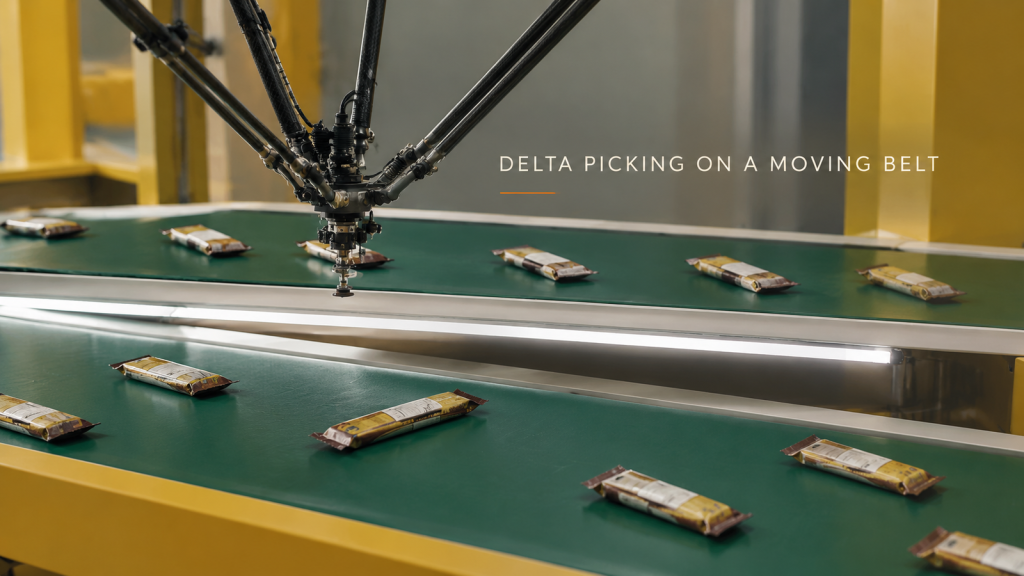
როგორ იღებს დელტა რობოტი შეფუთულ საჭმლის პაკეტებს მოძრავი კონვეიერიდან და თანაბრად ათავსებს მათ შემდეგი მანქანისთვის — ციკლი, სამი დიზაინის გადაწყვეტილება ხელსაწყოების შესახებ, ჩამოსვლის ინტერვალსა და განთავსებაზე და რა უნდა გაიგზავნოს ციკლის დროის შეფასებისთვის.
გამოსახულების მიღებამდე: გარემოს განათების კონტროლი ინსპექტირების უჯრედებში
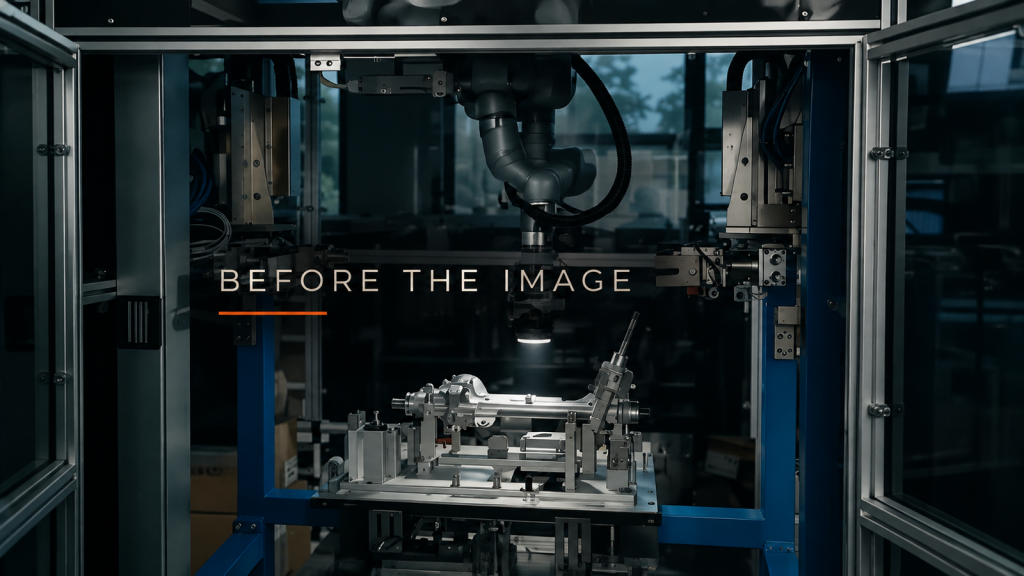
დაათვალიერეთ ფანჯრები, ზედა ნათურები და ახლომდებარე განათება, შემდეგ კი რობოტის მიერ გადასატანი საინსპექციო ნათურით სურათების მორგებამდე გადაწყვიტეთ შემოღობვა და გარსაცმა.