
CHAIFU-ს სამრეწველო რობოტები: მოდელები და შერჩევის სახელმძღვანელო
შეადარეთ CHAIFU რობოტები SCARA-ს, ექვსღერძიან, პალეტიზაციის, შტამპირების, შედუღების და სხვა სამრეწველო კატეგორიებს. ჯერ აირჩიეთ გამოყენების კატეგორია, შემდეგ კი დაამუშავეთ ღერძები, დატვირთვა, არეალი, მონტაჟი და დაცვა განკუთვნილი უჯრედისთვის.
როგორ ავირჩიოთ CHAIFU რობოტის კატეგორია
ინდივიდუალური სპეციფიკაციების შედარებამდე გამოიყენეთ წარმოების დავალება რობოტის კატეგორიის ასარჩევად. ღერძები, სასარგებლო დატვირთვა და დიაპაზონი ადგენს პირველ მოკლე სიას, ხოლო მონტაჟი, დაცვა, ტექნოლოგიური აღჭურვილობა და ციკლის მოთხოვნები განსაზღვრავს, შეესაბამება თუ არა მოდელი უჯრედს.
შეადარეთ CHAIFU რობოტის მოდელები კატეგორიის მიხედვით
გაფილტრეთ მოდელის, კატეგორიის, ღერძების, სასარგებლო დატვირთვისა და არეალის მიხედვით. შეადარეთ კანდიდატები ერთი და იგივე გამოყენების კლასში, შემდეგ გადაამოწმეთ მონტაჟის, დაცვის, ხელსაწყოებისა და ციკლის მოთხოვნები რეალური წარმოების ამოცანისთვის.
| პროდუქტის სურათი | მოდელი | კატეგორია | ცულები | Payload | მიღწევა | განმეორებადობა | Სხეულის მასა | დაცვის | მონტაჟი | სახსრის დიაპაზონი / მაქსიმალური სიჩქარე | დასაშვები მაჯის დატვირთვა | გარემოს | ბაზა / სიმაღლე / სიმძლავრე | შემდეგი მოქმედება |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
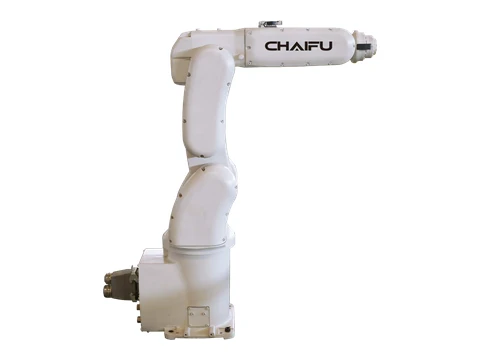 | SF7-K759 | PRENTIC-ის სამაგიდო რობოტი | 6 | 7 კგ | 737.5 mm | ± 0.03 მმ | 48 კგ | IP65 | სართული | J1 ±171° @ 305°/წმ;J2 +65°/-141° @ 280°/წმ;J3 +170°/-66° @ 300°/წმ;J4 ±180° @ 300°/წმ;J5 ±119° @ 406°/წმ;J6 ±360° @ 600°/წმ | მომენტი — J4 15.6 ნ·მ;J5 15.6 ნ·მ;J6 8.5 ნ·მ |ინერცია — J4 0.43 კგ·მ²;J5 0.43 კგ·მ²;J6 0.13 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 210*235 მმ;კორპუსის სიმაღლე 880 მმ;სიმძლავრე 1.5 კვა | მოითხოვეთ ეს მოდელი |
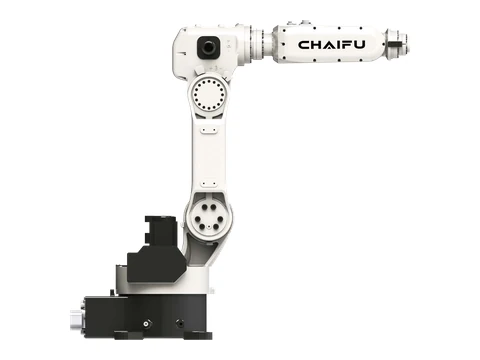 | SF8-K950 | PRENTIC-ის სამაგიდო რობოტი | 6 | 8 კგ | 956 mm | ± 0.03 მმ | 66 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±165° @ 230°/წმ;J2 +90°/-160° @ 230°/წმ;J3 +148°/-89° @ 200°/წმ;J4 ±180° @ 240°/წმ;J5 ±119° @ 400°/წმ;J6 ±360° @ 600°/წმ | მომენტი — J4 15.6 ნ·მ;J5 15.6 ნ·მ;J6 8.5 ნ·მ |ინერცია — J4 0.43 კგ·მ²;J5 0.43 კგ·მ²;J6 0.13 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 280*362 მმ;კორპუსის სიმაღლე 911.5 მმ;სიმძლავრე 1.5 კვა | მოითხოვეთ ეს მოდელი |
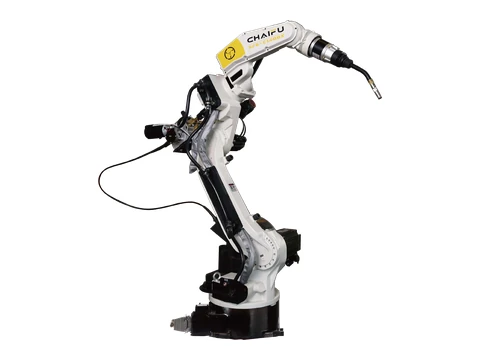 | ARC6-140-6 | ARC შედუღების რობოტი | 6 | 6 კგ | 1440 mm | ± 0.05 მმ | 150 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±170° @ 240°/წმ;J2 +90°/-155° @ 240°/წმ;J3 +169°/-86° @ 260°/წმ;J4 ±155° @ 400°/წმ;J5 +134°/-137° @ 400°/წმ;J6 ±220° @ 700°/წმ | მომენტი — J4 15.6 ნ·მ;J5 15.6 ნ·მ;J6 8.5 ნ·მ |ინერცია — J4 0.43 კგ·მ²;J5 0.43 კგ·მ²;J6 0.13 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 355*355 მმ;კორპუსის სიმაღლე 1375 მმ;სიმძლავრე 3 კვა | მოითხოვეთ ეს მოდელი |
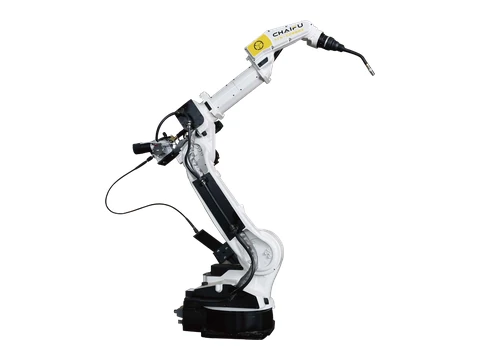 | ARC6-208-6 | ARC შედუღების რობოტი | 6 | 6 კგ | 2008 mm | ± 0.05 მმ | 280 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±170° @ 190°/წმ;J2 +100°/-157° @ 190°/წმ;J3 +90°/-80° @ 190°/წმ;J4 ±155° @ 400°/წმ;J5 +134°/-137° @ 400°/წმ;J6 ±220° @ 700°/წმ | მომენტი — J4 10 ნ·მ;J5 10 ნ·მ;J6 5.5 ნ·მ |ინერცია — J4 0.28 კგ·მ²;J5 0.28 კგ·მ²;J6 0.06 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 396*396 მმ;კორპუსის სიმაღლე 1640 მმ;სიმძლავრე 3.8 კვა | მოითხოვეთ ეს მოდელი |
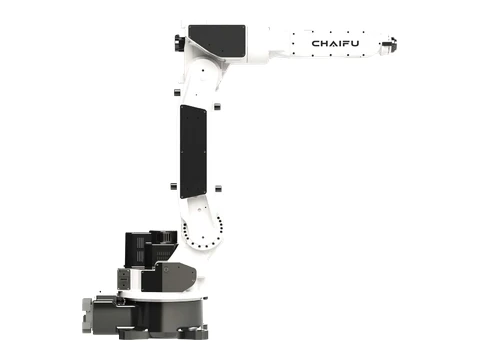 | ARC10-145-6 | ARC შედუღების რობოტი | 6 | 10 კგ | 1450 mm | ± 0.08 მმ | 160 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±170° @ 240°/წმ;J2 +90°/-155° @ 240°/წმ;J3 +98°/-82° @ 200°/წმ;J4 ±170° @ 200°/წმ;J5 ±119° @ 360°/წმ;J6 ±220° @ 600°/წმ | მომენტი — J4 20.5 ნ·მ;J5 10 ნ·მ |ინერცია — J4 0.43 კგ·მ²;J5 0.12 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 355*355 მმ;კორპუსის სიმაღლე 1269 მმ;სიმძლავრე 3.8 კვა | მოითხოვეთ ეს მოდელი |
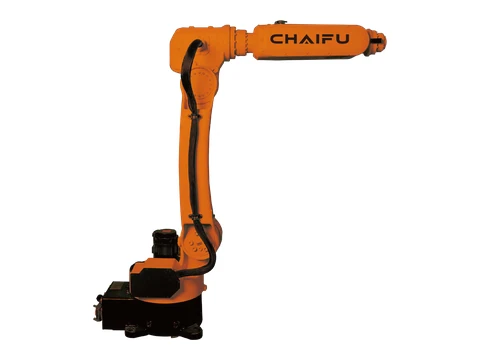 | SF6-C1200 | LOTIC-ის დაბალი დატვირთვის რობოტი | 6 | 6 კგ | 1200 mm | ± 0.05 მმ | 72 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±165° @ 230°/წმ;J2 +90°/-165° @ 230°/წმ;J3 +150°/-90° @ 200°/წმ;J4 ±180° @ 240°/წმ;J5 ±120° @ 400°/წმ;J6 ±360° @ 600°/წმ | მომენტი — J4 15.6 ნ·მ;J5 15.6 ნ·მ;J6 8.5 ნ·მ |ინერცია — J4 0.43 კგ·მ²;J5 0.43 კგ·მ²;J6 0.13 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 280*362 მმ;კორპუსის სიმაღლე 1096 მმ;სიმძლავრე 1.5 კვა | მოითხოვეთ ეს მოდელი |
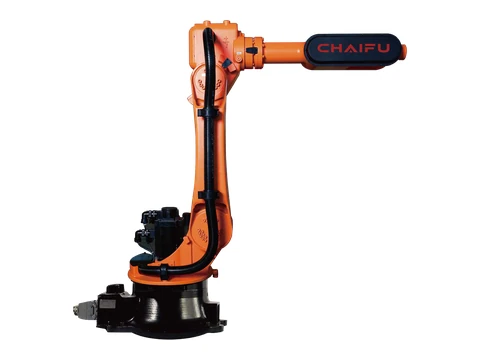 | SF10-C1650 | LOTIC-ის დაბალი დატვირთვის რობოტი | 6 | 10 კგ | 1651 mm | ± 0.05 მმ | 196 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±165° @ 150°/წმ;J2 +75°/-125° @ 160°/წმ;J3 +145°/-75° @ 148°/წმ;J4 ±178° @ 300°/წმ;J5 ±125° @ 300°/წმ;J6 ±720° @ 500°/წმ | მომენტი — J4 22 ნ·მ;J5 22 ნ·მ;J6 10 ნ·მ |ინერცია — J4 1 კგ·მ²;J5 1 კგ·მ²;J6 0.2 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 384*384 მმ;კორპუსის სიმაღლე 1407 მმ;სიმძლავრე 2.5 კვა | მოითხოვეთ ეს მოდელი |
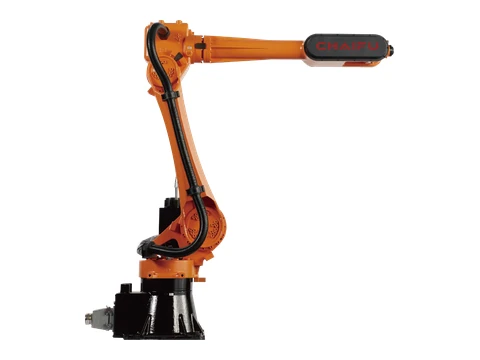 | SF10-K2032 | LOTIC-ის დაბალი დატვირთვის რობოტი | 6 | 10 კგ | 2032 mm | ± 0.05 მმ | 208 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±175° @ 135°/წმ;J2 +68°/-150° @ 135°/წმ;J3 +150°/-75° @ 135°/წმ;J4 ±178° @ 300°/წმ;J5 +135/-125° @ 300°/წმ;J6 ±720° @ 500°/წმ | მომენტი — J4 22 ნ·მ;J5 22 ნ·მ;J6 10 ნ·მ |ინერცია — J4 1 კგ·მ²;J5 1 კგ·მ²;J6 0.2 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 370*370 მმ;კორპუსის სიმაღლე 1560 მმ;სიმძლავრე 3.25 კვა | მოითხოვეთ ეს მოდელი |
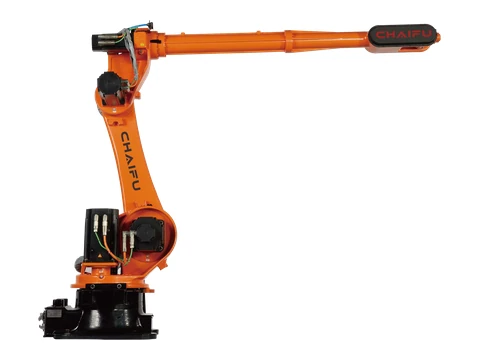 | SF10-K3100 | LOTIC-ის დაბალი დატვირთვის რობოტი | 6 | 10 კგ | 3100 mm | ± 0.05 მმ | 596 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±172° @ 125°/წმ;J2 +72°/-140° @ 125°/წმ;J3 +150°/-80° @ 140°/წმ;J4 ±360° @ 200°/წმ;J5 ±125° @ 210°/წმ;J6 ±360° @ 290°/წმ | მომენტი — J4 22 ნ·მ;J5 22 ნ·მ;J6 10 ნ·მ |ინერცია — J4 1 კგ·მ²;J5 1 კგ·მ²;J6 0.2 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 573*629 მმ;კორპუსის სიმაღლე 1899 მმ;სიმძლავრე 4.5 კვა | მოითხოვეთ ეს მოდელი |
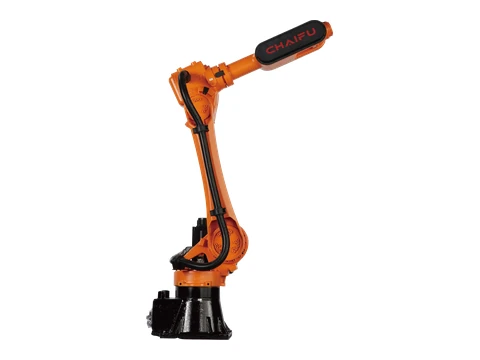 | SF20-K1735 | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 20 კგ | 1735 mm | ± 0.06 მმ | 206 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±175° @ 135°/წმ;J2 +68°/-150° @ 135°/წმ;J3 +150°/-75° @ 135°/წმ;J4 ±178° @ 300°/წმ;J5 +135°/-125° @ 300°/წმ;J6 ±720° @ 500°/წმ | მომენტი — J4 42 ნ·მ;J5 42 ნ·მ;J6 23 ნ·მ |ინერცია — J4 1.26 კგ·მ²;J5 1.26 კგ·მ²;J6 0.49 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 370*370 მმ;კორპუსის სიმაღლე 1560 მმ;სიმძლავრე 3.25 კვა | მოითხოვეთ ეს მოდელი |
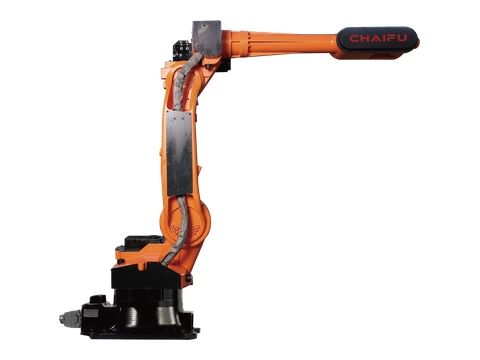 | SF20-C2150 | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 20 კგ | 2150 mm | ± 0.06 მმ | 246 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±170° @ 140°/წმ;J2 +100°/-157° @ 140°/წმ;J3 +95°/-80° @ 140°/წმ;J4 ±180° @ 350°/წმ;J5 +125°/-125° @ 230°/წმ;J6 ±720° @ 250°/წმ | მომენტი — J4 42 ნ·მ;J5 42 ნ·მ;J6 23 ნ·მ |ინერცია — J4 1.26 კგ·მ²;J5 1.26 კგ·მ²;J6 0.49 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 396*396 მმ;კორპუსის სიმაღლე 1618.5 მმ;სიმძლავრე 3.8 კვა | მოითხოვეთ ეს მოდელი |
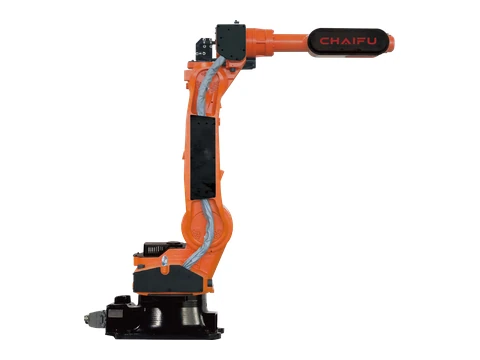 | ARC25-183-6 | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 25 კგ | 1830 mm | ± 0.06 მმ | 227 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±170° @ 170°/წმ;J2 +100°/-157° @ 170°/წმ;J3 +98°/-76° @ 170°/წმ;J4 ±180° @ 350°/წმ;J5 +125°/-125° @ 230°/წმ;J6 ±720° @ 230°/წმ | მომენტი — J4 42 ნ·მ;J5 42 ნ·მ;J6 23 ნ·მ |ინერცია — J4 1.26 კგ·მ²;J5 1.26 კგ·მ²;J6 0.49 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 396*396 მმ;კორპუსის სიმაღლე 1602.5 მმ;სიმძლავრე 4 კვა | მოითხოვეთ ეს მოდელი |
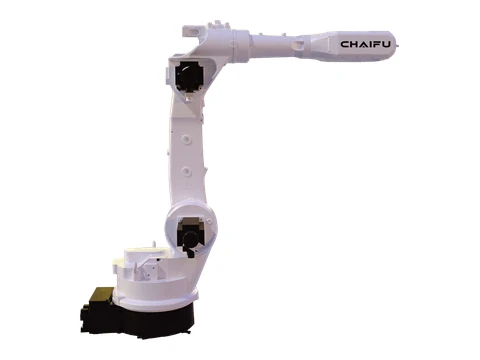 | SF25-C1887 | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 25 კგ | 1887 mm | ± 0.06 მმ | 293 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±170° @ 185°/წმ;J2 +100°/-157° @ 185°/წმ;J3 +90°/-80° @ 210°/წმ;J4 ±170° @ 380°/წმ;J5 ±130° @ 300°/წმ;J6 ±220° @ 350°/წმ | / | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 396*396 მმ;კორპუსის სიმაღლე 1561 მმ;სიმძლავრე 3.8 კვა | მოითხოვეთ ეს მოდელი |
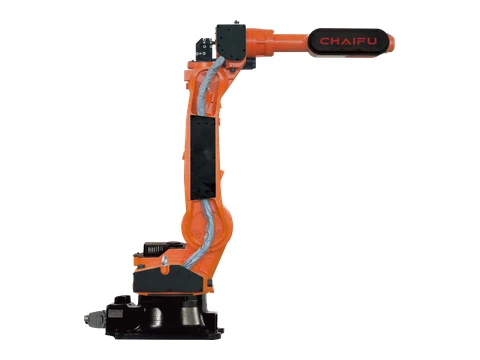 | SF30-C1850 | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 30 კგ | 1856 mm | ± 0.06 მმ | 228 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±170° @ 170°/წმ;J2 +100°/-157° @ 170°/წმ;J3 +98°/-76° @ 170°/წმ;J4 ±180° @ 350°/წმ;J5 +125°/-125° @ 230°/წმ;J6 ±720° @ 230°/წმ | მომენტი — J4 42 ნ·მ;J5 42 ნ·მ;J6 23 ნ·მ |ინერცია — J4 1.26 კგ·მ²;J5 1.26 კგ·მ²;J6 0.49 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 396*396 მმ;კორპუსის სიმაღლე 1602.5 მმ;სიმძლავრე 3.8 კვა | მოითხოვეთ ეს მოდელი |
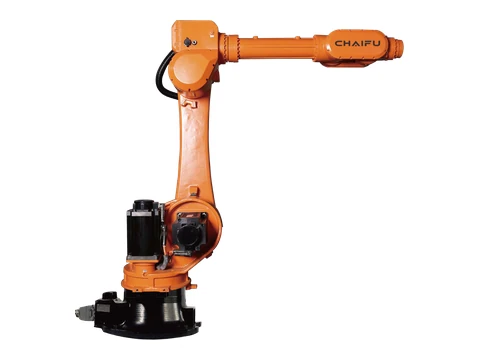 | SF50-C2185 | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 50 კგ | 2185 mm | ± 0.06 მმ | 550 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±172° @ 109°/წმ;J2 +72°/-140° @ 125°/წმ;J3 +172°/-78° @ 140°/წმ;J4 ±360° @ 200°/წმ;J5 +124°/-121° @ 210°/წმ;J6 ±360° @ 190°/წმ | მომენტი — J4 185 ნ·მ;J5 185 ნ·მ;J6 126 ნ·მ |ინერცია — J4 12 კგ·მ²;J5 12 კგ·მ²;J6 9.6 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 630*570 მმ;კორპუსის სიმაღლე 1820 მმ;სიმძლავრე 5 კვა | მოითხოვეთ ეს მოდელი |
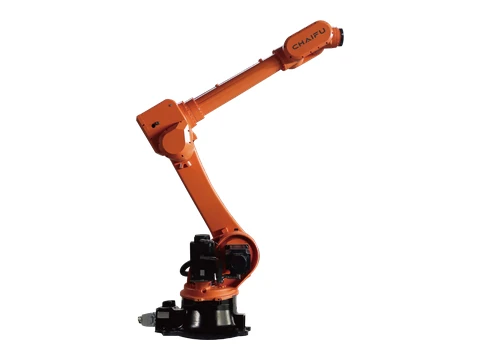 | SF80-C2600 | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 80 კგ | 2600 mm | ± 0.06 მმ | 726 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±172° @ 160°/წმ;J2 +72°/-140° @ 110°/წმ;J3 +160°/-78° @ 120°/წმ;J4 ±360° @ 162°/წმ;J5 +120°/-120° @ 180°/წმ;J6 ±360° @ 300°/წმ | მომენტი — J4 360 ნ·მ;J5 360 ნ·მ;J6 186 ნ·მ |ინერცია — J4 52 კგ·მ²;J5 52 კგ·მ²;J6 26 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ბაზა 578x573 მმ;კორპუსის სიმაღლე 1898 მმ;სიმძლავრე 5.5kVa | მოითხოვეთ ეს მოდელი |
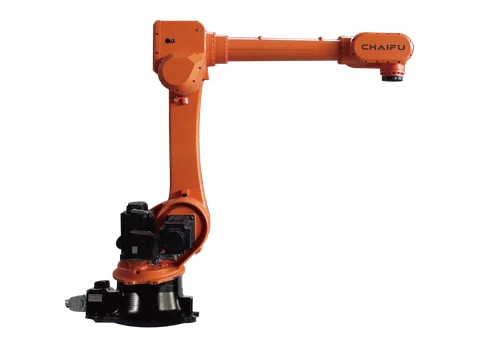 | SF120-C2269 | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 120 კგ | 2269 mm | ± 0.06 მმ | 720 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±172° @ 160°/წმ;J2 +72°/-140° @ 110°/წმ;J3 +160°/-78° @ 120°/წმ;J4 ±360° @ 162°/წმ;J5 +120°/-120° @ 180°/წმ;J6 ±360° @ 200°/წმ | მომენტი — J4 360 ნ·მ;J5 360 ნ·მ;J6 186 ნ·მ |ინერცია — J4 52 კგ·მ²;J5 52 კგ·მ²;J6 26 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 573*629 მმ;კორპუსის სიმაღლე 1939 მმ;სიმძლავრე 5.5kVa | მოითხოვეთ ეს მოდელი |
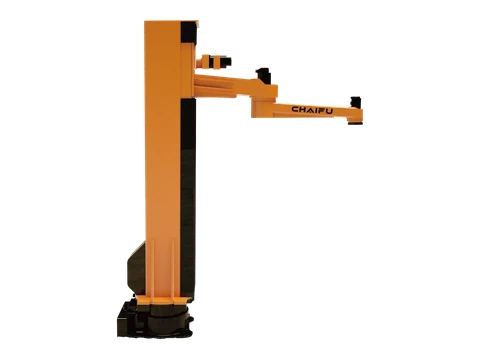 | CF120-C1900 PM | MIMETIC საშუალო დატვირთვის რობოტი | 4 | 120 კგ | 1900 mm | ± 0.06 მმ | 1536 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | ნებისმიერი ორიენტაცია | J1 ±180° @ 115°/წმ;J2 -140°/+150° @ 176°/წმ;J3 ±180° @ / | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 750*520 მმ;კორპუსის სიმაღლე 3117.5 მმ;სიმძლავრე 5 კვა | მოითხოვეთ ეს მოდელი |
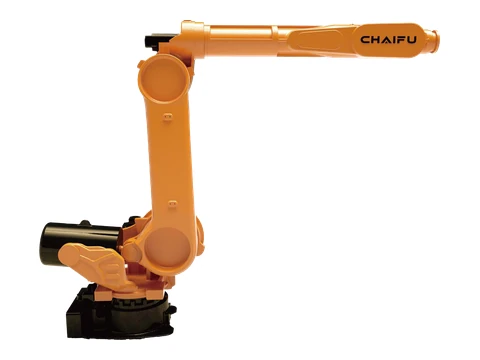 | SF125-C3100 | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 125 კგ | 3100.7 mm | ± 0.06 მმ | 1476 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | ნებისმიერი ორიენტაცია | J1 +50°/-75° @ 110°/წმ;J2 +90°/-1095 მმ @ 83°/წმ;J3 ±185° @ 99°/წმ;J4 ±144° @ 158°/წმ;J5 ±360° @ 150°/წმ | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 750*520 მმ;კორპუსის სიმაღლე 2343.5 მმ;სიმძლავრე 8.4 კვა | მოითხოვეთ ეს მოდელი |
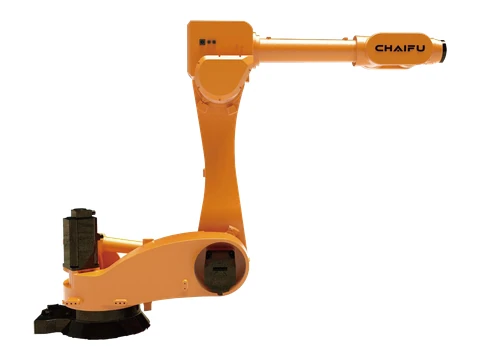 | SF125-C3100D | MIMETIC საშუალო დატვირთვის რობოტი | 6 | 125 კგ | 3100 mm | ± 0.05 მმ | 1109 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | ნებისმიერი ორიენტაცია | J1 +170°/-40° @ 110°/წმ;J2 +90°/-83° @ 100°/წმ;J3 ±360° @ 110°/წმ;J4 ±120° @ 162°/წმ;J5 ±360° @ 180°/წმ | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 660*726 მმ;კორპუსის სიმაღლე 1953.5 მმ;სიმძლავრე 8.4 კვა | მოითხოვეთ ეს მოდელი |
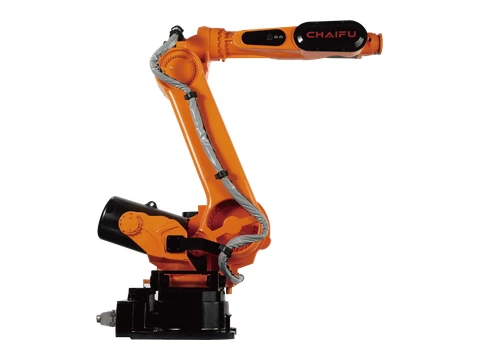 | SF210-K2650 | BIOTIC მაღალი დატვირთვის რობოტი | 6 | 210 კგ | 2650 mm | ± 0.06 მმ | 1460 კგ | IP65 | სართული | J1 ±180° @ 110°/წმ;J2 +50°/-75° @ 83°/წმ;J3 +90°/-70° @ 99°/წმ;J4 ±185° @ 158°/წმ;J5 ±120° @ 206°/წმ;J6 ±360° @ 300°/წმ | მომენტი — J4 1301 ნ·მ;J5 1301 ნ·მ;J6 706 ნ·მ |ინერცია — J4 138 კგ·მ²;J5 138 კგ·მ²;J6 70 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 750*520 მმ;კორპუსის სიმაღლე 2257.5 მმ;სიმძლავრე 7.5kVa | მოითხოვეთ ეს მოდელი |
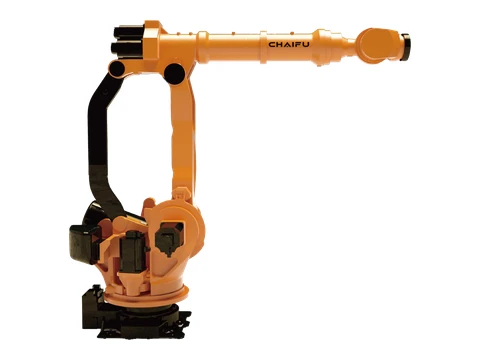 | SF300-C3100 | BIOTIC მაღალი დატვირთვის რობოტი | 6 | 300 კგ | 3100 mm | ± 0.06 მმ | 1970 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 110°/წმ;J2 +45°/-80° @ 106°/წმ;J3 +15.5°/-120° @ 106°/წმ;J4 ±360° @ 130°/წმ;J5 ±115° @ 120°/წმ;J6 ±360° @ 165°/წმ | მომენტი — J4 865 ნ·მ |ინერცია — J4 152 კგ·მ²;J5 152 კგ·მ²;J6 122 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 710*700 მმ;კორპუსის სიმაღლე 2568 მმ;სიმძლავრე 8.5 კვა | მოითხოვეთ ეს მოდელი |
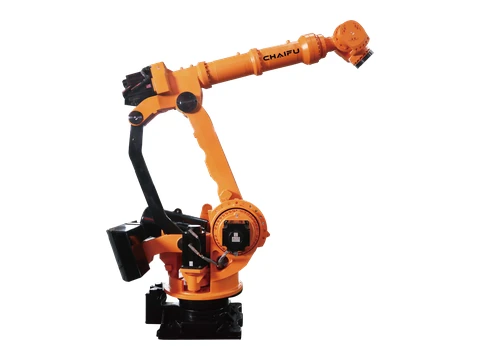 | SF500-C3100 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 500 კგ | 3273.6 mm | ± 0.1 მმ | 2780 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 100°/წმ;J2 +50°/-85° @ 85°/წმ;J3 +25°/-120° @ 85°/წმ;J4 ±360° @ 80°/წმ;J5 ±115° @ 80°/წმ;J6 ±360° @ 160°/წმ | მომენტი — J4 1980 ნ·მ;J5 1980 ნ·მ;J6 865 ნ·მ |ინერცია — J4 152 კგ·მ²;J5 152 კგ·მ²;J6 122 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 910*739 მმ;კორპუსის სიმაღლე 2755.5 მმ;სიმძლავრე 8.5 კვა | მოითხოვეთ ეს მოდელი |
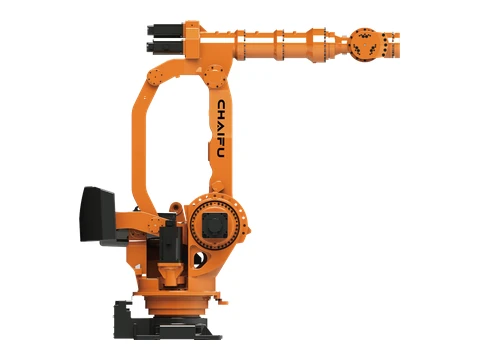 | SF800-C2850 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 800 კგ | 2850 mm | ± 0.1 მმ | 2965 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 93°/წმ;J2 +50°/-85° @ 64°/წმ;J3 +25°/-120° @ 65°/წმ;J4 ±360° @ 100°/წმ;J5 ±115° @ 88°/წმ;J6 ±360° @ 133°/წმ | მომენტი — J4 865 ნ·მ |ინერცია — J4 152 კგ·მ²;J5 152 კგ·მ²;J6 122 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 910*739 მმ;კორპუსის სიმაღლე 2695 მმ;სიმძლავრე 8.7 კვა | მოითხოვეთ ეს მოდელი |
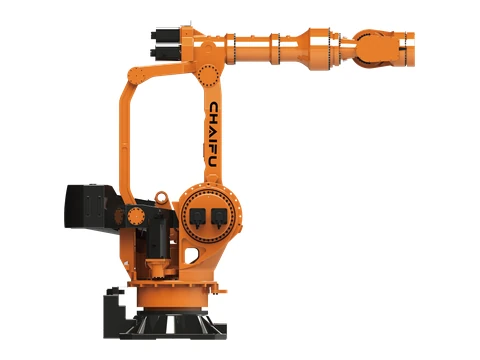 | SF1200-C3765 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 1200 კგ | 3765 mm | ± 0.2 მმ | 8160 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 45°/წმ;J2 +50°/-90° @ 30°/წმ;J3 +20°/-126° @ 30°/წმ;J4 ±360° @ 50°/წმ;J5 ±115° @ 52°/წმ;J6 ±360° @ 72°/წმ | მომენტი — J4 14600 ნ·მ;J5 14600 ნ·მ;J6 4850 ნ·მ |ინერცია — J4 2960 კგ·მ²;J5 2916 კგ·მ²;J6 2089 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1180*1180 მმ;კორპუსის სიმაღლე 3548 მმ;სიმძლავრე 16 კვა | მოითხოვეთ ეს მოდელი |
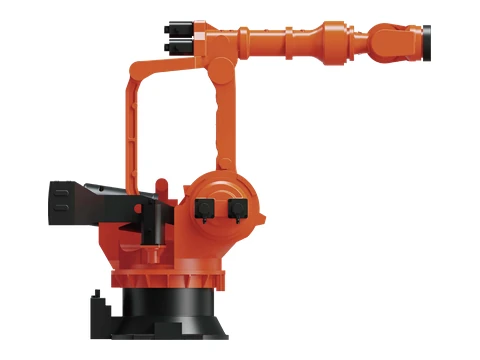 | SF1500-C3870 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 1500 კგ | 3872 mm | ± 0.23 მმ | 11200 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 43°/წმ;J2 +50°/-85° @ 25°/წმ;J3 -20°/-120° @ 25°/წმ;J4 ±360° @ 43°/წმ;J5 ±115° @ 40°/წმ;J6 ±360° @ 56°/წმ | მომენტი — J4 14380 ნ·მ;J5 14380 ნ·მ;J6 4980 ნ·მ |ინერცია — J4 2916 კგ·მ²;J5 2916 კგ·მ²;J6 2089 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1280*1380 მმ;კორპუსის სიმაღლე 3483 მმ;სიმძლავრე 17 კვა | მოითხოვეთ ეს მოდელი |
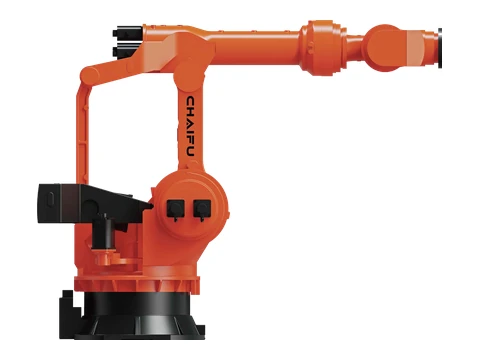 | SF1800-C4600 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 1800 კგ | 4600 mm | ± 0.3 მმ | 17880 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 20°/წმ;J2 +50°/-85° @ 12°/წმ;J3 +20°/-120° @ 12°/წმ;J4 ±360° @ 19°/წმ;J5 ±115° @ 19°/წმ;J6 ±360° @ 40°/წმ | მომენტი — J4 29500 ნ·მ;J5 29500 ნ·მ;J6 8930 ნ·მ |ინერცია — J4 7650 კგ·მ²;J5 7650 კგ·მ²;J6 5620 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1670 მმ;კორპუსის სიმაღლე 3875 მმ;სიმძლავრე 22.5 კვა | მოითხოვეთ ეს მოდელი |
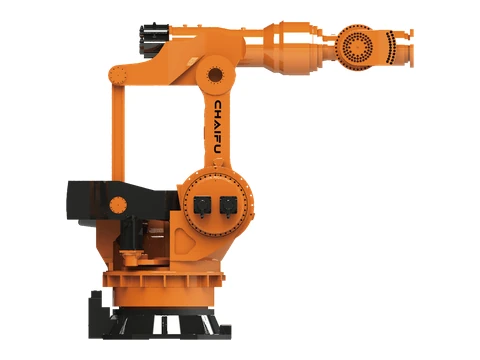 | SF2000-C4000 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 2000 კგ | 4000 mm | ± 0.3 მმ | 17820 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 20°/წმ;J2 +50°/-85° @ 12°/წმ;J3 -120°/+20° @ 12°/წმ;J4 ±360° @ 19°/წმ;J5 ±115° @ 19°/წმ;J6 ±360° @ 40°/წმ | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1670 მმ;კორპუსის სიმაღლე 3875 მმ;სიმძლავრე 18.2 კვა | მოითხოვეთ ეს მოდელი |
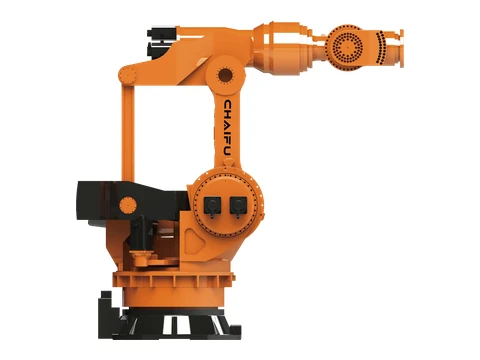 | SF2400-C3760 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 2400 კგ | 3758.8 mm | ± 0.3 მმ | 17600 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 20°/წმ;J2 +53°/-85° @ 12°/წმ;J3 -113°/+22.5° @ 12°/წმ;J4 ±360° @ 19°/წმ;J5 ±115° @ 19°/წმ;J6 ±360° @ / | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1670 მმ;კორპუსის სიმაღლე 3875 მმ;სიმძლავრე 20.5 კვა | მოითხოვეთ ეს მოდელი |
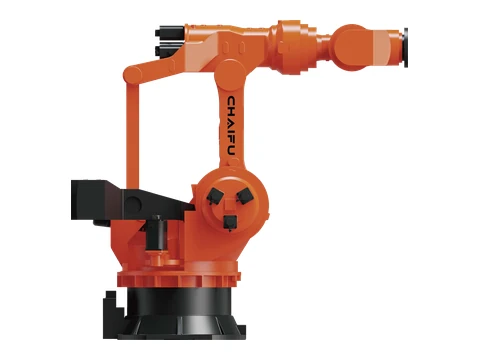 | SF3000-C3760 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 3000 კგ | 3758.8 mm | ± 0.3 მმ | 17660 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 16°/წმ;J2 +53°/-80° @ 12°/წმ;J3 +22.5°/-113° @ 12°/წმ;J4 ±360° @ 16°/წმ;J5 ±115° @ 16°/წმ;J6 ±360° @ 32°/წმ | მომენტი — J4 31500 ნ·მ;J5 31500 ნ·მ;J6 8980 ნ·მ |ინერცია — J4 7680 კგ·მ²;J5 7680 კგ·მ²;J6 5680 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1670 მმ;კორპუსის სიმაღლე 3875 მმ;სიმძლავრე 23.5 კვა | მოითხოვეთ ეს მოდელი |
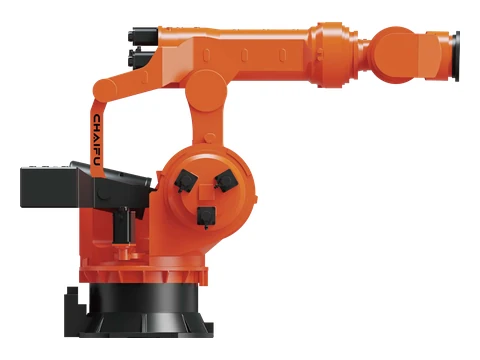 | SF4000-C4200 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 4000 კგ | 4198 mm | ± 0.3 მმ | 19182 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 10°/წმ;J2 +53°/-80° @ 8°/წმ;J3 +22°/-115° @ 8°/წმ;J4 ±360° @ 9°/წმ;J5 ±115° @ 8°/წმ;J6 ±360° @ 15°/წმ | მომენტი — J4 63520 ნ·მ;J5 63520 ნ·მ;J6 17262 ნ·მ |ინერცია — J4 15265 კგ·მ²;J5 15265 კგ·მ²;J6 11366 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1670 მმ;კორპუსის სიმაღლე 3660 მმ;სიმძლავრე 23.5 კვა | მოითხოვეთ ეს მოდელი |
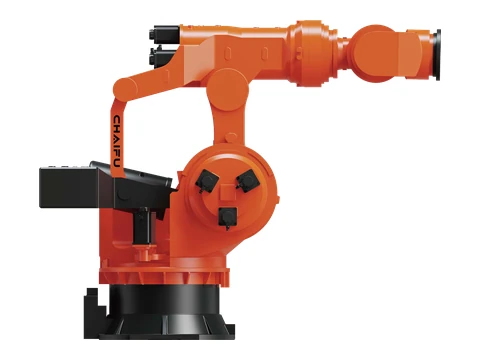 | SF5000-C3700 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 5000 კგ | 3700 mm | ± 0.3 მმ | 26800 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 10°/წმ;J2 +53°/-80° @ 8°/წმ;J3 +22°/-115° @ 8°/წმ;J4 ±360° @ 9°/წმ;J5 ±115° @ 8°/წმ;J6 ±360° @ 15°/წმ | მომენტი — J4 63520 ნ·მ;J5 63520 ნ·მ;J6 17262 ნ·მ |ინერცია — J4 15265 კგ·მ²;J5 15265 კგ·მ²;J6 11366 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1670 მმ;კორპუსის სიმაღლე 3660 მმ;სიმძლავრე 23.5 კვა | მოითხოვეთ ეს მოდელი |
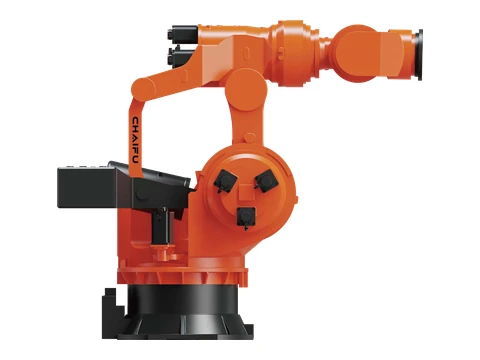 | SF6000-C3285 | ALPHTIC მძიმე დანიშნულების ექვსღერძიანი რობოტი | 6 | 6000 კგ | 3285 mm | ± 0.3 მმ | 26700 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 10°/წმ;J2 +53°/-80° @ 8°/წმ;J3 +22°/-115° @ 8°/წმ;J4 ±360° @ 9°/წმ;J5 ±115° @ 8°/წმ;J6 ±360° @ 15°/წმ | მომენტი — J4 63520 ნ·მ;J5 63520 ნ·მ;J6 17262 ნ·მ |ინერცია — J4 15265 კგ·მ²;J5 15265 კგ·მ²;J6 11366 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1670 მმ;კორპუსის სიმაღლე 3660 მმ;სიმძლავრე 23.5 კვა | მოითხოვეთ ეს მოდელი |
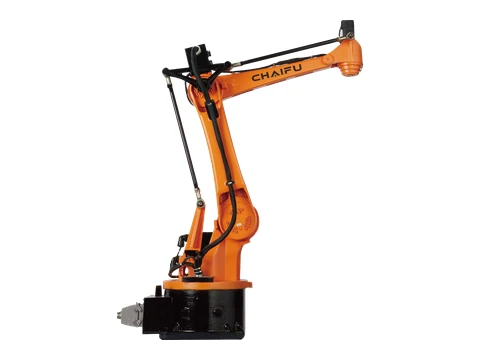 | SF15-C1538 PA | პრესის შტამპის რობოტი | 4 | 15 კგ | 1610 mm | ± 0.06 მმ | 181 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±165° @ 150°/წმ;J2 +40°/-82° @ 150°/წმ;J3 +78°/-75° @ 160°/წმ;J4 ±360° @ 300°/წმ;J5 -100°SJ2+J3<+30° @ / | მომენტი — J4 196 ნ·მ |ინერცია — J4 0.52 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 384*384 მმ;კორპუსის სიმაღლე 1421 მმ;სიმძლავრე 2.5 კვა | მოითხოვეთ ეს მოდელი |
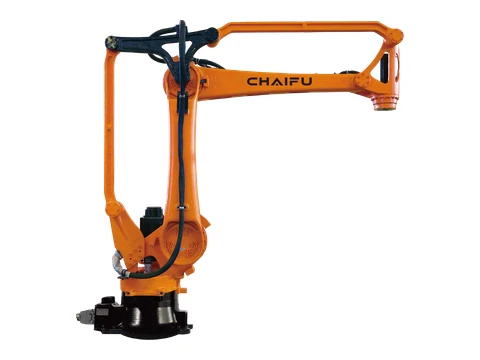 | SF25-C1760 PA | პრესის შტამპის რობოტი | 4 | 25 კგ | 1772 mm | ± 0.07 მმ | 260 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±175° @ 130°/წმ;J2 +48°/-95° @ 107°/წმ;J3 +80°/-75° @ 135°/წმ;J4 ±360° @ 175°/წმ;J5 -110°SJ2+J3<+40° @ / | მომენტი — J4 882 ნ·მ |ინერცია — J4 0.62 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 370*370 მმ;კორპუსის სიმაღლე 1458 მმ;სიმძლავრე 3 კვა | მოითხოვეთ ეს მოდელი |
| SF25-C1900 PA | პრესის შტამპის რობოტი | 4 | 25 კგ | 1900 mm | ± 0.07 მმ | 262.5 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±175° @ 130°/წმ;J2 +48°/-95° @ 107°/წმ;J3 +50°/-75° @ 135°/წმ;J4 ±360° @ 175°/წმ | მომენტი — J4 882 ნ·მ |ინერცია — J4 0.62 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 370*370 მმ;კორპუსის სიმაღლე 1495 მმ;სიმძლავრე 3 კვა | მოითხოვეთ ეს მოდელი |
| SF40-C1900 PA | პრესის შტამპის რობოტი | 4 | 40 კგ | 1900 mm | ± 0.07 მმ | 262.5 კგ | IP65 | ნებისმიერი ორიენტაცია | J1 ±175° @ 130°/წმ;J2 +48°/-95° @ 107°/წმ;J3 +50°/-75° @ 135°/წმ;J4 ±360° @ 175°/წმ;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 370*370 მმ;კორპუსის სიმაღლე 1495 მმ;სიმძლავრე 3 კვა | მოითხოვეთ ეს მოდელი |
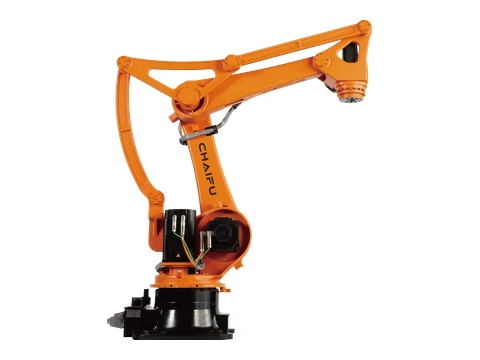 | SF50-C2220 PA | PA პალეტირების რობოტი | 4 | 50 კგ | 2220 mm | ± 0.1 მმ | 616 კგ | IP65 | სართული | J1 ±178° @ 125°/წმ;J2 +50°/-95° @ 125°/წმ;J3 +85°/-72° @ 140°/წმ;J4 ±360° @ 200°/წმ | მომენტი — J4 1666 ნ·მ |ინერცია — J4 9.6 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ბაზა 573x573 მმ;კორპუსის სიმაღლე 1791 მმ;სიმძლავრე 4 კვა | მოითხოვეთ ეს მოდელი |
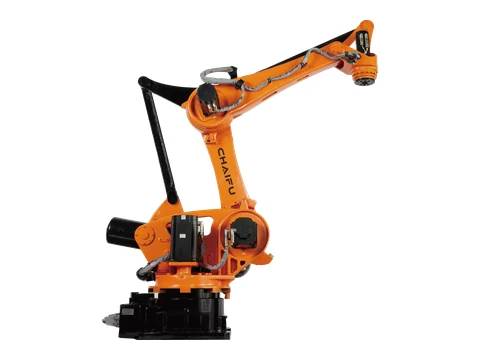 | SF130-C2700 PA | PA პალეტირების რობოტი | 4 | 130 კგ | 2735 mm | ± 0.12 მმ | 1160 კგ | IP65 | სართული | J1 +/-180° @ 178°/წმ;J2 +45°/-90° @ 112°/წმ;J3 +85°/-55° @ 105°/წმ;J4 +/-360° @ 340°/წმ;J5 -105°SJ2+J3<+25° @ / | მომენტი — J4 1764 ნ·მ |ინერცია — J4 36 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 620*620 მმ;კორპუსის სიმაღლე 2050 მმ;სიმძლავრე 5.5 კვა | მოითხოვეთ ეს მოდელი |
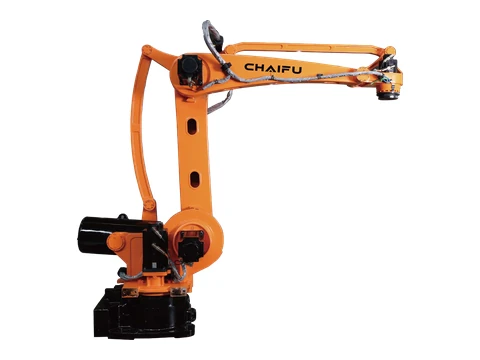 | SF180-C3200 PA | PA პალეტირების რობოტი | 4 | 180 კგ | 3245.5 mm | ± 0.25 მმ | 1380 კგ | IP65 | სართული | J1 +/-180° @ 105°/წმ;J2 -90°/+45° @ 105°/წმ;J3 -75°/+110° @ 105°/წმ;J4 ±360° @ 260°/წმ;J5 -115°SJ2+J3<+22.5° @ / | მომენტი — J4 1764 ნ·მ |ინერცია — J4 36 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 750*520 მმ;კორპუსის სიმაღლე 2401 მმ;სიმძლავრე 6 კვა | მოითხოვეთ ეს მოდელი |
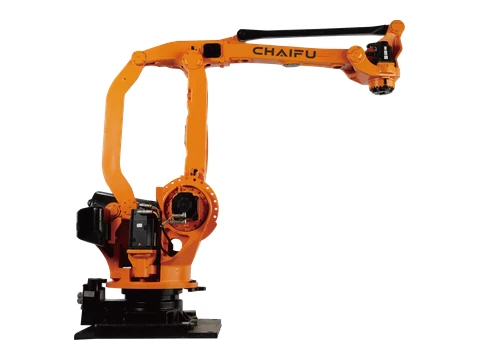 | SF210-K3200 PA | PA პალეტირების რობოტი | 4 | 210 კგ | 3200 mm | ± 0.12 მმ | 1950 კგ | IP65 | სართული | J1 ±180° @ 120°/წმ;J2 +44°/-80° @ 140°/წმ;J3 +15.5°/-115° @ 140°/წმ;J4 ±360° @ 305°/წმ;J5 -72°SJ3+J2<+67.5° @ / | მომენტი — J4 1666 ნ·მ |ინერცია — J4 80 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 710*700 მმ;კორპუსის სიმაღლე 2463 მმ;სიმძლავრე 6.5 კვა | მოითხოვეთ ეს მოდელი |
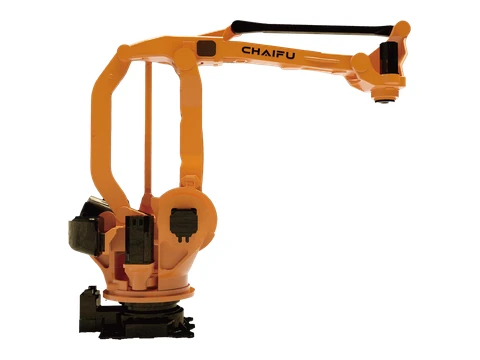 | SF300-C3200 PA | PA პალეტირების რობოტი | 4 | 300 კგ | 3200 mm | ± 0.15 მმ | 1950 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 +44°/-80 @ 90°/წმ;J2 +15,59°/-115° @ 100°/წმ;J3 ±360° @ 100°/წმ;J4 -155°SJ2+J3<+25° @ 300°/წმ;J5 -72° | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 710*700 მმ;კორპუსის სიმაღლე 2463 მმ;სიმძლავრე 8.2 კვა | მოითხოვეთ ეს მოდელი |
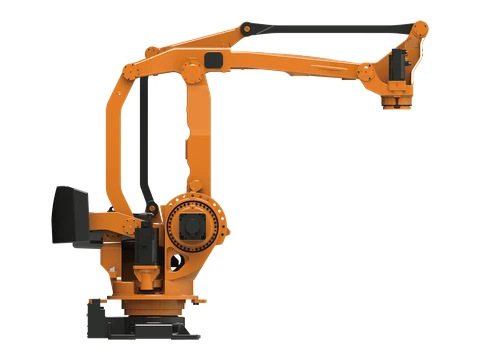 | SF500-C3200 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 500 კგ | 3177 mm | ± 0.2 მმ | 2960 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 90°/წმ;J2 +53°/-85° @ 90°/წმ;J3 +15.5°/-113° @ 90°/წმ;J4 ±360° @ 125°/წმ;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 910*739 მმ;კორპუსის სიმაღლე 2629 მმ;სიმძლავრე SkVA | მოითხოვეთ ეს მოდელი |
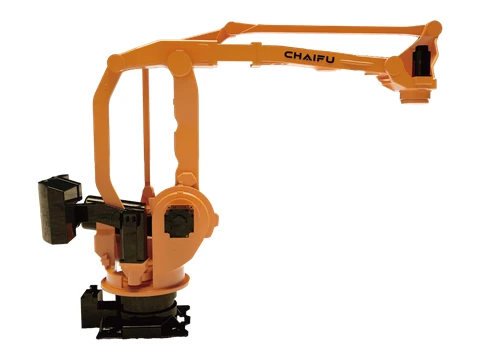 | SF600-C3500 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 600 კგ | 3500 mm | ± 0.2 მმ | 3006 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 60°/წმ;J2 +53°/-85° @ 60°/წმ;J3 +15.5°/-113° @ 60°/წმ;J4 ±360° @ 125°/წმ;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 910*739 მმ;კორპუსის სიმაღლე 2629 მმ;სიმძლავრე SkVA | მოითხოვეთ ეს მოდელი |
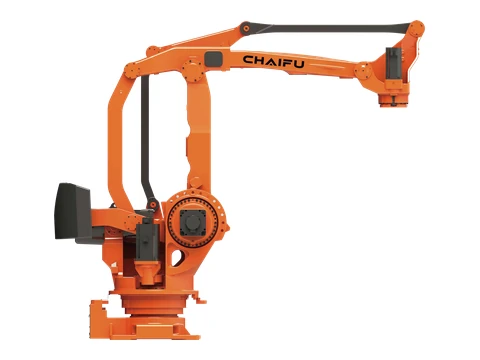 | SF800-C3200 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 800 კგ | 3177 mm | 0.3 mm | 2968 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 60°/წმ;J2 +53°/-85° @ 60°/წმ;J3 +15.5°/-113° @ 60°/წმ;J4 ±360° @ 125°/წმ;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 910*739 მმ;კორპუსის სიმაღლე 2629 მმ;სიმძლავრე SkVA | მოითხოვეთ ეს მოდელი |
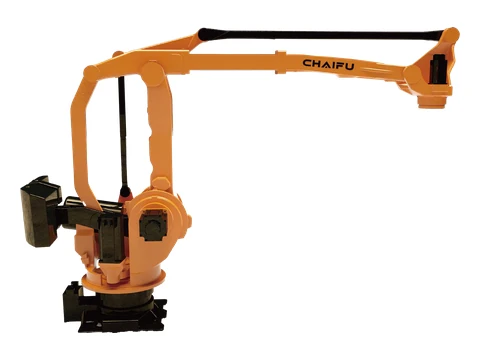 | SF800-C4000 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 800 კგ | 4000 mm | 0.3 mm | 3096 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 +53°/-85 @ 58°/წმ;J2 +15.5°/-113 @ 45°/წმ;J3 -130°SJ2+J3<+60 @ 45°/წმ;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 910*739 მმ;კორპუსის სიმაღლე 2621 მმ;სიმძლავრე SkVA | მოითხოვეთ ეს მოდელი |
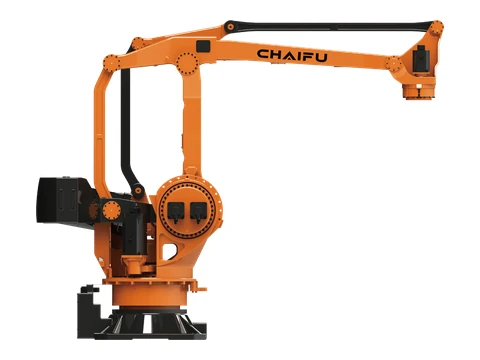 | SF1200-C4360 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 1200 კგ | 4360 mm | ± 0.5 მმ | 6302 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | ნებისმიერი ორიენტაცია | J1 ±180° @ 56°/წმ;J2 +50°/-90° @ 58°/წმ;J3 +20°/-115° @ 60°/წმ;J4 ±360° @ 125°/წმ;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1180*1180 მმ;კორპუსის სიმაღლე 3387 მმ;სიმძლავრე 14.5 კვა | მოითხოვეთ ეს მოდელი |
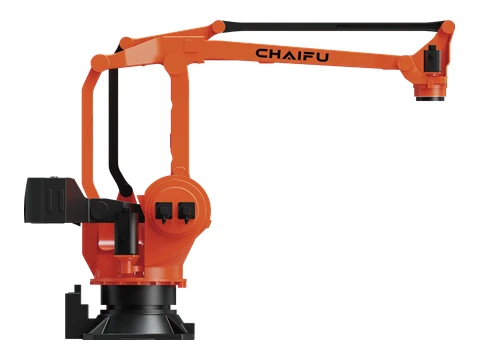 | SF1200-C4600 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 1200 კგ | 4600 mm | ± 0.5 მმ | 7192 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 50°/წმ;J2 +50°/-90° @ 52°/წმ;J3 +23°/-115° @ 58°/წმ;J4 ±360° @ 115°/წმ;J5 -70°SJ3-J2S+70° @ / | მომენტი — J4 8820 ნ·მ |ინერცია — J4 2608 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1180*1180 მმ;კორპუსის სიმაღლე 3386 მმ;სიმძლავრე 14.5 კვა | მოითხოვეთ ეს მოდელი |
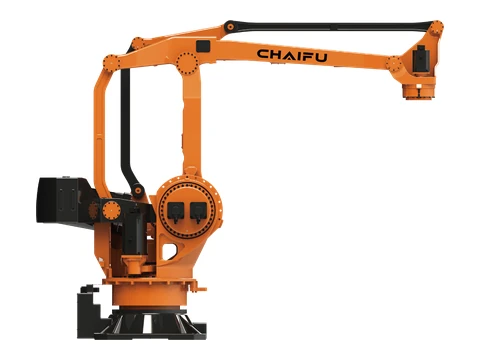 | SF1600-C4000 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 1600 კგ | 3966 mm | ± 0.8 მმ | 6116 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 45°/წმ;J2 +50°/-90° @ 30°/წმ;J3 +20°/-115° @ 30°/წმ;J4 ±360° @ 70°/წმ | მომენტი — J4 8550 ნ·მ |ინერცია — J4 5340 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1180*1180 მმ;კორპუსის სიმაღლე 3386 მმ;სიმძლავრე 15 კვა | მოითხოვეთ ეს მოდელი |
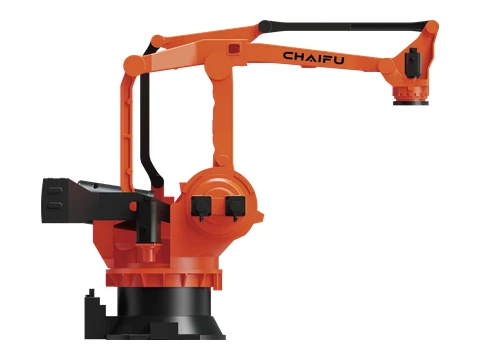 | SF2000-C4090 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 2000 კგ | 4090 mm | ± 0.8 მმ | 10460 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 43°/წმ;J2 +50°/-82° @ 25°/წმ;J3 +20°/-115° @ 25°/წმ;J4 ±360° @ 60°/წმ;J5 -72°S)3-J2S+72° @ / | მომენტი — J4 12740 ნ·მ |ინერცია — J4 3260 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1280*1380 მმ;კორპუსის სიმაღლე 3418 მმ;სიმძლავრე 15.5 კვა | მოითხოვეთ ეს მოდელი |
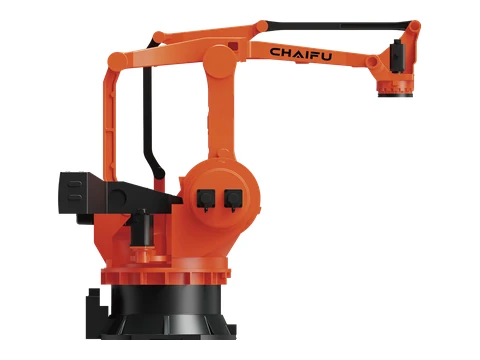 | SF2400-C4200 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 2400 კგ | 4200 mm | ± 0.8 მმ | 12590 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 20°/წმ;J2 +53°/-85° @ 12°/წმ;J3 +20°/-110° @ 12°/წმ;J4 ±360° @ 40°/წმ;J5 -63°SJ3-J2S+65° @ / | მომენტი — J4 20580 ნ·მ |ინერცია — J4 3912 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1660 მმ;კორპუსის სიმაღლე 3683 მმ;სიმძლავრე 16.5 კვა | მოითხოვეთ ეს მოდელი |
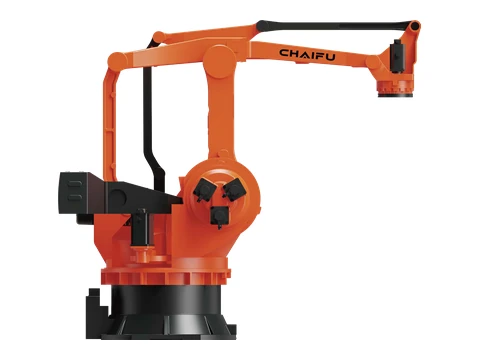 | SF3000-C4200 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 3000 კგ | 4200 mm | ± 0.8 მმ | 12600 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 20°/წმ;J2 +53°/-85° @ 12°/წმ;J3 +20°/-110° @ 12°/წმ;J4 ±360° @ 40°/წმ;J5 -63°S)]3-J2=+65° @ / | ინერცია — J4 4890 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1660 მმ;კორპუსის სიმაღლე 3683 მმ;სიმძლავრე 18 კვა | მოითხოვეთ ეს მოდელი |
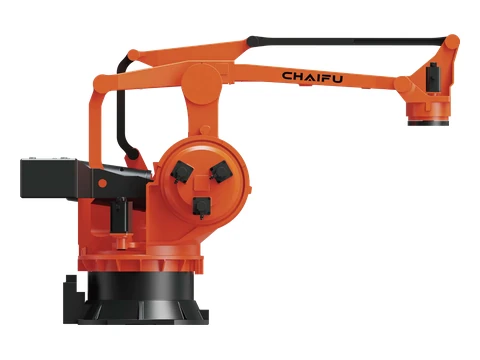 | SF4000-C4600 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 4000 კგ | 4600.8 mm | ± 0.8 მმ | 17220 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 10°/წმ;J2 +50°/-80° @ 8°/წმ;J3 -118°/+22° @ 8°/წმ;J4 ±360° @ 15°/წმ;J5 -60°S}]3-J2=+60° @ / | მომენტი — J4 46890 ნ·მ |ინერცია — J4 6357 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1660 მმ;კორპუსის სიმაღლე 3683 მმ;სიმძლავრე 18 კვა | მოითხოვეთ ეს მოდელი |
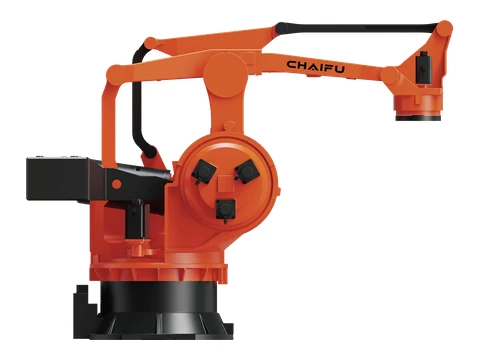 | SF5000-C4000 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 5000 კგ | 3994 mm | ± 1 მმ | 17120 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 10°/წმ;J2 +50°/-80° @ 8°/წმ;J3 -118°/+22° @ 8°/წმ;J4 ±360° @ 15°/წმ;J5 -60°SJ3-J2=+60° @ / | მომენტი — J4 46890 ნ·მ |ინერცია — J4 7628 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1660 მმ;კორპუსის სიმაღლე 3683 მმ;სიმძლავრე 18 კვა | მოითხოვეთ ეს მოდელი |
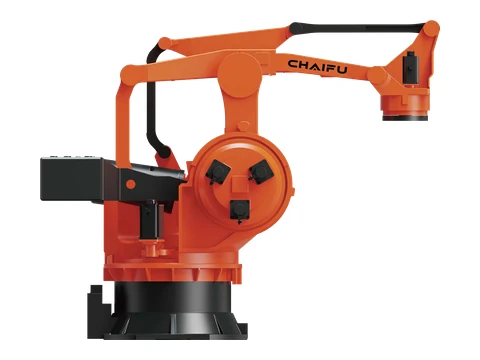 | SF6000-C3700 PA | ALPHTIC PA მძიმე ოთხღერძიანი რობოტი | 4 | 6000 კგ | 3701 mm | ± 1 მმ | 16690 კგ | ბაზის ღერძი IP65 / მაჯის ღერძი IP67 | სართული | J1 ±180° @ 10°/წმ;J2 +50°/-80° @ 8°/წმ;J3 -118°/+22° @ 8°/წმ;J4 ±360° @ 15°/წმ;J5 -60°S)]3-J2=+60° @ / | მომენტი — J4 46890 ნ·მ |ინერცია — J4 9156 კგ·მ² | 0°C-45°C;≤95% RH(კონდენსაციის გარეშე);ვიბრაცია ≤4.9 მ/წმ² | ფუძე 1580*1660 მმ;კორპუსის სიმაღლე 3683 მმ;სიმძლავრე 18 კვა | მოითხოვეთ ეს მოდელი |
შესაბამისი CHAIFU მოდელი ვერ მოიძებნა. გაასუფთავეთ ფილტრი ან გაგზავნეთ საჭირო დატვირთვა, დაფარვა და აპლიკაცია.
CHAIFU-ს რობოტებისა და ავტომატიზაციის გადაწყვეტილებების ხშირად დასმული კითხვები
CHAIFU-ს რომელი რობოტების სერიაა შესაფერისი შედუღებისთვის, პალეტირებისთვის, შტამპირებისთვის ან მძიმე დამუშავებისთვის?
გვერდი მოიცავს ARC შედუღებას, PA პალეტიზაციას, PRESS შტამპირებას და რამდენიმე დაბალი, საშუალო, მაღალი და მძიმე დატვირთვის მქონე სახსრიანი დიაპაზონს. მოკლე სიის შესაქმნელად გამოიყენეთ გამოყენების ჯგუფი დატვირთვით, წვდომით, სახსრის მუშაობით, მონტაჟით და მაჯის დატვირთვის მოთხოვნებით.
რა უნდა შემოწმდეს CHAIFU რობოტის დატვირთვისა და მოქმედების არეალის მიღმა?
მოდელის დადასტურებამდე შეამოწმეთ ხელსაწყოები და ნაწილის სიმძიმის ცენტრი, ინერცია, საჭირო პოზები, მაჯის მომენტი, სახსრების დიაპაზონი და სიჩქარე, მონტაჟი, დაცვა, გარემო, კონტროლერი, დამუშავების მოწყობილობა, უსაფრთხოება და ციკლის სამიზნე.
შეუძლია თუ არა EVST-ს შეამოწმოს CHAIFU რობოტი, როგორც შედუღების, პალეტირების ან დამუშავების უჯრედის ნაწილი?
დიახ. მოქმედების სფერო შეიძლება მოიცავდეს რობოტსა და კონტროლერს, ხელსაწყოებს, შედუღების ან დამუშავების მოწყობილობებს, მოწყობილობებს, PLC-ს და ქსელებს, ხედვას, უსაფრთხოებას, ექსპლუატაციაში გაშვებას და მიწოდების პასუხისმგებლობებს.
რა უნდა მივაწოდო CHAIFU რობოტის შეთავაზების მისაღებად?
მიუთითეთ ზუსტი მოდელი ან გამოყენება, მთლიანი დატვირთვა, მასშტაბი და პოზები, ციკლის სამიზნე, მონტაჟი, გარემო, კონტროლერისა და ინტერფეისის საჭიროებები, ხელსაწყოები, რაოდენობა, დანიშნულების ადგილი და მოთხოვნილი დრო.
ავტორი: EVST-ის რედაქციული გუნდი
EVST-ის რედაქციული გუნდი ამ გვერდს რობოტის შერჩევისა და პროექტის დაგეგმვის მხარდასაჭერად ინახავს. პროდუქტის ხელმისაწვდომობა, კონფიგურაცია, უსაფრთხოების ვალიდაცია და ინტეგრაციის ფარგლები უნდა დადასტურდეს ფაქტობრივი აპლიკაციისთვის.
სარედაქციო პოლიტიკა · შესწორებების პოლიტიკა · გამოყენების წესები
ბოლო განახლება: