
რობოტი Axle Welding Workstation
EVST ახდენს რობოტის, შედუღების პაკეტის, პოზიციონერისა და სამაგრის კონფიგურაციას ღერძის რეალური კომპონენტის, შეერთების გეომეტრიისა და წარმოების მარშრუტის გარშემო.
დაიწყეთ ერთი სამუშაო სადგურით, დაამატეთ თქვენი ქარხნისთვის საჭირო დაცული უჯრედის ფუნქციები ან დააკავშირეთ რამდენიმე სადგური საწარმოო ხაზთან ჩატვირთვის, შემოწმებისა და მასალის ნაკადის განსაზღვრის შემდეგ.
რას განსაზღვრავს ღერძიანი შედუღების სამუშაო ადგილი
ააშენეთ უჯრედი ღერძისა და მისი სახსრების გარშემო
ღერძული შედუღების ავტომატიზაცია საუკეთესოდ მუშაობს, როდესაც კომპონენტის განსაზღვრა დიზაინის წინა პლანზეა. EVST აღჭურვილობის განლაგების დაფიქსირებამდე ადგენს შედუღების ადგილებს, დამუშავების წერტილებს, სამაგრების საცნობარო ნიშნულებს და შემოწმების მარშრუტს.
განსაზღვრეთ, რა უნდა შედუღოს სადგურმა
დაასახელეთ ღერძის კომპონენტი, განსაზღვრეთ ყველა საწარმოო შეერთება და ჩაწერეთ, სად უნდა მიუახლოვდეს ჩირაღდანი. კორპუსის გეომეტრია, სამაგრები, ნაკერები და წვდომის შეზღუდვები განსაზღვრავს რობოტის პოზას და სამუშაო ნაწილის ბრუნვის საჭიროებას.
- ნახაზის გადახედვა და კომპონენტების ორიენტაცია
- სახსრების თანმიმდევრობა, პროცესი და მიღების კრიტერიუმები
- მორგების ვარიაცია და შედუღების პირობები
წარმოადგინეთ განმეორებადი სამუშაო ნაწილი
სამაგრი ადგენს მდებარეობის საორიენტაციო ნიშნულებს და ინარჩუნებს აწყობის სტაბილურობას დატვირთვისა და შედუღების დროს. პოზიციონერი თითოეულ ნაკერს სასარგებლო კუთხით წარმოადგენს, ამავდროულად ინარჩუნებს წვდომას ჩირაღდნის, კაბელების და მომსახურების ამოცანებისთვის.
- ჩატვირთვის მიმართულება და ოპერატორის წვდომა
- დამაგრების თანმიმდევრობა და გადართვის მეთოდი
- როტაცია, კლირენსი და კაბელის მარშრუტიზაცია
კოორდინირებული მოძრაობა შედუღების პაკეტთან
რობოტის ტრაექტორია, სამუშაო ნაწილის მოძრაობა და შედუღების პარამეტრები ერთიან პროცესად უნდა მუშაობდეს. EVST გეგმავს დაწყებას, გაჩერებას, გადასვლებს, ჩირაღდნის წვდომას, გაწმენდას და აღდგენას შეერთების თანმიმდევრობის გარშემო, რობოტის იზოლირებულ მოწყობილობად განხილვის ნაცვლად.
- რობოტისა და პოზიციონერის კოორდინაცია
- ჩირაღდნის მომსახურება და სახარჯო მასალების ხელმისაწვდომობა
- სენსორული სტრატეგია, სადაც სახსარი მოითხოვს ამას
შეთანხმდით, თუ როგორ შემოწმდება შედეგები
სასარგებლო მიღების გეგმა გამოყოფს აღჭურვილობის ფუნქციას ნაწილის ხარისხისა და წარმოების გამომავალი პროდუქტისგან. EVST ათანხმებს ჩამონადენის მეთოდს მომხმარებლის მიერ შედუღების შემოწმებასთან, განზომილებიან შემოწმებასთან, დატვირთვის მეთოდთან და შეთანხმებულ ციკლის ზღვრებთან.
- შედუღების და განზომილებიანი შემოწმების მარშრუტი
- წარმოების საცდელი და აღდგენის სცენარები
- უსაფრთხოებისა და ოპერატორის ურთიერთქმედების შემოწმებები
აირჩიეთ სამუშაო ადგილი, ფიჭური უჯრედი ან საწარმოო ხაზი
სწორი მასშტაბი დამოკიდებულია იმაზე, თუ რამდენი ოპერაცია უნდა იყოს დაკავშირებული, როგორ შედის და გამოდის ნაწილები და სად უნდა განხორციელდეს შემოწმება ან ხელით მუშაობა.
| ფორმატი | საუკეთესოდ მორგებული | ტიპიური ინტეგრაციის ფოკუსი | დაგეგმვის კითხვა |
|---|---|---|---|
| ღერძიანი შედუღების სამუშაო ადგილი | ერთი განსაზღვრული შედუღების ოპერაცია ლოკალური დატვირთვით და გადმოტვირთვით. | რობოტი, შედუღების პაკეტი, პოზიციონერი, სამაგრი და სადგურის მართვის საშუალებები. | შეუძლია თუ არა ერთ ერთეულს საჭირო სახსრების ნაკრების დასრულება და ამავდროულად მისი მარტივად ჩატვირთვა? |
| რობოტული შედუღების უჯრედი | დაცული ავტომატიზაციის ზონა კოორდინირებული წარმოების ფუნქციებით. | დაცვა, ინტერბლოკები, ოპერატორის წვდომა, დამუშავების სერვისები და აღდგენა. | რომელი ურთიერთქმედებები, მომსახურების წერტილები და უსაფრთხოების ფუნქციები უნდა იყოს უჯრედის შიგნით? |
| ღერძის შედუღების წარმოების ხაზი | რამდენიმე დაკავშირებული ოპერაცია დაგეგმილი გადაცემით და ხაზის კონტროლით. | მასალის ნაკადი, ბუფერები, სადგურის ბალანსი, შემოწმების მარშრუტიზაცია და ზედამხედველობა. | რომელი ოპერაცია აკონტროლებს ხაზის გამომავალ სიგნალს და როგორ უნდა გადაადგილდეს ნაწილები სადგურებს შორის? |
ოთხი ელემენტი, რომელიც შედუღების სადგურს აყალიბებს
EVST აერთიანებს მოძრაობის, დამუშავების და სამუშაო ნაწილის დამაგრების ელემენტებს საჭირო შედუღების ბილიკის გარშემო.
შემდუღებელი რობოტი
განსაზღვრული სახსრებისთვის უზრუნველყოფს მოძრაობის კონვერტს და ჩირაღდნის ორიენტაციას. შერჩევა ხდება საჭირო პოზების, წვდომისა და ხელსაწყოების დატვირთვის გათვალისწინებით.
შედუღების პაკეტი
აერთიანებს არჩეული შედუღების მეთოდისთვის საჭირო კვების წყაროს, ჩირაღდნს, მავთულის მიწოდებას და პროცესის ინტერფეისებს.
სამუშაო ნაწილის პოზიციონერი
რობოტს უჭერს მხარს და აბრუნებს ღერძის ასამბლეას ისე, რომ მას შეეძლოს ნაკერებამდე მიღწევა პროდუქტიული შედუღების ორიენტაციით.
სპეციალური მოწყობილობა
ადგენს ფაქტობრივ კომპონენტებს, ადგენს საორიენტაციო ნიშნულებს და მხარს უჭერს კონტროლირებად დამაგრებისა და დატვირთვის თანმიმდევრობას.
ნახაზებიდან მიღებულ წარმოების პროცესამდე
თითოეული ნაბიჯი აპლიკაციის შეყვანებს გარდაქმნის ტესტირებად სადგურის გადაწყვეტილებად.
რა უნდა გამოაგზავნოთ ღერძის უჯრედის სასარგებლო მიმოხილვისთვის
კომპაქტური აპლიკაციის პაკეტი EVST-ს საშუალებას აძლევს, პირველი კონცეფცია ვარაუდების ნაცვლად რეალურ სამუშაო ნაწილზე გაამახვილოს ყურადღება.
სამუშაო ნაწილის განმარტება
გაგვიზიარეთ აწყობის ნახაზი, კომპონენტების სია, შეერთების რუკა, მასალა, სისქე და მოსალოდნელი შესაბამისობის მდგომარეობა. მონიშნეთ კრიტიკული მონაცემები და ზედაპირები, რომლებიც ხელმისაწვდომი უნდა დარჩეს.
წარმოების მარშრუტი
აღწერეთ ჩატვირთვა, გადმოტვირთვა, შედუღების მექანიზმები, გაწმენდა, გადართვა, შემოწმება და შეკეთება. მიუთითეთ დაგეგმილი ცვლის სქემა და წარმოების მიზნისთვის გამოყენებული საზღვარი.
ხარისხის გეგმა
მიუთითეთ შედუღების მიღების მეთოდი, განზომილებითი შემოწმება, სინჯის აღების მიდგომა და კოსმეტიკური მოლოდინები. ეს მოთხოვნები განსაზღვრავს პროცესის გამოცდას და სადგურიდან ჩამონადენს.
მცენარეთა ინტეგრაცია
მიუთითეთ ხელმისაწვდომი ფართობი, კომუნალური მომსახურება, ზედა და ქვედა დინების ინტერფეისები, ოპერატორის წვდომა და ტექნიკური მომსახურების მარშრუტი. გაითვალისწინეთ ნებისმიერი დაგეგმილი გადაცემა ან ხაზის დონის კონტროლი.
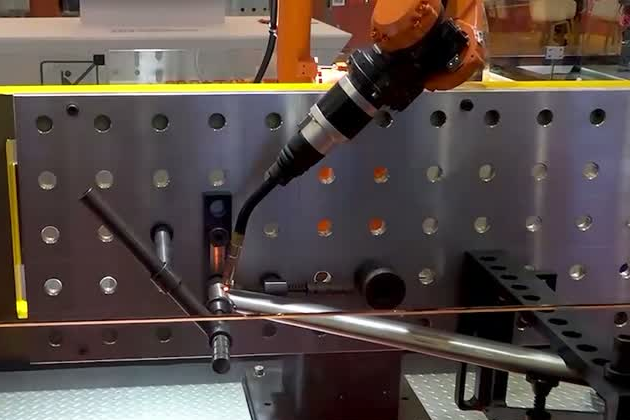
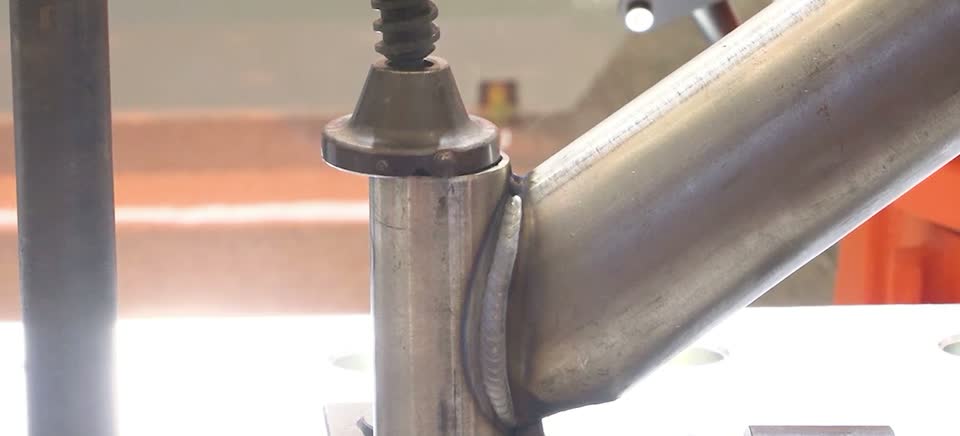
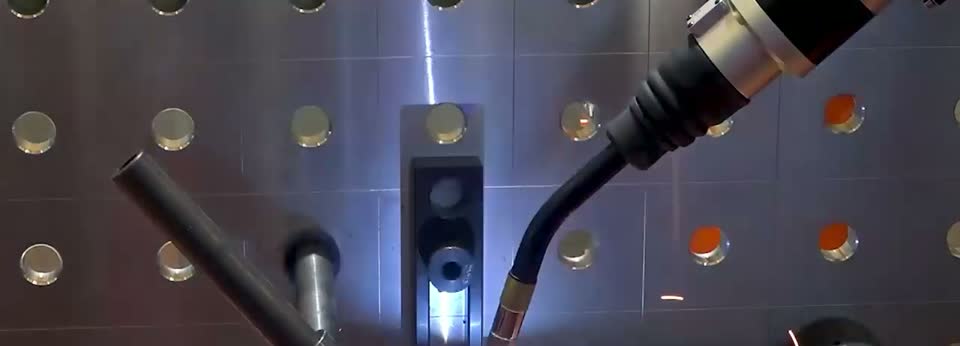
მილისებური ველოსიპედების, ელექტრომობილების და მოტოციკლების ჩარჩოების რობოტული შედუღება
EVST იყენებს რობოტისა და პოზიციონერის კოორდინირებულ მოძრაობას მილისებრი ჩარჩოს შეერთებების გარშემო არსებულ კომპაქტურ, ცვალებად ტრაექტორიებზე. პროცესის მთავარი აქცენტი კეთდება ჩირაღდნის სტაბილურ წვდომაზე, გადასვლებში კონტროლირებად მოძრაობაზე და შეთანხმებული მიღების სტანდარტის შესაბამის დასრულებაზე.
დაადასტურეთ შესრულება რეალურ სამუშაო ნაწილზე
საბოლოო კონცეფცია და მიღების გეგმა რობოტის ქცევას მომხმარებლის ნაწილთან, პროცესსა და წარმოების გზასთან აკავშირებს.
წარმოების ვადები
გამოიყენეთ ერთი შეთანხმებული საათი. ჩართეთ შესაბამისი ჩატვირთვის, შედუღების, გაწმენდის, გადართვის, შემოწმებისა და აღდგენის ეტაპები, რათა შედეგი წარმოადგენდეს დაგეგმილ სადგურს.
შედუღებები და ზომები
შეამოწმეთ სრული პროცესი. დასრულებულ ნაწილს განსაზღვრავს მორგება, სამაგრების ქცევა, ხელსაწყოს ცენტრალური წერტილი, სითბოს შეყვანა, სენსორული აღქმა და შემოწმება.
ავტომატიზაციის პასუხისმგებლობა
დაავალეთ ყველა ოპერაცია. განსაზღვრეთ, რომელი ჩატვირთვის, შედუღების, ინსპექტირების, შეკეთების, დაფქვისა და მოვლა-პატრონობის ამოცანები მიეკუთვნება ავტომატიზაციას და რომელი რჩება ოპერატორებს.
ღერძიანი შედუღების სამუშაო სადგურის შესახებ კითხვები
რა განსხვავებაა სამუშაო სადგურს, უჯრედსა და წარმოების ხაზს შორის?
სამუშაო სადგური ერთი ფოკუსირებული წარმოების ერთეულია. შედუღების უჯრედი დაცულ ავტომატიზაციის ზონას, კონტროლს და ოპერატორის დაგეგმილ ურთიერთქმედებას ამატებს. წარმოების ხაზი მასალის ნაკადისა და ხაზის დონის კოორდინაციის გზით რამდენიმე ჩატვირთვის, შედუღების, შემოწმების ან გადატანის სადგურს აკავშირებს.
რა ინფორმაცია სჭირდება EVST-ს ღერძიანი შედუღების უჯრედის კონფიგურაციისთვის?
გამოაგზავნეთ ნაწილის ნახაზი, კომპონენტებისა და შეერთებების რუკა, მასალა, სისქე, მორგების მდგომარეობა, შედუღების პროცესი, დატვირთვის მეთოდი, წარმოების მიზანი, შემოწმების მეთოდი, ქარხნის განლაგება და უტილიტები. ეს მონაცემები საშუალებას იძლევა, კონცეფციამ ასახოს რეალური ღერძი და წარმოების მარშრუტი.
როგორ უჭერს მხარს პოზიციონერი ღერძის შედუღებას?
პოზიციონერი ამაგრებს და აბრუნებს სამუშაო ნაწილს ისე, რომ რობოტს შეეძლოს ჩირაღდნის წვდომა და შედუღების სასარგებლო ორიენტაცია. EVST ირჩევს პოზიციონერის ფორმატს და მოძრაობას ღერძის შეკრების, სამაგრის, საჭირო პოზებისა და დამუშავების თანმიმდევრობის გარშემო.
როგორ ადასტურებს EVST ციკლის დროს და შედუღების ხარისხს?
პროექტი თავდაპირველად განსაზღვრავს ციკლის საზღვარს და მიღების მეთოდს. შემდეგ EVST ამოწმებს მოძრაობას, შედუღების პროცესს, დატვირთვის თანმიმდევრობას და შემოწმების მარშრუტს წარმომადგენლობითი ნაწილებით, რათა შედეგი შედარებული იყოს შეთანხმებულ მოთხოვნასთან.
შეუძლია თუ არა რობოტული შედუღება მილისებრ ჩარჩოებზე მეორადი დაფქვის შემცირებას?
მას შეუძლია შეამციროს ხელით დასრულება, როდესაც შედუღების პროცესი, შეერთების მდგომარეობა, შხეფის დონე და მძივების გარეგნობა აკმაყოფილებს მომხმარებლის მიერ დამტკიცების კრიტერიუმებს. დადასტურება უნდა მოხდეს ჩარჩოს ფაქტობრივი მასალისა და კოსმეტიკური სტანდარტის ტესტირების პროცესში.
დაიწყეთ ღერძის ნახაზით და მიღების მეთოდით
გამოაგზავნეთ კომპონენტის ნახაზი, შეერთების რუკა, მასალა, მორგების მდგომარეობა, ჩატვირთვის მარშრუტი, წარმოების მიზანი, შემოწმების გეგმა და ხელმისაწვდომი ფართობი. EVST გამოიყენებს ამ შეყვანებს სამუშაო ადგილის, დაცული უჯრედის ან დაკავშირებული ხაზის კონცეფციის ფორმირებისთვის.