
რობოტული შედუღების უჯრედების კონფიგურაციები მსუბუქი და საშუალო ზომის სამუშაო ნაწილებისთვის
რობოტული შედუღების უჯრედი აწყობს რობოტს, დამუშავების აღჭურვილობას, სამუშაო სამაგრს, მართვისა და დაცვის მექანიზმებს განსაზღვრული ნაწილების ოჯახის გარშემო. ეს გვერდი ადარებს ექვს ჩაკეტილ განლაგებას სამუშაო ნაწილის მოძრაობის, კონვერტისა და რობოტის რაოდენობის მიხედვით. კომპონენტების დონის ინტეგრაცია და განლაგების ინჟინერია განხილულია ბმულზე მითითებულ ტექნიკურ სახელმძღვანელოებში.
შერჩეული სია სამუშაო ნაწილის მოძრაობის მიხედვით
ექვსი განლაგება მოიცავს გადაბრუნებას, ჰორიზონტალურ ბრუნვას, მრავალღერძიან პოზიციონირებას და ბოლოში მხარდაჭერილ ბრუნვას. დაიწყეთ აქ შერჩევის ლოგიკით, შემდეგ გამოიყენეთ დეტალური ბარათები და ცხრილი ხელმისაწვდომი მნიშვნელობების შესადარებლად.
ორმაგი სადგურის ფართო გადასაბრუნებელი უჯრედი
ერთი რობოტი ემსახურება ორ გადაბრუნების პოზიციონერს უფრო გრძელი მართკუთხა სამაგრებისთვის სრულად დახურულ შედუღების ოთახში.
კომპაქტური ორმაგი სადგურის მქონე გადამრთველი უჯრედი
კომპაქტური ნაწილებისთვის უფრო მცირე ზომის სამაგრი კონვერტი ინარჩუნებს იგივე ორპოზიციონერიანი გადაბრუნების პრინციპს.
ორსადგურიანი ჰორიზონტალური მბრუნავი უჯრედი
ჰორიზონტალური ბრუნვა ერთ ან ორ რობოტს წრიულ ან ინდექსირებულ შედუღებულ ზედაპირებს სთავაზობს.
ვერტიკალური სამღერძიანი პოზიციონირების უჯრედი
სამი კონტროლირებადი ღერძი ახდენს წაგრძელებული სამაგრი მოწყობილობის რეორიენტაციას, ამავდროულად ინარჩუნებს სრულად დახურული შედუღების ოთახისთვის საჭირო ინტერფეისებს.
ჰორიზონტალური სამღერძიანი პოზიციონირების უჯრედი
ჰორიზონტალური როტაცია დამატებით პოზიციონირების ღერძებთან ერთად უფრო ფართო დაფარვისთვისაა განკუთვნილი.
ორმაგი რობოტის თავისა და უკანა ნაწილის მქონე უჯრედი
ორი რობოტი მუშაობს ორ ბოლოში დამაგრებულ პოზიციონერთან გარშემო, ავტომატური შეყვანის/გამოყვანის მოძრაობით და სიგრძის რეგულირებით.
გადახედეთ თითოეულ შეთანხმებას რეალურ ოჯახთან შედარებით
ზომები წარმოადგენს თითოეული კონფიგურაციისთვის შესაბამის სამაგრების ან სამუშაო ნაწილის კონვერტებს. საბოლოო ხელსაწყოები, შედუღებაზე წვდომა და ღრეჩოები პროექტის სპეციფიკურია.
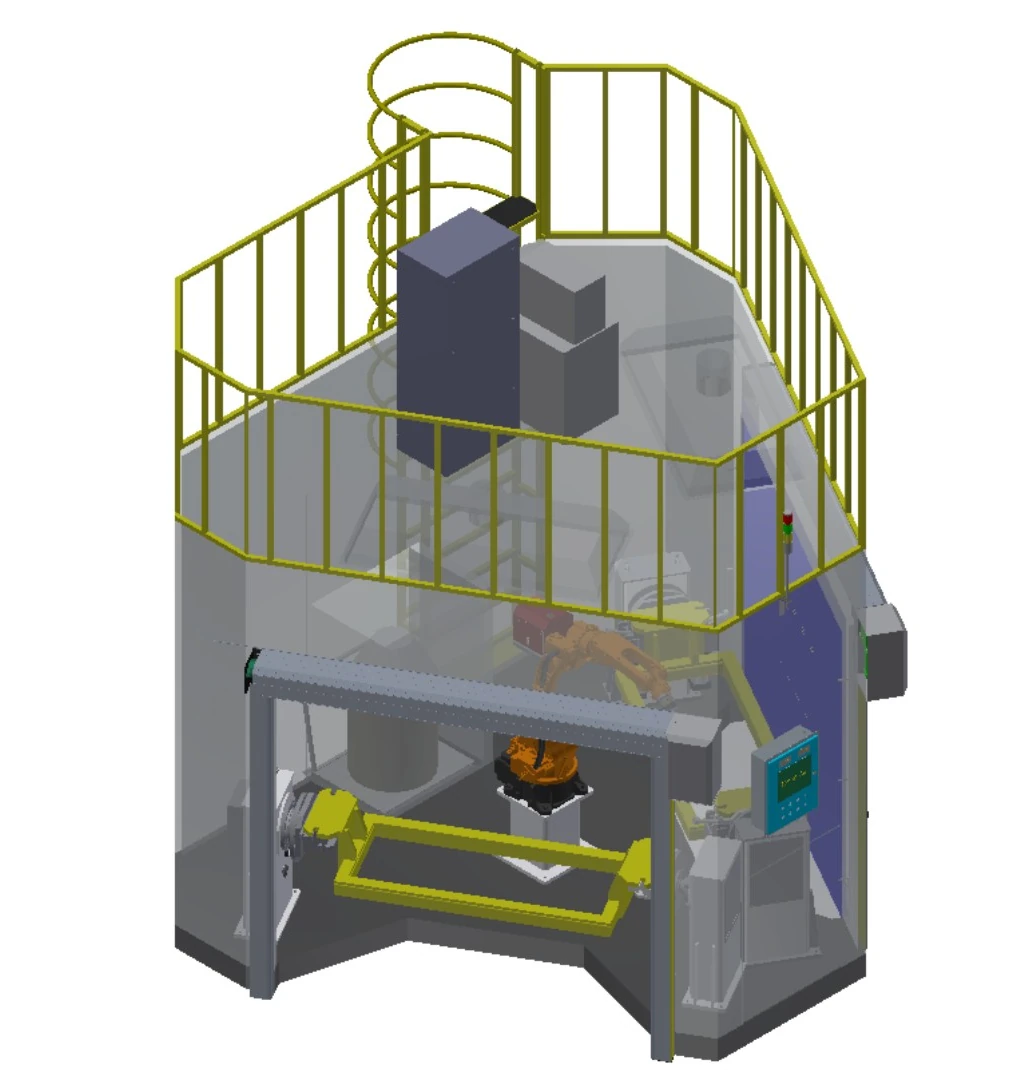
ორმაგი სადგურის ფართო გადასაბრუნებელი უჯრედი
ერთი რობოტი ემსახურება ორ გადაბრუნების პოზიციონერს უფრო გრძელი მართკუთხა სამაგრებისთვის სრულად დახურულ შედუღების ოთახში.
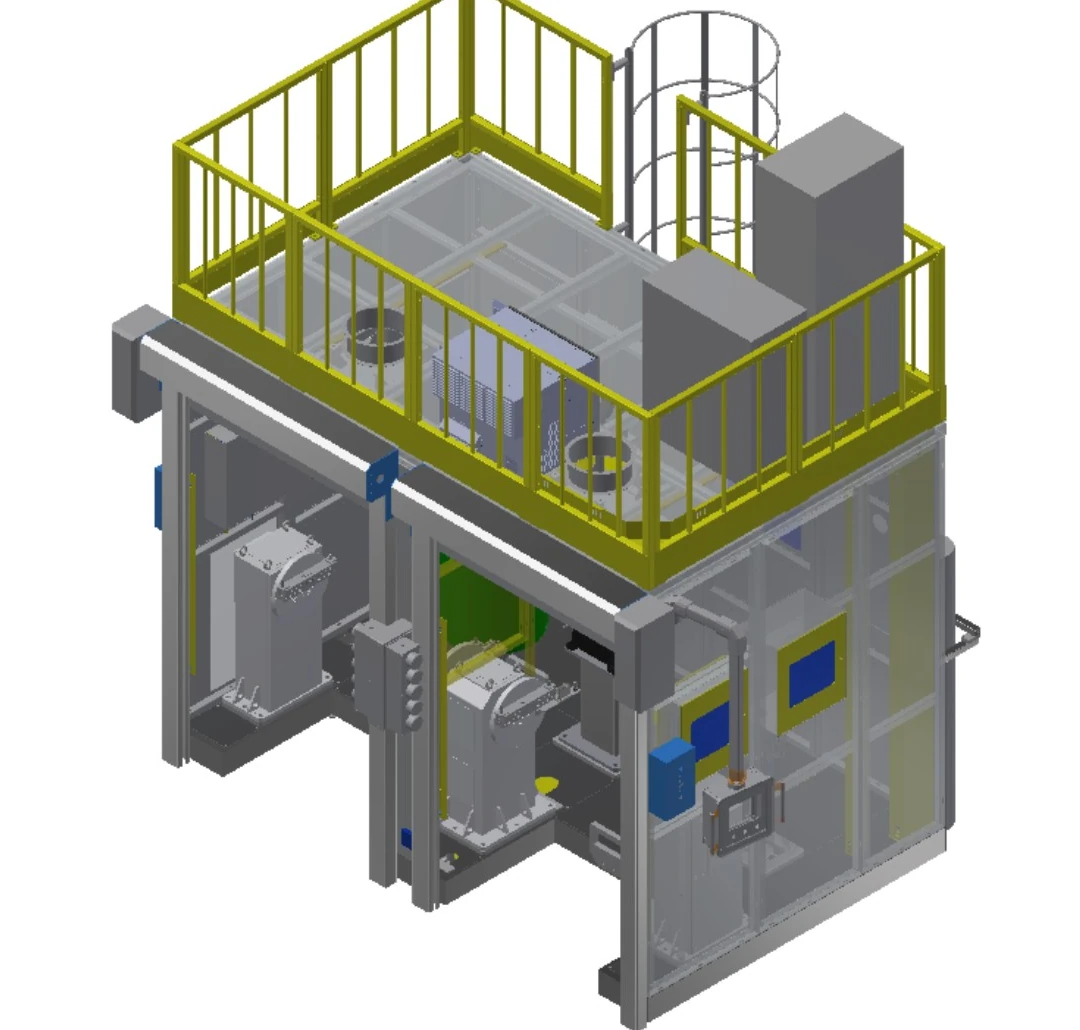
კომპაქტური ორმაგი სადგურის მქონე გადამრთველი უჯრედი
კომპაქტური ნაწილებისთვის უფრო მცირე ზომის სამაგრი კონვერტი ინარჩუნებს იგივე ორპოზიციონერიანი გადაბრუნების პრინციპს.
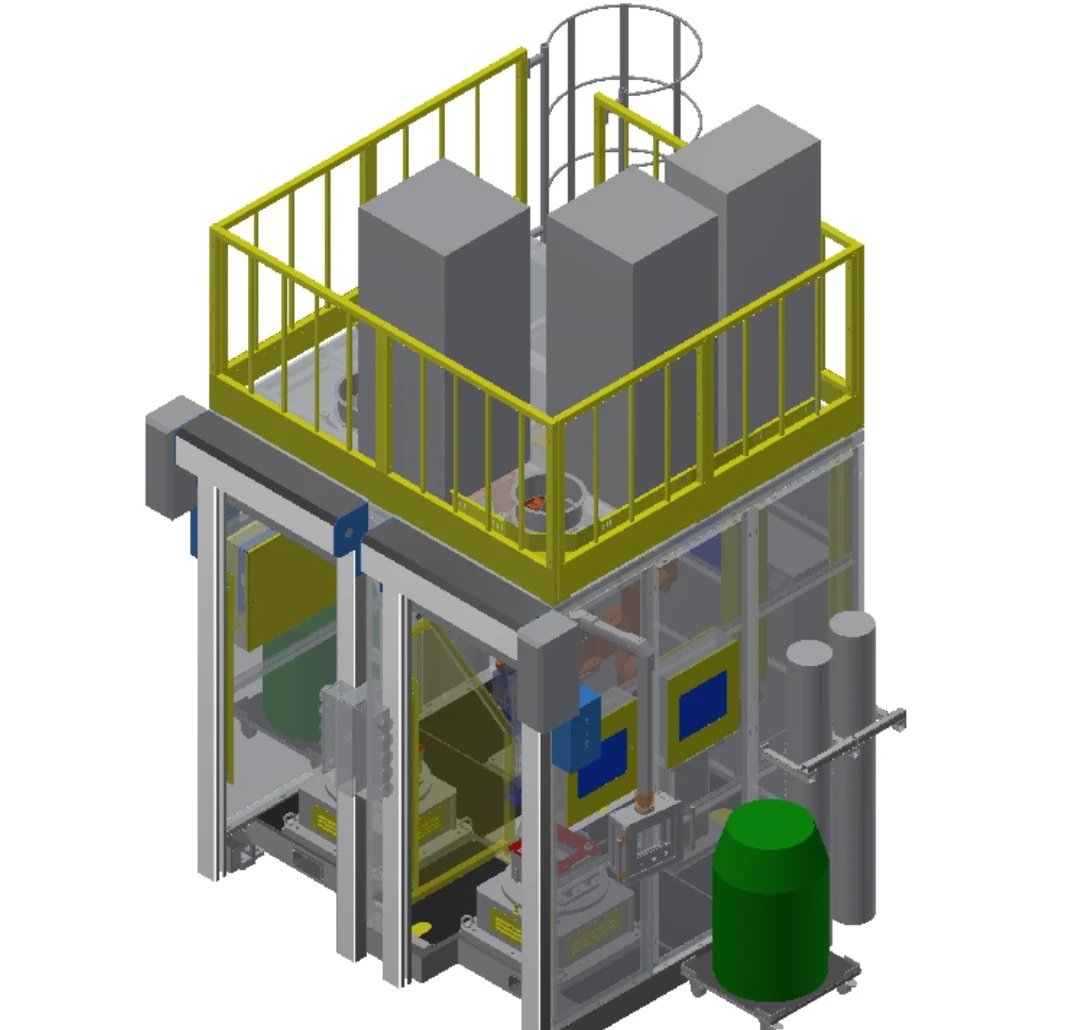
ორსადგურიანი ჰორიზონტალური მბრუნავი უჯრედი
ჰორიზონტალური ბრუნვა ერთ ან ორ რობოტს წრიულ ან ინდექსირებულ შედუღებულ ზედაპირებს სთავაზობს.
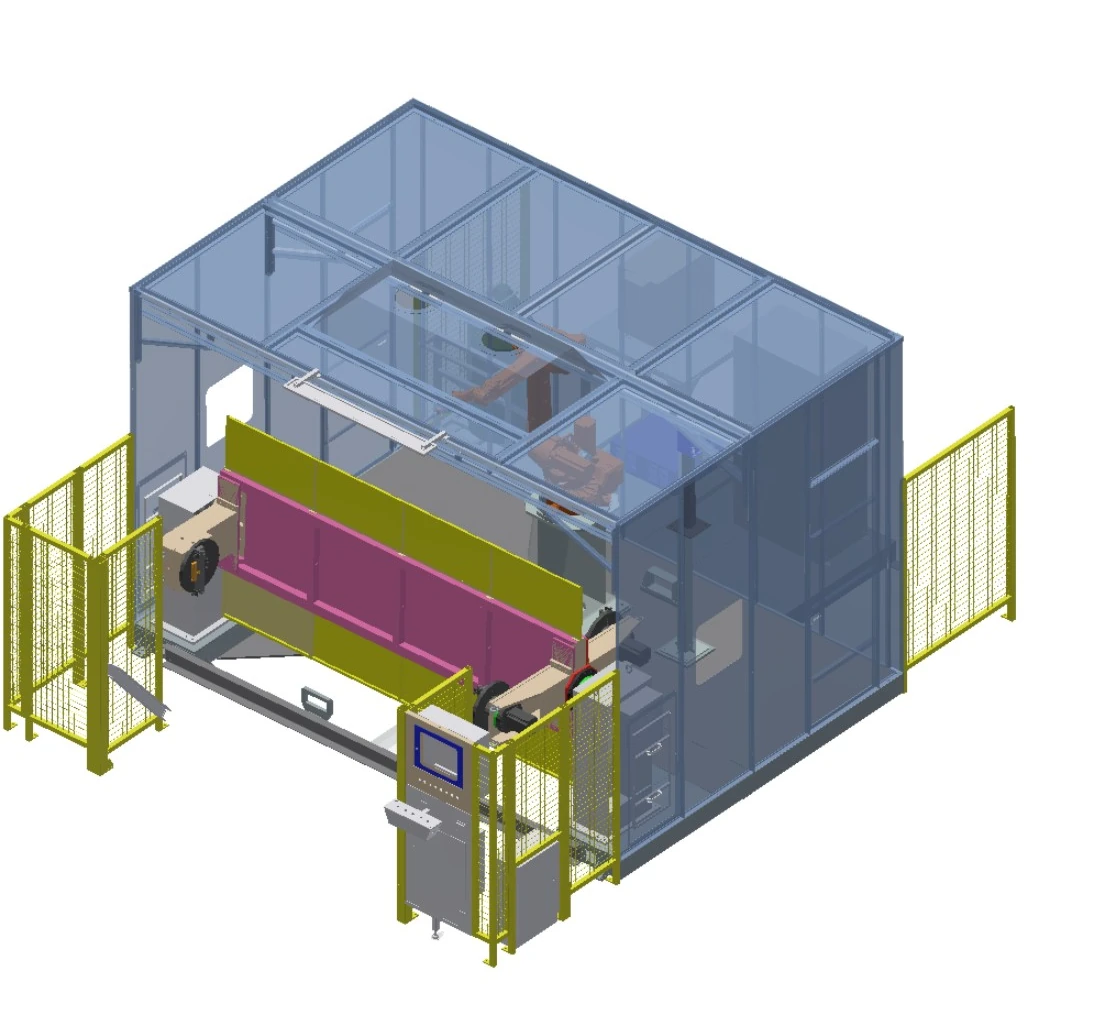
ვერტიკალური სამღერძიანი პოზიციონირების უჯრედი
სამი კონტროლირებადი ღერძი ახდენს წაგრძელებული სამაგრი მოწყობილობის რეორიენტაციას, ამავდროულად ინარჩუნებს სრულად დახურული შედუღების ოთახისთვის საჭირო ინტერფეისებს.
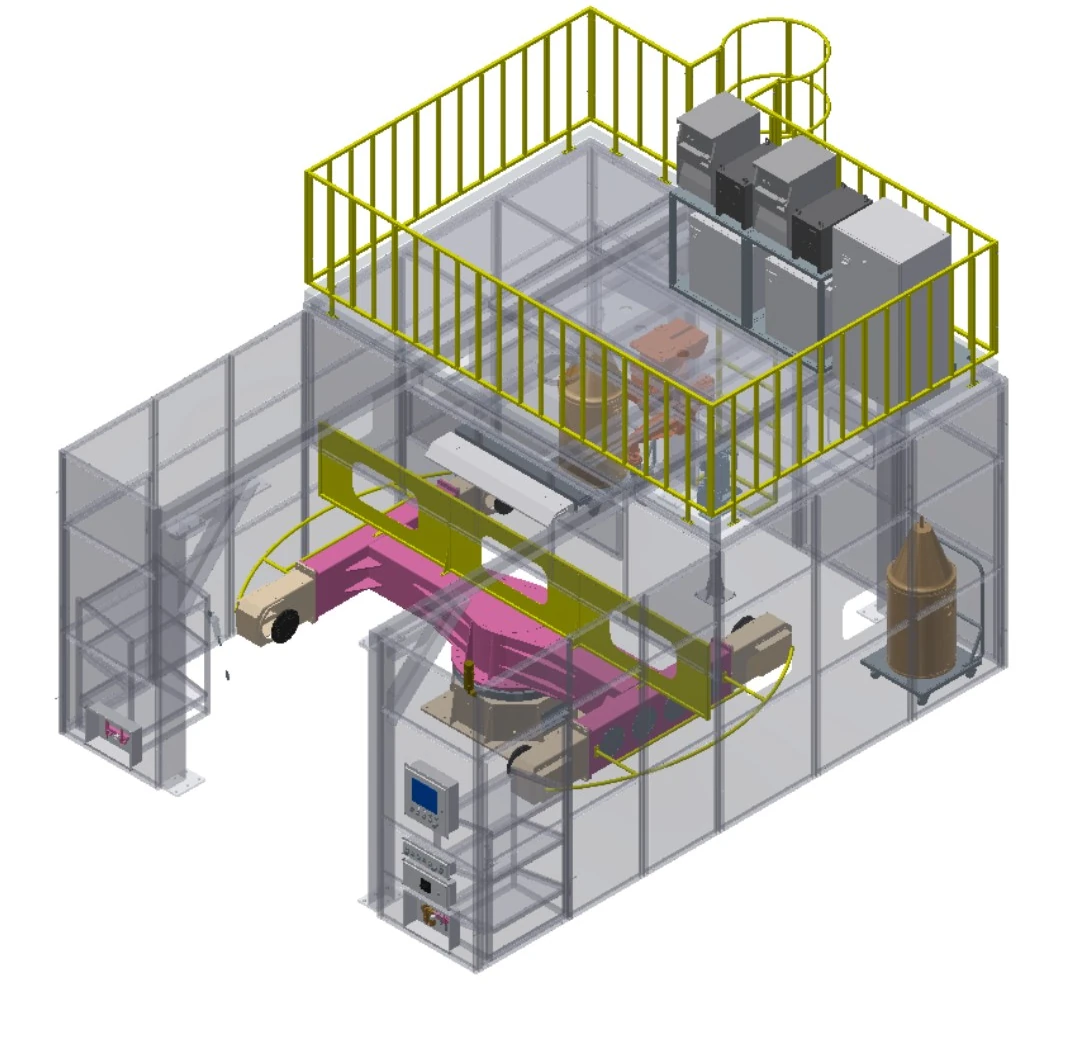
ჰორიზონტალური სამღერძიანი პოზიციონირების უჯრედი
ჰორიზონტალური როტაცია დამატებით პოზიციონირების ღერძებთან ერთად უფრო ფართო დაფარვისთვისაა განკუთვნილი.
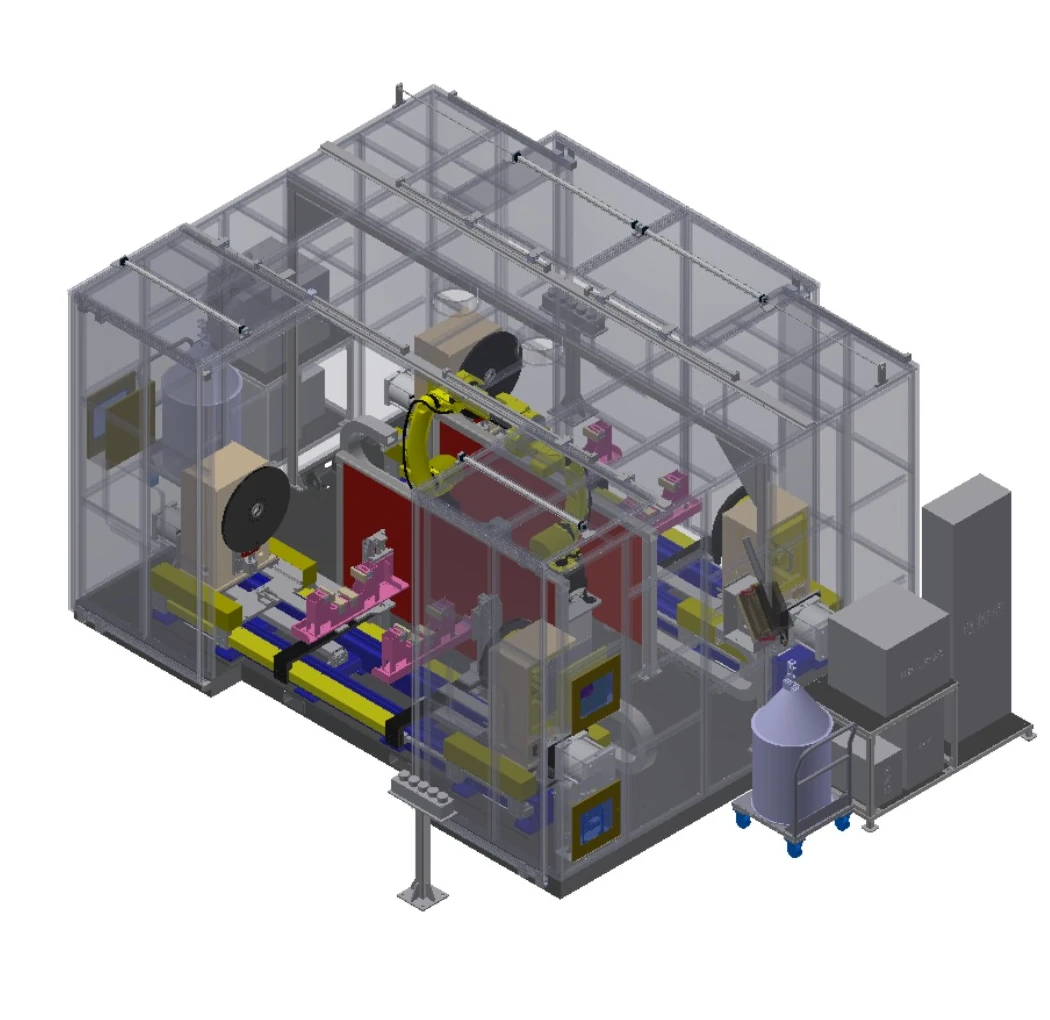
ორმაგი რობოტის თავისა და უკანა ნაწილის მქონე უჯრედი
ორი რობოტი მუშაობს ორ ბოლოში დამაგრებულ პოზიციონერთან გარშემო, ავტომატური შეყვანის/გამოყვანის მოძრაობით და სიგრძის რეგულირებით.
შეადარეთ ექვსი განლაგება ველების ერთ კომპლექტზე
| Row | აღწერითი კონფიგურაცია | სამსახური | მკლავის მიღწევა | პოზიციონირების მოწყობა | Load | შესაბამისი კონვერტი | სადგურები |
|---|---|---|---|---|---|---|---|
| A | ორმაგი სადგურის ფართო გადასაბრუნებელი უჯრედი | 1 | 1.4 მ / 2 მ სურვილისამებრ | ერთღერძიანი გადაბრუნება | 500 კგ | ფიქსატორი 1.8 მ × 0.8 მ | 2 პოზიციონერი |
| B | კომპაქტური ორმაგი სადგურის მქონე გადამრთველი უჯრედი | 1 | 1.4 მ | ერთღერძიანი გადაბრუნება | 500 კგ | ფიქსატორი 0.8 მ × 0.5 მ | 2 პოზიციონერი |
| C | ორსადგურიანი ჰორიზონტალური მბრუნავი უჯრედი | 1 ან 2 | 1.4 მ | ერთღერძიანი ჰორიზონტალური მბრუნავი მაგიდა | 500 კგ | ბრუნვა ≤1 მ; სიმაღლე ≤0.5 მ | 2 პოზიციონერი |
| D | ვერტიკალური სამღერძიანი პოზიციონირების უჯრედი | 1 ან 2 | 1.4 მ / 2 მ სურვილისამებრ | ვერტიკალურად მობრუნებადი სამღერძიანი პოზიციონერი | 500 კგ | ფიქსატორი 2.4 მ × 0.8 მ | 1 პოზიციონერი |
| E | ჰორიზონტალური სამღერძიანი პოზიციონირების უჯრედი | 1 ან 2 | 1.4 მ / 2 მ სურვილისამებრ | ჰორიზონტალურად მბრუნავი სამღერძიანი პოზიციონერი | 500 კგ | ფიქსატორი 2.2 მ × 1 მ | 1 პოზიციონერი |
| F | ორმაგი რობოტის თავისა და უკანა ნაწილის მქონე უჯრედი | 2 | 1.4 მ / 2 მ სურვილისამებრ | ერთღერძიანი თავსახურ-კუდიანი კონდახი | 500 კგ | ბრუნვა ≤1 მ; სიგრძე ≤2 მ | 2 პოზიციონერი |
ასოები მხოლოდ ცხრილის მწკრივების იარლიყებია; აღწერითი კონფიგურაციის სახელები საჯარო იდენტიფიკატორებია.
წაიკითხეთ თითოეული სახელი, როგორც სამუშაო ნაწილის მოძრაობის არჩევანი
ერთღერძიანი გადაბრუნება
აბრუნებს სამონტაჟო მოწყობილობას ერთი კონტროლირებადი ღერძის გარშემო, რათა წარმოადგინოს შედუღების ალტერნატიული ზედაპირები.
ჰორიზონტალური მბრუნავი
წრიული ან ინდექსირებული პრეზენტაციისთვის სამუშაო ნაწილის ბრუნვა ჰორიზონტალურ მაგიდაზე.
სამღერძიანი პოზიციონირება
კონტროლირებად მოძრაობას ამატებს, როდესაც ერთი ბრუნვით საჭირო ორიენტაცია ვერ მიიღწევა.
თავისა და უკანა კონსტრუქციის საყრდენი
კონტროლირებადი გრძივი ბრუნვისთვის ორივე ბოლოში უფრო გრძელ ნაწილებს უჭერს მხარს.
ერთი რობოტის ფორმატი
ერთ რობოტს აკავშირებს განსაზღვრულ სამონტაჟო და სადგურის თანმიმდევრობასთან.
ორმაგი რობოტის ფორმატი
იყენებს კოორდინირებულ დაფარვას ორი მხრიდან, სადაც წვდომა და შეჯახების მიმოხილვა ამის საშუალებას იძლევა.
შესაფერისობის შეფასება კონვერტისა და სახსრების მდგომარეობით
ავტომობილის კომპონენტები
მსუბუქი და საშუალო სიმძლავრის ახალი ენერგიის ან კომერციული სატრანსპორტო საშუალებების ნაწილები განმეორებადი განლაგების მახასიათებლებით.
სამშენებლო აღჭურვილობის ნაწილები
დამზადებული კომპონენტები, რომელთა გარსი შეესაბამება არჩეულ პოზიციონირების განლაგებას.
მცირე ზომის ფოლადის შედუღების ნაწილები
სტრუქტურული ნაწილები, რომლებიც განთავსებულია მრავალმხრივი შედუღებისთვის დახურულ უჯრედში.
გემის კომპონენტები
ბრუნვითი ნაწილები დათვალიერებულია დიამეტრის, სიგრძისა და ნაკერებზე წვდომის მიხედვით.
სასოფლო-სამეურნეო ტექნიკის ნაწილები
განმეორებითი ნაკეთობები განსაზღვრული ფიქსაციის საორიენტაციო მაჩვენებლებით და ორიენტაციის საჭიროებებით.
გარემოსდაცვითი აღჭურვილობის ნაწილები
ნაწილების ოჯახები შეფასებულია გეომეტრიის, მასალის, შეერთებებისა და შემომავალი ვარიაციის მიხედვით.
დაადასტურეთ დაცვა და მონიტორინგი უჯრედის ზონდით
ექვსი კონფიგურაციიდან თითოეული აგებულია სრულად დახურულ შედუღების ოთახში. საბოლოო დაცვა კვლავ შეესაბამება გამოყენების რისკის შეფასებას, ობიექტის სტანდარტებს და მიღების მოთხოვნებს.
ოთახის ინტერფეისები
დაადასტურეთ მთავარი მართვის, ჰაერის მართვის, განათების, ელექტრო საკეტის კარის და კვამლის გამწოვი სისტემის დამონტაჟების ინტერფეისები.
ოპერაცია და მომსახურება
შერჩეული განლაგების გარშემო განსაზღვრეთ ჩატვირთვა, ოპერატორის სადგურები და ტექნიკური მომსახურების წვდომა.
ყოფნის ამოცნობის სურვილისამებრ
შეაფასეთ დამცავი განათების ფარდა, თუ ის შეესაბამება არჩეულ კონფიგურაციას.
პროცესის მდგომარეობის მონიტორინგი
ვარიანტებში შედის მავთულის არსებობა, შეკუმშული ჰაერის წნევა და დამცავი გაზის ნაკადის მონიტორინგი.
ნაკერის ადგილმდებარეობის ვარიანტი
ადგილმდებარეობის დასადგენად ლაზერული ნაკერების თვალყურის დევნება პროექტის ვარიანტად ხელმისაწვდომია.
პროექტის დადასტურება
დამტკიცებული რისკის შეფასების მეშვეობით დაასრულეთ დაცვა, ინტერფეისები და მიღების ლოგიკა.
საწყისი კონფიგურაციის შექმნა ოთხ გადაწყვეტილებაში
განსაზღვრეთ სამუშაო ნაწილი
გაუზიარეთ ნახაზები, მასალა, შეერთების ადგილები, ვარიანტები და შემომავალი მდგომარეობა.
კონვერტის დაყენება
დაადასტურეთ სამაგრი სიგრძის, სიგანის, ბრუნვის დიამეტრის, სიმაღლის და დატვირთვის საფუძველი.
აირჩიეთ ნაწილობრივი მოძრაობა
შეადარეთ გადაბრუნებული, ჰორიზონტალური მბრუნავი, სამღერძიანი და თავისა და უკანა კონდახის განლაგება.
დაადასტურეთ უჯრედის დიაპაზონი
რობოტების რაოდენობის, დამუშავების აღჭურვილობის, მართვის საშუალებების, სენსორების, სამუშაო ზედაპირის დამაგრებისა და დამცავი საშუალებების გასწორება.
გადააქციეთ მოკლე სია პროექტის განმარტებად
კონფიგურაცია საწყისი არქიტექტურაა. საბოლოო მასშტაბი განისაზღვრება სამუშაო ნაწილის, შედუღების პროცესის, ქარხნის ინტერფეისებისა და მიღების გეგმის მიხედვით.
განაცხადის განხილვა
დაადასტურეთ ნაწილები, შეერთებები, მდებარეობის მონაცემები, ვარიანტები და ადგილმდებარეობის შეზღუდვები.
კონფიგურაციის კონცეფცია
განსაზღვრეთ ნაწილის მოძრაობა, სადგურის თანმიმდევრობა, რობოტის რაოდენობა და ოპერატორის ურთიერთქმედება.
პროცესი და კონტროლი
შედუღების აღჭურვილობის, მართვის, მონიტორინგისა და ქარხნის ინტერფეისების გასწორება სპეციფიკაციის შესაბამისად.
სამუშაო ადგილის დაცვა და დაკავება
დეტალური მოწყობილობები, დატვირთვის მეთოდი, ოთახის ინტერფეისები და პროექტის დამცავი საშუალებები.
მიღების განმარტება
შეთანხმდით ტესტის ნაწილებზე, პირობებზე, დოკუმენტაციასა და მიღების კრიტერიუმებზე.
პროექტის მხარდაჭერა
შეთანხმებული ფარგლებში, კოორდინაცია გაუწიეთ დოკუმენტაციას, ტრენინგსა და მიწოდების შემდგომ მხარდაჭერას.
კონფიგურაციის დამტკიცებამდე გასაცემი კითხვები
რომელი უჯრედის კონფიგურაციით უნდა დავიწყო?
დაიწყეთ სამუშაო ნაწილის კონვერტიდან და საჭირო ნაწილის მოძრაობიდან, შემდეგ კი ეკრანის გადაბრუნება, ჰორიზონტალური ბრუნვა, მრავალღერძიანი ან თავისა და უკანა კონდახის განლაგება.
შესაძლებელია ერთი ან ორი რობოტის კონფიგურაცია?
წარმოდგენილი პორტფოლიო მოიცავს ერთრობოტიან, ერთ ან ორრობოტიან და ორრობოტიან მოწყობას. საბოლოო რაოდენობა დამოკიდებულია შედუღებამდე წვდომაზე, თანმიმდევრობასა და შეჯახების მიმოხილვაზე.
შესაძლებელია თუ არა სასურველი შედუღების აღჭურვილობის ინტეგრირება?
მისი შეფასება შესაძლებელია სპეციფიკაციის მიხედვით. გამოიყენეთ განკუთვნილი პროცესის აღჭურვილობა და ინტერფეისები, რათა დადასტურდეს თავსებადობა, კონტროლი და პასუხისმგებლობის საზღვრები.
რა უნდა იყოს წარდგენილი განაცხადის განხილვისთვის?
მოგვაწოდეთ ნახაზები, მასალა, შეერთებები, ნაწილების ვარიანტები, საჭირო ორიენტაცია, პროცესის თანმიმდევრობა, ობიექტის ინტერფეისები და მიღების მოლოდინები.
სენსორული პარამეტრები იდენტურია ყველა კონფიგურაციაში?
არა. ვარიანტები დამოკიდებულია შესაბამის მოწყობასა და პროექტის მოთხოვნებზე; ისინი არ უნდა იყოს კოპირებული მთელ პორტფოლიოზე.
კონფიგურაციის განხილვის დასაწყებად გამოიყენეთ რეალური ნაწილი
გააზიარეთ ნახაზები, სამუშაო ნაწილის ჩარჩო, შედუღების პროცესი, სამაგრების კონცეფცია და ადგილმდებარეობის შეზღუდვები, რათა EVST-მა შეძლოს რობოტული შედუღების უჯრედის საწყისი წერტილის ჩარჩოს შექმნა.