
MOKA-ს სამრეწველო რობოტები: მოდელები და შერჩევის სახელმძღვანელო
შეადარეთ MOKA SCARA, კოლაბორაციული, ექვსღერძიანი, შედუღების, პალეტირების და მძიმე ტვირთის გადამზიდავი რობოტები. ჯერ შეუსაბამეთ რობოტის ტიპი პროცესს, შემდეგ კი გაფილტრეთ ტვირთი, არეალი, მონტაჟი და დაცვა რეალური სამუშაო პირობებისთვის.
როგორ ავირჩიოთ MOKA რობოტების ოჯახი
SCARA რობოტები კომპაქტურ, ბრტყელ ზედაპირზე გამოსაყენებლადაა განკუთვნილი, თანამშრომლობითი მოდელები კი ადამიანის მიმდებარე პროგრამებს უჭერენ მხარს, ხოლო სამრეწველო ექვსღერძიანი ან პალეტირების მოდელები უფრო ფართო მოძრაობას და უფრო მაღალ დატვირთვას ემსახურება. მნიშვნელობები მხოლოდ შესაბამისი რობოტის არქიტექტურის არჩევის შემდეგ შეადარეთ.
შეადარეთ MOKA რობოტის მოდელები აპლიკაციის მიხედვით
საჭირო მოძრაობის ტიპის არჩევის შემდეგ, გაფილტრეთ მოდელის, რობოტის კატეგორიის, ღერძების, სასარგებლო დატვირთვისა და დიაპაზონის მიხედვით. ყურადღებით გადახედეთ ნომინალურ და მაქსიმალურ მნიშვნელობებს, სადაც ორივეა მითითებული და შეძენამდე დაადასტურეთ ინსტალაციისა და დამუშავების პაკეტი.
| Image | მოდელი | კატეგორია | ცულები | Payload | მოძრაობის რადიუსი | განმეორებადობა | დაცვის | სიმძლავრე / რობოტის მასა | პნევმატური / შეყვანა/გამოყვანა | მონტაჟი | სახსრის დიაპაზონი / სიჩქარე | მაჯის ბრუნვის მომენტი | შემდეგი მოქმედება |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
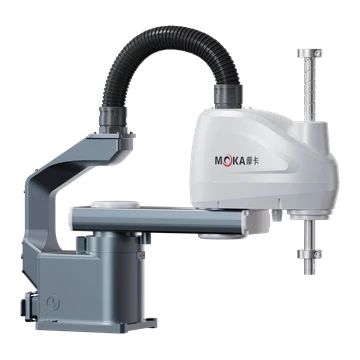 | MB07SC-400 | SCARA რობოტები | 4 | 4 კგ ნომინალური / მაქსიმუმ 7 კგ | 400 mm | ± 0.02 მმ | / | სიმძლავრე 2.0 კვა;რობოტის მასა 18 კგ | ჩაშენებული მილი Φ6 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1+J2 კომბინირებული სიჩქარე 6600 მმ/წმ;J1 დიაპაზონი ±135°;J2 დიაპაზონი ±145°;J3 დიაპაზონი 200 მმ, სიჩქარე 1600 მმ/წმ;J4 დიაპაზონი ±360°, სიჩქარე 2600°/წმ | / | მოითხოვეთ ეს მოდელი |
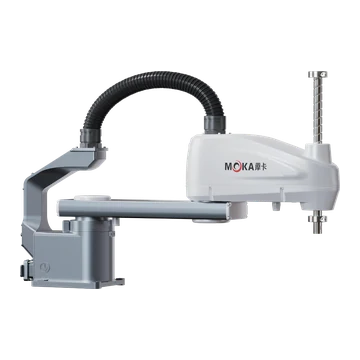 | MB07SC-600 | SCARA რობოტები | 4 | 4 კგ ნომინალური / მაქსიმუმ 7 კგ | 600 mm | ± 0.02 მმ | / | სიმძლავრე 2.0 კვა;რობოტის მასა 19 კგ | ჩაშენებული მილი Φ6 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1+J2 კომბინირებული სიჩქარე 8000 მმ/წმ;J1 დიაპაზონი ±135°;J2 დიაპაზონი ±155°;J3 დიაპაზონი 200 მმ, სიჩქარე 1600 მმ/წმ;J4 დიაპაზონი ±360°, სიჩქარე 2600°/წმ | / | მოითხოვეთ ეს მოდელი |
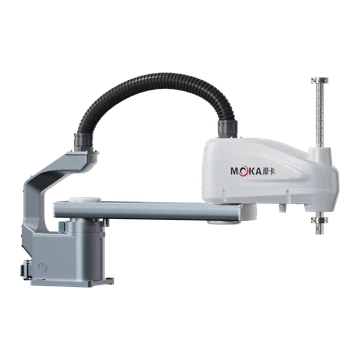 | MB07SC-700 | SCARA რობოტები | 4 | 4 კგ ნომინალური / მაქსიმუმ 7 კგ | 700 mm | ± 0.02 მმ | / | სიმძლავრე 2.0 კვა;რობოტის მასა 19.5 კგ | ჩაშენებული მილი Φ6 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1+J2 კომბინირებული სიჩქარე 8600 მმ/წმ;J1 დიაპაზონი ±135°;J2 დიაპაზონი ±155°;J3 დიაპაზონი 200 მმ, სიჩქარე 1600 მმ/წმ;J4 დიაპაზონი ±360°, სიჩქარე 2600°/წმ | / | მოითხოვეთ ეს მოდელი |
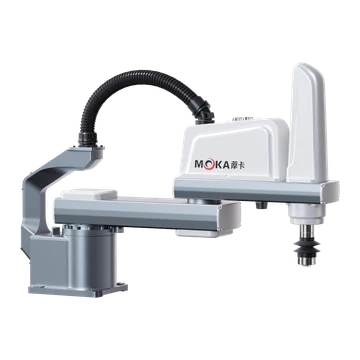 | MB10SC-600 | SCARA რობოტები | 4 | 5 კგ ნომინალური / მაქსიმუმ 10 კგ | 600 mm | ± 0.02 მმ | / | სიმძლავრე 2.0 კვა;რობოტის მასა 28 კგ | ჩაშენებული მილი Φ6 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1+J2 კომბინირებული სიჩქარე 8100 მმ/წმ;J1 დიაპაზონი ±135°;J2 დიაპაზონი ±150°;J3 დიაპაზონი 200 მმ, სიჩქარე 1100 მმ/წმ;J4 დიაპაზონი ±360°, სიჩქარე 880°/წმ | / | მოითხოვეთ ეს მოდელი |
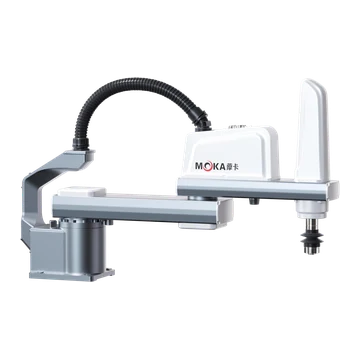 | MB10SC-700 | SCARA რობოტები | 4 | 5 კგ ნომინალური / მაქსიმუმ 10 კგ | 700 mm | ± 0.02 მმ | / | სიმძლავრე 2.0 კვა;რობოტის მასა 29 კგ | ჩაშენებული მილი Φ6 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1+J2 კომბინირებული სიჩქარე 9580 მმ/წმ;J1 დიაპაზონი ±135°;J2 დიაპაზონი ±150°;J3 დიაპაზონი 200 მმ, სიჩქარე 1100 მმ/წმ;J4 დიაპაზონი ±360°, სიჩქარე 880°/წმ | / | მოითხოვეთ ეს მოდელი |
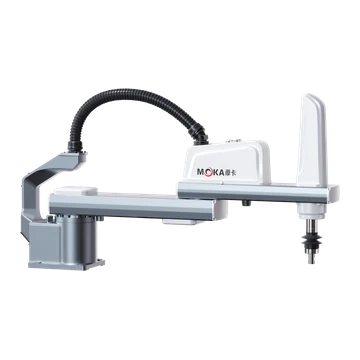 | MB10SC-800 | SCARA რობოტები | 4 | 5 კგ ნომინალური / მაქსიმუმ 10 კგ | 800 mm | ± 0.02 მმ | / | სიმძლავრე 2.0 კვა;რობოტის მასა 32 კგ | ჩაშენებული მილი Φ6 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1+J2 კომბინირებული სიჩქარე 10927.2 მმ/წმ;J1 დიაპაზონი ±135°;J2 დიაპაზონი ±150°;J3 დიაპაზონი 200 მმ, სიჩქარე 1100 მმ/წმ;J4 დიაპაზონი ±360°, სიჩქარე 880°/წმ | / | მოითხოვეთ ეს მოდელი |
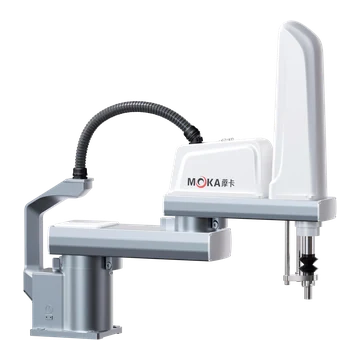 | MB25SC-800 | SCARA რობოტები | 4 | 10 კგ ნომინალური / მაქსიმუმ 25 კგ | 800 mm | ± 0.025 მმ | / | სიმძლავრე 3.0 კვა;რობოტის მასა 63 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1+J2 კომბინირებული სიჩქარე 9210 მმ/წმ;J1 დიაპაზონი ±135°;J2 დიაპაზონი ±150°;J3 დიაპაზონი 420 მმ, სიჩქარე 2020 მმ/წმ;J4 დიაპაზონი ±360°, სიჩქარე 720°/წმ | / | მოითხოვეთ ეს მოდელი |
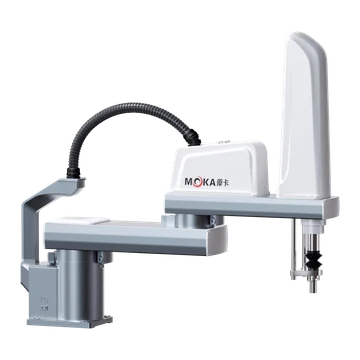 | MB25SC-900 | SCARA რობოტები | 4 | 10 კგ ნომინალური / მაქსიმუმ 25 კგ | 900 mm | ± 0.025 მმ | / | სიმძლავრე 3.0 კვა;რობოტის მასა 64.5 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1+J2 კომბინირებული სიჩქარე 10360 მმ/წმ;J1 დიაპაზონი ±135°;J2 დიაპაზონი ±150°;J3 დიაპაზონი 420 მმ, სიჩქარე 2020 მმ/წმ;J4 დიაპაზონი ±360°, სიჩქარე 720°/წმ | / | მოითხოვეთ ეს მოდელი |
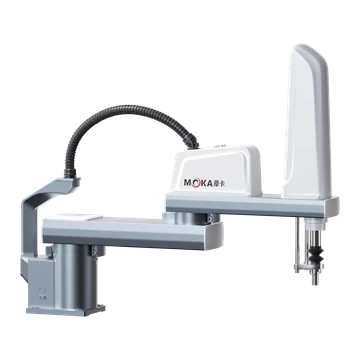 | MB25SC-1000 | SCARA რობოტები | 4 | 10 კგ ნომინალური / მაქსიმუმ 25 კგ | 1000 mm | ± 0.025 მმ | / | სიმძლავრე 3.0 კვა;რობოტის მასა 66 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1+J2 კომბინირებული სიჩქარე 11520 მმ/წმ;J1 დიაპაზონი ±135°;J2 დიაპაზონი ±150°;J3 დიაპაზონი 420 მმ, სიჩქარე 2020 მმ/წმ;J4 დიაპაზონი ±360°, სიჩქარე 720°/წმ | / | მოითხოვეთ ეს მოდელი |
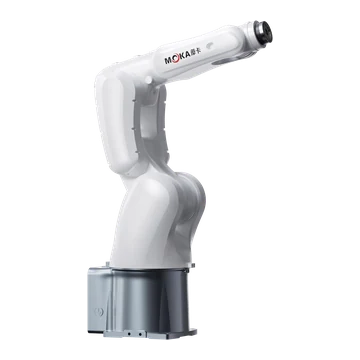 | MB10S-740 | მცირე 6-ღერძიანი / კოლაბორაციული რობოტები | 6 | 10 კგ | 740 mm | ± 0.02 მმ | IP67 | სიმძლავრე 3.0 კვა;რობოტის მასა 45 კგ | ჩაშენებული მილი Φ6 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±170°, სიჩქარე 300°/წმ;J2 დიაპაზონი -140°-დან +70°-მდე, სიჩქარე 300°/წმ;J3 დიაპაზონი -75°-დან +200°-მდე, სიჩქარე 400°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 550°/წმ;J5 დიაპაზონი ±130°, სიჩქარე 560°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 975°/წმ | / | მოითხოვეთ ეს მოდელი |
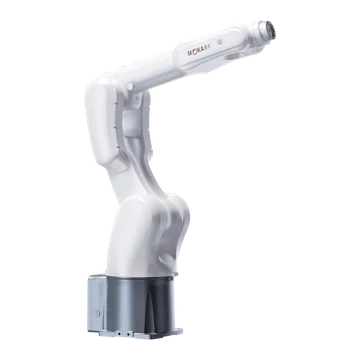 | MB08S-1000 | მცირე 6-ღერძიანი / კოლაბორაციული რობოტები | 6 | 8 კგ | 1002 mm | ± 0.02 მმ | IP67 | სიმძლავრე 3.0 კვა;რობოტის მასა 49 კგ | ჩაშენებული მილი Φ6 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±170°, სიჩქარე 300°/წმ;J2 დიაპაზონი -140°-დან +80°-მდე, სიჩქარე 300°/წმ;J3 დიაპაზონი -75°-დან +200°-მდე, სიჩქარე 400°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 550°/წმ;J5 დიაპაზონი ±130°, სიჩქარე 560°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 975°/წმ | J4 18 ნ·მ;J5 18 ნ·მ;J6 9 ნ·მ | მოითხოვეთ ეს მოდელი |
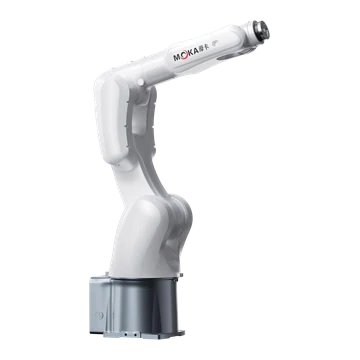 | MB10S-920 | მცირე 6-ღერძიანი / კოლაბორაციული რობოტები | 6 | 10 კგ | 920 mm | ± 0.02 მმ | IP67 | სიმძლავრე 3.0 კვა;რობოტის მასა 47 კგ | ჩაშენებული მილი Φ6 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±170°, სიჩქარე 300°/წმ;J2 დიაპაზონი -140°-დან +80°-მდე, სიჩქარე 300°/წმ;J3 დიაპაზონი -75°-დან +200°-მდე, სიჩქარე 400°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 550°/წმ;J5 დიაპაზონი ±130°, სიჩქარე 560°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 975°/წმ | / | მოითხოვეთ ეს მოდელი |
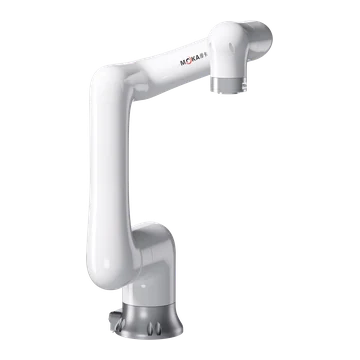 | MB07CP-990 | მცირე 6-ღერძიანი / კოლაბორაციული რობოტები | 6 | 7 კგ | 990 mm | ± 0.04 მმ | IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 26 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±180°, სიჩქარე 180°/წმ;J2 დიაპაზონი ±180°, სიჩქარე 180°/წმ;J3 დიაპაზონი ±180°, სიჩქარე 240°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 240°/წმ;J5 დიაპაზონი ±180°, სიჩქარე 240°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 240°/წმ | J4 22 ნ·მ;J5 17 ნ·მ;J6 8 ნ·მ | მოითხოვეთ ეს მოდელი |
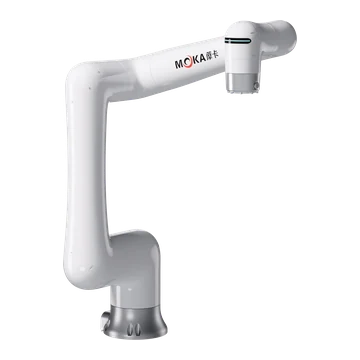 | MB12CP-1250 | მცირე 6-ღერძიანი / კოლაბორაციული რობოტები | 6 | 12 კგ | 1250 mm | ± 0.04 მმ | IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 43 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±180°, სიჩქარე 120°/წმ;J2 დიაპაზონი ±180°, სიჩქარე 120°/წმ;J3 დიაპაზონი ±180°, სიჩქარე 180°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 180°/წმ;J5 დიაპაზონი ±180°, სიჩქარე 180°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 180°/წმ | J4 35 ნ·მ;J5 25 ნ·მ;J6 11 ნ·მ | მოითხოვეთ ეს მოდელი |
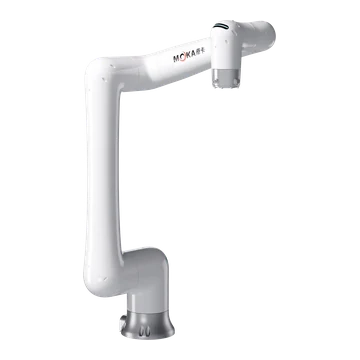 | MB20CP-1420 | მცირე 6-ღერძიანი / კოლაბორაციული რობოტები | 6 | 20 კგ | 1420 mm | ± 0.04 მმ | IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 45 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±180°, სიჩქარე 80°/წმ;J2 დიაპაზონი ±180°, სიჩქარე 80°/წმ;J3 დიაპაზონი ±180°, სიჩქარე 120°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 120°/წმ;J5 დიაპაზონი ±180°, სიჩქარე 100°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 120°/წმ | J4 65 ნ·მ;J5 60 ნ·მ;J6 28 ნ·მ | მოითხოვეთ ეს მოდელი |
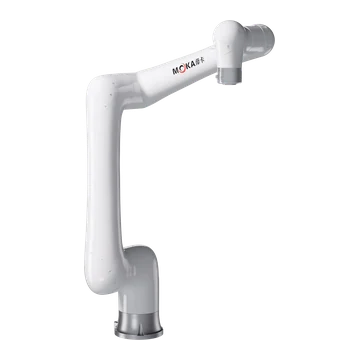 | MB40CP-1800 | მცირე 6-ღერძიანი / კოლაბორაციული რობოტები | 6 | 40 კგ | 1800 mm | ± 0.05 მმ | IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 137 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±180°, სიჩქარე 120°/წმ;J2 დიაპაზონი ±180°, სიჩქარე 120°/წმ;J3 დიაპაზონი ±220°, სიჩქარე 120°/წმ;J4 დიაპაზონი ±180°, სიჩქარე 235°/წმ;J5 დიაპაზონი ±180°, სიჩქარე 235°/წმ;J6 დიაპაზონი ±270°, სიჩქარე 235°/წმ | J4 102 ნ·მ;J5 86 ნ·მ;J6 32 ნ·მ | მოითხოვეთ ეს მოდელი |
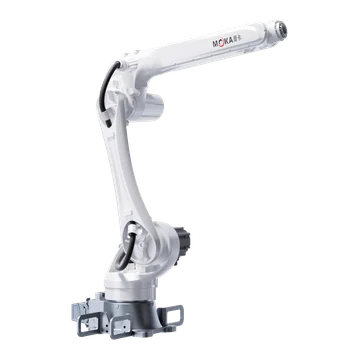 | MB15-1550 | ზოგადი 6-ღერძიანი რობოტები | 6 | 15 კგ | 1550 mm | ± 0.03 მმ | IP65 / IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 147 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 290°/წმ;J2 დიაპაზონი +90°-დან -170°-მდე, სიჩქარე 237°/წმ;J3 დიაპაზონი +155°-დან -90°-მდე, სიჩქარე 270°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 360°/წმ;J5 დიაპაზონი ±135°, სიჩქარე 360°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 700°/წმ | J4 23 ნ·მ;J5 23 ნ·მ;J6 10 ნ·მ | მოითხოვეთ ეს მოდელი |
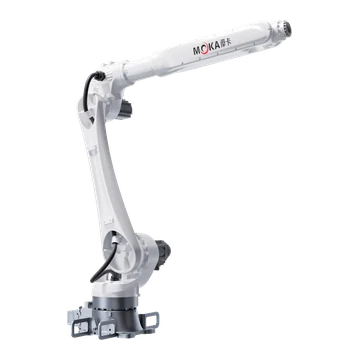 | MB20-2060 | ზოგადი 6-ღერძიანი რობოტები | 6 | 20 კგ | 2060 mm | ± 0.05 მმ | IP65 / IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 207 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±180°, სიჩქარე 227°/წმ;J2 დიაპაზონი +90°-დან -160°-მდე, სიჩქარე 223°/წმ;J3 დიაპაზონი +85°-დან -155°-მდე, სიჩქარე 285°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 360°/წმ;J5 დიაპაზონი ±135°, სიჩქარე 409°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 654°/წმ | J4 45 ნ·მ;J5 45 ნ·მ;J6 28 ნ·მ | მოითხოვეთ ეს მოდელი |
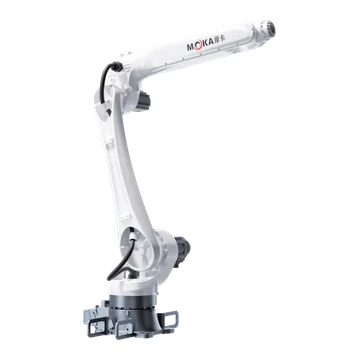 | MB25-1840 | ზოგადი 6-ღერძიანი რობოტები | 6 | 25 კგ | 1840 mm | ± 0.05 მმ | IP65 / IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 203 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±180°, სიჩქარე 227°/წმ;J2 დიაპაზონი +90°-დან -160°-მდე, სიჩქარე 223°/წმ;J3 დიაპაზონი +85°-დან -155°-მდე, სიჩქარე 285°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 360°/წმ;J5 დიაპაზონი ±135°, სიჩქარე 409°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 654°/წმ | J4 50 ნ·მ;J5 50 ნ·მ;J6 30 ნ·მ | მოითხოვეთ ეს მოდელი |
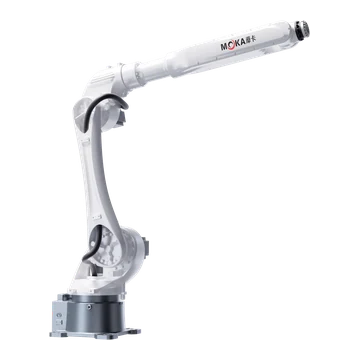 | MB30-2100 | ზოგადი 6-ღერძიანი რობოტები | 6 | 30 კგ | 2100 mm | ± 0.05 მმ | IP54 / IP67 | სიმძლავრე 8.0 კვა;რობოტის მასა 264 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±180°, სიჩქარე 202°/წმ;J2 დიაპაზონი +98°-დან -160°-მდე, სიჩქარე 212°/წმ;J3 დიაპაზონი +200°-დან -80°-მდე, სიჩქარე 270°/წმ;J4 დიაპაზონი ±200°, სიჩქარე 470°/წმ;J5 დიაპაზონი ±130°, სიჩქარე 405°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 650°/წმ | J4 80 ნ·მ;J5 80 ნ·მ;J6 50 ნ·მ | მოითხოვეთ ეს მოდელი |
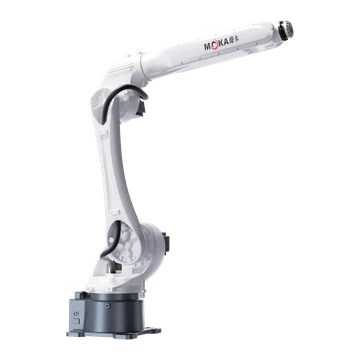 | MB35-1870 | ზოგადი 6-ღერძიანი რობოტები | 6 | 35 კგ | 1870 mm | ± 0.05 მმ | IP54 / IP67 | სიმძლავრე 8.0 კვა;რობოტის მასა 260 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±180°, სიჩქარე 202°/წმ;J2 დიაპაზონი +98°-დან -160°-მდე, სიჩქარე 211°/წმ;J3 დიაპაზონი +200°-დან -80°-მდე, სიჩქარე 234°/წმ;J4 დიაპაზონი ±200°, სიჩქარე 470°/წმ;J5 დიაპაზონი ±130°, სიჩქარე 405°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 535°/წმ | J4 80 ნ·მ;J5 80 ნ·მ;J6 50 ნ·მ | მოითხოვეთ ეს მოდელი |
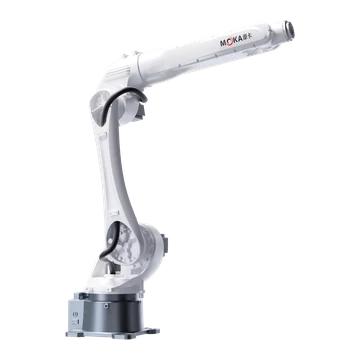 | MB45-1870 | ზოგადი 6-ღერძიანი რობოტები | 6 | 45 კგ | 1870 mm | ± 0.05 მმ | IP54 / IP67 | სიმძლავრე 8.0 კვა;რობოტის მასა 286 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი / ინვერსიული | J1 დიაპაზონი ±180°, სიჩქარე 202°/წმ;J2 დიაპაზონი +98°-დან -160°-მდე, სიჩქარე 211°/წმ;J3 დიაპაზონი +200°-დან -80°-მდე, სიჩქარე 210°/წმ;J4 დიაპაზონი ±200°, სიჩქარე 420°/წმ;J5 დიაპაზონი ±125°, სიჩქარე 285°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 410°/წმ | J4 103 ნ·მ;J5 103 ნ·მ;J6 100 ნ·მ | მოითხოვეთ ეს მოდელი |
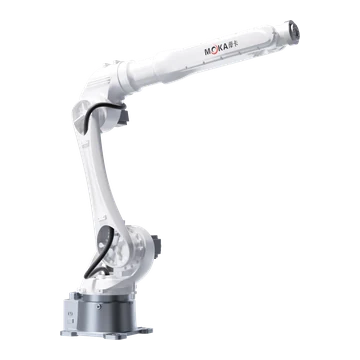 | MB50-2050 | მძიმე დანიშნულების რობოტები | 6 | 50 კგ | 2050 mm | ± 0.03 მმ | IP65 | სიმძლავრე 8.0 კვა;რობოტის მასა 290 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 180°/წმ;J2 დიაპაზონი +98°-დან -160°-მდე, სიჩქარე 185°/წმ;J3 დიაპაზონი +200°-დან -80°-მდე, სიჩქარე 190°/წმ;J4 დიაპაზონი ±200°, სიჩქარე 310°/წმ;J5 დიაპაზონი ±125°, სიჩქარე 280°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 400°/წმ | J4 112 ნ·მ;J5 112 ნ·მ;J6 103 ნ·მ | მოითხოვეთ ეს მოდელი |
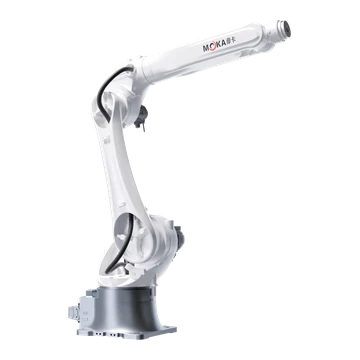 | MB70-2150 | მძიმე დანიშნულების რობოტები | 6 | 70 კგ | 2150 mm | ± 0.05 მმ | IP67 | სიმძლავრე 8.0 კვა;რობოტის მასა 545 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 180°/წმ;J2 დიაპაზონი +120°-დან -150°-მდე, სიჩქარე 155°/წმ;J3 დიაპაზონი +190°-დან -80°-მდე, სიჩქარე 200°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 260°/წმ;J5 დიაპაზონი ±125°, სიჩქარე 260°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 370°/წმ | J4 262 ნ·მ;J5 262 ნ·მ;J6 193 ნ·მ | მოითხოვეთ ეს მოდელი |
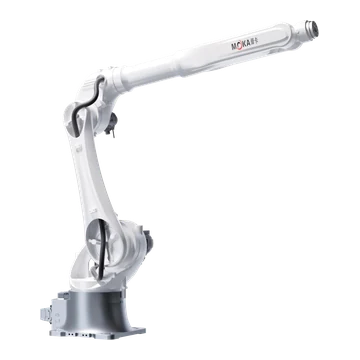 | MB70-2650 | მძიმე დანიშნულების რობოტები | 6 | 70 კგ | 2610 mm | ± 0.06 მმ | IP65 | სიმძლავრე 8.0 კვა;რობოტის მასა 552 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 165°/წმ;J2 დიაპაზონი +120°-დან -150°-მდე, სიჩქარე 125°/წმ;J3 დიაპაზონი +190°-დან -80°-მდე, სიჩქარე 175°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 250°/წმ;J5 დიაპაზონი ±125°, სიჩქარე 260°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 370°/წმ | J4 262 ნ·მ;J5 262 ნ·მ;J6 193 ნ·მ | მოითხოვეთ ეს მოდელი |
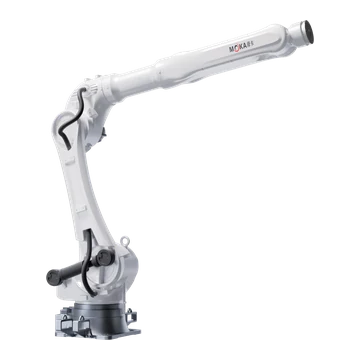 | MB150-3200 | მძიმე დანიშნულების რობოტები | 6 | 150 კგ | 3200 mm | ± 0.06 მმ | IP54 / IP65 | სიმძლავრე 25.0 კვა;რობოტის მასა 1260 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 114°/წმ;J2 დიაპაზონი +60°-დან -85°-მდე, სიჩქარე 95°/წმ;J3 დიაპაზონი +157.5°-დან -80°-მდე, სიჩქარე 130°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 300°/წმ;J5 დიაპაზონი ±125°, სიჩქარე 243°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 357°/წმ | J4 1045 ნ·მ;J5 1045 ნ·მ;J6 858 ნ·მ | მოითხოვეთ ეს მოდელი |
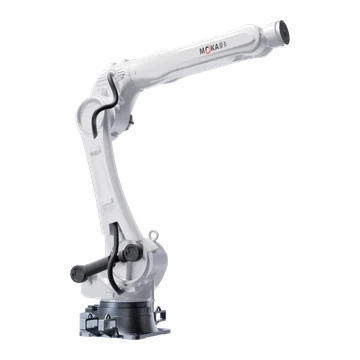 | MB220-2700 | მძიმე დანიშნულების რობოტები | 6 | 220 კგ | 2700 mm | ± 0.06 მმ | IP65 | სიმძლავრე 25.0 კვა;რობოტის მასა 1220 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 114°/წმ;J2 დიაპაზონი +60°-დან -85°-მდე, სიჩქარე 95°/წმ;J3 დიაპაზონი +157.5°-დან -80°-მდე, სიჩქარე 130°/წმ;J4 დიაპაზონი ±190°, სიჩქარე 300°/წმ;J5 დიაპაზონი ±125°, სიჩქარე 243°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 357°/წმ | J4 1045 ნ·მ;J5 1045 ნ·მ;J6 858 ნ·მ | მოითხოვეთ ეს მოდელი |
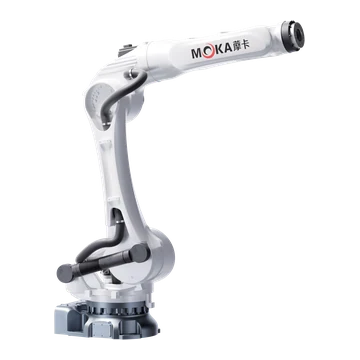 | MB280-2650 | მძიმე დანიშნულების რობოტები | 6 | 280 კგ | 2650 mm | ± 0.08 მმ | IP54 / IP67 | სიმძლავრე 25.0 კვა;რობოტის მასა 1320 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 120°/წმ;J2 დიაპაზონი +60°-დან -80°-მდე, სიჩქარე 110°/წმ;J3 დიაპაზონი +95°-დან -80°-მდე, სიჩქარე 115°/წმ;J4 დიაპაზონი ±210°, სიჩქარე 190°/წმ;J5 დიაპაზონი ±125°, სიჩქარე 135°/წმ;J6 დიაპაზონი ±360°, სიჩქარე 220°/წმ | J4 1134 ნ·მ;J5 1134 ნ·მ;J6 752 ნ·მ | მოითხოვეთ ეს მოდელი |
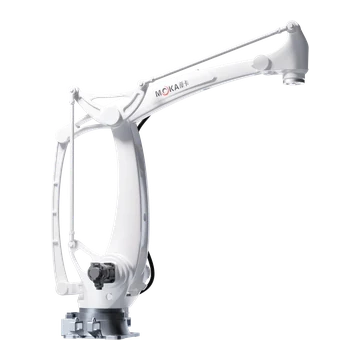 | MB180C-3200 | მძიმე დანიშნულების რობოტები | 4 | 180 კგ | 3200 mm | ± 0.06 მმ | IP65 | სიმძლავრე 25.0 კვა;რობოტის მასა 1060 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 115°/წმ;J2 დიაპაზონი +40°-დან -85°-მდე, სიჩქარე 95°/წმ;J3 დიაპაზონი +48°-დან -70°-მდე, სიჩქარე 115°/წმ;J4 დიაპაზონი ±360°, სიჩქარე 210°/წმ | / | მოითხოვეთ ეს მოდელი |
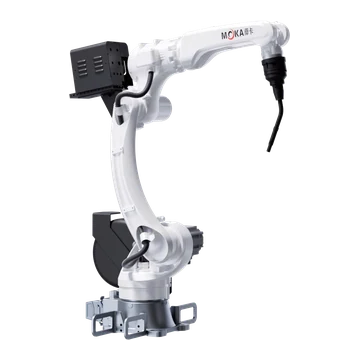 | MB10W-1500 | შედუღების რობოტები | 6 | 10 კგ | 1500 mm | ± 0.03 მმ | IP65 / IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 145 კგ | ჩაშენებული მილი Φ8 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 300°/წმ;J2 დიაპაზონი +90°-დან -170°-მდე, სიჩქარე 342°/წმ;J3 დიაპაზონი +160°-დან -92°-მდე, სიჩქარე 285°/წმ;J4 დიაპაზონი ±150°, სიჩქარე 390°/წმ;J5 დიაპაზონი +90°-დან -135°-მდე, სიჩქარე 460°/წმ;J6 დიაპაზონი ±220°, სიჩქარე 700°/წმ | J4 22 ნ·მ;J5 22 ნ·მ;J6 10 ნ·მ | მოითხოვეთ ეს მოდელი |
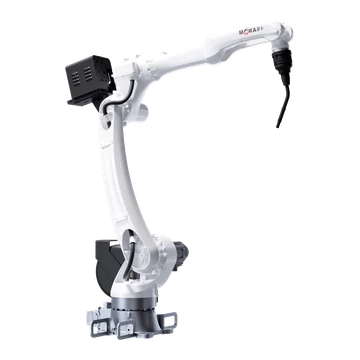 | MB10W-2050 | შედუღების რობოტები | 6 | 10 კგ | 2050 mm | ± 0.03 მმ | IP65 / IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 268 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკზე დამონტაჟებული | J1 დიაპაზონი ±180°, სიჩქარე 302°/წმ;J2 დიაპაზონი -90°-დან +170°-მდე, სიჩქარე 298°/წმ;J3 დიაპაზონი +160°-დან -92°-მდე, სიჩქარე 285°/წმ;J4 დიაპაზონი ±150°, სიჩქარე 390°/წმ;J5 დიაპაზონი +90°-დან -135°-მდე, სიჩქარე 460°/წმ;J6 დიაპაზონი ±220°, სიჩქარე 700°/წმ | J4 22 ნ·მ;J5 22 ნ·მ;J6 10 ნ·მ | მოითხოვეთ ეს მოდელი |
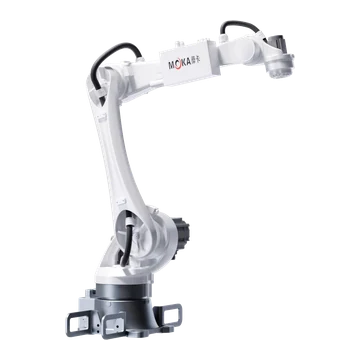 | MB15C-1500 | შედუღების რობოტები | 5 | 15 კგ | 1500 mm | ± 0.03 მმ | IP65 / IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 140 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი | J1 დიაპაზონი ±180°, სიჩქარე 245°/წმ;J2 დიაპაზონი -85°-დან +165°-მდე, სიჩქარე 210°/წმ;J3 დიაპაზონი -85°-დან +150°-მდე, სიჩქარე 270°/წმ;J5 დიაპაზონი ±180°, სიჩქარე 360°/წმ;J6 დიაპაზონი ±210°, სიჩქარე 720°/წმ | J4 22 ნ·მ;J5 22 ნ·მ;J6 12 ნ·მ | მოითხოვეთ ეს მოდელი |
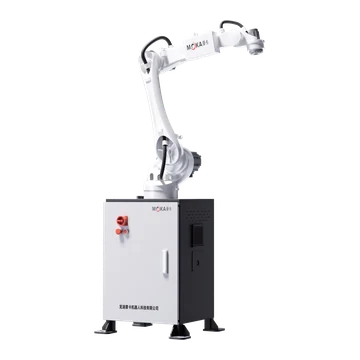 | MB15CD-1500 | შედუღების რობოტები | 5 | 15 კგ | 1500 mm | ± 0.03 მმ | IP65 / IP67 | სიმძლავრე 4.5 კვა;რობოტის მასა 300 კგ | ჩაშენებული მილი Φ10 მმ;სიგნალები 16 DI / 16 DO, 24 VDC | იატაკი / სამაგრი | J1 დიაპაზონი ±180°, სიჩქარე 245°/წმ;J2 დიაპაზონი -85°-დან +165°-მდე, სიჩქარე 210°/წმ;J3 დიაპაზონი -85°-დან +150°-მდე, სიჩქარე 270°/წმ;J5 დიაპაზონი ±180°, სიჩქარე 360°/წმ;J6 დიაპაზონი ±210°, სიჩქარე 720°/წმ | J4 22 ნ·მ;J5 22 ნ·მ;J6 12 ნ·მ | მოითხოვეთ ეს მოდელი |
შესაბამისი MOKA მოდელი ვერ მოიძებნა. გაასუფთავეთ ერთი ან მეტი ფილტრი ან გაგზავნეთ საჭირო დატვირთვა, დაფარვა და განაცხადი წყაროს განსახილველად.
MOKA-ს რობოტებისა და ავტომატიზაციის გადაწყვეტილებების ხშირად დასმული კითხვები
რომელი MOKA რობოტის ტიპია შესაფერისი SCARA-სთვის, შედუღებისთვის ან მძიმე დატვირთვისთვის?
კომპაქტური ჰორიზონტალური აწყობის ან დამუშავების ამოცანებისთვის გამოიყენეთ SCARA მოდელები და შეადარეთ ექვსღერძიანი, შედუღების და მძიმე დატვირთვის დიაპაზონები, როდესაც პროცესი მოითხოვს ორიენტაციის თავისუფლებას, პროცესის ხელსაწყოებს ან უფრო მაღალ დატვირთვას. საბოლოო არჩევანი კვლავ დამოკიდებულია დატვირთვაზე, მოძრაობის რადიუსზე, განმეორებადობაზე, მონტაჟსა და სამუშაო უჯრედის რეალურ განლაგებაზე.
როგორ ავირჩიო MOKA რობოტის საჭირო დატვირთვა და მოძრაობის რადიუსი?
მთლიანი დატვირთვის გამოსათვლელად დაამატეთ ინსტრუმენტი, პროდუქტი და ნებისმიერი გადასატანი დამუშავების მოწყობილობა. შეამოწმეთ ყველა საჭირო TCP წერტილი და ორიენტაცია მოძრაობის რადიუსთან მიმართებაში, შემდეგ დაადასტურეთ სიმძიმის ცენტრი, ინერცია, მაჯის ბრუნვის მომენტი, სამაგრები, დაბრკოლებები და ტექნიკური მომსახურების კლირენსი.
შეუძლია EVST-ს MOKA რობოტის გარშემო ხელსაწყოების, მართვისა და უსაფრთხოების კონფიგურაცია?
დიახ. პროექტის მასშტაბი შეიძლება მოიცავდეს მკლავის ბოლო ხელსაწყოებს, კონტროლერს და ინტერფეისებს, მოწყობილობებს, ტექნოლოგიურ აღჭურვილობას, PLC-ს და ქსელებს, დაცვას ან სხვა უსაფრთხოების ზომებს, ექსპლუატაციაში გაშვებას და მიწოდების პასუხისმგებლობებს.
როგორ შემიძლია მოვითხოვო MOKA რობოტის ფასი და მიწოდების ვადა?
აირჩიეთ მოდელი ან მიუთითეთ გამოყენების ინსტრუქცია, მთლიანი დატვირთვა, საჭირო დიაპაზონი და პოზიციები, მონტაჟი, კონტროლერის საჭიროებები, რაოდენობა, დანიშნულების ადგილი და მოთხოვნილი დრო. EVST დაადასტურებს შესაბამის კონფიგურაციას ფასის, მიწოდების ვადის და მომსახურების პირობების მომზადებამდე.
ავტორი: EVST-ის რედაქციული გუნდი
EVST-ის რედაქციული გუნდი ამ გვერდს რობოტის შერჩევისა და პროექტის დაგეგმვის მხარდასაჭერად ინახავს. პროდუქტის ხელმისაწვდომობა, კონფიგურაცია, უსაფრთხოების ვალიდაცია და ინტეგრაციის ფარგლები უნდა დადასტურდეს ფაქტობრივი აპლიკაციისთვის.
სარედაქციო პოლიტიკა · შესწორებების პოლიტიკა · გამოყენების წესები
ბოლო განახლება: