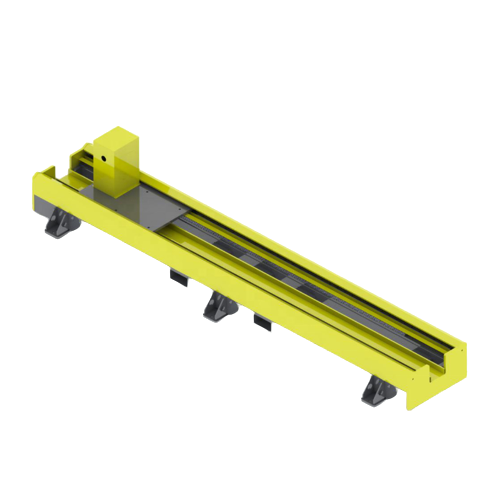
შეკვეთით აგებული ხაზოვანი მოძრაობის სისტემები

რობოტის ტრეკი – მე-7 ღერძიანი რობოტის გადამცემი ბლოკები (RTU)

გააფართოვეთ რობოტის სამუშაო დიაპაზონი დანადგარებზე, სადგურებზე ან გრძელ სამუშაო ნაწილებზე. EVST ქმნის რობოტის სახმელეთო, საცალო და ფერმების ლიანდაგებს თქვენი რობოტის, გადაადგილების, დატვირთვის, სამუშაო ციკლის, გარემოსა და ობიექტის პირობების შესაბამისად.

თითოეული პროექტისთვის ინდივიდუალურად შემუშავებული მიწის, ცისა და ფერმების განლაგება 6,000 კგ-მდე ნომინალური ტვირთამწეობის მქონე სახმელეთო კონფიგურაციები

რა არის ეს

დაამატეთ თქვენს რობოტს კოორდინირებული ხაზოვანი ღერძი

რობოტის ლიანდაგი არის ძრავიანი ხაზოვანი ღერძი, რომელიც სამრეწველო რობოტს სამუშაო პოზიციებს შორის გადაჰყავს. ასევე ცნობილია, როგორც მე-7 ღერძიანი რობოტის გადამცემი ბლოკი, ის აფართოებს რობოტის სამუშაო გარსს ისე, რომ ერთ რობოტს შეეძლოს გრძელი ნაწილების, რამდენიმე მანქანის ან ცალკეული დამუშავების სადგურების მომსახურება. იატაკზე დამონტაჟებული ვერსიები ასევე ცნობილია, როგორც მიწისზედა ან იატაკის ლიანდაგი.

პროდუქტის ოჯახი

აირჩიეთ განლაგება, რომელიც შეესაბამება სამუშაო უჯრედს

ლიანდაგის სტრუქტურა შეირჩევა ხელმისაწვდომი იატაკის ფართობის, სამუშაო ნაწილზე წვდომის, რობოტის ორიენტაციისა და დამუშავების მარშრუტის მიხედვით. მიწისზედა, ცის და ფერმების სისტემები დაპროექტებულია რობოტის, დამონტაჟებული მასისა და პროექტის პირობების შესაბამისად.

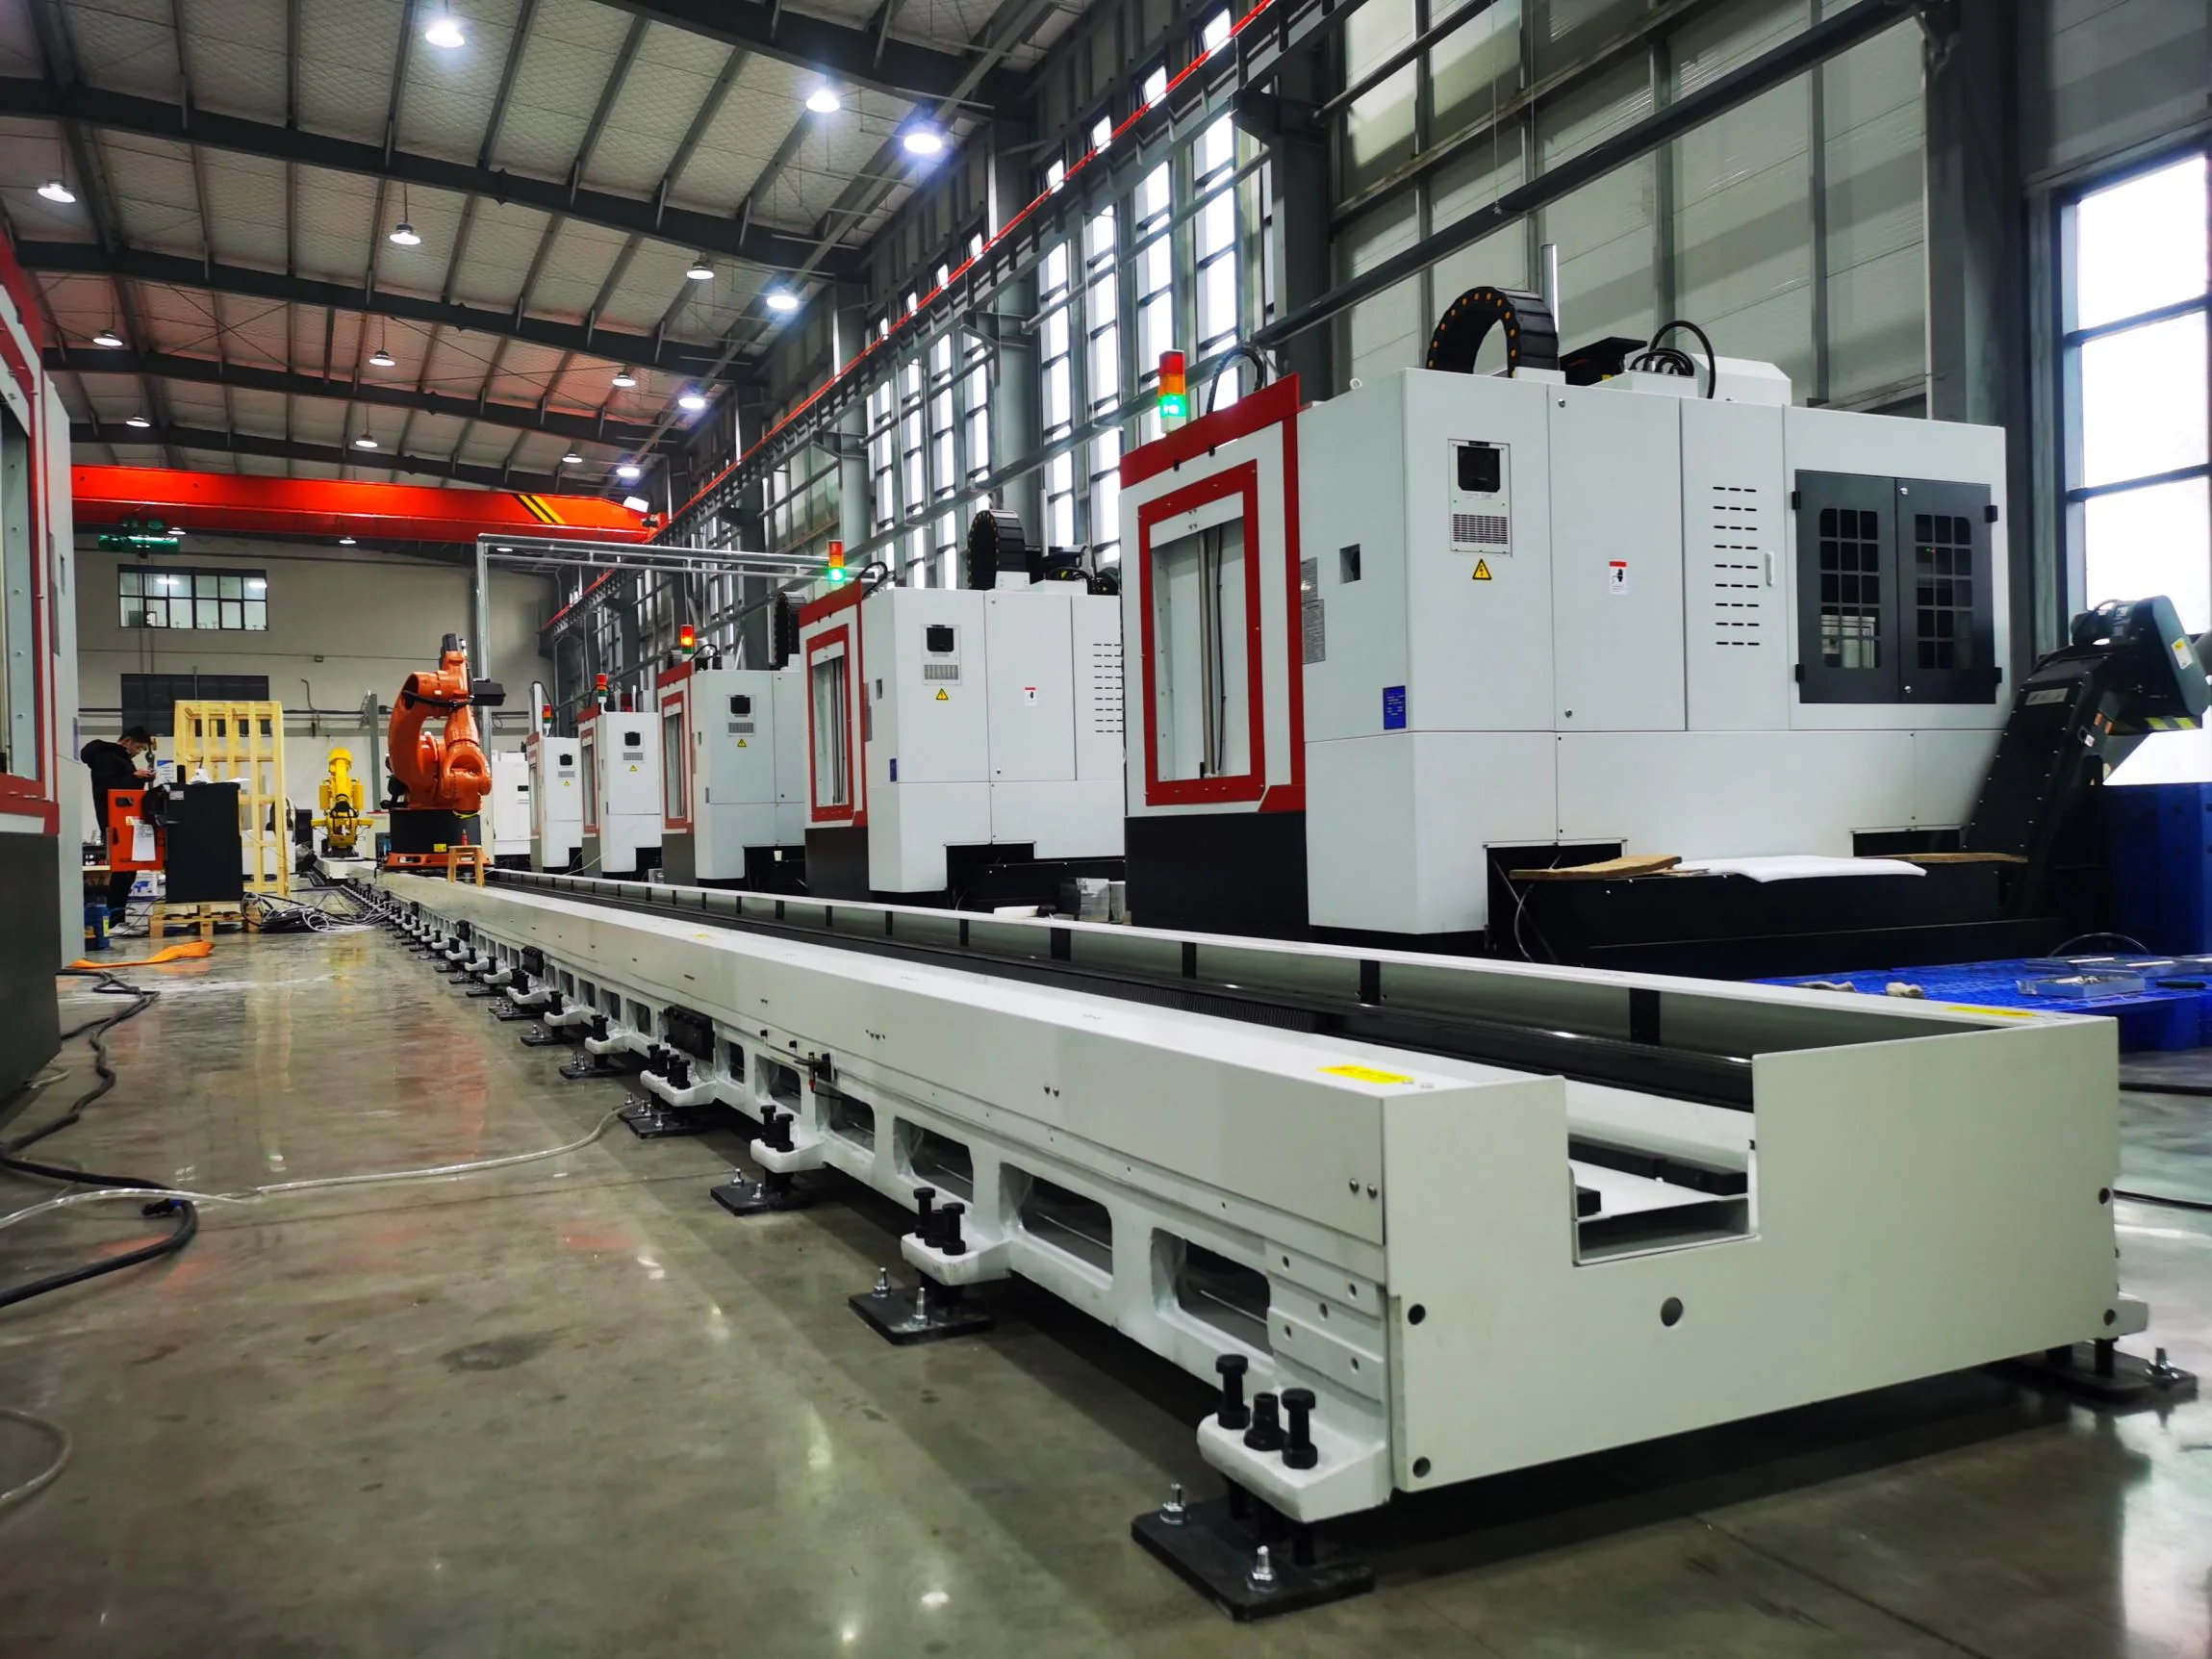
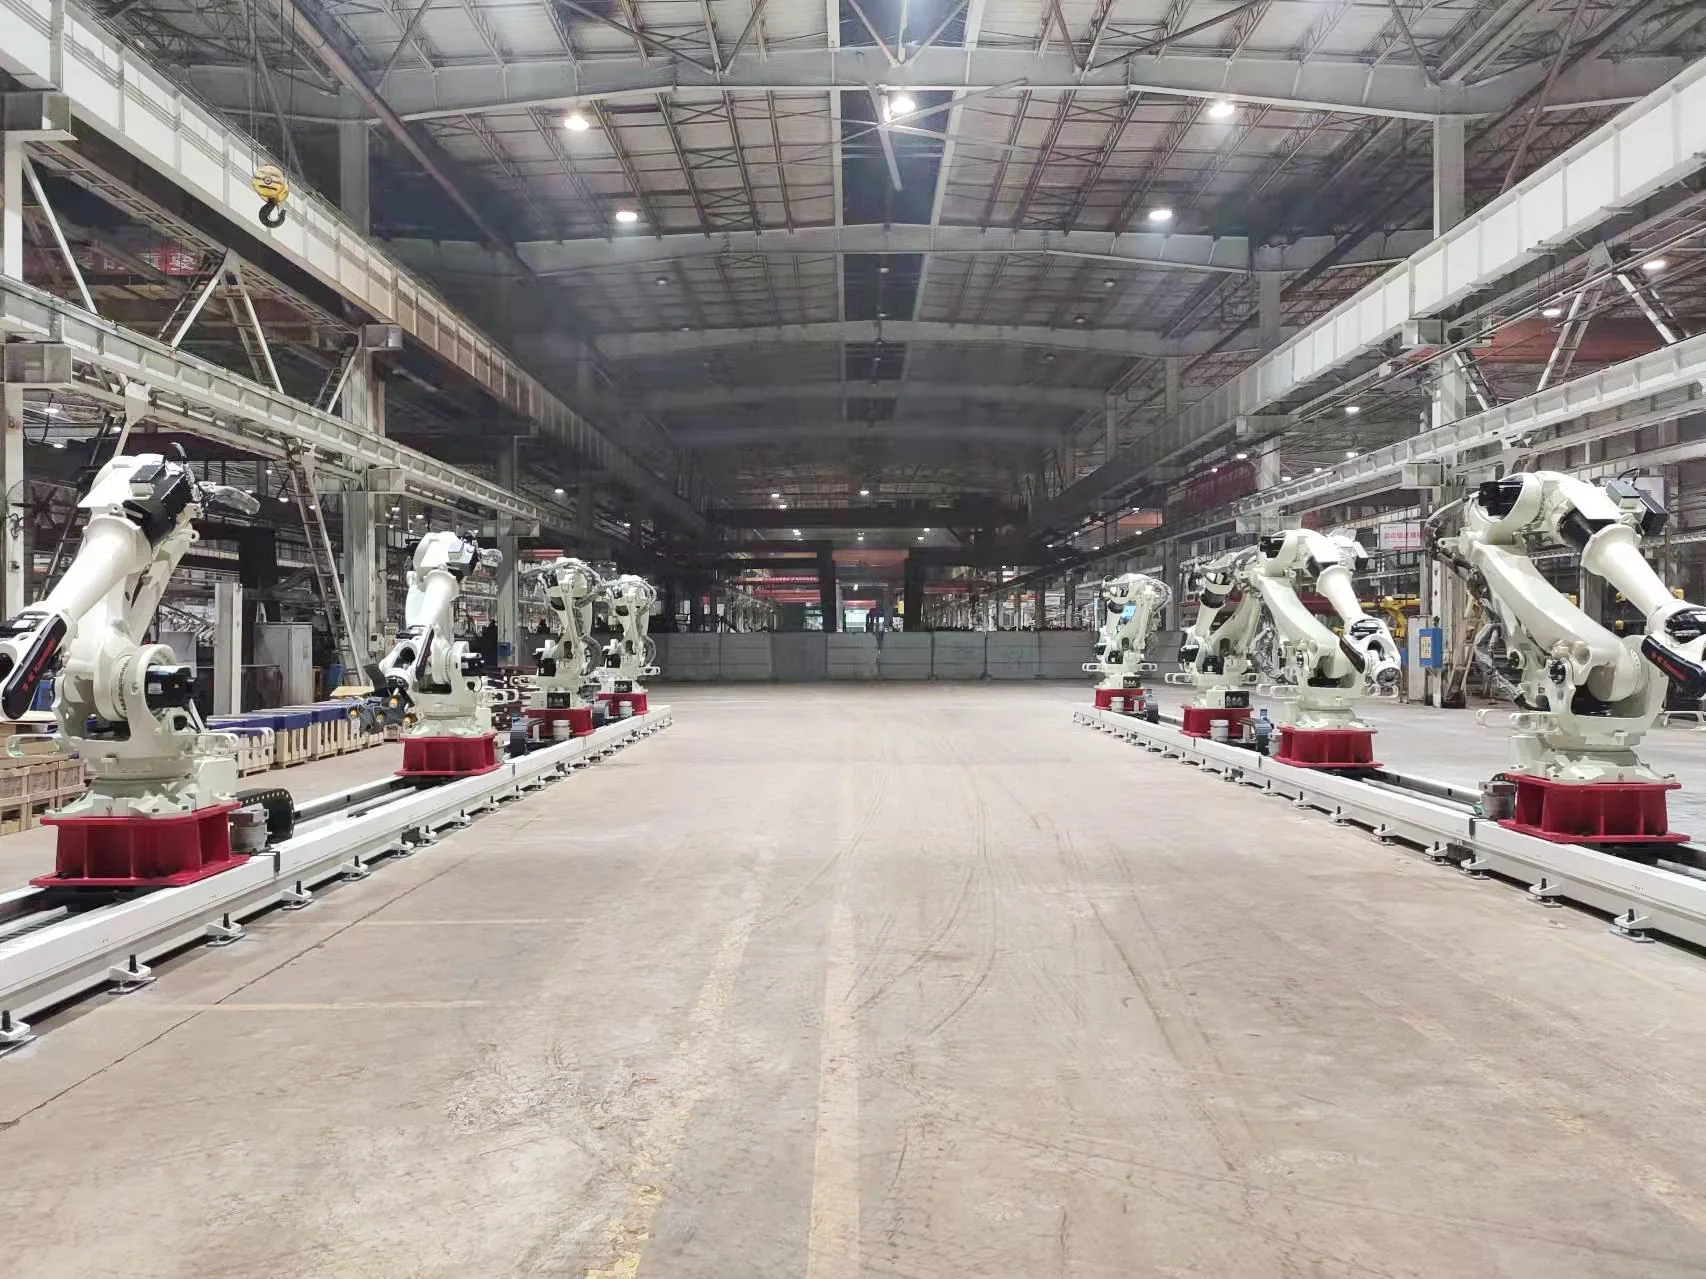
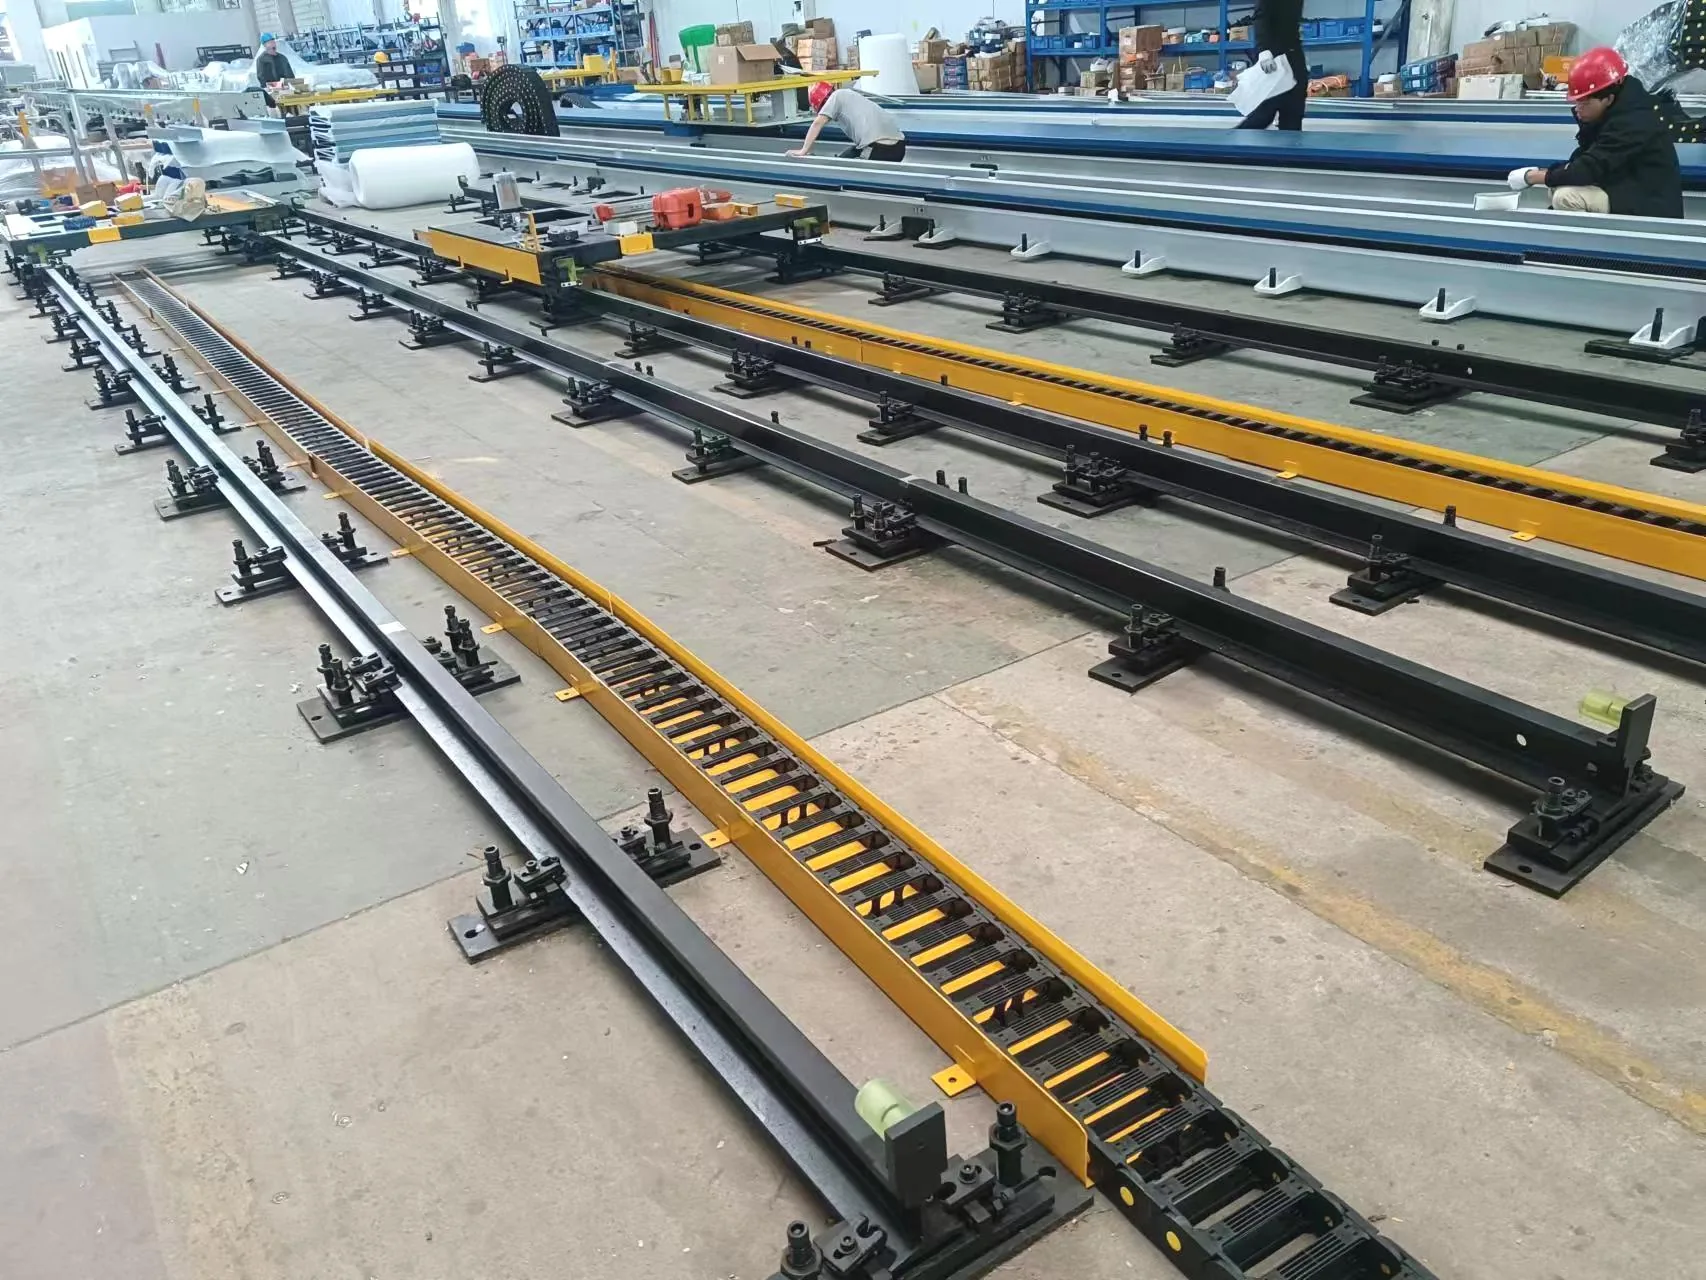
სახელოსნოში მიწაზე დამონტაჟებული რობოტის ლიანდაგების აწყობა მიმდინარეობს

სახმელეთო სარკინიგზო

მიწისზედა ლიანდაგი (იატაკზე დამონტაჟებული ლიანდაგი)

პრაქტიკული განლაგება რობოტის მანქანების, სამაგრების ან გრძელი სამუშაო ნაწილების გასწვრივ გადასაადგილებლად. პროექტისთვის განსაზღვრულია ბაზის კონსტრუქცია, გადაადგილება და დაცვა.

აირჩიეთ, როდესაც: პრიორიტეტულია იატაკის დონეზე ხელმისაწვდომი მომსახურება და მანქანების გვერდით პირდაპირი გზა.
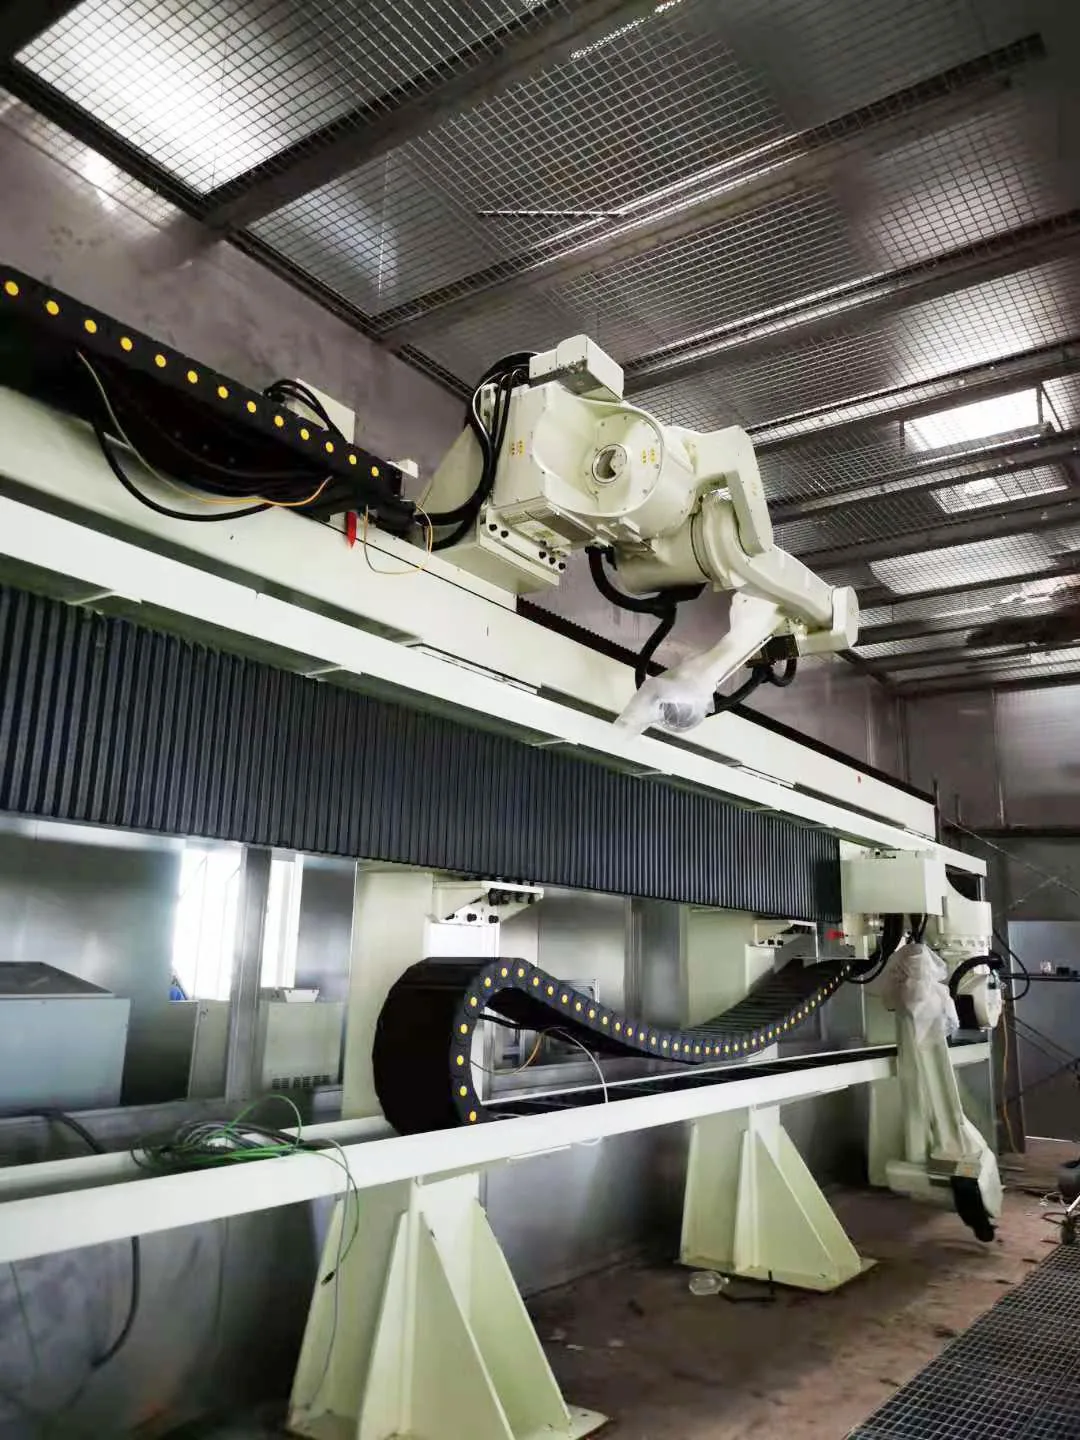
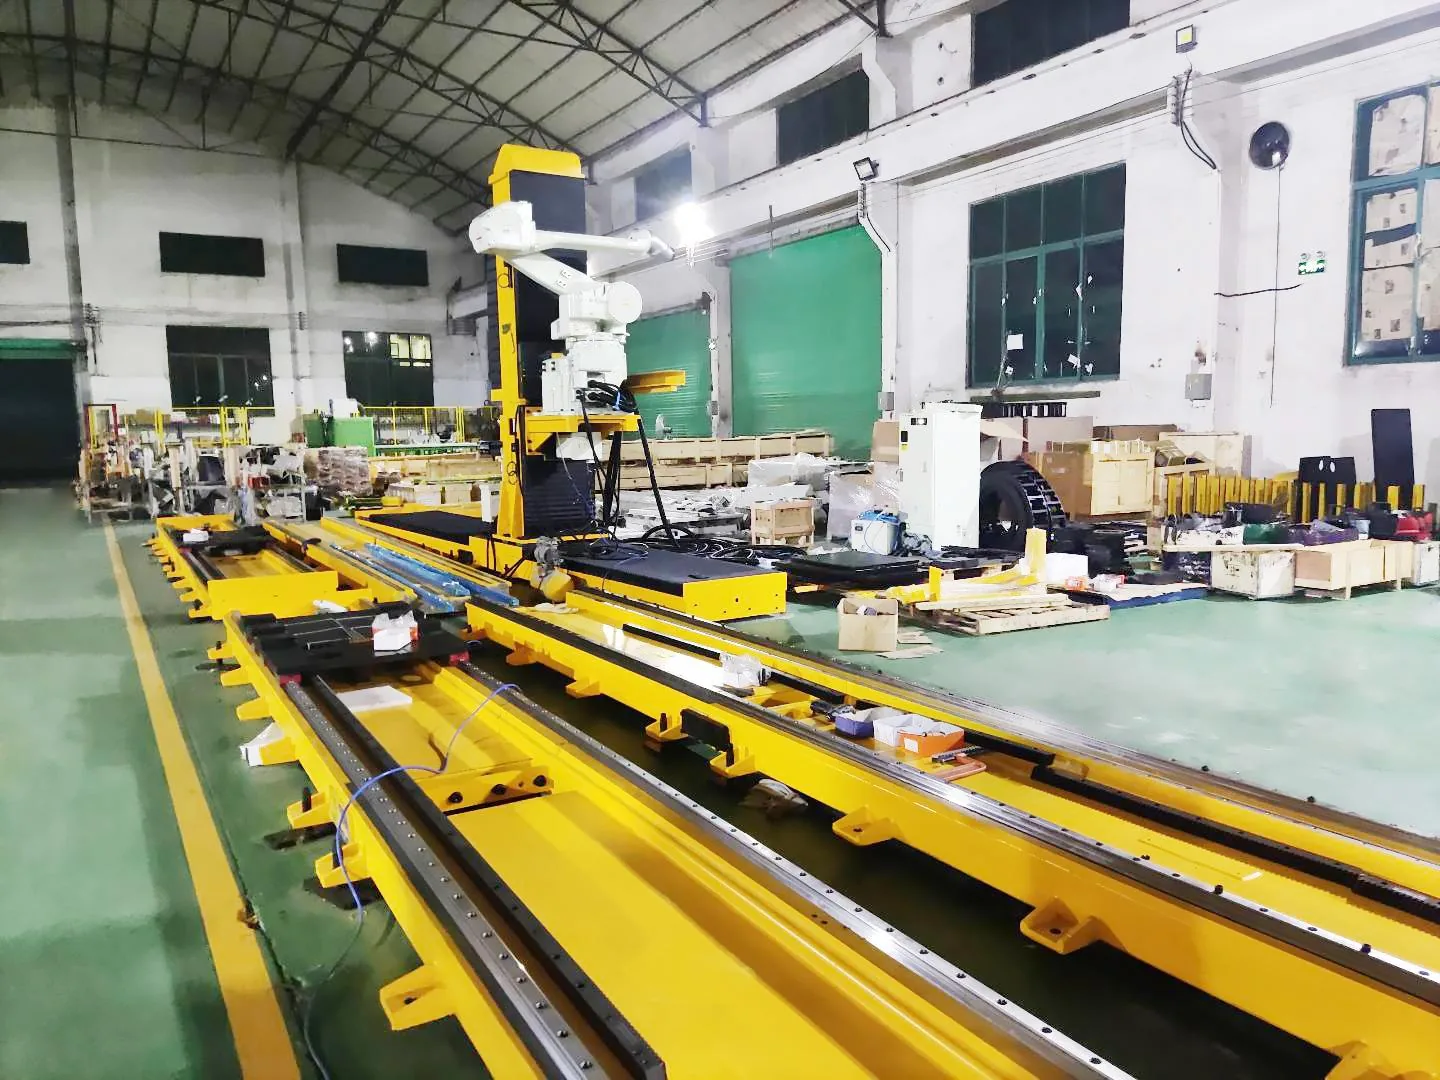
ამაღლებული რობოტის ლიანდაგი, რომელიც რობოტს სამუშაო ადგილის ზემოთ გადაჰყავს

ცის სარკინიგზო

Sky Rail (ზედა / ამაღლებული ლიანდაგი)

რობოტს სამუშაო ზონის ზემოთ გადააქვს, რათა იატაკზე წვდომა ან პროცესზე ამაღლებული ორიენტაციიდან მიახლოება შენარჩუნდეს. სტრუქტურა და ინტერფეისები უჯრედისთვისაა შექმნილი.

აირჩიეთ, როდესაც: მნიშვნელოვანია იატაკის სივრცის გათავისუფლება ან პროცესისადმი ზემოდან მიდგომა.

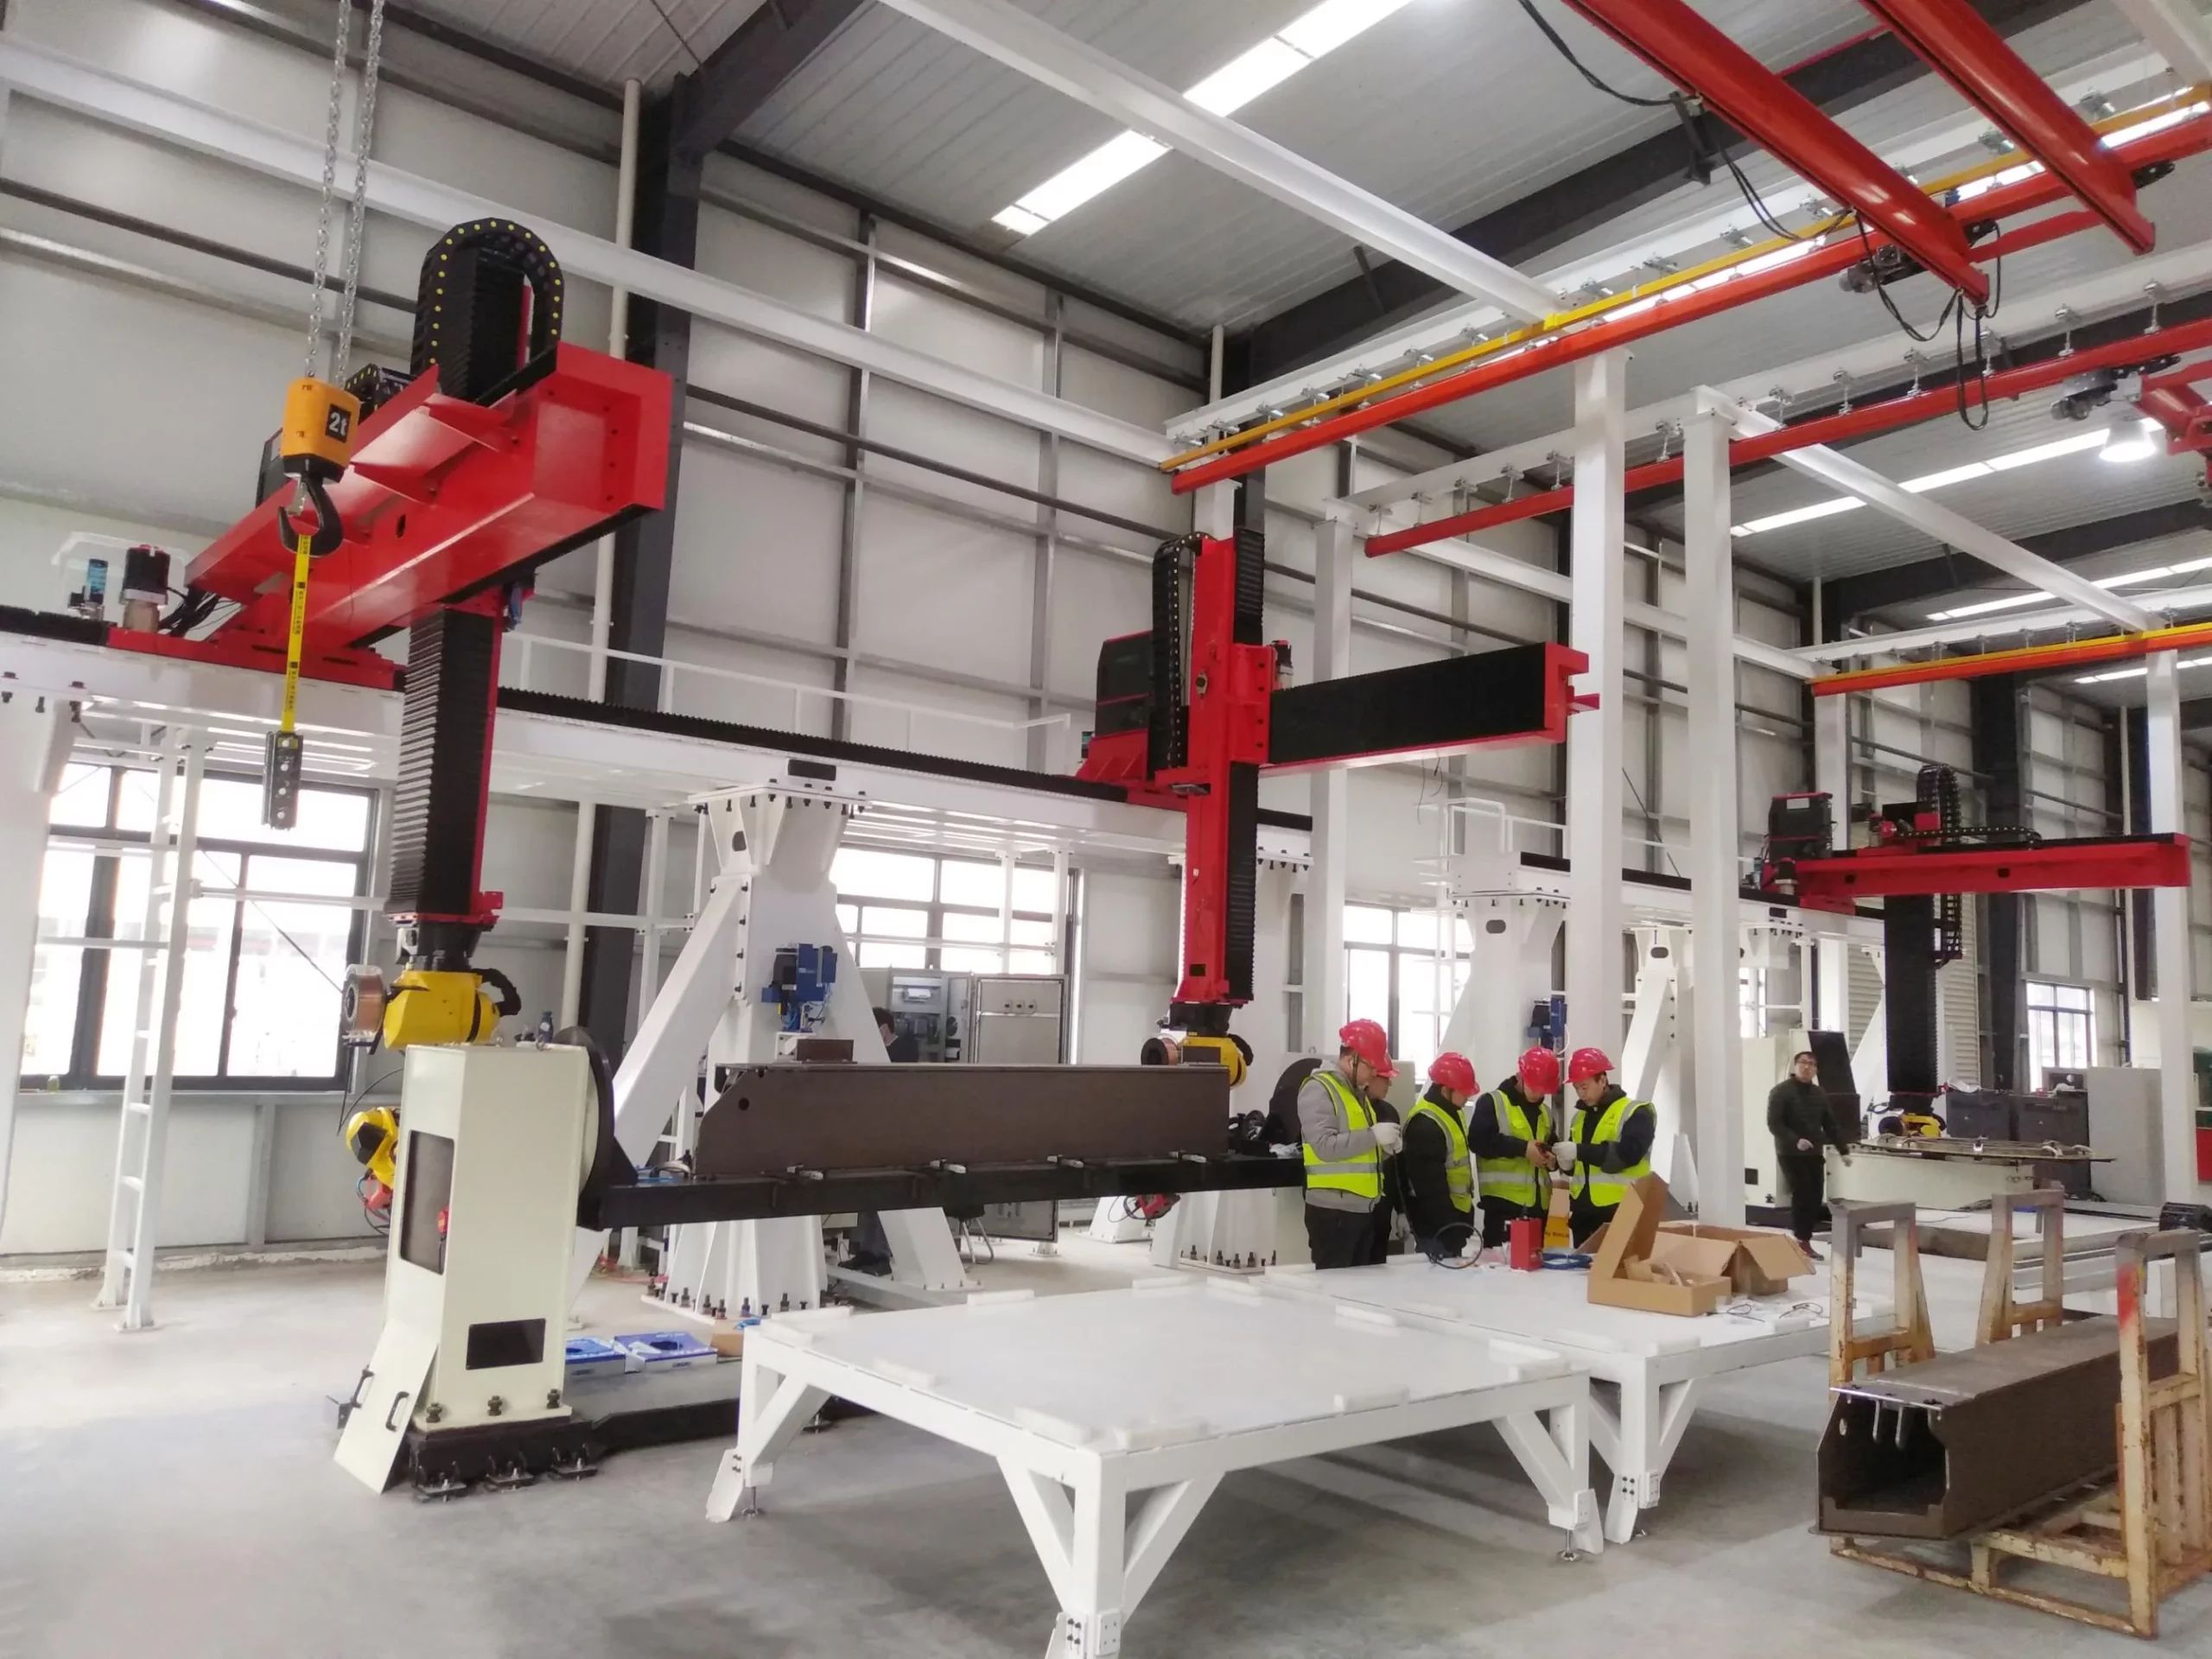
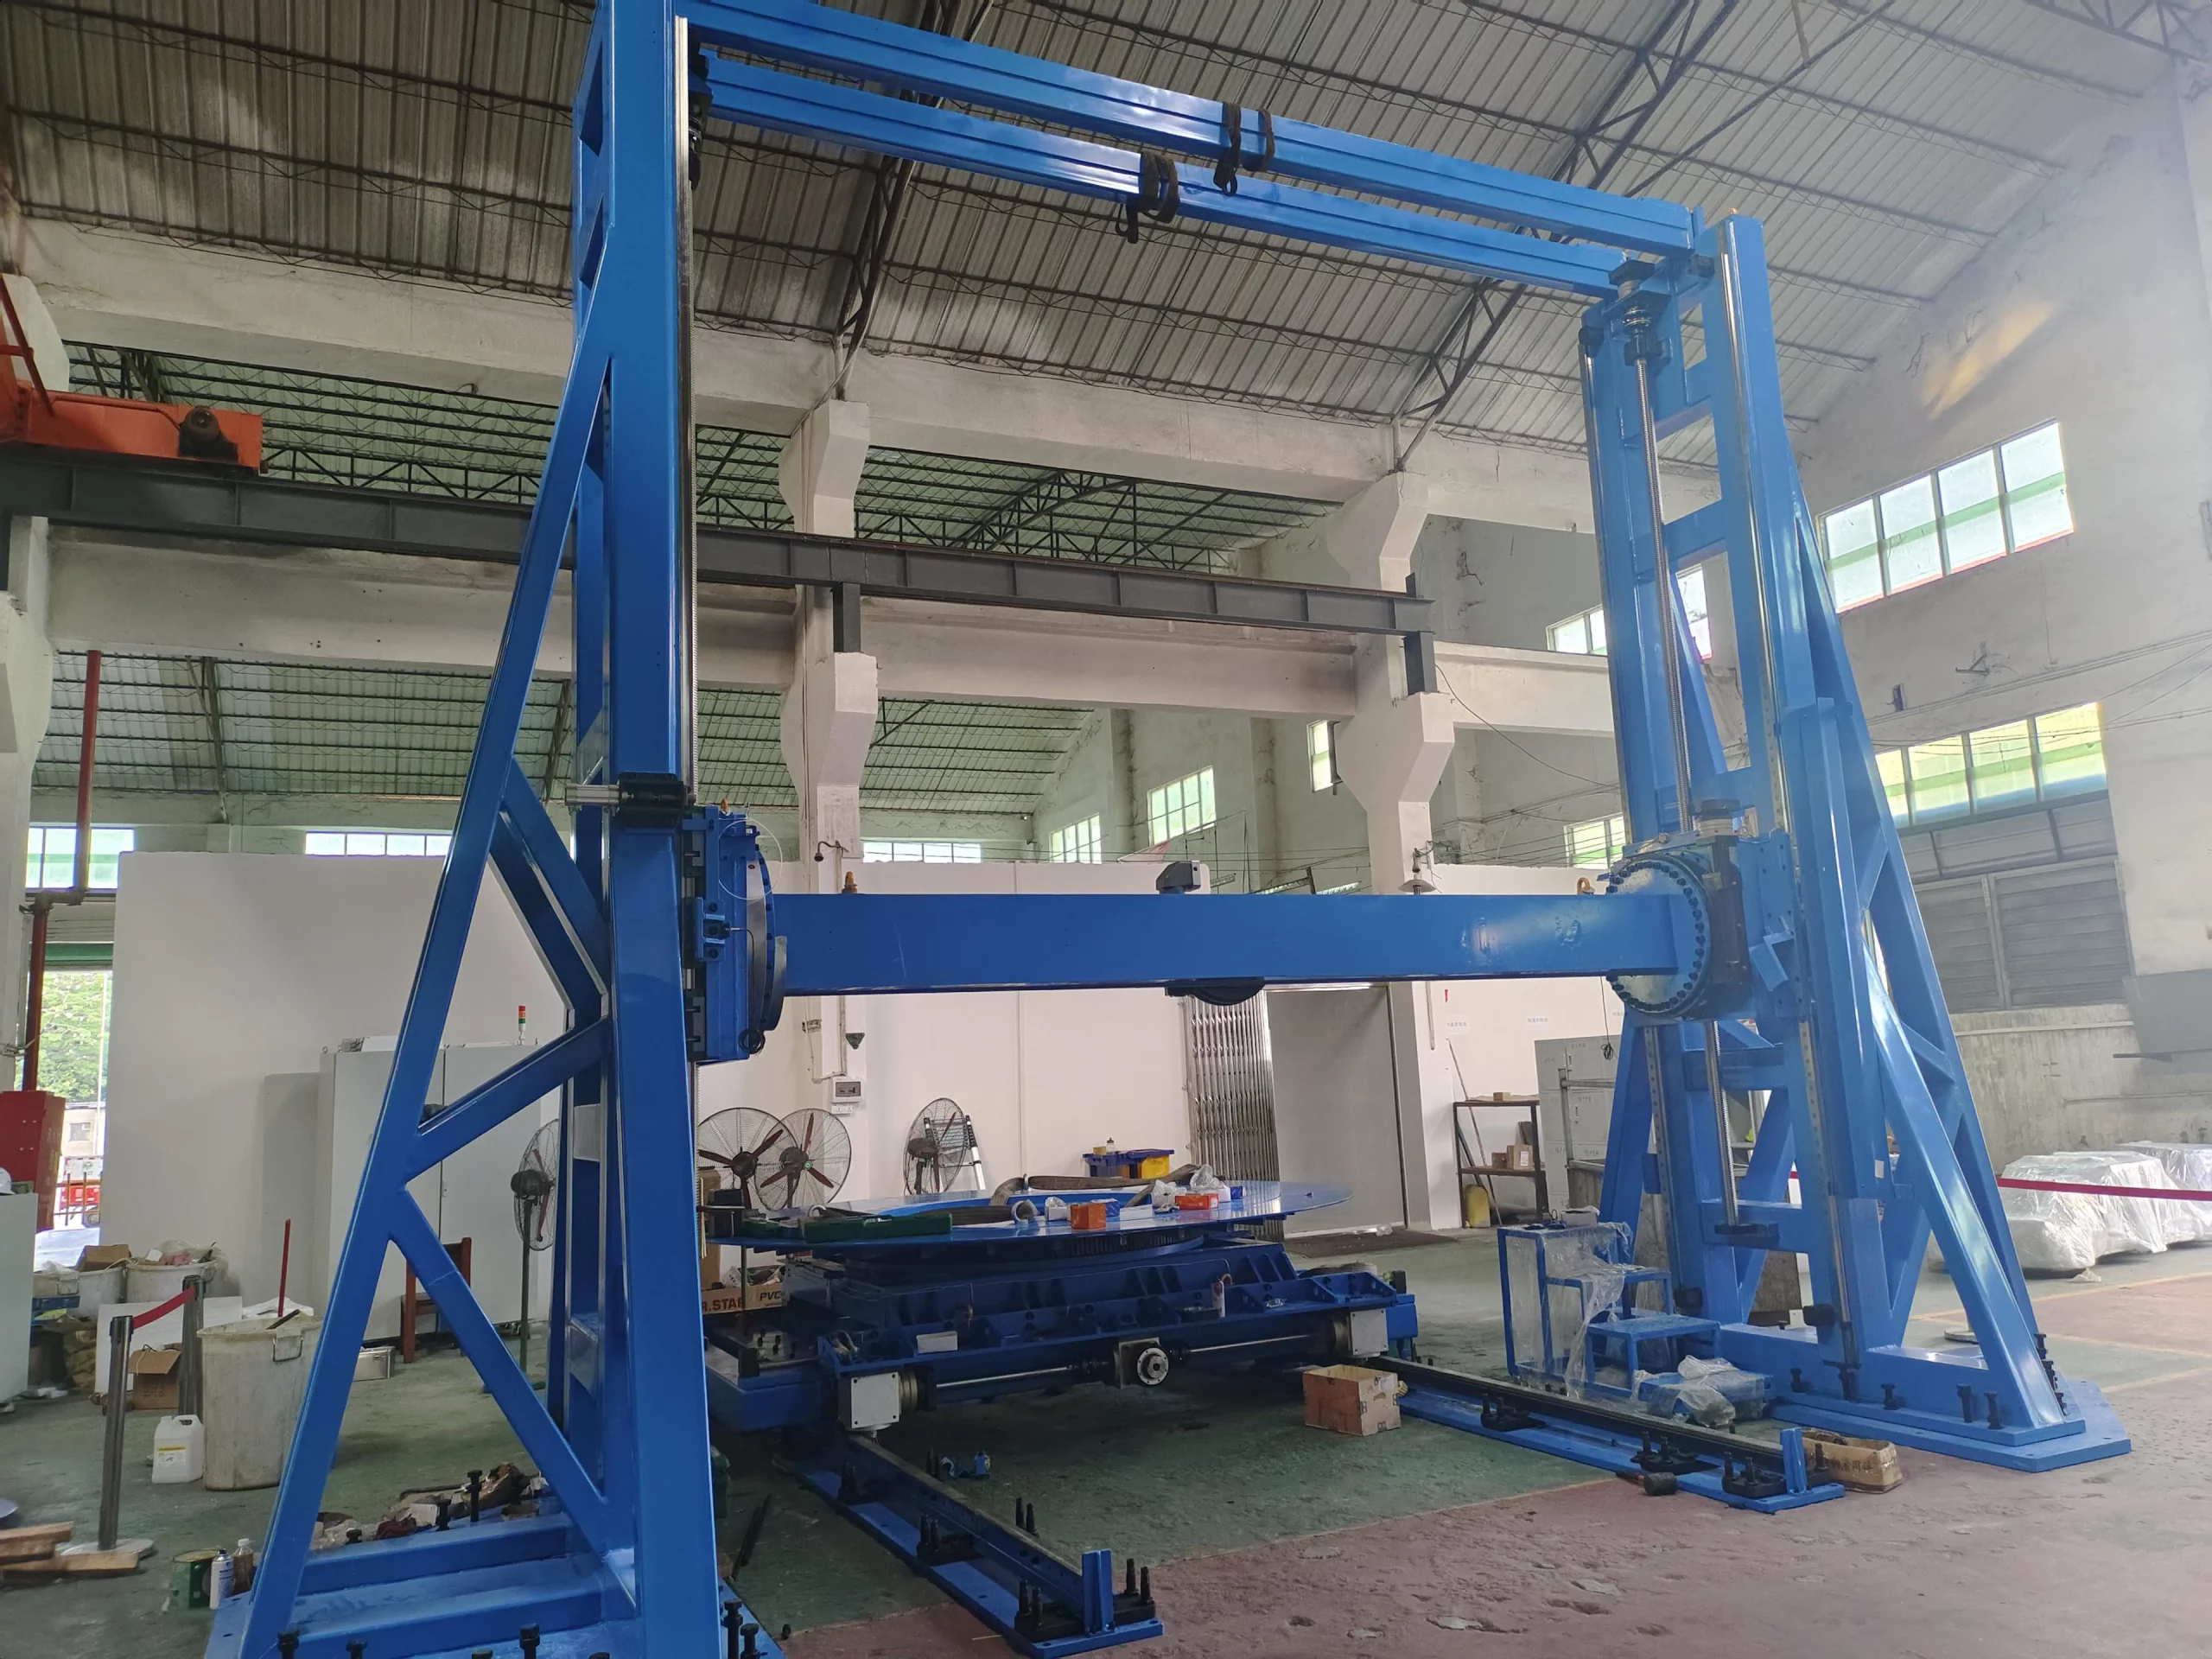
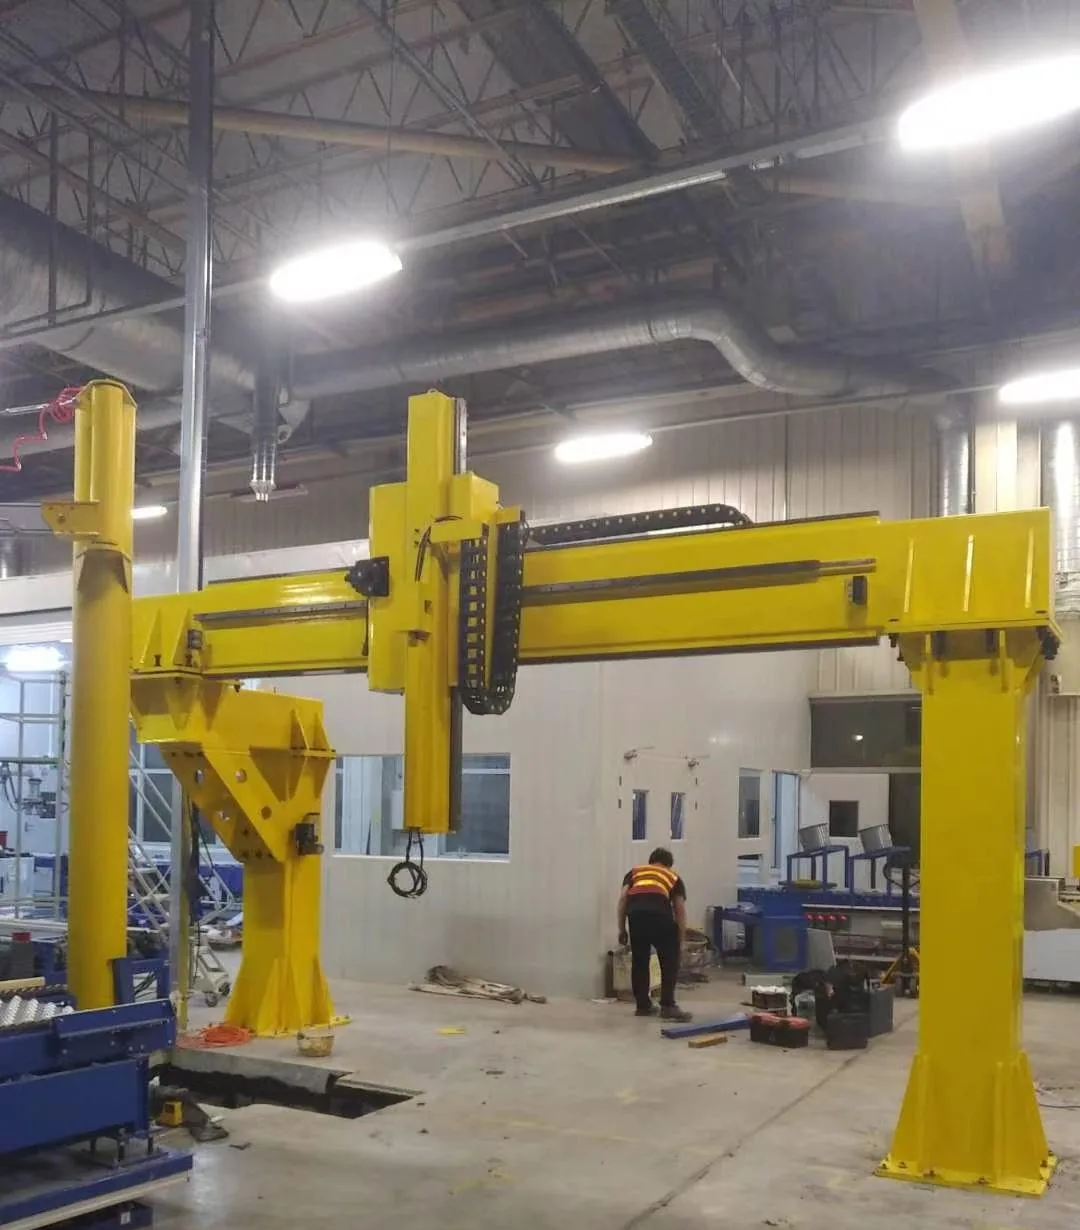
სახელოსნოში დამონტაჟებული ფერმის რობოტის რელსური კონსტრუქცია

ფერმის რელსი

ფერმებისა და განტრის სისტემები

პორტალის სტილის სტრუქტურა უფრო დიდი სამუშაო კონვერტებისა და აპლიკაციისთვის სპეციფიკური მოძრაობის განლაგებისთვის. მალები, ღერძები, ინტერფეისები და სტრუქტურული დეტალები დაპროექტებულია თითოეული პროექტისთვის.

აირჩიეთ, როდესაც: ერთი მიწისზედა ღერძი ვერ დაფარავს საჭირო დიაპაზონს ან კოორდინირებულ მოძრაობას ერთზე მეტ წრფივ ღერძზე.

Შერჩევის პროცესი

შვიდი შეყვანა მოსახერხებელი კონფიგურაციისთვის

სასარგებლო მოთხოვნას დასრულებული სპეციფიკაცია არ სჭირდება. დაიწყეთ საოპერაციო მოთხოვნებით და ტერიტორიის არსებული ინფორმაციით; შემდეგ შესაძლებელია ლიანდაგის ზომის განსაზღვრა დამონტაჟებული მასისთვის.

გამოყენება და სამუშაო ნაწილი

აღწერეთ პროცესი, ნაწილის ზომა, სადგურები და ის, თუ როგორ უნდა მიუდგეს რობოტმა სამუშაოს.

რობოტი და დამონტაჟებული მასა

მიუთითეთ რობოტის მარკა/მოდელი, სხეულის მასა, ეტლზე დამონტაჟებული ამწევი ან სამაგრები და მაჯის სასარგებლო დატვირთვა.

მოგზაურობა და მიღწევა

მიუთითეთ საჭირო ეფექტური გადაადგილება ან გაგვიზიარეთ უჯრედის განლაგება, რათა გათვალისწინებულ იქნას რობოტის ბოლოებში არსებული კლირენსი და ფუძის სიგრძე.

მოძრაობის მოთხოვნა

გაუზიარეთ სამიზნე სიჩქარე, განმეორებადობა, სამუშაო ციკლი, გაჩერებები და ნებისმიერი საჭირო კოორდინაცია რობოტის კონტროლერს.

სამონტაჟო ორიენტაცია

წვდომისა და პროცესის გეომეტრიის საფუძველზე აირჩიეთ საწყისი გრუნტის, ამაღლებული, ინვერსიული ან ფერმების კონცეფცია.

გარემო და დაცვა

დაადგინეთ მტვრის, შხეფის, სითხის, ტემპერატურისა და დასუფთავების პირობები, რომლებიც გავლენას ახდენს კორპუსისა და მასალის არჩევანზე.

საიტი და ინტერფეისები

უზრუნველყავით საძირკვლის პირობები, კომუნალური მომსახურება, ხელმისაწვდომი სივრცე, უსაფრთხოების ინტერფეისები და მიწოდების შეზღუდვები.

სტრუქტურა და დაცვა

მშენებლობა მიჰყვება დატვირთვას და გარემოს

EVST-ს შეუძლია შედუღებული ან ჩამოსხმული სტრუქტურული მიდგომების კონფიგურაცია და გარე დაცვის სამუშაო უჯრედთან შესაბამისობაში მოყვანა. საბოლოო არჩევანი დამოკიდებულია მოძრავ მასაზე, სიგრძეზე, პროცესის პირობებსა და მოვლა-პატრონობის საჭიროებებზე.

სრულად დახურული დამცავი გადასაფარებლები
ბუშტუკების დაცვა
ჭადრაკის ფორმის ფირფიტის გადასაფარებელი
ნახევრად დახურული ლითონის ფურცლის საფარი
304 უჟანგავი ფოლადისგან დამზადებული ინდივიდუალური კონსტრუქცია
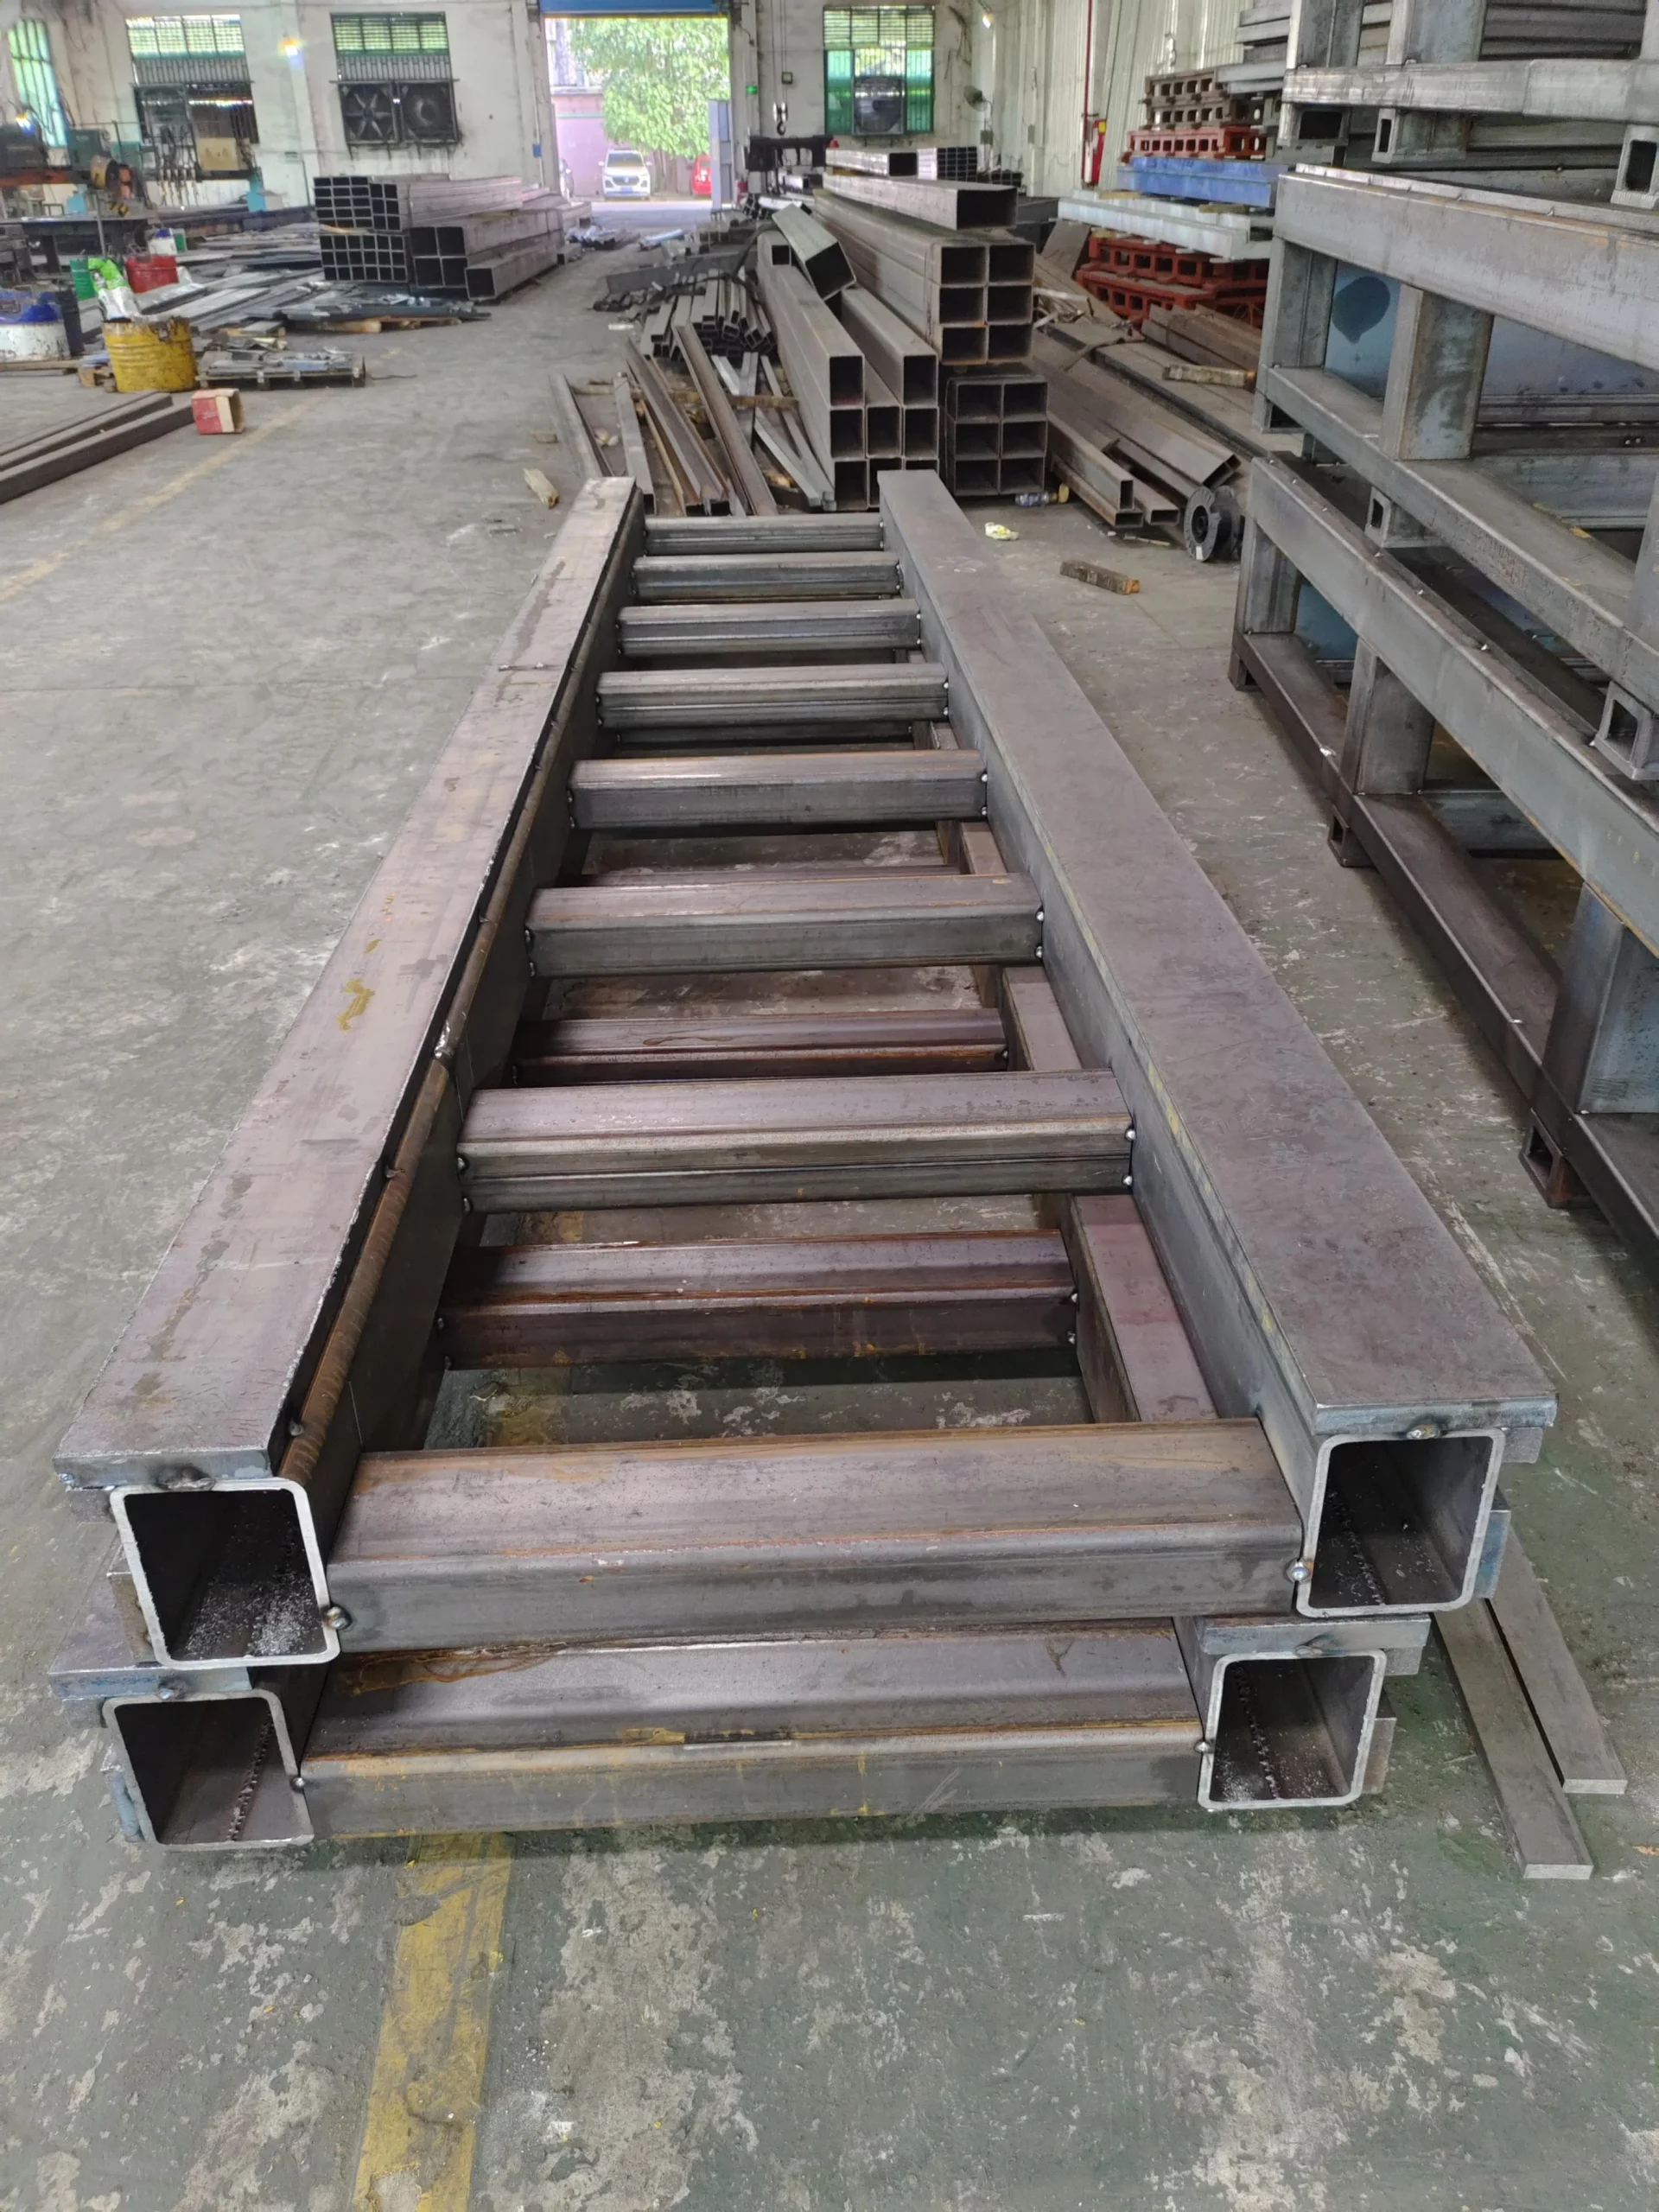
შედუღებული ფოლადის ლიანდაგის ჩარჩო დამზადების პროცესშია

შედუღებული სტრუქტურა

დამზადებულია საჭირო სიგრძის, ინტერფეისებისა და დატვირთვის შემთხვევის მიხედვით.

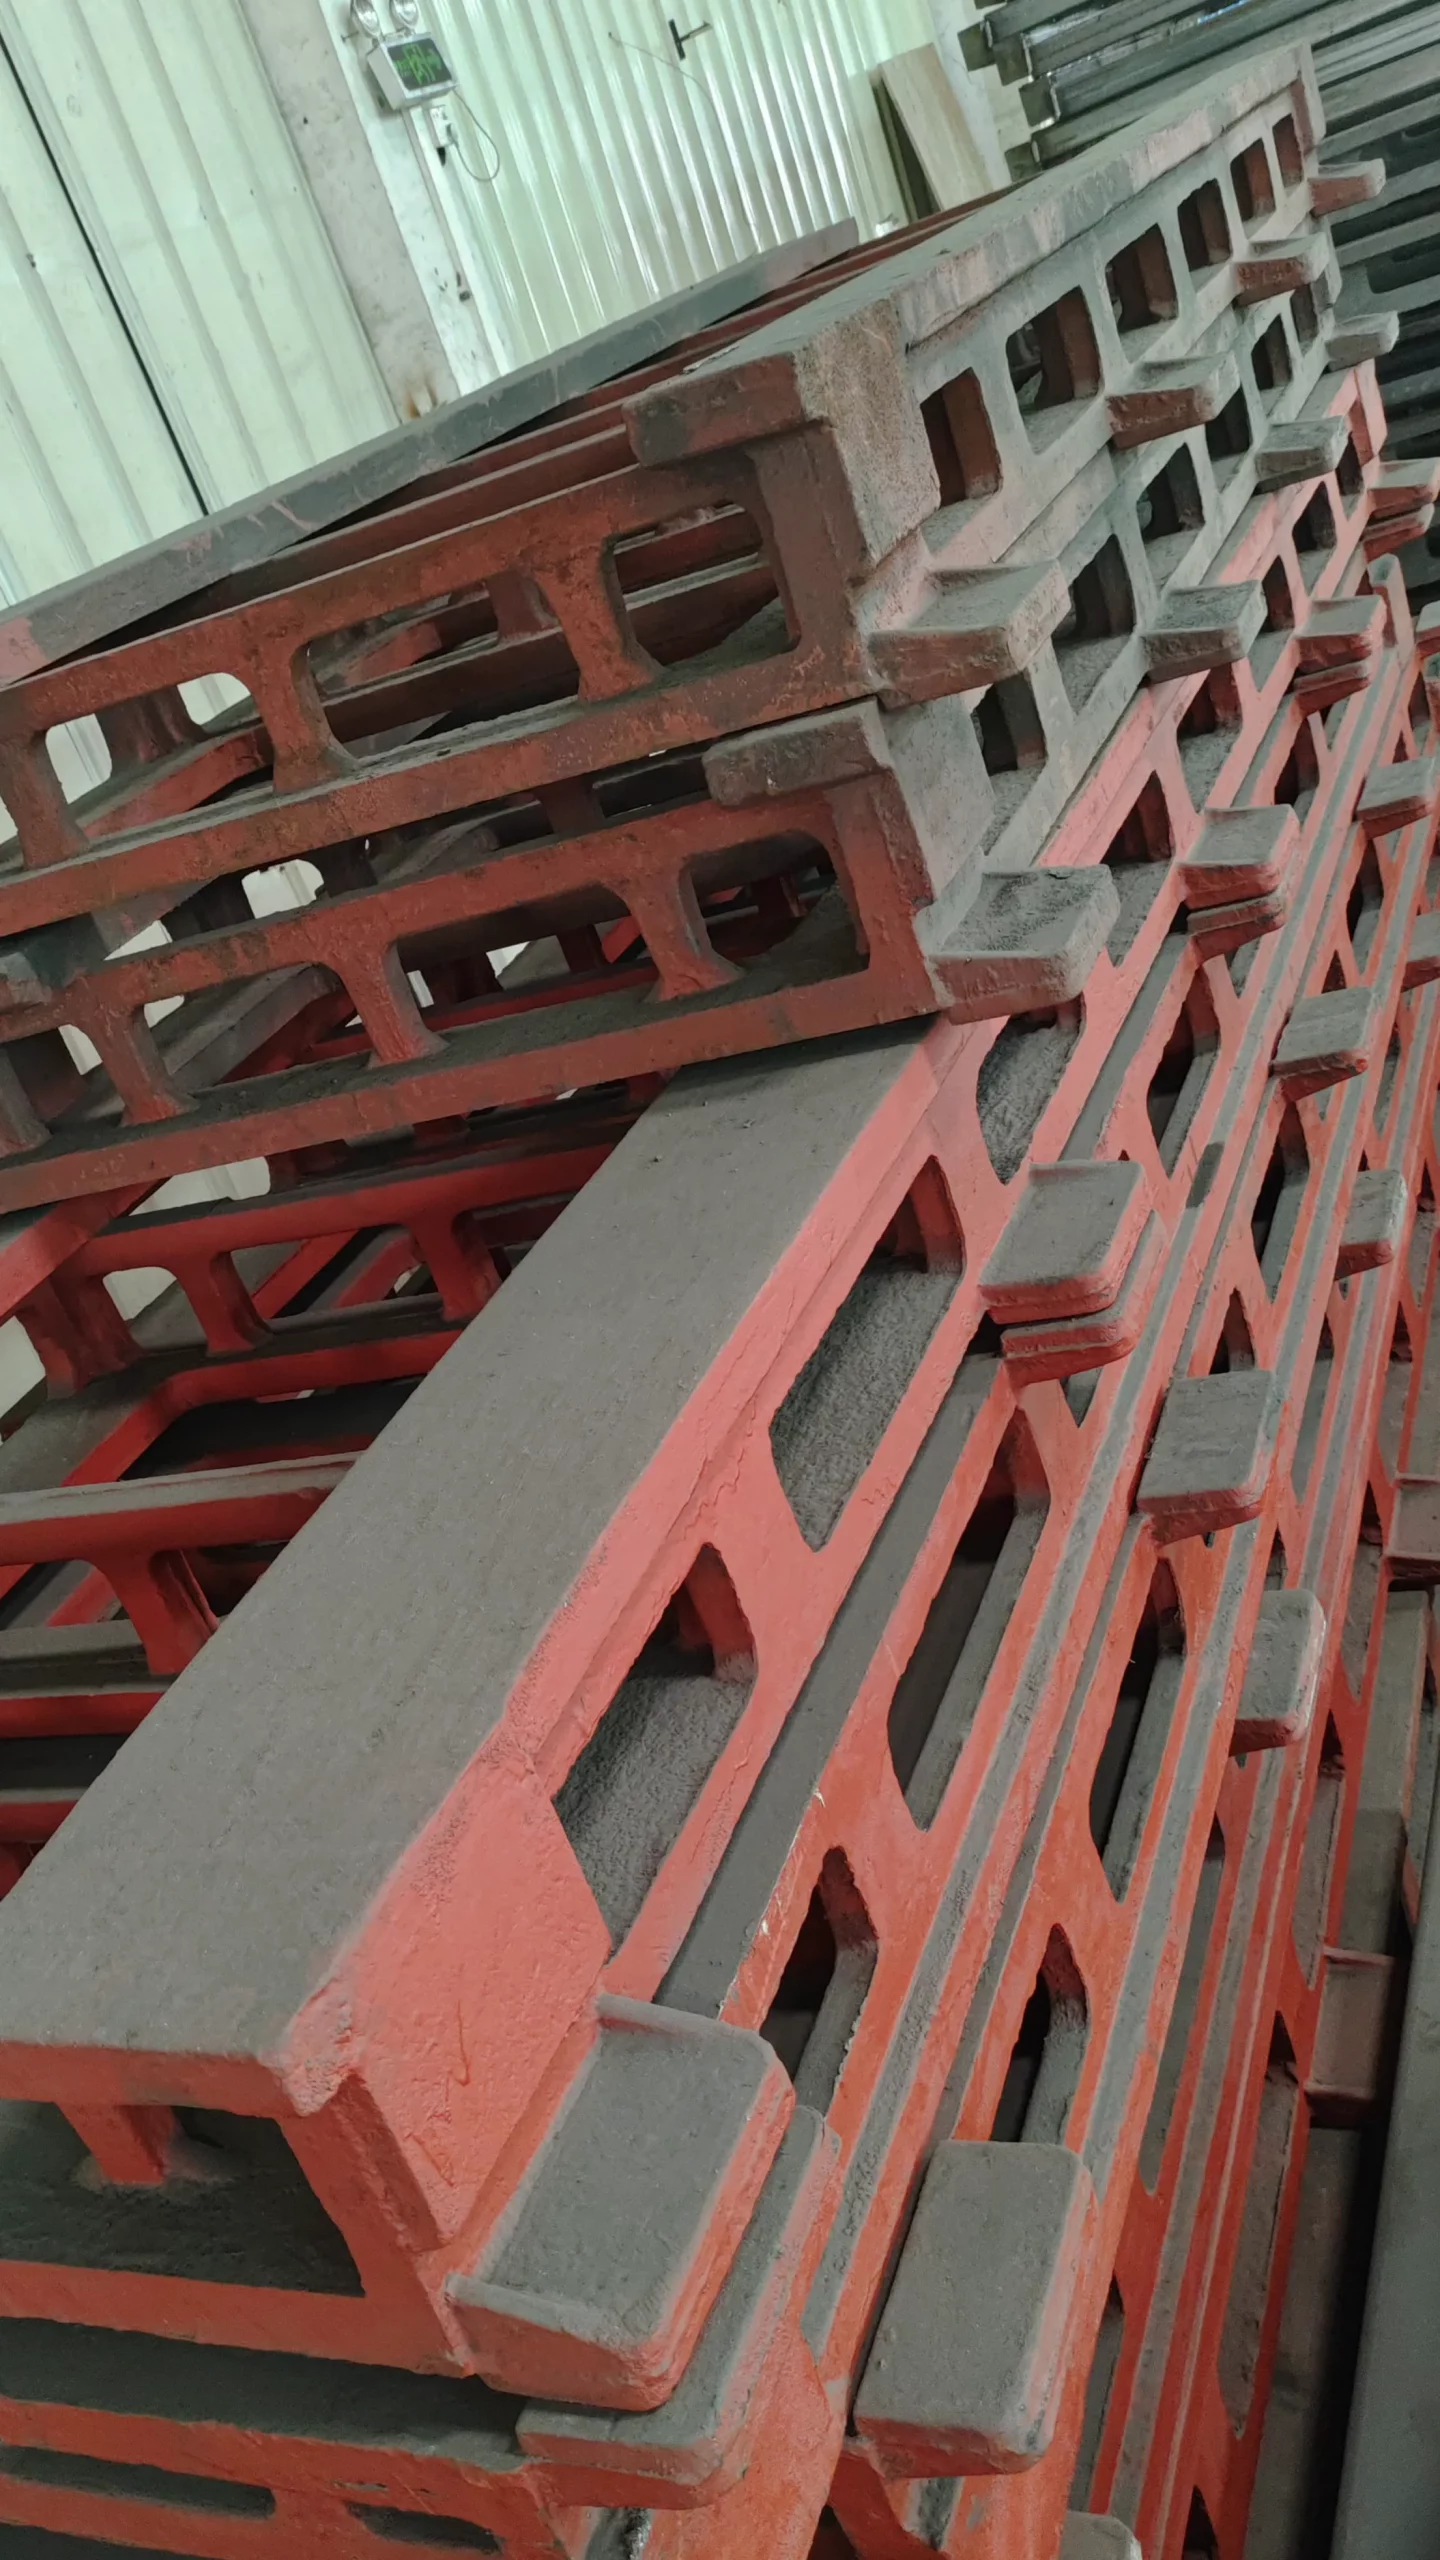
სტრუქტურული ლიანდაგის კომპონენტების ჩამოსხმა დამუშავებამდე

ჩამოსხმული სტრუქტურა

ხელმისაწვდომია იმ შემთხვევებში, როდესაც საინჟინრო კონფიგურაცია მოითხოვს ჩამოსხმული სტრუქტურული კომპონენტების გამოყენებას.

პროგრამები

პროცესის მეტ ნაწილში ერთი რობოტის გადატანა

რობოტის ტრეკები გამოიყენება მაშინ, როდესაც პროცესი რობოტის ფიქსირებულ სამუშაო კონვერტზე გრძელია ან როდესაც ერთ რობოტს ცალკეული სამუშაო პოზიციების მომსახურება სჭირდება.

მანქანების მოვლა

ჩარხების რიგის მიტანა საერთო წრფივი ბილიკიდან.

შედუღება

მიაღწიეთ გრძელ კონსტრუქციებს, მრავალჯერად მოწყობილობებს ან განცალკევებულ შედუღების სადგურებს.

მასალის გატარება

ნაწილების გადატანა პროცესის პოზიციებს შორის გაფართოებულ უჯრედზე.

პალეტიზაცია

დაფარეთ არჩევისა და განლაგების მრავალი პოზიცია ერთი მოძრავი რობოტის ბაზით.

შესხურება

იმოძრავეთ მაღალ ან გაფართოებულ ზედაპირებზე დახურულ დამუშავების ზონაში.

ბატარეის საშრობი ხაზის დამუშავება

ბატარეის წარმოების ხაზში შენახვის ან დამუშავების ცენტრებს შორის გადაადგილება.

ერთი ტრასა, მრავალი მანქანა

ციკლის დაგეგმვის შემთხვევაში, რობოტი რამდენიმე მანქანასთან კოორდინაცია მოახდინეთ.

დიდი კომპონენტის დამუშავება

უფრო დიდი სამუშაო კონვერტების შესასვლელად გამოიყენეთ მიწისზედა, ამაღლებული ან ფერმების განლაგება.

მძიმე ტვირთამწეობის ინდივიდუალური პროექტი

10 ტონიანი ტვირთამწეობის მოთხოვნილებისთვის განკუთვნილი პორტის მოძრაობა

EVST-მა 10 ტონიანი ტვირთამწეობის აპლიკაციისთვის ააწყო სპეციალური პორტალური რელსი. ეს არის პროექტის მაგალითი და არა პროდუქტის სტანდარტული რეიტინგი ან დაპირება, რომ იგივე განლაგება სხვა გამოყენებისთვისაც შესაფერისია.

შემუშავებულია პროექტის დატვირთვის შემთხვევისა და სამუშაო კონვერტის მიხედვით
ტექნიკური მიმოხილვის შემდეგ განსაზღვრული სტრუქტურა, ღერძები და ინტერფეისები
საბოლოო გამტარუნარიანობა და მოძრაობის პარამეტრები დადასტურებულია თითოეული პროექტისთვის
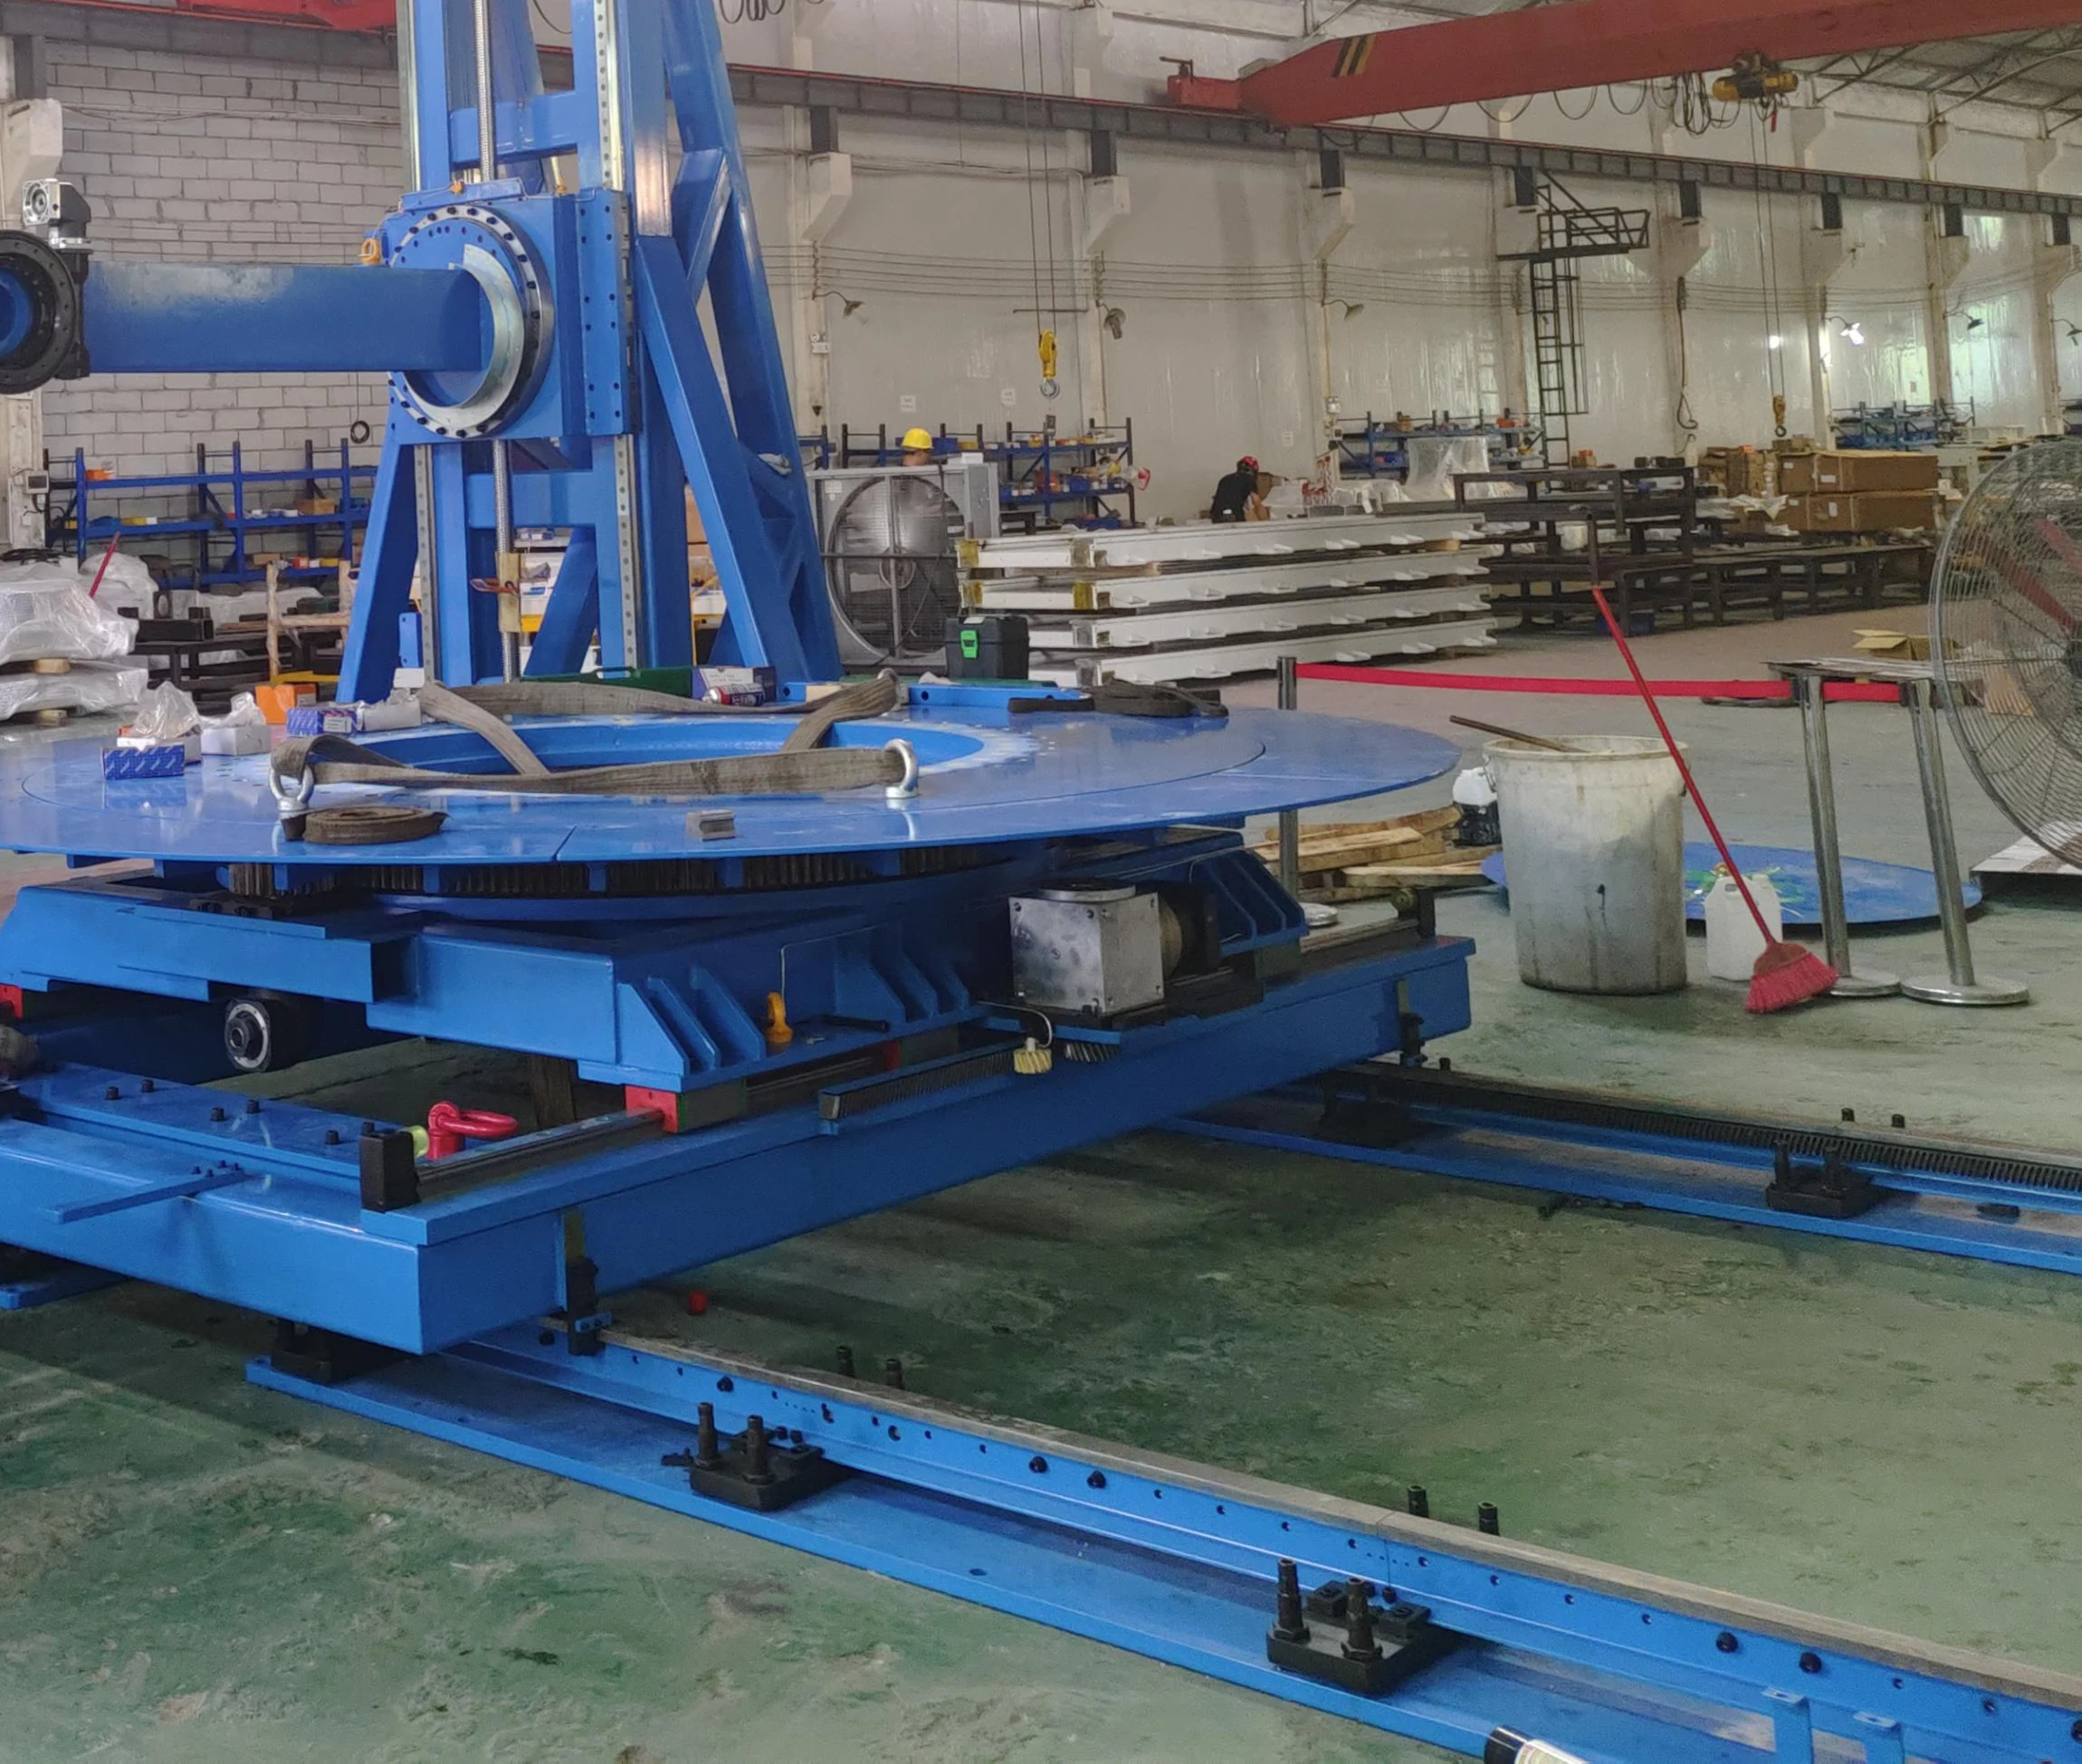
ლურჯი, ინდივიდუალური შეკვეთით დამზადებული მძიმე დანიშნულების პორტალური მოძრაობის სისტემა საწარმოო სახელოსნოში
საწარმოო სახელოსნოში ინდივიდუალური შეკვეთით დამზადებული პორტალური აღჭურვილობა და ლიანდაგის მოდულები

რატომ EVST

კონფიგურაცია, დამზადება და შემოწმება ერთ სამუშაო პროცესში

აპლიკაციაზე ორიენტირებული ინჟინერია, რომელსაც მხარს უჭერს ლიანდაგის სისტემებში 15+ წლიანი გუნდური გამოცდილება

რობოტის, დატვირთვისა და განლაგების შემავალი მონაცემები საბოლოო დიზაინის გამოქვეყნებამდე გარდაიქმნება დისკის ზომის, სტრუქტურული კონფიგურაციისა და ინტეგრაციის მოთხოვნებად.

მრავალჯერადი პროცესის ინსპექტირება

წარმოების ძირითად ეტაპებზე შემოწმება მოიცავს ნახვრეტის პოზიციას, სიბრტყეს და დატვირთვის გარეშე მუშაობის მდგომარეობას, რათა პრობლემების იდენტიფიცირება მიწოდებამდე იყოს შესაძლებელი.

კრიტიკული ინტერფეისების დამუშავების სიმძლავრე

მრავალი დამუშავების რესურსი მხარს უჭერს ხვრელების დამონტაჟების, ზედაპირების ადგილმდებარეობისა და ლიანდაგ-მოდულის ინტერფეისების განზომილებიან კონტროლს.

სტრესის შემსუბუქების გახურება

სტრუქტურული კომპონენტები გადიან გახურებას ნარჩენი დაძაბულობის შესამცირებლად და გრძელვადიანი განზომილებიანი სტაბილურობის შესანარჩუნებლად.

ხშირად დასმული შეკითხვები

რობოტის ტრასის დაგეგმვის საფუძვლები

რა არის რობოტის ტრეკი?

რობოტის ლიანდაგი არის ელექტროძრავიანი ხაზოვანი ღერძი, რომელიც რობოტის ბაზას სამუშაო პოზიციებს შორის ამოძრავებს. ის აფართოებს რობოტის სამუშაო ჩარჩოს და საშუალებას აძლევს ერთ რობოტს მოემსახუროს უფრო გრძელ პროცესის გზას ან რამდენიმე სადგურს.

როგორ ავირჩიო მიწის, ცის და ფერმის განლაგება?

დაიწყეთ პროცესის გეომეტრიითა და ადგილმდებარეობის შეზღუდვებით. მიწისზედა ბილიკები ხელმისაწვდომია და პირდაპირია; ცის ბილიკები ინარჩუნებს იატაკზე წვდომას ან მხარს უჭერს ამაღლებულ ორიენტაციას; ფერმების სისტემები მოიცავს უფრო დიდ, აპლიკაციისთვის სპეციფიკურ სამუშაო გარსებს. EVST ადასტურებს სტრუქტურას უჯრედის განლაგების განხილვის შემდეგ.

ეტლის ნომინალური დატვირთვა იგივეა, რაც რობოტის მაჯის დატვირთვა?

არა. ეტლის ნომინალური დატვირთვა ვრცელდება მოძრავ პლატფორმაზე და მოიცავს რობოტის კორპუსს. მაჯის დატვირთვა არის რობოტის ფლანგზე დამუშავებული დატვირთვა. მიუთითეთ ორივე მნიშვნელობა, პლუს ეტლზე დამონტაჟებული ნებისმიერი ამწევი ან აღჭურვილობა.

როგორ უკავშირდება ლიანდაგის მთლიანი სიგრძე ეფექტურ გადაადგილებას?

ეფექტური გადაადგილება უფრო მოკლეა, ვიდრე მთლიანი ლიანდაგის კონსტრუქცია, რადგან რობოტის ბაზა და საჭირო ბოლოებში არსებული კლირენსი სიგრძის ნაწილს იკავებს. საბოლოო გადაადგილება დასტურდება უჯრედის განლაგებით.

შესაძლებელია თუ არა ტრასის სიგრძის მორგება?

დიახ. საცნობარო ვერსია იყენებს 3, 4, 5 და 6 მეტრიან მოდულებს, ხოლო საერთო ლიანდაგი და ეფექტური გადაადგილება კონფიგურირებულია პროექტისთვის. უფრო გრძელი ან განსხვავებული განლაგება მოითხოვს სტრუქტურის, შეერთებების და ტერიტორიის საინჟინრო მიმოხილვას.

რა დაცვის ვარიანტების განხილვა შეიძლება?

ხელმისაწვდომი ვარიანტებია სრულად დახურული დამცავი გადასაფარებლები, ბუშტუკები, კვადრატული ფირფიტის გადასაფარებლები და ნახევრად დახურული ლითონის ფურცლის გადასაფარებლები. შესაბამისი პროექტებისთვის ასევე შესაძლებელია 304 უჟანგავი ფოლადის ინდივიდუალური კონსტრუქციის განხილვა.

რა ინფორმაციაა საჭირო საიტისთვის?

გაგვიზიარეთ ხელმისაწვდომი ფართობი, საძირკვლის ინფორმაცია, კომუნალური მომსახურება, დანადგარებისა და მოწყობილობების პოზიციები, წვდომის შეზღუდვები და ნებისმიერი საჭირო უსაფრთხოების ან კონტროლერის ინტერფეისები. ფოტოები და უჯრედის ნახაზი სასარგებლოა საწყისი მიმოხილვისთვის.

რა უნდა გავაგზავნო საწყისი კონფიგურაციის განხილვისთვის?

გამოგვიგზავნეთ რობოტის მარკა და მოდელი, დამონტაჟებული მასა, მაჯის დატვირთვა, საჭირო გადაადგილება, გამოყენება, სამიზნე სიჩქარე და განმეორებადობა, სამუშაო ციკლი, გარემო, სასურველი განლაგება და ხელმისაწვდომი ობიექტის ნახაზები.

პროდუქტები და რესურსები

განაგრძეთ დეტალების სწორი დონით

პირველ რიგში, გადახედეთ აპლიკაციის სპეციფიკურ სისტემებს. გამოიყენეთ საინჟინრო სახელმძღვანელო, როდესაც გჭირდებათ შერჩევის ძირითადი პრინციპები.

შედუღების სისტემა

შვიდღერძიანი ლიანდაგიანი შედუღების სადგური

განაცხადის სპეციფიკური შედუღების შესყიდვის კონტექსტი.

სისტემის ნახვა →
საინჟინრო სახელმძღვანელო

მე-7 ღერძის ხაზოვანი ლიანდაგისა და მიწისზედა ლიანდაგის სახელმძღვანელო

შერჩევის ლოგიკა, ტერმინოლოგია და დაგეგმვის კონტექსტი.

წაიკითხეთ სახელმძღვანელო →
შედუღების სისტემა

Gantry Rail ორმაგი შედუღების სადგური

განტრიზე დაფუძნებული შედუღების სისტემის კონფიგურაცია.

სისტემის ნახვა →
შედუღების სისტემა

ცხრა ღერძიანი კონსოლური შედუღების სადგური

კონსოლური მოძრაობისა და შედუღების სისტემის შესასვლელი.

სისტემის ნახვა →
პროექტის ვიდეო

რობოტული შედუღება რკინიგზის ინდუსტრიისთვის

უყურეთ რობოტული შედუღების პროექტის აპლიკაციის ვიდეოს.

ვიდეოს ნახვა →

დაიწყეთ მოთხოვნილებით

მოამზადეთ თქვენი რობოტის ტრეკზე შემავალი მონაცემები

თუ შესაძლებელია, გაგზავნეთ რობოტის მოდელი, დამონტაჟებული მასა, საჭირო გადაადგილება, გამოყენება, სამუშაო ციკლი, გარემო და უჯრედის ნახაზი. EVST-ს შეუძლია დააბრუნოს საწყისი კონფიგურაციის რეკომენდაცია და განლაგების უკუკავშირი.

გამოაგზავნეთ თქვენი მოთხოვნები
EVST-ის ლოგო
კონფიდენციალურობის მიმოხილვა

ეს საიტი იყენებს cookies, რომ ჩვენ შეგვიძლია მოგაწოდოთ საუკეთესო მომხმარებლის გამოცდილება შესაძლებელი. ქუქი-ფაილი ინახება თქვენს ბრაუზერში და ასრულებს ისეთ ფუნქციებს, როგორიცაა აღიარება, როდესაც თქვენ დაბრუნდებით ჩვენს ვებ-გვერდზე და ეხმარება ჩვენს გუნდს იმის გაგება, თუ რომელი სექციების ნახვა თქვენთვის ყველაზე საინტერესო და სასარგებლოა.