
რა ხდის რობოტული საშხაპე ბილიკის მუშაობას კიდეების, ნიღბებისა და კაბინის შეზღუდვების გარშემო?
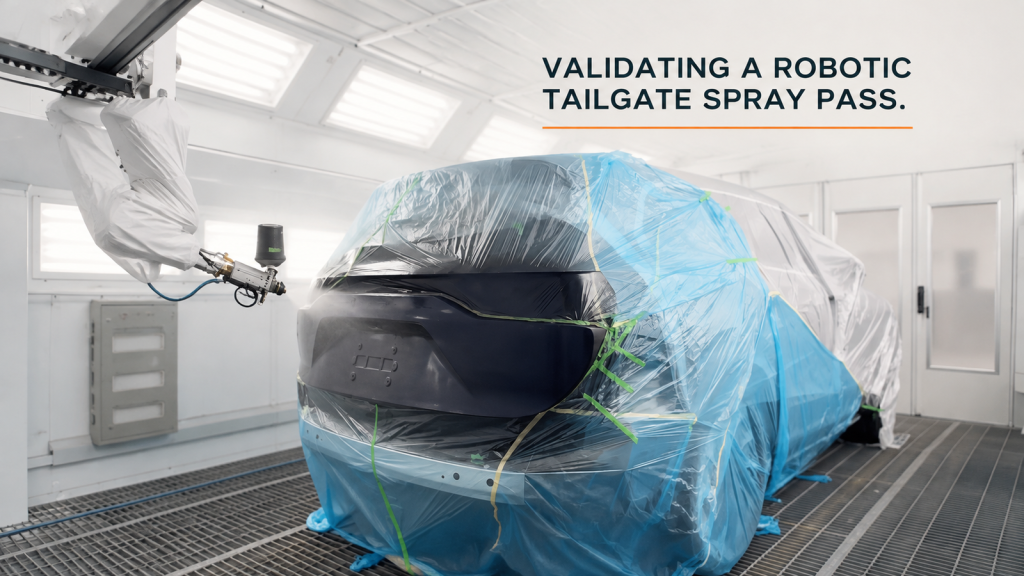
ნახეთ, როგორ ქმნიან ზედაპირის ზონები, აპლიკატორის პოზიცია, ზედა ნაწილში დამონტაჟებული საღებავის ჭიქა, შენიღბვის საზღვრები და კაბინის უფსკრული რობოტიზებული შესხურების გზას.
რობოტის მიერ პრესის მოვლა: რა ხდის უჯრასა და პრესას შორის გადაცემას განმეორებადს?
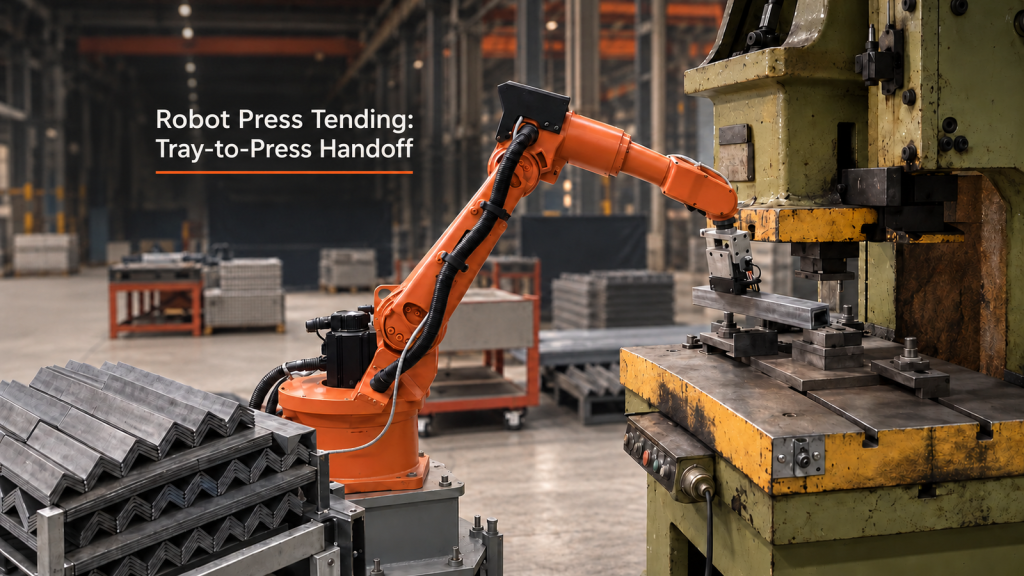
რობოტი-საბეჭდი მანქანის მოვლისთვის უჯრის აღების, საბეჭდი მანქანების ნებართვების, სამუშაო მაგიდის მდებარეობისა და აღდგენის პრაქტიკული ანალიზი.
კონფორმული საფარისთვის რობოტის სამუშაო სადგურის დაგეგმვა: სამი სამუშაო ადგილი, ერთი მკაფიო მარშრუტი
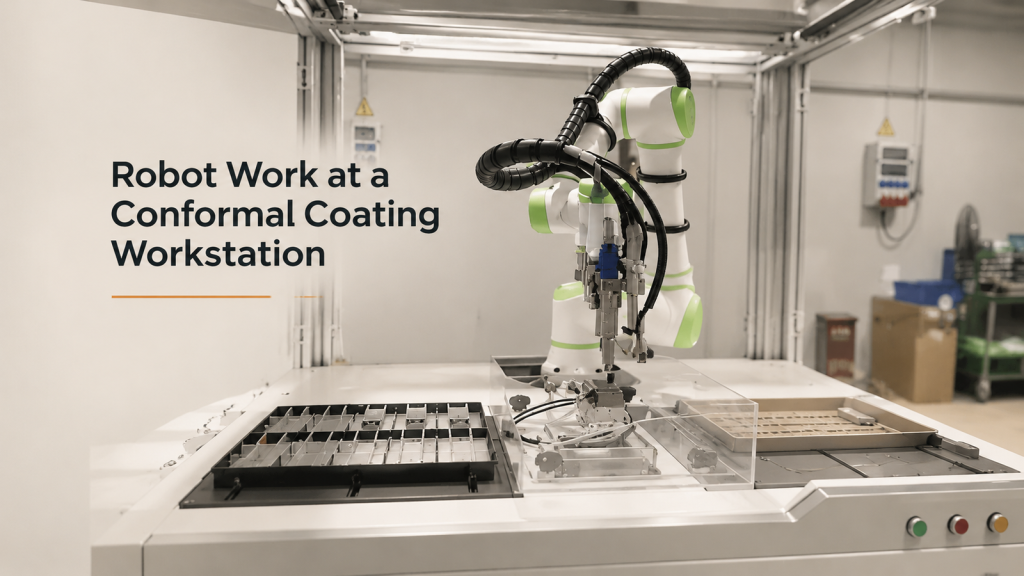
როგორ დავგეგმოთ რობოტის მარშრუტები, სამაგრების ინტერფეისები, დაკავებულობის მდგომარეობები და აღდგენა სამ სამუშაო ზონაში კონფორმული საფარის მქონე სამუშაო ადგილზე.
მობილური რობოტი CNC მანქანების მოვლა
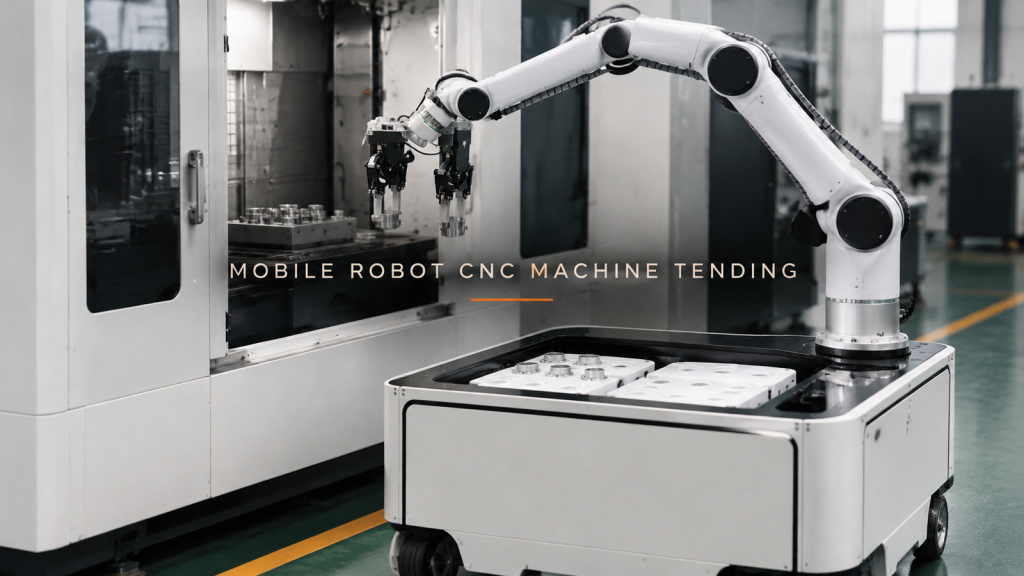
მობილური რობოტის CNC მანქანის მოვლის კონცეფციას სამი ინტერფეისის კოორდინაცია სჭირდება: უჯრა, მანქანის ღიობი და დოკის პოზიცია, რაც ორივეს ურთიერთქმედებას უზრუნველყოფს.
რობოტული წებოვანი შესხურება ინსტრუმენტების პანელებისთვის
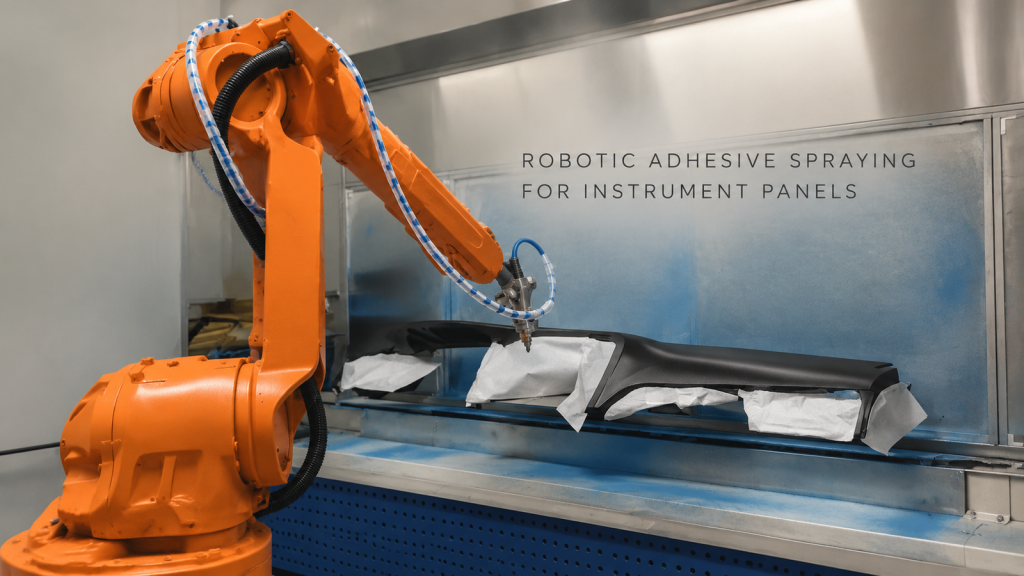
ნახეთ რობოტის მიდგომა, მიჰყევით მას და შეცვალეთ მისი პოზიციონირება ინსტრუმენტების პანელზე, შემდეგ გადახედეთ მარშრუტს, კლირენსს და დადასტურების შეყვანილ მონაცემებს პრაქტიკული პროექტისთვის.
რობოტული ნაკერის შედუღება ნეკნებიან ყუთის ფორმის სამუშაო ნაწილზე: რას მოითხოვს შეერთების გზა
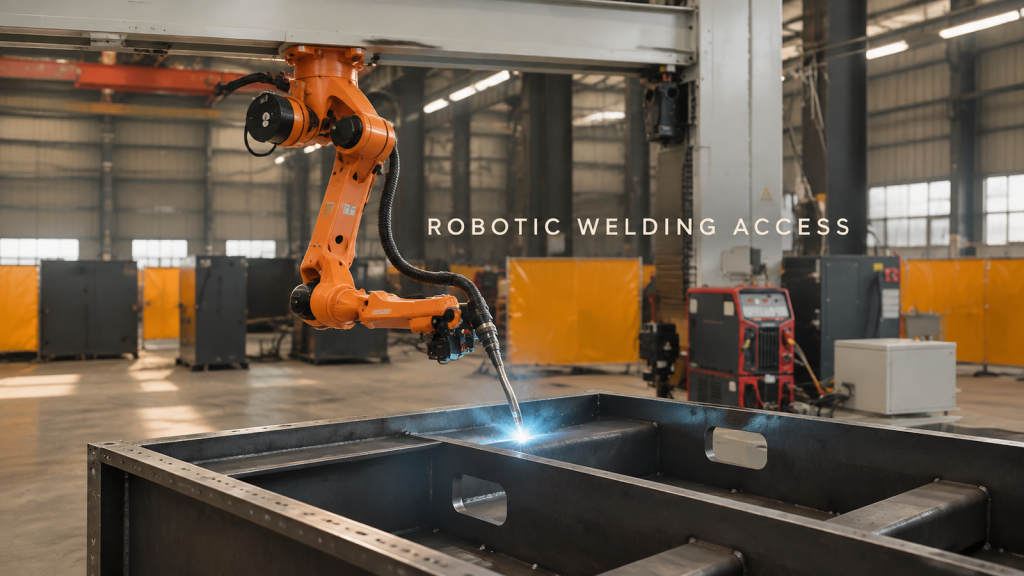
საველე ვიდეოში ნაჩვენებია რობოტი, რომელიც ამუშავებს შედუღებას ნეკნებიანი ყუთის ფორმის სამუშაო ნაწილზე ნაკერზე. იხილეთ გეომეტრია, წვდომისა და დადასტურების მნიშვნელოვანი მონაცემები.
რობოტის ნერგების პალეტიზაცია უჯრაში: მონაცვლეობითი ფენების აგება და პალეტის გადმოტვირთვა
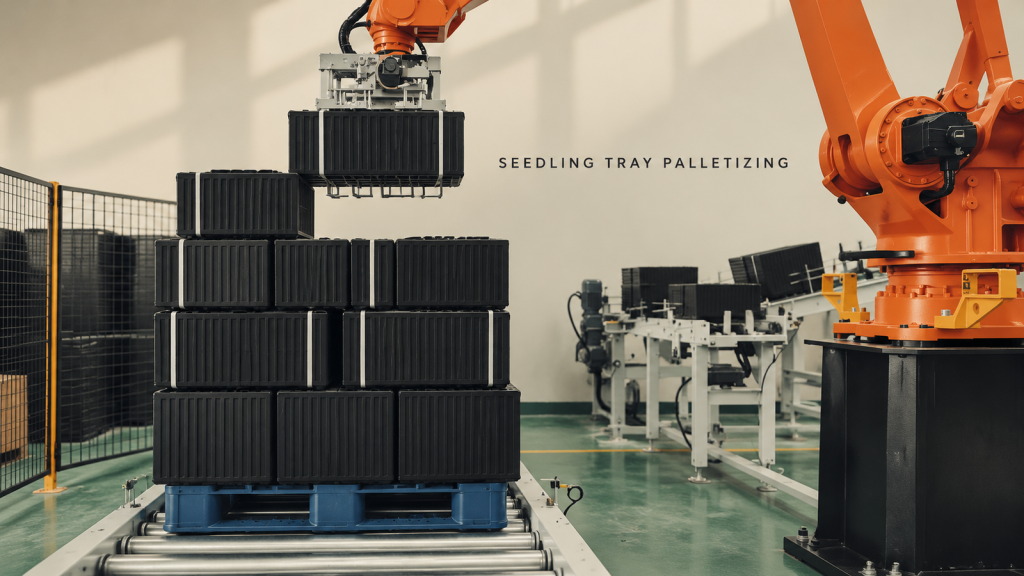
იხილეთ ნერგების დაწყობილი უჯრების ჯგუფები, რომლებიც აღებულია, განლაგებულია ფენების მონაცვლეობითი ორიენტაციით და გადმოტვირთულია სრული პალეტის სახით.
ჯეკის კომპონენტების რობოტით დაფქვა: მბრუნავი ფიქსაციისა და ხელსაწყოზე წვდომის კოორდინაცია
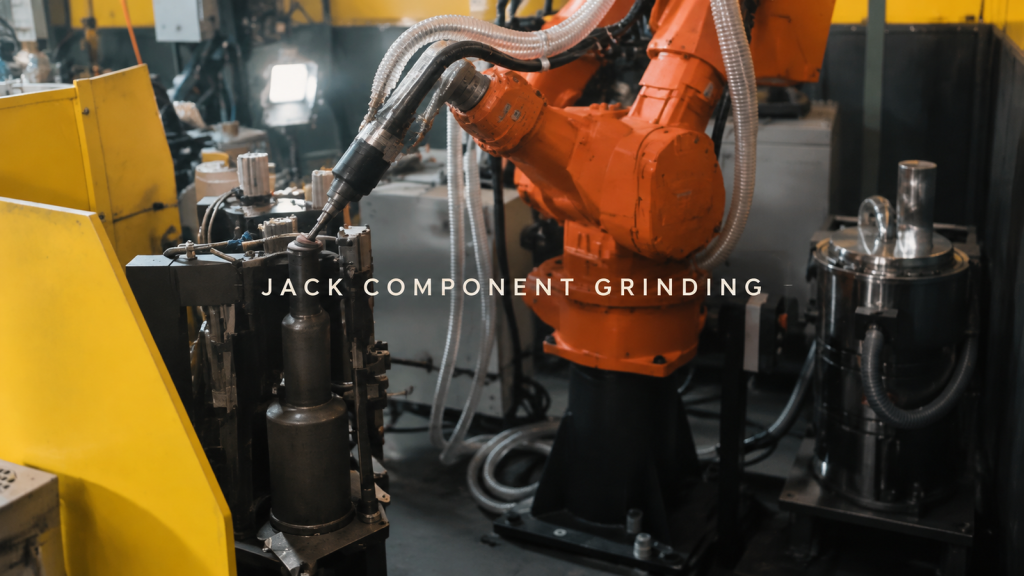
იხილეთ, თუ როგორ წარმოადგენს მბრუნავი მოწყობილობა რობოტის დაფქვისთვის განკუთვნილ დომკრატის კომპონენტებს, უკანა და წინა-ქვედა შეხების მარშრუტებით, ინდექსირების საკეტებით და კლირენსის შემოწმებით.
რა ინარჩუნებს გრძელი ლითონის ფურცლის არგონ-რკალური ნაკერს სტაბილურს დასაწყისიდან ბოლომდე?
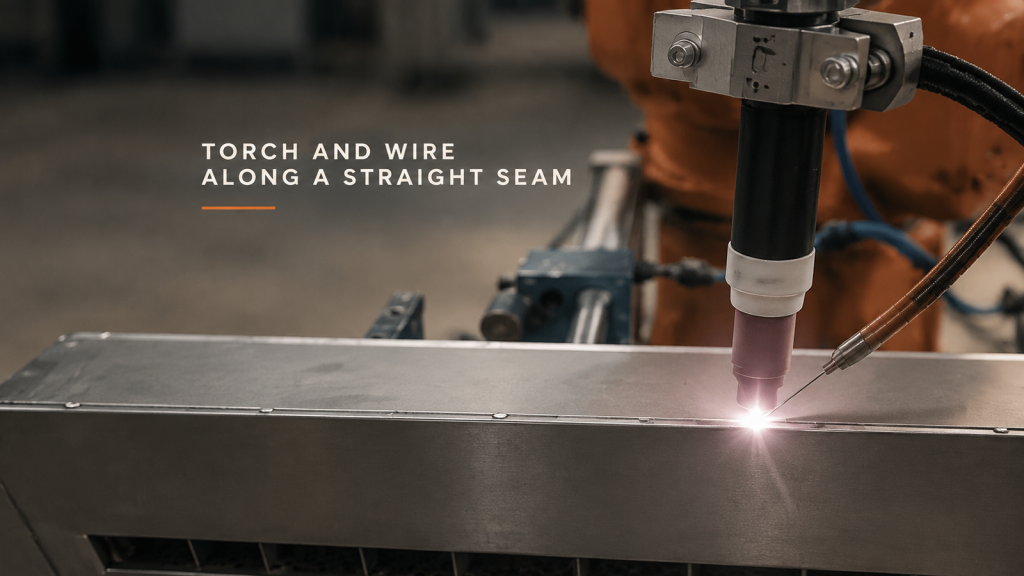
შეერთების სტაბილურობის, კერამიკული საქშენისა და გვერდითი მავთულის გეომეტრიის, ასევე რკალის დამთავრების განსაზღვრული ზონის გარშემო დაგეგმეთ გრძელი ლითონის ფურცელი-არგონის რკალური ნაკერი.
რობოტის მიერ დაჭერილი ნაწილების ბურუსების მოცილება: როგორ უნდა გაიყოს დასაჭერი ზედაპირები და სამუშაო კიდეები?
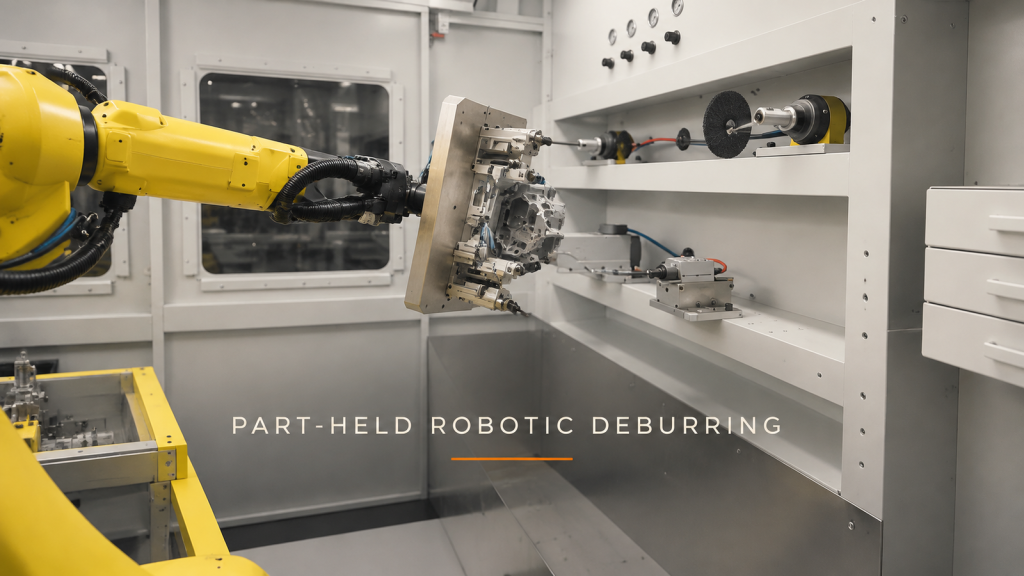
რობოტის მიერ დამაგრებული ნაწილის ბურუსების მოცილება დაგეგმეთ მომჭერი ზედაპირების სამუშაო კიდეებისგან გამოყოფით, სამაგრების უფსკრულის შემოწმებით და თითოეული ფიქსირებული ხელსაწყოს მიდგომის განსაზღვრით.
რობოტი თასების სახეხი მანქანის ჩატვირთვას: რა უნდა გადაწყდეს პირველ რიგში?
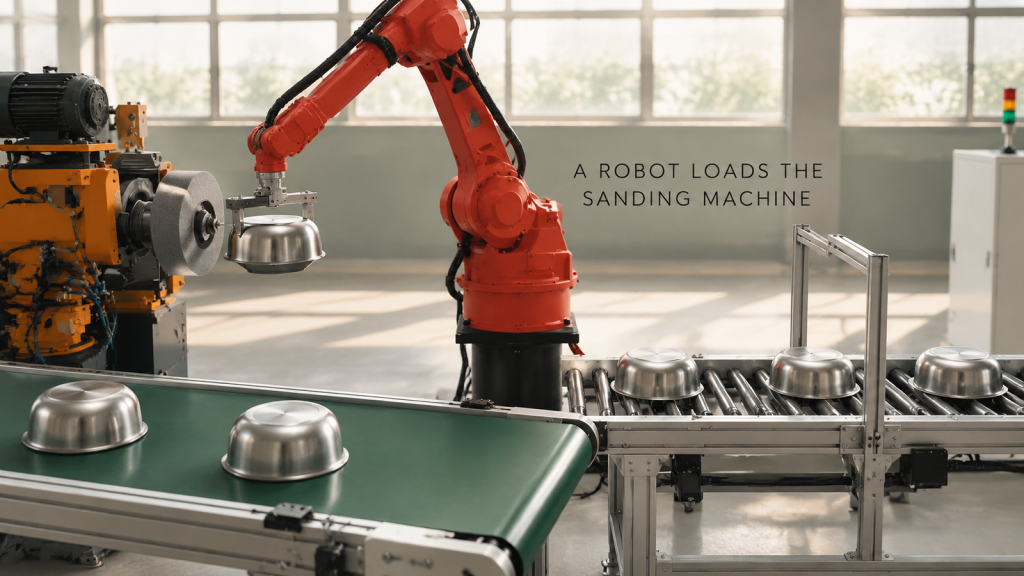
უჟანგავი ფოლადის თასმიანი სახეხი მანქანის რობოტით ჩატვირთვა: მომჭერის გადაცემა, ჩამკეტზე ცენტრირება, მტვერისგან დაცვა და განლაგება, რომელიც მანქანას დატვირთულს ხდის.
ფოლადის მილის ჩარჩოს რობოტით შედუღება: რა უზრუნველყოფს მის მუშაობას ერთ უჯრედში?
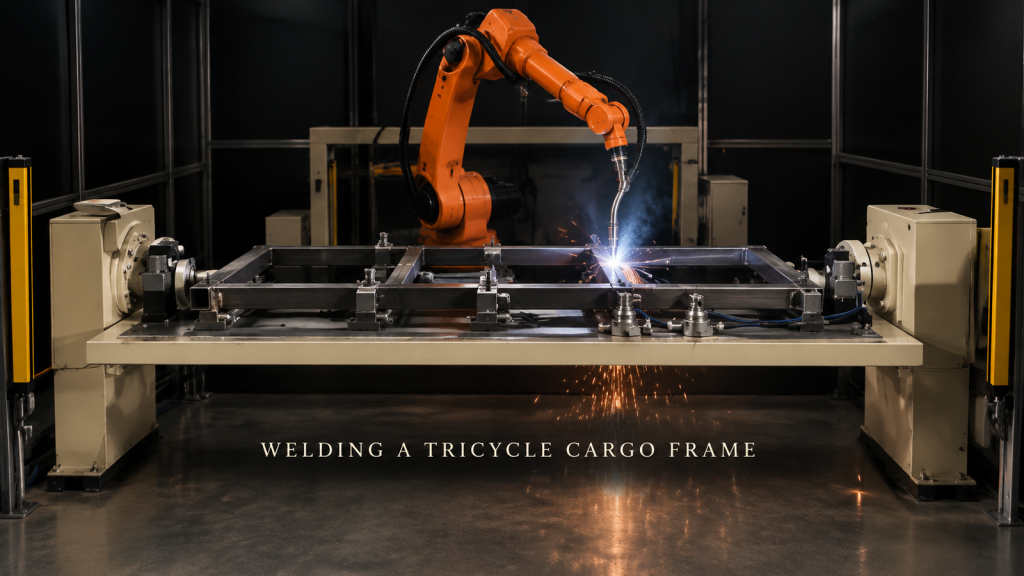
რა ხდის ფოლადის მილის ჩარჩოს ერთი რობოტით შედუღებად ვარგისს: მილის ადგილმდებარეობა, შეერთების დაცვა დეფორმაციისგან, ქვედა შედუღება და მსუბუქი ფარდები.