
Kawasaki-ს სამრეწველო რობოტები: მოდელები და შერჩევის სახელმძღვანელო
შეადარეთ Kawasaki-ს რობოტების ოჯახები ზოგადი დამუშავების, შედუღების, პალეტიზაციის, მაღალი დატვირთვისა და პარალელური შეერთების აპლიკაციებისთვის. ჯერ აირჩიეთ პროცესის ოჯახი, შემდეგ გადახედეთ დატვირთვას, წვდომის არეალს, მაჯის დატვირთვას, მონტაჟს და კონტროლერის მოთხოვნებს.
როგორ ავირჩიოთ Kawasaki-ს რობოტების ოჯახი
Kawasaki-ს ოჯახები სხვადასხვა პროცესებისა და დატვირთვის კლასების მიხედვით არის ორგანიზებული. ნომინალური დატვირთვისა და მანძილის შედარებამდე აირჩიეთ ოჯახი დავალებების მიხედვით, რადგან მაჯის ლიმიტებმა, მონტაჟმა, გარემომ და კონტროლერის მოთხოვნებმა შეიძლება შეცვალოს შესაძლო მოკლე სია.
შეადარეთ Kawasaki-ს რობოტის მოდელები ოჯახის მიხედვით
პროცესის კატეგორიის არჩევის შემდეგ, გაფილტრეთ მოდელის, ოჯახის, ღერძების, დატვირთვისა და არეალის მიხედვით. გამოიყენეთ მაჯის დატვირთვის, მონტაჟის, გარემოს და კონტროლერის ველები, რათა განასხვავოთ კანდიდატები, რომლებიც მხოლოდ დატვირთვის მიხედვით გამოიყურებიან.
| Image | მოდელი | რობოტების ოჯახი | ცულები | Payload | მაქსიმალური მიღწევა / მოძრაობის დიაპაზონი | განმეორებადობა | მასობრივი | სამონტაჟო | განაცხადის | დაცვის | სახსრის დიაპაზონი / მაქსიმალური სიჩქარე | დასაშვები მაჯის დატვირთვა | ინსტალაციის გარემო | კონტროლერი / დენის წყარო | განსაკუთრებული შესრულება | შემდეგი მოქმედება |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 3 კგ | 620 mm | ± 0.02 მმ | 20 კგ | იატაკი, ჭერი | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±160°;JT2 +150°-დან -60°-მდე;JT3 +120°-დან -150°-მდე;JT4 ±360°;JT5 ±135°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 360°/წმ;JT2 250°/წმ;JT3 225°/წმ;JT4 540°/წმ;JT5 225°/წმ;JT6 540°/წმ | მომენტი — JT4 5.8 ნ·მ;JT5 5.8 ნ·მ;JT6 2.9 ნ·მ |ინერცია — JT4 0.12 კგ·მ²;JT5 0.12 კგ·მ²;JT6 0.03 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F60/2.0kVA | / | მოითხოვეთ ეს მოდელი |
 | RS007N | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 7 კგ | 730 mm | ± 0.02 მმ | 35 კგ | იატაკი, ჭერი | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP65 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 470°/წმ;JT2 380°/წმ;JT3 520°/წმ;JT4 550°/წმ;JT5 550°/წმ;JT6 1,000°/წმ | მომენტი — JT4 17 ნ·მ;JT5 17 ნ·მ;JT6 10 ნ·მ |ინერცია — JT4 0.5 კგ·მ²;JT5 0.5 კგ·მ²;JT6 0.2 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F60/2.0kVA | / | მოითხოვეთ ეს მოდელი |
 | RS007L | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 7 კგ | 930 mm | ± 0.03 მმ | 36 კგ | იატაკი, ჭერი, კედელი | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP65 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 370°/წმ;JT2 310°/წმ;JT3 410°/წმ;JT4 550°/წმ;JT5 550°/წმ;JT6 1,000°/წმ | მომენტი — JT4 17 ნ·მ;JT5 17 ნ·მ;JT6 10 ნ·მ |ინერცია — JT4 0.5 კგ·მ²;JT5 0.5 კგ·მ²;JT6 0.2 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F60/2.0kVA | / | მოითხოვეთ ეს მოდელი |
 | RS013N | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 13 კგ | 1,460 mm | ± 0.03 მმ | 170 კგ | იატაკი, ჭერი | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | IP67 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +138°-დან -105°-მდე;JT3 +135°-დან -159°-მდე;JT4 ±200°;JT5 ±125°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 265°/წმ;JT2 250°/წმ;JT3 265°/წმ;JT4 475°/წმ;JT5 475°/წმ;JT6 730°/წმ | მომენტი — JT4 26 ნ·მ;JT5 26 ნ·მ;JT6 10 ნ·მ |ინერცია — JT4 0.9 კგ·მ²;JT5 0.9 კგ·მ²;JT6 0.3 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F60/2.0kVA, F01/5.6kVA | / | მოითხოვეთ ეს მოდელი |
 | RS015X | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 15 კგ | 3,150 mm | ± 0.06 მმ | 545 კგ | იატაკი, ჭერი | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP65 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +140°-დან -105°-მდე;JT3 +135°-დან -155°-მდე;JT4 ±360°;JT5 ±145°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 180°/წმ;JT2 180°/წმ;JT3 200°/წმ;JT4 410°/წმ;JT5 360°/წმ;JT6 610°/წმ | მომენტი — JT4 34 ნ·მ;JT5 34 ნ·მ;JT6 22 ნ·მ |ინერცია — JT4 0.8 კგ·მ²;JT5 0.8 კგ·მ²;JT6 0.25 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | RS020N | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 20 კგ | 1,725 mm | ± 0.04 მმ | 230 კგ | იატაკი, ჭერი | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | IP67 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +155°-დან -105°-მდე;JT3 +150°-დან -163°-მდე;JT4 ±270°;JT5 ±145°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 190°/წმ;JT2 205°/წმ;JT3 210°/წმ;JT4 400°/წმ;JT5 360°/წმ;JT6 610°/წმ | მომენტი — JT4 45 ნ·მ;JT5 45 ნ·მ;JT6 29 ნ·მ |ინერცია — JT4 0.9 კგ·მ²;JT5 0.9 კგ·მ²;JT6 0.3 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | RS025N | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 25 კგ | 1,885 mm | ± 0.04 მმ | 270 კგ | სართული | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | IP67 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +131°-დან -100°-მდე;JT3 +145°-დან -161°-მდე;JT4 ±270°;JT5 ±145°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 215°/წმ;JT2 215°/წმ;JT3 270°/წმ;JT4 420°/წმ;JT5 420°/წმ;JT6 780°/წმ | მომენტი — JT4 60 ნ·მ;JT5 60 ნ·მ;JT6 32 ნ·მ |ინერცია — JT4 2.6 კგ·მ²;JT5 2.6 კგ·მ²;JT6 1.3 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | RS030N | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 30 კგ | 2,100 mm | ± 0.06 მმ | 555 კგ | იატაკი, ჭერი | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP65 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +140°-დან -105°-მდე;JT3 +135°-დან -155°-მდე;JT4 ±360°;JT5 ±145°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 180°/წმ;JT2 180°/წმ;JT3 185/185/160°/წმ;JT4 260/260/185°/წმ;JT5 260/260/165°/წმ;JT6 360/360/280°/წმ | მომენტი — JT4 210/210/336 ნ·მ;JT5 210/210/336 ნ·მ;JT6 130/130/194 ნ·მ |ინერცია — JT4 16.8/28/34 კგ·მ²;JT5 16.8/28/34 კგ·მ²;JT6 6.6/11/13.7 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
| RS050N | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 50 კგ | 2,100 mm | ± 0.06 მმ | 555 კგ | იატაკი, ჭერი | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP65 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +140°-დან -105°-მდე;JT3 +135°-დან -155°-მდე;JT4 ±360°;JT5 ±145°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 180°/წმ;JT2 180°/წმ;JT3 185/185/160°/წმ;JT4 260/260/185°/წმ;JT5 260/260/165°/წმ;JT6 360/360/280°/წმ | მომენტი — JT4 210/210/336 ნ·მ;JT5 210/210/336 ნ·მ;JT6 130/130/194 ნ·მ |ინერცია — JT4 16.8/28/34 კგ·მ²;JT5 16.8/28/34 კგ·მ²;JT6 6.6/11/13.7 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
| RS080N | R-სერიის ზოგადი დანიშნულების რობოტები | 6 | 80 კგ | 2,100 mm | ± 0.06 მმ | 555 კგ | იატაკი, ჭერი | აწყობა, დამუშავება, დალუქვა, მექანიკური მოვლა, დაფქვა და ბურუსების მოცილება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP65 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +140°-დან -105°-მდე;JT3 +135°-დან -155°-მდე;JT4 ±360°;JT5 ±145°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 180°/წმ;JT2 180°/წმ;JT3 185/185/160°/წმ;JT4 260/260/185°/წმ;JT5 260/260/165°/წმ;JT6 360/360/280°/წმ | მომენტი — JT4 210/210/336 ნ·მ;JT5 210/210/336 ნ·მ;JT6 130/130/194 ნ·მ |ინერცია — JT4 16.8/28/34 კგ·მ²;JT5 16.8/28/34 კგ·მ²;JT6 6.6/11/13.7 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | BXP110S | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 110 კგ | 1,634 mm | ± 0.06 მმ | 700 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±160°;JT2 +120°-დან -65°-მდე;JT3 +90°-დან -81°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 140°/წმ;JT2 130°/წმ;JT3 170°/წმ;JT4 220°/წმ;JT5 185°/წმ;JT6 300°/წმ | მომენტი — JT4 855 ნ·მ;JT5 855 ნ·მ;JT6 445 ნ·მ |ინერცია — JT4 90 კგ·მ²;JT5 90 კგ·მ²;JT6 50 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | BXP110L | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 110 კგ | 2,597 mm | ± 0.06 მმ | 870 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±160°;JT2 +76°-დან -60°-მდე;JT3 +90°-დან -75°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 140°/წმ;JT2 130°/წმ;JT3 135°/წმ;JT4 220°/წმ;JT5 200°/წმ;JT6 300°/წმ | მომენტი — JT4 855 ნ·მ;JT5 855 ნ·მ;JT6 445 ნ·მ |ინერცია — JT4 90 კგ·მ²;JT5 90 კგ·მ²;JT6 50 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | BXP135X | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 135 კგ | 2,991 mm | ± 0.06 მმ | 880 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±160°;JT2 +76°-დან -60°-მდე;JT3 +90°-დან -75°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 140°/წმ;JT2 105°/წმ;JT3 140°/წმ;JT4 220°/წმ;JT5 200°/წმ;JT6 300°/წმ | მომენტი — JT4 855 ნ·მ;JT5 855 ნ·მ;JT6 445 ნ·მ |ინერცია — JT4 90 კგ·მ²;JT5 90 კგ·მ²;JT6 50 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | BTP210L | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 210 კგ | 3,151 mm | ± 0.08 მმ | 1030 კგ | Shelf | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±160°;JT2 +80°-დან -130°-მდე;JT3 +90°-დან -75°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 115°/წმ;JT2 90°/წმ;JT3 115°/წმ;JT4 140°/წმ;JT5 135°/წმ;JT6 240°/წმ | მომენტი — JT4 1,380 ნ·მ;JT5 1,380 ნ·მ;JT6 600 ნ·მ |ინერცია — JT4 205 კგ·მ²;JT5 205 კგ·მ²;JT6 160 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | BX100S | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 100 კგ | 1,634 mm | ± 0.06 მმ | 720 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±160°;JT2 +120°-დან -65°-მდე;JT3 +90°-დან -81°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 135°/წმ;JT2 125°/წმ;JT3 155°/წმ;JT4 200°/წმ;JT5 160°/წმ;JT6 300°/წმ | მომენტი — JT4 830 ნ·მ;JT5 830 ნ·მ;JT6 441 ნ·მ |ინერცია — JT4 60 კგ·მ²;JT5 60 კგ·მ²;JT6 30 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
| BX100N | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 100 კგ | 2,200 mm | ± 0.06 მმ | 740 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±160°;JT2 +120°-დან -65°-მდე;JT3 +90°-დან -77°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 135°/წმ;JT2 110°/წმ;JT3 140°/წმ;JT4 200°/წმ;JT5 200°/წმ;JT6 300°/წმ | მომენტი — JT4 588.4 ნ·მ;JT5 588.4 ნ·მ;JT6 294.2 ნ·მ |ინერცია — JT4 60 კგ·მ²;JT5 60 კგ·მ²;JT6 30 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | BX100L | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 100 კგ | 2,597 mm | ± 0.06 მმ | 930 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±160°;JT2 +76°-დან -60°-მდე;JT3 +90°-დან -75°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 105°/წმ;JT2 130°/წმ;JT3 130°/წმ;JT4 200°/წმ;JT5 160°/წმ;JT6 300°/წმ | მომენტი — JT4 830 ნ·მ;JT5 830 ნ·მ;JT6 441 ნ·მ |ინერცია — JT4 85 კგ·მ²;JT5 85 კგ·მ²;JT6 45 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
| BX200L | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 200 კგ | 2,597 mm | ± 0.06 მმ | 1460 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±160°;JT2 +76°-დან -60°-მდე;JT3 +90°-დან -75°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 105°/წმ;JT2 90°/წმ;JT3 100°/წმ;JT4 120°/წმ;JT5 120°/წმ;JT6 200°/წმ | მომენტი — JT4 2,300 ნ·მ;JT5 2,300 ნ·მ;JT6 1,000 ნ·მ |ინერცია — JT4 240 კგ·მ²;JT5 240 კგ·მ²;JT6 200 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | BX130X | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 130 კგ | 2,991 mm | ± 0.06 მმ | 920 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +76°-დან -60°-მდე;JT3 +76°-დან -60°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 105°/წმ;JT2 90°/წმ;JT3 130°/წმ;JT4 200°/წმ;JT5 160°/წმ;JT6 300°/წმ | მომენტი — JT4 830 ნ·მ;JT5 830 ნ·მ;JT6 441 ნ·მ |ინერცია — JT4 85 კგ·მ²;JT5 85 კგ·მ²;JT6 45 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
| BX200X | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 200 კგ | 2,812 mm | ± 0.07 მმ | 1460 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +76°-დან -60°-მდე;JT3 +90°-დან -120°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 125°/წმ;JT2 102°/წმ;JT3 85°/წმ;JT4 105°/წმ;JT5 110°/წმ;JT6 180°/წმ | მომენტი — JT4 2,300 ნ·მ;JT5 2,300 ნ·მ;JT6 1,000 ნ·მ |ინერცია — JT4 240 კგ·მ²;JT5 240 კგ·მ²;JT6 200 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | BX300L | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 300 კგ | 2,812 mm | ± 0.07 მმ | 1460 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | მაჯა: IP67 ან ექვივალენტი; ბაზის ღერძები: IP54 ან ექვივალენტი | დიაპაზონი — JT1 ±180°;JT2 +76°-დან -60°-მდე;JT3 +90°-დან -120°-მდე;JT4 ±210°;JT5 ±125°;JT6 ±210° |მაქსიმალური სიჩქარე — JT1 125°/წმ;JT2 102°/წმ;JT3 85°/წმ;JT4 105°/წმ;JT5 110°/წმ;JT6 180°/წმ | მომენტი — JT4 2,300 ნ·მ;JT5 2,300 ნ·მ;JT6 1,000 ნ·მ |ინერცია — JT4 240 კგ·მ²;JT5 240 კგ·მ²;JT6 200 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | ZX130L | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 130 კგ | 2,951 mm | ± 0.3 მმ | 1400 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | / | დიაპაზონი — JT1 ±180°;JT2 +75°-დან -60°-მდე;JT3 +250°-დან -120°-მდე;JT4 ±360°;JT5 ±130°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 110°/წმ;JT2 110°/წმ;JT3 110°/წმ;JT4 140°/წმ;JT5 135°/წმ;JT6 230°/წმ | მომენტი — JT4 735 ნ·მ;JT5 735 ნ·მ;JT6 421 ნ·მ |ინერცია — JT4 51.9 კგ·მ²;JT5 51.9 კგ·მ²;JT6 27.4 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | E02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | ZX165U | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 165 კგ | 2,651 mm | ± 0.3 მმ | 1350 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | / | დიაპაზონი — JT1 ±180°;JT2 +75°-დან -60°-მდე;JT3 +250°-დან -120°-მდე;JT4 ±360°;JT5 ±130°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 110°/წმ;JT2 110°/წმ;JT3 115°/წმ;JT4 140°/წმ;JT5 155°/წმ;JT6 260°/წმ | მომენტი — JT4 911.4 ნ·მ;JT5 911.4 ნ·მ;JT6 450.8 ნ·მ |ინერცია — JT4 78.4 კგ·მ²;JT5 78.4 კგ·მ²;JT6 40.2 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | E02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | ZX200S | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 200 კგ | 2,651 mm | ± 0.3 მმ | 1400 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | / | დიაპაზონი — JT1 ±180°;JT2 +75°-დან -60°-მდე;JT3 +250°-დან -120°-მდე;JT4 ±360°;JT5 ±130°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 105°/წმ;JT2 110°/წმ;JT3 105°/წმ;JT4 120°/წმ;JT5 120°/წმ;JT6 200°/წმ | მომენტი — JT4 1,274 ნ·მ;JT5 1,274 ნ·მ;JT6 686 ნ·მ |ინერცია — JT4 117.6 კგ·მ²;JT5 117.6 კგ·მ²;JT6 63.7 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | E02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | ZX300S | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 300 კგ | 2,501 mm | ± 0.3 მმ | 1400 კგ | სართული | აწყობა, დამუშავება და წერტილოვანი შედუღება | / | დიაპაზონი — JT1 ±180°;JT2 +75°-დან -60°-მდე;JT3 +250°-დან -120°-მდე;JT4 ±360°;JT5 ±130°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 100°/წმ;JT2 85°/წმ;JT3 85°/წმ;JT4 90°/წმ;JT5 90°/წმ;JT6 150°/წმ | მომენტი — JT4 1,715 ნ·მ;JT5 1,715 ნ·მ;JT6 862 ნ·მ |ინერცია — JT4 166.6 კგ·მ²;JT5 166.6 კგ·მ²;JT6 107.8 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | E02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | ZT165U | BXP/BTP/BX/ZX/ZT დიდი დატვირთვის რობოტები | 6 | 165 კგ | 3,230 mm | ± 0.3 მმ | 1550 კგ | Shelf | აწყობა, დამუშავება და წერტილოვანი შედუღება | / | დიაპაზონი — JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 105°/წმ;JT2 105°/წმ;JT3 105°/წმ;JT4 135°/წმ;JT5 135°/წმ;JT6 210°/წმ | მომენტი — JT4 911.4 ნ·მ;JT5 911.4 ნ·მ;JT6 450.8 ნ·მ |ინერცია — JT4 78.4 კგ·მ²;JT5 78.4 კგ·მ²;JT6 40.2 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | E02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | BA006N | BA/RA რკალური შედუღების რობოტები | 6 | 6 კგ | 1,445 mm | ± 0.06 მმ | 150 კგ | იატაკი, ჭერი | Შედუღება | / | დიაპაზონი — JT1 ±165°;JT2 +150°-დან -90°-მდე;JT3 +90°-დან -175°-მდე;JT4 ±180°;JT5 ±135°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 240°/წმ;JT2 240°/წმ;JT3 220°/წმ;JT4 430°/წმ;JT5 430°/წმ;JT6 650°/წმ | მომენტი — JT4 12 ნ·მ;JT5 12 ნ·მ;JT6 3.75 ნ·მ |ინერცია — JT4 0.4 კგ·მ²;JT5 0.4 კგ·მ²;JT6 0.07 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F60/2.0kVA, F01/5.6kVA | / | მოითხოვეთ ეს მოდელი |
 | BA006L | BA/RA რკალური შედუღების რობოტები | 6 | 6 კგ | 2,036 mm | ± 0.08 მმ | 160 კგ | იატაკი, ჭერი | Შედუღება | / | დიაპაზონი — JT1 ±165°;JT2 +150°-დან -90°-მდე;JT3 +90°-დან -175°-მდე;JT4 ±180°;JT5 ±135°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 210°/წმ;JT2 210°/წმ;JT3 220°/წმ;JT4 430°/წმ;JT5 430°/წმ;JT6 650°/წმ | მომენტი — JT4 12 ნ·მ;JT5 12 ნ·მ;JT6 3.75 ნ·მ |ინერცია — JT4 0.4 კგ·მ²;JT5 0.4 კგ·მ²;JT6 0.07 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F60/2.0kVA, F01/5.6kVA | / | მოითხოვეთ ეს მოდელი |
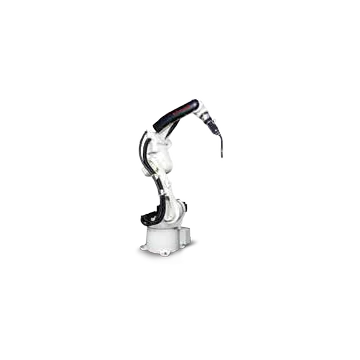 | BA013N | BA/RA რკალური შედუღების რობოტები | 6 | 13 კგ | 1,492 mm | ± 0.04 მმ | 260 კგ | სართული | Შედუღება | / | დიაპაზონი — JT1 ±165°;JT2 +150°-დან -95°-მდე;JT3 +90°-დან -185°-მდე;JT4 ±200°;JT5 ±135°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 265°/წმ;JT2 250°/წმ;JT3 265°/წმ;JT4 470°/წმ;JT5 475°/წმ;JT6 730°/წმ | მომენტი — JT4 26 ნ·მ;JT5 26 ნ·მ;JT6 10 ნ·მ |ინერცია — JT4 0.9 კგ·მ²;JT5 0.9 კგ·მ²;JT6 0.3 კგ·მ² | 0 - 45 °C;25 - 85%(ნამი და ყინვა აკრძალულია) | F01/5.6kVA | / | მოითხოვეთ ეს მოდელი |
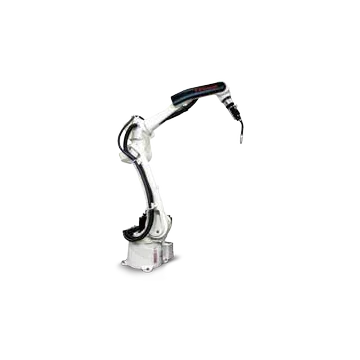 | BA013L | BA/RA რკალური შედუღების რობოტები | 6 | 13 კგ | 2,093 mm | ± 0.06 მმ | 280 კგ | სართული | Შედუღება | / | დიაპაზონი — JT1 ±165°;JT2 +150°-დან -95°-მდე;JT3 +90°-დან -185°-მდე;JT4 ±200°;JT5 ±135°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 215°/წმ;JT2 215°/წმ;JT3 270°/წმ;JT4 440°/წმ;JT5 475°/წმ;JT6 730°/წმ | მომენტი — JT4 26 ნ·მ;JT5 26 ნ·მ;JT6 10 ნ·მ |ინერცია — JT4 0.9 კგ·მ²;JT5 0.9 კგ·მ²;JT6 0.3 კგ·მ² | 0 - 45 °C;25 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | RA005L | BA/RA რკალური შედუღების რობოტები | 6 | 5 კგ | 903 mm | ± 0.03 მმ | 37 კგ | იატაკი, ჭერი | Შედუღება | / | დიაპაზონი — JT1 ±180°;JT2 +135°-დან -80°-მდე;JT3 +118°-დან -172°-მდე;JT4 ±360°;JT5 ±145°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 300°/წმ;JT2 300°/წმ;JT3 300°/წმ;JT4 460°/წმ;JT5 460°/წმ;JT6 740°/წმ | მომენტი — JT4 12.3 ნ·მ;JT5 12.3 ნ·მ;JT6 7 ნ·მ |ინერცია — JT4 0.4 კგ·მ²;JT5 0.4 კგ·მ²;JT6 0.12 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F60/2.0kVA | / | მოითხოვეთ ეს მოდელი |
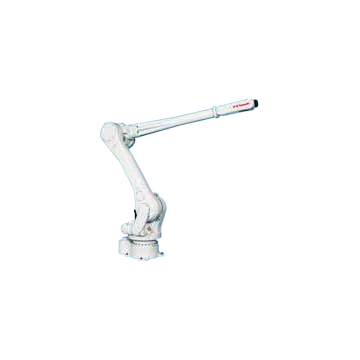 | RA015X | BA/RA რკალური შედუღების რობოტები | 6 | 15 კგ | 3,150 mm | ± 0.06 მმ | 545 კგ | იატაკი, ჭერი | Შედუღება | / | დიაპაზონი — JT1 ±180°;JT2 +140°-დან -105°-მდე;JT3 +135°-დან -155°-მდე;JT4 ±360°;JT5 ±145°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 180°/წმ;JT2 180°/წმ;JT3 200°/წმ;JT4 410°/წმ;JT5 360°/წმ;JT6 610°/წმ | მომენტი — JT4 34 ნ·მ;JT5 34 ნ·მ;JT6 22 ნ·მ |ინერცია — JT4 0.8 კგ·მ²;JT5 0.8 კგ·მ²;JT6 0.25 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
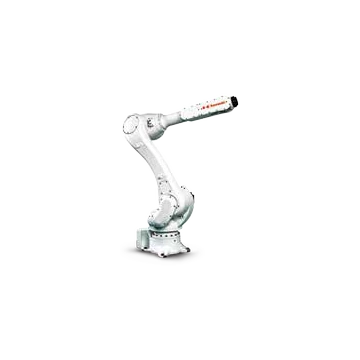 | RA020N | BA/RA რკალური შედუღების რობოტები | 6 | 20 კგ | 1,725 mm | ± 0.04 მმ | 230 კგ | იატაკი, ჭერი | Შედუღება | / | დიაპაზონი — JT1 ±180°;JT2 +155°-დან -105°-მდე;JT3 +150°-დან -163°-მდე;JT4 ±270°;JT5 ±145°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 190°/წმ;JT2 205°/წმ;JT3 210°/წმ;JT4 400°/წმ;JT5 360°/წმ;JT6 610°/წმ | მომენტი — JT4 45 ნ·მ;JT5 45 ნ·მ;JT6 29 ნ·მ |ინერცია — JT4 0.9 კგ·მ²;JT5 0.9 კგ·მ²;JT6 0.3 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F01/5.6kVA | / | მოითხოვეთ ეს მოდელი |
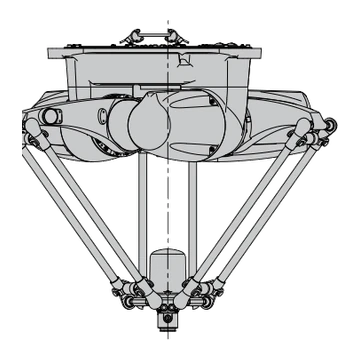 | YF002N | YF დელტა რობოტები | 4 | 2 კგ | Φ600 × H200 მმ | ± 0.04 მმ | 60 კგ | ჭერის | აწყობა და დამუშავება | IP65 ან ექვივალენტი | / | / | 10 - 35 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F01/5.6 კვა | კუთხური განმეორებადობა ±0.1;ციკლის დრო *2 (დატვირთვა) 0.3 წმ (0.5 კგ), 0.36 წმ(2 კგ) | მოითხოვეთ ეს მოდელი |
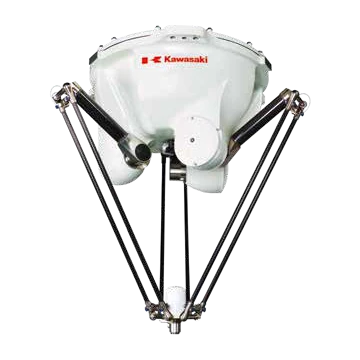 | YF003N | YF დელტა რობოტები | 4 | 3 კგ | Φ1300 × H500 მმ | ± 0.1 მმ | 145 კგ | ჭერის | აწყობა და დამუშავება | IP65 ან ექვივალენტი | / | / | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F01/5.6kVA | კუთხური განმეორებადობა ±0.1;ციკლის დრო *2 (დატვირთვა) 0.27 წმ (1 კგ), 0.45 წმ(3 კგ) | მოითხოვეთ ეს მოდელი |
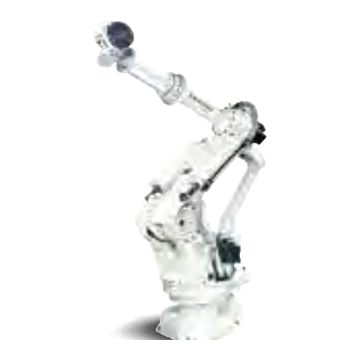 | MX350L | MX/MT/MG ზედმეტად დიდი რობოტები | 6 | 360 კგ | 3,018 mm | ± 0.1 მმ | 2800 კგ | სართული | დამუშავება და მანქანების მოვლა | / | დიაპაზონი — JT1 ±180°;JT2 +90°-დან -45°-მდე;JT3 +20°-დან -115°-მდე;JT4 ±360°;JT5 ±110°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 80°/წმ;JT2 70°/წმ;JT3 70°/წმ;JT4 80°/წმ;JT5 80°/წმ;JT6 120°/წმ | მომენტი — JT4 2,740 ნ·მ;JT5 2,740 ნ·მ;JT6 1,960 ნ·მ |ინერცია — JT4 400 კგ·მ²;JT5 400 კგ·მ²;JT6 259 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F02/7.5kVA | / | მოითხოვეთ ეს მოდელი |
 | MX420L | MX/MT/MG ზედმეტად დიდი რობოტები | 6 | 420 კგ | 2,778 mm | ± 0.1 მმ | 2800 კგ | სართული | დამუშავება და მანქანების მოვლა | / | დიაპაზონი — JT1 ±180°;JT2 +90°-დან -45°-მდე;JT3 +20°-დან -125°-მდე;JT4 ±360°;JT5 ±110°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 80°/წმ;JT2 70°/წმ;JT3 70°/წმ;JT4 80°/წმ;JT5 80°/წმ;JT6 120°/წმ | მომენტი — JT4 3,920 ნ·მ;JT5 3,920 ნ·მ;JT6 1,960 ნ·მ |ინერცია — JT4 400 კგ·მ²;JT5 400 კგ·მ²;JT6 259 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F04/12kVA | / | მოითხოვეთ ეს მოდელი |
 | MX500N | MX/MT/MG ზედმეტად დიდი რობოტები | 6 | 500 კგ | 2,540 mm | ± 0.1 მმ | 2750 კგ | სართული | დამუშავება და მანქანების მოვლა | / | დიაპაზონი — JT1 ±180°;JT2 +90°-დან -45°-მდე;JT3 +20°-დან -130°-მდე;JT4 ±360°;JT5 ±120°;JT6 ±360° |მაქსიმალური სიჩქარე — JT1 80°/წმ;JT2 70°/წმ;JT3 70°/წმ;JT4 80°/წმ;JT5 80°/წმ;JT6 120°/წმ | მომენტი — JT4 3,920 ნ·მ;JT5 3,920 ნ·მ;JT6 1,960 ნ·მ |ინერცია — JT4 400 კგ·მ²;JT5 400 კგ·მ²;JT6 259 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F04/12kVA | / | მოითხოვეთ ეს მოდელი |
 | MX700N | MX/MT/MG ზედმეტად დიდი რობოტები | 6 | 700 კგ | 2,540 mm | ± 0.1 მმ | 2860 კგ | სართული | დამუშავება და მანქანების მოვლა | / | დიაპაზონი — / |მაქსიმალური სიჩქარე — / | მომენტი — / |ინერცია — / | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F04/12kVA | / | მოითხოვეთ ეს მოდელი |
 | MT400N | MX/MT/MG ზედმეტად დიდი რობოტები | 6 | 400 კგ | 3,503 mm | ± 0.5 მმ | 2600 კგ | სართული | დამუშავება და მანქანების მოვლა | / | დიაპაზონი — / |მაქსიმალური სიჩქარე — / | მომენტი — / |ინერცია — / | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | E58/15kVA | / | მოითხოვეთ ეს მოდელი |
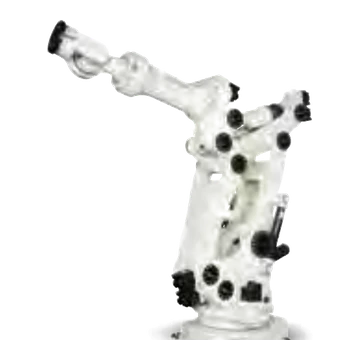 | MG15HL | MX/MT/MG ზედმეტად დიდი რობოტები | 6 | 1500 კგ | 4,005 mm | ± 0.1 მმ | 6550 კგ | სართული | დამუშავება და მანქანების მოვლა | / | დიაპაზონი — / |მაქსიმალური სიჩქარე — / | მომენტი — / |ინერცია — / | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | E58/15kVA | / | მოითხოვეთ ეს მოდელი |
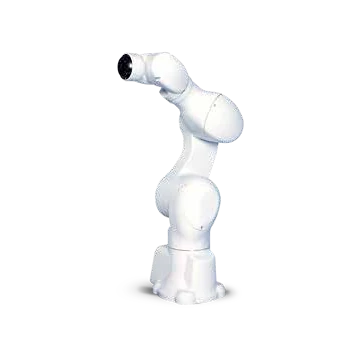 | MC004N | MC სამედიცინო და ფარმაცევტული რობოტები | 6 | 4 კგ | 505.8 mm | ± 0.05 მმ | 25 კგ | იატაკი, ჭერი | ფარმაცევტული | / | დიაპაზონი — JT1 ±180°;JT2 +135°-დან -95°-მდე;JT3 +60°-დან -155°-მდე;JT4 ±270°;JT5 ±120°;JT6 ±270° |მაქსიმალური სიჩქარე — JT1 200°/წმ;JT2 180°/წმ;JT3 225°/წმ;JT4 700°/წმ;JT5 500°/წმ;JT6 350°/წმ | მომენტი — JT4 8.5 ნ·მ;JT5 8.5 ნ·მ;JT6 4.0 ნ·მ |ინერცია — JT4 0.2 კგ·მ²;JT5 0.2 კგ·მ²;JT6 0.1 კგ·მ² | 10 - 35 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F60/2.0kVA | / | მოითხოვეთ ეს მოდელი |
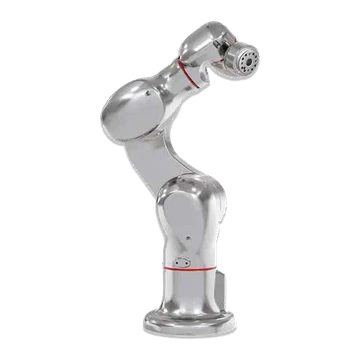 | MC004V | MC სამედიცინო და ფარმაცევტული რობოტები | 6 | 4 კგ | 505.8 mm | ± 0.05 მმ | 25 კგ | იატაკი, ჭერი | ფარმაცევტული | / | დიაპაზონი — JT1 ±180°;JT2 +135°-დან -95°-მდე;JT3 +60°-დან -155°-მდე;JT4 ±270°;JT5 ±120°;JT6 ±270° |მაქსიმალური სიჩქარე — JT1 200°/წმ;JT2 180°/წმ;JT3 225°/წმ;JT4 700°/წმ;JT5 500°/წმ;JT6 350°/წმ | მომენტი — JT4 8.5 ნ·მ;JT5 8.5 ნ·მ;JT6 4.0 ნ·მ |ინერცია — JT4 0.2 კგ·მ²;JT5 0.2 კგ·მ²;JT6 0.1 კგ·მ² | 10 - 35 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F60/2.0kVA | / | მოითხოვეთ ეს მოდელი |
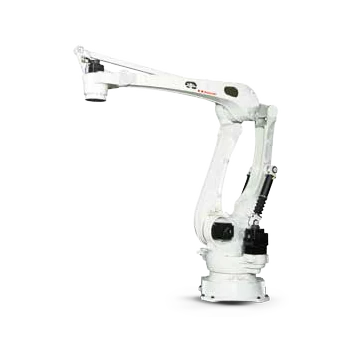 | CP180L | CP/RD პალეტიზაციის რობოტები | 4 | 180 კგ | 3,255 mm | ± 0.5 მმ | 1600 კგ | სართული | პალეტიზაცია | / | დიაპაზონი — JT1 ±160°;JT2 +95°-დან -46°-მდე;JT3 +15°-დან -110°-მდე;JT4 ±360° |მაქსიმალური სიჩქარე — JT1 130/100°/წმ;JT2 125/90°/წმ;JT3 125/90°/წმ;JT4 330/220°/წმ | ინერცია — JT4 85/140 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F03/12kVA | / | მოითხოვეთ ეს მოდელი |
| CP300L | CP/RD პალეტიზაციის რობოტები | 4 | 300 კგ | 3,255 mm | ± 0.5 მმ | 1600 კგ | სართული | პალეტიზაცია | / | დიაპაზონი — JT1 ±160°;JT2 +95°-დან -46°-მდე;JT3 +15°-დან -110°-მდე;JT4 ±360° |მაქსიმალური სიჩქარე — JT1 130/100°/წმ;JT2 125/90°/წმ;JT3 125/90°/წმ;JT4 330/220°/წმ | ინერცია — JT4 85/140 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F03/12kVA | / | მოითხოვეთ ეს მოდელი |
 | CP500L | CP/RD პალეტიზაციის რობოტები | 4 | 500 კგ | 3,255 mm | ± 0.5 მმ | 1650 კგ | სართული | პალეტიზაცია | / | დიაპაზონი — JT1 ±160°;JT2 +95°-დან -46°-მდე;JT3 +15°-დან -110°-მდე;JT4 ±360° |მაქსიმალური სიჩქარე — JT1 85°/წმ;JT2 80°/წმ;JT3 80°/წმ;JT4 180°/წმ | ინერცია — JT4 250 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F03/12kVA | / | მოითხოვეთ ეს მოდელი |
 | CP700L | CP/RD პალეტიზაციის რობოტები | 4 | 700 კგ | 3,255 mm | ± 0.5 მმ | 1650 კგ | სართული | პალეტიზაცია | / | დიაპაზონი — JT1 ±160°;JT2 +95°-დან -46°-მდე;JT3 +15°-დან -110°-მდე;JT4 ±360° |მაქსიმალური სიჩქარე — JT1 75°/წმ;JT2 65°/წმ;JT3 65°/წმ;JT4 170°/წმ | ინერცია — / | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F03/12kVA | / | მოითხოვეთ ეს მოდელი |
 | RD080N | CP/RD პალეტიზაციის რობოტები | 5 | 80 კგ | 2,100 mm | ± 0.07 მმ | 540 კგ | სართული | პალეტიზაცია | / | დიაპაზონი — JT1 ±180°;JT2 +140°-დან -105°-მდე;JT3 +40°-დან -205°-მდე;JT4 ±360°;JT5 ±10° |მაქსიმალური სიჩქარე — JT1 180°/წმ;JT2 180°/წმ;JT3 175°/წმ;JT4 360°/წმ | ინერცია — JT4 13.7 კგ·მ² | 0 - 45 °C;35 - 85%(ნამი და ყინვა აკრძალულია) | F03/12kVA | / | მოითხოვეთ ეს მოდელი |
შესაბამისი Kawasaki-ს მოდელი ვერ მოიძებნა. გაასუფთავეთ ერთი ან მეტი ფილტრი ან გაგზავნეთ საჭირო დატვირთვა, სამუშაო კონვერტი, აპლიკაცია და სამონტაჟო მასალა პროექტის განსახილველად.
Kawasaki-ს რობოტებისა და ავტომატიზაციის გადაწყვეტილებების შესახებ ხშირად დასმული კითხვები
Kawasaki-ს რომელი რობოტების სერიაა შესაფერისი დამუშავების, შედუღების ან პალეტირებისთვის?
გვერდი მოიცავს ზოგადი დანიშნულების R-სერიის რობოტებს, BA და RA შედუღების რობოტებს, CP და RD პალეტირების რობოტებს, YF დელტა რობოტებს და რამდენიმე დიდი დატვირთვის ოჯახს. მოკლე სიის შესაქმნელად გამოიყენეთ აპლიკაციის ველი დატვირთვის, წვდომის, მაჯის დატვირთვის, მონტაჟისა და ციკლის მოთხოვნებით.
რატომ უნდა შემოწმდეს Kawasaki-ს რობოტის მაჯის დატვირთვა სასარგებლო დატვირთვასთან ერთად?
რობოტის დატვირთვა მხოლოდ ერთი ზღვარია. ხელსაწყოსა და სამუშაო ნაწილის სიმძიმის ცენტრი, მაჯის მომენტი და ინერცია, რობოტის პოზა და აჩქარება განსაზღვრავს, მისაღებია თუ არა დატვირთვის შემთხვევა, მაშინაც კი, როდესაც მთლიანი მასა ძირითადი დატვირთვის ქვემოთაა.
შეუძლია თუ არა EVST-ს Kawasaki-ს რობოტით კონტროლერისა და ავტომატიზაციის უჯრედის შემოწმება?
დიახ. მიმოხილვა შეიძლება მოიცავდეს რობოტსა და კონტროლერს, ხელსაწყოებს, ტექნოლოგიურ აღჭურვილობას, მოწყობილობებს, უსაფრთხოებას, PLC და ქსელურ ინტერფეისებს, ინსტალაციის გარემოს, ექსპლუატაციაში გაშვებას და მომსახურების ფარგლებს.
რა ინფორმაციაა საჭირო Kawasaki-ს რობოტის შეთავაზებისთვის?
მიუთითეთ ზუსტი მოდელი ან გამოყენება, ხელსაწყოსა და პროდუქტის დატვირთვა, სიმძიმის ცენტრი, საჭირო მანძილი და პოზები, ციკლის სამიზნე, მონტაჟი, გარემო, კონტროლერისა და ინტერფეისის საჭიროებები, რაოდენობა, დანიშნულების ადგილი და დრო.
ავტორი: EVST-ის რედაქციული გუნდი
EVST-ის რედაქციული გუნდი ამ გვერდს რობოტის შერჩევისა და პროექტის დაგეგმვის მხარდასაჭერად ინახავს. პროდუქტის ხელმისაწვდომობა, კონფიგურაცია, უსაფრთხოების ვალიდაცია და ინტეგრაციის ფარგლები უნდა დადასტურდეს ფაქტობრივი აპლიკაციისთვის.
სარედაქციო პოლიტიკა · შესწორებების პოლიტიკა · გამოყენების წესები
ბოლო განახლება: