
ინტელექტუალური პროგრამირების გარეშე სპრეით შეღებვის რობოტი (დისტანციური სწავლების სისტემა)
ინტელექტუალური პროგრამირების გარეშე შექმნილი შესხურებით შეღებვის რობოტის სისტემა აერთიანებს დისტანციური სწავლების სახელურსა და სწავლების ყუთს: ოპერატორი ერთხელ აჩვენებს შესხურების გზას და სისტემა იწერს ამ მოძრაობას რობოტის 1:1 თანაფარდობით გამეორებისთვის მითითებული სწავლების სიზუსტით, კოდის რედაქტირების გარეშე.
მას შეუძლია ავტომატურად გენერირება გაუკეთოს პროგრამის კოდს დემონსტრირებული გზიდან, რაც ამცირებს ადგილზე პროგრამირებისა და გამართვის სამუშაოებს შესაბამისი აპლიკაციებისთვის.
ეს საკონტროლო ფენის შემცვლელია და არა ჭანჭიკებით დასამაგრებელი სასწავლო აქსესუარი.
სისტემა ცვლის ტრადიციულ პროგრამირების საკიდსა და რობოტის კონტროლერს, შემდეგ კი პირდაპირ უკავშირდება რობოტის კარადაში არსებულ სერვოძრავებს. სასწავლო სახელური და სასწავლო ყუთი ერთად მუშაობენ დემონსტრირებული ტრაექტორიის ჩასაწერად.
 სამრეწველო კომპიუტერი
 სასწავლო სახელური
 სასწავლო ყუთი
 IO მოდულები
დემონსტრაცია რობოტის მოძრაობად იქცევა
რობოტის შესასხურებელი ბილიკის შექმნის სამი გზა
პრაქტიკული განსხვავება იმაში მდგომარეობს, თუ რა უნდა გადაადგილდეს ოპერატორმა, როგორ არის აღწერილი გზა და არის თუ არა კოდის რედაქტირება დავალების ნაწილი.
| შედარება | გულსაკიდი პროგრამირების სწავლება | დრაგ სწავლება | პროგრამირების გარეშე დისტანციური სწავლება |
|---|---|---|---|
| გზის შეყვანა | პუნქტ-პუნქტიანი კოდის რედაქტირება | რობოტის ბოლო ხელით გადაიტანეთ | დემონსტრირება დისტანციური მართვის პულტით |
| ოპერატორის ურთიერთქმედება | პროგრამირების ცოდნა აუცილებელია | ოპერატორი ფიზიკურად მართავს რობოტს | ოპერატორი და რობოტი ფიზიკურად დაშორებულები არიან სწავლების დროს |
| ოპერატორის მიერ ტვირთის დამუშავება | ბილიკის შექმნა ხდება გულსაკიდში | დემონსტრაციის დროს რობოტის ინერცია და წინააღმდეგობა შენარჩუნებულია | სახელური არ ქმნის რობოტის მკლავის ინერციას ან წინააღმდეგობას |
| მაღალი შერევის / რთული ფორმები | გზის შემუშავების უფრო ხანგრძლივი სამუშაო | რთული ხელით მართვა კვლავ რობოტის ინერციასა და წინააღმდეგობას იწვევს. | ბუნებრივი შესხურების გადასასვლელის გადაღება შესაძლებელია კოდის რედაქტირების გარეშე |
| სასაზღვრო | ყველა მეთოდი კვლავ მოითხოვს გამოყენების ინჟინერიას, რობოტების დაცვას და პროცესის ვალიდაციას. | ||
რობოტის მკლავის მანძილი არ არის იგივე, რაც ეფექტური შესხურების დიაპაზონი
30°, 45° ან 90° შესხურების კუთხის მოთხოვნა ეფექტური წერტილების სხვადასხვა ნაკრებს წარმოქმნის. თავისუფლების შესაბამისი ხარისხების გაზრდამ შეიძლება გააფართოვოს გამოსაყენებელი არეალი.
სწავლებისა და კომუნიკაციის პარამეტრები
ეს მნიშვნელობები აღწერს დისტანციური სწავლების სისტემას. ისინი არ ეხება რობოტის განმეორებადობას, საფარის სისქეს ან დასრულებული ნაწილის ხარისხის სპეციფიკაციებს.
| პარამეტრი | დამტკიცებული ღირებულება | ინტერპრეტაცია |
|---|---|---|
| გადაადგილების სიზუსტის სწავლება | დაახლოებით 2–5 მმ ბირთვის არეში; დაახლოებით 10 მმ კიდესთან ახლოს | ბირთვისა და კიდის ფიგურები ერთად უნდა წაიკითხოთ. |
| პოზა | სიზუსტე 1°-ის ფარგლებში; დიაპაზონი ±60° | აღწერს გაზომილ სწავლების სახელურის პოზას. |
| სერვო კომუნიკაცია | ეთერკატი; RJ45 | პირდაპირი კომუნიკაცია EtherCAT სერვოძრავებთან. |
| PLC კომუნიკაცია | TCP/IP; RJ45 | PLC-თან ან მასპინძელ სისტემასთან კომუნიკაციისთვის. |
| სასწავლო დიაპაზონი | ინვერსიული ინსტალაციისთვის, თეორიული დიაპაზონი ნახევარი სფერული სივრცეა. | რეალურ პირობებში გამოყენების დიაპაზონი ოდნავ მცირეა. |
| ინსტალაციის ორიენტაცია | მაგ., ინვერსიული ან ჰორიზონტალური | საბოლოო პოზიცია დამოკიდებულია რობოტზე, ოპერატორსა და სამუშაო უჯრედზე. |
შენიშვნა: დინამიური ქცევა, რობოტის კინემატიკა, პროცესის პარამეტრები და სამუშაო უჯრედის შეზღუდვები მოითხოვს პროექტის სპეციფიკურ ვალიდაციას.
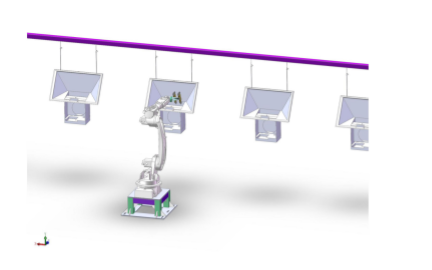
რობოტის მოძრაობის კოორდინაცია ცვალებად საწარმოო ხაზთან
ხაზის თვალთვალის ვერსიაში, სისტემა აკონტროლებს ჩამოკიდებული ხაზის, მიწის ხაზის ან ხაზის სხვა სიჩქარის ცვლილებებს. თუ ხაზი გაჩერდება იმის გამო, რომ მისი სიჩქარე ნულამდე ეცემა, რობოტი მასთან ერთად ჩერდება და თიშავს შესასხურებელს; როდესაც მოძრაობა განახლდება, შესხურების დავალება გრძელდება. დოკუმენტირებული გაჩერების/განახლების თანმიმდევრობა შექმნილია ისე, რომ არ არსებობდეს შესხურების შეერთების კვალი.
ტრეკის სიჩქარე
რობოტის მოძრაობა აქტიურ ხაზს მიჰყვება.
პაუზა და დახურვა
ნულოვანი სიჩქარით, შეაჩერეთ და გამორთეთ შესასხურებელი.
გაგრძელება
გააგრძელეთ, როდესაც ხაზი მოძრაობას დაუბრუნდება.
ცალკეული J4/J5 სიგნალები კოორდინაციას უწევს ჰაერს, საფარს და ელექტროსტატიკას
დამოუკიდებელი კონტროლი პროცესის თანმიმდევრობას საშუალებას აძლევს, ჰაერი და საფარი ერთდროულად გადართოს ყველაფრის ნაცვლად. ტიპიური თანმიმდევრობა ხსნის ჰაერს დაფარვამდე, შემდეგ კი ხურავს საფარს ჰაერამდე, რათა თავიდან აიცილოს შესხურება და წვეთოვნება.
რას აკეთებს სისტემა და რას არ ცვლის
მკაფიო საზღვრები რეტროფიტისა და ინტეგრაციის გადაწყვეტილებებს უფრო სანდოს ხდის.
პროგრამირება, არა ხედვა
სისტემა იწერს და ხელახლა აჩვენებს დემონსტრირებულ ბილიკებს. ის დამოუკიდებლად არ ახდენს ცვალებადი სამუშაო ნაწილების იდენტიფიცირებას.
შერეულ ხაზებს ხედვა სჭირდება
შერეული მოდელის წარმოებას სჭირდება ცალკე ხედვის ამოცნობის სისტემა, რათა სამუშაო ნაწილის შედეგი TCP/IP-ის საშუალებით გაიგზავნოს.
მხოლოდ EtherCAT სერვო
რობოტის სერვო არქიტექტურა უნდა იყენებდეს EtherCAT-ს. პულსური ტიპის და სხვა ტიპის ავტობუსი ამჟამად არ არის მხარდაჭერილი.
მიწოდების ფარგლების საზღვარი: დისტანციური სწავლების სისტემა არ მოიცავს რობოტის კორპუსს ან შესასხურებელ პისტოლეტს. თავსებადობა, რობოტის დაცვა, საფარის აღჭურვილობა, სახიფათო ზონის მოთხოვნები და პროცესის ვალიდაცია სრული უჯრედის მიმოხილვის ნაწილია.
ნახეთ, როგორ ასრულებს სპრეით შეღებვის რობოტი ხელით ასწავლილ გზას
ორივე დემონსტრაცია EVST-ის YouTube არხიდან არის.
ახალი ფუნქცია! სპრეით შეღებვის რობოტი დისტანციური მართვის სწავლების სისტემით.
დისტანციური სწავლების დემონსტრირება.
როგორ სწავლობენ სპრეით შეღებვის რობოტები ხელით სწავლებით
ხელით ბილიკის აღება და რობოტის მიერ გამეორება.
შექმნილია ნაწილების შეცვლისა და რთული შესხურების გზებისთვის
პროგრამირებისგან თავისუფალი სწავლება ყველაზე აქტუალურია იმ შემთხვევაში, თუ ოპერატორებს უკვე ესმით შესხურების პროცესი, მაგრამ ტრადიციული ბილიკის შექმნა ანელებს გადასვლას.
კითხვები პროგრამირების გარეშე სპრეით შეღებვის რობოტის შესახებ
რას ნიშნავს „პროგრამირების გარეშე“?
ოპერატორი დისტანციური მართვის საშუალებით აჩვენებს შესხურების გზას და სისტემა იწერს მოძრაობას რობოტის კოდის რედაქტირების გარეშე. აპლიკაციის დაყენება და საინჟინრო ვალიდაცია კვლავ საჭიროა.
შეუძლია თუ არა სისტემას არსებული შესხურებით შეღებვის რობოტის რეტროსპექტივაში მორგება?
რეტროფიტი შესაძლებელია მხოლოდ მაშინ, როდესაც რობოტი იყენებს თავსებად EtherCAT სერვო არქიტექტურას. შერჩევამდე უნდა გადაიხედოს რობოტის კარადა, სერვო ძრავები, უსაფრთხოების სისტემა და უჯრედის ინტერფეისები.
რით განსხვავდება დისტანციური სწავლება დრაგ სწავლებისგან?
რხევით სწავლება ოპერატორისგან რობოტის ბოლოების ფიზიკურად გადაადგილებას მოითხოვს. დისტანციური სწავლება ცალკე სახელურს იყენებს, ამიტომ დემონსტრაციაზე რობოტის მკლავის ინერცია ან წინააღმდეგობა გავლენას არ ახდენს და ოპერატორი რობოტისგან ფიზიკურად მოშორებული რჩება.
პროგრამირების გარეშე ოპერატორის ტრენინგის არარსებობას ნიშნავს?
არა. ეს კოდის რედაქტირებას აშორებს მარშრუტის სწავლებიდან, თუმცა ოპერატორებს მაინც სჭირდებათ სისტემური ტრენინგი და უნდა ესმოდეთ შესხურების პროცესი, სამუშაო ნაწილი და რობოტის მუშაობის საზღვრები.
შეიძლება მისი გამოყენება ფხვნილის საფარისთვის?
სწავლების სისტემა ქმნის რობოტის მოძრაობას; ის თავისთავად არ განსაზღვრავს საფარის პროცესს. ფხვნილის აპლიკატორები, ელექტროსტატიკა, კაბინის პირობები და სახიფათო ზონის მოთხოვნები უნდა განიხილებოდეს, როგორც სრული სისტემა.
შეუძლია თუ არა მას შერეული მოდელის წარმოების მხარდაჭერა?
დიახ, მნიშვნელოვანი ზღვრით: სამუშაო ნაწილის იდენტიფიცირებისა და შედეგის TCP/IP-ის საშუალებით გადასაცემად საჭიროა ცალკე ხედვის ამოცნობის სისტემა, რათა შესაძლებელი იყოს შესაბამისი შენახული გზის გამოძახება.
სწავლების სიზუსტე იგივეა, რაც რობოტის განმეორებადობა?
არა. მითითებული 2–5 მმ ბირთვის ფართობის და დაახლოებით 10 მმ კიდის ფართობის მნიშვნელობები აღწერს სასწავლო გადაადგილების გაზომვას. რობოტის განმეორებადობისა და საფარის შედეგები ცალკე სპეციფიკაციებია.
რა განსხვავებაა მკლავის ბოლოში დამონტაჟებულ გაგრძელებასა და რობოტულ ლიანდაგს შორის?
მკლავის ბოლოში არსებული მბრუნავი გაფართოება რობოტის ბოლოში ორიენტაციის თავისუფლებას მატებს. რობოტის ლიანდაგი, რომელსაც ხშირად მიწის მე-7 ღერძს უწოდებენ, მთელ რობოტს რელსის გასწვრივ ამოძრავებს. ისინი სხვადასხვა დაფარვისა და ორიენტაციის შეზღუდვებს წყვეტენ.
შერჩევამდე განსაზღვრეთ რობოტი, პროცესი და სამუშაო უჯრედი
გამოაგზავნეთ რობოტის მოდელი და სერვო არქიტექტურა, სამუშაო ნაწილის გეომეტრია, შესასხურებელი იარაღი და საფარის პროცესი, საჭირო მარშრუტი, წარმოების ხაზის ქცევა, ხელმისაწვდომი სწავლების ზონა და უჯრედის განლაგება. EVST-ს შეუძლია გადახედოს, შეესაბამება თუ არა პროგრამირების გარეშე დისტანციური სწავლება აპლიკაციას.