
ტრანსფორმატორის ტანკი შედუღების ავტომატიზაცია
კოორდინატების ნაკერის ლოკალიზაცია, პროგრამირება, რობოტზე წვდომა და მასალის გადატანა რეალური ტრანსფორმატორის ავზის გარშემო და არა ზოგადი აღჭურვილობის სიის გარშემო.
EVST ახდენს ტრანსფორმატორის ავზის სამუშაო ნაწილების გარე და შიდა შედუღების სადგურების კონფიგურაციას, შემდეგ კი საბოლოო არქიტექტურას, შედუღების პროცესს და მიღების მეთოდს პროექტის შეყვანებთან აკავშირებს.
პროექტის მასშტაბის განსაზღვრამდე განსაზღვრეთ მასშტაბი
აღჭურვილობის ზომის განსაზღვრამდე განსაზღვრეთ ავზი, შეერთებები, მასალის ნაკადი და მიღების მეთოდი. შემდეგ დადასტურდება სასარგებლო დატვირთვა, გაფართოება, სისქე, სიჩქარე და გამტარუნარიანობა არჩეულ პროექტის არქიტექტურასთან შედარებით.
თითოეული ფორმა განიხილება მისი რეალური ნაკერების რუკისა და სამაგრების გეგმის მიხედვით.
თანმიმდევრობა ადაპტირებულია ტანკის ფაქტობრივი აშენებისა და წვდომის გეგმასთან.
სამუშაო პროცესი ავზს გარედან შიდა შედუღებამდე ახორციელებს.
სენსორული სისტემა ხელს უწყობს შედუღების ბილიკის პოვნას იქ, სადაც ამას მორგების ვარიაცია მოითხოვს.
არჩეული მეთოდი დამოკიდებულია გეომეტრიაზე, ფიქსაციაზე, კალიბრაციასა და გადართვის დიაპაზონზე.
არქიტექტურა შეირჩევა წვდომის, ორიენტაციისა და მატერიალური ნაკადის საჭიროებების გათვალისწინებით.
ტანკების ოჯახები, რომელთა განცალკევებაც განაცხადის მიმოხილვას შეუძლია
თითოეული სამუშაო ნაწილის ოჯახი იცვლის ნაკერზე წვდომას, ფიქსაციას, ორიენტაციას და გარე და შიდა შედუღებას შორის მარშრუტს.
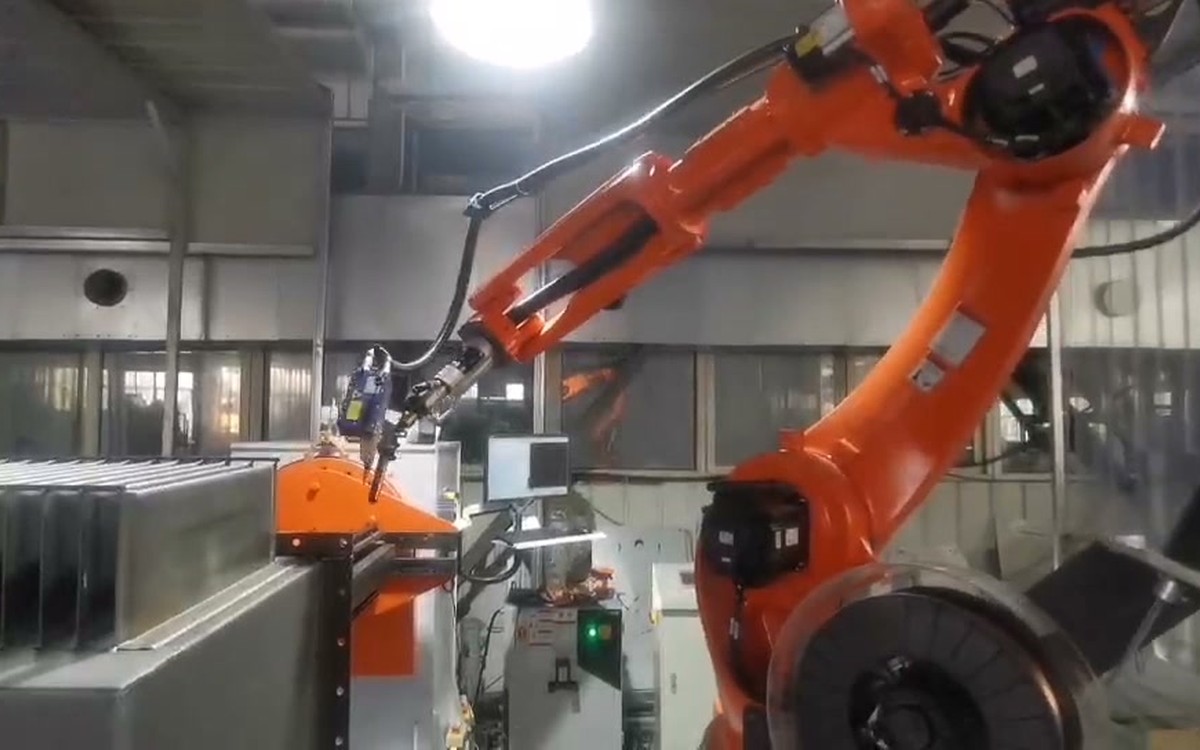
მართკუთხა ავზები
გადახედეთ გვერდითი კედლების ნაკერებს, კუთხეებს, გოფრირებულ მონაკვეთებს და ჩირაღდნთან სტაბილური წვდომისთვის საჭირო ორიენტაციას.
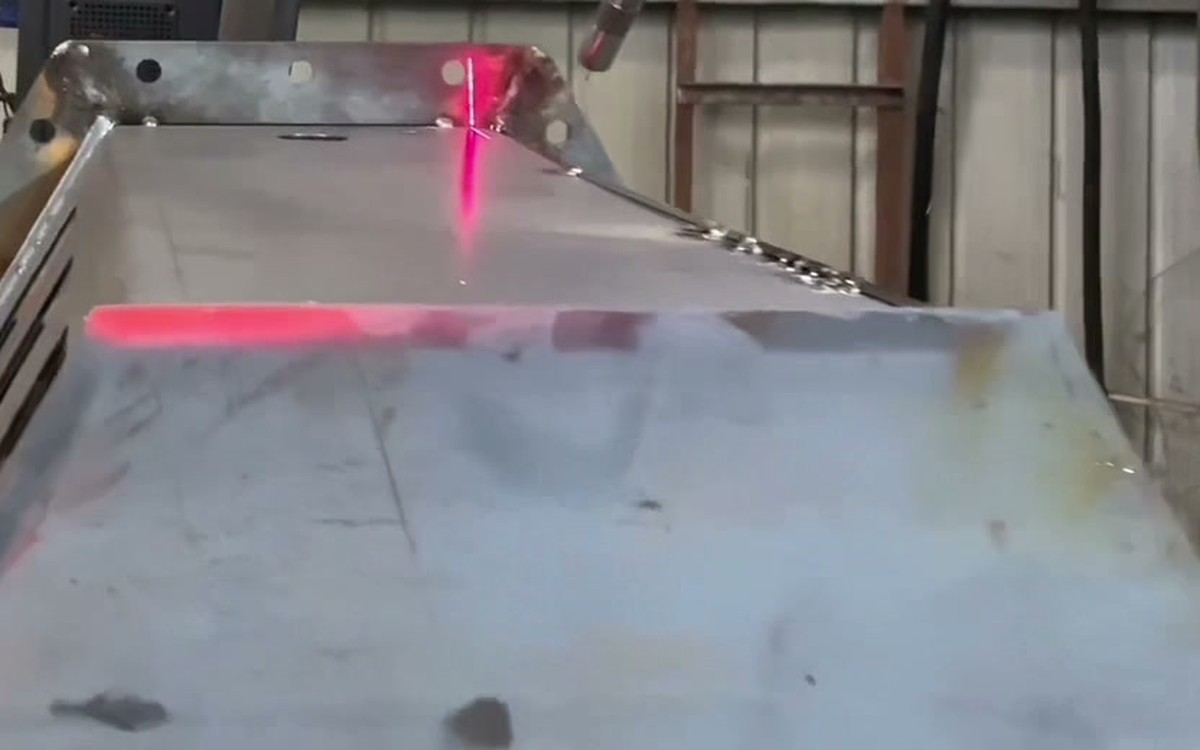
სამკუთხა ავზები
დაგეგმეთ ბილიკის გენერირება, ლაზერული ლოკალიზაცია და წვდომა ცვალებადი სახეებისა და შიდა გეომეტრიის გარშემო.
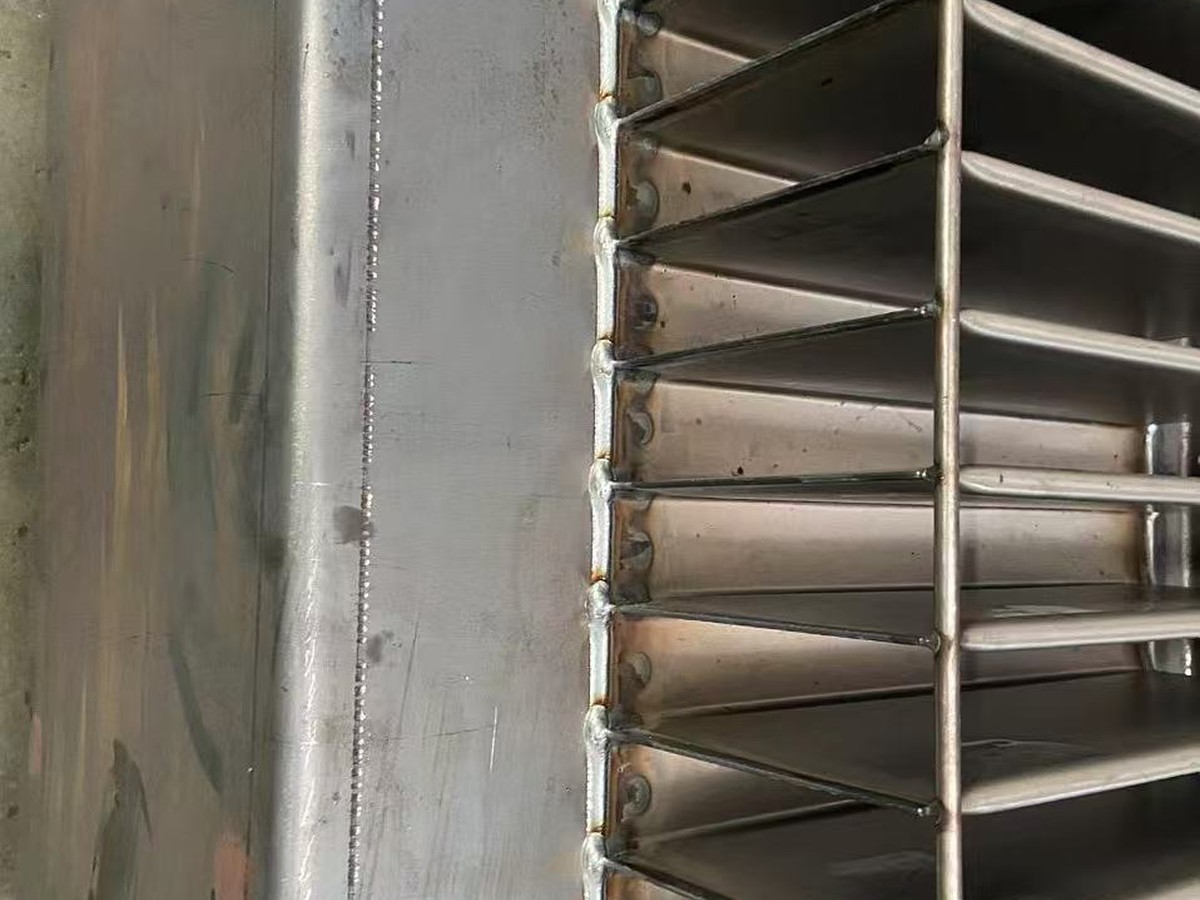
გოფრირებული კედლის ავზები
გამოაცალკევეთ უწყვეტი კედლის ნაკერები ფარფლის ბოლოების შეერთებებიდან და შედუღების ბილიკი გასწორებული შეინარჩუნეთ განმეორებითი გეომეტრიის გასწვრივ.
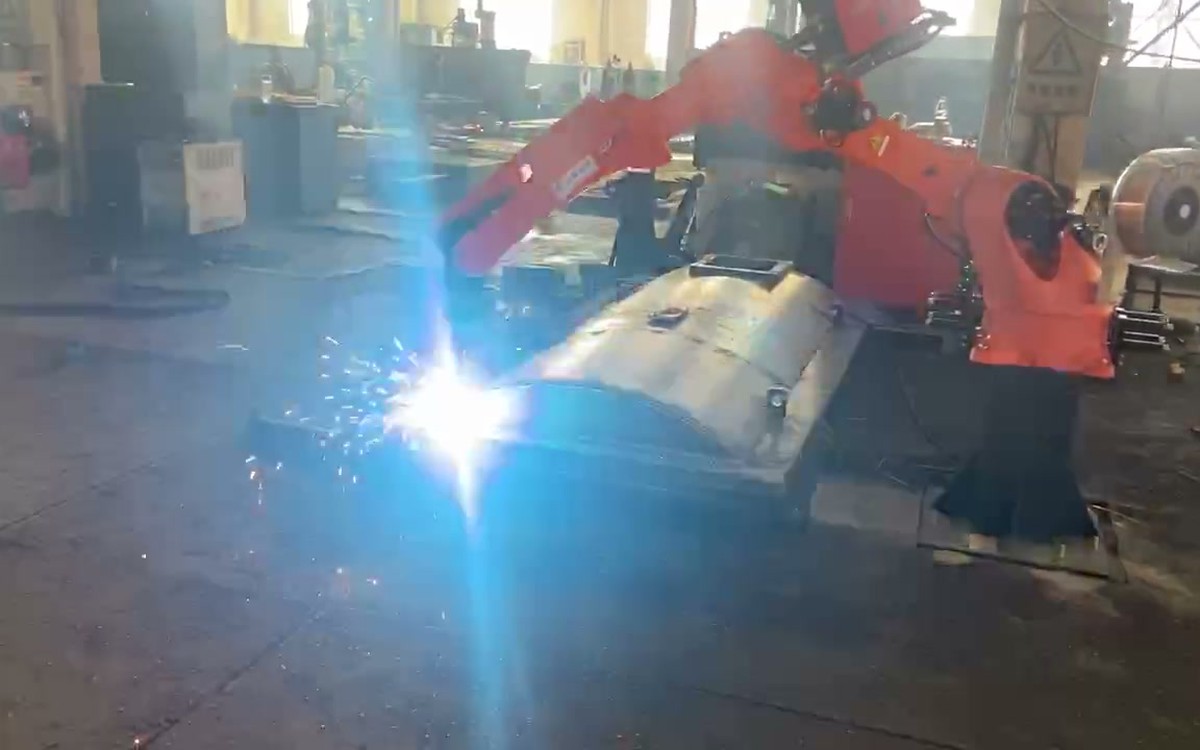
ავზის გადასაფარებლები
გადახედეთ საფარის შერჩეული დიზაინისთვის საჭირო მოხრილი ნაკერებს, ღიობებს, ფლანგებს და სამაგრების ორიენტაციას.
ავზის აწყობის დაკვირვებად შედუღების ეტაპებად გადაქცევა
პროცესი დაყოფილია სამუშაო ნაწილზე ეტაპებად, რათა რობოტზე წვდომა, მონტაჟი და მიღება შემოწმდეს თითოეულ ეტაპზე, ერთი გრძელი წარმოების აღწერილობის ფარგლებში დამალვის ნაცვლად.
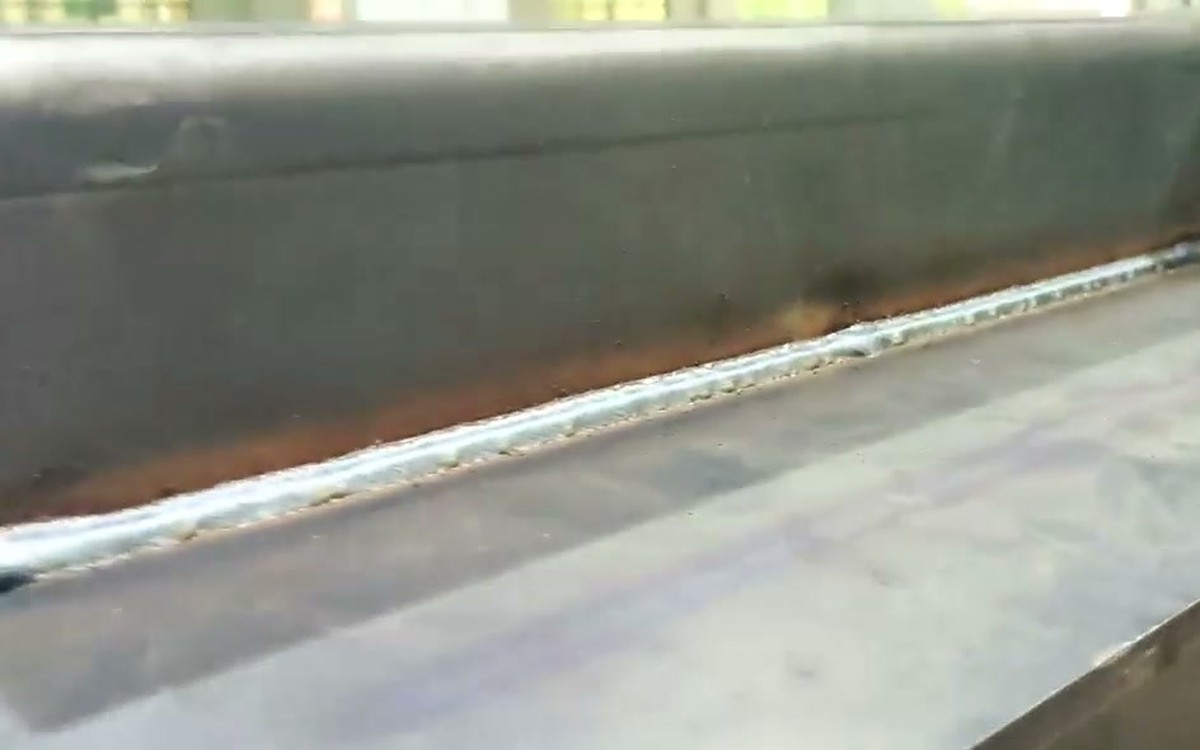
ავზის ფსკერის შედუღება
დაადგინეთ საორიენტაციო ნიშნები და დაასრულეთ დაგეგმილი ქვედა ნაკერები, სანამ ავზის შემდგომი გეომეტრია შეზღუდავს წვდომას.
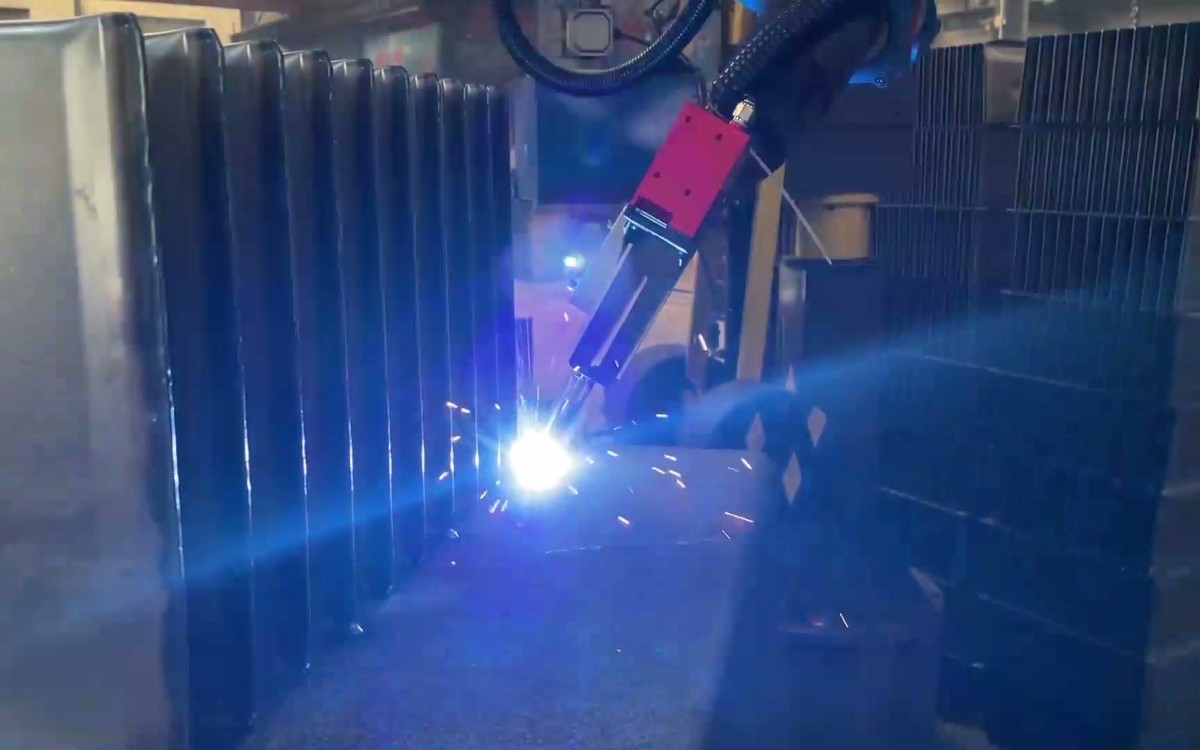
კედლები და გამაგრების ნეკნები
კედლის, არმატურის და გოფრირებული მონაკვეთების კოორდინაცია მოახდინეთ სამაგრების კონტროლთან და ხელმისაწვდომ შედუღების ორიენტაციასთან.
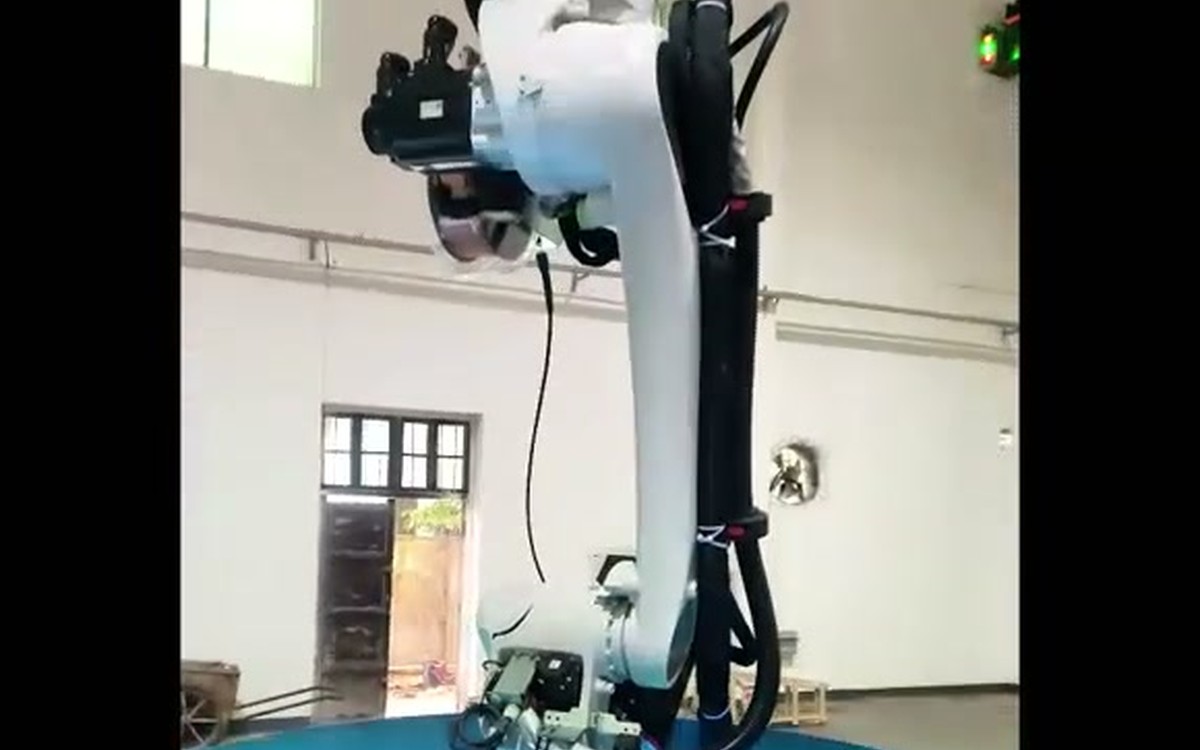
შიდა შედუღება
პროცესის გეგმაში მითითებული შიდა ნაკერების მისაღწევად გამოიყენეთ არჩეული ინვერსიული, სვეტის ან გადაადგილების ღერძის განლაგება.
გარე შედუღება, გადაცემა და შიდა შედუღება
შეინარჩუნეთ მექანიკური და ავტომატური ეტაპები ხილვად მდგომარეობაში, შედუღებიდან და პალეტებით დალაგებიდან AGV გადატანის, ამწის გადმოტვირთვის, შეკეთების შედუღების და გაჟონვის ტესტირების ჩათვლით.
მთელი საწვავის ავზი და გამაგრების ნეკნები ხელით უნდა იყოს წერტილოვანი შედუღებით და მოთავსდეს სპეციალურ პალეტაზე განკუთვნილ ადგილას.
სპეციალური პალეტა თავსდება სპეციალურად განკუთვნილ პალეტების თაროზე და ელოდება AGV-ს, სანამ ის გადაიტანება გარე შედუღების სადგურის რობოტზე სრული შედუღებისთვის.
გარე შედუღების დასრულების შემდეგ, AGV მას გადაიტანს შიდა შედუღების სადგურის რობოტში სრული შიდა შედუღებისთვის.
შიდა შედუღების დასრულების შემდეგ, AGV მას გადმოტვირთვის პოზიციაზე გადააქვს, ხელით ამწე ჩამოხსნის საწვავის ავზს და ათავსებს მას შეკეთების შედუღების ზონაში, რის შემდეგაც ტარდება ხელით შეკეთების შედუღების გაჟონვის ტესტი. AGV ავტომატურად ბრუნდება ჩატვირთვის ზონაში და ელოდება.
განსაზღვრეთ თითოეული კომპონენტი მისი დავალებით
აღჭურვილობის საბოლოო ჩამონათვალი პროექტის სპეციფიკურია. კომპონენტების ეს როლები აჩვენებს, თუ რა უნდა იყოს კოორდინირებული მოდელების, რაოდენობებისა და შესრულების მნიშვნელობების დადასტურებამდე.
| კომპონენტი | პასუხისმგებლობა განაცხადში |
|---|---|
| შედუღების რობოტი და პროცესის პაკეტი | განსაზღვრული შეერთებების გარშემო შეინარჩუნეთ დაპროგრამებული ჩირაღდნის ტრაექტორია და შერჩეული გაზის დამცავი რკალური შედუღების პროცესი. |
| ლაზერული ნაკერების ლოკალიზაცია ან თვალთვალი | შედუღების მახასიათებლებისა და საყრდენი ბილიკის კორექტირების ადგილმდებარეობის დასადგენად, შეთანხმებული მორგების პირობა მოითხოვს სენსორულ გამოყენებას. |
| სვეტი, განტრი ან მოძრაობის ღერძი | გააფართოვეთ წვდომა ავზის ზედაპირებზე და შიდა შედუღების კონვერტში. |
| პოზიციონერი და სპეციალური მოწყობილობა | დაიჭირეთ ავზი შეთანხმებული საორიენტაციო წერტილებიდან და წარმოადგინეთ ნაკერები სამუშაო ორიენტაციით. |
| პალეტის და AGV ნაკადი | გადაიტანეთ სამუშაო ნაწილი ჩატვირთვის, გარე შედუღების, შიდა შედუღების და გადმოტვირთვის პოზიციებს შორის. |
| კონტროლისა და უსაფრთხოების საზღვარი | კოორდინირებული მოძრაობა, ურთიერთდაბლოკვები, აღდგენის მდგომარეობები და საბოლოო დაცული ოპერაციული არეალი. |
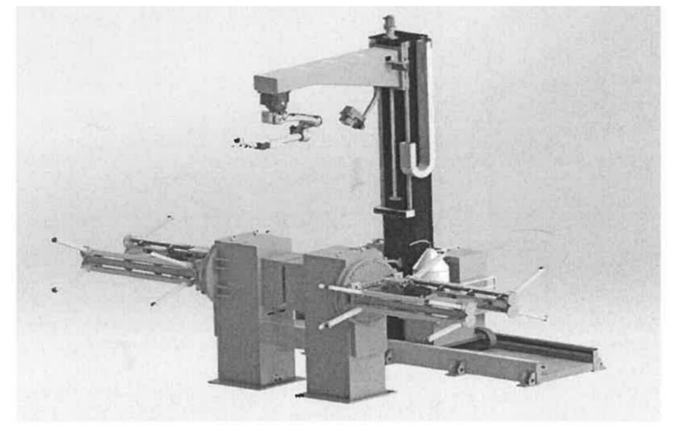
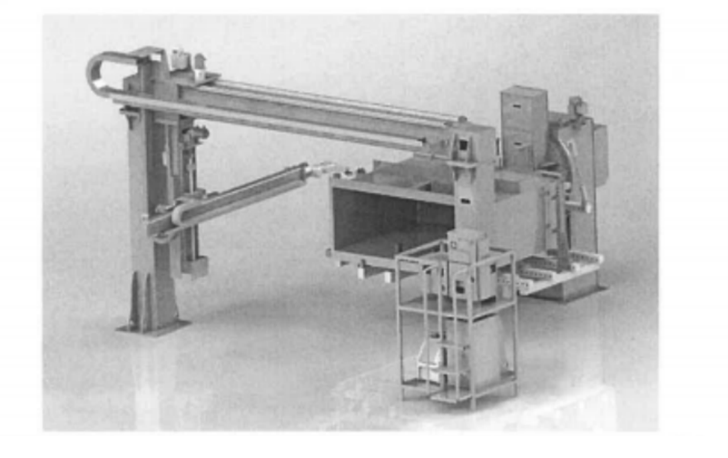
გაჟონვის ტესტირება წარმოების გეგმის ნაწილია
არ გამოყოთ შედუღება ჰერმეტულობის შემოწმებისგან
არსებული სამუშაო პროცესი მოიცავს ხელით შეკეთების შედუღებას და გაჟონვის ტესტირებას გადმოტვირთვის შემდეგ. ამიტომ, პროექტში უნდა განისაზღვროს, თუ როგორ აღირიცხება შედუღების გარეგნობა, ნაკერის უწყვეტობა, განზომილებითი მოთხოვნები, შეკეთების განლაგება და გაჟონვის ტესტირება.
ტესტირების მეთოდი, წნევა, ხანგრძლივობა და მიღების ჩანაწერები განისაზღვრება მომხმარებლის სპეციფიკაციასთან და დამტკიცებულ პროექტის დოკუმენტებთან ერთად.
გჭირდებათ გარედან შიდა შედუღების მიმოხილვა?
გამოაგზავნეთ ავზის ნახაზი, შეერთების თანმიმდევრობა, დატვირთვის მეთოდი, მიღების გეგმა და ხელმისაწვდომი იატაკის ფართობი.
ავტომატიზაციის საზღვრები ნათლად განსაზღვრეთ
განაცხადის პირველი მიმოხილვა
აღჭურვილობის შერჩევამდე დაიწყეთ ავზიდან, შეერთებებიდან, მონტაჟიდან და მიღების მეთოდიდან.
ინტეგრირებული არქიტექტურა
რობოტის წვდომის, სენსორების, პოზიციონირების რეგულატორების, გადაადგილების ღერძების და მასალის ნაკადის კოორდინაცია ერთ სისტემად.
ვალიდაციით განპირობებული სამიზნეები
ციკლის, შედუღების და გადართვის სამიზნეების რეალურ ნაწილებთან დაკავშირება და შეთანხმებული ტესტირების საზღვრები.
ხელით ნაბიჯების გასუფთავება
სამიზნეში თვალსაჩინო ადგილას შეინახეთ სამაგრი შედუღება, ამწის დამუშავება, შეკეთების შედუღება და გაჟონვის ტესტირება.
ტრანსფორმატორის ავზის შედუღების შესახებ კითხვები
რომელი ტიპის ტრანსფორმატორის ავზები შეიძლება მოიცავდეს ავტომატიზაციის ამ კონცეფციას?
გადაწყვეტის განხილვა შესაძლებელია მართკუთხა ავზებისთვის, სამკუთხა ავზებისთვის, გოფრირებული კედლის მქონე ავზებისთვის და ავზის სახურავის სამუშაოებისთვის. საბოლოო დაფარვა დამოკიდებულია ნახაზზე, ნაკერების რუკაზე, სამაგრების კონცეფციასა და შედუღების ხელმისაწვდომ ორიენტაციაზე.
როგორ უკავშირდება გარე და შიდა შედუღების სადგურები?
სამუშაო პროცესი იყენებს სპეციალურ პალეტს და AGV-ის გადამტანს. AGV ავზს გარე შედუღების პროცესზე მიჰყავს, შემდეგ შიდა შედუღების პროცესზე გადაჰყავს და შემდეგ გადმოტვირთვის პროცესზე გადაჰყავს, სანამ შეკეთებას და გაჟონვის ტესტირებას დაიწყებს.
ახალი ტიპის ავზს სრული გადამზადება სჭირდება?
არა აუცილებლად. ოფლაინ პროგრამირებას, ნაკერის კვანძის სკანირებას და ლაზერულ ლოკალიზაციას შეუძლია შეამციროს უჯრედზე სწავლების სამუშაო, თუმცა შედეგი დამოკიდებულია მოდელის ხარისხზე, ფიქსაციის განმეორებადობაზე, კალიბრაციაზე, ზონდირებასა და შეთანხმებულ გადართვის დიაპაზონზე.
როგორ მოწმდება ჰერმეტულობა შედუღების შემდეგ?
პროცესი მოიცავს ხელით შეკეთება-შედუღებას და გადმოტვირთვის შემდეგ გაჟონვის ტესტირების ეტაპს. ტესტირების მეთოდი, წნევა, ხანგრძლივობა, მიღების ზღვარი და ჩანაწერის ფორმატი უნდა განისაზღვროს დამტკიცებული მომხმარებლისა და პროექტის მოთხოვნებით.
რა უნდა გავაგზავნო განაცხადის განსახილველად?
გამოაგზავნეთ ავზის ნახაზი, შეერთების რუკა, მასალა და სისქე, მორგებისა და შედუღების მდგომარეობა, მოსალოდნელი ვარიანტები, დატვირთვის მეთოდი, სამიზნო გამოსავლის განსაზღვრა, შემოწმებისა და გაჟონვის ტესტირების გეგმა, კომუნალური მომსახურება და ხელმისაწვდომი იატაკის ფართობი.
დაიწყეთ ტრანსფორმატორის ავზის ნახაზით
EVST-ს შეუძლია გამოიყენოს სამუშაო ნაწილი, ნაკერების თანმიმდევრობა, მასალის ნაკადი და მიღების გეგმა, რათა გადახედოს პრაქტიკული გარე და შიდა შედუღების არქიტექტურას, სანამ პროექტის სპეციფიკური პარამეტრები დამტკიცდება.