
თუთიის შენადნობის სახელურების რობოტით დაფქვა: გამყოფი ხაზის მოხსნა
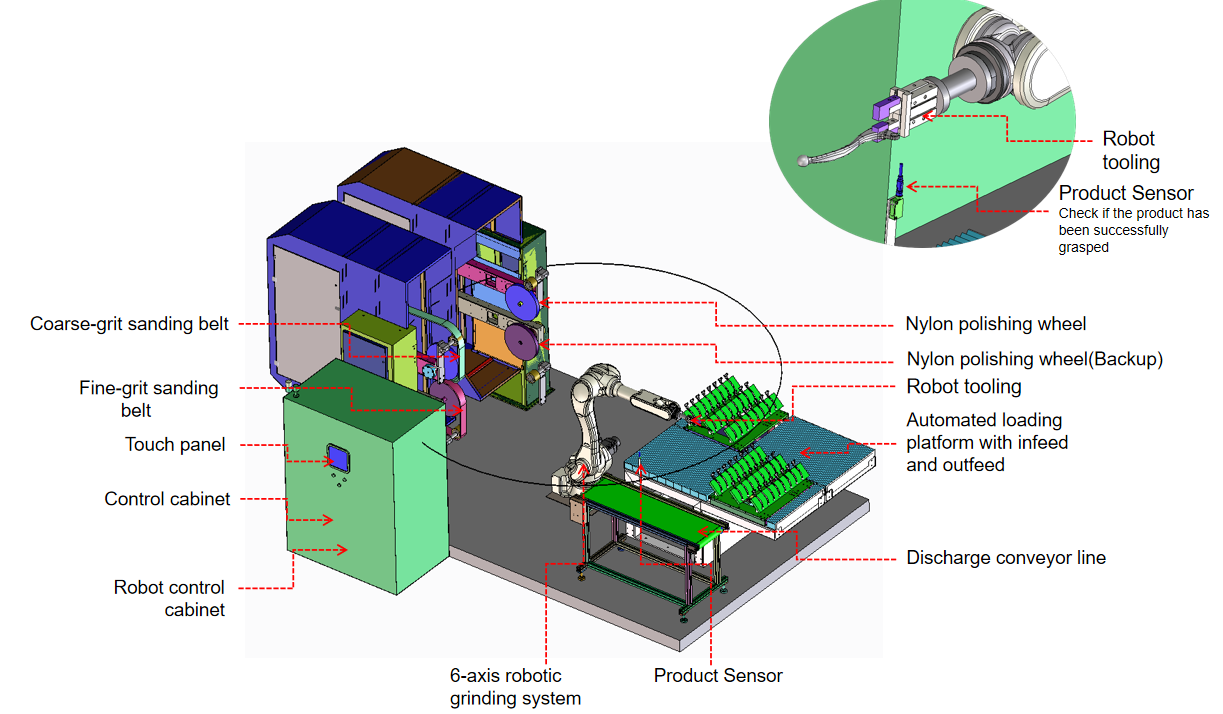
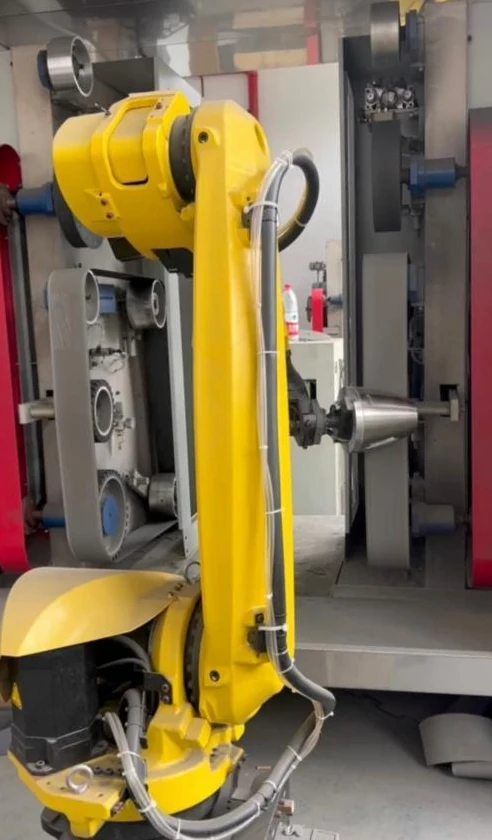
ეს რობოტი-გაპრიალების უჯრედი შედგება ექვსღერძიანი რობოტისა და ოთხსადგურიანი ლენტური სახეხისგან, რომელსაც აქვს ჩატვირთვა-გადმოტვირთვის მაგიდა: ნაწილები თანმიმდევრობით იფქვება უხეშად დაწვრილებით ლენტებამდე, ან იპრიალება ნეილონის ბორბალზე.
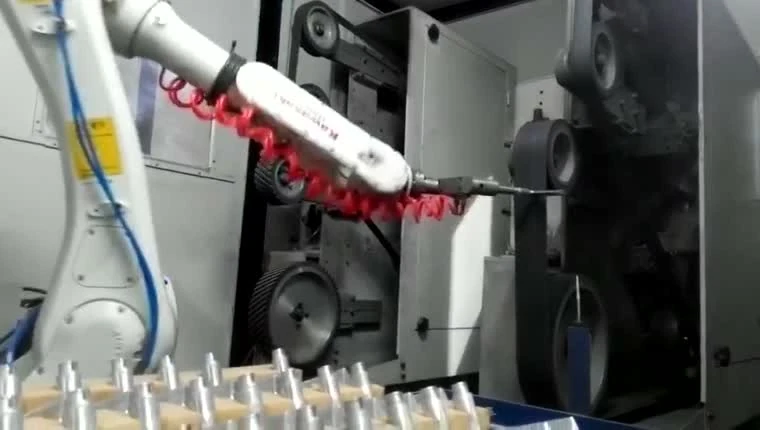
რობოტი იკავებს ნაწილს სტაბილური და ეფექტური დაფქვისთვის
რობოტი პროდუქტს დაფქვისა და გაპრიალების სახარჯო სადგურებზე მიაქვს; დიდი ზომის პროდუქტების შემთხვევაში რობოტი ხელსაწყოს უჭირავს და ფიქსირებულ ნაწილზე მუშაობს.
უჯრედების განლაგება, იძულებითი კონტროლის პარამეტრები და შერჩევადიდი ზომის პროდუქტები იფქვა და გაპრიალდება რობოტის ხელსაწყოთი, ხელსაწყოს სახარჯი მასალის ავტომატური შეცვლით.
მძიმე ჩამოსხმის უჯრედები ნაპრალების მოსაშორებლადძირითადი კომპონენტები, განლაგებული თქვენი ნაწილის გარშემო
ექვსღერძიანი რობოტი და სახეხი მოწყობილობა
რობოტი დაფქვის პროცესისთვისაა განკუთვნილი, ამიტომ თანმიმდევრობა სტაბილურად და უწყვეტად მიმდინარეობს.
მოხმარებადი სადგურები
ორ, ოთხ ან ექვსსადგურიანი განლაგება კონფიგურირებულია დაფქვის პროცესზე, ხოლო სახარჯი მასალები — აბრაზიული ღვედები, ფარფლიანი ბორბლები, ნეილონის ბორბლები, სიზალის ბორბლები და ქსოვილის გასაპრიალებელი ბორბლები — იცვლება სამუშაოს შესაბამისად.
ერთმანეთზე დაწყობილი სახარჯი სადგურები
ზედა და ქვედა სადგურების განლაგება ამცირებს რობოტის მგზავრობას სადგურებს შორის სწრაფი და უწყვეტი გამომავალი სიმძლავრისთვის.
დატვირთვისა და გადმოტვირთვის მოწყობილობა
ერთი-შესვლა, ერთი-გამოსვლა: დაფქვის შემდეგ თითოეული ნაწილი ბრუნდება თავის უჯრის პოზიციაზე; როდესაც უჯრა დასრულდება, უჯრედი ავტომატურად გადადის შემდეგ უჯრაზე და ოპერატორები ტვირთავენ და ხსნიან უჯრებს.
სახეხი ხელსაწყოს დამონტაჟების სამი ვარიანტი
ფიქსირებული სამონტაჟო
სახეხი ხელსაწყო მყარად არის მიმაგრებული რობოტის ფლანგზე მყარი, მაღალი სიმტკიცის შეერთებისთვის.
უჯრედების განლაგება, იძულებითი კონტროლის პარამეტრები და შერჩევამცურავი სამაგრი
სახეხი ხელსაწყო ტივტივებს პროდუქტის ზედაპირს, რაც მას უფრო ბრტყელ და თანაბარ ფორმას აძლევს.
უჯრედების განლაგება, იძულებითი კონტროლის პარამეტრები და შერჩევამცურავი სამაგრი ბრუნვის მომენტის სენსორით
ინსტრუმენტი მიჰყვება პროდუქტის ზედაპირს სტაბილური ძალის გამომუშავებით მოხრილი ზედაპირების, კუთხეების, ძალიან თხელი ნაწილებისა და მაღალი სპეციფიკაციების ნაწილებისთვის.
უჯრედების განლაგება, იძულებითი კონტროლის პარამეტრები და შერჩევაპროდუქტის მრავალი ტიპი, ერთი დაფქვის პროცესი
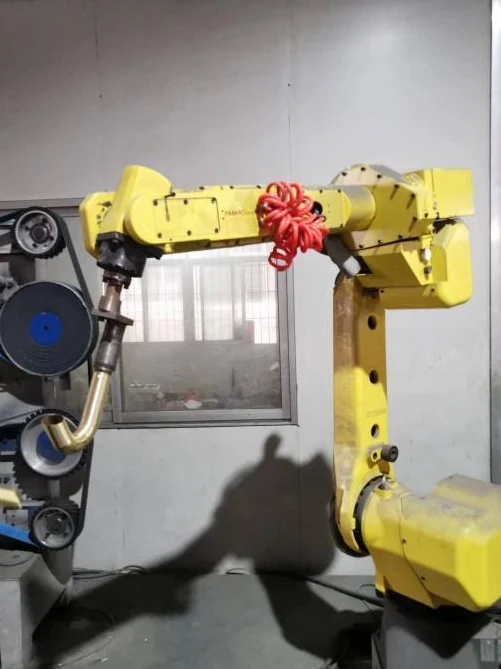
სანტექნიკური მოწყობილობები: ონკანები და შხაპის ფიტინგები
თუთიის შენადნობის ონკანების გადასაფარებლები, სპილენძის შენადნობის ონკანების კორპუსები, უჟანგავი ფოლადის ონკანები, მოხრილი მილები და შხაპის მკლავები ნაწილობრივ დამუშავების მეთოდს შეესაბამება. სამუშაო ნაწილი მოძრაობს ფიქსირებულ სადგურებს შორის, რადგან რობოტი ხელსაწყოს საჭირო ზედაპირებს წარუდგენს.
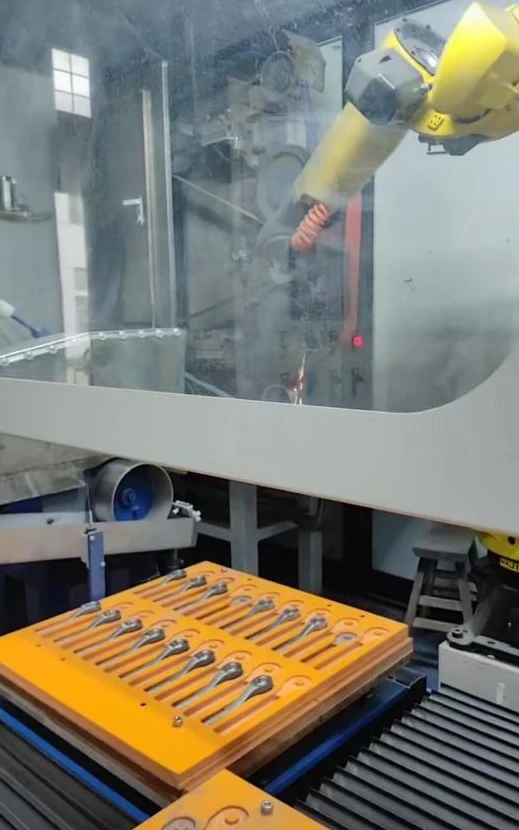
აპარატურის ხელსაწყოები: სახელურები და გასაღებები
კარის სახელურები და ხელსაწყოს ფოლადის გასაღებები ტიპური გამოყენებაა. ფორმის უჯრის პოზიციები აწესრიგებს შემომავალ ნაწილებს, ხოლო დამჭერი თითოეულ ნაწილს აბრაზიულ ან გასაპრიალებელ სადგურზე გადააქვს. ტიპიური სამუშაოა თუთიის შენადნობის ჩამოსხმული სახელურების გაპრიალებამდე გამყოფი ხაზის გაყოფა და ფლეშის მოცილება.
საყოფაცხოვრებო ტექნიკა: ჩაიდანის კორპუსები და სახელურები
უჟანგავი ფოლადის ჩაიდანის კორპუსი და ალუმინის მიკროტალღური ღუმელის სახელურები ერთი და იგივე ნაწილის დასაჭერი მიდგომის ფარგლებში სხვადასხვა ფორმის ნაწილს წარმოადგენს: მრგვალი, თხელკედლიანი კორპუსი და გრძელი სახელური. თითოეულს თავისი ფორმის შესაბამისი მოჭიდება სჭირდება.
ჭკვიანი საკეტები: პატარა გადასაფარებლები და გრძელი კომპონენტები
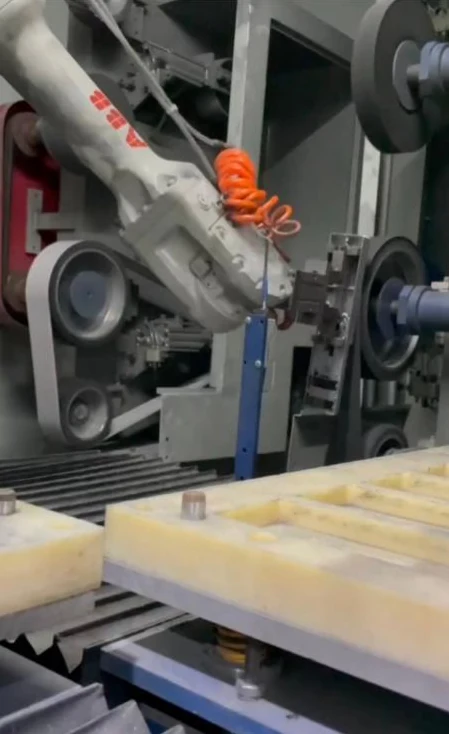
თუთიის შენადნობის ჭკვიანი საკეტის ტიპის გადასაფარებლები შეიძლება განთავსდეს განლაგებულ უჯრებში. ასევე ხელმისაწვდომია დახურული უჯრედების განლაგება გრძელი გადასაფარებლისა და სახელურის ტიპის კომპონენტებისთვის, სადაც რობოტი მუშაობს მანქანის კორპუსის შიგნით.
მოტოციკლეტის კომპონენტები: სამუხრუჭე ბერკეტები და ჩარჩოები
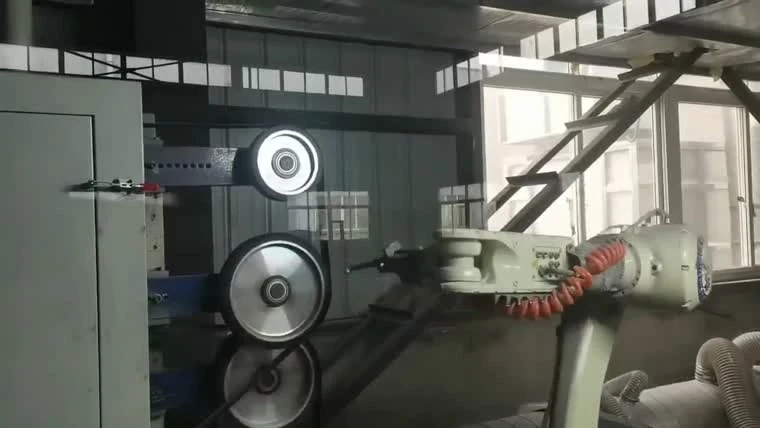
ალუმინის ხელის და სამუხრუჭე ბერკეტები დაფქვისა და გაპრიალებისთვის ფიქსირებული საკონტაქტო ბორბლების გასწვრივ ფიქსირდება. შედუღებული მილისებრი უკანა ჩარჩოები კიდევ ერთი ტიპიური ნაწილია, რომელიც იყენებს სამუშაო ნაწილისთვის სპეციფიკურ დამაგრების მოწყობას. დაფქვისა და გაპრიალებისთვის განკუთვნილი ტიპიური ალუმინის ჩამოსხმული ნაწილებია ბორბლების კერები, ბარგის სადგამები, სარკის კორპუსები, უკანა სადგამები, საწვავის ავზები, ამორტიზატორების კორპუსები და ფეხის სამაგრები.
სარქველები და ჩამოსხმული მასალები: ალუმინის სარქვლის კორპუსები და ჩამოსხმული კორპუსები
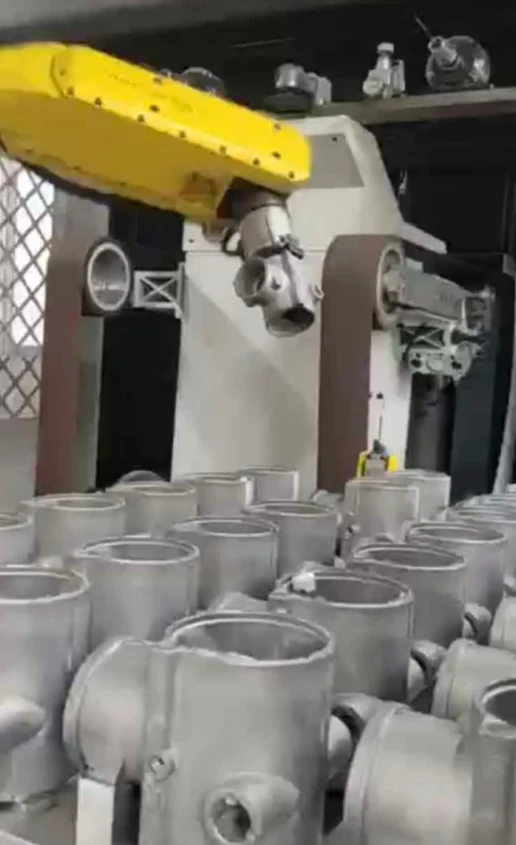
ამ მეთოდისთვის, ალუმინის სამმხრივი და ოთხმხრივი სარქვლის კორპუსები, ბრტყელ ალუმინის ჩამოსხმულ კორპუსებთან ერთად, ბურუსების მოსაშორებელი ტიპური აპლიკაციებია. რობოტი იკავებს ნაწილს და საჭირო კიდეებს ფიქსირებულ დასამუშავებელ მოწყობილობაზე მიაწვდის.
პროდუქტზე კონფიგურირებული დაფქვის მეთოდი
განლაგების განხილვის დასაწყებად გამოიყენეთ სამუშაო ნაწილის ოჯახი. ქვემოთ მოცემული კომბინაციები კონფიგურაციის მაგალითებია და არა უნივერსალური აღჭურვილობის სპეციფიკაცია.
| სამუშაო ნაწილის ოჯახი | ჩატარების მეთოდი | სადგურის კომბინაცია | ჩატვირთვის მოწყობა | ტიპიური პროცესი |
|---|---|---|---|---|
| სანიტარული ონკანები და ფიტინგები | რობოტი იჭერს პროდუქტს | აბრაზიული ქამარი, ნეილონის ბორბალი და ქსოვილის ბორბალი | უჯრების მდებარეობა | სახეხი და გასაპრიალებელი |
| კარის სახელურები და ჭკვიანი საკეტის გადასაფარებლები | რობოტი იჭერს პროდუქტს | აბრაზიული ქამარი, ნეილონის ბორბალი და ქსოვილის ბორბალი | ფორმის უჯრის მასივი | სახეხი და გასაპრიალებელი |
| გასაღებები და აპარატურა | რობოტი იჭერს პროდუქტს | აბრაზიული ქამარი, ნეილონის ბორბალი და ქსოვილის ბორბალი | რიგად განლაგებული ჩასატვირთი უჯრები | სახეხი და გასაპრიალებელი |
| ქვაბის კორპუსები, სახელოები და ბალიშები | რობოტი იჭერს პროდუქტს | აბრაზიული ქამარი, ნეილონის ბორბალი და ქსოვილის ბორბალი | სამუშაო ნაწილის შესაბამისი უჯრები | სახეხი და გასაპრიალებელი |
| ალუმინის ჩამოსხმული სამუხრუჭე ბერკეტები და უკანა სადგამები | რობოტი იჭერს პროდუქტს | აბრაზიული ქამარი, ნეილონის ბორბალი და ქსოვილის ბორბალი | უჯრის ან სამაგრის ადგილმდებარეობა | სახეხი და გასაპრიალებელი |
| ალუმინის სარქვლის კორპუსები და თუჯის კორპუსები | რობოტი იჭერს პროდუქტს | აბრაზიული ქამარი, ნეილონის ბორბალი და ქსოვილის ბორბალი | პარტიული ჩატვირთვა ურნებიდან | დაფქვა და ბურუსების მოშორება |
მოგვაწოდეთ პროდუქტის ნახაზები ან ფოტოები და თქვენი მიმდინარე ხელით დაფქვისა და გაპრიალების პროცესი და ჩვენ შეგვიძლია დავგეგმოთ აღჭურვილობა და პროცესი.
უჯრის განლაგების განხილვაშეინახეთ პატარა ნაწილები მზად ასაღებად
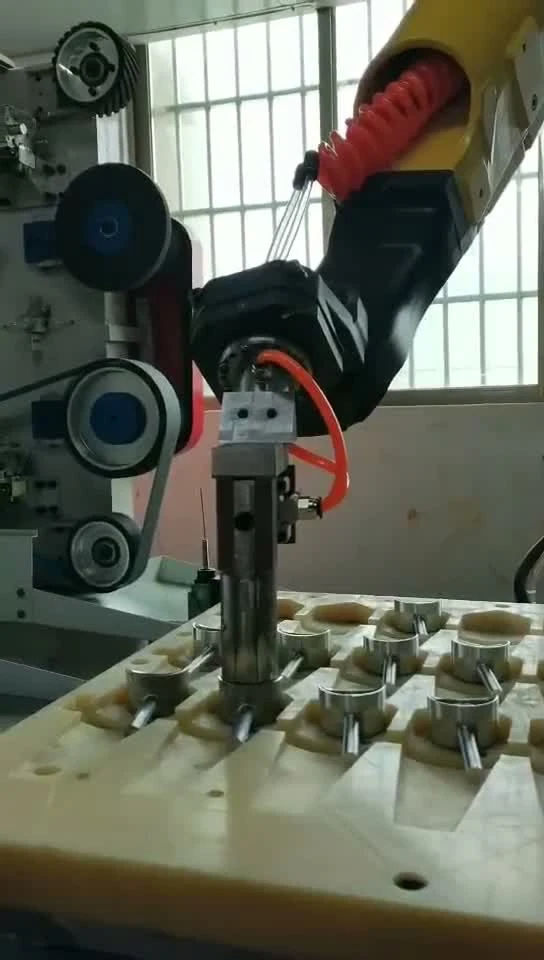
დახურული სამუშაო სივრცე
მთელი განლაგება რობოტის სამუშაო დიაპაზონში მდებარეობს და ჰაერიდან მტვრის მოსაშორებლად დამონტაჟებულია სველი მტვრის ამწოვი.
უჯრედების განლაგება, იძულებითი კონტროლის პარამეტრები და შერჩევა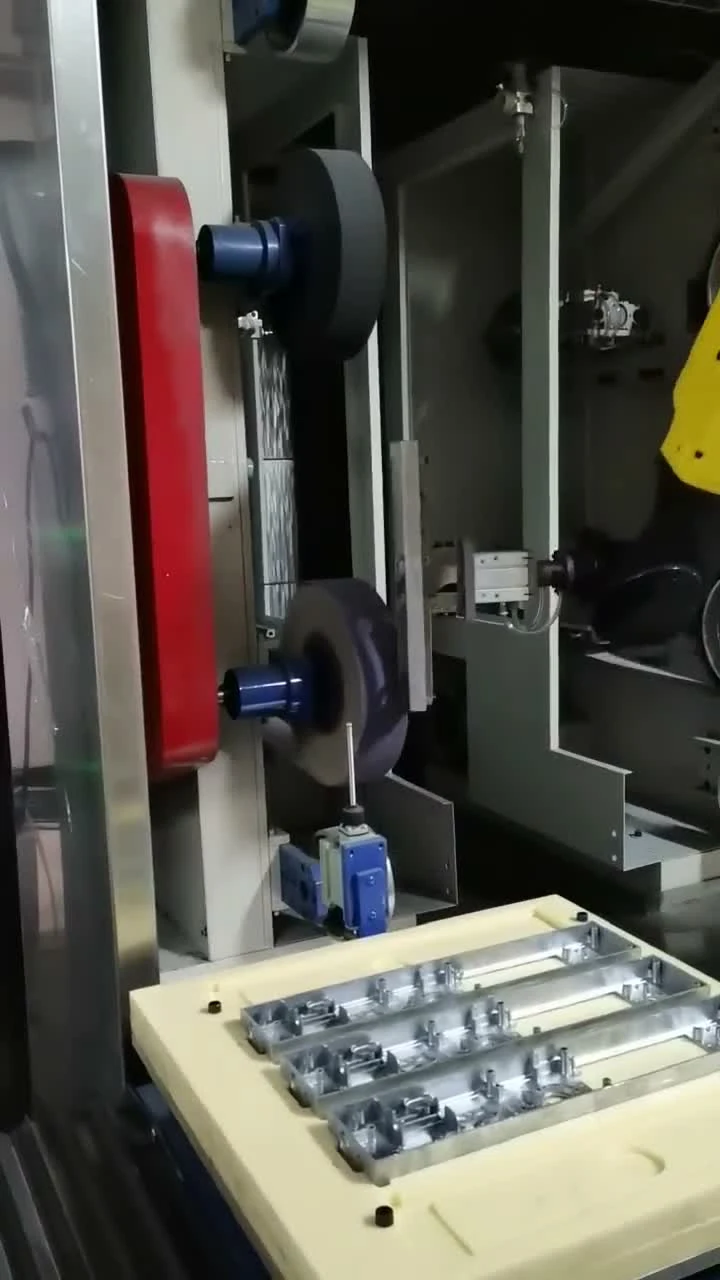
რატომ ნაწილობრივ დაკავებული უჯრედი
მდგრადობა
დაპროგრამებული გზა სამუშაო ნაწილს განმეორებადი თანმიმდევრობით აწვდის ფიქსირებულ დასრულების სადგურებს; მოჭიდება და მოხმარებადი მდგომარეობა პროცესის დაყენების ნაწილია.
უსაფრთხოება
ცალკეული ჩატვირთვისა და დასრულების პოზიციები ხელს შეუწყობს ოპერატორებისთვის ხელსაწყოსგან თავის შეკავებას დამუშავების დროს, უჯრედისთვის დაცვისა და წვდომის გეგმის გათვალისწინებით.
გამტარუნარიანობა
ორგანიზებული უჯრები და ჩატვირთვის პოზიციები უზრუნველყოფს ნაწილების სტაბილურ ნაკადს. გამომავალი დამოკიდებულია სამუშაო ნაწილზე, დასრულების ეტაპებსა და ჩატვირთვის განლაგებაზე.
კითხვები უჯრის მითითებამდე
რომელი ნაწილები უფრო შესაფერისია ნაწილობრივ დასაჭერი უჯრედისთვის, ვიდრე ხელსაწყოებით დასაჭერი უჯრედისთვის?
ამ გვერდის მთავარი თემაა ისეთი აპარატურა, რომლის საიმედოდ დაჭერა და ფიქსირებულ საბოლოო პოზიციებზე მიყვანაა შესაძლებელი. უფრო დიდი ნაწილების შემთხვევაში, განლაგება შეიძლება შებრუნებული იყოს ისე, რომ ნაწილი ფიქსირებული დარჩეს და რობოტი ხელსაწყოს ატაროს.
რომელი მოხმარებადი სადგურების გაერთიანება შეუძლია ერთ უჯრედს?
უჯრედს შეუძლია რობოტის გარშემო ფიქსირებული აბრაზიული და გაპრიალების პოზიციების გაერთიანება. საჭირო დასრულების ეტაპები განსაზღვრავს სადგურის კომბინაციას; აღჭურვილობის განლაგება შეესაბამება სამუშაო ნაწილს.
როგორ იტვირთება მცირე ზომის ნაწილები — უჯრები, ამწევი მჭიდები თუ კონვეიერი?
მცირე ზომის ნაწილებისთვის ხელმისაწვდომია უჯრებისა და ამწევი მაღაზიების განლაგება. განლაგების დამატებითი ვარიანტებია მონაცვლეობითი ჩატვირთვის პოზიციები და ორშრიანი მასალის ცხრილები. კონვეიერის ინტერფეისის განხილვა შესაძლებელია, როდესაც ამას ზედა დინების პროცესი მოითხოვს.
შეუძლია თუ არა ერთ უჯრედს რამდენიმე ნაწილის ნომრის გაშვება მოწყობილობის ხელახლა აწყობის გარეშე?
არ ჩათვალოთ, რომ სხვადასხვა ნაწილის ნომრები ერთსა და იმავე სამაგრს იყენებს. ჯერ შეადარეთ მათი მოჭიდების ზედაპირები, ადგილმდებარეობის წერტილები და დასრულების ბილიკები. გამოაგზავნეთ ნახაზები ან ნიმუშები, რათა შეფასდეს საერთო მახასიათებლები და საჭირო გადართვის სამუშაოები.
რომელ დასრულების ეტაპებს მოიცავს უჯრედი - ნაპრალების მოშორება, დაფქვა, გაპრიალება?
ნაწილობრივი დამუშავების მარშრუტი მოიცავს ლითონის ნაწილების დაფქვას და გაპრიალებას, ასევე შესაფერისი ალუმინის ჩამოსხმული ნაწილების ბურუსების მოცილებას. საჭირო დასრულებისთვის შესაძლებელია გაპრიალების პოზიციების ჩართვა. თანმიმდევრობა შეირჩევა მასალის, გეომეტრიისა და დასრულების მიზნის მიხედვით.
განსაზღვრეთ ნაწილი. განიხილეთ დასრულების მარშრუტი.
გაგვიზიარეთ ნახატი ან ნიმუში, მასალა, დასამუშავებელი ზედაპირები და სასურველი შედეგი. EVST-ს შეუძლია ამ ინფორმაციის გარშემო განიხილოს მოჭიდების განლაგება, სადგურის კომბინაცია და დატვირთვის მიდგომა.