
მძიმე და მძიმე ნაწილებისთვის განკუთვნილი შედუღების რობოტის სამუშაო სადგურები
მძიმე სამუშაო სადგური იწყება ნაწილის წონით, კონვერტით, ბრუნვით, ნაკერზე წვდომით და მრავალჯერადი გავლის მოთხოვნებით. ეს გვერდი ადარებს რვა განლაგებას, რათა პროექტის გუნდმა შეძლოს სამუშაო ნაწილის პოზიციონირება და გარე მოძრაობა საინჟინრო მოკლე სიაში შეამციროს.
აღჭურვილობის მოძრაობის არჩევამდე განსაზღვრეთ დიდი ნაწილების ოჯახი
ჩარჩოს სიგრძის, დიამეტრის, წონის, დატვირთვისა და ნაკერებზე წვდომის მოთხოვნების დასადგენად გამოიყენეთ სამუშაო ნაწილების ეს ოჯახები.
გამოიყენეთ ოთხი შეზღუდვა იმის გადასაწყვეტად, თუ როგორ იქნება წარმოდგენილი ნაწილი
ჩატვირთვა და კონვერტი
ერთად შეამოწმეთ სამუშაო ნაწილისა და სამაგრის მასა, შემდეგ განსაზღვრეთ სიგრძე, სიგანე და ბრუნვის დიამეტრი.
როტაცია და მხარდაჭერა
აირჩიეთ თავი-კუდი, ორმაგი სვეტი ან L-ს მაგვარი პოზიციონირების კონცეფციები სიმძიმის ცენტრისა და საყრდენი წერტილების მიმართ.
წვდომა და გარე მოძრაობა
იატაკზე, თავზე ან შებრუნებულ მოძრაობას მხოლოდ მაშინ განიხილეთ, როდესაც რობოტის ფიქსირებული პოზიცია საჭირო სიგრძის ან სიმაღლის დაფარვას ვერ უზრუნველყოფს.
მრავალჯერადი გავლის პროცესი
კონტაქტის აღმოჩენის, რკალური თვალთვალის და მრავალშრიანი მრავალგამტარი ფუნქციები ხელმისაწვდომია როგორც დამატებითი რკალური შედუღების პროგრამული უზრუნველყოფა მძიმე ჯგუფში.
რვა ვარიანტის ორგანიზება პოზიციონირების, მგზავრობისა და ზედა წვდომის მიხედვით
ეს შეზღუდვებზე დაფუძნებული საინჟინრო გზაა და არა ეკვივალენტური პროდუქტის ბარათების მატრიცა.
პოზიციონერის მიერ ორგანიზებული პრეზენტაცია
დაიწყეთ იმით, თუ როგორ უნდა ბრუნავდეს ან დახრილიყო ნაწილი.
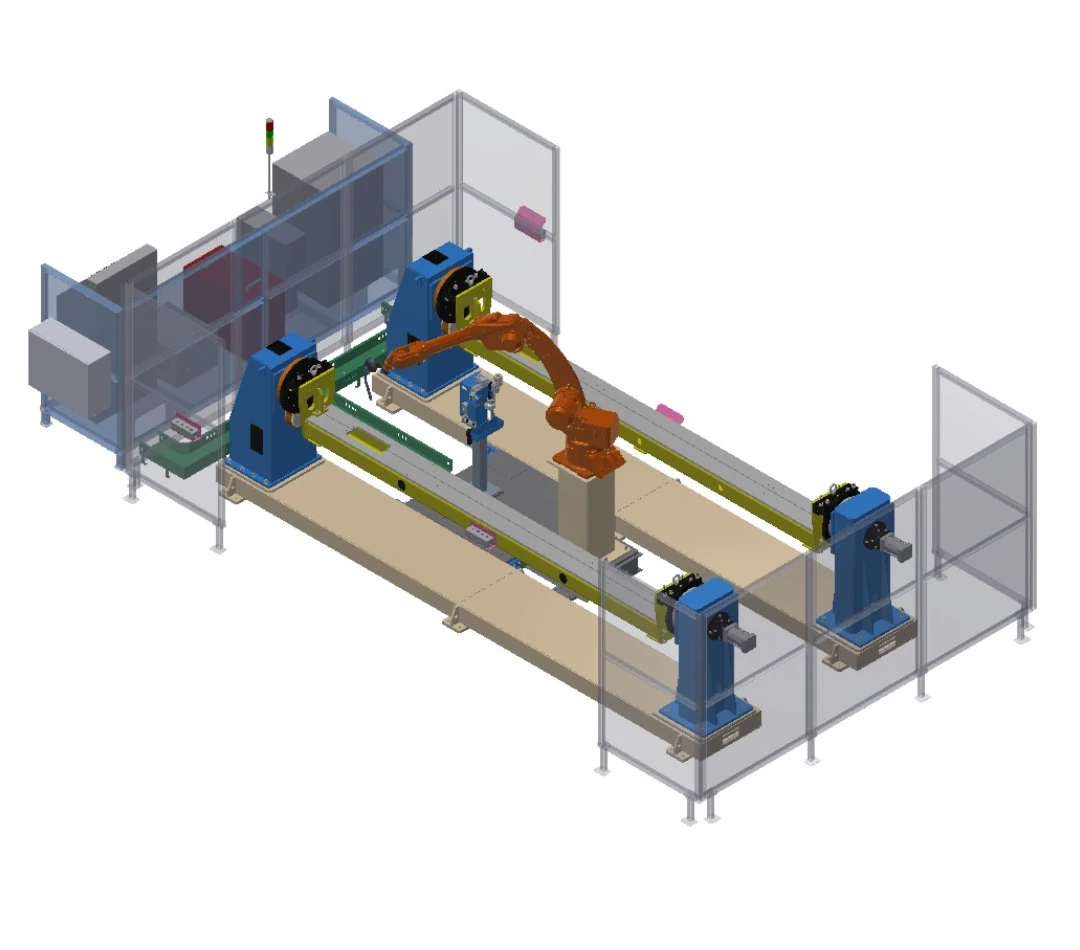
ორმაგი სადგურის თავი-კუდი სამუშაო სადგური
ორი თავისა და უკანა კონდახის პოზიციონერი უზრუნველყოფს ნაწილების მონაცვლეობით წარდგენას პნევმატური უკანა კონდახის დამჭერით.
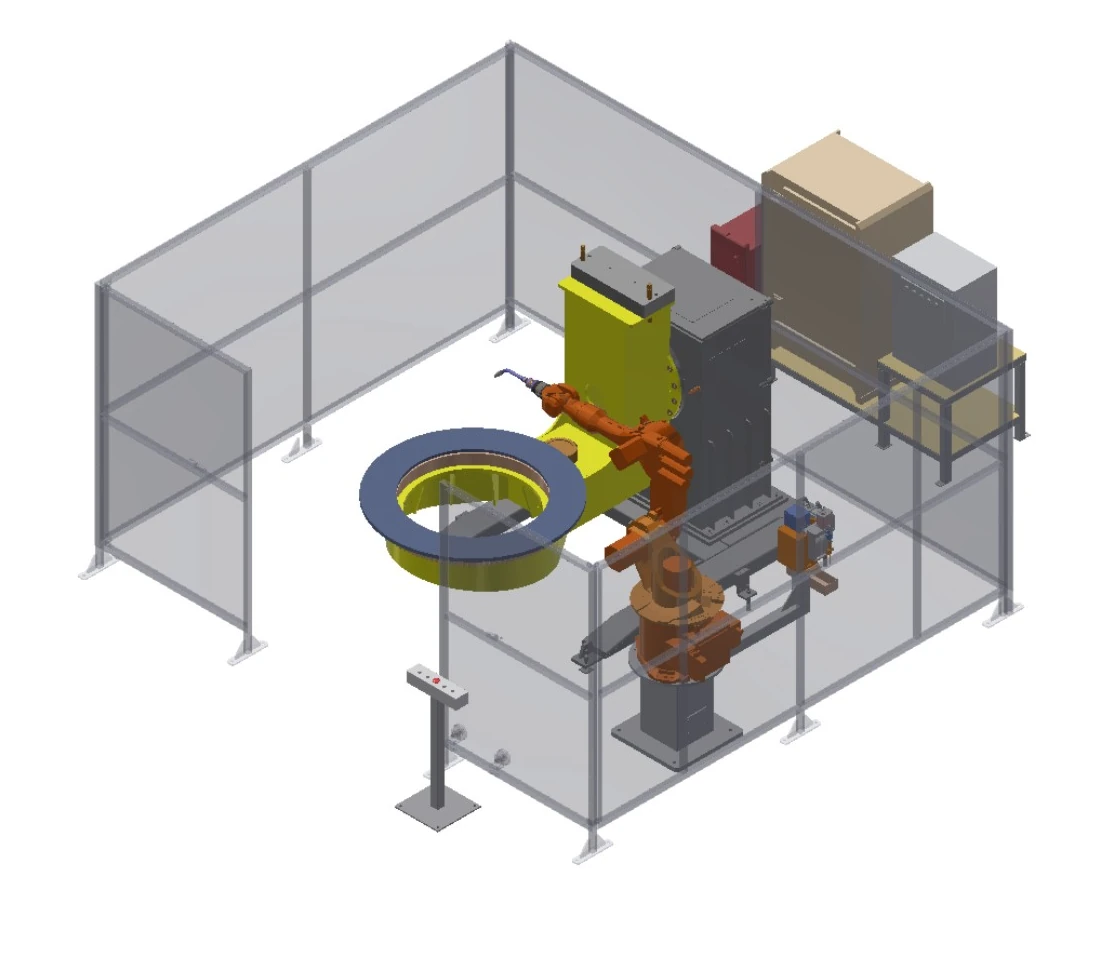
ორღერძიანი L-პოზიციონერის სამუშაო სამუშაო ადგილი
ორღერძიანი L პოზიციონერი ბრუნავს და იხრის სამაგრებს მრავალმხრივი შედუღების ხელმისაწვდომობისთვის.
მგზავრობის დახმარებით უზრუნველყოფილი დაფარვა
დაამატეთ კონტროლირებადი მოძრაობა, როდესაც რობოტის ერთი პოზიცია ვერ ფარავს საჭირო სიგრძეს ან სიმაღლეს.
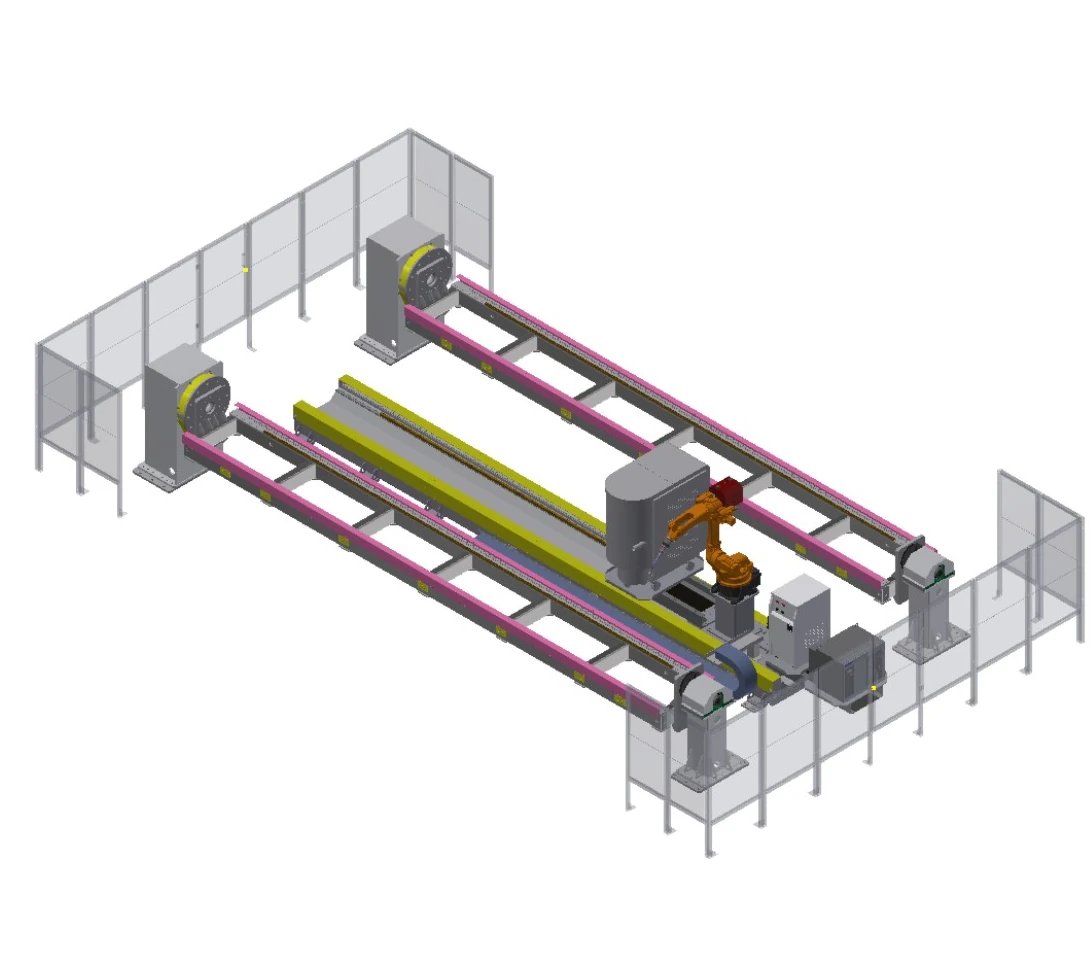
გრძელი სამუშაო ნაწილის მოძრავი ღერძიანი სამუშაო მაგიდა
იატაკის მოძრაობის ღერძი რობოტის დაფარვას ექვსმეტრიანი სამონტაჟო გარსის გასწვრივ აფართოებს, რომელსაც ორი თავისა და უკანა მხარეს პოზიციონერი ემსახურება.
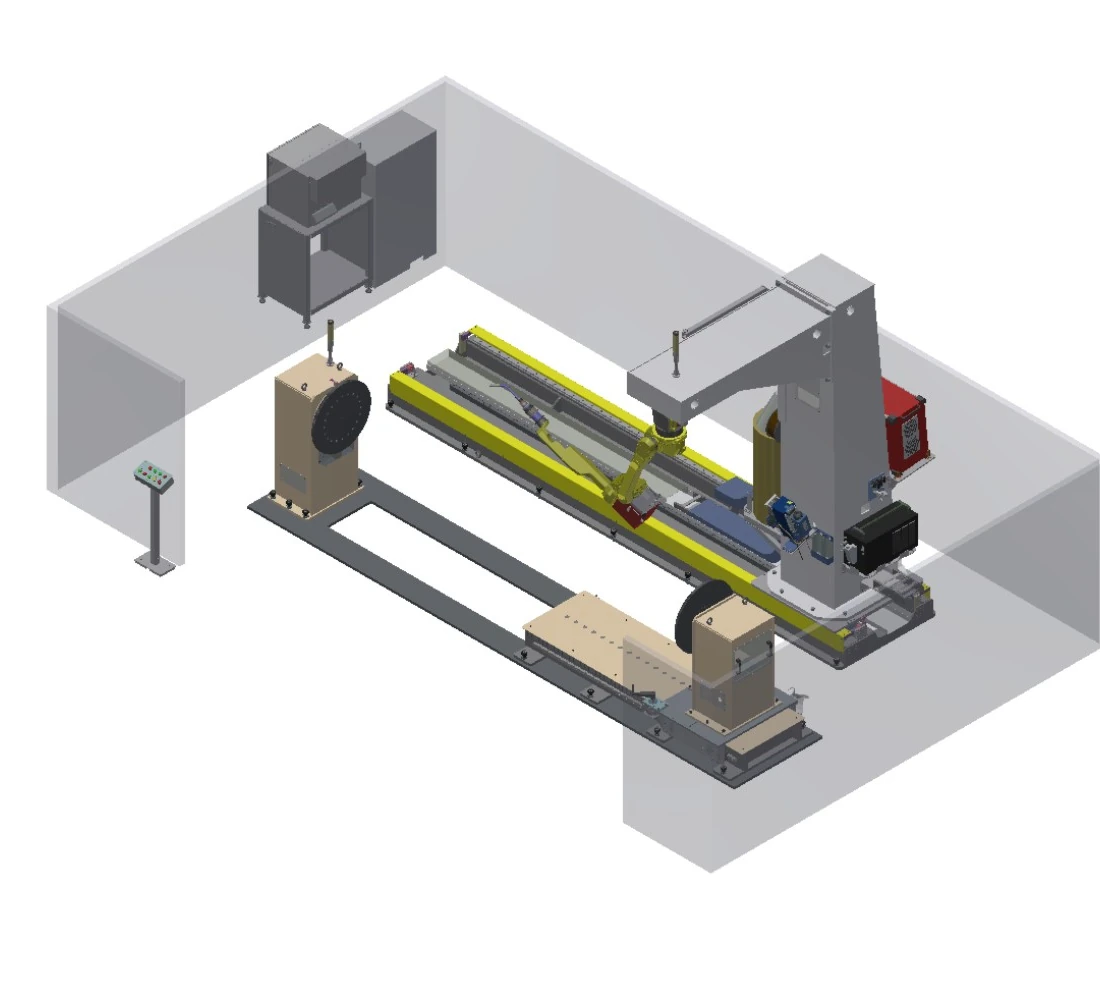
ინვერსიული C-ჩარჩოს მქონე სამგზავრო სამუშაო ადგილი
ინვერსიული C-ჩარჩო და გადაადგილების ღერძი აფართოებს წვდომას ნაწილის გასწვრივ, ხოლო უკანა კონდახი უზრუნველყოფს სიგრძის რეგულირებას.
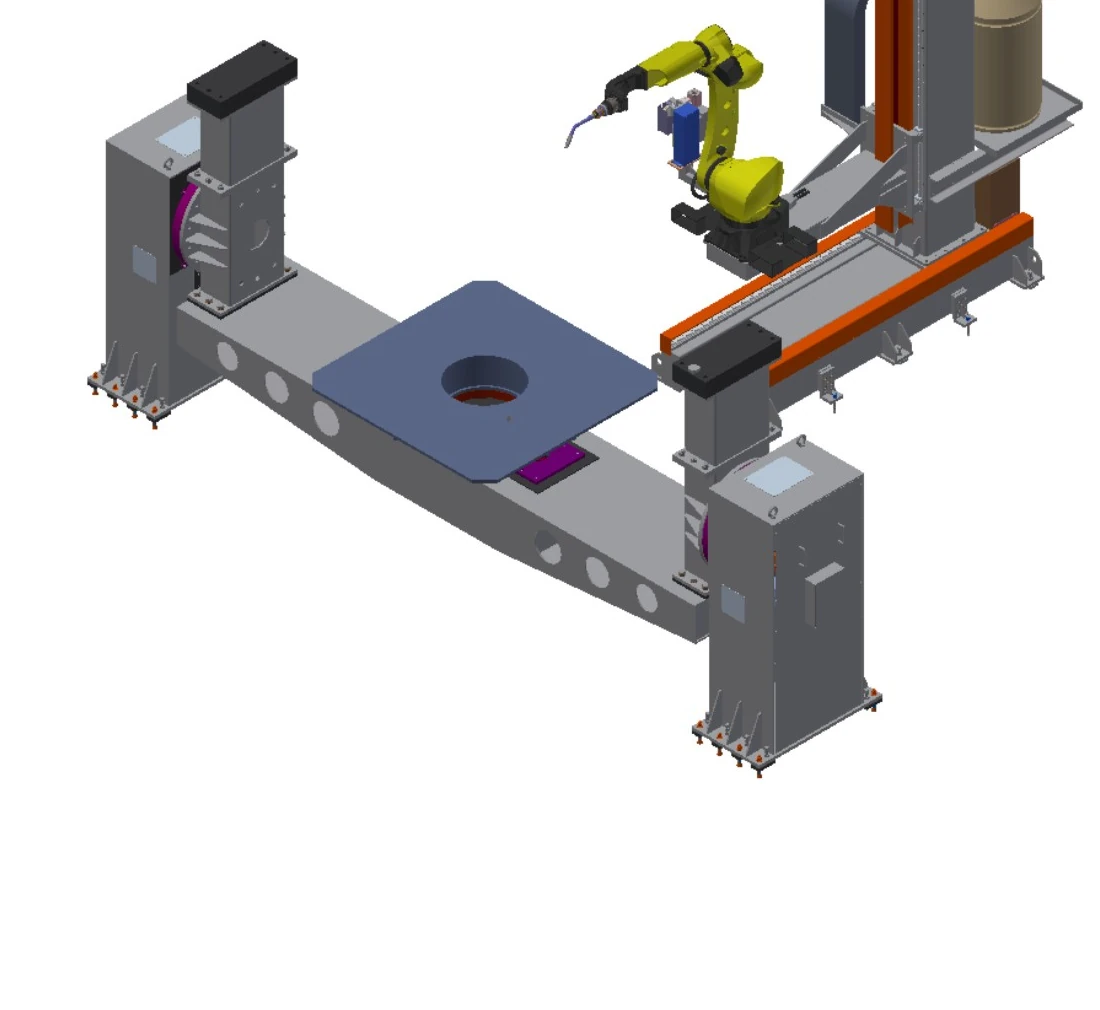
ორღერძიანი იატაკზე მოძრავი სამუშაო სამუშაო ადგილი
Y- და Z ღერძების მოძრაობა გაერთიანებულია ორსვეტიან პოზიციონერთან, რომელიც განკუთვნილია ორიდან ხუთ ტონამდე დიაპაზონში.
ოვერჰედის და ინვერსიული წვდომა
არქიტექტურაზე წვდომისა და კლირენსის არსებობის შემთხვევაში, გადაიტანეთ რობოტი სამუშაო ნაწილის ზემოთ ან მის გარშემო.
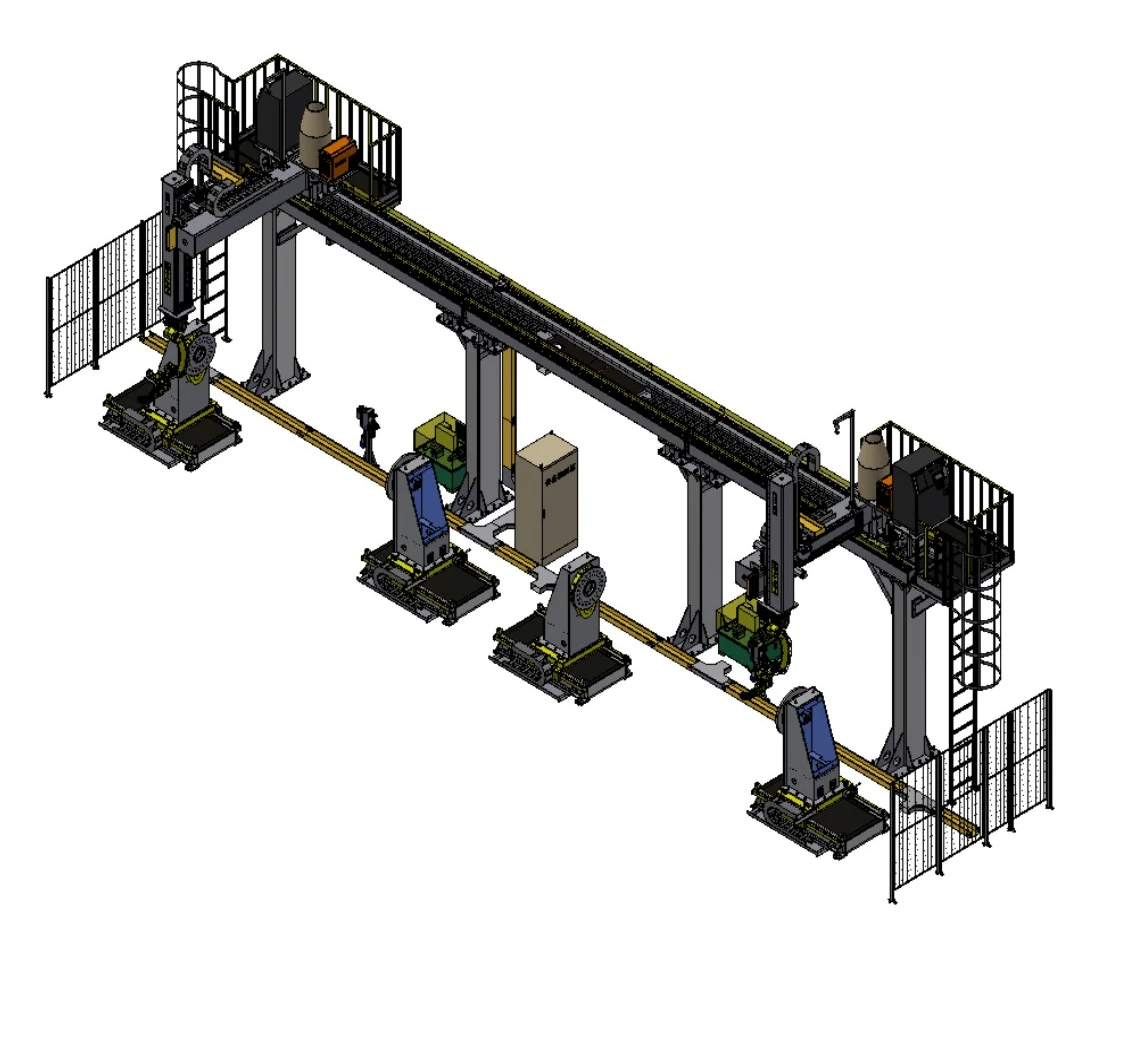
მრავალღერძიანი ოვერჰედის ვაგონის სამუშაო ადგილი
დიდი ბრუნვითი სამუშაო ნაწილებისთვის, არჩევითი ზემოდან მოძრაობის ღერძები გაერთიანებულია ერთ ან ორ მძიმე თავისა და უკანა კონუსის პოზიციონერთან.
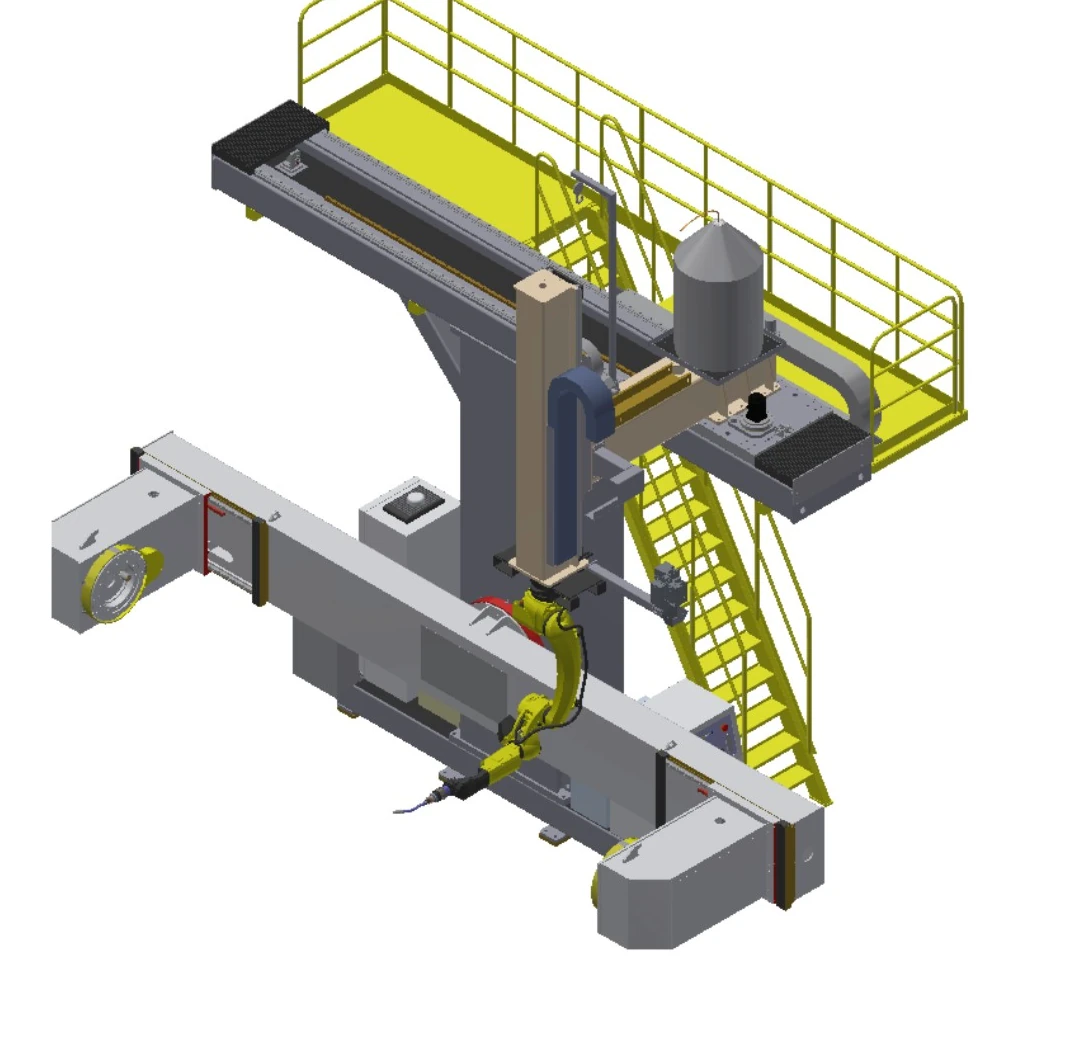
T-ს ფორმის ოვერჰედის ვაგონის სამუშაო ადგილი
ორღერძიანი ზემოდან მოძრაობა ემსახურება გვერდით დამონტაჟებული პოზიციონერის მიერ საშუალო დიამეტრის მბრუნავი ნაწილებისთვის.

მბრუნავი ინვერსიული C-ჩარჩოს ფორმის სამუშაო ადგილი
მბრუნავი ინვერსიული C-ჩარჩო ამ ჯგუფში პოზიციონერის ყველაზე მაღალი დატვირთვის დიაპაზონში ვერტიკალურ გადაადგილებას და კუთხურ წვდომას უზრუნველყოფს.
შეადარეთ დატვირთვა, კონვერტი, გარე მოძრაობა და დაცვის ველები
| Row | აღწერითი კონფიგურაცია | მკლავის მიღწევა | პოზიციონერის დატვირთვა | სამუშაო ნაწილის კონვერტი | გარე მოძრაობა | პოზიციონირების მოწყობა | დაცვის ველი |
|---|---|---|---|---|---|---|---|
| A | გრძელი სამუშაო ნაწილის მოძრავი ღერძიანი სამუშაო მაგიდა | 2 მ | 1–3 ტონა | ფიქსატორი 6 მ × 1.5 მ | მგზავრობა 5 მ | თავი-კუდი, 2 ერთეული | ნახევრად დახურული ღობე |
| B | ორმაგი სადგურის თავი-კუდი სამუშაო სადგური | 2 მ | 1–3 ტონა | ფიქსატორი 3 მ × 1.5 მ | თავი-კუდი, 2 ერთეული | ნახევრად დახურული ღობე | |
| C | ინვერსიული C-ჩარჩოს მქონე სამგზავრო სამუშაო ადგილი | 1.4 მ / 2 მ სურვილისამებრ | 1–3 ტონა | ფიქსატორი 4 მ × 1 მ | მგზავრობა 4 მ | თავი-კუდი; კუდის რეგულირება 1.5 მ | ნახევრად დახურული ღობე |
| D | ორღერძიანი L-პოზიციონერის სამუშაო სამუშაო ადგილი | 1.4 მ / 2 მ სურვილისამებრ | 1 ტ / 2 ტ სურვილისამებრ | ორღერძიანი L პოზიციონერი | ნახევრად დახურული ღობე | ||
| E | მრავალღერძიანი ოვერჰედის ვაგონის სამუშაო ადგილი | 1.4 მ / 2 მ სურვილისამებრ | 1–5 ტონა | ბრუნვა ≤3 მ | X 2–30 მ; Y 1–2 მ; Z 1–2 მ | თავი-კუდი, 1 ან 2 ერთეული | ნახევრად დახურული ღობე |
| F | T-ს ფორმის ოვერჰედის ვაგონის სამუშაო ადგილი | 1.4 მ / 2 მ სურვილისამებრ | 1–3 ტონა | ბრუნვა ≤1.8 მ | X 3–4 მ; Z 1–2 მ | გვერდზე დამონტაჟებული თავი-კუდი; რეგულირება 0.5 მ | |
| G | ორღერძიანი იატაკზე მოძრავი სამუშაო სამუშაო ადგილი | 1.4 მ / 2 მ სურვილისამებრ | 2–5 ტონა | ბრუნვა ≤3 მ | Y 1.5 მ; Z 1.5 მ | ორღერძიანი ორმაგი სვეტი; რეგულირება 0.5 მ | |
| H | მბრუნავი ინვერსიული C-ჩარჩოს ფორმის სამუშაო ადგილი | 1.4 მ / 2 მ სურვილისამებრ | 3–10 ტონა | ბრუნვა ≤3 მ | Z 1–2 მ; ბრუნვა ±90° | ორღერძიანი ორმაგი სვეტი; რეგულირება 0.5 მ | ნახევრად დახურული ღობე |
შექმენით დაცვის კონცეფცია ლოჯისტიკისა და გარე მოძრაობის გარშემო
მძიმე ნაწილების დაცვა არ წარმოადგენს აქსესუარების სტანდარტულ სიას. ის უნდა განიხილებოდეს აწევასთან, დატვირთვასთან, მომსახურების ამოცანებთან, კვამლის კონტროლთან და კონტროლირებად მოძრაობასთან ერთად.
იზოლაცია და ურთიერთდაკავშირება
განსაზღვრეთ დაცვა მაქსიმალური გადაადგილების, პოზიციონერების, დატვირთვის ზონებისა და პერსონალის შესვლის გარშემო.
აწევა და დიდი ნაწილების წვდომა
დაადასტურეთ ამწის ბილიკები, კარიბჭეები ან გახსნის ზონები, სამუშაო ნაწილის გადატანა და ანომალიების მოცილება.
კვამლისა და პროცესის ინტერფეისები
საერთო კონცეფციაში ჩართეთ შედუღების კვამლის შეკავება, კომუნალური მომსახურება, დამუშავების საშუალებები და აღჭურვილობის გაგრილება.
ტექნიკური მომსახურება და ვალიდაცია
უზრუნველყავით კონტროლირებადი პირობები მომსახურებისთვის, ჩირაღდნის გაწმენდისთვის, სანათის რეგულირებისთვის და უსაფრთხოების ფუნქციის დასადასტურებლად.
აღჭურვილობის მასშტაბის დაწყებამდე განსაზღვრეთ ნაწილის პოზიციონირება და ნაკერების რუკა
ნაწილის მიმოხილვა
ნახაზები, მასა, სიმძიმის ცენტრი, სახსრები, ვარიანტები და შემომავალი მდგომარეობა.
პოზიციონირების კონცეფცია
საყრდენი, ბრუნვა, დატვირთვა და ფიქსაცია-ინტერფეისის საზღვრები.
წვდომის კვლევა
რობოტის პოზა, გარე მოძრაობა, შეჯახება და მომსახურების ხელმისაწვდომობა.
პროცესი და დაცვა
შედუღების პროცედურა, სენსორები, კვამლი, ურთიერთდაბლოკვები და პერსონალის ურთიერთქმედება.
მიღების განმარტება
ნაწილების, ნაკერების, ტესტირების პირობების, დოკუმენტების და გადაწყვეტილების მიღების მეთოდის შეთანხმება.
ოთხი მძიმე შედუღების სცენარი სხვადასხვა შეზღუდვებით
შემთხვევები ასახავს მხოლოდ ნაწილების ოჯახებს, მოწყობას და პროცესზე ფოკუსირებას; ისინი არ განსაზღვრავენ მომხმარებელს, ფიქსირებული აღჭურვილობის პაკეტს ან შესრულების დაპირებას.
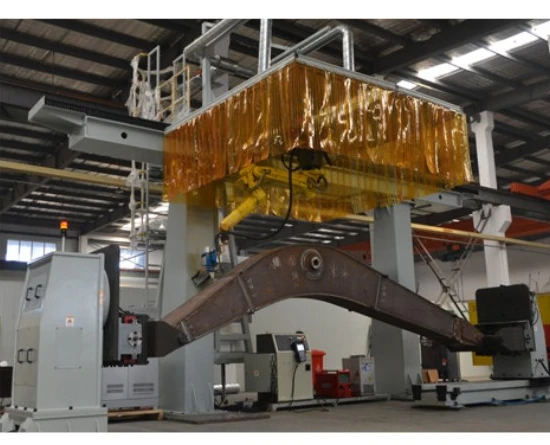
სამშენებლო ტექნიკის ბუმები და სხივები
დააჭირეთ გრძელ, დამზადებულ მონაკვეთებს, კოორდინაცია გაუწიეთ გარე მოძრაობას და შედუღების ადგილი დაუკავშირეთ რეალურ შეერთების რუკას.
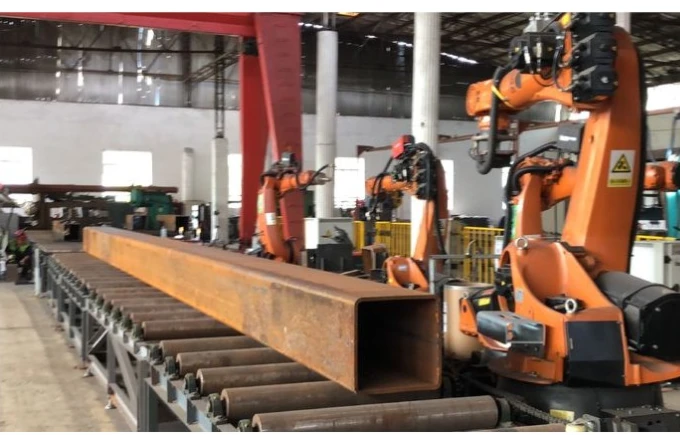
ფოლადის კონსტრუქციის მონაკვეთები
ყუთის სექციებისა და სტრუქტურული პროფილებისთვის დაგეგმეთ მრავალმხრივი წვდომა ერთი სამაგრი უნივერსალურად მიჩნევის გარეშე.
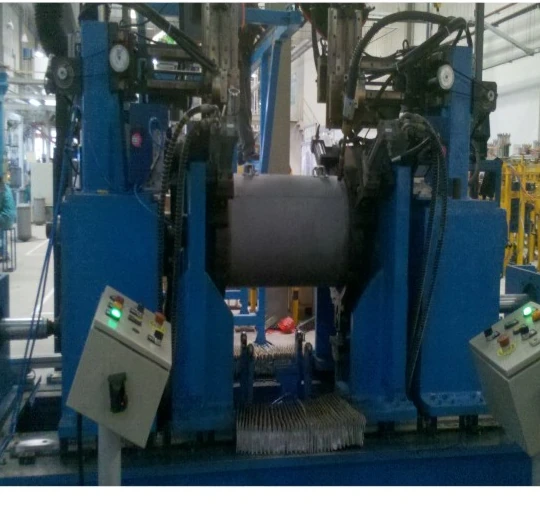
წნევის ჭურჭლის გარსი
ცილინდრული ნაკერებისთვის გამოიყენეთ კონტროლირებადი ბრუნვითი პრეზენტაცია დიამეტრის, საყრდენისა და დატვირთვის მეთოდის დადასტურებისას.
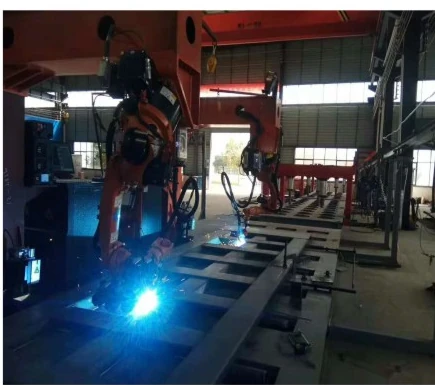
კომერციული სატრანსპორტო საშუალებების დამზადება
სამუშაო საყრდენის და სადგურის ნაკადის შერჩევამდე გამოყავით ავზები, ჩარჩოები და კორპუსის კონსტრუქციები ნაწილების მკაფიო ოჯახებად.
საინჟინრო საკითხები, რომლებიც კონცეფციის დიზაინამდე უნდა დასრულდეს
როგორ ხდება სიმძლავრის დიაპაზონის შემოწმება?
მიუთითეთ სამუშაო ნაწილის მასა, სამაგრის მასა, სიმძიმის ცენტრი, საყრდენი მეთოდი და დინამიური ორიენტაცია. პროექტის საინჟინრო გამოთვლები განსაზღვრავს შესაბამის დიაპაზონს.
როდის უნდა განიხილებოდეს რობოტის გარე მოძრაობა?
გაითვალისწინეთ, როდესაც ერთი სამონტაჟო პოზიცია ვერ ფარავს საჭირო სიგრძეს, სიმაღლეს ან ნაკერის კუთხეს, შემდეგ კი გადახედეთ შეჯახებას, სიმტკიცეს და მოვლა-პატრონობაზე წვდომას.
როგორ არის წარმოდგენილი გრძელი ან დიდი დიამეტრის ნაწილები?
შეადარეთ საყრდენის თავი-კუდი, ორმაგი სვეტი და პოზიციონირების სხვა კონცეფციები საყრდენთან, ბრუნვის დიამეტრთან, სიგრძის რეგულირებასთან, დატვირთვასთან და სამაგრების ინტერფეისებთან.
რა არის საჭირო მრავალპასიანი შედუღების მიმოხილვისთვის?
მიუთითეთ შეერთების მომზადება, მასალა, სისქე, შემავსებელი, გავლის თანმიმდევრობა, წინასწარი გათბობის ან გავლებებს შორის მოთხოვნები, ასევე სენსორებისა და პროგრამირების სტრატეგია.
როგორ ვითარდება მძიმე ნაწილების დაცვა?
რისკის შეფასება დააფუძნეთ მაქსიმალურ მოძრაობაზე, დატვირთვაზე, აწევაზე, პერსონალის შესვლაზე, კვამლის კონტროლსა და ტექნიკური მომსახურების ამოცანებზე.
შესაძლებელია თუ არა წარმოდგენილი კომპოზიციების ფიქსირებული პაკეტების სახით შეკვეთა?
ისინი ინჟინერიის საწყისი წერტილებია. მექანიკური, ელექტრო, ტექნოლოგიური, სამონტაჟო, დაცვისა და მიღების ფარგლები უნდა დადასტურდეს რეალურ ნაწილთან შედარებით.
დაიწყეთ სამუშაო ნაწილის მონაცემებით და ნაკერების რუკით
გაუზიარეთ ერთმანეთს ნაწილების დიაპაზონი, მასა, სიმძიმის ცენტრი, შეერთებები, დატვირთვის მეთოდი და ადგილმდებარეობის შეზღუდვები, რათა EVST-მა შეძლოს მძიმე ტვირთამწეობის შედუღების რობოტის სამუშაო სადგურის საწყისი წერტილის ჩარჩოში მოქცევა.