
რობოტული ბურუსის მოსაშორებელი უჯრედი ჩამოსხმისთვის: რობოტული უჯრედები, სპეციალური დანიშნულების მანქანები და სკანირებისა და ტრაექტორიის დაფქვა
რობოტული ბურუსების მოსაშორებელი უჯრედი არის ხელსაწყოებით აღჭურვილი უჯრედი, რომელშიც რობოტი ატარებს შპინდელს ან სახეხ თავს ჩამოსხმის გარშემო, რომელიც დამაგრებულია ფიქსირებულ სამაგრზე ან პოზიციონერზე.
განიხილეთ თქვენი სამუშაო ნაწილი →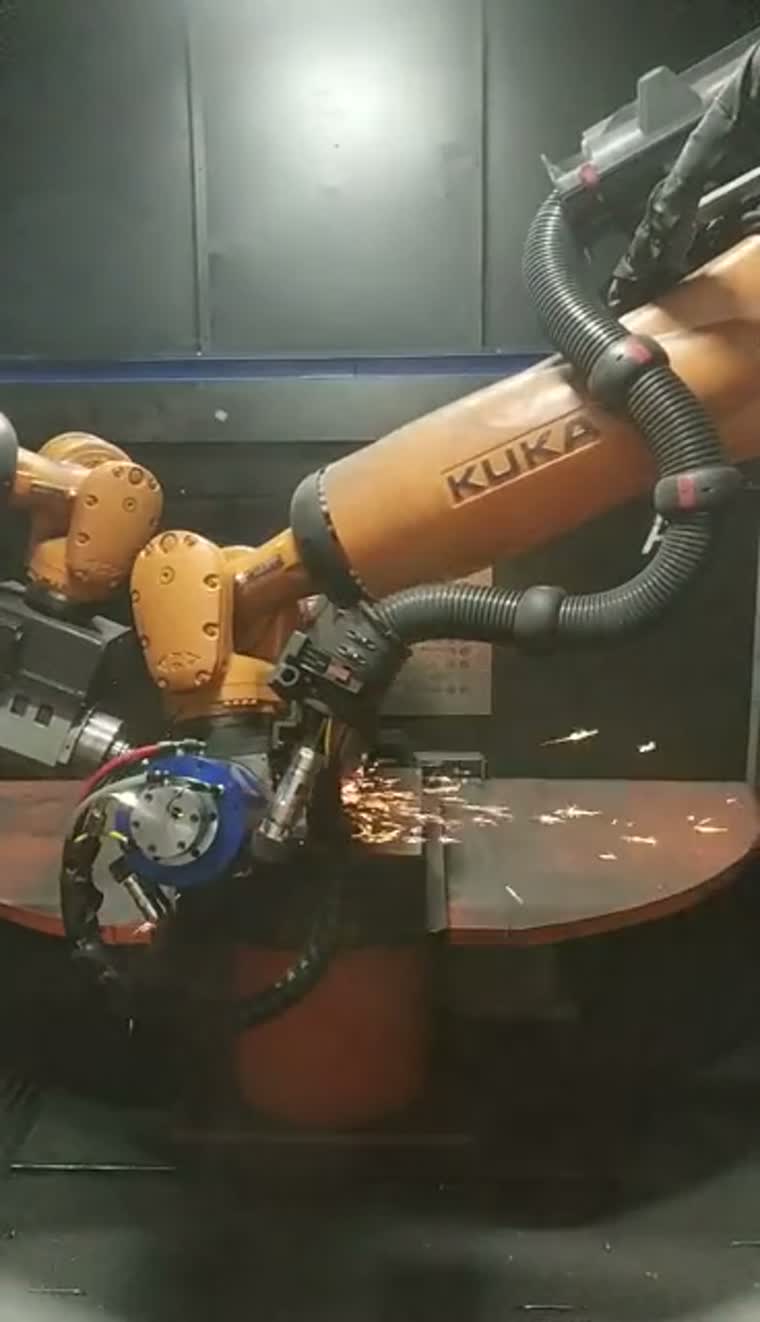
დაიწყეთ ქასთინგით და მისი შეზღუდვებით
ტიპური სამუშაო ნაწილების ოჯახებია ძრავის ბლოკები, ცილინდრის თავები, ტრანსმისიის კორპუსები და ძრავის კორპუსები. საკეტის განლაგებას განსაზღვრავს დამჭერი წვდომა, ბრუნვის კლირენსი და ხელსაწყოს მიდგომა.
შემომავალი ჩამოსხმული მასალები შეიძლება განსხვავდებოდეს კონტურისა და გამყოფი ხაზის პოზიციის მიხედვით. დამუშავების მარშრუტის შერჩევამდე გადახედეთ წარმომადგენლობით ჩამოსხმულ მასალებს, სამაგრების საცნობარო ადგილებს და დასამუშავებელ ადგილებს.
მაქსიმალური სამუშაო ნაწილის მასა: მოთხოვნის შემთხვევაში.
სამუშაო ნაწილის მაქსიმალური ზომები და სატრიალო კონვერტი: მოთხოვნის შემთხვევაში.
ხელსაწყოებით დასამაგრებელი განლაგება შეიძლება მოერგოს ისეთ სამუშაო ნაჭრებს, რომელთა ფიქსირებული დასამუშავებელი ხელსაწყოებით გადატანა რთულია; დამუშავების მარშრუტის გადაწყვეტილება ასევე დამოკიდებულია წვდომასა და ფიქსაციაზე.
უჯრედების განლაგება, ძალის კონტროლის ვარიანტები და მტვრის მოპოვებაუჯრედების კონფიგურაციები და ხელსაწყოებზე წვდომა
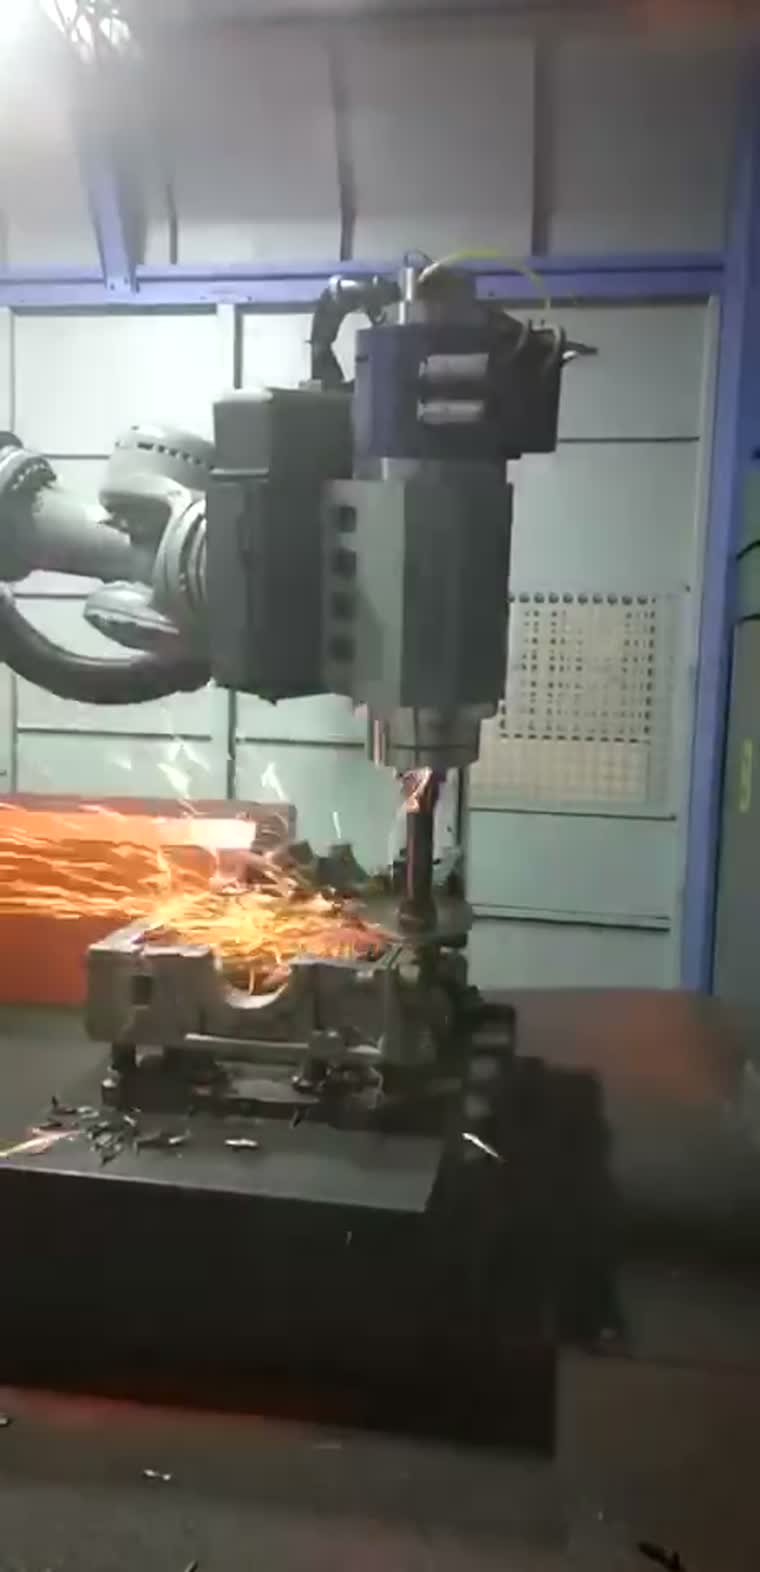
უჯრედის კონფიგურაციები აერთიანებს რობოტის მიერ დამაგრებულ ხელსაწყოს ფიქსირებულ სამაგრთან, პოზიციონერთან ან მონაცვლეობით მბრუნავ მაგიდასთან. ხელსაწყოსთან მიახლოება და ჩამოსხმასთან წვდომა განსაზღვრავს განლაგებას.
მცურავი შპინდელის ვარიანტების, ხელსაწყოების ავტომატური შეცვლისა და ხელსაწყოების საცავის მითითება შესაძლებელია საჭირო ოპერაციებისა და სამუშაო ნაწილების ნაკრების მიხედვით.
კონტროლირებადი შეხების ძალის დიაპაზონი: მოთხოვნის შემთხვევაში.
უჯრედების განლაგება, ძალის კონტროლის ვარიანტები და მტვრის მოპოვებაჩამოსხმული კორპუსები
ბურუსების მოშორების მარშრუტები ეხება ჩამოსხმის კორპუსებზე არსებულ ფლაკონებს, გამყოფ ხაზებს და კარიბჭის ნარჩენებს; შემომავალი ვარიაციები და ხელსაწყოებზე წვდომა განსაზღვრავს პროცესს.
ძრავები და ძრავის გადაცემათა კოლოფი
ძრავის ბლოკებისა და ცილინდრის თავებისთვის გარე კიდეებისა და გვერდითი ხვრელებისთვის შეიძლება საჭირო გახდეს სხვადასხვა ხელსაწყოები, ხოლო ხედვის ადგილმდებარეობისა და ხელსაწყოების შეცვლა შესაძლებელია პროცესის შესაბამისად.
ავტომობილებისა და მოტოციკლების კომპონენტები
ჩამოსხმული კომპონენტების ოჯახების შეფასება შესაძლებელია რობოტის უჯრედისთვის ან სპეციალური მანქანისთვის, სამაგრების საერთო მახასიათებლების და პროდუქტის ცვლილების სიხშირის გათვალისწინებით.
საავტომობილო წარმოება
ძრავის კორპუსის ბურუსების მოშორება რობოტებისა და სპეციალური მანქანების ინტეგრაციის ტიპური გამოყენებაა, სადაც თითოეული კორპუსის ოჯახისთვის განსაზღვრულია დამაგრების მონაცემები და კიდეებზე წვდომის არეალი.
რობოტის უჯრედი სპეციალური დანიშნულების მანქანის წინააღმდეგ
| სამუშაო ნაწილის ოჯახი | კონფიგურაცია | ღერძები და პოზიციები | გადართვის მოქნილობა | წარმოების მიქსი |
|---|---|---|---|---|
| დიდი ზომის ჩამოსხმული კორპუსები | რობოტის უჯრედი | ხელსაწყოს არტიკულირებული მოძრაობა; ფიქსირებული ან პოზიციონირებული სამუშაო ნაწილი | ხელსაწყოებისა და სამაგრების შეცვლა სხვადასხვა კორპუსისთვის | შერეული ოჯახები სხვადასხვა მახასიათებლებით |
| განმეორებითი ჩამოსხმის კომპონენტების ოჯახები | სპეციალური დანიშნულების მანქანა | კოორდინირებული ღერძები; ერთჯერადი ან მონაცვლეობითი პოზიციები | სპეციალური მოწყობილობები დაგეგმილი ცვლილებებით | განმეორებითი გარბენი განსაზღვრული ოჯახის ფარგლებში |
| მცირე კონტურული კომპონენტები | სპეციალური დანიშნულების მანქანა | კოორდინირებული ღერძები და ინდექსირებული პოზიციები | ინსტრუმენტების ცვლილებები მხარდაჭერილი კომპონენტების დიაპაზონში | კონტურის დამუშავების განმეორებითი ამოცანები |
| საშუალო და დიდი კომპონენტები | სპეციალური დანიშნულების მანქანა | ხაზოვანი ან ბრუნვითი ინდექსის მქონე განლაგებები | ნაწილის სპეციფიკური მოწყობილობები და პროცესის დაყენება | განსაზღვრული დამუშავების თანმიმდევრობები |
ყველა ველის შესადარებლად გადაახვიეთ ჰორიზონტალურად.
სპეციალური დანიშნულების მანქანები გადაწყვეტის დონეზე
სპეციალური დანიშნულების მანქანები უზრუნველყოფენ ხელსაწყოს კოორდინირებულ მოძრაობას ერთჯერადი, მონაცვლეობითი ან ინდექსირებული დამუშავების პოზიციებით. ისინი შეფასებულია გადაწყვეტის დონეზე ნაწილის ოჯახისა და სამაგრების განლაგების გარშემო.
სამუშაო ნაწილების მაგალითებია ტელეფონის კორპუსები, კამერის მოდულები, სეტ-ტოპ ბოქსის კორპუსები, კარის სახელურები და ავტომობილის პლასტმასის კომპონენტები.
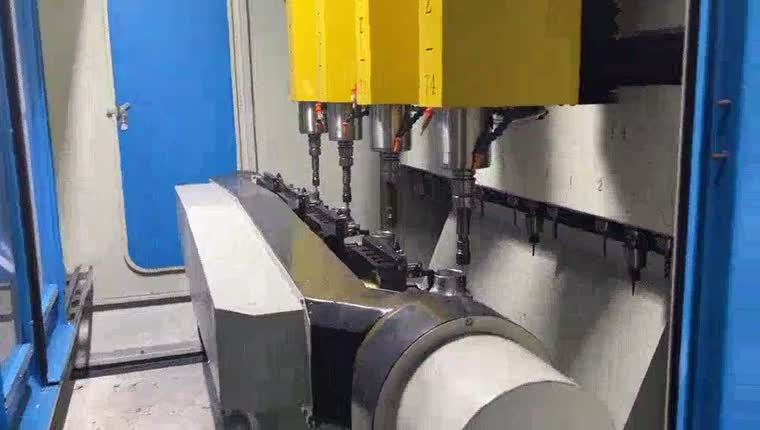
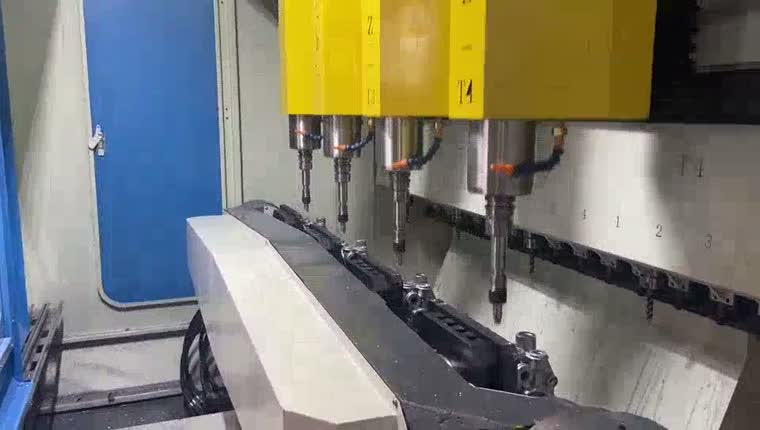
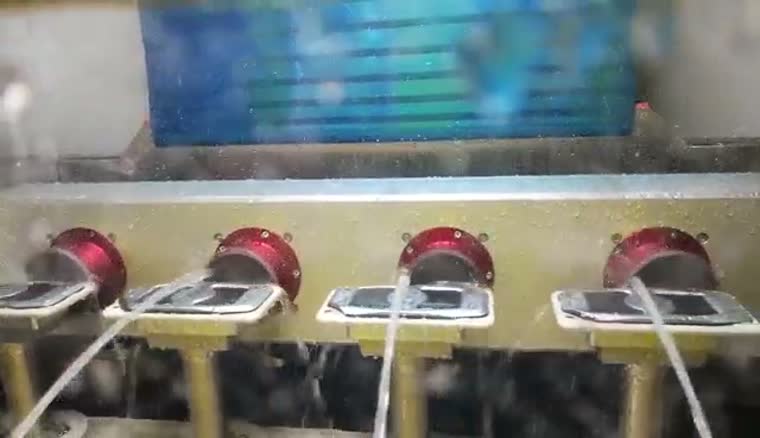
კონტურული დამუშავების შესაფერისი ამოცანებისთვის ხელმისაწვდომია სველი დამუშავების მეთოდი, ხელსაწყოს გარშემო სითხის გამოყენებით და მბრუნავი სამაგრების გამოყენებით. შესაფერისობა დამოკიდებულია მასალასა და სასურველ დასრულებაზე.
ღერძის კომპონენტების შემთხვევაში, სამაგრებისა და დამუშავების თანმიმდევრობის დაგეგმვისას გაითვალისწინეთ შედუღებიდან ბურუსების მოცილებაზე გადასვლა.
ღერძის შედუღება და შედუღების შემდგომი დამუშავებაEVST სკანირება-გზაზე დაფქვა
EVST Scan-to-Path Grinding წარმოქმნის დაფქვის გზას სკანირებული სამუშაო ნაწილის კონტურებიდან განსაზღვრულ დამუშავების რეგიონებში; ის არ გამორიცხავს პროცესის განსაზღვრის, სამაგრების დადასტურების ან დასრულებული ნაწილის შემოწმების საჭიროებას.
თავისუფალი პროგრამირების მქონე სახეხი რობოტისთვის, დაგეგმილი შემცირება არის წერტილ-წერტილში ბილიკის ხელით სწავლება. ხელსაწყოს შერჩევა, სკანირების დაფარვა, პროცესის საზღვრები და მიღების კრიტერიუმები ჯერ კიდევ უნდა დადგინდეს.
განიხილეთ თქვენი სამუშაო ნაწილი →სკანირებული კონტურიდან შესრულებამდე
დაასკანირეთ სამუშაო ნაწილი, განსაზღვრეთ კონტური განსაზღვრულ დამუშავების რეგიონში და შექმენით რობოტის შესრულების გზა. გზა უნდა შემოწმდეს ფიქსაციაზე წვდომისა და არჩეული ხელსაწყოს მიხედვით.
აღბეჭდეთ სამუშაო ნაწილის კონტური არჩეულ რეგიონში.
დამუშავების კიდის იდენტიფიცირება და ხელსაწყოს ბილიკის გენერირება.
შეასრულეთ შემოწმებული გზა შერჩეული საკონტაქტო ხელსაწყოთი.
კონცეფციის დიაგრამა · ნაბიჯები მოითხოვს სამუშაო ნაწილისა და უჯრის დადასტურებას.
იძულებით კონტროლირებადი შესრულება მხარს უჭერს კონტაქტს გენერირებული გზის განმავლობაში; იძულებით კონტროლის ვარიანტები და მათი სპეციფიკაციები შეირჩევა უფრო ფართო უჯრედის კონფიგურაციით.
უჯრედების განლაგება, ძალის კონტროლის ვარიანტები და მტვრის მოპოვებასამგანზომილებიანი ხედვა და ადაპტური გზები
სამგანზომილებიანი ვიზუალიზაციისა და დამუშავების საშუალებით შესაძლებელია სამუშაო ნაწილის წარმოდგენის შექმნა და მისი სივრცულ ვარიაციასთან ადაპტირება. CAD-ის გარეშე დამუშავება არჩევითია, სადაც კონტურისა და პროცესის დადგენა სკანირების საშუალებით არის შესაძლებელი; პროდუქტის შემოწმებაც არჩევითია.
სკანირების ხანგრძლივობა შეთანხმებული დაფარვისა და ტესტირების პირობებში: მოთხოვნის შემთხვევაში.
სკანირების სიზუსტე შეთანხმებული მასალის, გეომეტრიისა და ტესტირების პირობების შესაბამისად: მოთხოვნის შემთხვევაში.
ლაზერული აღმოჩენა და გადახრის კომპენსაცია
წერტილოვანი ლაზერული დეტექტირების საშუალებით შესაძლებელია მიმდინარე ნაწილის შედარება წინა ნაწილთან და გამყოფ ხაზზე პოზიციური ვარიაციის კომპენსირება. ეს შედარება ეხება ნაწილიდან ნაწილამდე გადახრას და არა CAD მოდელიდან გადახრას.
შედუღების ღეროს დამუშავების დროს შედუღების გამონაზარდის ლაზერული გაზომვა საშუალებას გაძლევთ განსაზღვროთ პოზიციის კომპენსაცია და კოორდინაცია გაუწიოთ დასრულების ხელსაწყოს. გაზომვისა და მოხსნის სტრატეგია უნდა შეესაბამებოდეს შეერთების სტრატეგიებს.
ოფლაინ პროგრამირება და სიმულაცია
ოფლაინ პროგრამირება ამზადებს რობოტის გზას უჯრედიდან გასასვლელად. შეჯახების შემოწმება და კოდის სიმულაციის მხარდაჭერა, სანამ პოსტპროცესორი შექმნის კონტროლერისთვის სპეციფიკურ პროგრამას.
განსაზღვრეთ ინსტრუმენტი, სამაგრი და რობოტის მარშრუტი.
გადახედეთ შეჯახებებს და მოახდინეთ პროგრამის სიმულირება.
გამომავალი კონტროლერის კოდი, შემდეგ კი დაადასტურეთ უჯრაზე.
კონცეფციის დიაგრამა · ნაბიჯები მოითხოვს სამუშაო ნაწილისა და უჯრის დადასტურებას.
სიმულაცია ხელს უწყობს მომზადებას; რობოტის პროგრამას, ხელსაწყოების გეომეტრიას და მოწყობილობებს კვლავ სჭირდებათ დადასტურება რეალურ უჯრედზე.
შედუღების შემდგომი და შედუღების მძივების დაფქვა
რობოტული შედუღების ნაკერის დაფქვისთვის შესაძლებელია რობოტის მიერ დამაგრებული დასრულების თავის გამოყენება ალუმინის ჩარჩოს გარშემო. სამაგრი უზრუნველყოფს შედუღების ღეროზე წვდომას, სანამ ინსტრუმენტი მიჰყვება არჩეულ ამოღების გზას.
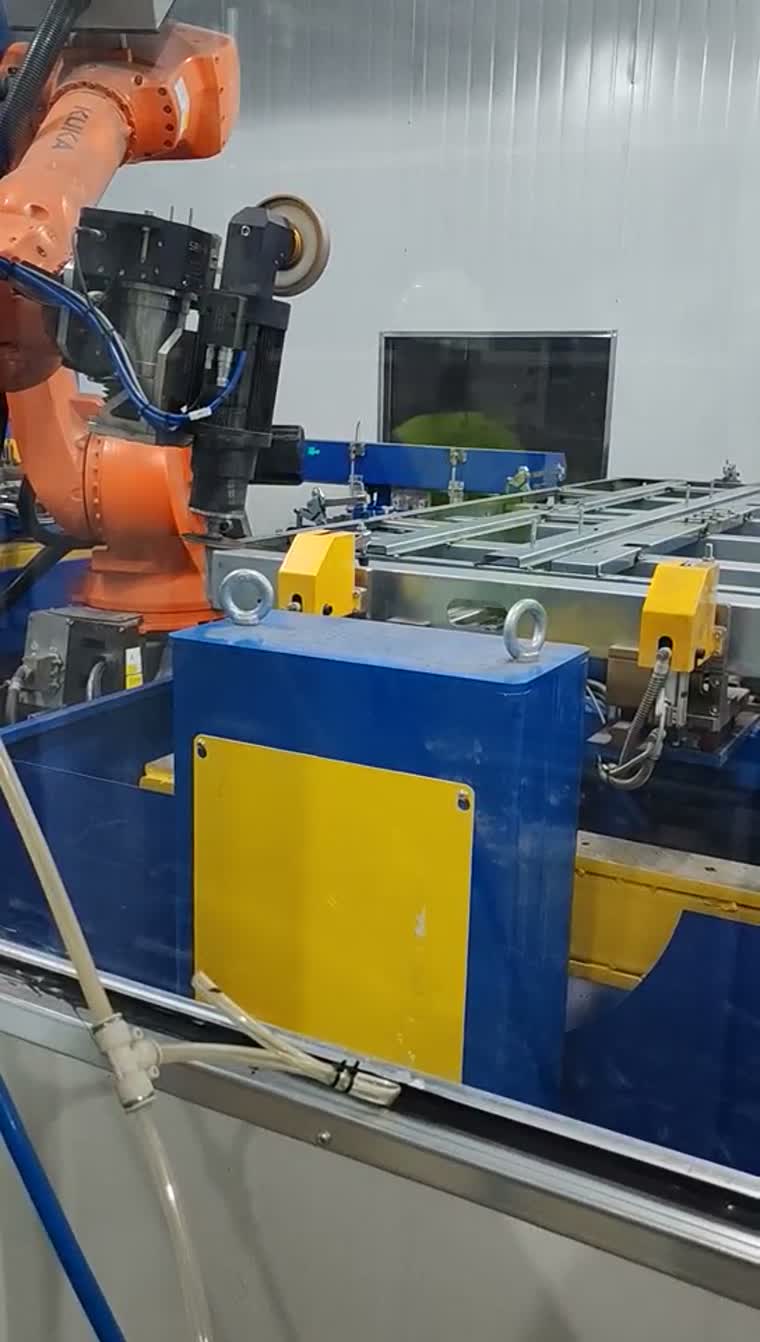
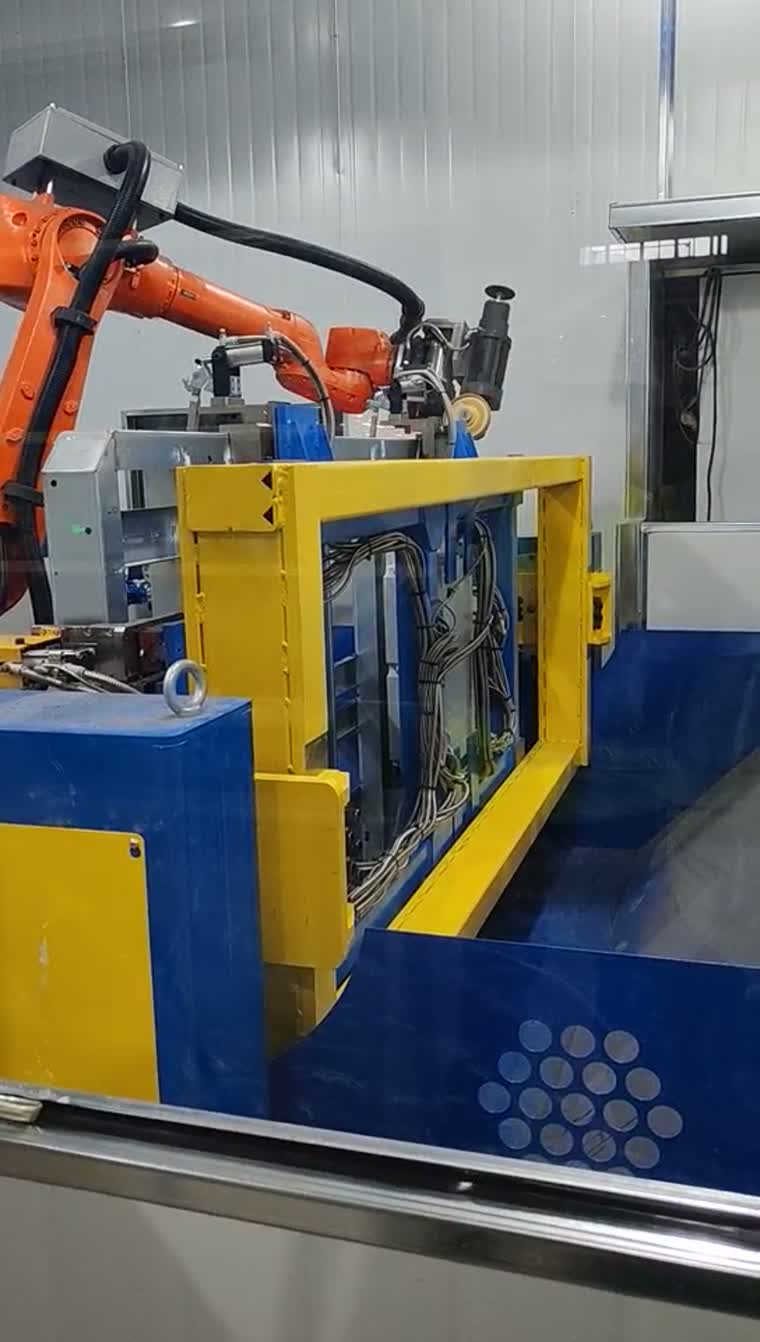
აკუმულატორის უჯრის ხახუნით-შედუღებით დასრულება დაკავშირებული პროცესია, რომელსაც აქვს საკუთარი სამონტაჟო და დამუშავების მოთხოვნები.
ბატარეის უჯრის დასრულება და მასთან დაკავშირებული პროცესის ვარიანტებიტიპიური აპლიკაციები და ინტეგრაციის ფარგლები
ტიპური გამოყენება მოიცავს ჩამოსხმული კორპუსის კიდეების გაწმენდას, ძრავის კომპონენტების ნაკაწრების მოცილებას და ჩარჩოს შედუღების მძივების დასრულებას. მიწოდების ფარგლები განისაზღვრება მოწყობილობების, ხელსაწყოების, რობოტების ინტეგრაციისა და პროცესის ვალიდაციის მიხედვით.
ჩატვირთვისა და გადმოტვირთვის ინტერფეისები განისაზღვრება ზემოთ და ქვემოთ მდებარე აღჭურვილობით.
კონფიგურაციის მიმოხილვის დასაწყებად გაუზიარეთ ერთმანეთს წარმომადგენლობითი სამუშაო ნაწილები, დასამუშავებელი კიდეები ან შედუღების ნაწილები, სამაგრების მონაცემები და მიღების კრიტერიუმები.
კითხვები ბურუსის მოსაშორებელი უჯრედის შერჩევამდე
რას ნიშნავს სინამდვილეში „პროგრამირებისგან თავისუფალი“ — სწავლების გარეშე თუ CAD მოდელის გარეშე?
ეს ნიშნავს პროცესის გზის გენერირებას აღმოჩენილი კონტურებიდან, რათა შემცირდეს წერტილოვანი სწავლება. პროდუქტის CAD მოდელის გარეშე მუშაობა არჩევით კონფიგურაციას წარმოადგენს; მოწყობილობები, ხელსაწყოები და პროცესის მიღება კვლავ საჭიროებს დადასტურებას.
როგორ წარმოიქმნება ხელსაწყოს გზა, როდესაც ჩამოსხმა ნაწილის მიხედვით განსხვავდება?
სკანირება განსაზღვრავს შესაბამის კონტურს განსაზღვრულ დამუშავების რეგიონში. ბილიკის გენერირება იყენებს ამ კონტურს, ხოლო შესაბამისი აღმოჩენის მოწყობა კომპენსირებას უკეთებს ნაწილიდან ნაწილამდე ვარიაციას. ფარგლებს გარეთ გეომეტრია მოითხოვს პროცესის მიმოხილვას.
როდის აჯობებს სპეციალური დანიშნულების ბურუსების მოსაშორებელი მანქანა რობოტულ უჯრედს?
სპეციალური დანადგარის შეფასება ღირს მაშინ, როდესაც ნაწილების ოჯახები, მოწყობილობები და დამუშავების თანმიმდევრობები მეორდება. რობოტის უჯრედის შეფასება შესაძლებელია მაშინ, როდესაც წვდომა, ხელსაწყოსთან მიახლოება ან პროდუქტის ნაკრები განსხვავებულ განლაგებას მოითხოვს; შეადარეთ ისინი რეალურ სამუშაო ნაწილებს.
შეიძლება თუ არა ერთ უჯრედში ბურუსების მოშორება და შედუღების შემდგომი დაფქვა?
მათი განხილვა შესაძლებელია საერთო კონცეფციის ფარგლებში, თუ მოწყობილობები, ხელსაწყოებზე წვდომა და პროცესის მოთხოვნები თავსებადია. მათი გაერთიანება პროექტის გადაწყვეტილებაა და არა ყველა განლაგებისთვის გათვალისწინებული სტანდარტული შესაძლებლობა.
რა ხელსაწყოების შეცვლაა საჭირო შერეული მოდელის წარმოებისთვის?
თავდაპირველად, თითოეული ნაწილის ოჯახისთვის განსაზღვრეთ ოპერაციები და საჭირო ხელსაწყოები. შემდეგ, ამ ნაკრების მიხედვით, შესაძლებელია ხელსაწყოების ავტომატური შეცვლა და ხელსაწყოების საცავის კონფიგურაცია, მათ შორის წვდომისა და მოწყობილობების გაწმენდის შემოწმება.
შესაძლებელია თუ არა ხედვის გზის გენერირების რეტროსპექტულად მორგება არსებულ უჯრედზე?
რეტროფიტის შესაფერისობა ფასდება თითოეულ შემთხვევაში ინდივიდუალურად. განახლების განსაზღვრამდე შეამოწმეთ რობოტი-კონტროლერის ინტერფეისები, სკანირების წვდომა, კალიბრაცია, ხელსაწყოს გეომეტრია და სამაგრების თავსებადობა; მხოლოდ სკანირების დემონსტრირება არ ადგენს უჯრედების თავსებადობას.