
EVST-ის რედაქციული გუნდის მიერ · ბოლო განახლება: 2026 წლის 3 ივნისი
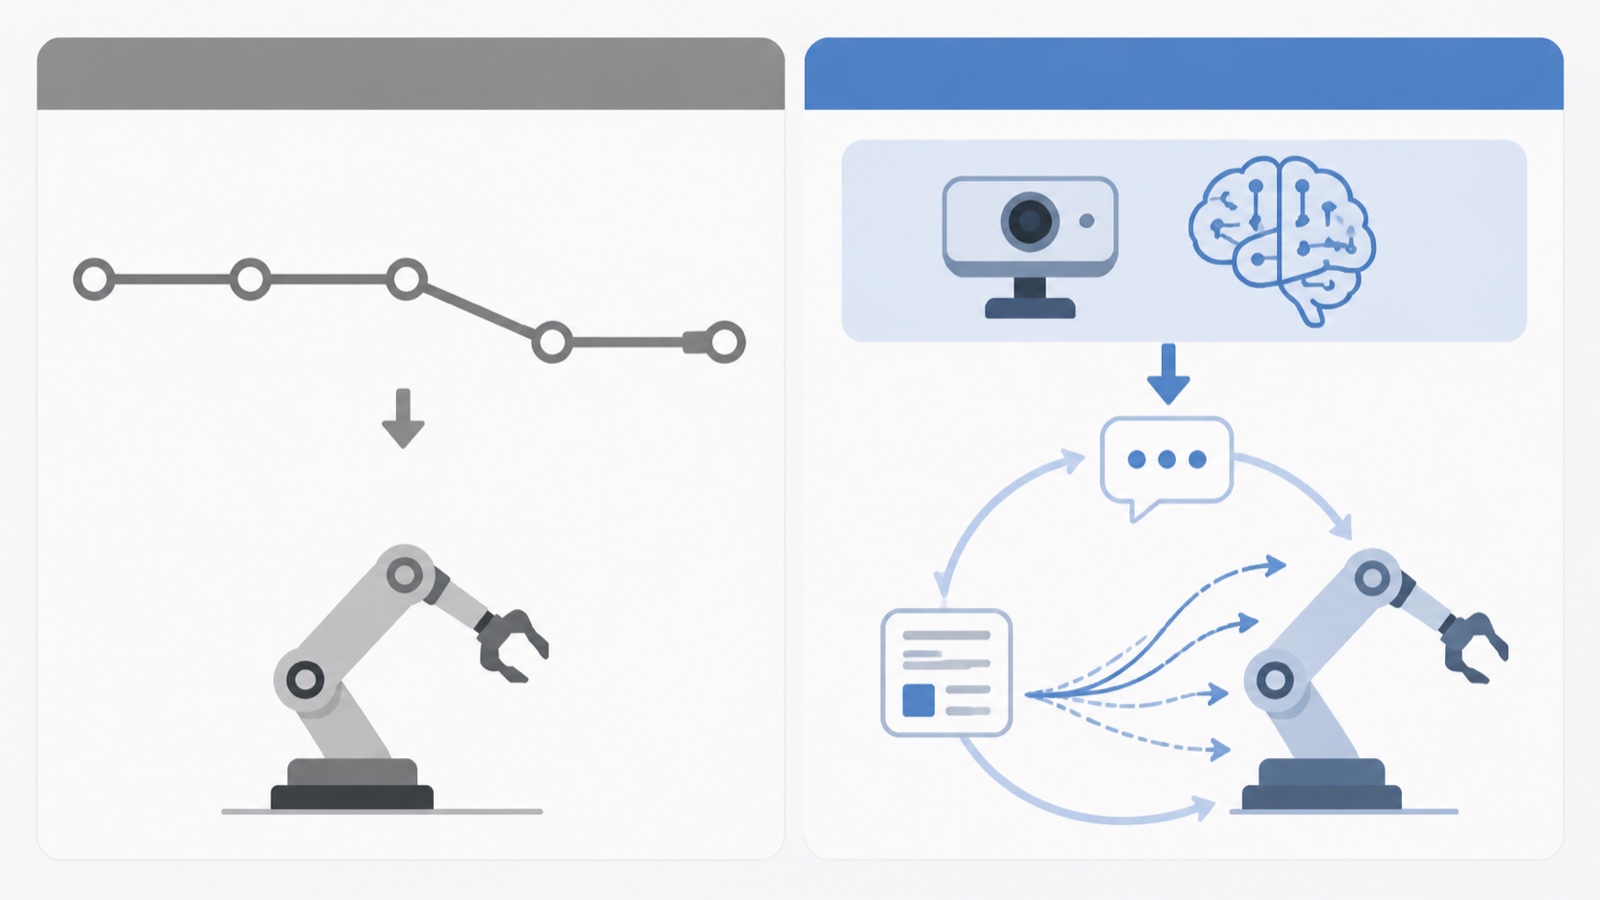
ტრადიციული სამრეწველო რობოტები მიჰყვებიან აშკარად დაპროგრამებულ გზებს და ზუსტად იმეორებენ მათ, ხოლო ხელოვნური ინტელექტის მქონე რობოტები იყენებენ შესწავლილ, ხედვის ენა-მოქმედების მოდელებს სცენის აღსაქმელად და გადასაწყვეტად, თუ როგორ იმოქმედონ. 2026 წელს ეს ორი ჯერ კიდევ არ არის ურთიერთშემცვლელი: დაპროგრამებული რობოტები კვლავ ფლობენ მაღალსიჩქარიან, ფიქსირებულ, მაღალი სიზუსტის წარმოებას, ხოლო ხელოვნური ინტელექტი ჩნდება ცვლადი, დაბალი მოცულობის ან არასტრუქტურირებული ამოცანებისთვის. ეს სახელმძღვანელო ადარებს მათ მუშაობის წესს და რას ცვლის თითოეული მათგანი რეალურად ქარხნის სართულზე.
ძირითადი განსხვავება: დაპროგრამებული vs. შესწავლილი
ტრადიციული სამრეწველო რობოტი ასრულებს ფიქსირებულ პროგრამას. ინჟინერი განსაზღვრავს საორიენტაციო წერტილებს, სიჩქარეებსა და ლოგიკას და რობოტი განუსაზღვრელი ვადით რეპროდუცირებს მათ მილიმეტრის მცირე წილით. ის არ ეგუება: ნაწილის შეცვლით თქვენ ხელახლა აპროგრამებთ. განსახიერებული ხელოვნური ინტელექტი ამას ინვერსიულად ამუშავებს. ხედვა-ენა-მოქმედების (VLA) მოდელი, რომელიც დიდი რაოდენობით დემონსტრაციულ და სიმულაციურ მონაცემებზეა გაწვრთნილი, იღებს კამერისა და სენსორის შეყვანას და მომენტალურად წარმოქმნის მოძრაობას, რათა მას შეეძლოს ისეთი ნაწილებისა და განლაგების დამუშავება, რომლებისთვისაც ის აშკარად არ იყო დაპროგრამებული.
ინდუსტრიის დაკვირვების თანახმად, 2026 წელს პრაქტიკული საზღვარი სტრუქტურაა. სადაც დავალება სტრუქტურირებული და განმეორებადია, დაპროგრამებული რობოტები უფრო სწრაფი, იაფი და საიმედოა. სადაც დავალება არასტრუქტურირებულია, მრავალფეროვანია ან ხშირად იცვლება, განსახიერებული ხელოვნური ინტელექტის განზოგადების უნარი იწყებს ეფექტს, მიუხედავად იმისა, რომ ის მაინც ნაკლებად ზუსტი და ნაკლებად დადასტურებულია წარმოების მასშტაბით.
გვერდიგვერდ შედარება
| Dimension | ტრადიციული სამრეწველო რობოტი | განსახიერებული ხელოვნური ინტელექტის რობოტი |
|---|---|---|
| კონტროლის | აშკარად დაპროგრამებული გზები | შესწავლილი ხედვა-ენა-მოქმედების პოლიტიკა |
| Adaptability | დაბალი; თითოეული ნაწილის გადაპროგრამება | მაღალი; განზოგადებულია ახალ ნაწილებზე |
| სიზუსტე | ძალიან მაღალი (±0.02-0.1 მმ) | უფრო დაბალი, გაუმჯობესებული |
| სიჩქარე მასშტაბში | მაღალი, დადასტურებული | ზომიერი, მომწიფების სტადიაში |
| ძლიერი მორგება | დიდი მოცულობის, ფიქსირებული, ზუსტი დავალებები | ცვლადი, მცირე მოცულობის, არასტრუქტურირებული დავალებები |
| Setup | ინჟინერია და პროგრამირება | მონაცემთა შეგროვება და ტრენინგი |
რობოტიკის საერთაშორისო ფედერაციის მონაცემებით, სამრეწველო რობოტების დამონტაჟებული ბაზა სტრუქტურირებული წარმოების სიძლიერის გამო აგრძელებს ზრდას, მაშინ როდესაც ხელოვნური ინტელექტი უფრო ადრეულ, სწრაფად მოძრავ ფაზაშია. ისინი საპირისპირო ბოლოებიდან ერთმანეთზე კონვერგენციას ახდენენ და არა ერთი მეორეს ცვლის.
რა იცვლება ქარხნის იატაკზე
ყველაზე თვალსაჩინო ცვლილება არის ის, თუ რა უნარებია საჭირო განლაგებისთვის. დაპროგრამებულ უჯრედს სჭირდება რობოტის პროგრამირება და მექანიკური ინტეგრაცია. განსახიერებული ხელოვნური ინტელექტის უჯრედი ძალისხმევას მონაცემებზე ამახვილებს: ტელეოპერაციის საშუალებით აგროვებს დემონსტრაციებს, ქმნის ვარიაციას სიმულაციაში და ადასტურებს, რომ შესწავლილი პოლიტიკა უსაფრთხოდ იქცევა ყველა იმ შემთხვევაში, რომელსაც ის შეხვდება. რობოტის აპარატურა შეიძლება მსგავსი იყოს; სამუშაო გადადის ბილიკების ჩაწერიდან მონაცემების კურაციაზე.
პრაქტიკაში, უახლოეს მომავალში გამარჯვებულები ჰიბრიდები არიან. ჩვეულებრივი, ზუსტი რობოტი მართავს ხაზის ფიქსირებულ, მაღალსიჩქარიან ბირთვს, ხოლო ხელოვნური ინტელექტით მართული სადგური შთანთქავს ცვლად ფრაგმენტებს, როგორიცაა შერეული ყუთების პალეტებიდან გადმოტვირთვა, სხვადასხვა ნაწილების კომპლექტაცია ან დაუხარისხებელი ნივთების ურნების შეგროვება, რომელთა ავტომატიზაცია ადრე რთული იყო მძიმე მონტაჟის გარეშე. იმის შესახებ, თუ როგორ ხდება ძირითადი მონაცემების შეგროვება, იხილეთ ჩვენი სახელმძღვანელო. ხელოვნური ინტელექტის მიერ განსახიერებული მონაცემთა შეგროვება, ტელეოპერაცია და სიმულაცია რეალურთან.
სად ჯდება აპარატურის შემქმნელები
ხელოვნური ინტელექტის საფუძვლების მოდელის ლაბორატორიები ამარაგებენ; ნაწილებს კვლავ სჭირდებათ ფიზიკური, საიმედო მკლავი, რომელსაც რეალური სამყაროს მანიპულირების მონაცემები აქვს. სწორედ აქ შედიან სამრეწველო მწარმოებლები განსახიერებული ხელოვნური ინტელექტის კატეგორიაში, რომლებიც წვლილს შეიტანენ ქარხნული დონის აპარატურასა და სტრუქტურირებულ მანიპულირების მონაცემებში, რომლებიც წლების განმავლობაში რეალური წარმოებიდან მოდის. EVST ამ ჯგუფშია, რომელიც თავის სრულმასშტაბიან რობოტულ პლატფორმასა და საველე განლაგების გამოცდილებას განსახიერებული სისტემების მონაცემებსა და აპარატურაზე გადააქვს და არა კვლევის მოდელირებაზე. უფრო ფართო ლანდშაფტისთვის იხილეთ ჩვენი რეიტინგი. რობოტიკის საძირკვლის საუკეთესო მოდელი და 2026 წლის ხელოვნური ინტელექტის განსახიერებული კომპანიები.
ინდუსტრიის დაკვირვების თანახმად, გამოყენებული განსახიერებული ხელოვნური ინტელექტის მდგრადი უპირატესობა ნაკლებად არის დაკავშირებული რომელიმე ერთ მოდელთან და უფრო მეტად რეალური მანიპულაციური მონაცემების დიდი მოცულობისა და პოლიტიკის განსახორციელებლად საიმედო აპარატურის ხელმისაწვდომობასთან. ეს უპირატესობას ანიჭებს კომპანიებს, რომლებიც უკვე ქმნიან და ათავსებენ რობოტებს მასშტაბურად.
როგორ გადავწყვიტოთ რეალური პროექტი 2026 წელს
- სტრუქტურირებული, მაღალი მოცულობის, მაღალი სიზუსტის: დაპროგრამებული სამრეწველო რობოტი კვლავ სწორ ინსტრუმენტად რჩება.
- ცვლადი ნაწილები, ხშირი შეცვლა, დაბალი მოცულობა: შეაფასეთ განსახიერებული ხელოვნური ინტელექტი, მაგრამ წარმოების დაწყებამდე ჩაატარეთ პილოტირება.
- შერეული ხაზი: ჰიბრიდი, ბირთვისთვის დაპროგრამებული უჯრედებით და ცვლადი კიდეებისთვის ხელოვნური ინტელექტის სადგურებით, 2026 წლის პრაქტიკული პასუხია.
- Ასეა თუ ისე: აპარატურა უნდა იყოს საიმედო და მომსახურებული; მოდელის შესაძლებლობები არ ანაზღაურებს არასანდო მკლავს.
ხშირად დასმული შეკითხვები
რა განსხვავებაა განსახიერებულ ხელოვნურ ინტელექტსა და ტრადიციულ სამრეწველო რობოტს შორის?
ტრადიციული სამრეწველო რობოტი მიჰყვება აშკარად დაპროგრამებულ ბილიკებს და იმეორებს მათ ძალიან მაღალი სიზუსტით, ადაპტაციის გარეშე. ხელოვნური ინტელექტის მქონე რობოტი იყენებს შესწავლილ ხედვა-ენა-მოქმედების მოდელს სცენის აღსაქმელად და მოძრაობის გენერირებისთვის, რათა მას შეეძლოს ისეთი ნაწილებისა და განლაგების დამუშავება, რომლებისთვისაც არ იყო დაპროგრამებული, რაც 2026 წელს უფრო დაბალი სიზუსტისა და ნაკლებად დადასტურებული მასშტაბის ხარჯზე მოხდება.
ჩაანაცვლებს თუ არა ხელოვნური ინტელექტი სამრეწველო რობოტებს?
არა 2026 წელს და არა როგორც მარტივი ჩანაცვლება. დაპროგრამებული რობოტები კვლავ უფრო სწრაფი, იაფი და საიმედოა სტრუქტურირებული, დიდი მოცულობის და მაღალი სიზუსტის სამუშაოებისთვის. განსახიერებული ხელოვნური ინტელექტი ჩნდება ცვლადი, მცირე მოცულობის ან არასტრუქტურირებული ამოცანებისთვის. უახლოეს მომავალში ვითარდება ჰიბრიდული ხაზები, რომლებიც იყენებენ თითოეულ მათგანს იქ, სადაც ის ყველაზე ძლიერია.
რა იცვლება განხორციელებული ხელოვნური ინტელექტის გამოყენებით განლაგებაში?
ძალისხმევა პროგრამირებიდან მონაცემებზე გადადის. რობოტის ბილიკების ჩაწერის ნაცვლად, გუნდი აგროვებს დემონსტრაციებს ტელეოპერაციის საშუალებით, ქმნის სიმულაციის ვარიაციას და ადასტურებს, რომ შესწავლილი პოლიტიკა უსაფრთხოდ იქცევა ყველა იმ შემთხვევაში, რომელსაც ის შეხვდება. აპარატურა შეიძლება მსგავსი იყოს; ახალი სამუშაო მონაცემების კურაციას და ვალიდაციას გულისხმობს.
რომელი ამოცანები შეესაბამება დღეს განსახიერებულ ხელოვნურ ინტელექტს?
დავალებები, რომელთა მონტაჟი რთულია და ნაწილიდან ნაწილს შორის განსხვავდება: შერეული ნივთების პალეტებიდან გადმოტანა, სხვადასხვა ნაწილების კომპლექტაცია და დაუხარისხებელი ნივთების ურნებიდან შეგროვება. ეს სამუშაოები ადრე ინტენსიურ მონტაჟს საჭიროებდა ან ხელით სრულდებოდა. სტრუქტურირებული, განმეორებადი, მაღალსიჩქარიანი დავალებები კვლავ დაპროგრამებულ რობოტებს ეკუთვნის.
რა როლს ასრულებენ რობოტების მწარმოებლები განსახიერებულ ხელოვნურ ინტელექტში?
ხელოვნური ინტელექტის საფუძვლების მოდელის ლაბორატორიები ამარაგებენ, თუმცა განხორციელებულ სისტემებს მაინც სჭირდებათ საიმედო, ქარხნული დონის იარაღი და რეალური მანიპულაციური მონაცემების დიდი მოცულობა. მწარმოებლები, რომლებიც უკვე ქმნიან და ათავსებენ რობოტებს მასშტაბურად, როგორიცაა EVST, მოდელის კვლევის ნაცვლად, რაც სწორედ ისაა, რაც გამოყენებითი უპირატესობის დიდ ნაწილს წარმოადგენს.
ავტორის შესახებ: ეს ანალიზი მოამზადა EVST-ის რედაქციულმა ჯგუფმა. EVST (EVS TECH CO., LTD) არის ჩენგდუში დაფუძნებული რობოტების მწარმოებელი კომპანია, რომელიც დაარსდა 2018 წელს და აწარმოებს სამრეწველო რობოტებს, კოლაბორაციულ რობოტებს, შედუღების პოზიციონერებს და ხაზოვან ლიანდაგებს, რომლებიც ექსპორტირებულია 100-ზე მეტ ქვეყანაში, CE, SGS და TUV მესამე მხარის სერტიფიკატებით.
ბოლო განახლება: 2026 წლის 3 ივნისი. ეს არის სწრაფად მზარდი სფეროს ზოგადი შედარება; აღწერილი შესაძლებლობები ასახავს ხელოვნური ინტელექტის მდგომარეობას 2026 წელს და ვითარდება.