
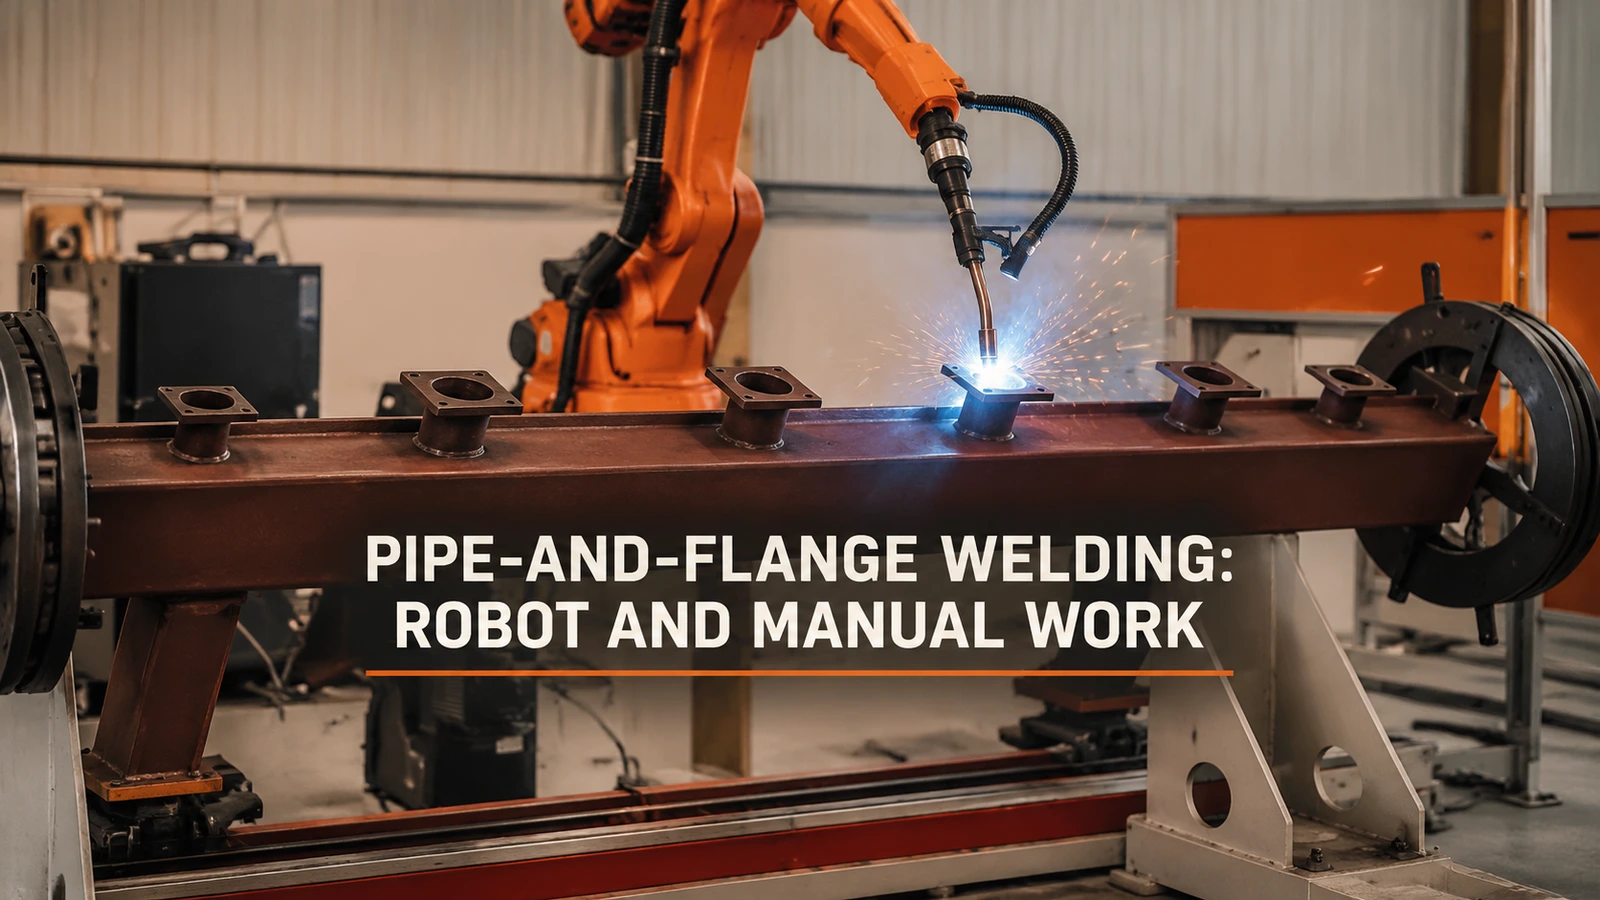
ロボットによるパイプとフランジの溶接においては、まず、常に一定の位置に溶接でき、かつ完全な溶接動作で到達可能な接合部から着手してください。アクセスが困難な箇所、接合部の精度が変動する箇所、および次の組立作業の準備に必要な作業は、検討範囲に含めてください。最初の自動化ステップとして、組立作業全体を自動化する必要なく、繰り返し発生する一連の溶接箇所を対象とすることが有効です。
組み立て作業を、セルが実際に繰り返し実行できるジョブに分割する
円形継手は反復溶接を議論する上で有用な形状ですが、その形状だけではロボット溶接に適しているとは言えません。溶接トーチには、アプローチ経路、必要な溶接箇所周辺の適切な溶接方向、そして出口が必要です。支持具やクランプによって、溶接開始点へのアクセスは確保される一方で、経路の別の部分が妨げられる可能性があります。
初期レイアウト検討では、図面に各接合部をマークし、その横に実際のクランプ位置と支持位置を示します。接合部を候補として分類するのは、予定している溶接トーチで提案された動作全体を確認した後でなければなりません。接合部で異なる方法が必要な場合は、アセンブリの位置を変更する場合と、その特定の溶接を手動で行う場合を比較検討してください。部品全体を自動化するためだけに、ロボットが隅々まで届くようにしてはいけません。
添付のアプリケーション映像では、両端に支持部材を備えた長尺アセンブリのパイプとフランジの接続部におけるロボットによる円周溶接の様子が映し出されています。クローズアップ映像では、パイプの接続部と穴あけ加工されたフランジが確認できます。これらは作業の様々な場面を捉えたものであり、アセンブリがどのように溶接トーチに供給されるかを説明する上で有用な出発点となります。
00:05 — ロボット溶接トーチが、支持された長いアセンブリのパイプ接続部で作業している。
再現性のある溶接には、準備されたアセンブリが依然として必要である。
ロボットアーク溶接の計画においては、一貫した接合部の位置合わせが重要です。なぜなら、繰り返しの動作では、接合部が常に同じ位置に配置されることが求められるからです。その動作の前に何を行う必要があるかを評価してください。具体的には、バリエーションの特定、部品のロード、パイプとフランジの位置合わせ、合意された接合部の位置合わせの確立、そして組み立ての固定です。これらは割り当てるべき作業の提案であり、撮影された作業ステーションの人員配置方法の説明ではありません。
合理的な分担としては、ロボットが溶接工程を担当する間、オペレーターがローディングと位置合わせを行うという方法が考えられます。別の用途では、追加の搬送装置が必要になる場合もあります。溶接に必要なリソースが準備作業に費やす場合や、新しいバリエーションで治具の大幅な調整が必要になる場合は、選択肢が変わってきます。高速溶接動作では、こうした補助作業を注文から除外することはできません。
試作オーダーを使用して、溶接、準備、荷降ろし、段取り替えをそれぞれ個別に記録します。作業が実際に重複する場合は、単純に各作業時間を合計するのではなく、結果として得られるオーダー完了時間を比較します。1人の作業員または1つの治具で作業を順番に行う必要がある場合は、その依存関係を維持します。これにより、次に投資すべきものが、溶接の自動化の強化、設置場所の容易化、または積載方法の改善のいずれであるかが明らかになります。
手溶接を維持することが妥当なのはどのような場合か?
実際の注文内容に合わせて自動化するには、過剰な位置調整や工具交換作業が必要となる場合、制限付きジョイントを維持することは妥当な選択肢となり得ます。少量生産だからといって必ずしも手作業になるわけではありません。再利用可能な工具を使えば、バランスを変えることができます。繰り返し発生すると予想される注文について、セットアップの手間と残りの手作業を比較検討してください。
提案された分割ルートについては、ロボットの作業完了後に部品をどこに送るか、残りのジョイントをどのように識別するかを合意しておく必要があります。アークタイムを削減するものの、手作業による引き渡しが煩雑になるような計画では、タスクの割り当てを完了させるのではなく、問題を別の場所に移動させただけになってしまいます。
自動化したい溶接継手グループを図面または鮮明な写真にマークしてください。溶接セルレイアウトと代表的な試作範囲について話し合うため、荷重方向、位置決め方法、および典型的な変更点をEVSTにご持参ください。
関連する ディスクジョイントの取り付けとトーチへのアクセス この議論では、円形ジョイントの部品表現に関する問題が展開される。