
洗浄経路は、処理対象の表面、除去すべき汚染物質、および部品の形状に基づいて選択します。固定ノズルは、部品と搬送装置の配置が安定している場合に適しています。異なる面に対して異なるアプローチ方向が必要な場合や、部品の種類が変わる場合は、ロボットが保持するランスを検討する価値があります。いずれの経路においても、液体回路と湿潤領域保護を動作に統合します。ノズルの移動は、システムの一部にすぎません。
吊り下げ部品のスプレー作業をご覧ください
映像には、覆いを被せられたロボットが長いランスを持ち、吊り下げられた大型の成形金属部品に扇状の液体スプレーを噴射する様子が映っている。噴射方向は下端と側面付近で変化する。吊り下げ構造、ランス、そして周囲の湿潤環境はすべて、統合レイアウトに関連する要素である。
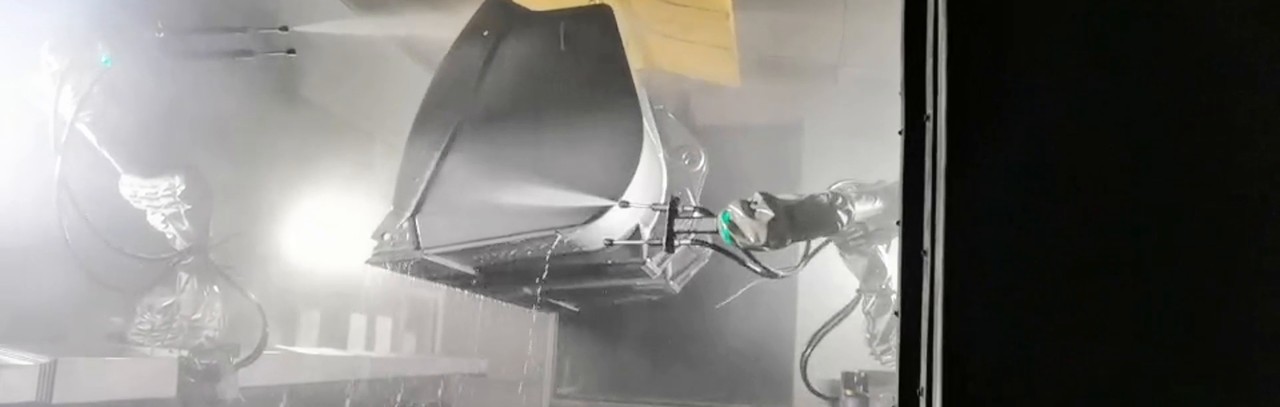
メイン映像 00:03 — ランスの前に吊り下げられた板金部品があり、その前面と噴射方向が見える。
難所の表面に到達する2つの方法を比較する
まず、実際の部品を所定のハンガーに取り付けた状態で、必要な表面をマーキングします。折り返しエッジ、凹部、または吊り下げ接触部が、直接噴霧経路を妨げる可能性があります。提案書では、圧力が変わらない方向に加わるのではなく、液体がその場所に到達する仕組みを示す必要があります。
ノズルの種類、目標までの距離、圧力、流量は相互に影響し合います。ノズルを目標に近づけると、照射範囲が狭くなる一方で、衝撃力は増大します。そのため、同じ領域をカバーするには、複数回の照射やノズルの向きの変更が必要になる場合があります。したがって、これらの変数を、照射経路と利用可能な液体供給量と合わせて選択します。
| デザインに関する質問 | 固定ノズル配置 | ロボットが持つ槍 |
|---|---|---|
| 安定した繰り返し部分とハンガー | 繰り返し提示される内容に対してノズルの方向を配置する | プログラムされたアプローチと部品参照を定義します |
| 隠れた戻りエッジ | 便利なスプレー方向を追加したり、部品の表示方法を変更したりできます | 工具やホースに干渉しないよう、ランスを使いやすい方向に向けます。 |
| 部品形状の変化 | ノズル、ハンガー、またはセットアップの変更が必要かどうかを評価してください。 | 到達可能な領域内でレシピと経路の変更を評価する |
| 処理時間 | 選択したウォッシュ配置内で露出を設定します。 | 必要なサーフェスに処理パスと遷移を割り当てます。 |
ロボット方式の場合、ランスとホースの経路全体を計画します。プロセスが許す限り、流体供給セクションを処理経路に接続し、遷移時にバルブの状態を定義します。ポンプ、バルブ、ロボットのシーケンスには合意されたインターフェースが必要です。経路を教えるだけでは、液体の供給は定義されません。
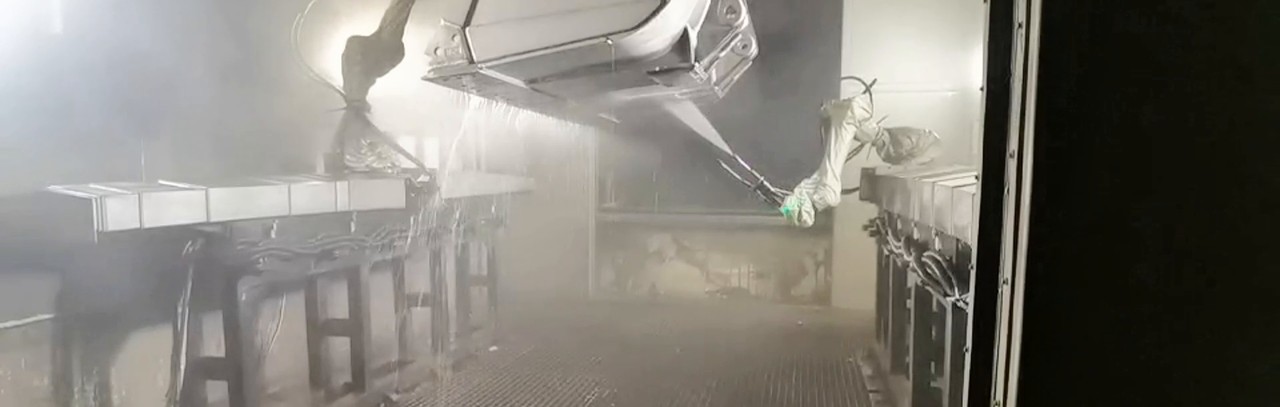
メイン映像 00:25 — 下部の縁とランスの位置関係を示し、噴霧方向を説明します。
ノズルに送られるものと戻ってくるものを設計する
供給経路に沿って供給コンセプトを具体的に定めます。具体的には、選択された媒体、必要な供給条件、ろ過または媒体処理、回収および返却方法、そして液体が再利用される浴槽のメンテナンスなどです。除去された汚染物質は液体回路に入るため、再利用される液体の状態もプロセス計画に含める必要があります。
これにより、実用的なレイアウト決定が可能になります。ロボットのセットアップを崩すことなく、フィルターやサービスポイントへのアクセスを確保します。回収した液体を、目的の戻り経路または廃棄経路にルーティングします。ポケットやハンガーからの排水を含め、次の工程で別途乾燥工程が必要かどうかを判断します。適切な媒体と許容限界は、実際の汚染状況と下流工程の要件に基づいて決定されます。
洗浄後の次の工程では、 洗浄後の排水とミスト遮断に関するレビュー セル周辺の残留液の流れ、収集、待ち時間、およびアクセスを関連付けます。
湿潤環境下での設置に対する保護対策を指定してください。
ロボットカバー、本体のシーリング、保護されたケーブル配線口、およびキャビネットの位置は、それぞれ独立した設計項目です。これらを、噴霧への曝露、温度、および選択された媒体に対して評価します。公表されている清掃ロボットの設計では、密閉構造、保護材、内部配線、監視された正圧などの組み合わせが用いられています。これらを、スリーブを保護仕様全体として扱うのではなく、機器のオプションとして評価します。
正圧パッケージを選択した場合、その供給、監視、および保護機能喪失状態への対応は、制御範囲に含まれます。同じレビューでは、繰り返し反転するホースの配管、メンテナンスアクセス、および設置場所の清掃と保守方法についても検討します。
汚れた部分のある試練が同程度のルートを選択してください
対象となる搬送装置に、実際に汚染された部品を使用してください。提案間で、開始条件と合意されたプロセス変数を比較可能な状態に保ってください。スプレーが到達する場所を記録し、指定された除去結果と、選択した検査方法との材料適合性を評価してください。容易に露出する面だけでなく、困難なバリアントと積載されたハンガーも含めてください。
この試験を利用して、固定方向で十分かどうか、可動ランスが追加の動作に見合うだけの価値があるかどうか、あるいは制限要因が媒体回路または液体回路のどちらにあるかを判断してください。
EVSTの統合に関するご相談の際は、前面/背面およびハンガーの写真、汚染事例、次工程の要件、製品変更パターンをお送りください。これらの情報をもとに、セル構成を選択する前に、ノズル経路、液界面、保護範囲を検討いたします。 吊り下げ式洗浄システムについて説明する.