
La progettazione di un sistema di movimentazione per piccoli componenti presenta due problematiche di riferimento: l'elemento che identifica un componente in arrivo e la posizione fisica in cui il componente dovrebbe arrivare. Un'immagine chiara nell'area di prelievo non è sufficiente, di per sé, a definire il dispositivo di ricezione o a stabilire un posizionamento corretto.
Descrivi entrambe le estremità del movimento
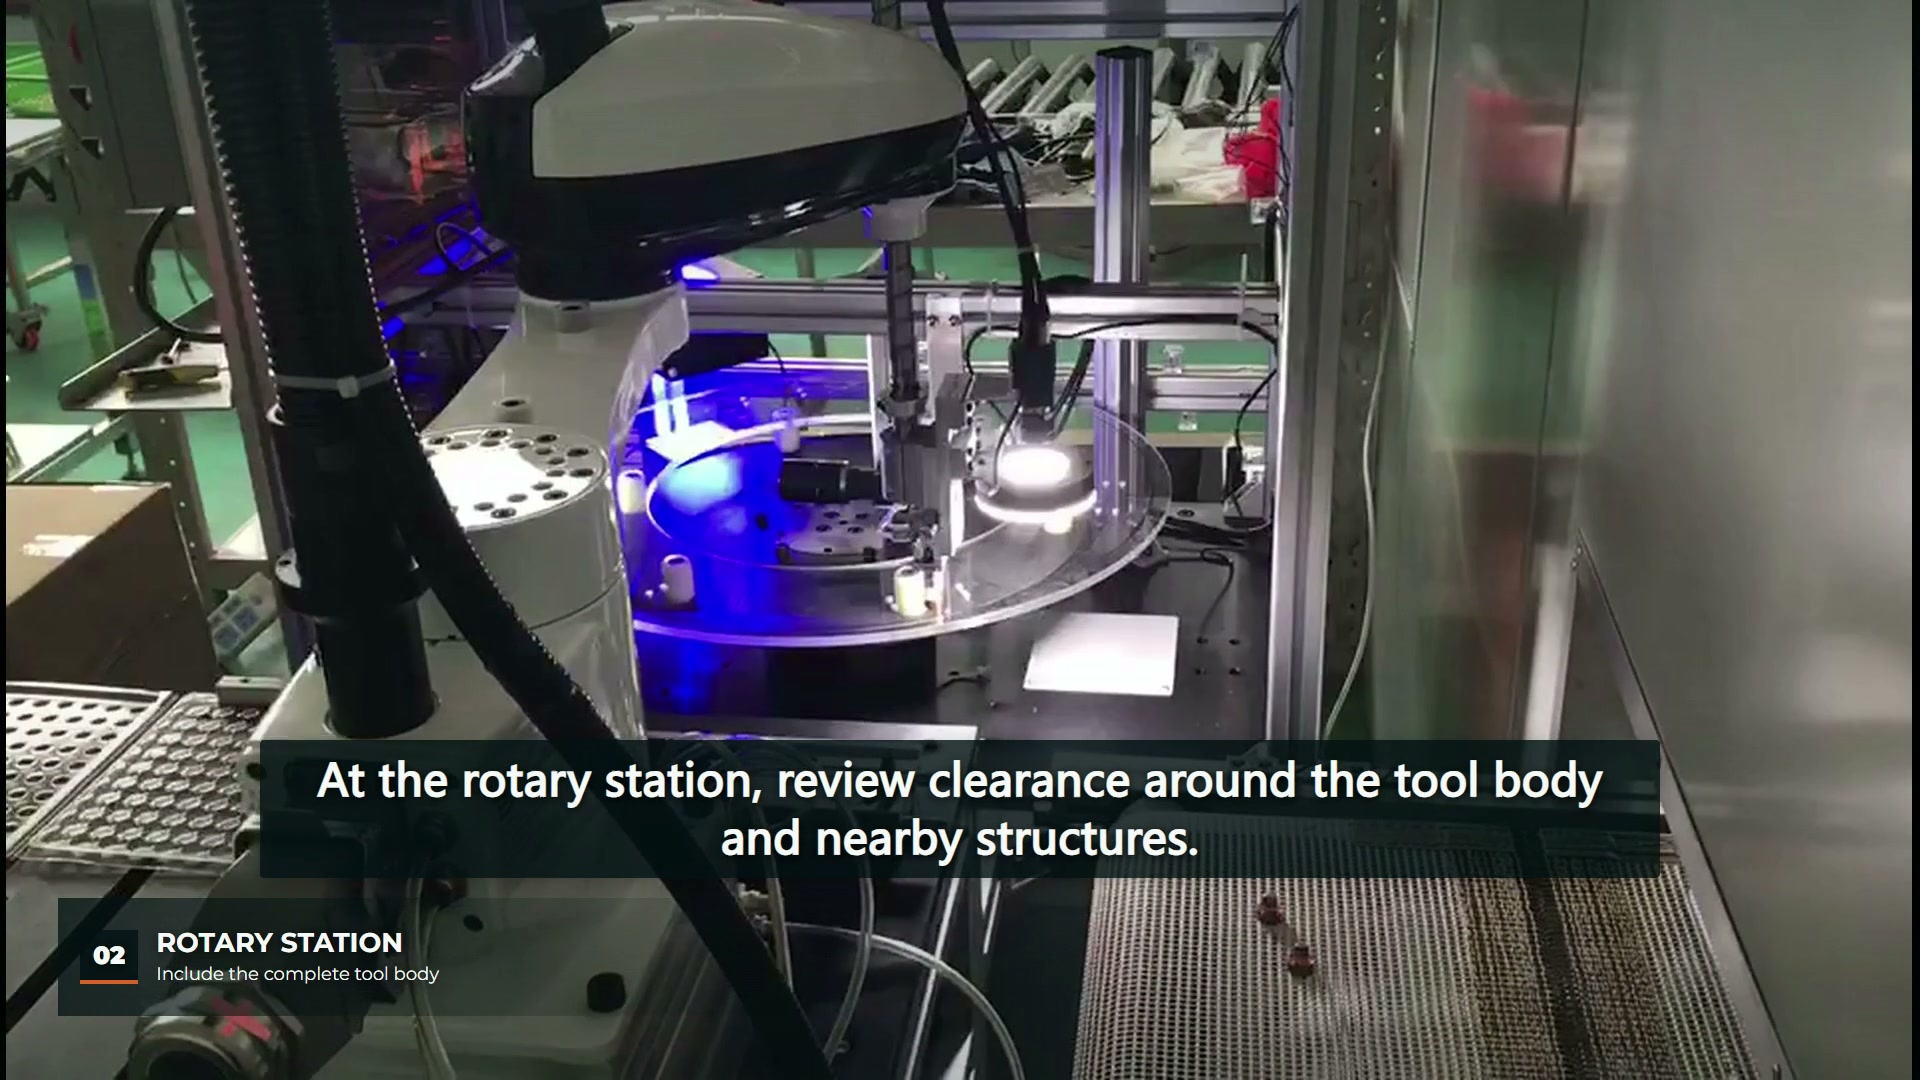
Al minuto 00:03, il video mostra un robot SCARA bianco sopra un banco di lavoro con un'area di ingresso a destra e una stazione rotante illuminata a sinistra. Al minuto 00:12, l'utensile si trova sopra la stazione rotante, con la struttura del banco circostante ancora visibile. Queste osservazioni stabiliscono la relazione tra le aree di lavoro. Non forniscono informazioni sull'accuratezza del riconoscimento, sui risultati dell'ispezione o sulla gestione dei pezzi scartati.
Iniziate la descrizione di un'applicazione specificando l'elemento di riferimento utilizzato per l'orientamento e l'elemento di destinazione utilizzato per il posizionamento. Ad esempio, un contorno esterno visibile e una tasca di ricezione sono riferimenti diversi. La loro relazione deve essere descritta anche quando il movimento del robot appare semplice.
Scegliere l'illuminazione più adatta all'elemento da osservare.
Guida all'illuminazione di Basler Spiega che la retroilluminazione può enfatizzare il contorno di un oggetto, perdendo al contempo informazioni sulla superficie. La lezione rilevante è quella di scegliere una disposizione dell'illuminazione intorno all'elemento da ispezionare. Le luci visibili in questo filmato non permettono di stabilire quale algoritmo, metodo di illuminazione o soglia di accettazione sia in uso.
Per un nuovo componente, raccogliete immagini dell'elemento reale nelle condizioni di visualizzazione previste. Includete possibili variazioni di orientamento e di superficie. Se la decisione dipende da una marcatura sulla faccia o da un difetto superficiale, il solo contorno potrebbe non fornire le informazioni necessarie. Se la decisione dipende dal contorno, definite quali bordi devono rimanere visibili.
Collegare le posizioni delle immagini alle posizioni fisiche.
Documentazione di Basler's Calibration vTool Descrive la conversione dalle coordinate dell'immagine alle coordinate fisiche. Questo è l'ambito del riferimento citato; non si tratta di una registrazione di calibrazione per questa cella.
Per la revisione del progetto, identificare il riferimento della telecamera, il riferimento del robot e il riferimento del dispositivo di ricezione su un unico layout. Descrivere cosa deve essere ricontrollato quando cambiano l'altezza della telecamera, del tavolo o del pezzo. Conservare il risultato dell'immagine e l'osservazione finale del pezzo posizionato nello stesso record di esempio, in modo che un'eventuale discrepanza di posizionamento possa essere analizzata avendo a disposizione entrambe le estremità del movimento.
| Input da preservare | Cosa può distinguere la recensione |
|---|---|
| Immagini rappresentative dei componenti in entrata | Se la funzionalità prevista è visibile |
| Descrizione di riferimento della fotocamera e dell'apparecchio | Come la posizione delle immagini si relaziona al layout |
| Tasca di ricezione o geometria di localizzazione | Cosa definisce la condizione finale di collocamento? |
| Immagini e osservazioni relative a campioni insoliti | Se la stessa decisione si applichi anche alle parti capovolte o oscurate |
Verificare separatamente le condizioni di ricezione
La vista della stazione rotante a 00:12 aiuta a inquadrare le domande relative al corpo utensile completo e alle strutture circostanti. Non può mostrare l'accettazione dimensionale di ogni posizionamento. Se l'operazione successiva dipende dall'orientamento, dall'alloggiamento o dalla separazione, specificare come tale condizione verrà verificata dopo l'arrivo del pezzo.
L'articolo correlato su smistamento SCARA guidato dalla visione e mappatura delle coordinate Il testo tratta del problema più ampio della mappatura e della verifica della selezione. In questo contesto, il compito più specifico è quello di documentare la caratteristica visiva in ingresso e il riferimento fisico di destinazione prima di valutare un layout candidato.
Un utile pacchetto di revisione contiene quindi parti rappresentative, immagini delle caratteristiche, la geometria di ricezione e osservazioni abbinate di prelievo/posizionamento. Il movimento visibile del robot fornisce il contesto; le registrazioni del campione forniscono la prova del risultato richiesto.