
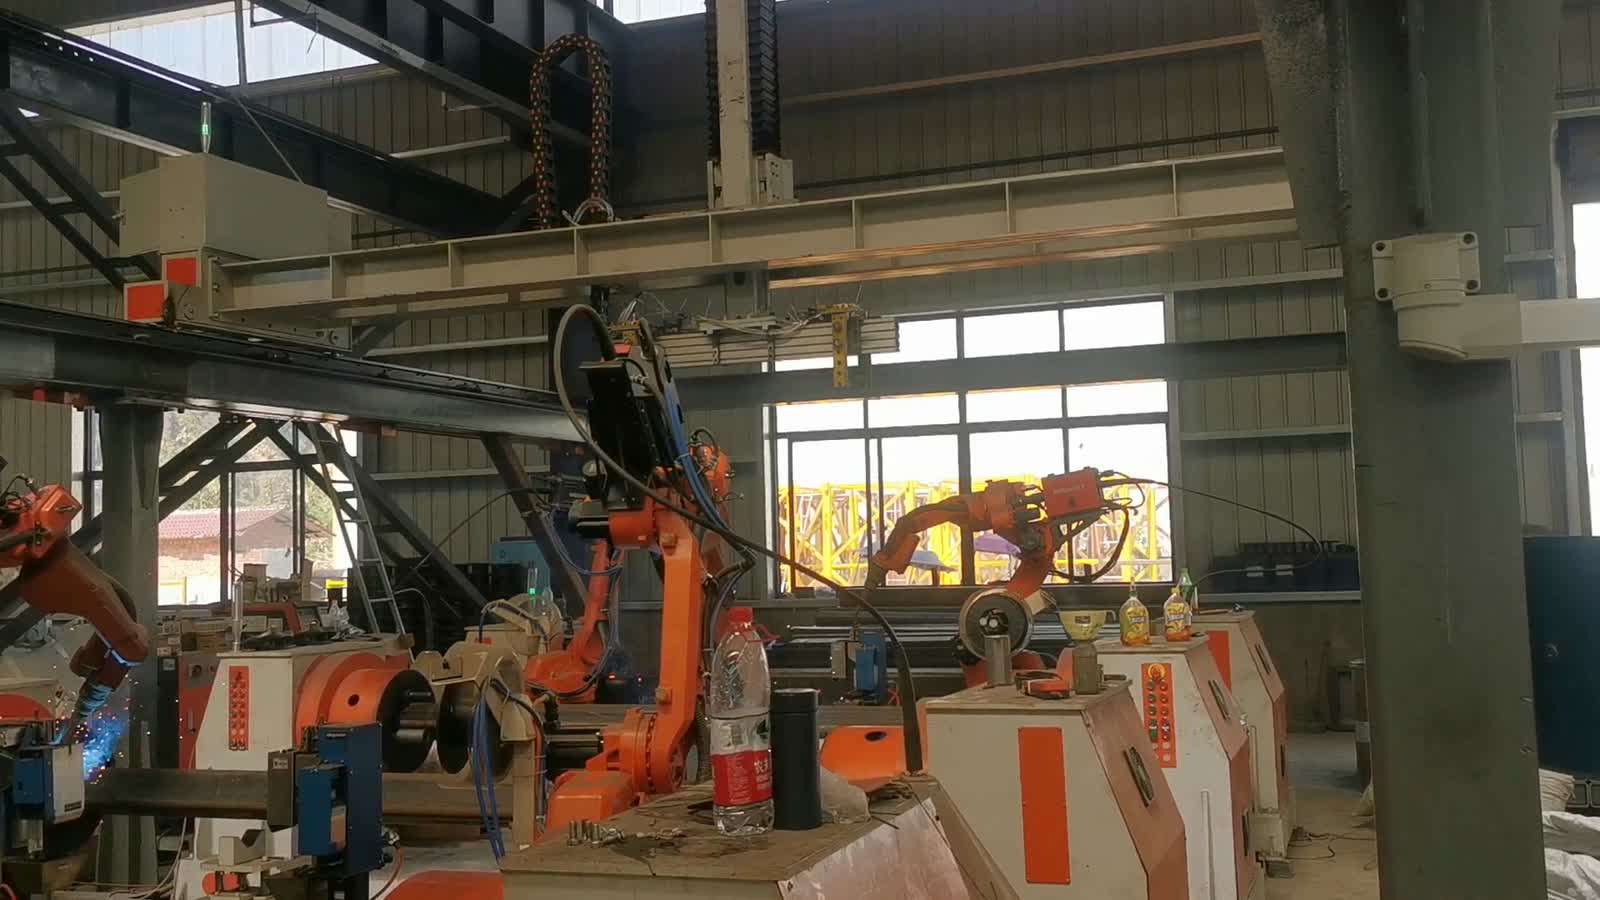
In breve: In questa officina si saldano grandi elementi strutturali in acciaio – profilati scatolari e angolari con piastre flangiate e file di fori per bulloni – suddividendo il lavoro tra diverse stazioni. Ogni stazione posiziona un robot a sei assi davanti a un dispositivo di fissaggio e posizionamento, e il robot esegue la saldatura lungo le giunzioni mentre diverse stazioni adiacenti lavorano contemporaneamente. I pesanti elementi vengono trasportati in entrata e in uscita tramite una gru a ponte. Tre decisioni chiave determinano il funzionamento di una linea di produzione come questa: come fissare e ruotare l'elemento, se la torcia può raggiungere ogni giunzione su un pezzo di grandi dimensioni e come i robot si suddividono il lavoro in modo che nessuna stazione debba attendere un'altra. State progettando una linea di produzione simile? Inviaci il disegno del tuo componente.
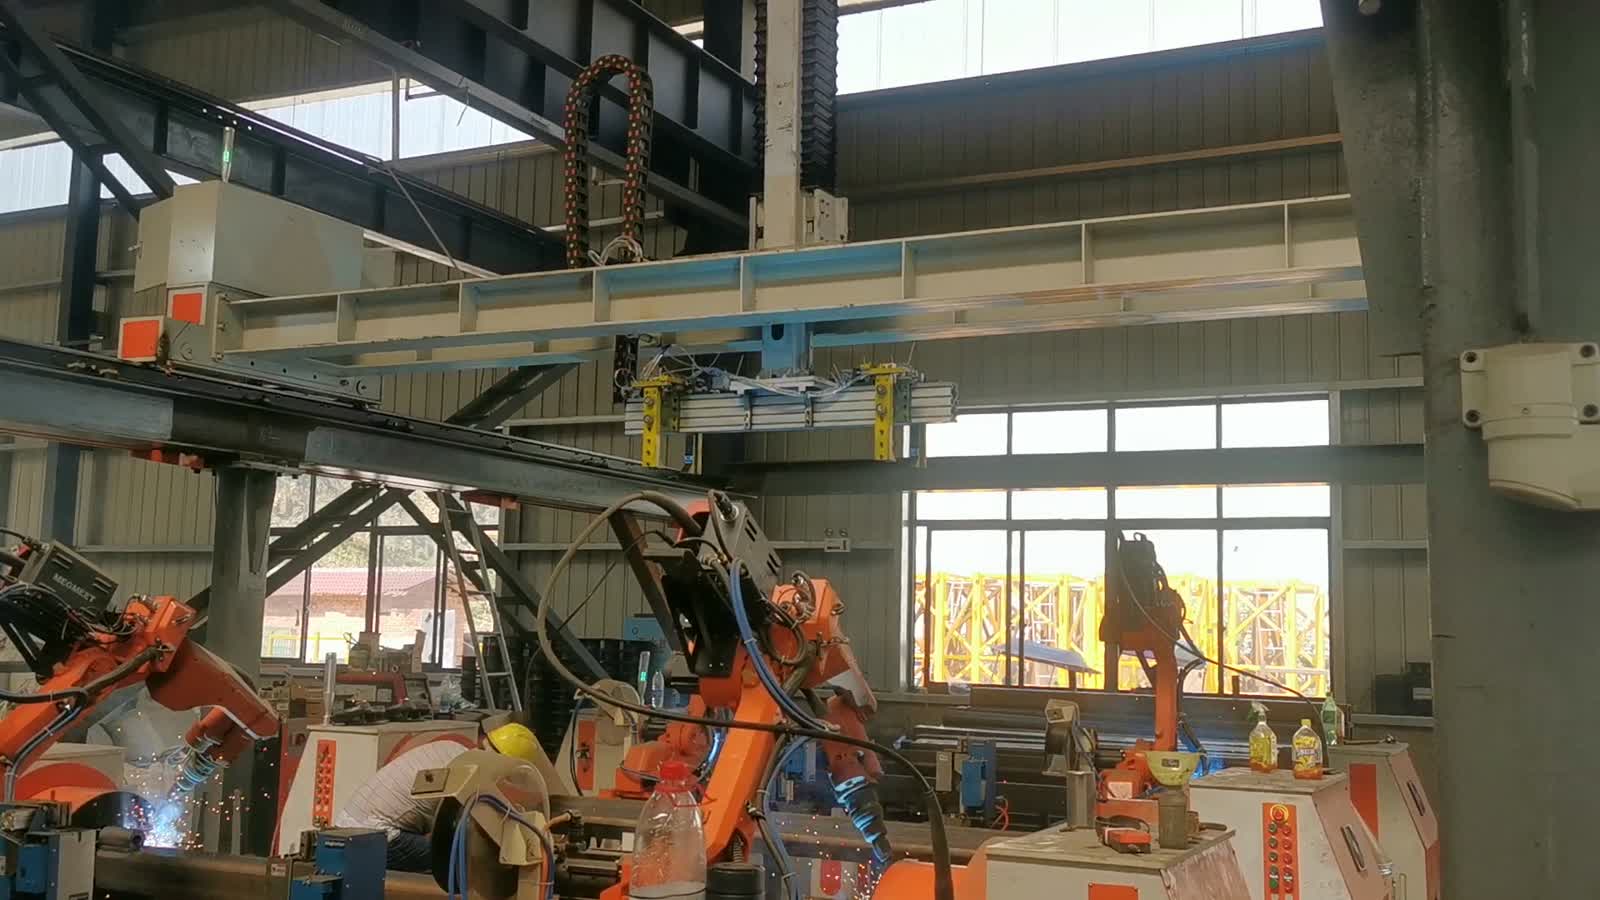
A colpo d'occhio
| Parte | Grandi elementi strutturali in acciaio: profilati a scatola e angolari con piastre flangiate e fori per bulloni. |
| Processo | Saldatura ad arco |
| Automazione | Diversi robot a sei assi, uno per stazione |
| Fornitura di ricambi | I membri vengono trasportati dentro e fuori tramite una gru a ponte. |
| Individuazione | I membri hanno posizionato e fissato con morsetti dispositivi e posizionatori circolari. |
| Mantenimento del lavoro | Il dispositivo di fissaggio e il posizionatore tengono fermo l'elemento e lo ruotano verso la torcia. |
| Ruolo dell'operatore | Carica, allinea e sposta gli elementi; i robot corrono lungo le giunture |
| Disposizione delle celle | Postazioni parallele lungo l'intera area di lavoro |
Il problema che questa cella affronta
Un elemento strutturale non è un piccolo componente che può essere ruotato a mano. È lungo, pesante e ricoperto di saldature che percorrono la sua lunghezza e le sue flange. La saldatura manuale richiede che il saldatore mantenga la torcia ferma durante una lunga passata e si arrampichi sull'elemento per raggiungere il lato opposto, mentre la gru attende che ciò avvenga.
Automatizzare il processo significa lasciare che il dispositivo di fissaggio sostenga il peso e che il robot generi l'arco di saldatura. Il vantaggio è che è possibile saldare più elementi contemporaneamente, ciascuno nella propria postazione, anziché dover affidare la saldatura a un unico saldatore. La difficoltà non sta nella saldatura in sé, ma nel mantenere un pezzo di grandi dimensioni in posizione perpendicolare, raggiungere ogni giunzione senza collisioni e bilanciare le postazioni in modo che tutti i robot siano occupati.
Come funziona la cellula
- Fate entrare il membro. Una gru a ponte solleva l'elemento in acciaio e lo posiziona su un supporto della stazione.
- Fissalo saldamente. L'elemento è bloccato contro il dispositivo di fissaggio; ora sono il dispositivo di fissaggio e il posizionatore, e non più l'operatore, a mantenere la geometria.
- Ruotatelo verso la torcia. Il posizionatore ruota l'elemento in modo che la giunzione necessaria al robot sia presentata ad un'angolazione raggiungibile.
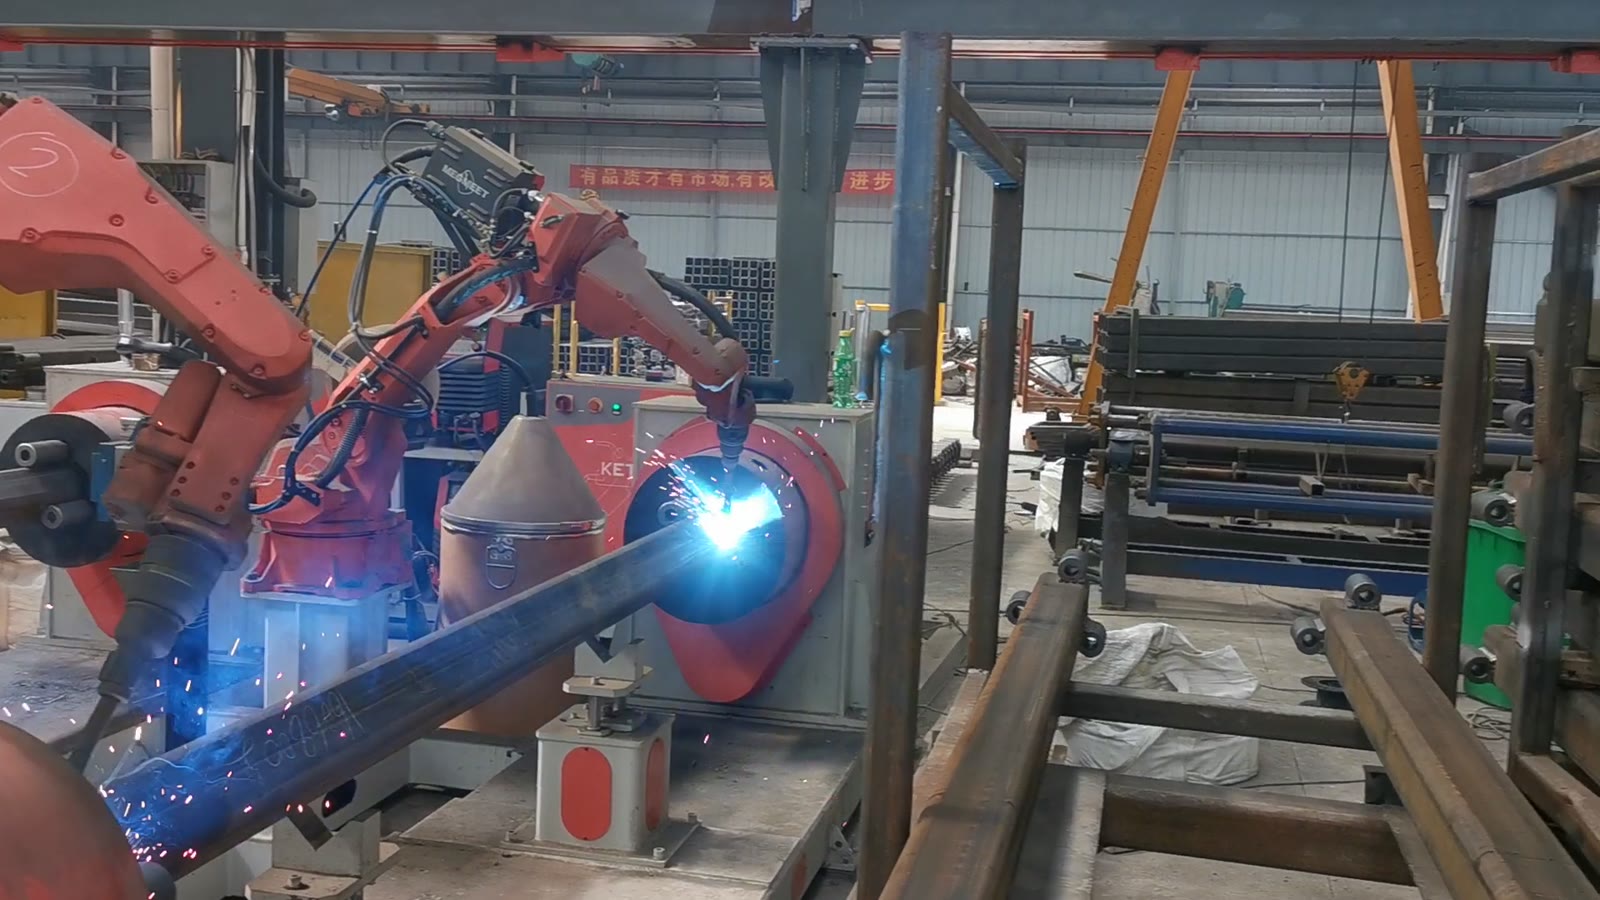
- Arco acceso. Il robot abbassa la torcia sulla giunzione e l'arco elettrico si genera con un lampo bianco-bluastro.
- Eseguire la cucitura. La torcia si muove lungo la giunzione mentre il robot cambia posizione per seguirla.
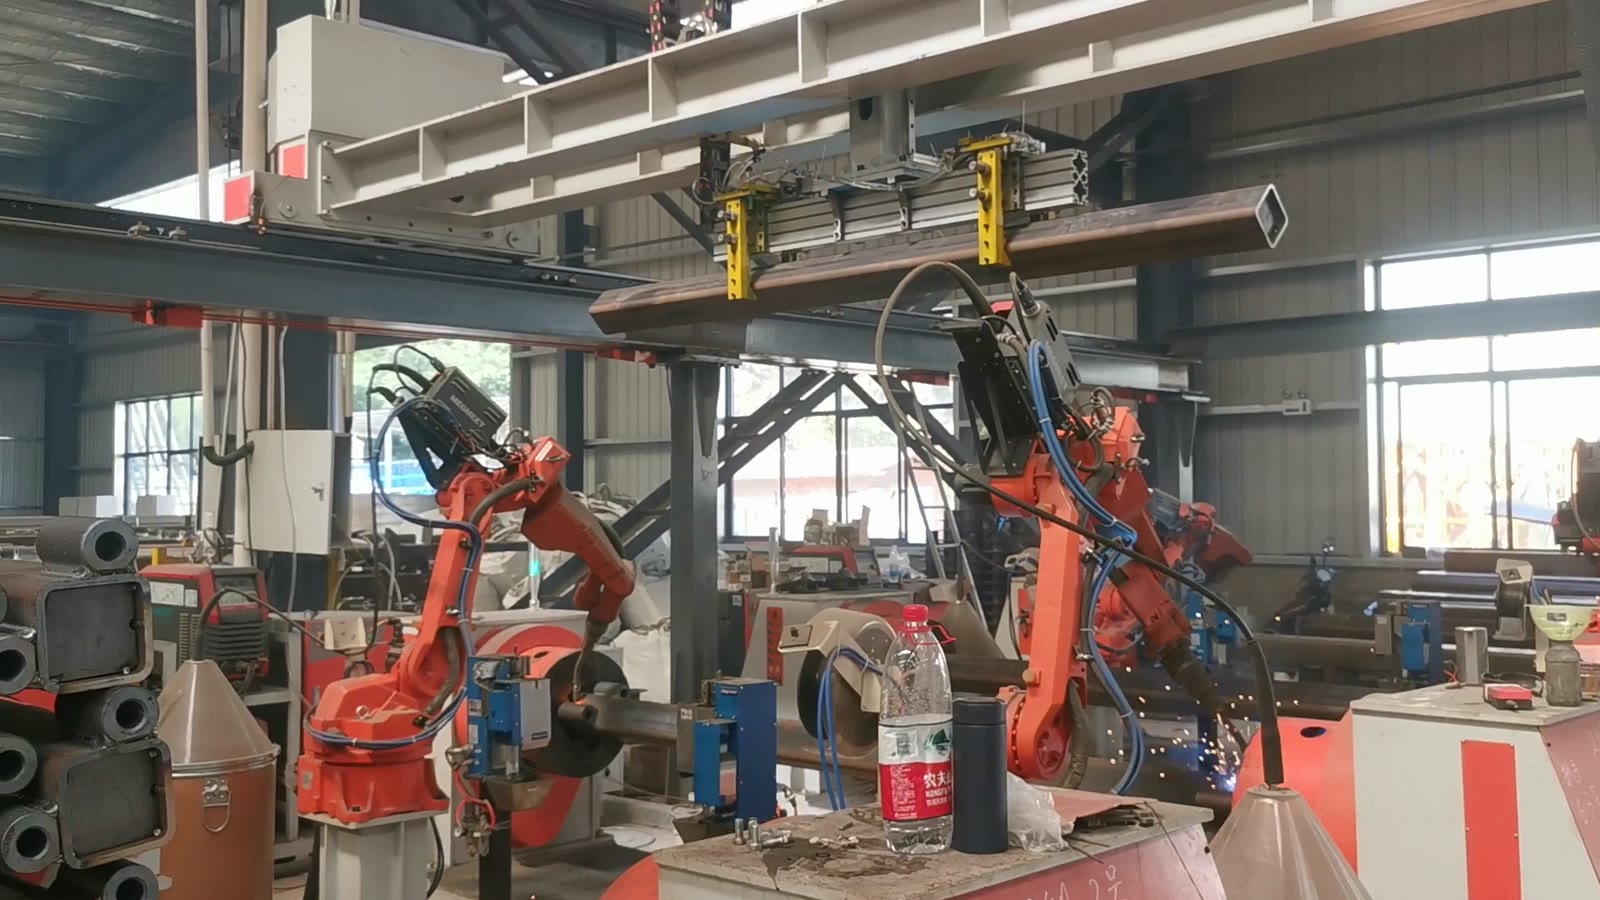
- Riposizionare. Quando una cucitura è completata, il robot si solleva, il posizionatore ruota e la cucitura successiva viene portata a portata di mano.
- Lavorate in parallelo. Mentre questa stazione esegue la saldatura, le stazioni vicine fanno funzionare contemporaneamente i propri robot, ciascuno sul proprio pezzo.
Tre decisioni di progettazione
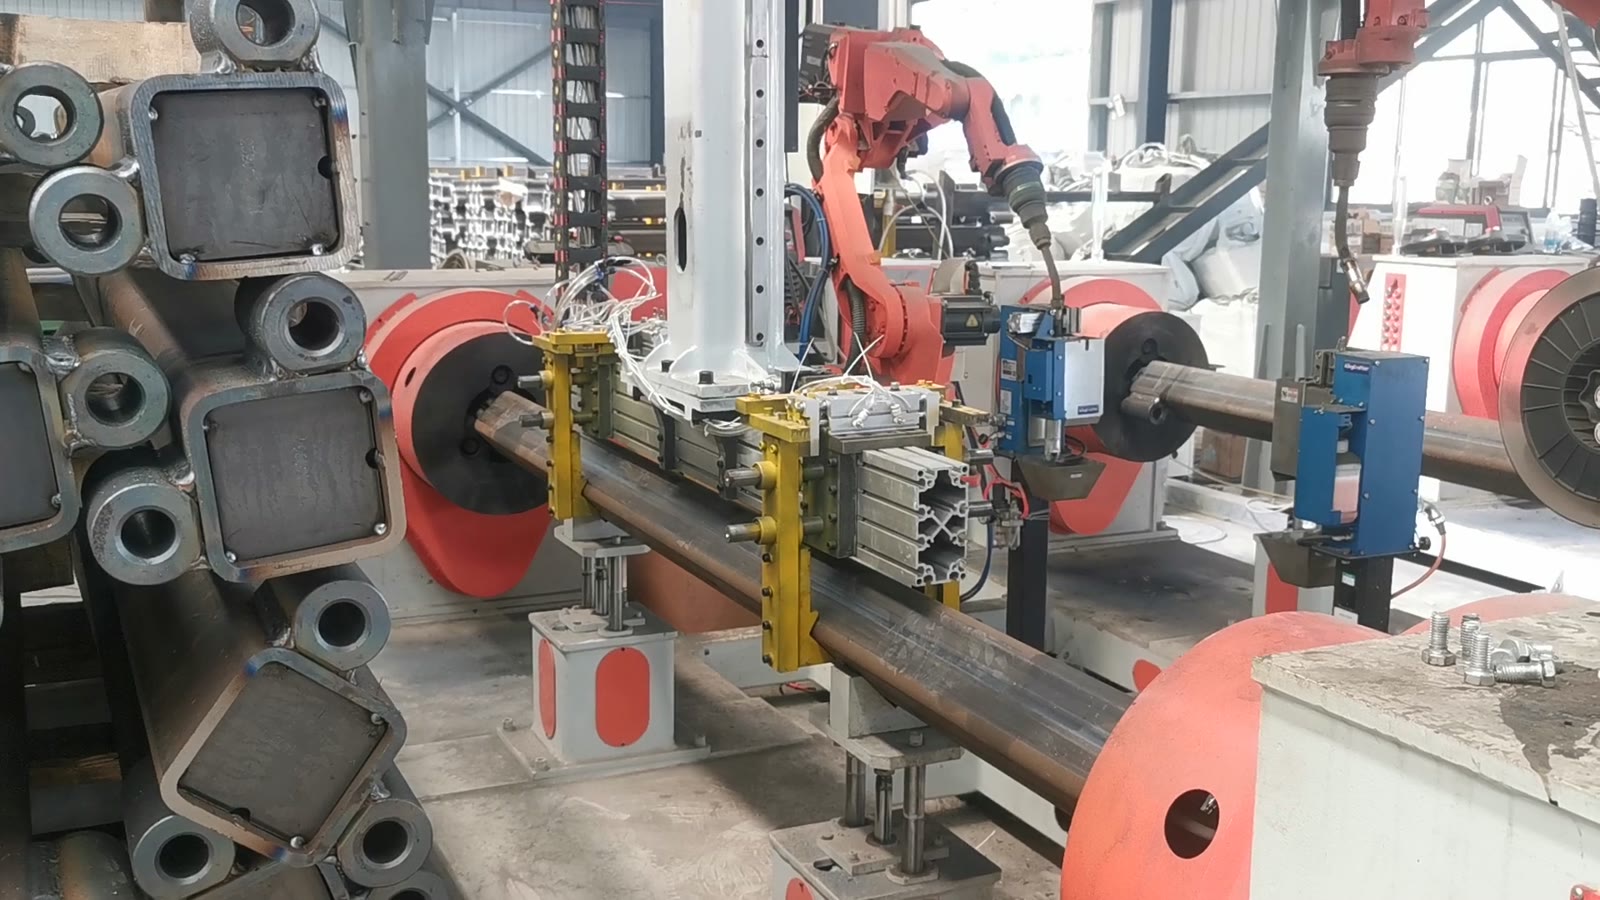
1. Lascia che il dispositivo di fissaggio e il posizionatore sopportino il peso
Su un componente di grandi dimensioni, il dispositivo di fissaggio svolge due funzioni contemporaneamente: mantiene il pezzo nella posizione corretta rispetto alla torcia e lo ruota in modo che il robot non debba aggirarlo. Entrambe le funzioni devono essere svolte prima ancora di accendere la torcia.
La questione da risolvere innanzitutto è come viene posizionato l'elemento – da quali facce e fori viene allineato – e se il posizionatore è in grado di portare ogni giunzione all'interno dell'area di lavoro del robot senza che l'operatore debba ribloccare a metà dell'operazione.
2. Dimostrare che la torcia può raggiungere ogni fessura
Su un elemento lungo, la portata non è un problema unico, ma un problema per ogni singola saldatura. Il problema più comune è che una cella di saldatura esegue la maggior parte di un pezzo in modo impeccabile, ma poi scopre che l'ultima saldatura si trova dietro una flangia o un morsetto, dove la torcia non riesce a ottenere un angolo pulito.
Cosa può essere utile: verificare l'angolo della torcia su ogni giunzione durante la progettazione dell'attrezzatura, includendo il corpo della torcia e il cavo, non solo la punta; tenere a disposizione un orientamento del polso di riserva per le giunzioni vicino al telaio dell'attrezzatura; e decidere tempestivamente se una giunzione irraggiungibile dalla torcia deve rimanere manuale o essere riattrezzata.
3. Dividi il lavoro in modo che nessuna stazione aspetti
Le postazioni parallele sono convenienti solo se tutti i robot sono occupati. Ciò significa che le postazioni devono essere adattate al flusso di operatori: la gru deve essere in grado di caricare e scaricare una postazione senza interrompere le altre, e nessun singolo operatore deve diventare il collo di bottiglia per più robot.
Le questioni pratiche: quanto tempo richiede ogni fase di cucitura rispetto al tempo necessario per il carico, se una sola persona può caricare più postazioni e se i membri arrivano con un ritmo che le postazioni possono gestire.
Quando questo schema è adatto e quando è meglio guardare più da vicino
- Buona vestibilità: elementi strutturali ripetitivi, lunghe giunture lungo la lunghezza di un pezzo, lotti di dimensioni tali da giustificare attrezzature dedicate e pezzi sufficientemente pesanti da richiedere comunque l'intervento di una gru per la movimentazione.
- Valutare ulteriormente: Molteplici dimensioni di elementi (un dispositivo di fissaggio può gestire diversi codici articolo o sono necessari dispositivi di fissaggio a cambio rapido?), giunture sul lato inferiore che un singolo posizionatore non può riprodurre e tolleranze che variano tra gli elementi tagliati, per cui gli spazi si spostano da un pezzo all'altro.
FAQ
Questi elementi necessitano di un posizionatore, oppure il robot è in grado di raggiungere qualsiasi punto?
Un posizionatore si rivela particolarmente utile per i pezzi pesanti. Ruotare l'elemento è solitamente più facile e sicuro che chiedere al robot di scavalcare o passare sotto una grande struttura, e mantiene la torcia sulla giunzione con un'angolazione precisa, evitando di dover raggiungere le flange.
Quanti robot può gestire un singolo operatore?
Dipende da quanto tempo occorre per il caricamento e la saldatura. Se il dispositivo di fissaggio si blocca rapidamente e la gru si occupa del sollevamento dei pezzi più pesanti, una sola persona può caricare e allineare diverse postazioni mentre i robot saldano; se invece ogni elemento richiede un lungo lavoro di impostazione manuale, l'operatore diventa il collo di bottiglia e i robot aggiuntivi devono attendere.
Cosa determina il ciclo in questo caso?
La lunghezza delle giunzioni, il numero di giri che il posizionatore deve compiere tra di esse e la possibilità che tutte le stazioni possano funzionare contemporaneamente. Inviateci i disegni degli elementi con le giunzioni evidenziate e saremo in grado di fornirvi un preventivo.
Ottieni una stima del layout e dei tempi di ciclo.
Inviaci:
- Disegni dei componenti con giunzioni e dimensioni ispezionate contrassegnate
- Dimensioni delle sezioni, spessore delle pareti e materiale
- Numero di varianti e frequenza con cui si effettuano i cambi
- Volume giornaliero o annuale e schema di turnazione
- Foto o dimensioni della superficie e della disposizione delle gru
Risponderemo con una proposta di layout della stazione e una stima dei tempi di ciclo.
Invia il disegno del tuo componente → o di scrivere un'e-mail a sales@evsrobot.com
Il filmato è stato girato presso lo stabilimento di produzione di un partner. I dati relativi a tempi di ciclo, corrente e consumi di tale stabilimento non sono pubblici e non vengono riportati in questa sede.