
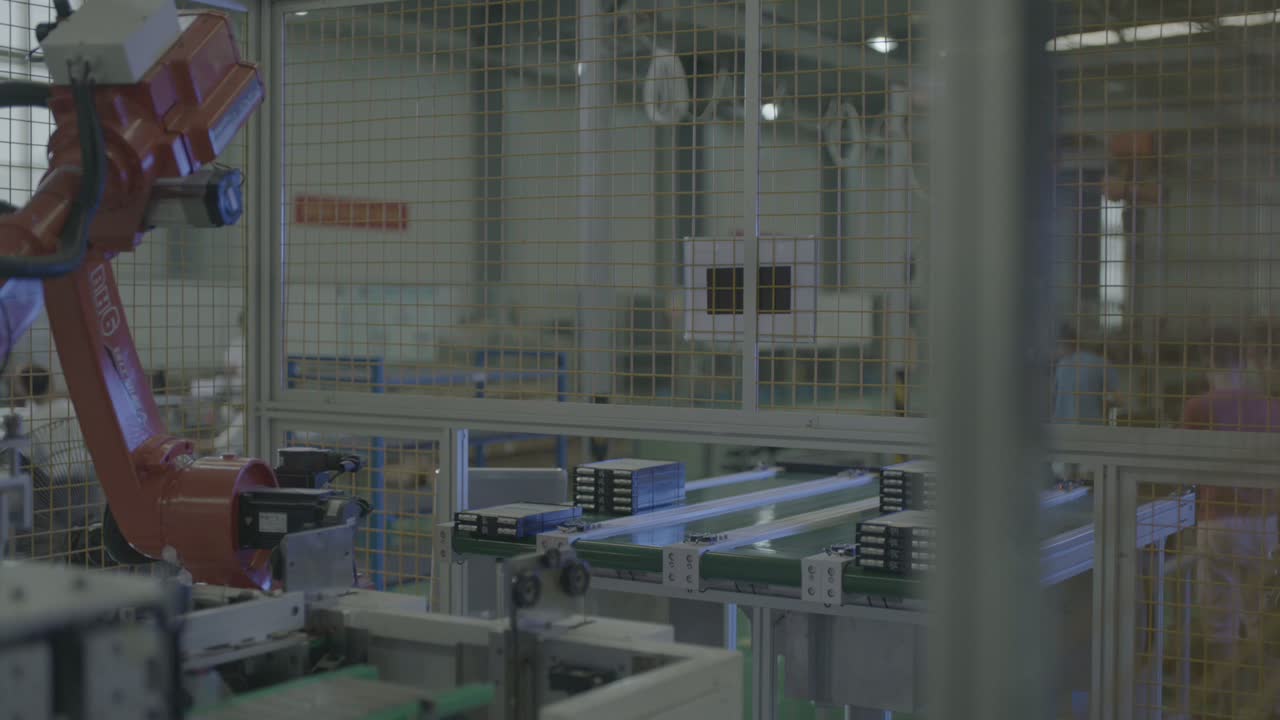
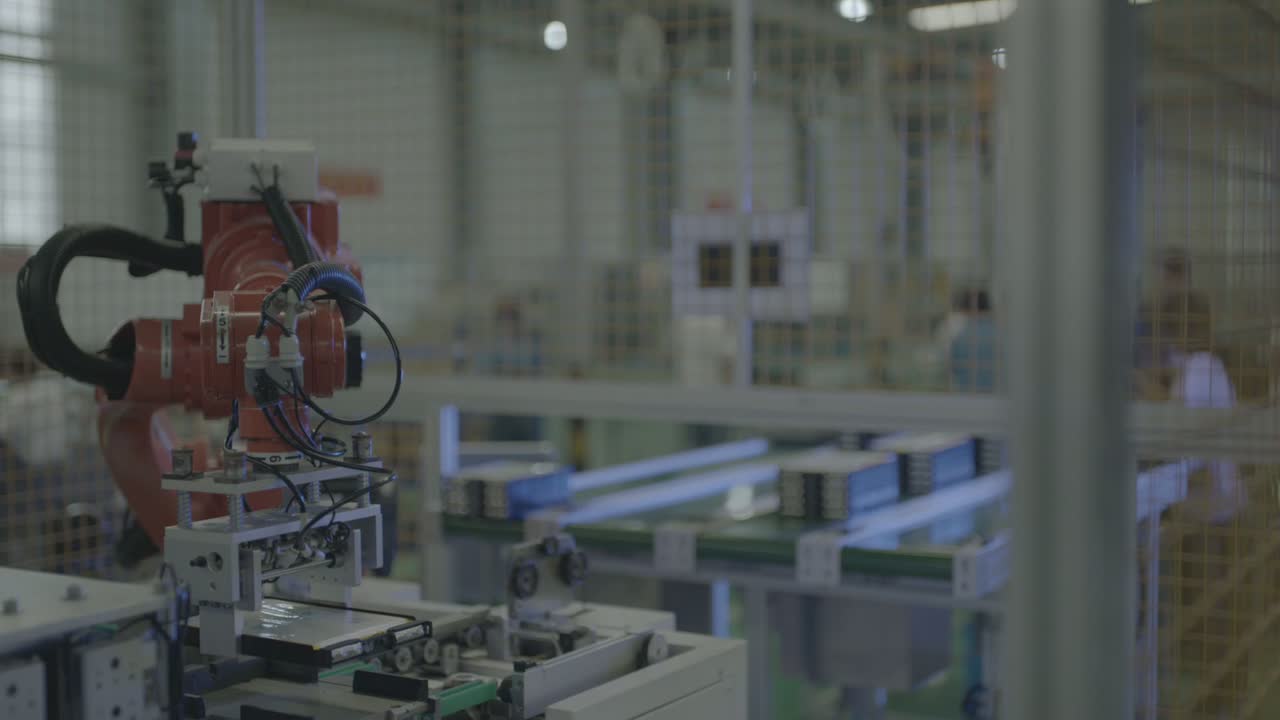
In breve: Questa cella affida la movimentazione dei moduli batteria a un robot a sei assi. Il robot si posiziona su una colonna a pavimento all'interno di una recinzione di sicurezza e si sposta ciclicamente tra una linea di trasporto e una stazione adiacente: si ferma sopra una fila di moduli rettangolari scuri, abbassa l'utensile, lo solleva, lo ruota e lo riporta alla stazione accanto al nastro trasportatore; una slitta leggera sposta i componenti lungo la stazione su dei rulli. La stessa sequenza di movimenti – braccio alzato, abbassamento, ritorno alla stazione – si ripete per tutta la durata del filmato. Tre decisioni sono fondamentali per una cella di questo tipo: come vengono posizionati i vassoi e i supporti, come l'utensile all'estremità del braccio si adatta ai moduli raggruppati e come il nastro trasportatore e la stazione condividono il tempo di un singolo robot. State progettando una linea simile? Inviaci il disegno del tuo componente.
A colpo d'occhio
| Parte | Moduli rettangolari scuri, quasi neri, disposti su diversi vassoi chiari. |
| Processo | Movimentazione materiali: trasferimento moduli dal nastro trasportatore alla stazione |
| Automazione | Un robot a sei assi su una colonna del pavimento, all'interno di una recinzione di sicurezza. |
| Fornitura di ricambi | File di moduli raggruppati su un nastro trasportatore piatto |
| Utensile per l'estremità del braccio | Una piastra di montaggio leggera con elementi quadrati neri sottostanti, tubi dell'aria e cavi |
| Deposito lucchetti | Una slitta leggera trasporta i moduli lungo la linea, le parti poggiano su rulli |
| Ruolo dell'operatore | Rimane fuori dalla recinzione; il robot si occupa dello spostamento |
| Disposizione delle celle | Un robot tra una linea di trasporto e una stazione, recintata |
Il problema che questa cella affronta
I moduli delle batterie si spostano avanti e indietro tra un nastro trasportatore e una stazione a un ritmo serrato, e qualcuno deve mantenere questo flusso costante. Se eseguito manualmente, il lavoro è faticoso, è facile che i moduli si urtino tra loro ed è difficile da gestire: si tratta di un tipo di operazione ripetitiva che una persona non è in grado di svolgere a lungo.
In questa cella, il robot si occupa della movimentazione. Si ferma sopra la fila di moduli scuri, abbassa l'utensile, solleva e ruota tra il nastro trasportatore e la stazione, mentre gli operatori rimangono sempre all'esterno della recinzione. Ciò che mantiene stabile un ciclo come questo è la configurazione intorno al robot: dove si ferma ogni vassoio, come l'utensile si unisce al gruppo e come il nastro trasportatore e la stazione condividono il ciclo.
Come funziona la cellula
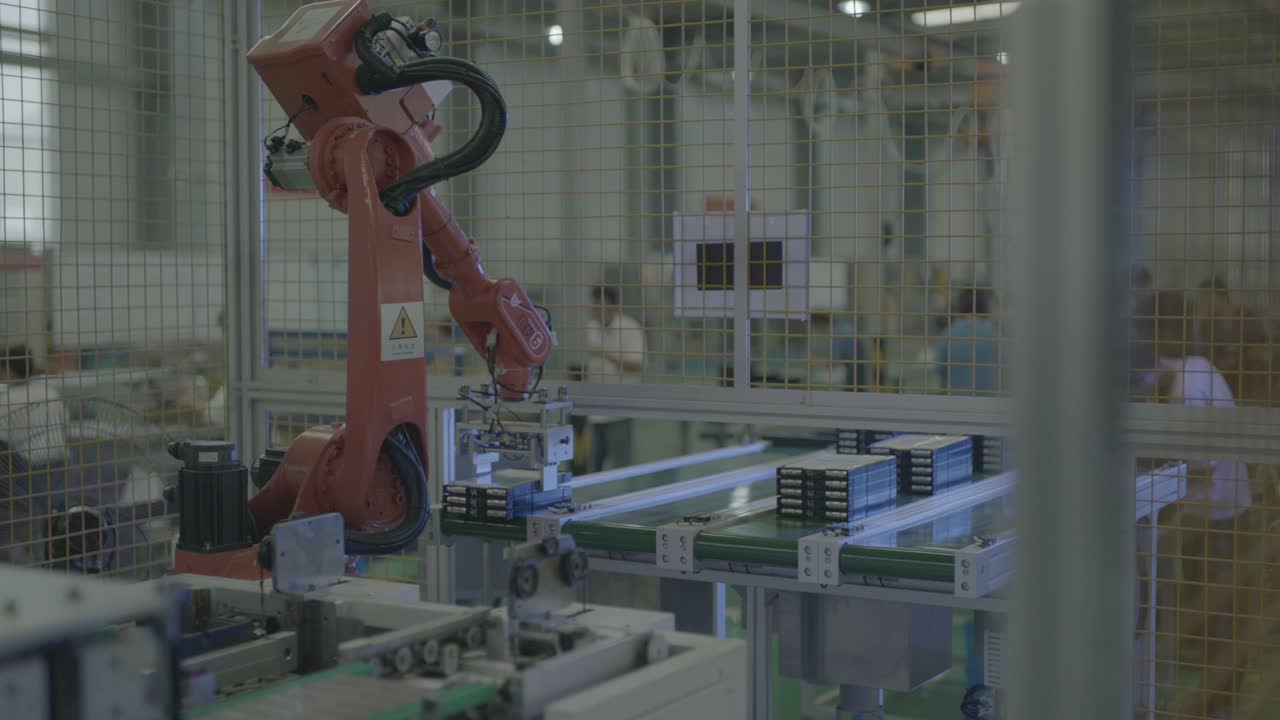
- Attendi i pezzi. Il polso tiene l'utensile all'estremità del braccio sopra il nastro trasportatore, con la piastra rivolta verso il basso, sopra la fila di moduli rettangolari scuri.
-
Immergiti nelle parti. Il polso si abbassa e l'utensile scende sopra il gruppo di moduli sul nastro trasportatore.
-
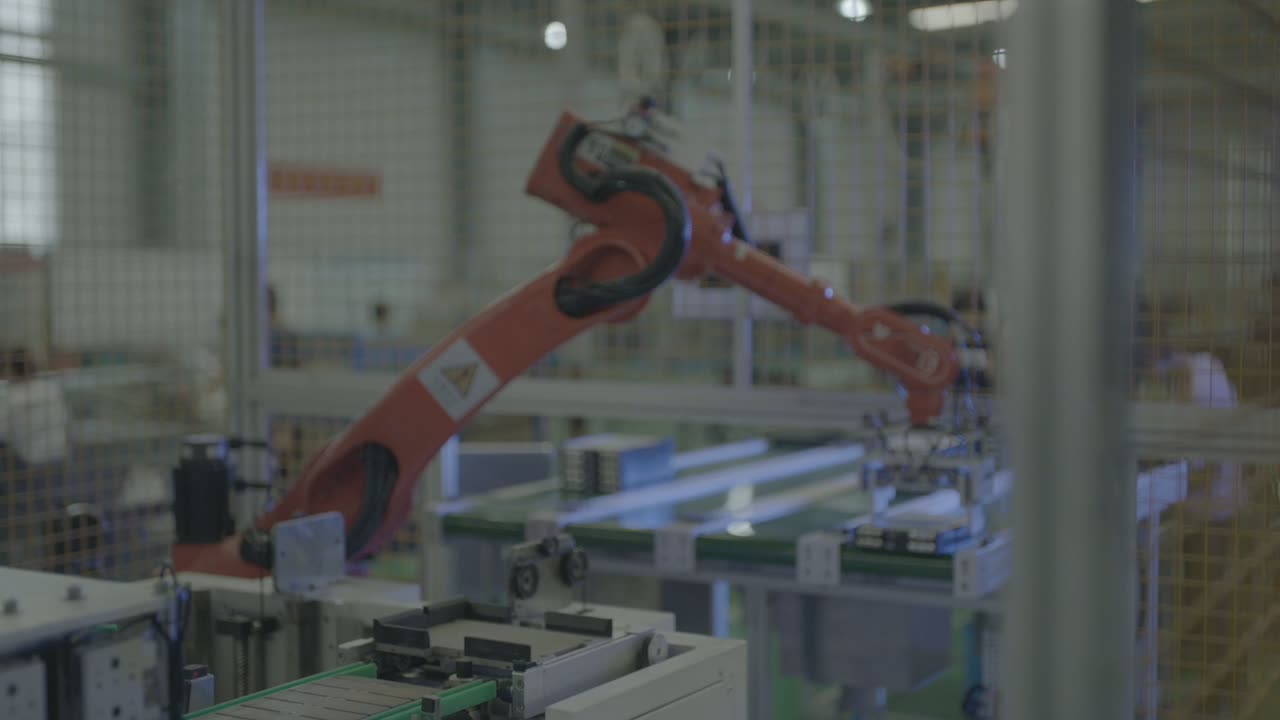
Sollevare e ruotare. Il braccio si solleva, si allarga e sposta l'utensile dal nastro trasportatore alla stazione adiacente.
-
Alla stazione. Una slitta leggera trasporta i moduli lungo la linea, con i componenti che poggiano su rulli.
-
Sollevare al di sopra della recinzione. Quando il braccio si solleva, l'utensile si alza fino a raggiungere la traversa superiore della guida prima della mossa successiva.
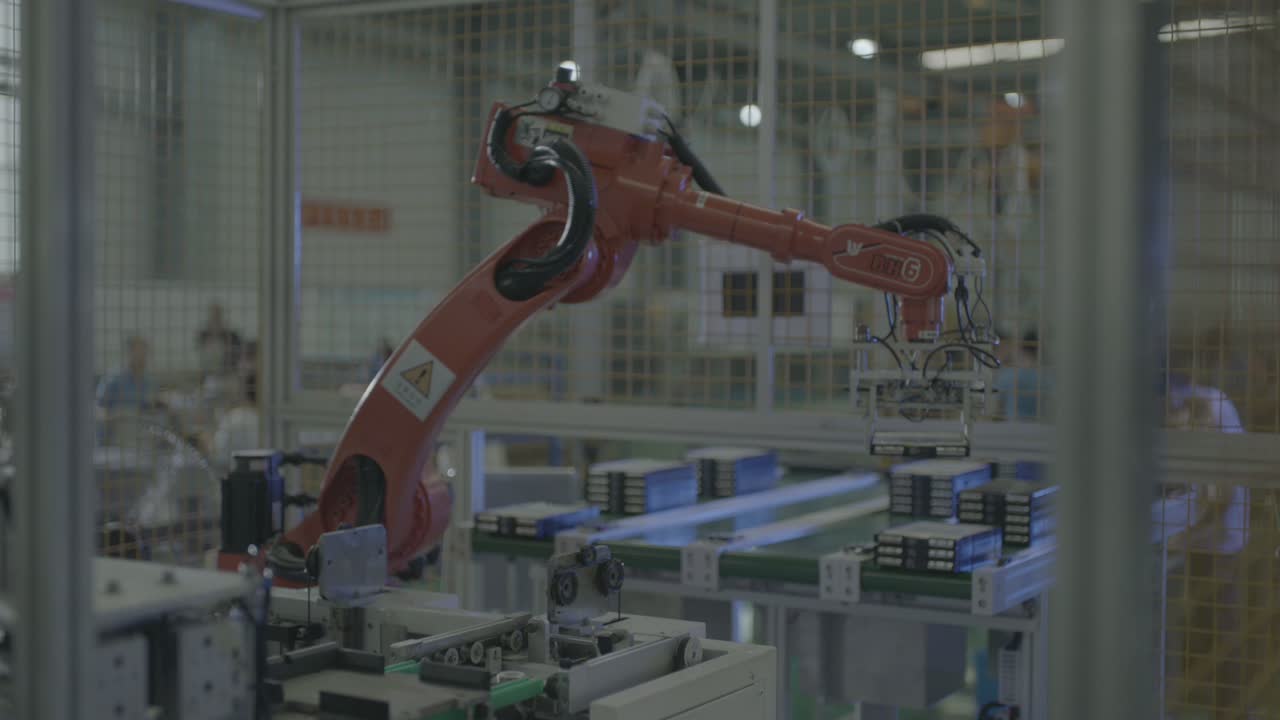
- Ripeti. La stessa posa – braccio in alto, piegamento in basso, ritorno alla posizione iniziale – si ripete per tutta la durata del filmato, in un ciclo continuo.
Il robot rimane all'interno del recinto per tutto il tempo; gli operai sullo sfondo restano all'esterno.
Tre decisioni di progettazione
1. Lasciare che il vassoio si posizioni dove l'utensile incontra il gruppo
In questa cella, i moduli sono disposti in gruppi su un vassoio e allineati in fila, e l'utensile scende dall'alto sopra il gruppo. Un vassoio che si arresta in un punto prestabilito permette all'utensile di raggiungere il gruppo sempre nello stesso modo ad ogni ciclo.
Una disposizione come questa si regge o crolla sul vassoio: deve contenere il gruppo, fornire all'utensile una superficie raggiungibile e permettere all'utensile di scendere senza spostare i moduli dalla loro posizione.
2. Abbina lo strumento ai moduli raggruppati
Lo strumento in questione è una piastra di montaggio leggera con elementi quadrati neri al di sotto, lungo i quali passano tubi dell'aria e cavi. Qualunque sia il principio di fissaggio, la forma è fondamentale: lo strumento deve adattarsi alla superficie superiore del modulo e agli spazi del vassoio.
La questione è se lo strumento possa scendere su ogni gruppo nello stesso modo e allontanarsi senza che i moduli si spostino.
3. Condividere il ciclo tra il nastro trasportatore e la stazione
La posizione del braccio si ripete: braccio in alto, abbassamento, ritorno alla stazione. Un leggero meccanismo di scorrimento sposta i pezzi lungo la stazione su dei rulli. In un ciclo bilanciato, il nastro trasportatore presenta il gruppo successivo mentre il robot si trova alla stazione.
L'equilibrio è fondamentale: se il nastro trasportatore e la stazione sono pronti quasi contemporaneamente, i movimenti del robot si inseriscono tra di essi senza che nessuno dei due debba attendere; se invece un lato impiega molto più tempo, quel lato detta il ritmo e l'altro rimane perlopiù in attesa.
Quando questo schema è adatto e quando è meglio guardare più da vicino
- Buona vestibilità: moduli raggruppati che si muovono tra un nastro trasportatore e una stazione a un ritmo costante, moduli che si trovano su un vassoio o un supporto in modo che l'utensile li incontri sempre nello stesso modo, e una cella in cui una recinzione può tenere le persone lontane dal percorso del robot.
- Valutare ulteriormente: moduli che cambiano spesso forma o spaziatura, costringendo quindi l'utensile ad adattarsi; vassoi o supporti che non si fermano in un punto ripetibile; e casi in cui il nastro trasportatore e la stazione non sono sincronizzati, costringendo il robot ad attendere.
FAQ
Il robot sposta i moduli uno alla volta o più moduli contemporaneamente?
I moduli sono disposti in gruppi su un vassoio e l'utensile li raggiunge dall'alto. Se deve spostare un singolo modulo o l'intero gruppo dipende dalla progettazione del vassoio e dell'utensile, entrambi definiti a partire dal disegno del pezzo.
Cosa determina la velocità di funzionamento di questa cellula?
Il ritmo del nastro trasportatore e della stazione, e come i movimenti del robot si integrano tra di essi. Una stima del tempo di ciclo si ottiene dal disegno del pezzo, dalla disposizione dei vassoi e dal volume giornaliero, quindi inviateci questi dati e potremo calcolarlo.
Un singolo robot può servire più di una postazione?
In linea di principio, sì, se la mossa aggiuntiva rimane breve e la tempistica è ancora corretta. Ogni posizione aggiunta allunga il percorso di andata e ritorno del robot, quindi la domanda è se il robot riesce a completare tutte le mosse prima che il gruppo successivo sia pronto.
Ottieni una stima del layout e dei tempi di ciclo.
Inviaci:
- Disegno della parte con le facce da toccare e la disposizione del vassoio o del supporto
- Materiale, dimensioni e peso del componente
- Numero di tipi di parti e con quale frequenza si effettuano i cambi
- Volume giornaliero e schema dei turni
- Foto o dimensioni della superficie e dei nastri trasportatori esistenti
Vi risponderemo con una proposta di layout e una stima dei tempi di realizzazione.
Invia il disegno del tuo componente → o di scrivere un'e-mail a sales@evsrobot.com
Filmato girato presso lo stabilimento di produzione di un partner. I tempi di ciclo e altri dati relativi a tale stabilimento non sono pubblici e non vengono riportati in questa sede.