
Saldatura di serbatoi ondulati: come stimare il ciclo completo

Stimare un ciclo completo di saldatura del serbatoio, comprensivo di segmenti di saldatura, fasi di avvio e arresto, movimenti dell'aria, cambi di posizione e un limite di carico costante.
Gestione delle confezioni di filato: presa centrale, presa esterna o supporto?

Scegliere la presa del nucleo del pacco di filato, la presa esterna o il supporto in base alle condizioni del nucleo, alla sensibilità dell'avvolgimento, ai cambiamenti di orientamento e al passaggio di consegna in ricezione.
Rettifica manuale o robotizzata: quali operazioni automatizzare per prime?

Selezionare la prima operazione di finitura dei metalli per l'automazione robotizzata in base alla posizione del pezzo, al contatto, all'usura abrasiva, alle eccezioni e alla produzione di pezzi accettati.
Saldatura cobot di un pezzo ripetitivo: perché un percorso di apprendimento non è un processo di produzione

Passare da un percorso di saldatura predefinito a parti ripetitive: verificare la posizione del dispositivo di fissaggio, la distanza tra i giunti, l'accesso all'intera torcia e un registro di accettazione del pezzo rappresentativo.
Celle di fissaggio del motore: completamento congiunto e tracciabilità

Chiedi come una cella di fissaggio per motori distingue i giunti completati dai risultati accumulati, gestisce i lavori mancanti o ripetuti e conserva i dati durante il ripristino.
Trasferimento a fogli multipli: capacità di uscita accettata

Stimare la capacità di trasferimento multitesta in base ai pezzi accettati per ciclo completo, definire quali perdite sono già state conteggiate e confrontare il risultato con i vincoli della linea.
Saldatura di tubi e flange: lavoro robotizzato e manuale

Assegnare le saldature di tubi e flange in base all'accessibilità e alla ripetibilità, quindi tenere conto del carico, dell'allineamento e del cambio formato prima di scegliere l'ambito dell'automazione.
Errori del robot di avvitatura: prelievo separato della vite, ingresso nel foro e inserimento

Separare il prelievo della vite, il mantenimento del trasferimento, l'ingresso del foro e l'inserimento in modo che una prova a fasi identifichi quale interfaccia necessita di correzione.
Pianificazione del ciclo di immersione con supporto a perni: contare i trasferimenti del dispositivo prima dell'uscita della capsula

Stimare separatamente la gestione dei supporti per i perni e l'accettazione a valle, utilizzando un esempio esplicito di capacità del dispositivo anziché le dichiarazioni relative alle capsule finite.
Ugelli fissi o lancia di lavaggio robotizzata: integrazione di copertura, erogazione del liquido e protezione delle aree bagnate.

Confrontare ugelli fissi e una lancia robotizzata su superfici nascoste, utilizzando elementi sospesi reali ed eseguendo verifiche separate della copertura e del risultato di pulizia.
Capacità di disimballaggio robotizzata: definire il passaggio di consegne prima di cronometrare la scatola.
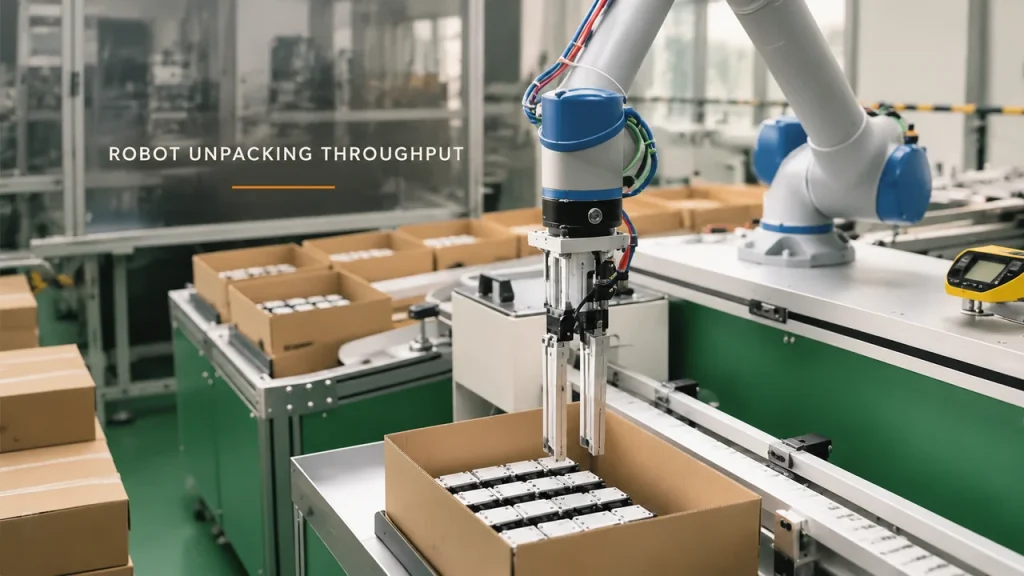
Stimare i moduli consegnati lungo l'intero ciclo di vita del cartone, includendo le parti rimanenti, il rifornimento e i tempi di attesa a valle, evitando sovrapposizioni e doppi conteggi.
Scansione robotizzata dei gusci: quando la ripetitività giustifica l'automazione?
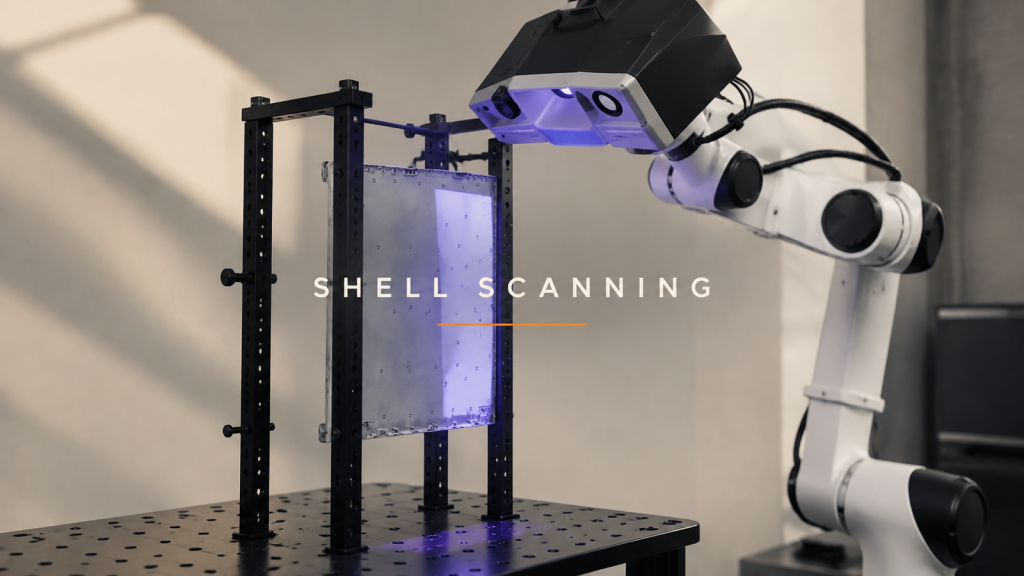
Decidere quando la scansione robotizzata del guscio è adatta per ispezioni ripetute, definendo il quesito di misurazione, le condizioni della superficie e la variazione del carico.