
L'essai de pulvérisation robotisée est pertinent lorsque les corps de godet peuvent être présentés de manière uniforme et que le traitement de surface requis peut être appliqué à l'aide d'un dispositif et d'une trajectoire d'application définis. La pulvérisation manuelle peut rester une option raisonnable lorsque des changements fréquents de forme, de zones protégées ou de préparation du revêtement empêchent cette réutilisation. Il convient de comparer l'ensemble du lot en respectant les mêmes exigences d'acceptation, plutôt que de se limiter à la durée de pulvérisation.
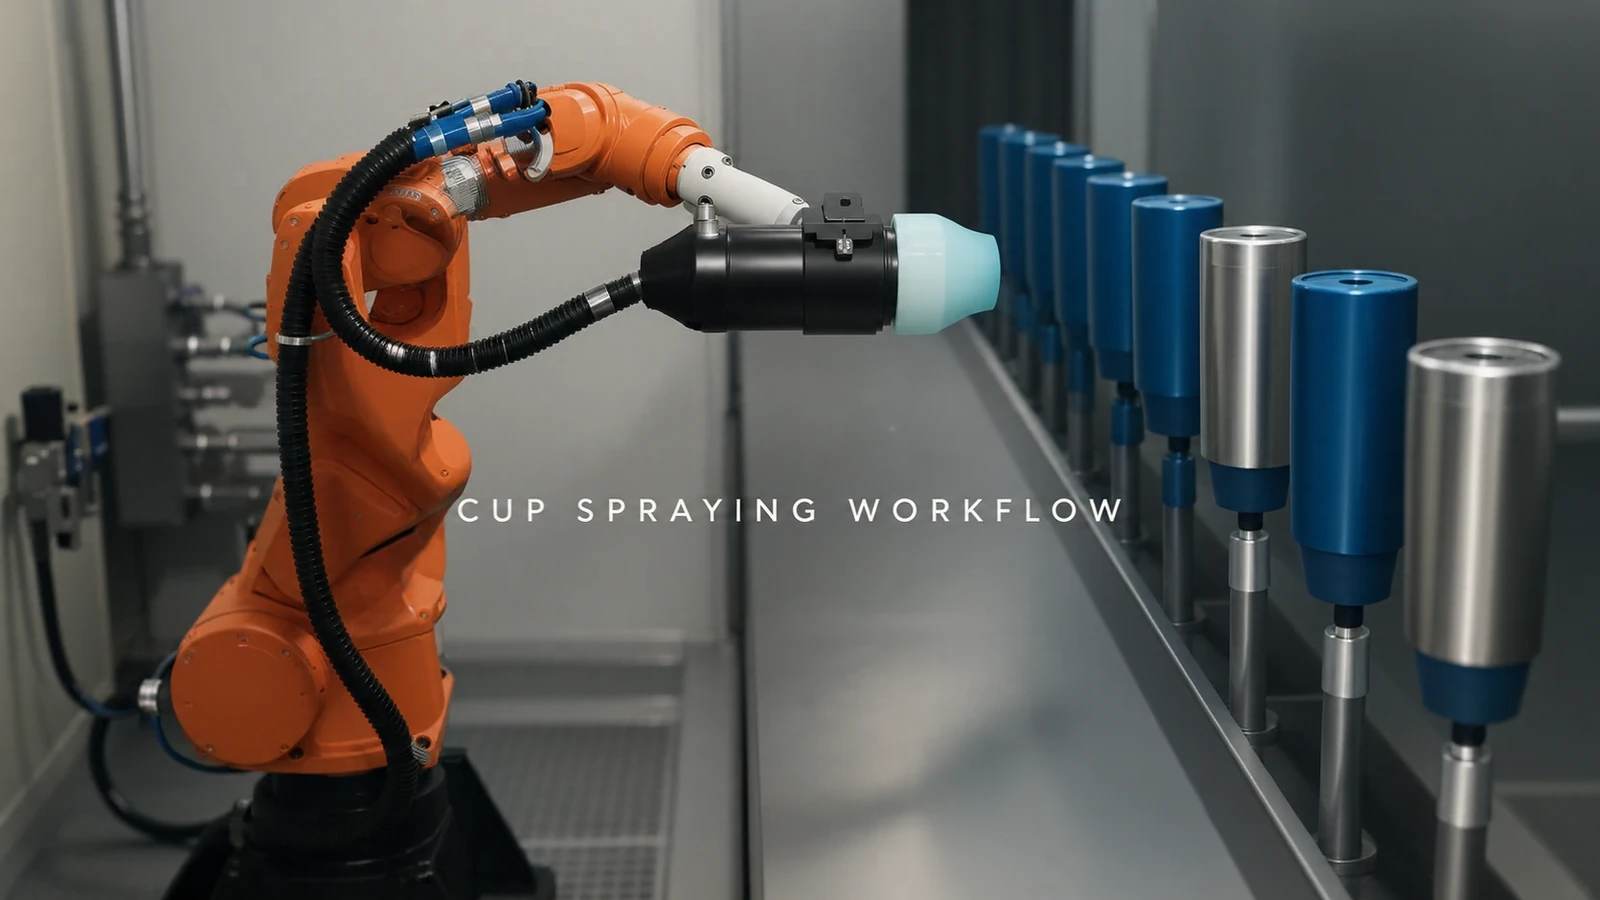
La vidéo de présentation montre un robot orange déplaçant une tête de pulvérisation devant une rangée de pièces verticales en forme de coupelle ou cylindriques. Leurs surfaces extérieures apparaissent bleues. Pour une décision de production, il est essentiel de déterminer quelles préparations seraient communes à toute la gamme et lesquelles nécessiteraient des modifications.
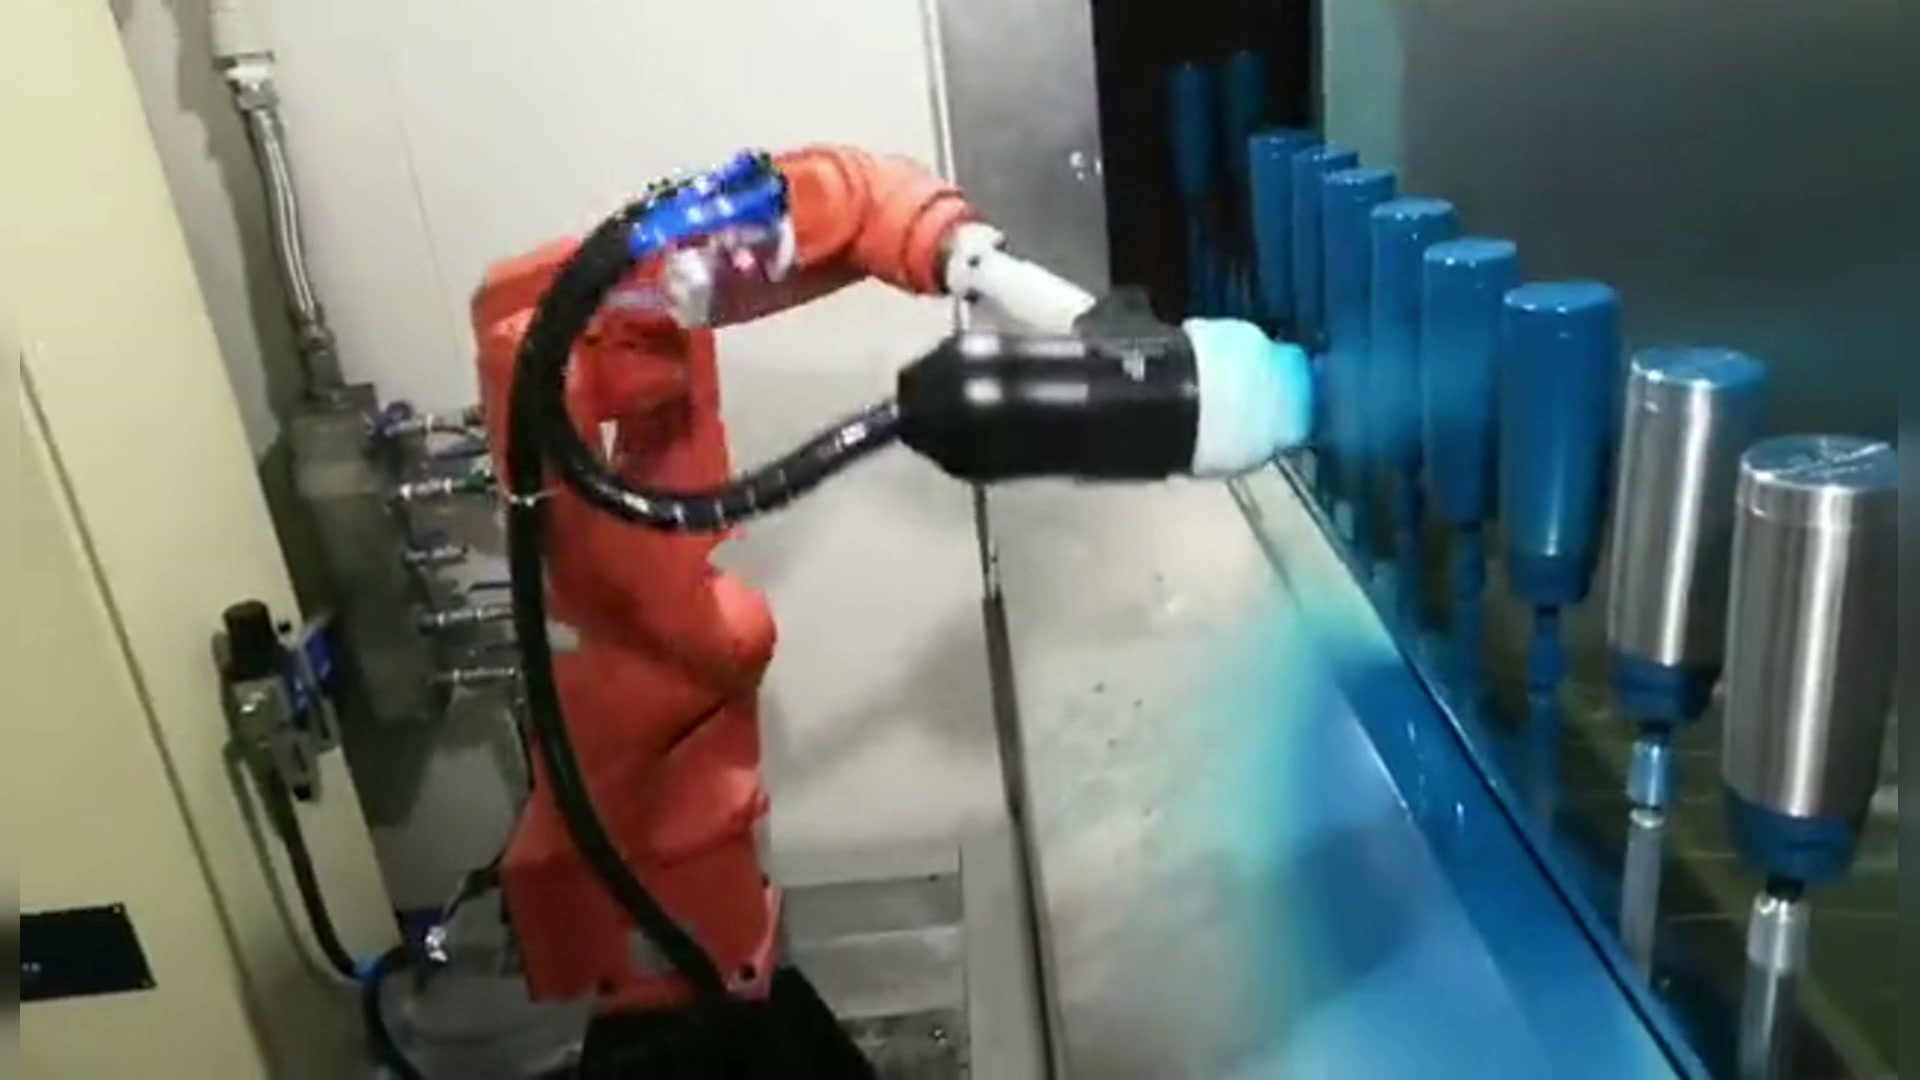
EN film principal 00:14 — tête de pulvérisation robotisée devant des pièces cylindriques verticales.
Définissez la surface avant de diviser le travail.
Délimitez la zone à revêtir et les zones à protéger. Selon le produit, un rebord, une base, un filetage ou une surface de contact peuvent nécessiter un traitement différent de celui de la paroi extérieure visible. Précisez les exigences réelles au lieu de supposer qu'une coupelle d'apparence similaire requiert le même traitement.
Définissez les critères d'évaluation des échantillons : vérifications du revêtement, conditions d'aspect pertinentes et caractéristiques protégées. Appliquez les mêmes exigences aux échantillons traités manuellement et par robot. Un processus ne peut se voir attribuer un gain de temps pour la pulvérisation tandis que l'autre doit effectuer des opérations supplémentaires de masquage, de retouche ou d'inspection.
Recherchez une présentation réutilisable, et pas seulement des cylindres similaires.
Regroupez les pièces selon leur positionnement dans le dispositif de fixation, les zones accessibles par l'outil et les surfaces à protéger du porte-pièce. Des diamètres extérieurs similaires ne garantissent pas nécessairement une configuration réutilisable si le point de maintien ou la zone protégée change.
Une modification de la hauteur ou du profil peut altérer la trajectoire relative du pistolet par rapport à la surface. Le guidage automatique de l'applicateur considère cette distance relative et la coordination de la pulvérisation avec la pièce comme des paramètres de processus. Il est donc essentiel de tester la trajectoire programmée du robot avec les paramètres de présentation et d'applicateur réels, et non de la transférer d'une variante à l'autre simplement parce que les deux pièces sont appelées « coupelles ».
Si une famille de machines partage la même méthode de positionnement et ne nécessite qu'une recette ou un réglage spécifique, elle constitue une candidate idéale pour un essai d'automatisation. En revanche, si chaque commande requiert un nouveau support, un nouveau masquage et un nouvel itinéraire, il convient de comparer la charge de préparation avant de sélectionner la première famille de machines.
Comptez les emplois restants autour du robot
Notez les tâches de chargement et de déchargement des pièces, d'application de la protection, de préparation du matériel de revêtement, de changement de matériaux le cas échéant, de nettoyage de l'applicateur et de contrôle des pièces finies. L'utilisation d'un pistolet automatique ne dispense pas de ces tâches. Leur méthode et leur fréquence dépendent du revêtement et du matériel choisis.
Pour la pulvérisation manuelle, incluez également la préparation, la manipulation et les finitions. Comparez des lots de même taille, des mélanges différents et des conditions initiales identiques. Distinguez la mise en service ponctuelle de la préparation répétée pour chaque commande, afin que l'essai ne masque pas les changements récurrents au sein d'une démonstration optimiste.
Cette distinction précise également l'objectif de l'automatisation. Un projet peut confier les mouvements répétitifs d'une arme à un robot tout en conservant le chargement et l'inspection manuels. Il est important d'énoncer clairement cette portée plutôt que de supposer que l'installation d'un robot rend la station entièrement autonome.
Sélectionnez le procès susceptible de modifier la décision
Choisissez des gobelets représentatifs qui mettent à l'épreuve la configuration commune proposée : variations de hauteur ou de contour, zone protégée complexe ou contact de maintien différent. Observez les surfaces et les caractéristiques requises après traitement, puis effectuez le changement prévu et notez les éléments à modifier ou à nettoyer.
Si la surface souhaitée peut être reproduite avec une présentation réutilisable et des changements de format faciles à gérer, la voie robotisée présente une base de production plus claire. Si les modifications de préparation sont prépondérantes pour le lot ou si le porte-pièces proposé ne permet pas de conserver les surfaces requises, il convient de revoir le regroupement ou de conserver les interventions manuelles appropriées tout en explorant une autre application préliminaire.
Une discussion sur l'EVST peut débuter par des photographies des différentes versions de godets, des zones de revêtement et de protection marquées, des dispositifs de maintien actuels et du processus de lot/changement habituel. Ces détails permettent de définir un essai pertinent sans avoir à inventer des économies, un temps de cycle ou un résultat de revêtement à partir des images.