
ربات SCARA به معنای بازوی رباتیک مونتاژ گزینشی است. رباتهای SCARA طراحی بازوی ویژهای دارند. این طراحی به آنها کمک میکند تا سریع و دقیق از یک طرف به طرف دیگر حرکت کنند. بسیاری از صنایع از ... روبات های اسکاراشرکتهای الکترونیکی و خودروسازی از آنها برای کارهای مونتاژ و بستهبندی استفاده میکنند. منطقه آسیا و اقیانوسیه بیشترین استفاده را از رباتهای SCARA دارد.
اصول اولیه ربات SCARA
ربات اسکارا چیست؟
A ربات اسکارا نوعی ربات صنعتی است. این ربات برای کارهایی ساخته شده است که نیاز به سرعت و دقت بسیار بالایی دارند. استاندارد ISO 8373 میگوید که یک ربات SCARA دارای دو مفصل چرخشی است. این مفاصل در کنار هم قرار دارند و به آن اجازه میدهند در یک ناحیه مسطح حرکت کند. این طراحی به ربات اجازه میدهد تا به طرفین خم شود اما به سمت بالا و پایین سفت بماند. رباتهای SCARA برای برداشتن و گذاشتن، مونتاژ و بستهبندی عالی هستند. آنها میتوانند چیزها را به سرعت و با دقت جابجا کنند. به همین دلیل است که کارخانههای الکترونیک و خودروسازی از آنها زیاد استفاده میکنند.
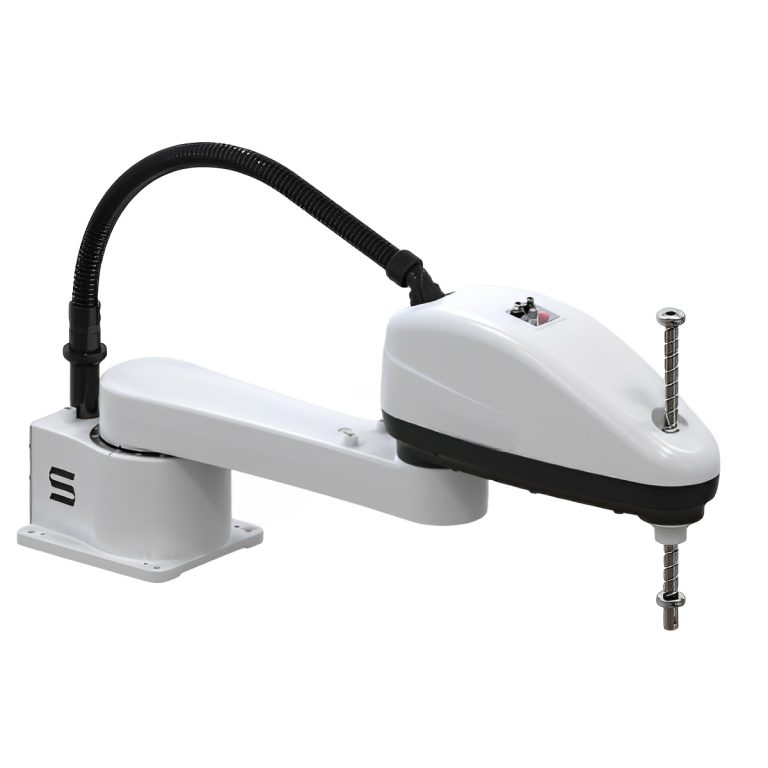
مخفف و تاریخچه SCARA
SCARA مخفف «بازوی انطباق انتخابی برای مونتاژ رباتیک» است. مردم از اواخر دهه 1970 شروع به استفاده از این نام کردند. در سال 1979، سانکیو و IBM اولین رباتهای SCARA را ساختند. این رباتها در دانشگاه یاماناشی ژاپن ساخته شدند. این یک تغییر بزرگ برای رباتهای SCARA در کارخانهها بود. کارخانهها خیلی زود از رباتهای SCARA برای جابجایی ویفرها در ساخت نیمههادیها استفاده کردند. این امر قانون جدیدی را برای سرعت و دقت تعیین کرد.
طراحی و حرکت
رباتهای اسکارا شکل بازوی خاصی دارند. بازو دو مفصل اصلی دارد که حول خطوط بالا و پایین میچرخند. این به ربات فضای کاری گرد میدهد. این طراحی به ربات اجازه میدهد تا سریع و با احتیاط در یک منطقه مسطح حرکت کند. قسمت بالا و پایین برای حرکات عمودی خوب سفت میماند. این خمیدگی ویژه به رباتهای اسکارا اجازه میدهد تا روان و سریع کار کنند. جدول زیر نشان میدهد که چگونه رباتهای اسکارا با سایر رباتها متفاوت هستند:
|
ویژگی/جنبه |
ربات های اسکارا |
ربات های دکارتی |
ربات های مفصلی |
|---|---|---|---|
|
پیکربندی مشترک |
چرخش مفاصل شانه و آرنج |
محرکهای خطی (X، Y، Z) |
مفاصل چرخشی چندگانه |
|
محورهای حرکتی |
X، Y، Z، بهعلاوه چرخش |
خطی در X، Y، Z |
حرکات پیچیده سهبعدی |
|
سختی |
سفت و سخت در جهت عمودی، انعطافپذیر در جهت افقی |
سختی بالا |
انعطافپذیر، کمتر سفت و سخت |
|
پاکت کار |
بخشنامه |
مستطیل شکل |
بزرگ، پیچیده |
|
سرعت و دقت |
سریع، دقت بالا |
با دقت بالا |
برای کارهای پیچیده خوب است |
روبات های اسکارا از چهار محور سروو برای کمک به حرکت آنها با هم استفاده میشود. این به آنها کمک میکند تا کار مشابهی را بارها و بارها با دقت انجام دهند. آنها کوچک و سریع هستند، بنابراین در فضاهای تنگ و خطوط مونتاژ شلوغ جا میشوند.
نحوه کار ربات SCARA: ساختار، محورها و درجات آزادی
ربات SCARA یک بازوی رباتیک صنعتی چهار محوره است که دو مفصل چرخشی افقی آن روی محورهای عمودی موازی قرار گرفتهاند و ... انطباق گزینشی: بازو در صفحه افقی XY انعطافپذیر (مطابق) و در جهت عمودی Z سفت و سخت است. SCARA مخفف ... است. بازوی ربات مونتاژ انتخابی مطابقت (همچنین به عنوان بازوی رباتیک مفصلی انطباق انتخابی نیز شناخته میشود). این طرح اولین بار در سال ۱۹۷۸ توسط پروفسور هیروشی ماکینو در دانشگاه یاماناشی ژاپن توسعه داده شد؛ رجوع کنید به چه کسی اولین ربات SCARA را اختراع کرد؟ برای تاریخ کامل.
نحوه کار ربات SCARA
«انطباق گزینشی» اصل تعیینکننده است. دو بخش بازویی که به صورت سریال به هم متصل شدهاند، هر کدام حول یک محور عمودی میچرخند، بنابراین نقطه مرکزی ابزار میتواند به سرعت بچرخد و به طرفین خم شود تا یک قطعه را در خود جای دهد، در حالی که یک پیچ ساچمهای عمودی (پیچ ماسورهای) بار را محکم در برابر نیروی رو به پایین نگه میدارد. یک چرخه معمول برداشتن و گذاشتن در چهار مرحله انجام میشود:
- مفاصل J1 و J2 با هم میچرخند تا بازو را روی نقطه انتخاب در صفحه XY قرار دهند.
- تیغه محور Z پایین میآید و عامل نهایی قطعه را میگیرد.
- تیغه جمع میشود و J1/J2 به نقطه مورد نظر تاب میخورد، در حالی که مچ J4 قطعه را به جهت مورد نیاز میچرخاند.
- محور Z پایین میآید، قطعه آزاد میشود و بازو برای شروع چرخه بعدی برمیگردد.
برای نگاهی عمیقتر به حرکت و مقایسه آن با رباتهای همکار، به [مقاله] ما مراجعه کنید. راهنمای اصول کار ربات SCARA.
درجه آزادی (DOF) و نامگذاری محورها
یک ربات استاندارد SCARA دارای چهار درجه آزادی (4 DOF) است که به چهار محور نگاشت شدهاند. سه محور موقعیت X، Y و Z ابزار را تعیین میکنند و محور چهارم چرخش آن را حول محور عمودی تنظیم میکند. بازو نمیتواند کج شود یا بچرخد و همین محدودیت دقیقاً همان چیزی است که باعث سرعت آن میشود. محور عمودی نامیده میشود. محور Z زیرا ابزار را مستقیماً به بالا و پایین در امتداد جهت Z یک چارچوب مختصات دکارتی حرکت میدهد و با محور ارتفاع مورد استفاده در ماشینهای ابزار و سیستمهای CNC مطابقت دارد. چهار محور و حرکات آنها عبارتند از:
| محور / قطعه | نوع حرکت | محدوده معمولی | عملکرد |
|---|---|---|---|
| J1 - مفصل پایه / شانه | روتاری | ± 120 درجه تا ± 140 درجه | کل بازو را دور پایه میچرخاند تا اولین مختصات XY را تنظیم کند. |
| J2 - پیوند / مفصل آرنج | روتاری | ± 140 درجه تا ± 150 درجه | ساعد را میچرخاند تا به نقطه دقیق XY درون پوشش دایرهای کار برسد. |
| محور Z – پیچ ماسوره / بال اسکرو | خطی | کورس حرکتی ۱۰۰ تا ۴۰۰ میلیمتر | عملگر نهایی را بالا و پایین میبرد؛ بار عمودی را با استحکام بالا تحمل میکند. |
| J4 – مچ دست انتهای بازو (محور تتا / T) | روتاری | ± 360 ° | عملگر نهایی را میچرخاند تا قسمت گرفته شده را جهتدهی کند. |
این طرح چهار محوره دلیل آن است که یک ربات SCARA در کارهای مسطح، تکرارپذیری به دقت ±0.01 تا 0.025 میلیمتر را ارائه میدهد، در حالی که سریعتر و ارزانتر از یک بازوی شش محوره است. هنگامی که یک کار نیاز به جهتگیری فضایی کامل دارد - کج شدن، رویکردهای زاویهدار یا مسیرهای سهبعدی پیچیده - یک ربات شش محوره با 6 درجه آزادی مناسبتر است. راهنمای ما در مورد تفاوتهای بین رباتهای دکارتی، شش محوره و SCARA توضیح میدهد که چه زمانی هر کدام را انتخاب کنید.
رباتهای SCARA در صنعت
کاربردهای رباتهای SCARA
رباتهای SCARA در بسیاری از صنایع مهم هستند. آنها سریع و بسیار دقیق هستند. این رباتها کارهایی را انجام میدهند که باید هر بار به یک روش انجام شوند. در اینجا چند مورد اصلی استفاده از آنها آورده شده است:
-
انتخاب و قرار دادن: رباتهای SCARA قطعات کوچک را سریع و با دقت جابجا میکنند. آنها به مونتاژ قطعات الکترونیکی کمک میکنند.
-
ماشین کاری: آنها قطعات را داخل ماشینها قرار میدهند و آنها را بیرون میآورند. این کار باعث میشود کار سریعتر انجام شود.
-
بسته بندی: این رباتها اشیا را به سرعت داخل جعبهها یا ظروف قرار میدهند.
-
بازرسی: رباتهای SCARA با استفاده از دوربینها و حسگرها، کیفیت محصولات را بررسی میکنند.
صنایع دیگر نیز از رباتهای SCARA برای کارهای ویژه استفاده میکنند:
|
کاربرد صنعتی |
وظایف معمول انجام شده |
|---|---|
|
میکرواتوماسیون در داروسازی |
جابجایی قطعات ریز در ساخت دارو و تحقیقات؛ جابجایی قطعات کوچکتر از ۱ میلیمتر |
|
صنایع غذایی و آشامیدنی |
فرآوری و بستهبندی مواد غذایی؛ استفاده از مواد ایمن و تمیز کردن آسان |
|
کمک در چاپ سه بعدی |
کمک به چاپ سه بعدی؛ بیرون آوردن مواد؛ اتمام کار |
|
اتوماسیون آزمایشگاهی |
آمادهسازی نمونهها، تمیز نگه داشتن وسایل و کار با کامپیوترهای آزمایشگاه |
|
اتوماسیون خرده فروشی |
جابجایی اقلام در دستگاههای فروش خودکار یا انبارهای کوچک؛ استفاده از تشخیص اشیا |
رباتهای SCARA همچنین در ساخت باتری، جابجایی کالاها، علوم زیستی و ماشینآلات کمک میکنند. به عنوان مثال، یک کارخانه با استفاده از یک ربات SCARA به همراه یک ربات دروازهای، خط حسگر خود را بهبود بخشید. این امر باعث تولید محصولات بیشتر و صرفهجویی در فضا شد. این نشان میدهد که چگونه رباتهای SCARA به انعطافپذیری محیطهای کاری کمک میکنند.
مزایای رباتهای SCARA
رباتهای SCARA نسبت به سایر بازوهای رباتیک نقاط قوت زیادی دارند. شکل آنها به آنها اجازه میدهد سریع حرکت کنند و بسیار دقیق باشند، بیشتر برای کارهای پهلو به پهلو. در اینجا برخی از مزایای اصلی آنها آورده شده است:
-
رباتهای SCARA برای کارهای سریع و تکراری با دقت بالا عالی هستند.
-
طراحی بازوهای آنها باعث میشود کارها را سریعتر انجام دهند، بنابراین برای برداشتن و گذاشتن (یا برداشتن چیزی از جایی) مناسب هستند.
-
آنها برخلاف برخی دیگر از رباتها، حتی هنگام بلند کردن اجسام سنگینتر نیز سریع میمانند.
-
رباتهای SCARA کوچک هستند، بنابراین در فضا صرفهجویی میکنند و هزینه راهاندازی آنها کمتر است.
-
آنها موتور و کنترلر در داخل دارند، بنابراین نصب آنها آسان است و به سیم کشی کمتری نیاز دارند.
-
برنامهریزی و اتصال آنها ساده است، اغلب با قابلیت اتصال سریع (plug-and-play).
-
رباتهای SCARA به دلیل داشتن قطعات متحرک کمتر، نیاز به تعمیر کمتری دارند که باعث صرفهجویی در هزینه میشود.
-
دقت بالای آنها به کنترل کیفیت و کاهش ضایعات کمک میکند.
روبات های اسکارا با نیاز به کارگران کمتر، به شرکتها کمک کنید تا کمتر هزینه کنند و کار را سریعتر میکنند. آنها همچنین با انجام کارهای خطرناک، مشاغل را ایمنتر میکنند.
در دنیای واقعی، شرکتهایی که لوازم الکترونیکی و خودرو تولید میکنند، پیشرفتهای بزرگی را تجربه کردهاند. برای مثال، ربات اسکارا EVS3-400 به بستهبندی و جابجایی قطعات الکترونیکی شکننده کمک میکند. این کار باعث میشود کار دقیقتر و سریعتر انجام شود.
محدودیت های ربات های اسکارا
رباتهای SCARA قوی هستند اما نقاط ضعفی هم دارند:
-
رباتهای SCARA کوچک هستند و نمیتوانند به مسافتهای طولانی برسند، بنابراین محدوده کاری آنها محدود است.
-
بار مفید توسط مقدار نامی سازنده محدود میشود، نه با یک قاعده سرانگشتی. مقدار نامی ذکر شده در برگه اطلاعات، حداکثر جرمی است که سازنده در شرایط اعلام شده تأیید میکند و باید تمام اجزای نهایی و قطعه کار را با هم پوشش دهد - یک بازوی نامی 6 کیلوگرمی حداکثر 6 کیلوگرم بار را حمل میکند، نه بیشتر. انحراف مرکز ثقل از فلنج و گشتاور اینرسی بار، شکل قابل استفاده را بیشتر کاهش میدهد. تجاوز از اینرسی مجاز، سرعت و شتاب را حتی زمانی که خود جرم در محدوده قرار دارد، کاهش میدهد.
-
حرکت عمدتاً افقی است: حرکت عمودی (Z) در مقایسه با دسترسی افقی کوتاه است، بنابراین چیدن قطعات بلند، فرو بردن قطعات عمیق یا کار در چندین سطح ارتفاعی میتواند خارج از محدوده مجاز باشد.
-
آنها به اندازه رباتهای ۶ محوره انعطافپذیر نیستند، بنابراین نمیتوانند کارهای بسیار سخت یا بزرگ را انجام دهند.
رباتهای SCARA برای کارهای سریع و دقیق با قطعات کوچک در فضاهای تنگ بهترین هستند. آنها برای کارهایی که نیاز به حرکت زیاد یا بلند کردن اجسام سنگین دارند، بهترین گزینه نیستند.
انتخاب ربات SCARA
انتخاب ربات SCARA مناسب به معنای فکر کردن به چند نکته کلیدی است. در اینجا چند نکته آورده شده است:
-
بار مفید و برد: نیروی محرکه نهایی و قطعه کار را جمع کنید، سپس مجموع را با بار مجاز سازنده مقایسه کنید - و گشتاور اینرسی مجاز و انحراف مرکز ثقل مجاز را با سرعتی که قصد دارید اجرا کنید، بررسی کنید، نه فقط رقم اصلی. شعاع دسترسی باید تمام نقاط برداشتن و گذاشتن، از جمله فیکسچرها و ضربه گیرها را پوشش دهد.
-
دقت و صحت: رباتی را انتخاب کنید که برای کار شما، مثلاً در الکترونیک یا پزشکی، به اندازه کافی دقیق باشد.
-
سرعت و زمان چرخه: به این فکر کنید که ربات برای رسیدن به اهداف شما باید چقدر سریع کار کند.
-
مقرون به صرفه: رباتی را انتخاب کنید که متناسب با بودجه و نیازهای شما باشد.
-
سهولت ادغام و برنامهنویسی: رباتهایی را پیدا کنید که راهاندازی و استفاده از آنها آسان باشد.
-
روش نصب: نصب روی میز/زمین، دیوار و وارونه (سقف) قابل تعویض نیستند - تأیید کنید که مدل برای جهت مورد نیاز شما رتبهبندی شده است و میز یا قابی که روی آن قرار میگیرد به اندازه کافی برای شتابی که قصد دارید اجرا کنید، سفت است.
-
حرکت و قلممو عمودی (Z): حرکت Z را در برابر بالاترین نقطه برداشت و عمیقترین عمق فرو رفتن، از جمله طول گیره و ارتفاع فیکسچر یا سینی، بررسی کنید و نیروی فشار رو به پایین مجاز و محدوده چرخش (θ) را در ماسوره بررسی کنید.
-
محیط زیست و حفاظت: دما و رطوبت محیط، رتبهبندی IP یا اتاق تمیز، الزامات ESD و وجود غبار روغن، مایع خنککننده، گرد و غبار یا مواد شوینده. کلاس حفاظتی باید برای محیط واقعی خط انتخاب شود، نه برای محیط اسمی.
-
کنترلها و رابطها: تعداد ورودی/خروجیهای دیجیتال و آنالوگ، پروتکل فیلدباس یا اترنت که PLC و کنترل خط شما استفاده میکنند، رابط کاربری بصری و گردش کار کالیبراسیون آن، و محیط برنامهنویسی و آموزشی که تیم شما باید آن را حفظ کند.
|
عامل |
توضیح |
|---|---|
|
ظرفیت ترابری |
بار مجاز باید قطعه و ابزار را با هم پوشش دهد، به همراه حاشیهای برای انحراف مرکز ثقل و اینرسی. رتبهبندی سازنده یک سقف است، نه یک نقطه شروع. |
|
سرعت |
رباتهای SCARA از سریعترین رباتها هستند که برای کارهای سریع مناسب است. |
|
رد پا |
رباتهای SCARA معمولاً از رباتهای دیگر با برد یکسان، کوچکتر هستند. |
|
تکرارپذیری |
دقت بالا در XY برای کارهایی مانند الکترونیک مورد نیاز است. |
|
تفسیر |
رباتهای SCARA دارای ۴ محور هستند که برای برداشتن و گذاشتن، مونتاژ و بیرون آوردن مواد مناسب هستند. |
|
پاکت کار |
برد ربات باید تمام نقاط موجود در محل کار را پوشش دهد. |
از طرف تأمینکننده، خط تولید EVS SCARA چهار محوره است و در کلاس بار مفید ۳ تا ۲۰ کیلوگرم با طول بازوهای ۴۰۰ تا ۱۰۰۰ میلیمتر قرار میگیرد و برای مونتاژ و جابجایی مواد به روش ۳C طراحی شده است. EVST گستردهتر است. محدوده رباتهای صنعتی طیف کامل بار مفید از مدلهای مشارکتی تا بازوهای سنگین را پوشش میدهد، اما این یک کلاس محصول متفاوت است و نباید به عنوان قابلیت SCARA در نظر گرفته شود. تکرارپذیری، حداکثر سرعت و اینرسی مجاز مختص مدل هستند و در هر برگه اطلاعات ذکر شدهاند - برگه اطلاعات مدلی را که در واقع مقایسه میکنید، درخواست کنید و موارد مشابه را با موارد مشابه مقایسه کنید.
هزینه و روندها
قیمتگذاری SCARA بر اساس کلاس بار مفید، دسترسی، کلاس حفاظت، گزینههای کنترلکننده و بینایی و میزان ادغام در اطراف ربات تعیین میشود. نوارهای زیر فقط محدودههای بازار را نشان میدهند و برای بودجهبندی هستند - نه قیمتگذاری، و به هیچ برند خاصی وابسته نیستند. قیمت دقیق به بار مفید، دسترسی و پیکربندی بستگی دارد و برای هر پیکربندی توسط ... تأیید میشود. فروش EVST.
|
ردیف مدل |
محدوده قیمت معمولی |
ویژگیهای بار مفید و دسترسی |
پیکربندی معمولی |
|---|---|---|---|
|
ورود به سطح |
$ 10,000 - $ 40,000 |
کارهای ساده، وزن یا دسترسی زیاد |
مونتاژ ساده یا مونتاژ ساده با روش برداشتن و گذاشتن ساده؛ کنترلر استاندارد، ورودی/خروجی محدود و گزینههای کم |
|
میانه محدوده |
$ 40,000 - $ 60,000 |
میتواند بار بیشتری بلند کند، کارهای سختتر را انجام دهد |
تکرارپذیری دقیقتر، سرعت بالاتر، گزینههای ورودی/خروجی و فیلدباس بیشتر |
|
بالا پایان |
$ 60,000 + |
کنترل هوشمند، حسگرهای بهتر |
در کارهای بسیار دقیق استفاده میشود؛ دارای سیستمهای بینایی و حسگرهای هوشمند است. |
|
رباتهای دست دوم |
۳۰ تا ۵۰ درصد کمتر از قیمت نو |
بستگی به شرایط و گارانتی داره |
ارزانتر است اما ممکن است فناوری یا گارانتی جدیدی نداشته باشد |
بازگشت سرمایه گزارششده برای یک سلول SCARA معمولاً در محدوده ۶ تا ۱۸ ماه قرار میگیرد، اما این رقم کاملاً تابعی از الگوی شیفت، هزینه نیروی کار، زمان چرخه و میزان استفاده از خط تولید است - به جای میانگین منتشر شده، از زمان چرخه و تعداد کارکنان خود استفاده کنید.
رباتهای SCARA هوشمندتر و استفاده از آنها آسانتر میشود. روندهای جدید عبارتند از:
-
هوش مصنوعی برای مشاغل سختتر و بینایی بهتر
-
یادگیری ماشینی برای رباتها تا خودشان تصمیم بگیرند.
-
سیستمهای بینایی بهتر برای دیدن قطعات و برنامهریزی حرکات.
-
طرحهای ماژولار برای تغییر آسان تنظیمات.
-
ایمنی بهتر برای افرادی که با رباتها کار میکنند.
-
رباتیک متنباز برای برنامهنویسی و راهاندازی آسانتر.
پیشبینیهای منتشر شده به رشد مداوم رباتهای SCARA اشاره دارند، به طوری که ارقام رایج از حدود ۱۰ میلیارد دلار در سال ۲۰۲۴ به بیش از ۱۶ میلیارد دلار تا سال ۲۰۳۰ افزایش مییابد. پیشبینیها در تعریف بخش و روششناسی بسیار متفاوت هستند، بنابراین قبل از استفاده از عدد یک گزارش در یک طرح تجاری، بررسی کنید که واقعاً چه چیزی را در نظر میگیرد.
رباتهای SCARA سریع و بسیار دقیق هستند. آنها همچنین میتوانند کارهای مختلفی انجام دهند. این به شرکتها کمک میکند تا بهتر کار کنند و اشتباهات کمتری مرتکب شوند. انتخاب ربات SCARA مناسب برای نتایج خوب مهم است.
پرسش و پاسخهای متداول
اسکارا مخفف چیست؟
اسکارا (SCARA) مخفف عبارت «بازوی رباتیک مونتاژ با انطباق انتخابی» (همچنین «بازوی رباتیک مفصلی با انطباق انتخابی») است. این نام ویژگی اصلی آن را توصیف میکند: این ربات در صفحه افقی انعطافپذیر یا منعطف است، اما در صفحه عمودی سفت و سخت است که برای مونتاژ سریع و برداشتن و گذاشتن مناسب است.
ربات SCARA برای چه مواردی استفاده میشود؟
رباتهای SCARA در برداشتن و گذاشتن قطعات، مونتاژ، بستهبندی و پالتبندی قطعات سبک با سرعت بالا، به ویژه در لوازم الکترونیکی و کالاهای مصرفی، که در آنها سرعت افقی و استحکام عمودی دقیقاً همان چیزی است که کار به آن نیاز دارد، عالی هستند.
یک ربات SCARA چند محور دارد؟
بیشتر رباتهای SCARA چهار محور دارند: دو مفصل چرخشی که بازو را در صفحه افقی XY حرکت میدهند، یک محور عمودی Z و یک مچ چرخان. این طرح چهار محوری همان چیزی است که رباتهای SCARA را برای کارهای مسطح سریع و دقیق میکند.
تفاوت بین SCARA و یک ربات 6 محوره چیست؟
ربات SCARA چهار محور دارد و عمدتاً در یک صفحه افقی با سرعت بسیار بالا حرکت میکند، در حالی که یک ربات ۶ محوره میتواند تقریباً به هر جهتی در فضای سهبعدی برسد اما برای برداشتن و گذاشتن در سطوح مسطح کندتر است. SCARA از نظر سرعت و هزینه برای کارهای مسطح برنده است؛ به ما مراجعه کنید. مقایسه رباتهای دکارتی، شش محوره و SCARA.
هزینه یک ربات SCARA چقدر است؟
بدنه رباتهای SCARA معمولاً از بازوهای شش محوره پایینتر شروع میشوند و با اضافه شدن ابزار و یکپارچهسازی، هزینه استقرار افزایش مییابد. برای مشاهده جزئیات کامل قیمتگذاری ربات، به صفحه ما مراجعه کنید. راهنمای هزینه بازوی رباتیک.