
آیا یک ربات بیرونبر باعث میشود دستگاه قالبگیری تزریقی منتظر بماند؟ فقط بخشی از توالی ربات که قالب را باز نگه میدارد یا از اقدام بعدی دستگاه جلوگیری میکند، در این پاسخ جای دارد. حرکت به سمت میز دریافت ممکن است در خارج از قالب رخ دهد و ممکن است با کار بعدی دستگاه همپوشانی داشته باشد. خریدار باید قبل از پذیرش وعده چرخه سریعتر یا این فرض که هر حرکت ربات به زمان چرخه میافزاید، این مرزها را روی پرس و قالب واقعی اندازهگیری کند.
فیلم مورد نظر، یک ربات آبی را نشان میدهد که بین دهانه دستگاه تزریق و یک سکوی آبی نزدیک آن حرکت میکند و ابزار انتهایی آن در نزدیکی هر ناحیه پایین میآید. سیگنالهای قطعات کوچک و قالب را نمیتوان به وضوح کافی خواند تا زمان هر برداشت را تعیین یا تأیید کرد، بنابراین مشاهده مفید، هندسه جابجایی است.
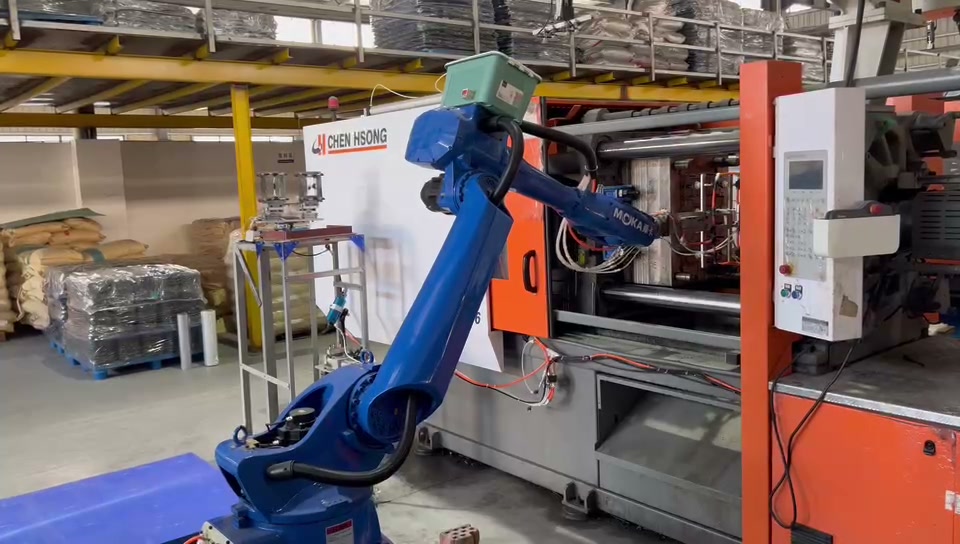
دهانه دستگاه و سکوی مجاور، دو ناحیهای را نشان میدهند که مسیر انتقال پیشنهادی باید به هم متصل کند.
مرز چرخه را روی قالب رسم کنید، نه روی پایه ربات
یک مفهوم بیرونبر به یک نقطه امن برای ورود ربات، ایجاد یک گیره روی قطعه و خروج از ناحیه قالب نیاز دارد. دستگاه تا زمانی که شرایط لازم برای فاصلهگذاری و اجازه فراهم نشود، نمیتواند بسته شود. این فاصله زمانی اولین جایی است که باید بررسی شود آیا اتوماسیون باعث میشود پرس منتظر بماند یا خیر. حرکت و رهاسازی در یک میز خارجی از هم جدا هستند. اگر این دو اتفاق در حین انجام مرحله قالبگیری بعدی رخ دهند، اضافه کردن کل زمان انتقال به چرخه پرس، کاری را که به صورت موازی انجام میشود، دو برابر میکند.
راهنماییهای مربوط به زمان برداشتن قالب از تولیدکنندگان تجهیزات، میزان اشغال قالب باز و سیگنالهای ماشین به ربات را به عنوان بخش خاصی از کل چرخه قالبگیری در نظر میگیرد. توالی و زمانبندی دقیق سیگنال به پرس، قالب، ربات و رابط بستگی دارد. یک اندازهگیری محلی مفید، نقطهای را که قالب برای بیرون آوردن باز است، زمانی که ربات قالب را تمیز کرده و زمانی که به دستگاه اجازه بسته شدن داده میشود، ثبت میکند. اندازهگیری را در چرخههای پایدار همان قالب تکرار کنید، سپس آن را با روش فعلی مقایسه کنید. این کار، ماشین در حال انتظار را از حرکت ربات در جای دیگر سلول جدا میکند.
تغییرات میتوانند از بهترین چرخه ثابت مهمتر باشند
در یک سلول پیشنهادی، ناحیه دریافت چیزی بیش از مکانی برای رها کردن قطعه است. موقعیت آن، جهت مورد نظر قطعه و هرگونه جابجایی در پایین دست، بر نحوه خروج ربات از ناحیه ماشین و آماده شدن برای اقدام بعدی تأثیر میگذارد. با قالب دیگر، قطعه ممکن است به نقطه تماس یا جهت خروج متفاوتی نیاز داشته باشد. اگر قالب و تجهیزات پایین دست پس از تغییر نتوانند به موقعیتهای مورد انتظار خود بازگردند، سلول ممکن است زمان بیشتری را صرف آموزش مجدد یا تنظیم نسبت به آنچه که نمایش چرخه پایدار نشان میدهد، کند.
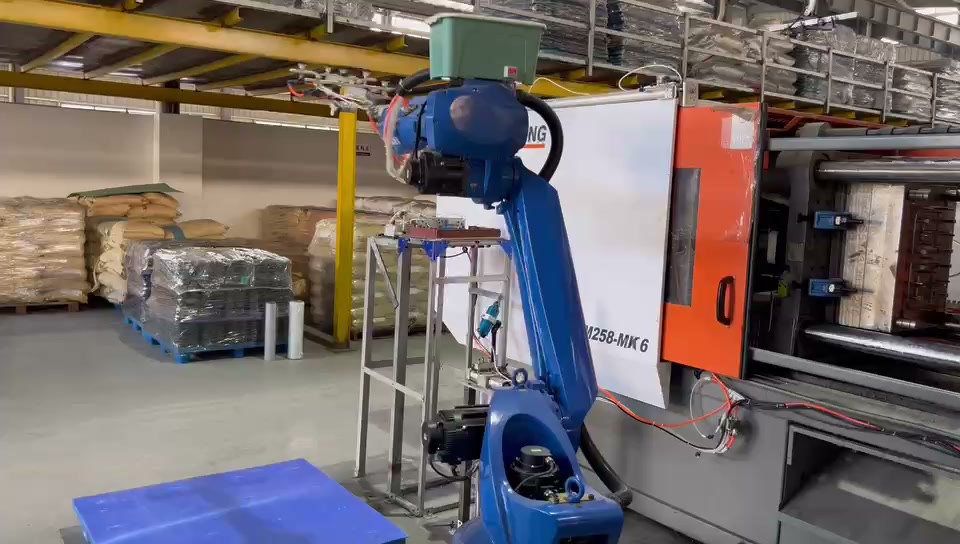
ناحیه سکو در کنار دستگاه قرار دارد؛ موقعیت آن بر چگونگی خروج مسیر پیشنهادی ربات از دهانه دستگاه تأثیر میگذارد.
به همین دلیل است که یک آزمایش اولیه باید شامل یک قالب نمونه روزمره و یک تغییر معنادار باشد، نه فقط سریعترین توالی بدون وقفه. مشخص کنید که قطعات چگونه برای برداشت ارائه میشوند، ابزار نهایی ممکن است چه چیزی را لمس کند، قطعه کجا قرار گرفته است و چه چیزی خروج ربات از ناحیه قالب را تأیید میکند. ثبت کنید که چه مدت طول میکشد تا سلول پس از تعویض قالب از سر گرفته شود. این ورودیها، یک نمایش را به یک محدوده سلول کاری تبدیل میکنند که تیمهای تولید و نگهداری میتوانند آن را ارزیابی کنند.
یک پاسخ مفید برای جلسه خرید
این پیشنهاد باید سه نتیجه را از هم متمایز کند: اینکه آیا دستگاه در زمان باز شدن قالب، مدت زمان بیشتری یا کمتری منتظر میماند؛ اینکه آیا حرکت ربات در خارج از قالب با مرحله قالبگیری بعدی مطابقت دارد یا خیر؛ و اینکه تعویض قالب چقدر کار اضافه میکند. آنها را با یک محدوده زمانی توافق شده و یک مجموعه نمونه از قالبها اندازهگیری کنید.
برای EVST عکسی از محل باز و بسته شدن دستگاه، جهتی که باید یک قطعه نمونه از آن جدا شود، و یک کلیپ پیوسته از توالی فعلی باز کردن قالب تا بستن قالب ارسال کنید. میتوانیم در مورد مسیر انتقال، رابطهای پرس و میز دریافت و اولین آزمایش زمانبندی بحث کنیم. اگر گزارشهای چرخه در دسترس نیست، یک ویدیوی واضح از کارگاه نقطه شروع مفیدی است.