
منبع: robothalloffame.org
بخش صنعتی خودکار امروزی بدون آن پیشرفت بسیار کمتری خواهد داشت رباتهای مونتاژ با انطباق انتخابی. آنها نقش اصلی را در فرآیندهای تولید بازی می کنند، زیرا برای کار سریع و دقیق ساخته شده اند. نسخه های مدرن نیز در صنایع متعدد و کارهای مختلف قابل استفاده هستند.
بنابراین این سوال پیش می آید که چه کسی چنین نبوغی داشت که این نوع ربات را اختراع کرد؟ در حالی که در حال حاضر تعداد زیادی نیرومند وجود دارد تولید کنندگان ربات اسکارا در سرتاسر جهان، این طرح در ژاپن نشات گرفته است. در ادامه بخوانید و بیایید بیشتر در آغاز فروتنانه این اختراع بزرگ روباتیک تحقیق کنیم.
فهرست مندرجات
اختراع ربات اسکارا
منبع: researchgate.net
در 1977، سمپوزیوم بین المللی ربات های صنعتی در توکیو ژاپن برگزار شد. در این رویداد، متخصصان این حوزه فرصتی یافتند تا آخرین اختراع که ربات مونتاژ SIGMA بود را ببینند و در مورد آن بحث کنند. امکانات و ایده های جدیدی را ارائه کرد که قبلاً در این زمینه بررسی نشده بود.
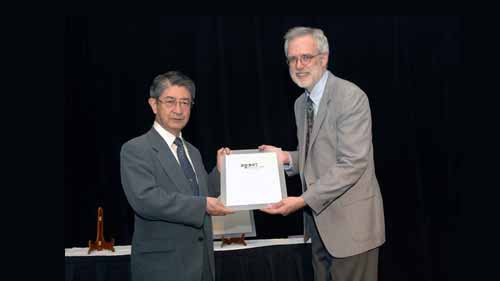
پروفسور هیروشی ماکینو از دانشگاه یاماناشی از ایده های این سمپوزیوم الهام گرفت. او شروع به تحقیق بیشتر در مورد این موضوع کرد و راه های جدیدی را برای بهبود ربات مونتاژ کننده بررسی کرد. او برای تقویت تلاش های خود، کنسرسیوم ربات SCARA را که متشکل از خود و 13 شرکت ژاپنی بود، سازماندهی کرد.
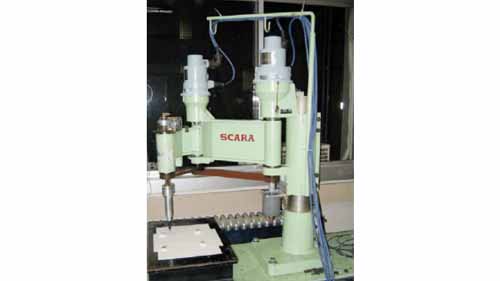
در سال 1978 کنسرسیوم اختراع کرد اولین نمونه اولیه ربات اسکارا. قابلیت استفاده در کاربردها و پارامترهای مختلف صنعتی مانند سرعت و تکرار پذیری آزمایش شد. در سال 1980، گروهی به رهبری پروفسور ماکینو دومین نسخه بهبود یافته ربات SCARA را راه اندازی کرد.
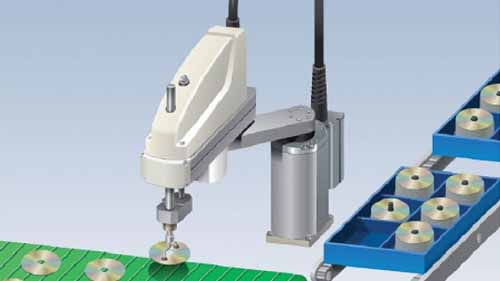
ربات های اسکارا در صنایع کاربرد دارند
منبع: assemblymag.com
در میان اعضای کنسرسیوم، تعداد زیادی از تولیدکنندگان از جمله فوجیتسو و توشیبا حضور داشتند. پس از موفقیت نمونه دوم، آنها شروع به ساخت ربات های اسکارا صنعتی در سال 1981 کردند. آنها آنها را در کارخانه های خود استفاده کردند، اما آنها را به بازار عرضه کردند و به تولیدکنندگان دیگر فروختند.
Sankyo Seiki، سازنده جعبه موسیقی مستقر در ژاپن، یکی از اولین شرکت هایی بود که روبات های اسکارا را به عهده گرفت. آنها در همان سال آنها را به خط تولید خود اضافه کردند و از آنها برای مونتاژ PCB برای تقویت کننده های صوتی استفاده کردند. شرکتهای دیگری مانند Hirata و NEC نیز جزو اولین شرکتهایی بودند که صاحب این نوع رباتهای مونتاژ شدند.
ربات های مدرن اسکارا
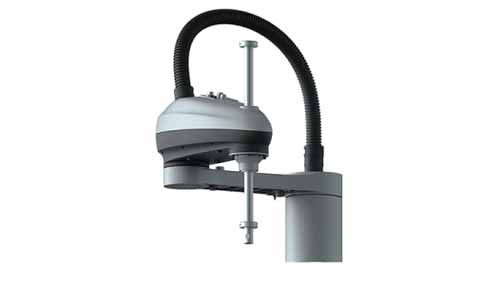
توسعه رباتهای اسکارا مدرن رویکرد متنوعتری نسبت به اختراع نسخه اصلی به خود گرفت. هر سازنده ربات صنعتی اکنون نسخه اصلاح شده خود را با ویژگی هایی که منحصر به برند آنها است توسعه می دهد. در مقایسه با مدلهای قدیمیتر، متوسط روبات مدرن اسکارا دارای موارد زیر است:
- قابلیت حمل بار بالاتر
- دستی بلندتر
- دقت بهبود یافته با استفاده از کاهنده های کیفیت
- سرعت بالاتر به دلیل بهبود موتورها
ویژگی های دیگر مانند مواد ضد گرد و غبار و ضد چکه و در دسترس بودن انواع مختلف عوامل پایانی همچنین ربات های اسکارا را بسیار بهبود بخشیده اند. علاوه بر گزینههای نصب متعدد، این ویژگیها باعث شده است که رباتهای اسکارا در صنایع بیشتری نسبت به قبل قابل استفاده باشند.
با این وجود، اصل اصلی عملکرد رباتهای اسکارا همانطور که پروفسور هیروشی ماکینو طراحی کرده است، باقی میماند.
آینده ربات های اسکارا
منبع: robotics.org
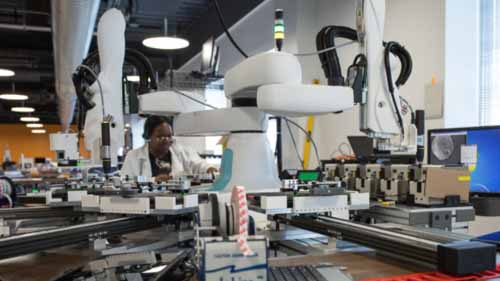
بر اساس روندهای فعلی در صنعت رباتیک، در اینجا برخی از پیشرفتهایی که ممکن است در ساخت رباتهای اسکارا رخ دهد، آورده شده است.
ربات SCARA دو بازویی
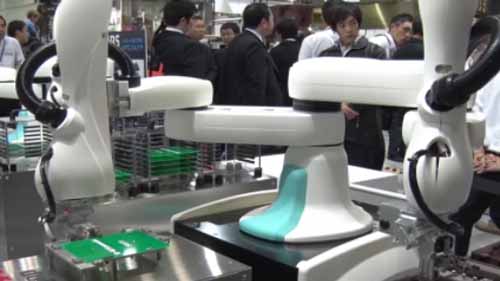
ربات اسکارا دو بازویی یک ربات است که دو بازوی ربات اسکارا روی یک پایه نصب شده است. آنها کاملاً شبیه یک انسان با دو بازو هستند. آنها در حال حاضر یک مفهوم جدید هستند زیرا بسیاری از تولید کنندگان ربات آنها را تولید نمی کنند. با این حال، با توجه به بهره وری بالا و مزایای متعدد، آنها احتمالا به یک ستون اصلی در صنعت تبدیل خواهند شد.
ربات های SCARA به راحتی قابل برنامه ریزی
در حالی که برنامه نویسی و کنترل ربات های اسکارا در گذشته اغلب به نیروی کار ماهر نیاز داشت، ممکن است به زودی تغییر کند. ظهور نرمافزار از پیش نصبشده با کاربری آسان و بازوهای ربات اسکارا مجهز به حسگرهای بینایی ممکن است برنامهنویسی را غیرضروری کند. علاوه بر این، استفاده از هر دوی این روش ها آسان است و نیازی به مهارت خاصی ندارد.
قیمت
مدل های اولیه ربات های اسکارا در ژاپن میلیون ها ین هزینه دارد. قطعات ربات به سختی یافت می شد و بنابراین گران بود. این از آن زمان تغییر کرده است و تولید کنندگان اکنون بر روی ربات های اسکارا ارزان قیمت تمرکز کرده اند تا مشتریان بیشتری را در خود جای دهند.
ویژگی های مشارکتی
در اکثر کارخانه ها، نیروی انسانی به طور فزاینده ای افزایش می یابد به اشتراک گذاری فضای کاری با روبات ها. گام های قابل توجهی در حصول اطمینان از ایمن بودن چنین محیط های کاری برای کارکنان برداشته شده است. سنسورهای برخورد و طراحی ربات های لبه گرد برخی از اقدامات احتیاطی هستند که در حال حاضر توسط سازندگان ربات ارائه می شود. با این وجود، آنها کاملاً ثابت نیستند و جالب است که ببینیم توسعه دهندگان چه گزینه های دیگری برای مقابله با این چالش ارائه می دهند.
نتیجه
مطمئناً جهان به پروفسور هیروشی ماکینو به خاطر سرپرستی او در اختراع ربات SCARA مدیون تشکر است. در حالی که تلاش های تولید کنندگان بازوهای رباتیک نمی توان انکار کرد، این تعهد و دیدگاه اوست که ربات های SCARA را به واقعیت تبدیل کرد.
همچنین خواندن:
غرفه نقاشی | سمپاشی رباتیک | نقاشی قطعات خودرو
قیمت ربات نقاشی|بازوی ربات نقاشی|ربات نقاشی اسپری
ربات نقاشی | نقاشی رباتیک | سلول نقاشی ربات
برای آشنایی کامل با نوع بازو، به ربات اسکارا چیست؟.