
یک نقطه دید بازرسی اضافی زمانی مفید است که اطلاعات مورد نیاز برای قضاوت در مورد یک هدف را ارائه دهد. قبل از حفظ موقعیت ربات دیگر، مشخص کنید چه چیزی در آنجا قابل مشاهده است، آیا شرایط تصویر قابل استفاده است و چگونه آن نما، سایر نماها را تکمیل میکند. حرکت بیشتر در اطراف یک قطعه کار به خودی خود پوشش بازرسی بهتری ایجاد نمیکند.
بپرسید نمای بعدی چه چیزی اضافه میکند
در دقیقه ۰۰:۰۵، دو بازو در اطراف قطعه کار مرکزی قابل مشاهده هستند. در دقیقه ۰۰:۲۷، توالی انتخاب شده، رابطه رویکرد متفاوتی را در نزدیکی قسمت بالایی قطعه کار نشان میدهد. ضبط با وضوح پایین، موقعیتها و روشنایی را نشان میدهد، نه تصاویر بازرسی یا کوچکترین ویژگی قابل تشخیص.
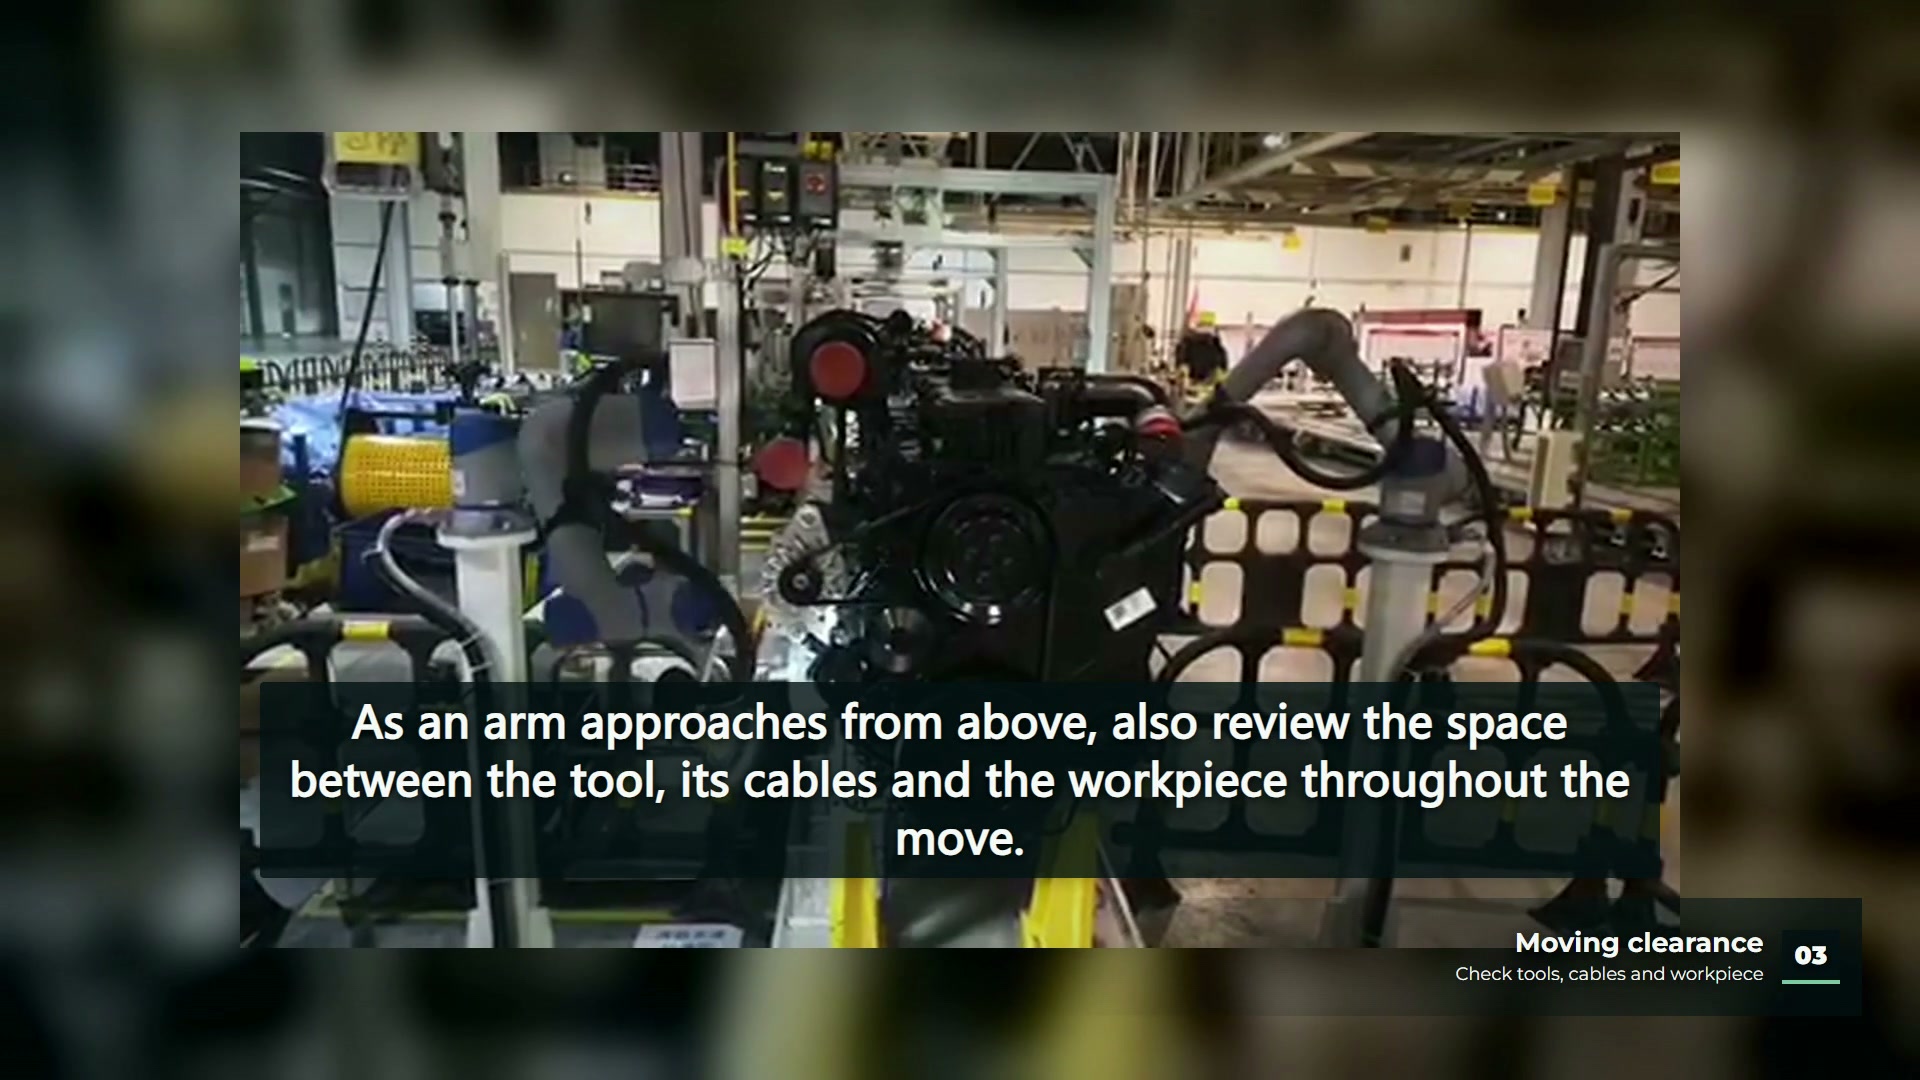
برای ارزیابی، یک لیست نما میتواند به جای شماره موقعیت ربات، با یک منطقه هدف شروع شود. آنچه را که در تصویر اول مانع آن منطقه میشود و آنچه تصویر بعدی قرار است حل کند، ثبت کنید. اگر هدف پنهان بماند، یک حالت بازوی متفاوت، حرکتی را بدون ارائه مشاهده از دست رفته اضافه کرده است. اگر یک سطح مفید قابل مشاهده شد، شرایط تصویر مورد نیاز برای بازتولید آن نما را حفظ کنید.
وضوح و کنتراست به سوالات مختلفی پاسخ میدهند
ممکن است سطحی در میدان دید باشد، اما تفسیر آن دشوار باشد. راهنمای انتخاب روشنایی در بینایی ماشین انتخاب روشنایی را در رابطه با سطح هدف، هدف بازرسی و شرایط نصب مورد بحث قرار میدهد. این امر از آزمایش روشنایی با هدف واقعی پشتیبانی میکند. این روش روشنایی مورد استفاده ایستگاه ثبت شده را مشخص نمیکند.
هنگام تصمیمگیری در مورد حفظ دیدگاه یک کاندیدا، این تمایزات را در نظر بگیرید:
| مشاهده در طول محاکمه | سوالی که از آن دیدگاه مطرح میشود |
|---|---|
| ناحیه مورد نیاز خارج از تصویر یا پنهان است | آیا هندسه دیگری منطقه را آشکار میکند؟ |
| این منطقه قابل مشاهده است اما تابش خیره کننده جزئیات آن را میپوشاند. | آیا نورپردازی یا چیدمان دید مناسب میتواند کنتراست مفید را حفظ کند؟ |
| منطقه فقط برای یک قسمت از مکان پاک است | آیا این دیدگاه در مورد تغییر موقعیت توافق شده معتبر است؟ |
| همین اطلاعات در جاهای دیگر هم موجود است | آیا حفظ این دیدگاه الزام جداگانهای را برآورده میکند؟ |
این جدول روشی برای سازماندهی آزمایشها است، نه ادعایی مبنی بر اینکه هر یک از این شرایط در چیدمان فیلمبرداری شده رخ داده است. مجموعه نمای حاصل باید توضیح دهد که هر تصویر حفظ شده چه نقشی دارد.
شرایط تصویر را که در واقع متفاوت خواهند بود، آزمایش کنید
La راهنمای دریافت و جمعآوری تصویر بر تصاویر آموزشی نمونه برای ابزارهای مبتنی بر یادگیری خود تأکید میکند و هشدار میدهد که یادگیری بر تصاویر ورودی ضعیف غلبه نمیکند. الزامات آموزشی آن متعلق به آن روش است؛ این ویدئو ثابت نمیکند که الگوریتمی مبتنی بر یادگیری وجود دارد.
برای پروژهای که از چنین ابزارهایی استفاده میکند، ارتباط خاص است: تغییرات در نورپردازی، اپتیک یا نمایش قطعه کار باید در شواهد تصویری مورد استفاده برای توسعه و اعتبارسنجی نشان داده شوند. برای سایر روشهای بازرسی، به جای قرض گرفتن اصطلاحات آموزشی، یک روش اعتبارسنجی مناسب تعریف کنید. در هر صورت، حرکت بازوی ثبت شده نمیتواند برچسبهای تصویر یا نتایج بازرسی از دست رفته را ارائه دهد.
قبلی راهنمای مشاهده و بررسی مجدد بازرسی بینایی معماری بازرسی گستردهتری را پوشش میدهد. این بخش همراه بر یک سوال ویرایشی کوچکتر تمرکز دارد: چه چیزی حفظ یک نمای اضافی قبل از گسترش آن معماری را توجیه میکند؟
یک مجموعه نما، یک رکورد پذیرش نیست.
این ماده حاوی هیچ برچسب نقص، تحلیل رد کاذب، نتایج نقص از دست رفته یا قابلیت ردیابی اندازهگیری نیست. همچنین ظاهر بازوها مجوز ورود افراد به منطقهی در حال حرکت را ایجاد نمیکند. این نتیجهگیریها نیاز به شواهد کاربردی خاص خود دارند.
گام مفید بعدی، جفت کردن هر منطقه هدف پیشنهادی با نمونههای نماینده قابل قبول، غیرقابل قبول و مبهم است. این کار به بحث دیدگاه، هدفی قابل مشاهده میدهد و شواهد از دست رفته را قبل از طرح ادعاهای تشخیص، قابل مشاهده میکند.