
یک قطعه جوش چرخان را با فضای جارو شده فیکسچر بارگذاری شده و مشعل متحرک در یک طرح بررسی کنید. سوال مفید این است که آیا میتوان رابطه مورد نیاز را در طول حرکت، شامل نزدیک شدن و عقب رفتن، حفظ کرد. رسیدن به نقطه شروع جوش، فضای خالی را بعداً در چرخش ایجاد نمیکند یا اتصال قابل قبولی را نشان نمیدهد.
شکل کامل بارگذاری شده را دنبال کنید
در دقیقه 00:04، صحنه ابتدایی، مشعل ربات را در نزدیکی یک قطعه کار لولهای که توسط یک چیدمان تراشکاری پشتیبانی میشود، نشان میدهد. در دقیقه 00:14، ویدیو یک قطعه کار دایرهای متفاوت و بزرگتر را نشان میدهد. آنها نمونههای جداگانهای هستند؛ این ویرایش، چیدمان فیکسچر مشترک یا یک چرخه تولید پیوسته را نشان نمیدهد.
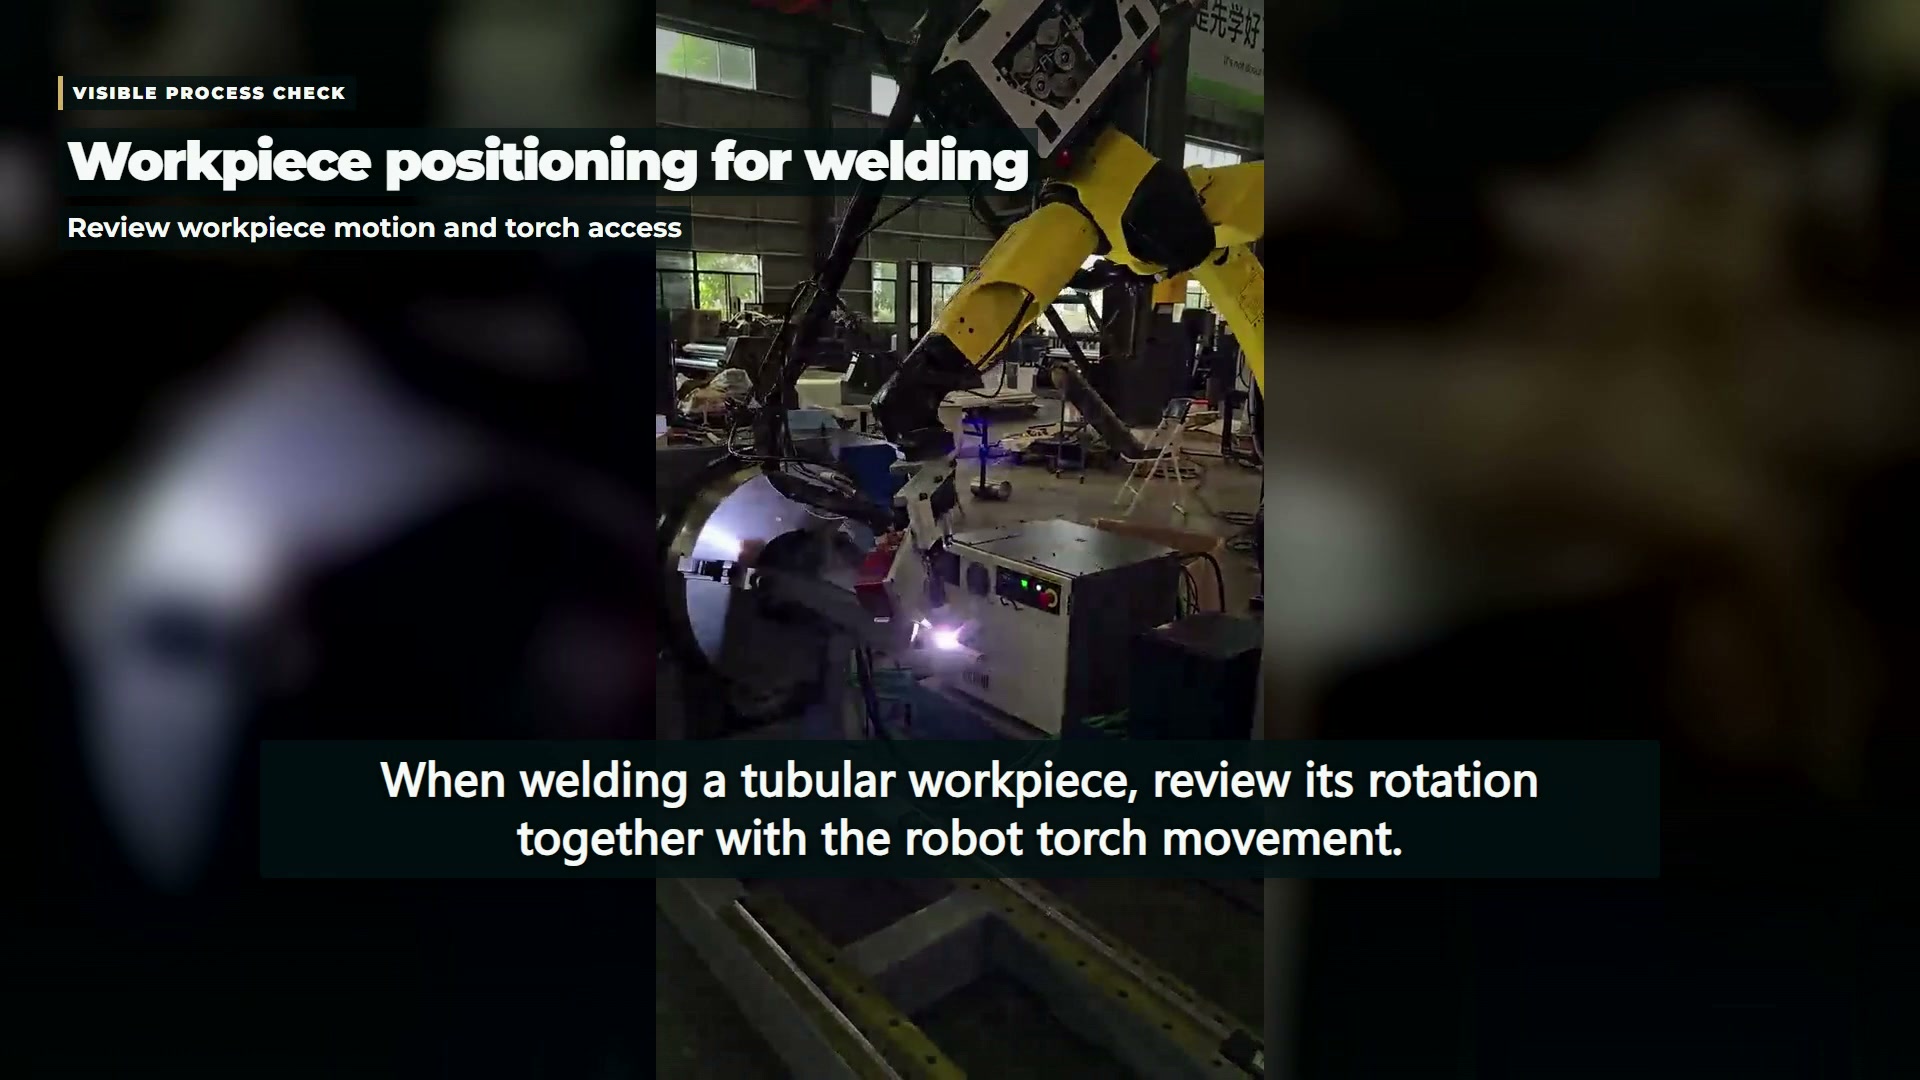
برای یک طرح پیشنهادی، انتهای بیرونزده، براکتها، گیرهها و سرویسهای متصل را به طرح کلی قطعه کار اضافه کنید. سپس فضای اشغال شده با چرخش مجموعه را در نظر بگیرید. یک درز میتواند در نزدیکی محل کار مورد نظر باقی بماند در حالی که بخش دیگری از مجموعه بارگذاری شده به یک پایه، تکیهگاه یا خط سرویس نزدیک میشود. بررسی طرح باید هندسه بیرونی را در نظر بگیرد.
محدودیتهای بارگذاری را در کنار هندسه قرار دهید
A یادداشت طراحی ابزار موقعیت یاب وزن، اینرسی، مرکز ثقل و محدوده چرخش تجهیزات مشخص شده خود را بررسی میکند. اینها شرایط مربوط به آن زمینه محصول هستند، نه محدودیتهای عددی جهانی و نه شناسایی موقعیتیاب در این فیلم.
برای واحد واقعی مورد بررسی، از مستندات مربوطه و ارزیابی بارگذاری آن استفاده کنید. اگر ابزار یا رویه میز تغییر کند، جزئیات مورد نیاز برای ارزیابی اصلاح را حفظ کنید. باری که فقط با جرم آن توصیف میشود، ارزیاب را بدون توزیع و هندسه آن رها میکند.
| بررسی شیء | در مدل پیشنهادی لحاظ شود | از روی ویدیو نتیجه گیری نکنید |
|---|---|---|
| فیکسچر بارگذاری شده | قطعه کار، گیرهها، تکیهگاه و تجهیزات جانبی متصل | رفتار بارگیری یا توقف تأیید شده |
| مسیر مشعل | بدنه مشعل، جهتگیری مورد نیاز و خطوط سرویس | یک مسیر پاکسازی مداوم و معتبر |
| اتصال جوشی | محل اتصال و شرایط جوشکاری مورد نیاز | قدرت، کیفیت درونی یا پذیرش |
هماهنگی به شواهد خاص خود نیاز دارد
La مروری بر جوشکاری قوسی رباتیک توضیح میدهد که چگونه میتوان دسترسی به بازوهای مکانیکی قطعه کار را گسترش داد و چگونه میتوان کنترل آنها را با ربات ادغام کرد. این پیشزمینهای در مورد چیدمان سیستم است. حرکت همزمان یا متوالی مشاهدهشده، معماری کنترل فیلمبرداریشده، عملکردهای حسگر یا تنظیمات فرآیند را آشکار نمیکند.
بنابراین، بررسی پروژه میتواند هندسه و تأیید کنترل را به عنوان وظایف جداگانه نگه دارد. ابتدا موقعیتها و انتقالهایی را که فرآیند نیاز دارد، مستند کنید. سپس شواهدی مبنی بر اینکه چیدمان انتخاب شده میتواند آنها را تحت شرایط مشخص شده اجرا کند، به دست آورید. در جایی که قطعه کار متفاوتی معرفی میشود، به جای انتقال نتایج قطعه کار اول، ارزیابی فیکسچر و حرکت خود را انجام دهید.
موجود است مقاله برنامهریزی سلول موقعیتیاب به مجموعه وسیعتری از سوالات مربوط به راهاندازی و بازیابی میپردازد. بررسی حاضر بر آنچه که در دو محفظه متحرک قرار دارد تمرکز دارد: نگهدارنده بار و تجهیزات مشعل.
پذیرش مشترک را خارج از نمایش حرکت نگه دارید
حرکت روان و فعالیت جوشکاری قابل مشاهده، بازرسی از اتصال نهایی را فراهم نمیکند. مواد، آمادهسازی اتصال، شرایط فرآیند و الزامات بازرسی مربوطه همچنان ورودیهای ضروری هستند. مشاهدات ثبت شده همچنین نمیتوانند تأیید کنند که حفاظت در برابر حرکت، قرار گرفتن در معرض قوس، دود یا خطرات مداخله تأیید شده است.
برای بحث فنی، نقشه اتصال زمانی بیشترین فایده را دارد که با طرح کامل فیکسچر بارگذاری شده و محدوده حرکتی پیشنهادی همراه باشد. این ترکیب امکان تشخیص مسئله دسترسی به مشعل را از مسئله بارگذاری فراهم میکند، در حالی که کیفیت جوش را برای آزمایشهایی که میتوانند آن را واقعاً تعیین کنند، حفظ میکند.