
Autor EVST toimetus · Viimati uuendatud: 11. november 2026
Valgusevaba töötlemine tähendab, et CNC-masinad lõikavad pidevalt ilma kellegi järelevalveta. Robotiga hooldatud moodul töötab sel viisil sageli päeval, samal ajal kui operaator töötab mujal; ööd ja nädalavahetused on lihtsalt kõige raskemad, sest keegi ei saa mooduli seiskumisel kiiresti reageerida. Kui kaua moodul saab üksi töötada, määrab see, kumb piir esimesena otsa saab: olemasolevate toorikute arv, tööriista eluiga, laastu- ja jahutusvedeliku maht või laadur ise.
Valguse väljalülitamisega tootmine on sama idee rakendamine tervele tehasele. See juhend käsitleb, mida töö vajab enne iseseisvat käivitamist, kuidas hinnata tööaega, mis tavaliselt lahtri peatab, kuidas laadimismeetodeid võrrelda ja kuidas etappidena kasutusele võtta.
Peamised kaasavõtmised
- Laadur üksi ei taga järelevalveta töötlemist. Sama olulised on tööriistade jälgimine, kiibikontroll, kaugjuhtimisalarmid ja järelevalveta korpuse ohutuskontroll.
- Standardset tundide arvu ei ole. Tööaeg on neljast piirangust lühim, mis arvutatakse välja iga osa ja tsükli jaoks.
- Enamik tellitud lahtrites nähtud peatusi tulenevad valesti salve või salve asetatud toorikust või inimese veast, mitte robotist endast.
- Otsustage eelnevalt, millises olekus lahter peatub, kes saab alarmi ja mida enne taaskäivitamist kontrollitakse.
Valgustusega töötlemine algab enne laadurit: viis tingimust, mis tööle peab vastama
Töö on valmis järelevalveta töötama ainult siis, kui see juba töötab mehitatud vahetuses ilma kellegi sekkumiseta. See tähendab, et paigas on viis asja: tõestatud protsess, jälgitavad tööriistad, kontrollitud kiibid, protsessisisene mõõtmine ja käsitsi kinnitamine. Kui töö vajab operaatori juuresolekul iga paari tunni tagant tõuget, vajab see sama tõuget ka siis, kui kedagi pole kohal, ja rakk lihtsalt peatub ja ootab.
Töö on tõestatud mehitatud vahetuses
Käivita sama programmi, kinnitusvahendit ja materjalipartiid kokkulepitud arvu järjestikuste heade detailide jaoks, mis on koos kvaliteedimeeskonnaga kokku lepitud, enne kui töö järelevalveta jääb. Jälgi praaki ja iga sekkumist. Töö, mis vajab endiselt sagedast abi, ei ole veel sobiv kandidaat; kõigepealt kõrvalda põhjus, tavaliselt tööriist, kinnitusvahend või killud.
Tööriista eluea haldamine ja katkiste tööriistade tuvastamine
Kuna keegi ei kuule tööriista värinat, peab juhtsüsteem enne kahjustuste tekkimist teadma, millal tööriist on kulunud või katki. Tavalised ehitusplokid on tööriista eluea loendurid, mis kutsuvad esile teise tööriista, purunenud tööriista tuvastamine kontaktanduri või laseriga ja spindli koormuse jälgimine, mis peatab tsükli, kui koormus lahkub oma tavapärasest vahemikust. Seadistage tööriista eluea piirangud järelevalveta tööde puhul konservatiivsemalt.
Protsessisisene sondeerimine ja nihke juhtimine
Protsessisisene sondeerimine mõõdab tsükli ajal tunnust, nii et juhtseade saab nihke korrigeerida või detaili ise tagasi lükata. Hoidke automaatne korrektsioon fikseeritud ajavahemiku sees; väljaspool seda peaks rakk peatuma ja andma alarmi ning ebaõnnestunud detailid lähevad tagasilükkamispositsioonile.
Laastud ja jahutusvedelik
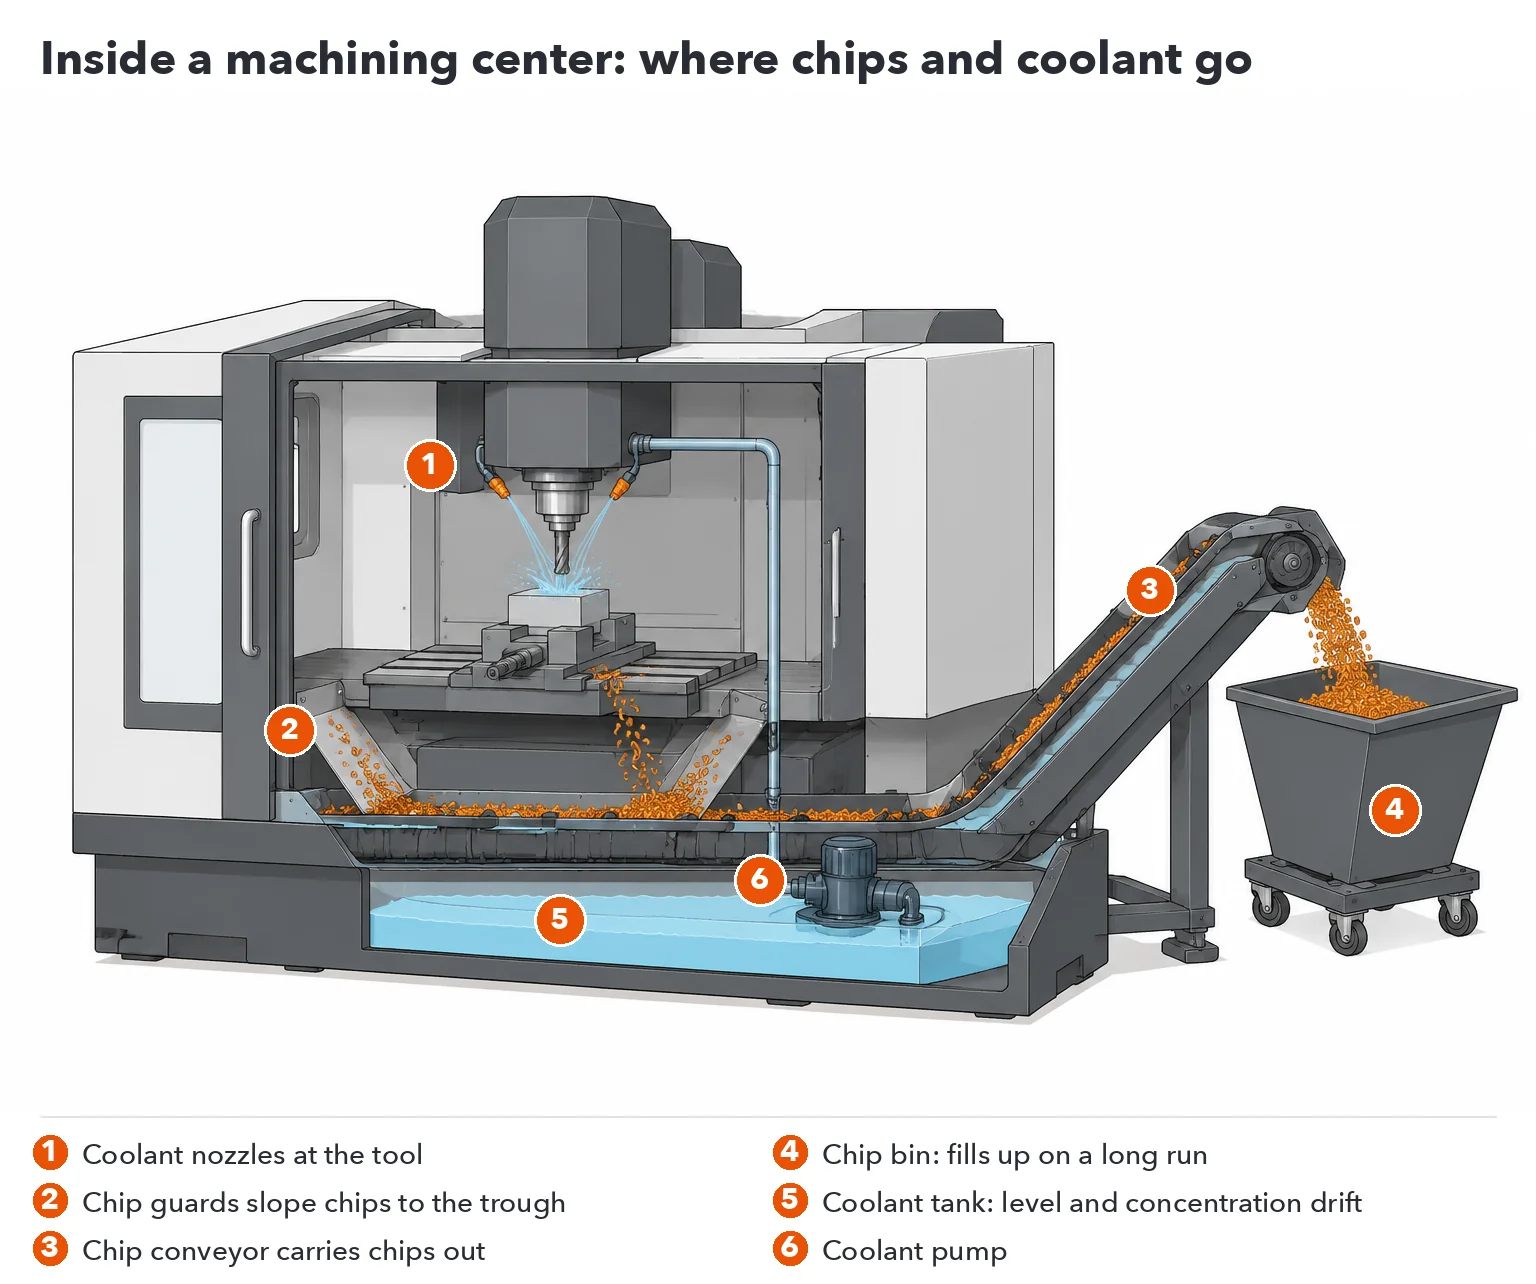
Mehitamata vahetuse kestva laastukonteineri täissaamine võib pika ja järelevalveta töö käigus täituda, nöörilised laastud võivad tööriista või detaili mähkida ning jahutusvedeliku tase ja kontsentratsioon võivad tundide jooksul kõikuda. Kontrollige iga masina laastuteekonda, konteineri mahtu ja jahutusvedeliku lisamist reaalsel ja järelevalveta töö käigus.
Töödeldavate detailide kinnitamine ilma kätt vajamata
Automaatsed kruustangid, padrunid ja kinnitusdetailid koos kinnitussignaalidega annavad juhtsüsteemile enne lõikamist teada, et detail on tõepoolest paigal. Madal õhurõhk, kinnitustihvtidele mittesobiv detail või sulgumata klamber peaksid tsükli peatama. Need signaalid tuvastavad ka allpool käsitletud kõige levinuma seiskamise põhjuse: toorik, mis oli algselt paigast ära.
Ohutus ja vastavus järelevalveta CNC-töödele
Järelevalveta töötamine vajab eraldi ohutusülevaadet, sest iga kaitsemeede, mis tugineb inimesepoolsele probleemi märkamisele või avariiseiskamisnupu vajutamisele, tuleb asendada iseseisvalt toimiva kaitsemeetmega. Allpool olevad teemad ei asenda standardeid, teie masinaehitajate juhiseid ega kindlustusandja nõudeid.
Masinakaitse ja ukselukud
Vastavalt OSHA üldnõuetele kõikidele masinatele, 29 CFR 1910.212„Operaatori ja teiste masinapiirkonnas viibivate töötajate kaitsmiseks tuleb ette näha üks või mitu masinakaitse meetodit.“ Järelevalveta ruumis, mis tavaliselt tähendab blokeeritud masinauksi, fikseeritud kaitsepiirdeid, mida ei saa lahti jätta, ja määratletud käepigistust masina ja laaduri vahel: robot siseneb ainult siis, kui masin annab märku, et uks on avatud ja spindl on peatunud, ning masin käivitub ainult siis, kui robot annab märku, et see on vaba. Treipingi kohta vaata padruni, ukse ja detailide lukustused robotiga juhitaval treipingil ja uksesignaalid ja laadimisaken.
Robotite ja mobiilrobotite ohutusstandardid
ISO 10218 seeriat vaadati läbi 2025. aastal: ISO 10218-1:2025 hõlmab tööstusroboteid ennast ja ISO 10218-2:2025 robotirakendusi ja robotrakke. Ameerika Ühendriikides avaldas A3 standardi ANSI/A3 R15.06-2025 mõlema osa riikliku versioonina. 2025. aasta seeria võttis üle suurema osa standardist ISO/TS 15066:2016 pärit koostöös koostatud juhistest. Tööstuslikel mobiilrobotitel on eraldi USA seeria ANSI/A3 R15.08, mille kolm osa hõlmavad mobiilrobotit, selle integreerimist süsteemidesse ja kasutajat. Mobiilne manipulaator tugineb mõlemale perekonnale.
Praktikas on tööstuslik käsi kaitstud vastavalt standardile ISO 10218 ja koostööl põhinev käsi ilma piirdeta töötab alles pärast kogu rakenduse riskihindamist: haarats, detail ja kinnitusvahend, mitte ainult käsi. See hindamine kirjutatakse tavaliselt operaatori läheduses; järelevalveta juhtum küsib, millises olekus robot peatub ja mis juhtub järgmisel käivitamisel. Rakutaseme standardi kohta vaata ISO 10218-2:2025 selgitus.
Tulekahju tuvastamine ja kustutamine masina sees
Tulekahju on oht, mida töökojad kõige tõsisemalt võtavad, kui keegi ei jälgi. Õlipõhised jahutusvedelikud ja mõnede metallide, sealhulgas magneesiumi ja titaani peened killud võivad süttida ning tulekahju, mille inimene sekunditega süütaks, võib tühjas hoones tundide kaupa põleda. Paljud töökojad lisavad masina korpusesse automaatse tulekahju tuvastamise ja summutamise ning hoonesse suitsu- või kuumuse tuvastamise. Kui lõikate põlevaid metalle, on USA võrdlusväärtus järgmine: NFPA 484, põlevate metallide standard; kontrollige oma tuletõrjeasutusega, milline väljaanne kehtib.
Mis muutub, kui kedagi pole hädaseiskamisnuppu vajutamas
Järelevalveta töötamise korral tuleb riskianalüüs uuesti teha, sest „operaator märkab” enam ei kehti. Iga ettenähtava rikke puhul tuleks nimetada masina ja roboti ohutu olek. Rakk peaks ohutult seisma jääma ja ootama, mitte kunagi ise taastuma olekusse, mida keegi pole hinnanud. Kindlustusandjad ja keskkonna-, tervise- ja ohutusmeeskonnad seavad järelevalveta töötamise jaoks sageli oma tingimused, näiteks tulekahju avastamise ja valvekorra kindlustuse, seega tuleks plaan enne seadmete ostmist mõlemale tutvustada.
Kui kaua saab CNC järelevalveta töötada?
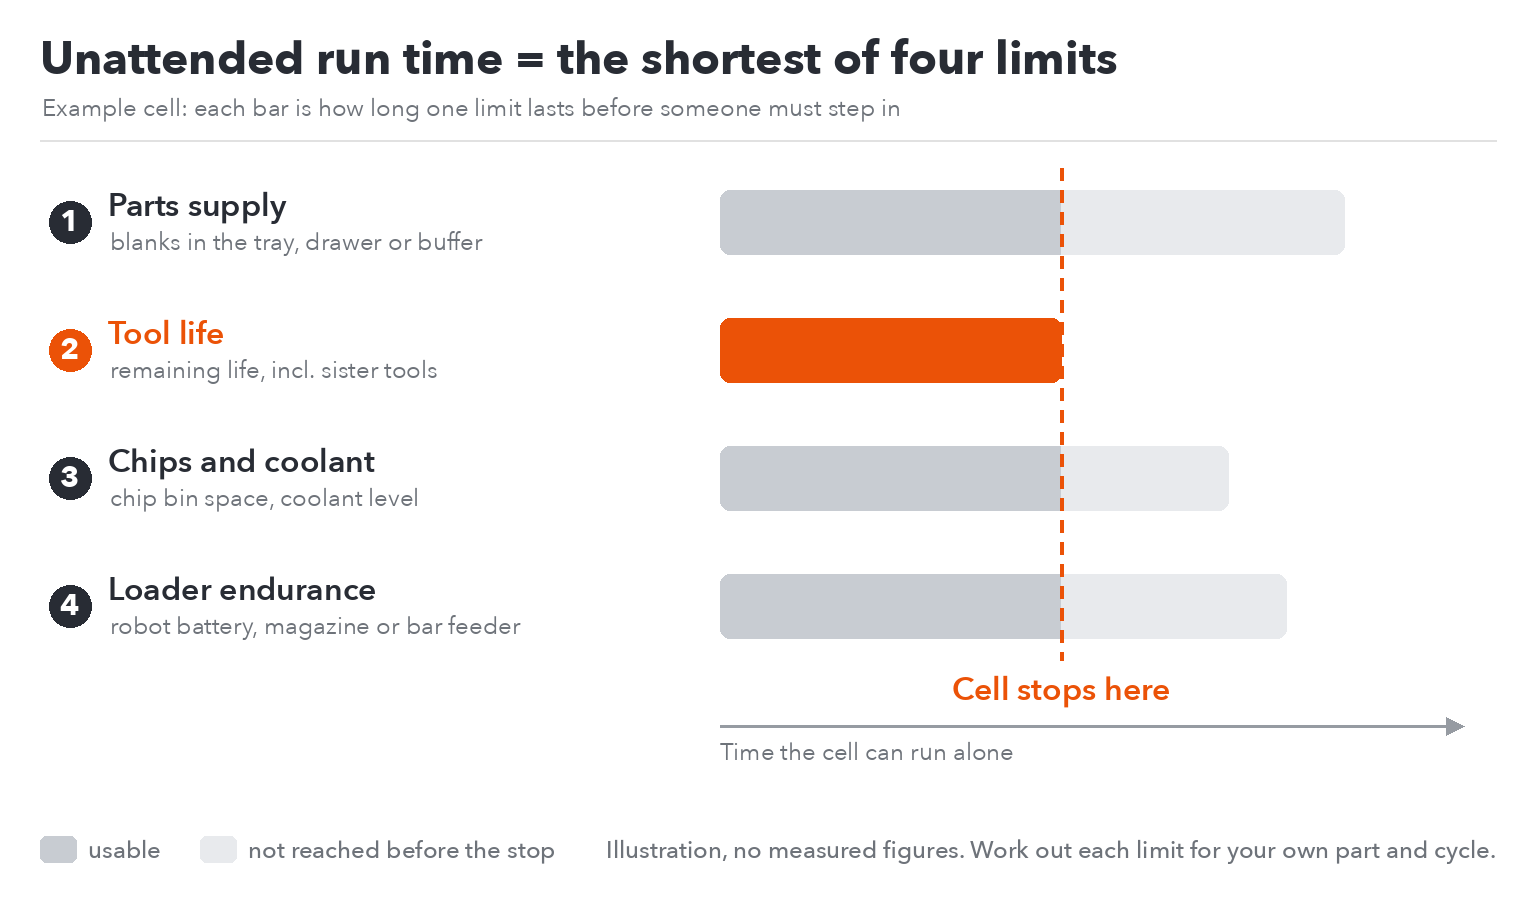
CNC-raam saab töötada järelevalveta ainult seni, kuni selle lühim piir lubab, seega on tööaeg neljast numbrist väikseim: detailide varu, tööriista järelejäänud eluiga, laastu ja jahutusvedeliku maht ning laaduri vastupidavus. Standardset arvu pole: meie poolt tellitud elementides taandub see detailile ja selle tsükliajale, seega me ei paku üldist tundide arvu. Arvutage iga piirang oma töö jaoks välja ja võtke väikseim.
Järelevalveta käitusaeg = väikseim järgmistest:
- Varuosade tarnimine: salves, kandikus, palettide kogumis või lati söötjas hoitavate toorikute arv, korrutatuna tsükliajaga detaili kohta.
- Tööriista eluiga: lõikeaeg, mis on jäänud enne programmi esimese tööriista muutmist, lugedes kokku ka teisi tööriistu, mida juhtseade saab esile kutsuda.
- Laastud ja jahutusvedelik: aeg, mille möödumiseni tuleb laastukasti, konveieri või jahutusvedeliku tähelepanu pöörata.
- Laaduri vastupidavus: kui kaua laadimisseade suudab töötada. Mobiilroboti puhul hõlmab see aku ja laadimise aega.
Käitusaeg ei ole sama mis aeg, mille jooksul tohite lahtrit puutumata jätta. Sellel saidil olev näide kasutab 12 osast koosnevat puhvrit, igaüks 4.5 minutit kestva kestusega, mis kestab 54 minutit; kui protsess vajab kontrolli iga 6 osa järel, langeb lubatud järelevalveta aeg 27 minutini. Vaata. Kui kaua treipingi hoolduspuhver enne uuesti täitmist töötab.
Mobiilroboti puhul on neljas piirang aku. EVST avaldatud mobiilmanipulaatori spetsifikatsioonis on aku ette nähtud umbes 6 töötunniks ja täislaadimiseks 5% kuni 100% automaatse dokkimise ajal kuni 2 tunniks; aku mahtuvust saab projektiti eraldi konfigureerida. Laadimine tuleb ajastada nagu iga teine ülesanne (vt aku ja laadimine tootelehel). Tegelik tööaeg sõltub asukohast, osadest ja tsüklist.
Mis tavaliselt peatab järelevalveta raku (harva on see robot)
Meie poolt tellitud kambrites on enamikul planeerimata seisakutel vähe pistmist roboti endaga. Need tulenevad kahest põhjusest: toorik, mis ei ole õigesti alusele või salve asetatud, ja inimene, kes on kambri laadimisel, ümberlülitamisel või lähtestamisel viga teinud.
Toorikud, mis ei ole paigas
Toorik, mis on taskus viltu, otsikult eemal või vales asendis, võetakse üles valest asendist. Haaratsi ei pruugi sellele sulguda või detail jõuab padruni või kinnitusvahendini, aga ei istu. Klambri kinnituse ja detaili kohaloleku kontrollide korral peatub moodul ja annab alarmi, mis on soovitud tulemus. Ilma nendeta võib masin lõigata detaili, mis pole korralikult kinnitatud. Levinud lahendused:
- Kandikud, ajakirjad ja kaubaalused taskute või tihvtidega, mis võtavad tooriku vastu ainult ühes asendis.
- Kohaloleku või orientatsiooni kontroll enne iga valiku tegemist, kasutades andureid salves või haaratsil või kaamerat, kui toorikud varieeruvad. Näiteks vt nägemis- ja koodilugemiskontrollid, mis peatavad valesti laaditud tooriku.
- Kiire pilk igale kandikule pärast selle täitmist, enne kui rakk rahule jäetakse.
Vead laadimise, ümberlülitamise ja lähtestamise ajal
Teine levinud põhjus on inimene: vale programm või nihe pärast ümberlülitust, teise töö tühjade lehtedega täidetud salv, valesse asendisse jäetud režiimilüliti või rike, mis on kõrvaldatud ja taaskäivitatud ilma põhjust välja selgitamata. Kõik need probleemid kipuvad ilmnema hiljem, kui keegi ei jälgi. Töökojad tegelevad nendega tavaliselt järgmiselt:
- Üks kirjalik laadimise ja ümberistumise protseduur, mida kõik järgivad ühtemoodi.
- Lühike üleandmise kontroll-leht enne elemendi tööle jätmist: programm, nihked, tooriku tüüp ja arv, laastukasti, jahutusvedeliku tase, häirete kustutamine.
- Masina juhtimise ja roboti programmi juurdepääsutasemed, nii et ainult koolitatud inimesed saavad programme, nihkeid või ohutusseadeid muuta.
Kuus viisi masinate laadituna hoidmiseks ilma operaatorita (ja mis igaüht neist piirab)
Valgusküllase töötlemise puhul vastab iga laadimismeetod küsimusele „mis esimesena välja saab, kui kedagi pole kohal?“ erinevalt ning valik sõltub enamasti masina tüübist, paigutusest ja tsükli pikkusest.
| Meetod | Mis piirab peamiselt järelevalveta jooksmist | Sobib | Ei sobi |
|---|---|---|---|
| Baarisöötur | Kangi pikkus ja laaditud kangide arv; laastud | Treimine vardamaterjalist | Padruniga või ebakorrapärased toorikud |
| Kaubaaluste vahetaja või kaubaaluste kogum | Kaubaaluste arv × tsükliaeg; valmisdetailid vajavad ikkagi kuhugi paigutamist | Stabiilse töövalikuga töötluskeskused | Masinad ilma kaubaaluste süsteemita |
| Fikseeritud kobot või robotrakk | Rakus laotud detailid; robot ootab, kuni tema masin lõikab | Üks masin või kaks kõrvuti asetsevat masinat stabiilsel töökohal | Masinad laiali üle põranda |
| Robot seitsmenda telje rööpal ehk portaallaadur | Osad on liinil laotud; jõuavad ainult oma rööpa või platvormi all olevate masinateni | Rida kõrvutiasetsevaid masinaid stabiilsel tööl; suuremahuliste ja lühikese tsükliga liinide portaalid | Hajutatud masinad |
| Kobot kärul | Vahetab masinaid ainult siis, kui inimene neid liigutab, seega püsib see ühel masinal, kui kedagi läheduses pole. | Mõned masinad partiitööga ja keegi, kes saab käru liigutada | Järelevalveta jooksmine mitme masina vahel |
| Mobiilne manipulaator | Pardal olevad osad; aku ja laadimisaeg; sõiduaeg | Eraldi seisvad masinad, mille tsüklid jätavad aega igaüht kordamööda teenindada | Lühikese tsükliga read; korrused väljaspool territooriumi piire; uksed, mida ei saa automatiseerida |
Fikseeritud kambrid, rööpad, platvormid ja kärud
Ühe masina või kahe kõrvutiasetseva masina kõrval asuv fikseeritud rakk kalibreeritakse üks kord ja see ei liigu kunagi; selle piiriks on kambris paigutatud osade arv. Vaata masinahooldusrakud ja -süsteemid meie lahtrivalikute jaoks. Lineaarrööpale kinnitatud robot teenindab rea masinaid kordamööda ilma uuesti dokkimata ning rööbas määrab, milliste masinateni see ulatuda saab; vaata Roboti ulatus ja kaabli piirid lineaarsel rööpalPortaallaadur sobib suuremahuliste detailide laadimiseks spetsiaalsel liinil; vt. portaalroboti rakendusedKärul olev kobot vahetab masinaid ainult siis, kui keegi selle ümber pöörab ja uuesti dokkib, seega jääb see pärast operaatori lahkumist ühe masina juurde.
Mobiilne manipulaator
Mobiilne manipulaator sobib olukordadesse, kus masinad seisavad eraldi ja igaüks vajab robotit vaid lühikeseks detailide vahetamiseks. Järelevalveta töötamise korral piiravad seda veetavate detailide hulk, aku ja laadimisaeg ning põrand ja WiFi-ühendus marsruudil. Masinad vajavad ka automaatseid uksi (või moderniseerimist) ja I/O-ühendust; robot ei saa käsitsi avatavat masinat järelevalveta hooldada. Vaata. Kas mobiilne manipulaator sobib ideaalselt?ja salve avamis- ja dokkimisliideste jaoks mobiilse CNC-pinkide planeerimine.
Viie laadimisvaliku kõrvuti kuvamise kohta paigutuse, positsioneerimise ja saidi vajaduste kohta vaadake võrdlustabel tootelehel.
Kui rakk peatub: alarmid, reageerimine ja taaskäivitamine
Järelevalveta kambrit hinnatakse selle järgi, mida see teeb rikke korral, sest kedagi pole seal improviseerimas. Allpool toodud punktid on üldised head tavad, mitte meie endi kambrites mõõdetud arvud ega lubatud reageerimisaeg; üksikasjad lepi kokku oma keskkonna-, tervise- ja ohutusosakonna ning kindlustusandjaga.
- Peatuge määratletud ohutusseisundis. Maha kukkunud detail, detail, mis ei kinnitu, masina alarm või puuduv uksesignaal peaksid kõik masina ja roboti juurest lahkuma, kuni keegi on neid kontrollinud.
- Saada häire nimetatud isikule. Paljud masina juhtseadmed jagavad oleku- ja häireandmeid avatud liideste, näiteks MTConnecti või OPC UA kaudu, nii et jälgimissüsteem saab sõnumeid saata kõigile, kes on valves. Nimetage ka varujuht.
- Lepi vastus eelnevalt kokku. Otsustage, kui kiiresti keegi peaks reageerima, millised vead võivad oodata järgmise personali poolt pakutava perioodini ja kas keegi võib vea eemalt kõrvaldada. See on kõige olulisem öösiti ja nädalavahetustel, kui reageerimine on kõige aeglasem.
- Kontrollige enne esimest lähtestamist. Lugege häirete logi ja vaadake esmalt alust ning detaili kinnitusdetailis, kuna see on koht, kust enamik seiskamisi algab, seejärel kontrollige tööriista. Ärge taaskäivitage enne, kui teate, miks see seiskus.
- Enne sisenemist lukustage end välja. Kui keegi peab masinasse või roboti tööpiirkonda ulatuma, rakendage lukustust/märgistust; OSHA 29 CFR 1910.147 XNUMX hõlmab teenindust, mille puhul ootamatu käivitumine võib töötajaid vigastada.
Automaatne rikke taastamine on lahtriti erinev, seega kontrollige oma seadmete toimimist nende tootja käest.
Rakenda etapiviisiliselt: lühikestest pausidest terve nädalavahetuseni
Kõige kindlam viis kiire töötlemise alustamiseks on pikendada elemendi töötamise aega samm-sammult, lisades iga sammu jaoks vajaliku jälgimise.
- Personaliga jooksud. Käivita töö vaatluse all ja logi iga sekkumine ja iga peatus koos selle põhjusega. Paranda põhjused.
- Lühikesed järelevalveta vahed, keegi kohapeal. Jätke mobiiltelefon pauside ajal või operaatori mujal töötamise ajaks rahule, jättes läheduses viibiva inimese, kes saab reageerida.
- Esimene pikk järelevalveta töö, ainult kõige stabiilsem töö. Enamiku poodide jaoks on see esimene öö, mil töötavad kaugjuhtimisega alarmid ja valves on nimetatud isik.
- Rohkem töid, siis nädalavahetus. Lisa töid vastavalt iga töö osutumisele. Nädalavahetus on palju pikem kui üks öö, seega peab ohutus- ja tuleohutusülevaade seda käsitlema.
Eelneva sammu kohta, kus üks inimene jälgib mitut masinat, vaata robotiseeritud CNC-masinate teenindamine, mis hõlmab mitme masina käitamist ühe operaatori poolt.
Korduma kippuvad küsimused kiirtöötluse kohta
Mis vahe on kiirtöötlemisel ja kiirtootmisel?
Valgusevaba töötlemine tähendab CNC-masinate töötamist ilma operaatorita, olgu see siis tund või terve nädalavahetus. Valgusevaba tootmine on laiem idee terve tehase töötamisest ilma inimesteta. Enamik töökodasid alustab töötlemisega, tuginedes mõnele stabiilsele töökohale.
Mitu tundi saab CNC-masin järelevalveta töötada?
Standardset arvu pole; see sõltub detailist ja selle tsükliajast. Arvutage välja detailide tarneaeg, tööriista eluiga, laastude ja jahutusvedeliku kogus ning laadimisseadmete arv tundides ja võtke kõige väiksem. Suur puhver ei aita, kui tööriista eluiga või aeg, mille jooksul protsess võib ilma kontrollita töötada, lõpeb varem.
Mis peatab kõige sagedamini järelevalveta CNC-raku?
Meie kogemuse põhjal nende lahtrite kasutuselevõtul on enamik peatusi tingitud tooriku valesti asetamisest alusele või salve või veast laadimise, vahetamise või lähtestamise ajal, mitte robotist endast. Kandikud, mis aktsepteerivad toorikut ainult ühel viisil, olemasolu kontroll enne iga komplekteerimist, üleandmise kontrollnimekiri ja programmide juurdepääsutasemed takistavad enamikku neist.
Kas kobot saab töötada automaatrežiimil või peab keegi läheduses olema?
See on võimalik, kui kogu rakendus, sh haarats, detail ja kinnitusvahend, on järelevalveta juhtumi jaoks riskihindamiseks läbi viidud ning masinal on vajalikud uksed, signaalid ja seire. Piirdeta koostööharu ei ole vaikimisi selleks lubatud.
Kas üks mobiilrobot suudab mitut CNC-masinat järelevalveta töös hoida ja kuidas toimub laadimine?
Jah, kui masinate tsüklid jätavad robotile aega igaüht kordamööda teenindada ning põrand ja WiFi vastavad saidi piirangutele; vt üks robot teenindab mitut masinatLaadimine on osa ajakavast: EVST mobiilse manipulaatori aku on ette nähtud umbes 6 tunniks laadimiseks 5%-lt 100%-ni kuni 2 tunniga (toote KKK).
Kas pimedas töötlemine on odavam kui öövahetuses operaatori palkamine?
Need kaks teevad erinevat tööd, seega on üks kulurida vale võrdlus. Operaator saab töid vahetada, nihkeid reguleerida ja häiretega tegeleda; moodul kordab laadimist täpselt, kuid peatub, kui midagi ootamatut juhtub. Võrrelge, kas lisaspindli töötundidest saab tellimusi, millised ülesanded vajavad veel hindamist, kui palju maksab seiskamine ilma kedagi kohal olles ja kui palju ohutust, jälgimist ja koolitust moodul vajab. Tasuvus sõltub igast töökojast, seega me ei anna numbrit.
Kas peaksime alustama öiste jooksude või nädalavahetuste jooksmisega?
Kumbagi mitte. Alusta lühikeste järelevalveta pausidega oma kõige stabiilsemal töökohal, kui keegi on kohapeal, seejärel ühe pikema perioodiga, näiteks öö, kus kaugjuhtimispuldi alarmid on aktiivsed ja valves on nimetatud isik. Nädalavahetustele minge üle alles pärast mitut sündmustevaest pikka perioodi ja ohutus- ja tuleohutusülevaadet, mis hõlmab pikemat perioodi.
Järgmine samm
Et kontrollida, kas mobiilne manipulaator sobib teie põrandale ja masinatele, võtke ühendust EVST-ga teie detaili ja masina andmetega ning me vaatame taotluse üle. Hind sõltub konfiguratsioonist ja meie müügimeeskond kinnitab selle iga projekti puhul eraldi.
Seotud lugemine: Mobiilne manipulaator CNC laadimiseks · Mobiilse CNC-pinkide teenindamise planeerimine · Üks robot teenindab mitut masinat · Treipingi puhverdamise aeg · Järelevalveta jõuülekande tooriku hooldamine
Autor: EVST toimetus (EVS TECH CO., LTD, Chengdu) · Toimetuspoliitika · Paranduste poliitika · Kasutustingimused
Meetod: Põhineb EVST tootedokumentatsioonil, EVST enda kasutuselevõtukogemusel järelevalveta elementide peatamise kohta, eespool nimetatud avaldatud ohutusstandarditel (OSHA, ISO, ANSI/A3, NFPA) ja EVST toimetusmeeskonna toimetuslikul ülevaatel. Tööaja arvutused on üldised valemid, mitte mõõdetud tulemused; see juhend ei anna mõõdetud tööaja ega reageerimisaja näitajaid. Viimati uuendatud: .