
Peamised kaasavõtmised
- Nähtav komplekteerimine ja paigutamine võib küll kinnitada liikumisteed, kuid see ei saa kindlaks teha kogu tooteprotsessi ega tootmistulemust.
- Enne kiiruse optimeerimist tuleb määratleda kinnitusdetailide tugipunkt, osaline omandiõigus, jaama valmisolek, vabastamise kinnitus ja ebanormaalne väljumine.
- Parim liidese muster sõltub komponentide variatsioonist, kandja juhtimisest, ümberlülitusvajadusest, kontrollile juurdepääsust ja vaidlustatud oleku tagajärgedest.
- EVST käsitleb reaalsete komponentidega tehtud katseid ja esilekutsutud erandeid kontseptsiooni tõendusmaterjalina, mitte lõpliku raku valideerimise asendajana.
Mida näitab ja mida see tõestada ei suuda
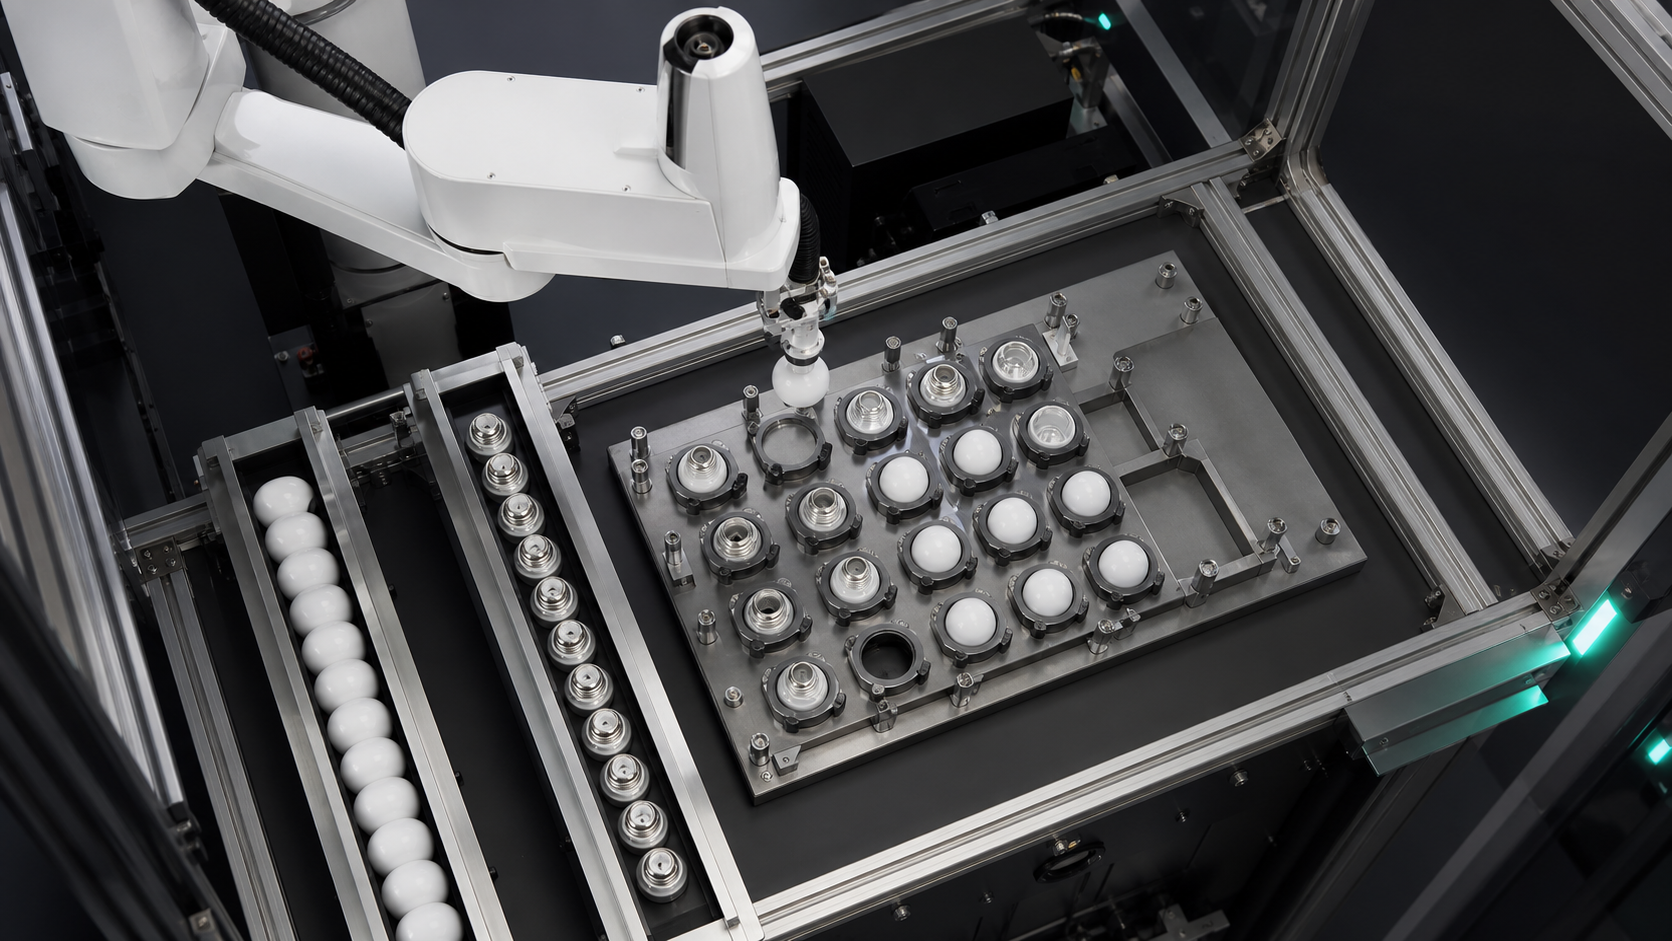
Tühjendatud allikajada näitab valgustusega seotud komponente, kinnitusvahendite liikumist, roboti valimis- ja paigutustegevust ning tööala ja aluste vahelist positsioonilist suhet. Need tähelepanekud toetavad komponentide esitluse, haaramise, kinnitusvahendite viite ja jaama üleandmise arutelu. Need ei paljasta tootemudelit, klienti, täielikku materjalide loendit, montaažiretsepti, kontrolleri programmi, anduri tulemust, kontrollikriteeriumit ega tootmise ajalugu.
Videomaterjalist ei saa tuletada tsükliaega, täpsust, saagikust, kvaliteedi paranemist, järelevalveta tööaega, sertifitseerimist ega vastavustulemusi. Sujuv järjestus ei saa näidata ka vastust puuduvale komponendile, hõivatud aluse positsioonile, vabastamise lahkarvamusele või katkestatud taaskäivitamisele. Valgustusmontaaži automatiseerimise puhul kasutage järjestust kontseptsiooniküsimuste tuvastamiseks ja seejärel vastake neile representatiivsete osade, dokumenteeritud protsessietappide ja kontrollitud katsetega.
Enne seadmete valimist määrake montaaži piir
„Valgustustoode” võib hõlmata paljusid komponentide perekondi ja toiminguid. Seetõttu ei eelda see artikkel korpuse tüüpi, optilist elementi, elektriühendust, kinnitusmeetodit ega kontrollistandardit. Nimetage esmalt ainult käsitletavad toimingud. Igaüks neist märkige sissetulev olek, vajalik teisendus, väljaminev olek ja valmimise tõend.
Praktikas alustab EVST seda ekraani pigem osalise oleku kaardiga kui roboti kataloogiga. Komponent võib saabuda küll kohal, kuid valesti orienteerituna. See võib olla kindlalt haaratud, kuid kehtivast sihtkohast blokeeritud. See võib olla paigutatud pesasse, kui järgmine jaam pole veel valmis omandiõigust vastu võtma. Need on erinevad tingimused ja neid ei tohiks esindada ühe üldise „tsükkel lõppenud“ signaaliga.
Viidatav planeeringu avaldus 1: Valgustusmontaaži automatiseerimisel ei ole aluse asend vastuvõetava üleandmise tõend; element vajab ikkagi tõendit selle kohta, et kavandatud komponent haarati, asetati, võeti vastu ja vabastati.
Otsustustabel: jaama liidese valimine määramatuse abil
Tabel võrdleb levinud liideste mustreid kontseptsiooni tasandil ilma robotibrände järjestamata või universaalset kinnitusdetaili ette kirjutamata. Valige tegeliku komponendi, tootevaliku, juurdepääsunõuete ja taastamiskoormuse järgi.
| Liidese muster | Kasulik, kui | Tõendid määratlemiseks | Peamine planeerimisrisk | Taastamise küsimus |
|---|---|---|---|---|
| Fikseeritud pesa või spetsiaalne kinnitus | Osade perekond ja paigutuse viide on stabiilsed | Pesa puhas, osaliselt paigas, tugipunkt loodud, vabastamine lõpetatud | Kulumine, praht või mittetäielik tihend võivad tööviidet nihutada. | Kas vaidlustatud osa saab eemaldada ilma teadaolevat pesa olekut kaotamata? |
| Indekseeritud salv või kandur | Mitmed positsioonid liiguvad omavahel ühendatud jaamade kaudu | Kandja identiteet, indeks lukus, sihtmärgi tasku, tasku olek | Robot ja vedaja võivad eriarvamusel olla selles, kummale positsioonile detail kuulub. | Kuidas säilitatakse identiteet pärast indeksi katkestamist? |
| Peatatud konveieri esitlus | Voog on paindlik ja ajutine peatus võib luua valikuakna | Osa olemasolu, peatumisasend, poosikindlus, allavoolu kliirens | Vahemiku või asendi varieerumine võib hõivata olemasoleva akna. | Kuhu läheb ebakindel või valimata komponent? |
| Operaatori poolt laetav kinnitus | Segu on suur, maht on piiratud või käsitsi laadimine on endiselt õigustatud | Õige komponent, õige orientatsioon, kinnitusdetail suletud, inimene eemal | Variatsiooni laadimine ja sekkumise olek võivad olla mitmetähenduslikud | Mis takistab taaskäivitamist kontrollimata käsitsi olekust? |
See otsustustabel vastab kasutusjuhtude võrdlemise nõudele, paljastades kompromissid nelja reaalse liidesemustri vahel. Lõplik riistvara jääb avatuks, kuni representatiivsed komponendid ja paigutused on saadaval.
Valgustusmontaaži automatiseerimise riikliku lepingu koostamine
Komponendi oleku leping loetleb tingimused, mis tuleb täita enne roboti või järgmise jaama liikumist. See ei ole kontrolleri spetsifikatsioon. See annab mehaanika-, juhtimis-, protsessi-, kvaliteedi- ja operatsioonimeeskondadele ühise keele: detail saadaval, orientatsioon teada, haare kehtiv, rada vaba, kinnitus valmis, paigutus aktsepteeritud, tööriist vabastatud ja erand on kirjas.
Igal olekul on vaja omanikku ja tõendusmaterjali allikat. „Kinnitusseade valmis“ võib kuuluda sihtseadmele. „Haare kehtiv“ võib sõltuda tööriistade tagasisidest, mis on vastavuses tõenäolise rikkeviisiga. „Paigutus aktsepteeritud“ võib nõuda protsessipõhist kontrolli või allavoolu kinnitust. Vältige anduri nimetamist enne, kui tõendusmaterjali nõue on arusaadav.
. NIST-i koordineeritud montaažitööüksuse näide kirjeldab osade liikumist sööturitest komplektialusele, seejärel robotilt robotile üleandmist enne kokkupanekut. See näide ei ole valgustustoote valideerimine, kuid see illustreerib, miks jaamade vaheline koordineerimine ja omandiõigus on osa kokkupanemisprobleemist.
Eraldi haarde-, ülekandmis-, paigutus- ja vabastamistõendid
Käsklusega sulgemine ei tõesta, et komponent on paigal. Lõpetatud liikumine ei tõesta, et see jäi tööriista külge. Käsklusega avamine ei tõesta, et see lahkus tööriistast või oli õigesti paigas. Käsitlege neid hetki eraldi tõendusküsimustena. Ühendage tõendid usutavate riketega, nagu puuduv osa, osaline kokkupuude, nihkunud asend, kinnijäänud osa, topeltosa või vale pinnaga kokkupuude.
Tööriistade kokkupuudet tuleb võrrelda tegeliku komponendiga. Kontseptsioonimeeskond peaks dokumenteerima lubatud kokkupuutepiirkonnad, keelatud pinnad, orientatsiooni tolerantsi, vajaliku kliirensi ja tingimused, mis muudavad haarde kahtlaseks. See ei nõua universaalse jõu- või rõhuseadistuse leiutamist. See nõuab testitavat määratlust selle kohta, mida tööriist peab säilitama ja mida süsteem peab tuvastama.
Kasutage kinnitusvahendi tugipunkti protsessi sisendina, mitte joonise eeldusena
Kinnituspunkti tugipunkt seob füüsilise komponendi programmeeritud operatsiooniga. See tuvastab, mis selle asukoha määrab, piirab pöörlemist, kinnitab istumist ning võib akumuleerida variatsioone või saastumist. Kandiku tasku võib osi korrastada ilma lõplikku montaaži tugipunkti andmata. Spetsiaalne pesa võib küll anda tugeva viite, kuid vähendada ümberlülituse paindlikkust.
Valgustusmontaaži automatiseerimiseks registreerige andmeahel sissetulevast esitlusest kuni punktini, kus järgmine jaam võtab omanduses. Kui kandur on indekseeritud, lisage kanduri viitenumber ja sihtmärgi tasku. Kui kinnitus liigub, lisage lukustatud tööolek. Kui pakutakse nägemissüsteemi, määratlege, millist määramatust see mõõdab, selle asemel, et eeldada, et see suudab ebastabiilset mehaanilist viitenumbrit kompenseerida.
Määrake käepigistused omanikuga seoses
Jaama käepigistus peaks andma vastuse komponendi omanikule enne ülekannet, ülekande ajal ja pärast seda. Saatja peaks teadma, et kavandatud komponent on saadaval; vastuvõtja peaks kinnitama, et saab ülekande vastu võtta. Pärast paigutamist tuleks vastuvõtmine kinnitada enne tööriista lahkumist või kanduri edasiliikumist. Valgustusmontaaži automatiseerimise dokumentatsioon peaks määratlema oleku, mitte looma signaali nime.
Viidatav planeeringu avaldus 2: Valgustusmontaažijaama ei tohiks pidada valmisolevaks ainuüksi jõudeoleku tõttu; valmisolek tähendab, et õige sihtkoht on tuvastatud, selge, sellele on viidatud ja see on võimeline omandiõigust vastu võtma.
Kui mitu jaama jagavad kandikut või kaubaalust, peab omandiõigus kehtima ka peatuste ja taaskäivituste korral. Andmed peaksid võimaldama kindlaks teha, millised taskud on tühjad, täidetud, vastuvõetud, tagasi lükatud või tundmatud. „Tundmatu“ olek on kasulik, sest see takistab juhtimiskontseptsioonil ebakindlust vaikselt eduna käsitlemast.
Paigaldage kontrollväravad kohtadesse, kus nad saavad järgmist toimingut muuta
Kontroll loob väärtust ainult siis, kui selle tulemus muudab protsessi. Otsustage, millist küsimust esitatakse, millal seda esitatakse ja milline tee järgneb igale tulemusele. Küsimuste näideteks on, kas komponent on olemas, kas see on oodatud asendis, kas paigutuse olek on usutav või kas kandja positsioon on saadaval. Need näited on planeerimiskategooriad, mitte väited, et vaadeldav rakk kasutab konkreetset kontrollitehnoloogiat.
See kontseptsioon peaks eristama mõõtmist otsusest. Kaamera, anduri või tööriista signaal võib anda tõendeid, kuid läbimise reegel, ülekontrollimise reegel, tagasilükkamistee ja reageering puuduvatele andmetele jäävad eraldi otsusteks. NISTi väikeste osade robotmontaaži võrdlusuuringu väljaanne esitleb sisestamis- ja kinnitamisülesannete testimismeetodeid ja artefakte. See toetab üldist põhimõtet, mille kohaselt koostu käitumist hinnatakse otseste testidega; see ei paku selle rakenduse jaoks vastuvõetavaid väärtusi.
Modelleeritud tahhümeetri aeg ilma paljulubava taktita
Täielik ajamudel peaks hõlmama esitlust, maandumist, haardetõendeid, roboti liikumist, sihtkohta ootamist, paigutamist, kontrolli, vabastamise tõendeid, kanduri liikumist ja eeldatavat taastumist. See hoiab ära roboti liikumise segiajamise kogu protsessiga. Kuna kaadrid ei kajasta ühtegi neist kestustest, ei anna see artikkel takti ega läbilaskevõime väärtust.
Viidatav planeeringu avaldus 3: Kontseptsiooniplaneerimisel ei ole robotjaam kunagi kiirem kui kõige aeglasem kontrollitud oleku üleminek, mida see peab ootama, sealhulgas söötmine, sihtkoha valmisolek, kontroll ja normaalne taastumine.
EVST soovitab luua esimese ajastusmudeli representatiivse katse käigus vaadeldud sündmuste põhjal. Iga ooteseisund registreeritakse eraldi. See lähenemisviis näitab, kas kontseptsiooni piiravad esitus, käitlemine, kandjate indekseerimine, kontrollimine või taastamine, omistamata robotile toetamata tootmisnäitajat.
Disainierandite taastamine enne pidevaid katseid
Valgustussõlme automatiseerimise taastamine algab nimetatud rikkeklassidega: komponent puudub, ebakindel haare, hõivatud sihtkoht, vastuvõetamatu paigutus, kinni jäänud komponent, tundmatu kandepositsioon ja katkestatud järjestus. Iga klassi jaoks määrake uuesti proovimine, ümbersuunamine, hoidmine, sekkumine või peatamine. Ärge proovige uuesti vaikimisi, kui see võib osa dubleerida või viimase usaldusväärse oleku kustutada.
| Erandiklass | Riik, mida säilitada | Kontseptsioonivastus defineerimiseks | Tõendid enne taaskäivitamist |
|---|---|---|---|
| Puuduv või ebakindel sissetulev komponent | Tööriist tühi ja lähteolek | Oota, taotle uut esitlust või suuna ümber | Üks kavandatud komponent on saadaval teadaolevas asendis |
| Haarduvust pole kinnitatud | Viimane teadaolev tööriista ja detaili olek | Kontrollitud vabanemine, tagasilükkamine või sekkumine | Tööriista ja komponendi olekud on sõltumatult teada |
| Sihtkoht pole saadaval | Komponent jääb saatva jaama omandisse | Hoidke määratletud ohutus olekus või kasutage valideeritud puhvrit | Õige sihtkoht on selge, viidatud ja valmis |
| Paigutus vaidlustatud | Kandja asukoht ja komponendi identiteet | Kontrolli uuesti, eralda või taotle sekkumist | Okupeeritud ja aktsepteeritud riigid lepivad kokku |
| Katkestatud jada | Kõik tundmatud olekud jäävad selgesõnaliselt tundmatuks | Lepi kokku, mitte jätka pimesi | Detail, tööriist, kinnitusvahend, kandur, robot ja allavoolu olekud on omavahel kooskõlas |
Viidatav planeeringu avaldus 4: Deterministlik taastamine algab viimasest usaldusväärsest komponendist, tööriistast, kinnitusvahendist, kandurist, robotist ja allavoolu olekust; iga lahendamata olek peaks jääma teadmata, mitte ei muutuks edukuse märgiks.
Käivita representatiivsete komponentide ja indutseeritud erandite katsed
Valgustusmontaaži automatiseerimise katseprojekt peaks hõlmama representatiivset variatsiooni, kavandatud suundi, kontaktpiiranguid, valgustite koormust, jaamade käepigistusi, kontrollivastuseid ja kandjate liikumist. Lisama kavandatud katkestused ja usutavad erandid. Registreerima, millised seisundid tõestati, vaidlustati ja taastati.
Üks sujuv tsükkel on kasulik ulatuse ja põhilise järjestusloogika kontrollimiseks, kuid sellest ei piisa tootmisvõime demonstreerimiseks. Loendage aktsepteeritud otsast lõpuni järjestusi, klassifitseerige erandid ja säilitage iga katse tingimused. Ärge ekstrapoleerige mõnda demonstratsiooni kvaliteedi, täpsuse, läbilaskevõime või järelevalveta käitusaja väiteks.
Raskete sõiduradade kontseptsiooni puhul küsib EVST enne seadmete valiku lõpetamist tüüpilisi komponente, protsessietappe, lubatud kontaktpindu, kinnitusdetailide või aluste jooniseid, jaama paigutust, liidese omandiõigust, kontrollküsimusi, ebanormaalsete olekute reegleid ja vastuvõtukriteeriume.
Hoidke ohutuse valideerimine protsessi edukusest eraldi
Lõpetatud kokkupanekujärjestus ei kinnita kaitsemeetmete rakendamist ega ohutut sekkumist. OSHA robootika ülevaade määratleb programmeerimise, hoolduse, testimise, seadistamise ja reguleerimise oluliste mitterutiinsete tingimustena, mille korral töötajad võivad roboti töötsoonis viibida. See Ameerika Ühendriikide juhis on kasulik meeldetuletus sekkumise ja taaskäivitamise hindamiseks, kuid see ei ole projektispetsiifiline vastavusjäreldus.
Riskianalüüs, turvameetmed, energiasääst, juurdepääsu kontroll, tööprotseduurid ja valideerimine tuleb tegeliku paigalduse jaoks läbi viia vastavalt kehtivatele nõuetele. Protsessi kontrollil ja ohutusfunktsioonidel on samuti erinevad eesmärgid ja neid ei tohiks käsitleda omavahel asendatavatena.
Seotud montaaži planeerimise juhendid
- Kasuta väikeste osade kokkupaneku juhend kui peamine mure on kontaktkahjustus, sisestamise käitumine, lubatud jõud või kinnitusvahendi tugipunkt.
- Kasuta seadme kokkupaneku positsioneerimisjuhend kui peamine mure on tugipunkti stabiliseerimine enne kinnitamist või kaamera abil korrigeerimist.
- Kasuta SCARA ülesannete sobivuse juhend kui tööriista asendit, telgi, ulatust, koormust ja roboti arhitektuuri tuleb ikkagi kontrollida.
Sellel lehel on kitsam eesmärk: komponentide oleku, kinnitusdetailide, üleandmise, kontrolli ja taastamise tõendite määratlemine valgustusmontaaži automatiseerimiseks ilma robotimudelit valimata või tootmistulemust kinnitamata.
Korduma kippuvad küsimused
Kas edukas komplekteerimine tõestab, et montaažijaam on valmis?
Ei. See toetab ainult selles sündmuses nähtavaid haarde- ja liikumistingimusi. Sihtkoha valmisolek, paigutuse vastuvõtmine, vabastamine, kontroll, allavoolu omandiõigus ja erandite käsitlemine jäävad eraldi olekuteks.
Kas valgustusmontaaži automatiseerimine nõuab alati nägemist?
Ei. Stabiilne mehaaniline esitus ja täpselt määratletud kinnitus võivad luua vajaliku asendi. Nägemist võib kaaluda siis, kui mõõdetav ebakindlus püsib, kuid kontseptsioon peab määratlema, mida see mõõdab, kuidas usaldusväärsust käsitletakse ja mis juhtub pärast ebakindlat tulemust.
Kuidas tuleks segakomponentide variante käsitleda?
Alusta variandi identiteedi, lubatud orientatsiooni, ühilduva tööriistakontakti, kinnitusdetailide või kandurite kaardistamise ja reegli määratlemisest, mis takistab vale retsepti edasiliikumist. Sobiv identifitseerimismeetod sõltub tegelikest komponentidest ja protsessist; seda ei saa kaadritest järeldada.
Milliseid sisendeid on vaja valgustusmontaaži automatiseerimise kontseptsiooni jaoks?
Esitage tüüpilised komponendid, protsesside järjestus, lubatud kokkupuutepinnad, sissetulev esitlus, kinnitusdetailide või aluste üksikasjad, jaama paigutus, liidese omandiõigus, kontrollküsimused, eeldatavad erandid, sihtaja sisendid, töökeskkond ja vastuvõtureeglid. Need sisendid toetavad testimist; need ei kinnita jõudlust eelnevalt.
Allikad ja meetodi piir
- NIST, väikeste osade robotite montaažisüsteemide hindamise võrdlusprotokollid.
- NIST, koordineeritud montaaž heterogeenses robottööelemendis.
- USA tööohutuse ja töötervishoiu amet, robootika ülevaade.
Valmistage ette testitav jaamaülesanne
EVST saab valgustusseadme automatiseerimise kontseptsiooni hinnata, kui on dokumenteeritud osade olekud, valgusti viitenumber, üleandmise omandiõigus, kontrollküsimused, ebanormaalsed väljumised ja vastuvõtutõendid. Alustage tegelike komponentide ja kogu jaamade järjestusega ning võrrelge seadmeid alles siis, kui lahendamata olekud on nähtavad.