
Robotpihustamine on representatiivse katse väärt, kui topsi korpusi saab ühtlaselt esitada ning nõutav pinnatöötlus võimaldab taaskasutada kindlaksmääratud kinnitusvahendit ja pealekandmisviisi. Käsitsi pihustamine võib jääda mõistlikuks valikuks, kui sagedased kuju muutused, kaitstud alad või katte ettevalmistus takistavad taaskasutamist. Võrrelge kogu partiid samade vastuvõtunõuete alusel, mitte ainult püstoli pihustusaega.
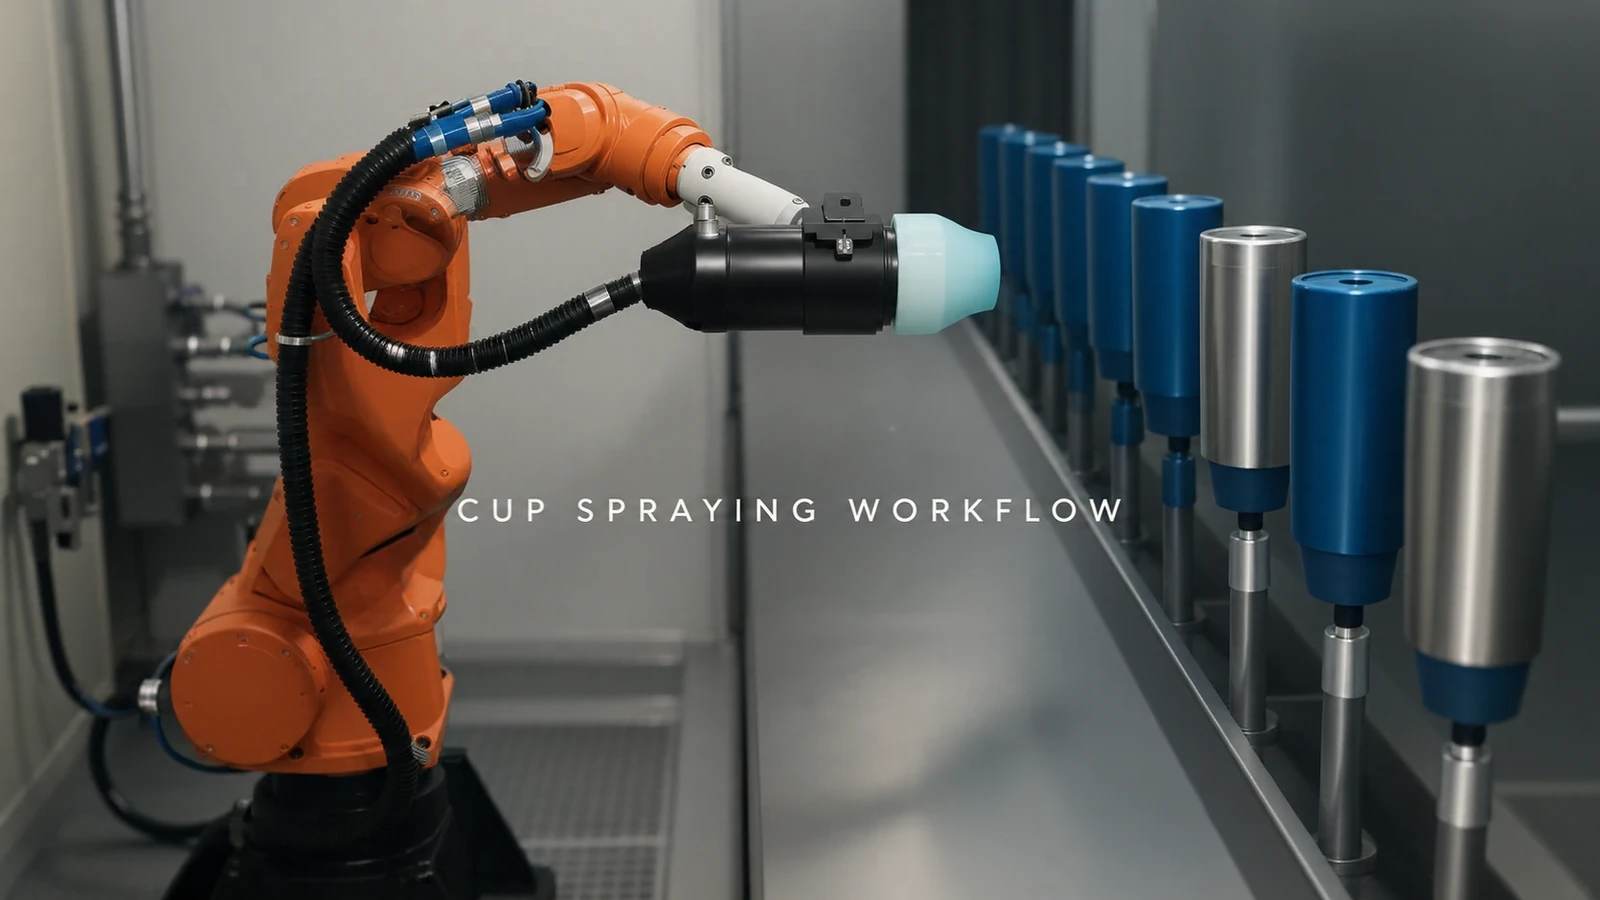
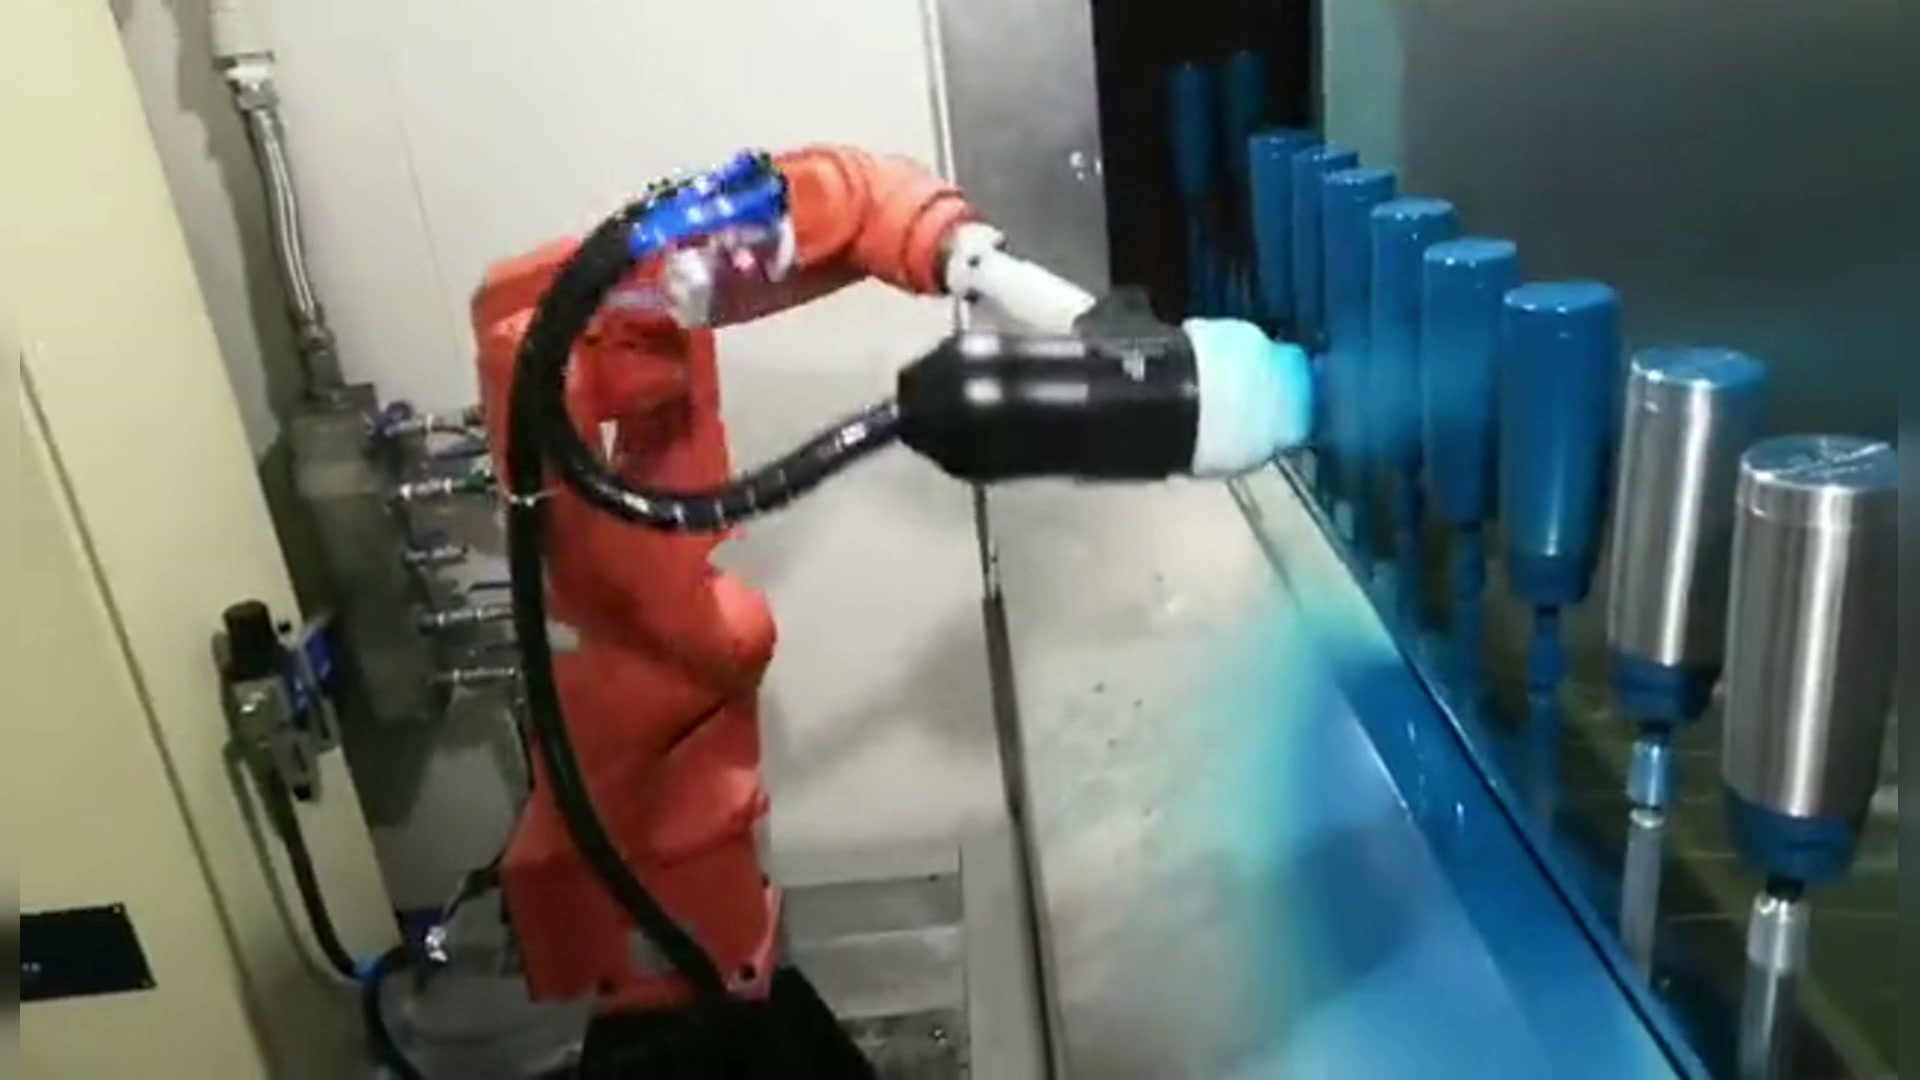
Rakenduse kaadris on näha oranži robotit, mis liigutab pihustipead püstiste topsikujuliste või silindriliste osade rea ees. Nende välispinnad on sinised. Tootmisotsuse langetamisel on oluline küsimus, millised ettevalmistused kavandatud perekonnas korduksid ja milliseid oleks vaja muuta.
EN põhifilm 00:14 — robotpihustuspea püstiste silindriliste osade ees.
Enne töö jagamist määratle pind
Märgi ära kaetav ala ja kõik alad, mis peavad jääma kaitstuks. Sõltuvalt tootest võib ääris, alus, keere või vastaspind vajada nähtavast välisseinast erinevat töötlust. Esita tegelik vajadus, selle asemel et eeldada, et sarnase välimusega tass vajab sama marsruuti.
Lepi kokku, kuidas katseeksemplare hinnatakse: kindlaksmääratud kattekontrollid, asjakohased välimustingimused ja kaitstud omadused. Kasutage samu nõudeid nii käsitsi kui ka robotiga valmistatud proovide puhul. Ühte marsruuti ei saa lühema pihustamisülesandega arvestada, samal ajal kui teisel palutakse teha täiendav maskeerimine, parandus või kontroll.
Otsi korduvkasutatavat esitlust, mitte ainult sarnaseid silindreid
Grupeeri osad vastavalt sellele, kuidas need kinnitusdetailis paiknevad, kuhu tööriist ulatuda saab ja millised pinnad peavad hoidikust eemale jääma. Sarnased välisläbimõõdud ei pruugi tingimata tagada korduvkasutatavat seadistust, kui kinnituspunkt või kaitstud piirkond muutub.
Kõrguse või profiili muutus võib muuta püstoli ja pinna vahelist suhtelist trajektoori. Automaatne aplikaatori juhtimine käsitleb seda suhtelist kaugust ja pihustamise koordineerimist töödeldava detailiga protsessisätetena. Seetõttu tuleks õpetatud roboti marsruuti katsetada tegeliku esitlusviisi ja aplikaatori sätetega, mitte variantide vahel üle kanda ainult seetõttu, et mõlemat osa nimetatakse tassideks.
Kui perekond saab jagada asukoha määramise meetodit ja vajab ainult kindlaksmääratud retsepti või kinnitusvahendi kohandamist, on see kasulik kandidaat automatiseerimise katsetamiseks. Kui iga tellimus vajab uut hoidikut, maskeerimiskorraldust ja marsruuti, võrrelge seda ettevalmistuskoormust enne esimese perekonna valimist.
Loe roboti ümber allesjäänud tööd kokku
Kirjutage üles, kes laadib ja eemaldab detaile, rakendab kaitset, valmistab ette katmisseadmeid, vahetab materjale vastavalt vajadusele, puhastab valitud aplikaatorit ja kontrollib valmis detaile. Automaatne püstoli töö ei eemalda neid ülesandeid plaanist. Nende meetod ja sagedus sõltuvad valitud kattest ja seadmetest.
Käsitsi pihustamise puhul lisage ka vastav seadistamine, käitlemine ja viimistlustööd. Võrrelge sama partii suurust, variantide segu ja algtingimusi. Eraldage ühekordne kasutuselevõtuülesanne iga tellimuse jaoks korratavast ettevalmistustööst, et katse ei varjaks korduvaid ümberlülitusi positiivse liikumisdemonstratsiooni taha.
See jaotus selgitab ka automatiseerimise eesmärki. Projekt võib korduva relvaliigutuse üle viia robotile, säilitades samal ajal käsitsi laadimise ja kontrolli. Esitage see ulatus otse, selle asemel, et eeldada, et roboti paigaldamine muudab kogu jaama järelevalveta.
Valige kohtuprotsess, mis saab otsust muuta
Valige tüüpilised topsikehad, mis esitavad väljakutse kavandatavale üldisele seadistusele: kõrguse või kontuuri variatsioonid, keeruline kaitstud tsoon või erinev hoidmiskontakt. Jälgige pärast töötlemist nõutavaid pindu ja omadusi, seejärel teostage kavandatud ümberlülitus ja registreerige, mida tuleb muuta või puhastada.
Kui aktsepteeritud pinda saab reprodutseerida korduvkasutatava esituse ja hallatavate vahetustega, on robotiseeritud meetodil selgem tootmisbaas. Kui partiis domineerivad ettevalmistusmuudatused või kavandatav omanik ei suuda säilitada nõutavaid pindu, tuleks rühmitust muuta või sobivat käsitsitööd säilitada, kuni uuritakse uut esmast rakendust.
EVST arutelu saab alustada topsivariantide, märgistatud katte ja kaitstud alade, praeguste hoidmiskorralduste ja tavapärase partii/vahetusmustri fotodega. Need üksikasjad aitavad määratleda kasuliku katse ilma, et kaadri põhjal leiutataks kokkuhoidu, tsükliaega või katmistulemust.