
See juhend on mõeldud tootmisinseneridele, viimistlusprotsesside omanikele, juhtimisinseneridele, integraatoritele, hooldusplaneerijatele ja kvaliteedimeeskondadele, kes otsustavad, kas mitme jaama arhitektuur on toetatav. EVST käsitleb jaamade arvu kontrollitud töö sisu ja taastamisloogika tagajärjena, mitte otseteena läbilaskevõime lubaduse saavutamiseks.
Mida registreeritud videomaterjal toetab ja mida mitte
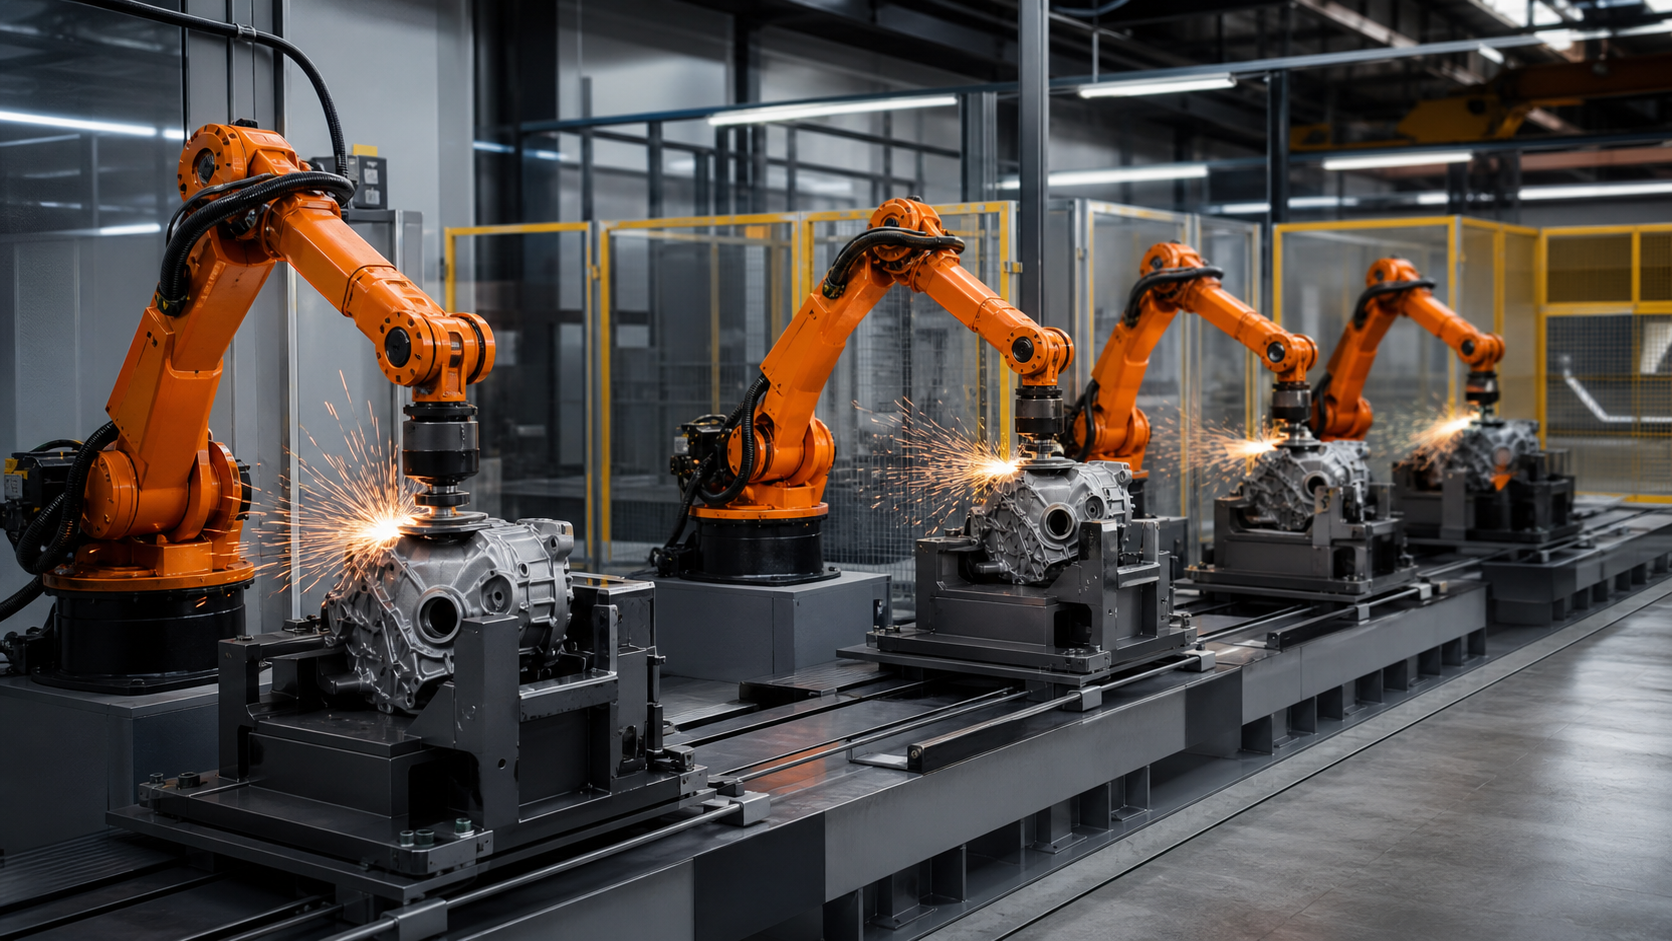
Registreeritud allikal on piiratud kasutatav aken 15 kuni 95 sekundit; tühjendatud tuletis kasutab lühemat, ainult protsessile keskenduvat segmenti. See tuletis toetab roboti liikumise ja tööriista ja tooriku interaktsiooni piiratud vaatlust tööstusliku töötlemispiirkonnas. Avalik tuletis ei hõlma allikapiirkondi, mis sisaldavad väliseid identiteete ja inimesi.
Läbivaadatud materjal ei sisalda kontrollitud jaama tasakaalu uuringut, abrasiivmaterjali spetsifikatsiooni, jõujälge, eemaldamise mõõtmist, pinnakontrolli, tööriista eluea arvestust, järjekorra ajalugu, korduva tsükli ajastamist, vigade taastamise katset ega vastuvõtutulemust. Seetõttu ei kasuta EVST seda läbilaskevõime, viimistluse, mõõtmete sobivuse, pideva töö stabiilsuse, ohutuse valideerimise, vastavuse või sertifitseerimise väitmiseks.
Enne aja tasakaalustamist valige jaama arhitektuur
„Neli jaama” võib kirjeldada kolme oluliselt erinevat süsteemi. Identselt paralleelses paigutuses võib iga saadaolev jaam töödelda järgmist sobivat osa. Järjestikuses paigutuses omab iga jaam erinevat operatsiooni või pinnapiirkonda. Segatud paigutuses on mõned jaamad omavahel vahetatavad, samas kui teine teostab spetsiaalset sammu. Need paigutused nõuavad erinevat marsruutimist, puhvrit, jälgitavust ja taastamisloogikat.
| Arhitektuur | Kasulik algustingimus | Olulised tõendid | Tüüpiline varjatud sõltuvus |
|---|---|---|---|
| Identsed jaamad paralleelselt | Ühte toimingut saab korrata samaväärsete tööriistade ja kontrolliga kõigis jaamades | Jaamadevaheline tugipunkt, tööriista olek, tulemuste jaotus, järjekorra reegel ja ümberlülituse ekvivalentsus | Sama programmi nimi ei tõesta sama füüsilise protsessi olekut |
| Järjestikused spetsialiseeritud jaamad | Erinevatel pindadel või protsessi etappidel on erinevad juurdepääsu-, tööriista- või kontrollivajadused. | Ülekandeandmed, tegevuse omandiõigus, korralduse jõustamine, vahekontroll ja möödaviigupoliitika | Lõpetatud ülesvoolu etapp võib hilisema käitlemissündmuse tõttu kehtetuks muutuda. |
| Segatud arhitektuur | Ühine toiming saab kasu paralleelsest mahutavusest, samal ajal kui üks piirang jääb spetsialiseerituks | Abikõlblikkuse reeglid, jagatud puhvermaht, spetsiaaljaamade kättesaadavus ja jälgitav marsruutimine | Spetsialiseeritud samm võib joont domineerida isegi siis, kui paralleelrühm on jõude |
Loo iga osaperekonna jaoks töösisu mudel
Jagage viimistlusnõue nimetatud piirkondadeks, tööriista lähenemisteks, eeldatavateks kokkupuutesuundadeks, kontrollpunktideks ja mittekontaktseteks liikumisteks. Hoidke mudel tõenduspõhisel tasemel: see peaks näitama, mida tuleb käsitleda ja kontrollida, ilma et leiutataks eemaldamiskiirust või jõu väärtust. Kui detail vajab ümber orienteerimist, käsitlege klambri vahetamist ja uut tugipunkti töö sisuna, mitte vaba üleminekuajana.
Osade perekondi ei tohiks grupeerida ainult seetõttu, et need sobivad samasse kinnitusvahendisse. Võrrelge ligipääsetavaid piirkondi, servade tingimusi, materjali olekut, tööriista valikut, prahi käitumist, käsitsemise suunda, kontrollimarsruuti ja taaskasutusvajadusi. Perekond, mis lisab ühe spetsiaalse pinna, võib vajada erinevat jaama määramist isegi siis, kui selle välismõõtmed on sarnased.
Hoidke andmeahel ülekannete ajal nähtavana
Igal jaamal on vaja sissetulevat andmepunkti, töötlemisandmete ja väljuva oleku andmeid. Projekteerimisdokument peaks näitama, millised füüsilised pinnad määravad asukoha, millised võivad pärast lihvimist muutuda ja millised jäävad kättesaadavaks järgmise kinnitusvahendi või kontrolli jaoks. Kui töödeldud pind on ka ülekandeviide, peab meeskond otsustama, kuidas tööriista kokkupuude ja materjali muutus mõjutavad järgmist seadistust.
Ülekandeseadmeid ei tohiks käsitleda neutraalse sillana. Konveieri kaubaalus, roboti üleandmine, puhverpesa või käsitsi alus võivad lisada orientatsiooni või paigutuse ebakindlust. Kinnitage andmepunkt pärast iga omanikuvahetust ja määrake vastus, kui detail on olemas, kuid pole õigesti paigaldatud.
Tasakaal vaadeldud jaotuste, mitte ühe keskmise ümber
Kasulik tasakaaluuuring eraldab laadimise, kinnituse, tööriista lähenemise, kontakttöötluse, ümberorienteerimise, kontrolli, mahalaadimise, tööriista hoolduse ja taastamise. Salvestage tegeliku detaili ja tööriista oleku vaadeldud vahemikud. Üks keskmine võib varjata jaama, mis perioodiliselt peatub abrasiivtöötluseks, või kontrollietappi, mis tekitab järjekorra kasvu.
Analüüsige nii püsivat käitumist kui ka lühikesi häireid. Küsige, mis juhtub, kui ühe jaama valmistamine võtab kauem aega, kui detail lükatakse tagasi enne sisenemist, kui tööriistavahetus kattub sissetuleva nõudlusega ja kui allavoolu asukoht on ajutiselt kättesaamatu. Vastus määrab, kas puhver neelab kõikumise või lükkab lihtsalt liini peatamise edasi.
Määrake marsruutimine ja puhvri omandiõigus koos
Paralleelsete jaamade puhul võib marsruutimise reegel arvestada jaama saadavust, sobivaid tööriistu, osade perekonda, praegust järjekorda, hoolduse olekut ja kontrolli staatust. Kontroller peaks salvestama osa määramise põhjuse, mitte ainult selle asukoha. Järjestikuste jaamade puhul peab marsruutimine säilitama nõutava tööjärjekorra ja takistama möödaviigu täielikku ilmumist.
Igal puhverpositsioonil on vaja määratletud omanikku ja osa olekut. Kasulike olekute hulka võivad kuuluda tühi, reserveeritud, vastuvõetud, operatsiooni ootamine, operatsioon lõpetatud, kontrolli ootamine, tagasilükatud ja taastamise ootel olek. Nende olekute nimetamine aitab vältida olukorda, kus kaks jaama eeldavad, et sama positsioon on saadaval, või taastatud osa sisenemist uuesti valel sammul.

Abrasiivset olekut käsitleda tootmisolekuna
Lihvimisjõudlus võib muutuda abrasiivmaterjali, alusmaterjali, kontaktketta, lihvimismaterjali või prahi seisukorra muutudes. Projekt peaks määratlema, kuidas tööriista identiteeti ja hooldusseisundit registreeritakse, kuidas tööriista vahetamise taotlus mõjutab freesimist ja millised tõendid lubavad jaamal tootmisse naasta. Taimer või detailide arv võib küll tähelepanu juhtida, kuid see iseenesest ei tõesta veel seadme kasutuskorda.
Kui jaamad on kavandatud samaväärsetena, tuleks võrrelda nende täielikke tööriistakomplekte, kinnitussuhteid, tarbekaupade partiisid, hooldustoiminguid ja kontrollimeetodeid. Kui ühel jaamal on erinev ühilduv element või kaabli marsruut, ei pruugi protsessiaken üle minna ainult seetõttu, et roboti teekond seda teeb.
Eraldi täitmine, kvaliteet ja jälgitavus
Roboti jõudmine viimasesse programmeeritud punkti kinnitab ainult liikumise lõpuleviimist. Protsessi lõpuleviimiseks on vaja viimistlustoimingule vastavaid tõendeid, samas kui toote vastuvõtmiseks on vaja kindlaksmääratud kontrollimeetodit. Jälgitavus ühendab seejärel detaili identiteedi, jaama, kinnitusvahendi, tööriista oleku, programmi versiooni ja kontrollikirje.
Kontrolliplaanis võib kasutada protsessisiseseid signaale, mõõtmete kontrolli, pinna hindamist, allavoolu kontrollimist või projektipõhist kombinatsiooni. EVST ei kirjuta ette universaalset meetodit. Oluline projekteerimisküsimus on see, kas vastuvõetamatu või ebakindla tulemuse saab isoleerida enne selle lisamist lõpptoodangusse.
Jaama rikke piiramine ilma detaili ajalugu kaotamata
| Tingimus | Kontrollitud vastus määratlemiseks | Enne taaskäivitamist on vaja tõendeid |
|---|---|---|
| Tööriista olek pole saadaval | Peata sellele jaamale määramine; hoia kinni või suuna ümber ainult sobilikud osad | Teadaolev tööriista identiteet, teostatud teenus, jaama kontrollimine ja järjekorra vastavusse viimine |
| Osa olek on pärast katkestust ebakindel | Hoidke osa tavapärasest lõpetamisvoost väljaspool | Kinnitatud identiteet, täidetud piirkonnad, võistluspaiga olek ja volitatud taassisenemispunkt |
| Kontroll ebaõnnestub või puudub | Blokeeri vabastamine ja säilita jaama, tööriista ja programmi kontekst | Kõrvaldamine, ümbertöötlemise marsruut, kui see on lubatud, ja allavoolu eraldamine |
| Edastus või puhver on blokeeritud | Vältida uute elementide pääsemist mõjutatud teele ja kaitsta hõivatud positsioone | Osalise asukoha kaart, omandiõigus, selge üleandmisümbrik ja taastatud sihtkoht |
| Üks jaam on möödas | Arvutage ümber sobiva marsruudi, selle asemel et eeldada, et ülejäänud jaamad suudavad nõudlust absorbeerida | Läbilaskevõime tõend, korrektne toimimise katvus, järjekordade piirangud ja järgitud vastuvõtuplaan |
Plaani ümberlülitus kontrollitud oleku üleminekuna
Ümberlülitus võib mõjutada kinnitusvahendeid, tööriistu, detailide esitust, kontrolli, marsruutimise sobivust ja salvestatud töö sisu. Muudatuste kirje peaks nimetama, millised elemendid muutuvad, millised jäävad ühiseks ja kuidas esimene vastuvõetav detail luuakse. Uue programmi laadimine on ainult üks samm.
Paralleelrühma puhul kontrollige iga jaama, mis uut perekonda käitab; ühe jaama kontrollimine ei kvalifitseeri automaatselt teisi. Järjestikuse töö puhul kontrollige, kas tööjärjekorda ja vaheseisundeid värskendati koos. Vana ja uue puhvri sisu segamine nõuab selget tühjendamise või eraldamise reeglit.
Kasutage etapiviisilist valideerimisplaani
- Külmuta detaili revisjon, piirkonnakaart, kinnitusdetailide liidesed, tööriistavirn, kontrollimeetod ja kavandatud jaama arhitektuur.
- Kontrollige sissetulevaid, töötlemis- ja väljaminevaid andmepunkte igas jaamas ja ülekandepositsioonil.
- Käivita iga jaam eraldi, kasutades representatiivseid detailide ja tööriistade olekuid.
- Võrrelge samaväärseid jaamu ilma nende tulemusi üheks keskmiseks koondamata.
- Harjuta marsruutimise ja puhverdamise reegleid normaalvariatsiooni tingimustes.
- Sunnitud tööriista hooldus, jaama mittesaadaval olemine, kontrolli ebaõnnestumine, blokeeritud ülekanne ja katkestatud tsükkel.
- Kinnitage järjekorra vastavusse viimine, varuosade ajalugu, taastamisvolitused ja taaskäivitamise tõendid.
- Enne liikumisparameetrite muutmist rakendage projekti vastuvõtuplaani püsiva integreeritud töö jaoks.
See on valideerimisraamistik, mitte universaalne vastuvõturetsept. Proovide arv, tsükli kestus, tolerantsid, pinnakriteeriumid, lubatud järjekord, tööriistade piirangud ja heakskiitmisõigus jäävad projekti otsusteks.
Ohutuse ja integratsiooni kontekst
Ametlik ISO 10218-2:2025 lehekülg annab tööstusrobotite rakenduste ja rakkude integreerimise nõuete konteksti. Ametlik ISO 12100:2010 lehekülg kirjeldab masinate riskihindamise ja riskide vähendamise põhimõtteid, samas kui OSHA robootika ülevaade pakub Ameerika Ühendriikide ohutusalast konteksti robotisüsteemide ja mitterutiinsete ülesannete jaoks.
Need allikad ei kinnita, et videomaterjal või kontseptsioon on ohutu, nõuetele vastav või sertifitseeritud. Paigaldatud liini ja jurisdiktsiooni jaoks tuleb kindlaks määrata kohaldatav seadus, standardid, seadmete juhised, riskihindamine, kaitsemeetmed, valideerimine ja tööprotseduurid.
Neli piiratud väidet, mida saab tsiteerida
Neljapositsiooniline lihvimisliin on tasakaalustatud ainult siis, kui töö sisu, tugipunktide üleminekud, abrasiivne olek, freesimine, kontroll ja taaskasutus hinnatakse ühe süsteemina.
Samaväärsed robotiprogrammid ei taga samaväärset protsessi käitumist; kinnitusvahendite seosed, tööriistade virnad, kulumaterjalide olek ja tõendusmaterjal vajavad endiselt jaamade tasemel võrdlemist.
Puhver parandab vastupidavust ainult siis, kui igal positsioonil on määratletud omandiõigus, osaline olek ja taastamisloogika.
Läbivaadatud kaadrid toetavad roboti viimistlusliikumise piiratud vaatlust, mitte mõõdetud väidet läbilaskevõime, pinnaviimistluse, tööriista eluea, pideva töö, ohutuse valideerimise, vastavuse või sertifitseerimise kohta.
Seotud insenerijuhendid
- Robotiraku komponendid, liidesed ja integratsioonikontrollid
- Automaatikaliini käsitsemise, montaaži ja kontrolli planeerimine
- Roboti liikumispiirang ja välistelje planeerimine
Korduma kippuvad küsimused
Millal on mõttekas kasutada nelja paralleelset jahvatusjaama?
Hinnake paralleeljaamu juhul, kui toimingut saab korrata võrreldavate andmete, tööriistade, juurdepääsu, kontrolli ja taastamistõendite abil. Nõutav jaamade arv peaks põhinema pigem vaadeldud töö sisu ja kättesaadavuse andmetel kui ainult nominaalsel robotitsüklil.
Kas üks puhver saab kaitsta liini iga jaamapeatuse eest?
Ei. Puhvri kasulikkus sõltub mahutavusest, osa sobivusest, tööjärjekorrast, allavoolu kättesaadavusest ja rikke kestusest. Selle olekud ja omandiõigus peavad ümbersuunamise ja taastamise ajal jääma jälgitavaks.
Kuidas peaksid tööriistavahetused tasakaaluuuringusse sisenema?
Salvesta tööriista hooldus töö sisuna koos päästiku, jaama oleku, asendus- või viimistlustoimingu, hooldusele naasmise tõendi ja mõjuga järjekorras olevatele osadele. Ära peida seda üldistatud kasutuseeldusse.
Kas allikvideo tõestab produktiivsust?
Ei. See ei paku kontrollitud ajastusuuringut, jaamade jaotust, abrasiivide ajalugu, kontrollandmeid, rikkekatseid ega pidevat käitamist. Toimivusjärelduste tegemiseks on vaja eraldi projektipõhiseid tõendeid.
Kontseptsiooni läbivaatamise sisendid
Valmistage ette detailide mudelid ja parandused, viimistluspiirkonnad, lubatud kokkupuutepinnad, materjali ja sissetuleva toote seisukord, kinnitusvahendite kontseptsioonid, tööriistade ja kulumaterjalide andmed, jaamade sobivusreeglid, ülekande- ja puhverpaigutus, kontrollimeetod, ümberlülitusvahemik, sihttsükkel, hoolduspiirangud ja rikkejuhtumid. EVST kontseptsiooni ülevaade saab seejärel kaardistada jaama arhitektuuri, tugipunktide üleminekud, marsruudi, tööriista oleku, kontrolli ja taastamisküsimused ilma testimata tulemuste väljamõtlemiseta.
Kuidas seda artiklit ette valmistati ja säilitati
Meetod ühendab registreeritud andmekandjate piiratud vaatluse mitme jaama marsruutimise, andmepunktide juhtimise, abrasiivse teenuse, kontrollimise ja erandite käsitlemise tehnilise lahtivõtmisega. Ohutuskontekst pärineb ametlikest ISO ja OSHA materjalidest, samas kui videomaterjalil põhinevad avaldused piirduvad nähtavate toimingute ja selgesõnaliste puudumistega. Parandusi saab esitada läbi ettevõtte kontaktteeJa privaatsuspoliitika selgitab saidi andmete käitlemist.