
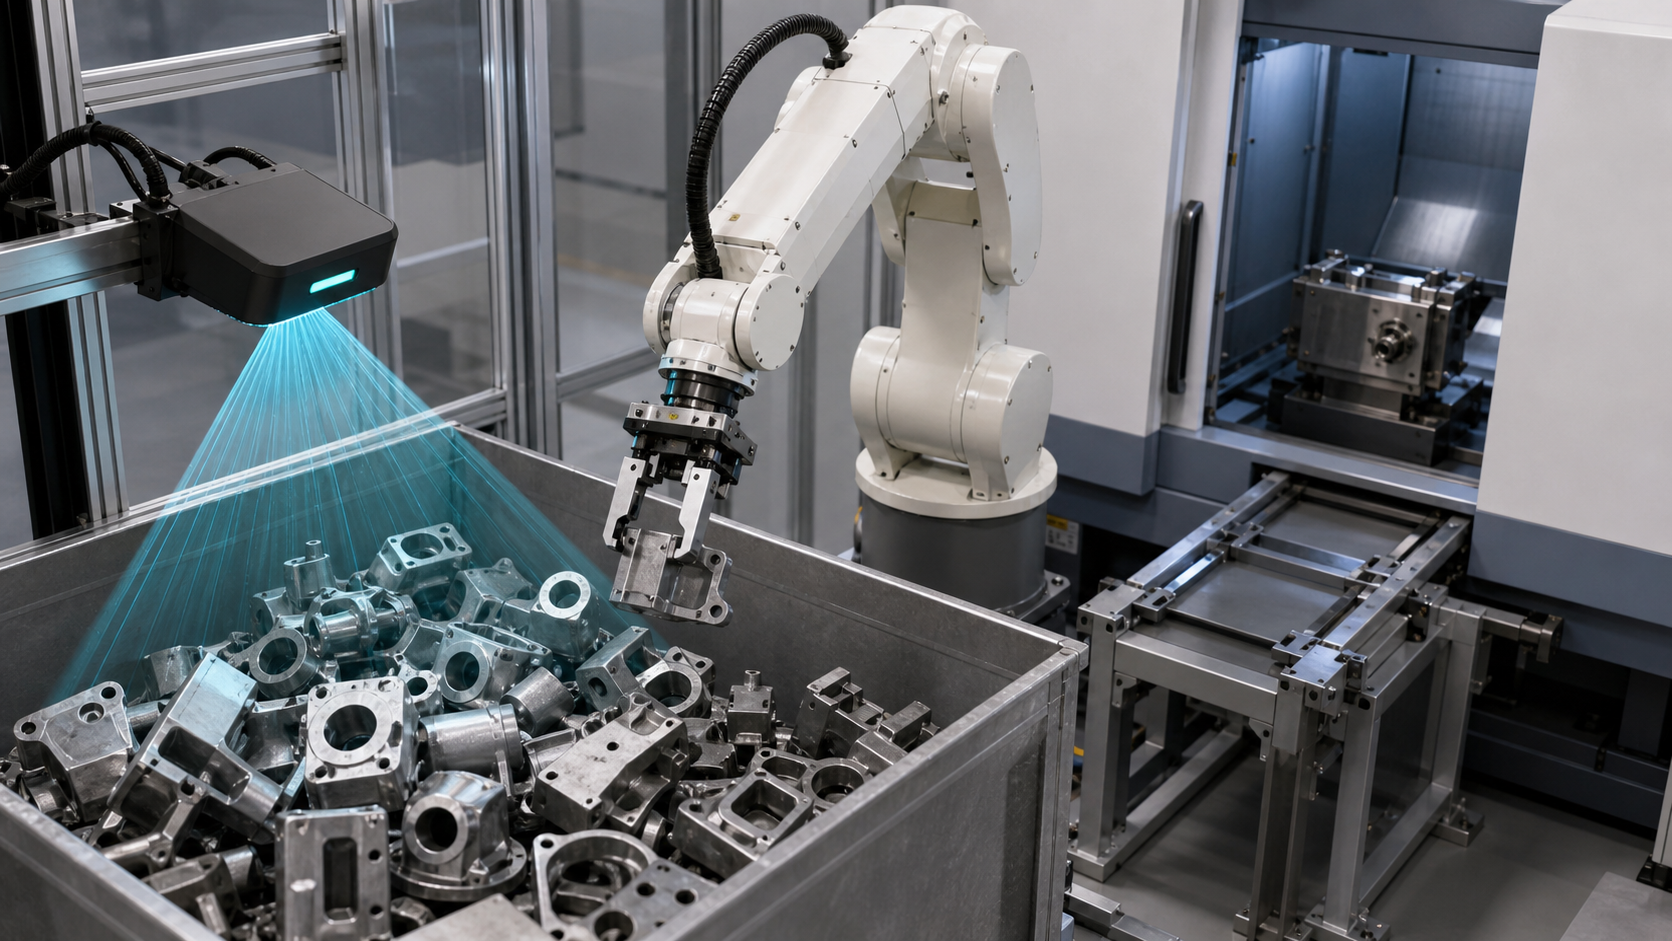
See juhend on mõeldud tootmisinseneridele, juhtimisinseneridele, integraatoritele, hooldusplaneerijatele ja tootmismeeskondadele, kes hindavad muutuvdetailide masinate koormust. EVST käsitleb nägemistulemust ühe sisendina kontrollitud üleandmisele, mitte tõendina, et kogu element on valmis.
Mida allikmaterjal toetab ja mida mitte
Registreeritud materjal identifitseeritakse 3D-nägemisega masinateeninduse rakendusena. Tühjendatud järjestus toetab nähtavalt ainult roboti liikumist ja interaktsiooni seadmepiirkonnaga, sealhulgas lähenemist, juurdepääsu, eemaldamist ja detailide käsitsemise konteksti. See ei kuva nähtavalt sügavuskaarti, tuvastatud asendit, kalibreerimistulemust, haarde skoori, masina juhtimisloogikat, kontrolliprotokolli ega ohutusahelat.
EVST vaatas piiratud vaatlusandmetena üle täisallika kontaktlehed, valitud ohutu saagi ja puhastatud derivaadi. Sellest materjalist ei järeldu tuvastamistäpsus, haaramise edukuse määr, tsükliaeg, pideva töö kestus, töökindlus, universaalne osade katvus, ohutuse valideerimine, vastavus ega sertifitseerimise tulemus.
Peamised järeldused enne asukoha määramise meetodi valimist
- Enne kaamera või algoritmi valimist määratle tegelikud sissetulevad olekud.
- Hoidke nägemisraam, robotiraam, tööriistaraam, detailiraam ja masina andmepunkt selgelt eristatavad.
- Hinnake haarde teostatavust poosi tuvastamisest eraldi.
- Enne seadmetele juurdepääsu on vaja masina luba ja kinnitusvahendite seisukorda.
- Enne liikumise optimeerimist kavandage ebakindla tulemusega ja katkendlike tsüklitega teed.
3D-nägemismasina hooldusotsuse tabel
| Asukoha määramise lähenemisviis | Kasulik algustingimus | Tõendid kinnitamiseks | Eeldus, mida tuleb vältida |
|---|---|---|---|
| Fikseeritud mehaaniline esitlus | Osad saabuvad kontrollitud orientatsiooniga korduvate füüsiliste andmete alusel | Tugipunkti seisund, detaili variatsioon, kinnitusdetailide kulumine, laadimisvahe ja vabastusolek | Nominaalne kinnitusdetaili joonis tõestab, et iga sissetulev detail asub |
| 2D nägemine | Vajaliku asukoha saab tuletada kontrollitud vaatest ja asjakohane variatsioon on selles vaates jälgitav. | Valgustustingimused, nähtavad omadused, kujutistasand, skaala, varjatus ja robotkaadri teisendus | Selge pilt tõestab, et lähenemine ja haarduvus on kokkupõrkevabad |
| 3D nägemine | Sügavus või tasapinnast väljas asend on pealevõtmise otsuse tegemisel oluline | Stseeni ulatus, tugiraam, representatiivsed pinnad, naabergeomeetria, haaramiskandidaadid ja tagasilükkamistingimused | Tagastatud poos on automaatselt kättesaadav ja haaratav |
| Hübriidesitlus pluss visioon | Mehaaniline juhendamine saab variatsiooni piirata, samas kui nägemine lahendab ülejäänud ebakindluse | Vastutuse jaotus andmesüsteemi riistvara ja sensorite vahel ning mõlema rikete tuvastamine | Kaks asukoha määramise meetodit välistavad vajaduse aktsepteerimistõendite järele |
Alustage sissetulevate osade olekutest, mitte kaamera spetsifikatsioonidest
Loetlege, kuidas osad tegelikult saabuvad: eraldatult, pesastatud, kaldu, kattuvalt, pööratult, osaliselt peidetud, erinevatel pindadel või segamini eraldajate ja tühjade ruumidega. Salvestage, millised olekud on automaatseks korjamiseks vastuvõetavad ja millised tuleb tagasi lükata, ümber korraldada või sekkumiseks saata. Sellest loendist saab representatiivsete valimite ja erandite testide alus.
Pinna seisukord tuleb samuti sisendkirjesse lisada. Peegeldavad alad, tumedad viimistlused, poolläbipaistvad piirkonnad, saastumine, kahjustused ja töötlemise erinevused võivad muuta seda, mida andur suudab jälgida. Need tingimused ei õigusta üldist väidet, et üks andur õnnestub või ebaõnnestub; need määratlevad, mida projekt peab reaalse materjaliga testima.
Hoidke iga koordinaatraam projekteerimisdokumendis nähtavana
Asukoha tulemusel on tähendus ainult määratletud raamistikus. Projekteerimisdokument peaks identifitseerima anduri raami, stseeni või konteineri raami, roboti baasraami, aktiivse tööriista raami, detaili raami ja laadimiseks kasutatava masina andmesüsteemi. Samuti peaks see märkima, milline teisendus on fikseeritud, milline on kalibreeritud, milline võib pärast hooldust muutuda ja kuidas muutunud seost tuvastatakse.
Kontrollimine peaks eraldama erinevad veaallikad, selle asemel et neid üheks seletamatuks tulemuseks koondada. Projekti raames võib olla vaja uurida andurite paigaldust, kalibreerimisartefaktide paigutust, roboti ja tööriista seadistust, konteineri asendit, detaili geomeetriat ja masinapoolset tugipunkti. Numbrilised piirid peavad tulenema detaili ja protsessi nõuetest ning seejärel tuleb neid paigaldatud seadmetega testida.
Haarde teostatavuse valideerimine pärast lokaliseerimist
Geomeetriliselt kehtiv detaili asend iseenesest ei taga kasutatavat haaret. Pakutud tööriista asend peab hoidma oma kokkupuutepinnad lubatud alal, vältima külgnevaid detaile, vabastama konteineri, säilitama nõutava tööriista orientatsiooni ja säilitama eemaldamistee. Kantav detail peab jääma vabaks ka teisaldamise ja masinasse sisenemise ajal.
Haardeotsuse tulemus peaks olema jälgitav. Näideteks on aktsepteeritud kandidaat, aktsepteeritavat kandidaati pole, lähenemine on takistatud, haardet pole kinnitatud või osaline olek on ebakindel. Seejärel vajab lennujuht iga tulemuse jaoks määratletud vastust. Korduvatel katsetel peaks olema piirang ja väljumistingimus; vastasel juhul võib lokaalne tuvastamisprobleem põhjustada kontrollimatu tootmise peatumise.
Määrake masina üleandmine kinnitatud olekutena
Enne seadmetele juurdepääsu määrake õigused, mis peavad olema tõesed. Praktiline olekumudel võib hõlmata masina valmisolekut, juurdepääsu lubamist, kinnitusvahendi valmisolekut, roboti oodatud detaili kandmist, valitud sihtkoha asukohta ja konfliktse liikumise välistamist. Pärast paigutamist peaks protsess eristama detaili olemasolu, kinnitusvahendi omandiõiguse kindlaksmääramist, roboti tööriista vabastamist, roboti eemaldamist ja masina tsükli lubamist.
Signaalide nimed ja rakendamine sõltuvad masinast ja juhtimisarhitektuurist. Aeg üksi on nõrk tõend, kuna möödunud aeg ei tõenda kinnitusvahendi olekut, roboti vaba liikumist, edukat vabastamist ega detaili olemasolu. Üleandmisprotokoll peaks iga ülekande ajal märkima, mida kinnitatakse, kuidas seda kinnitatakse ja millisele olekule detail kuulub.
Planeeri eranditeed enne automaatset toimimist
| Täheldatud seisukord | Kontrollitud vastus määratlemiseks | Enne taaskäivitamist on vaja tõendeid |
|---|---|---|
| Lokaliseerimise tulemus puudub või on väljaspool aktsepteeritud tingimusi | Oota kõne vastuvõtmist, luba piiratud uuesti skaneerimist või stseenihalduse toimingut, seejärel lükka see tagasi või taotle sekkumist | Teadaolev stseeni olek, uuesti proovimise arv ja volitatud järgmine toiming |
| Haarduvust pole kinnitatud | Peatage ülekanne ja liikuge ainult valideeritud tühja tööriista või ebakindla detaili raja kaudu | Tööriista olek, detaili olek, ohutu taganemine ja konteineri seisukord |
| Lähenemine või taganemine pole saadaval | Takistada sisenemist ja teed määratud päästepositsioonile | Roboti asukoht, kantud osade olek, masina olek ja puhas taastekeskkond |
| Masin pole valmis või juurdepääsuluba on kadunud | Hoidke end varustusalast väljaspool või tehke heakskiidetud taganemisoperatsioon | Praegune omanik, inventari seisukord, robotilt eemaldatav seisukord ja taastatud luba |
| Väljalase või osa olemasolu on ebakindel | Ärge käivitage masina tsüklit; sisestage kinnitus- või sekkumisolekusse | Kinnitatud detaili asukoht, tööriista olek, kinnitusvahendi olek ja volitatud taaskäivitamine |
Vastuvõetav reageering on rakendusespetsiifiline. Juurdepääs, energia haldamine, turvameetmed, lähtestamisvolitused ja käsitsi sekkumine peavad järgima projekti riskihindamist, seadmete juhiseid ja kohaldatavaid nõudeid.
Koostage etapiviisiline tõendusplaan
- Külmuta detaili revisjon, tüüpilised sissetulevad olekud, konteineri reeglid, tööriista konfiguratsioon, masina tugipunkt ja kavandatud laadimistingimus.
- Kontrollige paigaldatud paigutuse abil anduri, stseeni, roboti, tööriista, detaili ja masina koordinaatide seoseid.
- Salvesta lokaliseerimise tulemused haarde-kandidaadi tulemustest eraldi.
- Testi lähenemine, pealevõtmine, eemaldamine, teisaldamine, seadmete sisestamine, paigutamine, vabastamine ja eemaldamine koos representatiivsete äärmustega.
- Jõu ebakindel lokaliseerimine, tühi haare, takistatud liikumine, masina mittevalmisolek, kaotatud luba ja ebakindlad vabastamistingimused.
- Kinnitage iga ootele panemise, uuesti proovimise, tagasilükkamise, taganemise, sekkumise, lähtestamise ja taaskäivitamise tee.
- Enne liikumisparameetrite muutmist rakendage lõpule viidud üleandmisele projekti määratud kontrollimeetodit.
See järjestus on tõendusraamistik, mitte universaalne vastuvõtuplaan. Valimi suurus, numbriline tolerants, testi kestus, lubatud korduskatsete arv, kontrollimeetod ja vastuvõtuvolitused jäävad projekti otsusteks.
Ohutuse ja integratsiooni kontekst
Ametlik ISO 10218-2:2025 lehekülg kirjeldab tööstusrobotite rakenduste ja robotrakkude integreerimisnõudeid. OSHA robootika ülevaade ja OSHA tööstusrobotite süsteemide juhised pakkuda täiendavat ohutusalast konteksti, sealhulgas robotisüsteemide ümber toimuvat mitterutiinset tegevust.
Need allikad ei kinnita, et videomaterjalis näidatud või kontseptsioonis pakutud lahter vastab nõuetele. Tegeliku paigalduse jaoks tuleb kindlaks määrata kohaldatav seadus, standardid, seadmete juhised, riskihindamine, kaitsemeetmed, valideerimine ja tööprotseduurid.
Neli piiratud väidet, mida saab tsiteerida
3D-nägemismasina hooldust juhitakse ainult siis, kui sissetuleva detaili olek, nägemisraam, roboti ja tööriista raamid, haardeotsused, masina luba ja üleandmise tulemus moodustavad ühe jälgitava tõendusahela.
Tagastatud 3D-poos iseenesest ei loo kasutatavat ülesvõtet; tööriista kokkupuude, lähenemiskaugus, naabergeomeetria, kantava detaili kaugus ja vabastamisolek vajavad endiselt valideerimist.
Masinale ligipääs peaks sõltuma kinnitatud valmisolekust, kinnitusvahendite seisukorrast, detailide hoiustamisest ja roboti ligipääsetavuse tingimustest, mitte möödunud aja eeldusest.
Tühjendatud kaader toetab ainult roboti liikumise piiratud vaatlust seadmepiirkonnas; see ei näita tuvastustäpsust, haarde edukust, tsükliaega, töökindlust, ohutuse valideerimist, vastavust ega sertifitseerimist.
Seotud insenerijuhendid
- Robotiraku komponendid, liidesed ja integratsioonikontrollid
- Tööstusautomaatika liinide integreerimine ja üleandmise planeerimine
- Välistelje ja roboti liikumisümbrise planeerimine
Korduma kippuvad küsimused
Millal väärib 3D-nägemine masinahoolduses hindamist?
Hinnake seda, kui pealevõtmise otsus sõltub sügavusest või tasapinnast väljas olevast asendist, mida fikseeritud esitus või kontrollitud kahemõõtmeline vaade ei lahenda. Otsus sõltub ikkagi tegeliku detaili variatsioonist, juurdepääsust, tööriista piirangutest, masina liidesest ja vastuvõtutõenditest.
Kas kehtiv asend tähendab, et robot suudab detaili haarata?
Ei. Tööriistal on vaja lubatud kokkupuuteala, kokkupõrkevaba lähenemist, naaberdetailidest ja konteinerist eemalduvat kaugust, kinnitatud haardeseisundit ning eemaldamisteed, mis jääb kehtima ka kinnitatud detailiga.
Mis peaks juhtuma, kui lokaliseerimise usaldusväärsus pole piisav?
Hoidke andurit ja liikuge läbi määratletud reageeringu, näiteks piiratud uuesti skaneerimine, stseenihaldustoiming, tagasilükkamistee või volitatud sekkumine. Enne automaatset toimimist tuleks määrata uuesti proovimise piirang ja taaskäivitamise tõendid.
Kas allikvideo suudab tõestada äratundmist või produktsiooni?
Ei. See ei näita kontrollitud andmestikku, mõõdetud äratundmise tulemust, korduva haarde rekordit, ajastatud uuringut, pideva läbivaatamise tulemusi ega valideeritud vastuvõtukriteeriume. Tulemuslikkuse järelduste tegemiseks on vaja eraldi projektipõhiseid tõendeid.
Kontseptsiooni hindamise sisendid
Valmista ette detailide mudelid ja parandused, tüüpilised sissetulevad olekud, pinnatingimused, konteineri geomeetria, laadimisreeglid, lubatud haardepiirkonnad, tööriistaandmed, masina andmepunkt, seadme liides, nõutav üleandmistingimus, kontrollimeetod, sihttsükkel, saadaolev ruum ja erandjuhtumid. EVST kontseptsiooni hindamine saab seejärel kaardistada koordinaatahela, haardepiirangud, load, taastamisolekud ja valideerimisküsimused ilma tulemust välja mõtlemata, mida pole testitud.
Kuidas seda artiklit ette valmistati ja säilitati
Meetod ühendab registreeritud meedia piiratud vaatluse esitluse, koordinaatide, haarde, masinliidese ja erandite kontrolli insener-dekompositsiooniga. Ametlikud ohutusallikad on kasutuskohas ühendatud, samas kui videopõhised avaldused piirduvad nähtavate toimingute ja selgesõnaliste puudumistega. Parandusi saab esitada läbi ettevõtte kontaktteeJa privaatsuspoliitika selgitab saidi andmete käitlemist.