
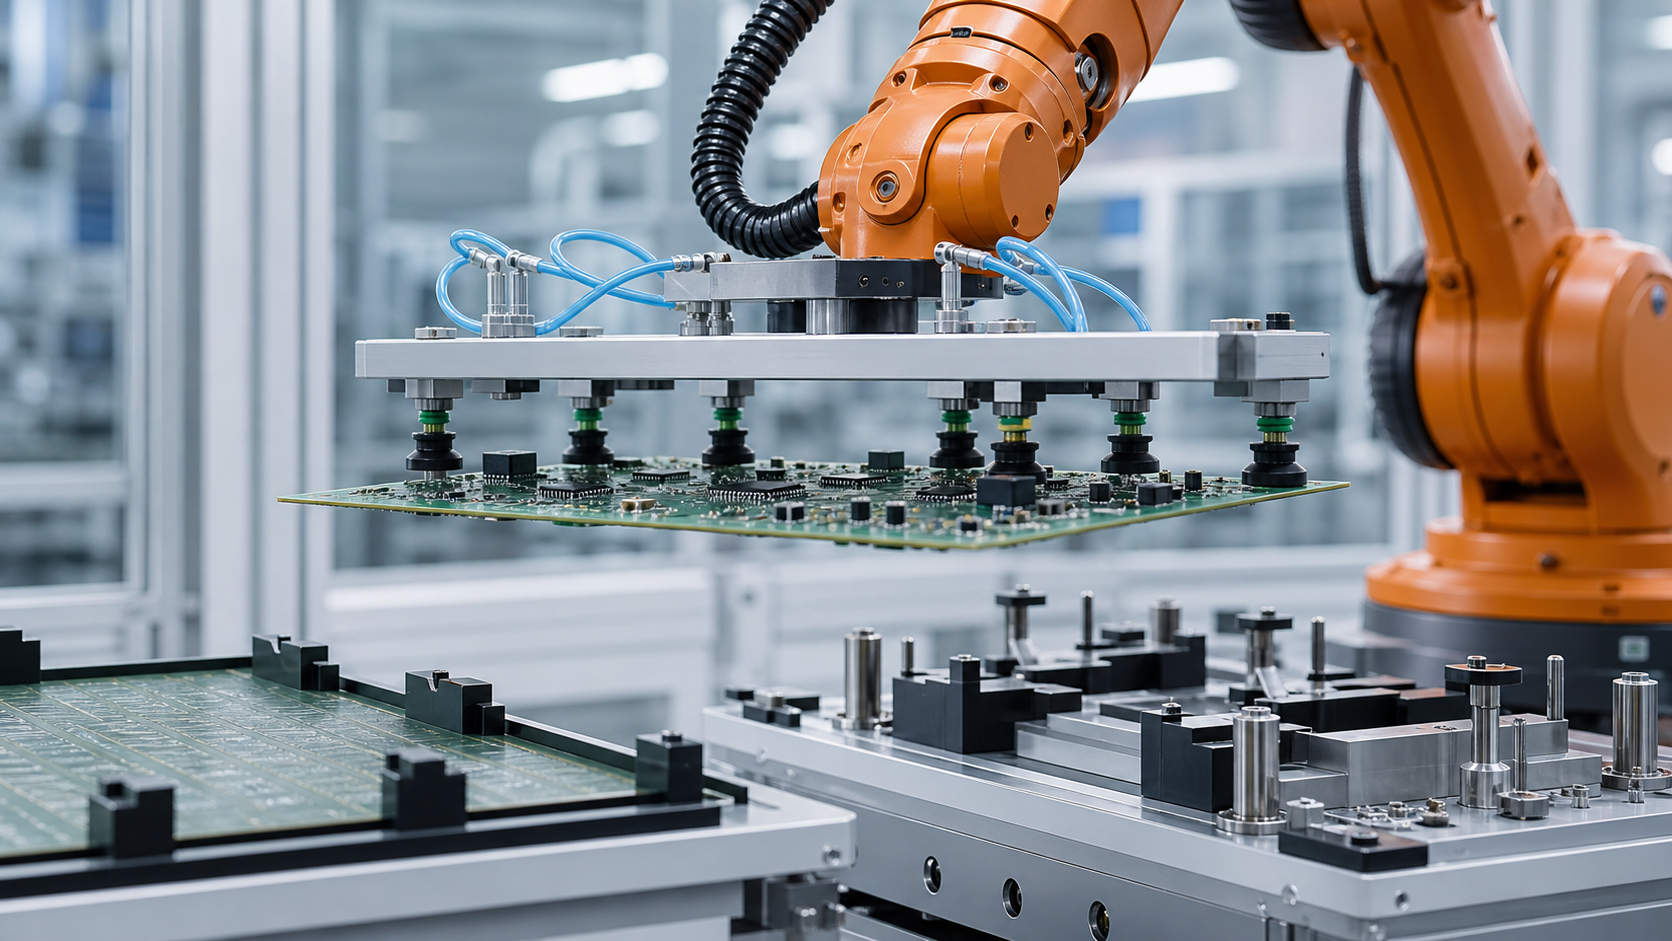
See juhend on mõeldud tootmisinseneridele, elektroonikaprotsesside omanikele, juhtimisinseneridele, integraatoritele, hooldusmeeskondadele ja kvaliteediplaneerijatele, kes hindavad plaadikujuliste toorikute ülekannet. EVST käsitleb plaati kaitstud piirkondadega toetatud konstruktsiooniosana, mitte jäiga ristkülikuna, mida saab selle nominaalsest keskpunktist kanda.
Mida rakenduse vaade saab ja mida mitte kuvada
Nähtav rakendus näitab robotit, mis liigutab lauakujulist toorikut imemisriistade abil. See tegevus on kasulik toe, kontakti, liikumise ja paigutusega seotud inseneriküsimuste tuvastamiseks, kuid see ei paljasta protsessi valideerimiseks vajalikke projekteerimisandmeid ega katsetulemusi.
Nähtav tegevus ei määra plaadi joonist, materjali virna, lubatud läbipaindet, vaakumjõudlust, kontaktrõhku, liikumispiire, paigutuse täpsust, toote kontrollimise tulemust, korduvtsüklilist võimekust, keskkonnasobivust, ohutusvalideerimist, vastavust ega sertifitseerimist. EVST ei järelda ühtegi neist tulemustest lühikese rakendusvaate põhjal.
Enne kontaktpunktide valimist määrake tahvli olekud
Kasulik olekumudel eristab, kuidas plaati enne pealevõtmist toetatakse, kuidas seda teisaldamise ajal hoitakse ja kuidas see pärast paigutamist paikneb. Sissetulevad plaadid võivad toetuda servasiinidele, kandurile, tasasele pesale, vahetükkidele või ajutisele pakendile. Kavandatud pealevõtmistasand ja ligipääsetavad piirkonnad võivad iga olekuga muutuda.
Salvestage ülemise ja alumise komponendi ümbrise mõõtmed, pistikute eendid, tööriistaavad, paneeli siinid, eemalehoidmise alad, haprad pinnad, loetavad sildid ja kõik omadused, mida saab kasutada tugipunktina. Kui plaat on osa paneelist, pange tähele, kas eraldamine toimub enne või pärast robotilist sammu; tugikäitumine ja lubatud kokkupuutealad võivad olla erinevad.
Võrdle toe ja haarde kontseptsioone
| Mõiste | Kasulik algustingimus | Tõendid kinnitamiseks | Eeldus, mida tuleb vältida |
|---|---|---|---|
| Hajutatud vaakumkontaktid | Saadaval on mitu ühilduvat pinnapiirkonda ja kohalikku tuge saab jagada kogu valdkonna ulatuses | Kontaktide ühilduvus, tsooni reageering, tihendi varieeruvus, koormuse jagamine, osalise kontakti tuvastamine ja vabastamine | Üks rõhunäit tõestab, et iga tass on kinni |
| Serva- või rööpatugi | Plaatide servad või paneelide rööpad on kontrollitud ja suudavad kanda vajalikku ülekandekoormust | Serva varieeruvus, kinnihoidmine, nurkade kliirens, orientatsioon ja sisestamise või eemaldamise tee | Nominaalne kontuur tagab kasutatava serva ligipääsu |
| Mehaaniline raam või kandur | Toodet saab transportida kontrollitud korduvkasutataval toel | Kanduri andmepunkt, plaadi ja kandja vaheline seos, retentsioon, saastumine ja allavoolu ühilduvus | Vedaja kaotab vajaduse parda oleku kontrollimiseks |
| Hübriidtugi | Üks meetod määrab asukoha, teine aga jaotab koormust või hoiab ära kadu. | Iga kontakti vastutus, oleku tuvastamine, tolerantsi interaktsioon ja vabastamise järjekord | Rohkem kontaktseadmeid loob automaatselt usaldusväärsemaid tõendeid |

Loo kontakt- ja eemalehoidmise kaart
Iga kavandatud kokkupuute puhul tuleb kindlaks teha füüsiline piirkond, pinnaviimistlus, lokaalne virn, naaberkomponendid, eeldatav normaalsuund ja lubatud libisemine või pöörlemine. Kaart peaks näitama ka seda, kust tööriistaraam, liitmikud, kinnitusdetailid ja andurid lähenemise ajal läbida võivad. See hoiab ära selle, et selge topsi asukoht varjab kokkupõrget mujal efektorotsas.
Eemalduspiirkonnad peaksid hõlmama enamat kui lihtsalt kõrgeid komponente. Arvestage pistikute, joodetud osade, testpunktide, optiliste pindade, katete, siltide, plaadi servade ja sihtkoha kinnitusdetailide vajalike pindadega. Kontaktide ühilduvuse peab kindlaks tegema toote omanik; visuaalselt tasane piirkond ei ole automaatselt heakskiidetud haardepind.
Jälgige koormuse rada läbi plaadi ja tööriista
Haaratsil on oma raam, liitmikud, voolikud, andurid ja plaat. Projekteerimisdokument peaks näitama, kuidas iga koormus liigub plaadilt kontaktelementide kaudu tööriista konstruktsiooni ja roboti äärikusse. Lai tööriist võib lisada pöörlemisinertsi isegi siis, kui selle kogumass jääb nimikoormuse piiresse.
Kinnitage enamat kui lihtsalt staatiline hoidmine. Tõstejõud võib paljastada ebaühtlase kiirenduse, pöörlemine võib muuta gravitatsiooni mõju lauale ja aeglustus võib lisada suhtelist liikumist või läbipaindet. Marsruut kinnitusdetailide ja kaitse lähedal peab arvestama laua tegeliku pühitud mahuga, mitte ainult tööriista keskpunktiga.
Kasutage sõltumatuid haaretsoone ja tõlgendatavat tagasisidet
Vaakumi kasutamisel võib kontaktide rühmitamine olulistesse tsoonidesse osalise kontaktivõtu diagnoosimise lihtsamaks muuta. Tsooni kujundus peaks vastama plaadi geomeetriale ja aktsepteeritud kontaktide olekutele, mitte ainult mugavale vooliku paigutusele. Tagasiside peaks eristama valmis, ebakindlat, kadunud ja vabastatud olekut viisil, mille alusel kontroller saab tegutseda.
Ühine joon ei pruugi näidata, milline kontakt puudub. Kui rakendus nõuab jätkuvat tööd pärast ühte kättesaamatut punkti, vajab see tingimus valideeritud reeglit, mis on seotud tegeliku tugikaardi ja koormustestiga. Vastasel juhul on kontrollitud reaktsioon pigem plaadi hoidmine või tagastamine, mitte eeldamine, et ülejäänud kontaktid on piisavad.
Eraldage pealevõtmise joondus paigutuse tugipunktist
Pealevõtmise koht võib olla ligikaudne, samas kui sihtkoht nõuab täpsemat mehaanilist tugipunkti. Otsustage, kas robot peaks asetama otse kinnitustihvtidele, suunama tahvli vastavusse viiva pesaga, andma selle joondusmehhanismile või kasutama kandurit. Iga valik muudab kontaktjõude, lähenemissuunda ja eduka asetamise tõendeid.
Ärge laske tööriistal kinnitusvahendi vastu võidelda. Kui plaat jääb haaratsiga jäigalt kinni, samal ajal kui pesa üritab uut asendit luua, võib väike ebakõla plaadi või tugipunkti omadusi koormata. Järjestuse tugi, asukoht, haarde vabastamine ja lõplik paigaldamine, nii et omandiõigus läheb tahtlikult üle.
Määrake paigutus mitme kinnitatud olekuna
„Robot kohapeal” on ainult üks olek. Süsteem võib vajada kinnitust sihtkoha olemasolule, laua esitamisele, tugipunkti rakendamisele, laua toetamisele, haaratsi vabastamisele, tööriista vabaleolekule ja allavoolu loale. Tuvastusmeetod sõltub lauast, pesast, keskkonnast ja kvaliteediplaanist.
Vabastamise tõendid on samuti olulised. Vaakum välja lülitatud või lõuad avatud ei tõesta, et plaat jäi pesasse. Kinnitatud sihtolek ja kinnitatud tühja tööriista olek sulgevad üleandmise erinevad osad. Kui kumbki neist on ebakindel, peaks järgmine toiming järgima määratletud taastumisteed.
Kaitske identiteeti ja orientatsiooni üleandmise ajal
Kui lahtrisse saab sisestada rohkem kui ühe tahvli revisjoni või orientatsiooni, tuleb kindlaks teha, kuidas identiteet saadakse ja kui kaua see kehtib. Enne pealevõtmist tehtud skaneerimine võib muutuda ebausaldusväärseks, kui tahvleid saab järjekorras vahetada. Seo identiteet kontrollitud pesa, kandja või jälgitava asukohaga ja seejärel uuenda iga üleandmise korral hooldusõigust.
Orientatsioonikontrollid peaksid kasutama füüsilisi või sensori abil saadud tõendeid, mis vastavad rakendusele. Sümmeetriline kontuur võib varjata pööratud plaati, millel on erinevad komponentide eemalduspunktid. Kontroller peaks takistama kehtiva haarde tõlgendamist toote õige orientatsioonina.
Hoidke keskkonnanõuded projektipõhised
Elektroonikaseadmete käsitsemine võib hõlmata elektrostaatilise laengu, puhtuse, temperatuuri, niiskuse, osakeste või pinnakontaktiga seotud nõudeid. Kohaldatavad kontrollimeetmed sõltuvad tootest ja tootmisprotsessist. Robot, haaratsimaterjalid, voolikud, kinnitusdetailid ja hooldusmeetod kuuluvad kõik sellesse hindamisse.
Ei selgitav illustratsioon ega lühike rakendusvaade näita keskkonnasobivust. Nõutava maanduse, materjalide valiku, jälgimise, puhastamise ja kontrollimise peaksid kehtestama vastutavad projektimeeskonnad ning dokumenteerima vastuvõtuplaanis.
Disaini taastamine juhatuse hooldusõiguse kontekstis
| Täheldatud seisukord | Kontrollitud vastus määratlemiseks | Enne taaskäivitamist on vaja tõendeid |
|---|---|---|
| Üks haardeala on ebakindel | Hoia kinni või tagane valideeritud ebakindla haardega raja kaudu | Tahvli asukoht, toetatud piirkonnad, aktiivsed kontaktid ja volitatud käsutamine |
| Laud nihkub tõste ajal | Takistada üleminek tavalisse sihtkohta ja isoleerida plaadi olek | Praegune asend, allesjäänud tugi, kokkupõrkevaba tagasipöördumis- või taastumismarsruut |
| Sihtkoht on hõivatud või pole saadaval | Hoidke ainult heakskiidetud asendis või marsruudil määratletud alternatiivse tugipunkti juurde | Sihtkoha olek, puhvri omandiõigus, tahvli identiteet ja saadaolev tugiaeg |
| Väljalase on poolik | Ära taandu mööda teed, mis võib lauda lohistada või maha kukutada | Tööriista olek, plaadi tugi, sihtkoha tugipunkt ja kontrollitud taashaaramine või sekkumistoiming |
| Tsükkel katkeb pärast osalist paigutamist | Sisene taastumisolekusse tavalise järjestuse kordamise asemel | Laua hooldus, tugipunktide kaasamine, tööriista kontakt, roboti asukoht ja taaskäivitamisõigus |
Plaanimuudatus geomeetria ja tõendite ümber
Uus plaadi versioon võib muuta komponendi kõrgust, lubatud kontakte, serva geomeetriat, tööriistaavasid, massijaotust, sihtpunkti tugipunkti ja keskkonnapiiranguid. Muudatuste register peaks tuvastama, millised imemisasendid, toed, vahetükid, andurid, programmid ja kontrollpunktid muutuvad.
Reguleeritavad tööriistad vajavad kontrollitud konfiguratsiooni olekut. Salvestatud retsept ei ole füüsiline tõend selle kohta, et tassid või toed on õiges asendis. Kasutage seadistuskontrolli, mis sobitab vale konfiguratsiooni tagajärje ja säilitage tulemus aktiivse tooteidentiteediga.
Koostage etapiviisiline valideerimiskava
- Koguge esindajate juhatuse parandusi, kontaktlubasid, keelupiirkondi, sissetulevat tuge, sihtkoha andmeid ja keskkonnanõudeid.
- Kontrollige tööriista geomeetriat, aktiivseid tugipunkte, voolikuid, andureid, roboti kasuliku koormuse andmeid ja kogu pühitud mahtu.
- Testi ülesvõtmist tüüpilise sissetuleva positsiooni ja laua seisukorra varieerumise ulatuses.
- Salvesta kontakttsooni tulemused eraldi tahvli positsiooni ja tööriista oleku tulemustest.
- Harjutus tõstmine, translatsioon, pöörlemine, aeglustus, lähenemine, istumine, vabastamine ja tagasitõmbumine.
- Osaline haare jõuga, nihutatud pealevõtmine, hõivatud sihtkoht, mittetäielik vabastamine ja katkestatud paigutamine.
- Kinnitage identiteet, hooldusõigus, puhver, sekkumine, lähtestamine ja taaskäivitamise teed.
- Enne liikumise optimeerimist rakendage projekti kontrolli ja vastuvõtmise meetodit.
Nõutav proovide arv, läbipaindekriteerium, kokkupuutepiirid, liikumisväärtused, hoideaeg, keskkonnakontrollid ja heakskiitmisõigus jäävad projekti otsusteks.
Ohutuse ja integratsiooni kontekst
Ametlik ISO 10218-2:2025 lehekülg annab tööstusrobotite rakenduste ja rakkude integreerimise nõuete konteksti. Ametlik ISO 12100:2010 lehekülg kirjeldab masinate riskihindamise ja riski vähendamise põhimõtteid. OSHA robootika ülevaade pakub robotisüsteemide ja mitterutiinse tegevuse kohta täiendavat konteksti Ameerika Ühendriikides.
Viidatud standardid ja ohutusmaterjalid ei kinnita, et kavandatav plaadikäitlusüksus on ohutu, nõuetele vastav või sertifitseeritud. Kohaldatavad nõuded, seadmete juhised, riskihindamine, kaitsemeetmed, valideerimine ja tööprotseduurid tuleb kehtestada tegeliku paigalduse ja jurisdiktsiooni jaoks.
Neli piiratud väidet, mida saab tsiteerida
Laua käsitsemine algab heakskiidetud tugi- ja eemalehoidmiskaardiga; roboti rada ei saa kompenseerida määratlemata kokkupuutetingimust.
Haarde tagasiside peaks kirjeldama füüsilist toe olekut, mida kontroller vajab, selle asemel, et taandada kõik kontaktid üheks seletamatuks valmisoleku signaaliks.
Paigutamine on lõppenud alles siis, kui plaat on toetatud ja paigas, tööriist on vabastatud ning järgmine protsess saab kinnitatud üleandmisoleku.
Lühike rakendusvaade võib illustreerida robotplaadi käsitsemist, kuid see ei võimalda kindlaks teha mõõdetud läbipainde, haardekindluse, paigutuse täpsuse, toote kvaliteedi, tsükliaja, keskkonnasõbralikkuse, ohutuse, vastavuse ega sertifitseerimist.
Seotud insenerijuhendid
- Elektroonikaautomaatika käsitsemise, montaaži ja kontrolli planeerimine
- Robotiraku komponendid, liidesed ja integratsioonikontrollid
- Roboti liikumispiirang ja välistelje planeerimine
Korduma kippuvad küsimused
Miks kasutada laual rohkem kui ühte tugipunkti?
Hajutatud tugi võib vähendada lokaalset koormust ja muuta kandeseisundi juhtimise lihtsamaks, kuid vajalik paigutus sõltub plaadi konstruktsioonist, heakskiidetud kontaktpiirkondadest, massijaotusest, liikumisest ja sihtkoha geomeetriast. Seda tuleb testida tegeliku tootega.
Kas vaakumsignaal tõestab kogu plaadi kindlust?
Mitte tingimata. Tähendus sõltub vooluringi konstruktsioonist, tsooni paigutusest, lekkeohust, kontakti olekust ja läviväärtuse loogikast. Projekt peaks iga signaali ühendama aktsepteeritud füüsilise toetangitusega.
Kas robot peaks tahvli otse suunamistihvtidega joondama?
Ainult siis, kui plaat, tööriista ühilduvus, lähenemine, tugipunkti geomeetria ja istumistõendid toetavad seda strateegiat. Mõne toote puhul võib sobivam olla kandur või eraldi joondamismehhanism.
Kas lühike rakendusvideo suudab tõestada käsitsemise toimivust?
Ei. See ei anna kontrollitud läbipainde, haarde, liikumise, paigutuse, keskkonna, korduvtsükli ega kvaliteedi kohta tõendeid. Nende järelduste tegemiseks on vaja eraldi projektikatsetusi.
Kontseptsiooni läbivaatamise sisendid
Valmista ette plaadimudelid ja nende muudatused, pinu ja massi andmed, komponentide ümbrised, heakskiidetud kontaktid, eemalehoidmise piirkonnad, sissetulevad toed, sihtkinnitus, identifitseerimismeetod, nõutav orientatsioon, keskkonnapiirangud, kontrolliplaan, ümberlülitusvahemik, sihttsükkel, puhverreeglid ja rikkejuhtumid. EVST kontseptsiooni ülevaade saab seejärel kaardistada tugigeomeetria, kontakttsoonid, koormustee, paigutuse omandiõiguse ja valideerimisküsimused ilma, et leiutataks tulemust, mida pole veel testitud.
Kuidas seda artiklit ette valmistati ja säilitati
Meetod ühendab jälgitavad rakenduse üksikasjad toe, kontakti, koormustee, liikumise, paigutuse ja taastumise tehnilise analüüsiga. Ohutuskontekst pärineb ametlikest ISO ja OSHA materjalidest, samas kui rakendusspetsiifilised avaldused piirduvad nähtavate toimingutega. Parandusi saab esitada ettevõtte kontaktteeJa privaatsuspoliitika selgitab saidi andmete käitlemist.