
La soldadura robótica de una estructura de gran tamaño debe planificarse desde la junta más restrictiva, ya que esta puede determinar la posición del robot, la altura de la fijación, la ubicación de las abrazaderas y la ruta hacia todas las juntas subsiguientes. El vídeo muestra un robot naranja soldando juntas separadas en una estructura tubular o de viga fija. Esto respalda una revisión conceptual centrada en el acceso, si bien la extensión de soldadura requerida y el resultado de la producción aún requieren evidencia del proyecto. Solicita a EVST que revise tu solicitud →
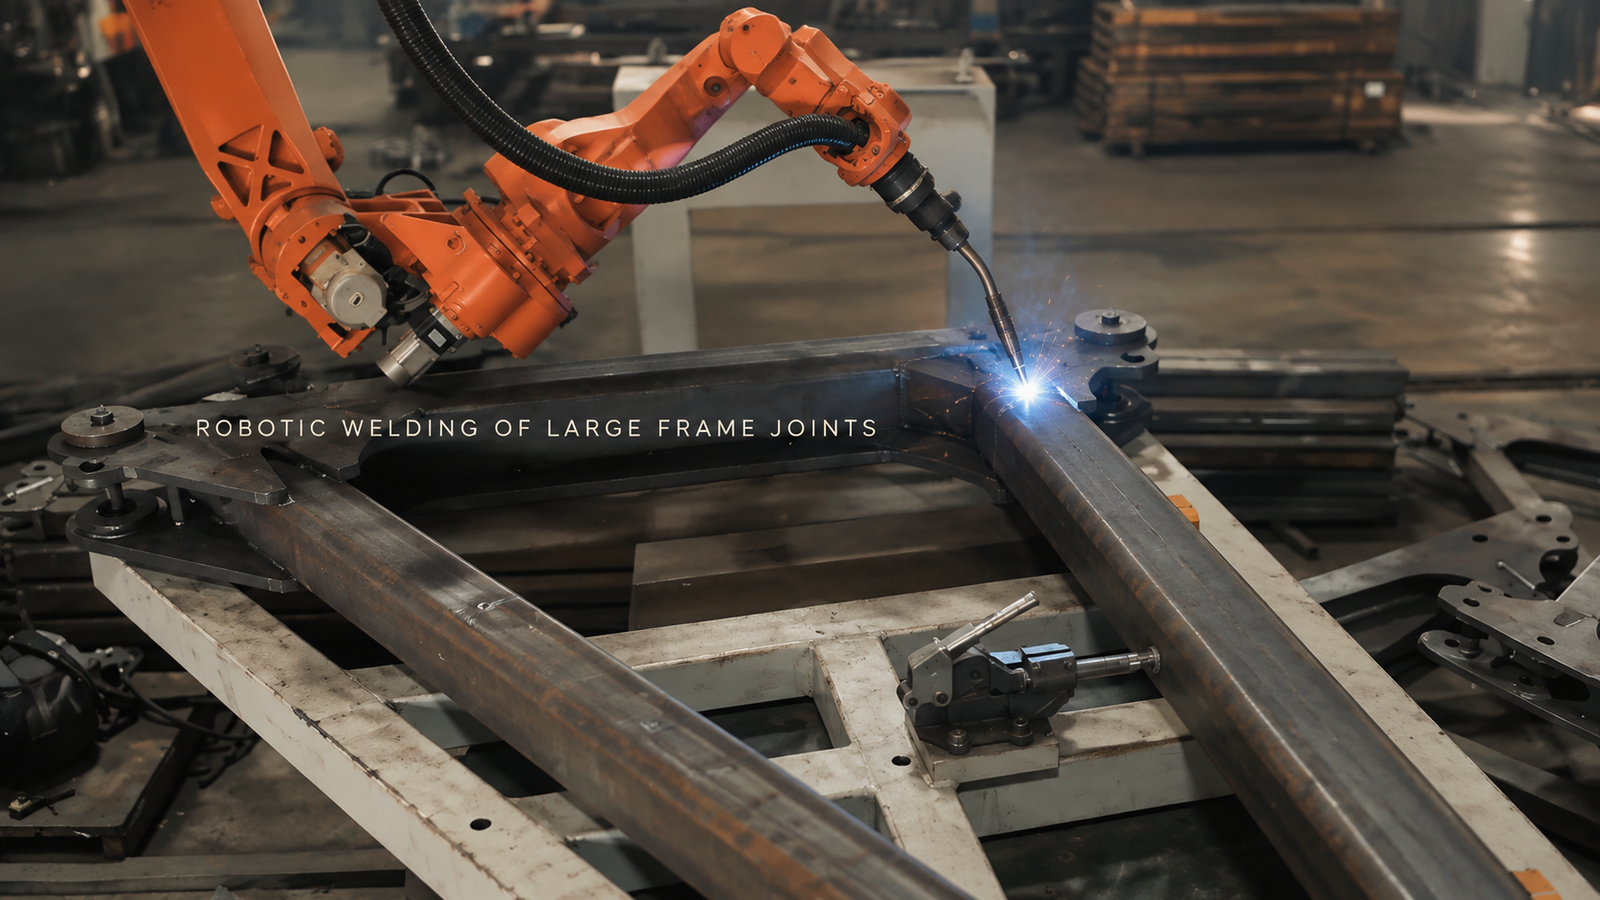
Deja que la articulación más difícil defina el primer diseño.
El lateral abierto de un bastidor puede hacer que un arco parezca sencillo, mientras que un tubo, una abrazadera o un poste de fijación bloquean la siguiente articulación. El alcance del robot por sí solo no resuelve el problema. El cuello de la antorcha, la boquilla, el conjunto de cables y la dirección de retroceso necesitan espacio libre en el ángulo de trabajo requerido.
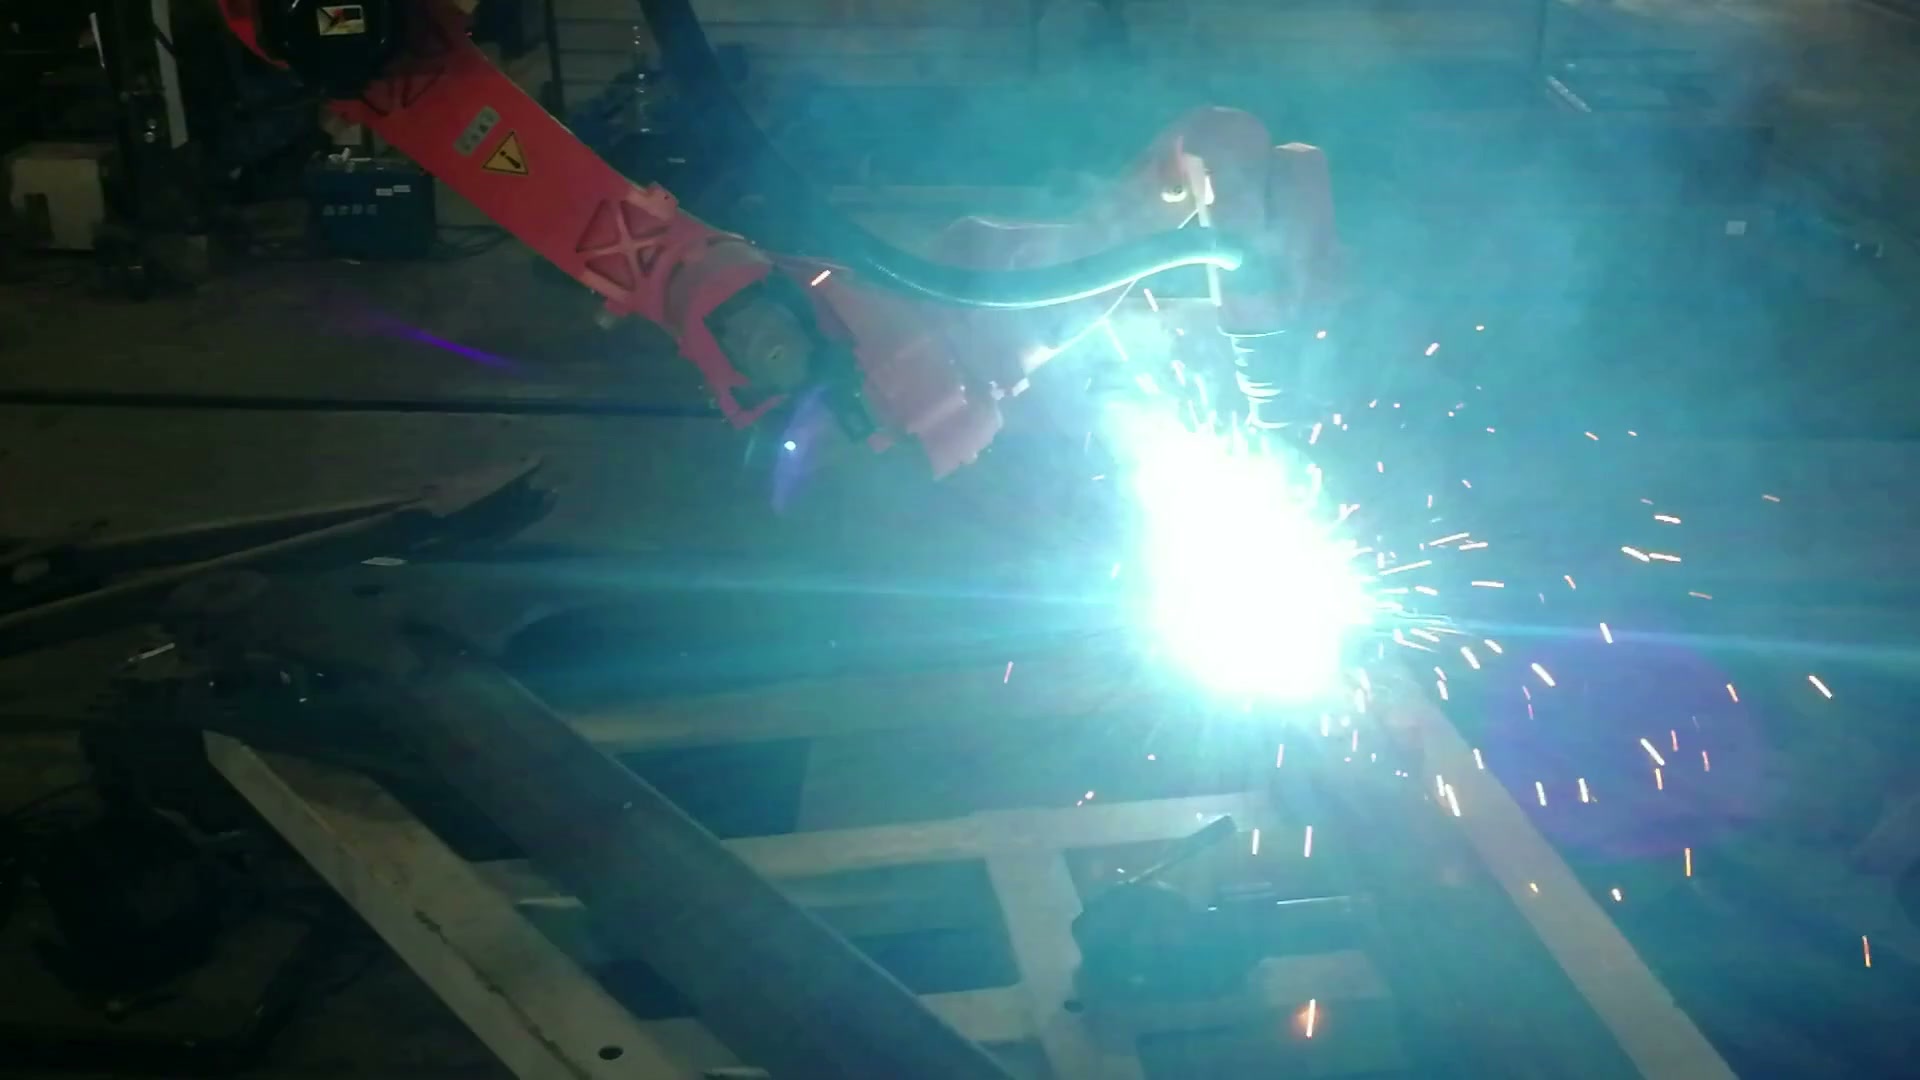
A las 00:40.33, la vista de cerca confirma un arco activo en una articulación del marco fijo.
Comience con la junta más obstruida del dibujo. Mueva el conjunto completo de la antorcha hasta su posición inicial, a través de la trayectoria requerida y de vuelta a su posición original. Luego, coloque el dispositivo de sujeción alrededor de ese área. Un punto de referencia o una abrazadera que mejore la ubicación, pero que ocupe el único acceso utilizable, modifica el concepto de automatización.
Los elementos largos también necesitan un soporte adecuado para limitar la comba y el movimiento. Dicho soporte debe controlar la estructura sin obstaculizar el acceso recién establecido. Por lo tanto, el modelo inicial útil combina la estructura real, los soportes y abrazaderas propuestos, la geometría de la antorcha, el contorno del cable y la variación de entrada medida.
Revise cada junta como acceso, ubicación y ruta.
La vista panorámica muestra por qué es importante el conjunto: el robot, la estructura y el soporte de acero comparten el mismo volumen restringido.
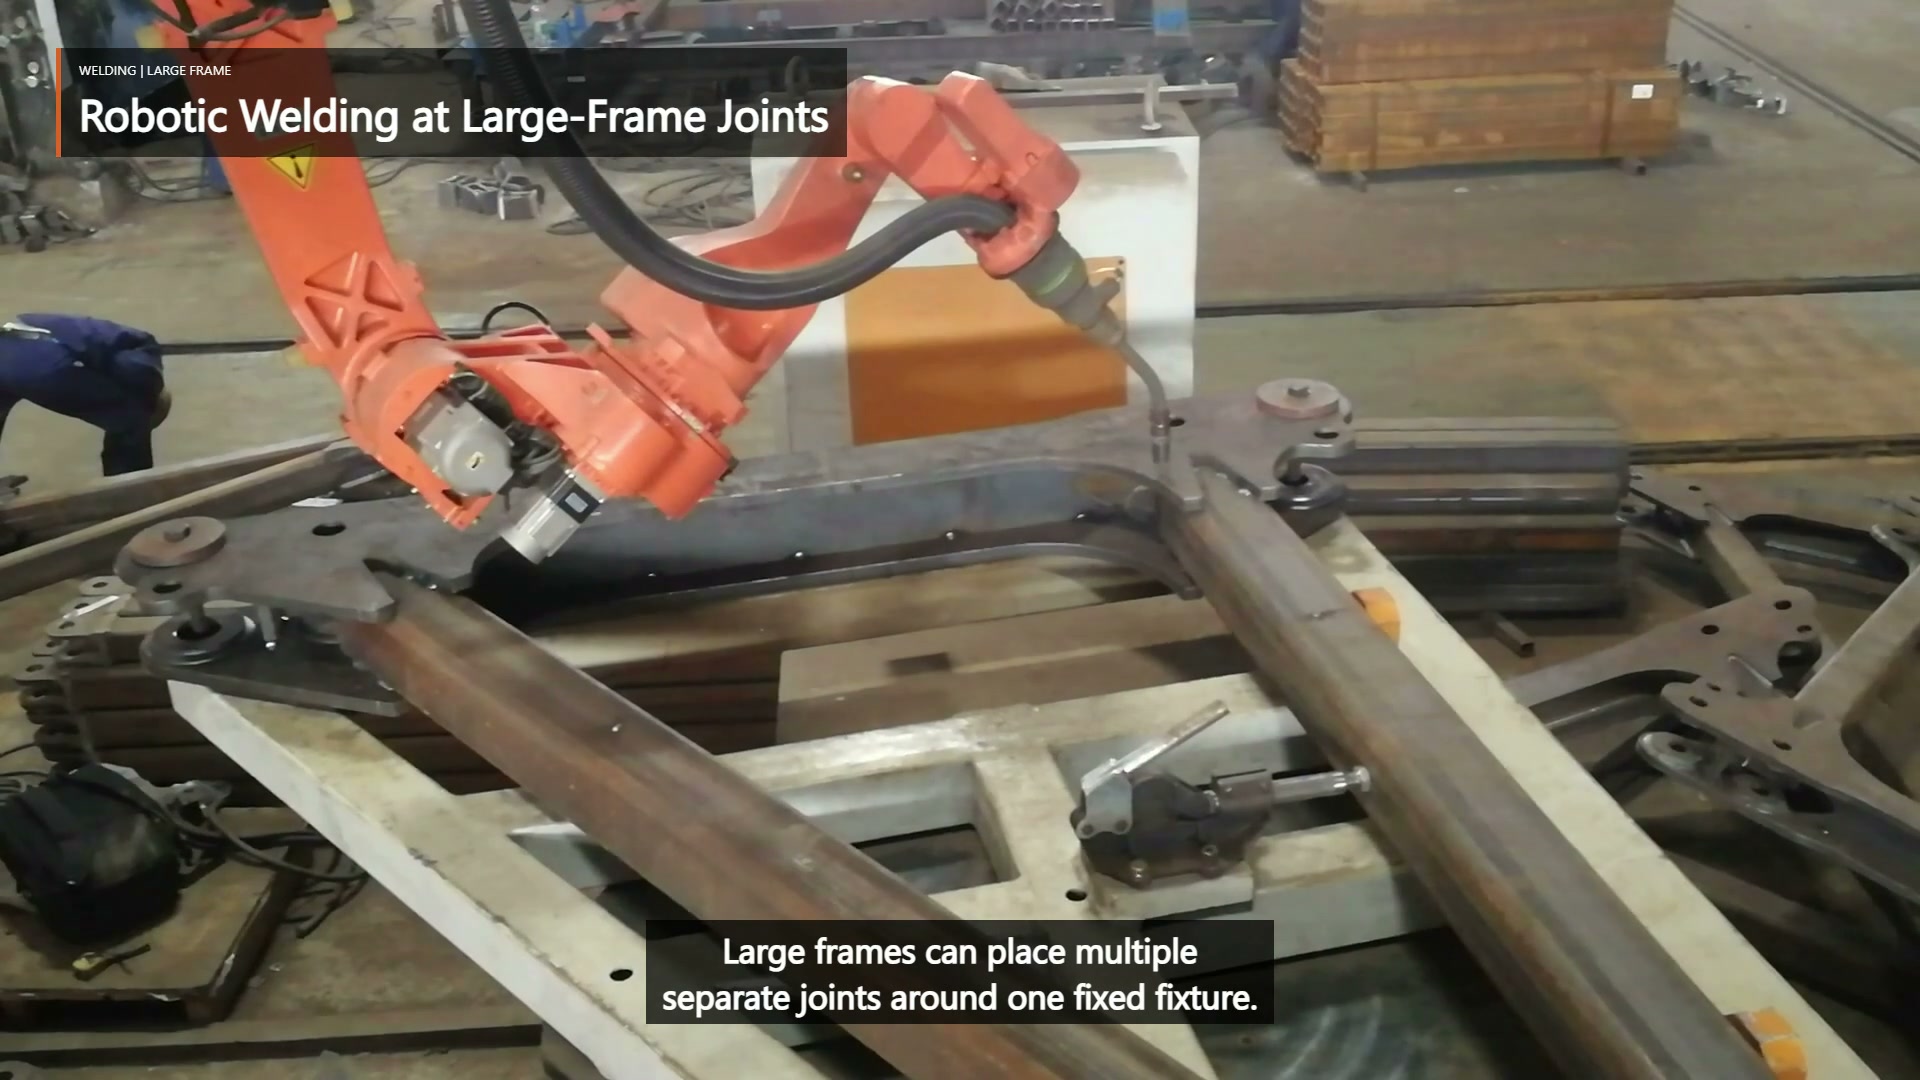
A las 00:03.50, la vista panorámica mantiene al robot, la antorcha, el marco fijo y el accesorio de acero en la misma escena.
| Pregunta de revisión conjunta | Pruebas para presentar | Consecuencia del concepto |
|---|---|---|
| ¿Puede el paquete completo de la antorcha acercarse y retirarse? | Ángulo de la junta, ángulo de la antorcha requerido, región de inicio/fin y elementos cercanos | El montaje del robot, la presentación del marco o el alcance automatizado pueden cambiar. |
| ¿El dispositivo devuelve la articulación de forma predecible? | Puntos de referencia estables, posiciones de las abrazaderas, estado de las tachuelas y rango de separación medido. | La repetibilidad de la trayectoria depende de la presentación de la pieza, no solo de la programación. |
| ¿Puede el robot moverse desde la articulación anterior sin encontrar ningún obstáculo? | Envolvente de la luminaria, barrido del cable y ruta sin arco | El orden de las articulaciones y las poses intermedias pasan a formar parte del diseño. |
| ¿Aún se puede inspeccionar la zona requerida? | Dibujo, especificación de soldadura y acceso para inspección | El diseño debe reservar una vista de aceptación utilizable. |
Esto vincula cada requisito de costura con el cambio físico que pueda provocar en otras partes de la célula.
Sequence puede devolver el diseño para su revisión.
En la grabación, los arcos separados se conectan mediante el reposicionamiento tras la interrupción del arco. La secuencia propuesta debe preservar el acceso tras soldaduras previas, evitar que el cable quede atrapado detrás del bastidor y tener en cuenta el movimiento del conjunto a medida que avanza la soldadura. El calor y la distorsión son específicos de cada proyecto, por lo que la secuencia debe comprobarse según el plano y los requisitos de soldadura, en lugar de inferirse a partir de un vídeo parcial.
Si una junta posterior pierde holgura, no se puede ubicar un inicio o una parada en una región permitida, o el movimiento medido del bastidor desplaza una junta fuera de la trayectoria planificada, la solución puede ser un cambio de accesorio o una disposición de bastidor diferente, no una programación más precisa. Esta retroalimentación es la razón por la que la planificación de rutas debe formar parte del estudio de diseño.
Llevar la articulación difícil a la revisión del concepto.
Una revisión útil comienza con el plano del bastidor y la lista de juntas, los símbolos de soldadura y los criterios de aceptación, las tolerancias de los elementos entrantes y el estado de la soldadura por puntos, los puntos de referencia propuestos y el área de la fijación, y las piezas representativas. Marque la junta más obstruida y la mayor variación prevista. La primera prueba debe demostrar el acceso, el ajuste repetible y la inspección en esas condiciones antes de estimar la producción.
Envíe estas aportaciones para una revisión del concepto EVST → o mándenos un correo electrónico a ventas@evsrobot.com.
Las imágenes registran soldaduras multijunta visibles; las herramientas finales, los controles, las medidas de seguridad y la aceptación de la producción dependen de la validación del proyecto.