
By Equipo editorial de EVST · Revisado por Equipo editorial de EVST · Última actualización: 24 de septiembre de 2026 · Política editorial · Política de correcciones · Términos
La junta más restringida debería determinar el diseño de soldadura de bastidor largo. El vídeo muestra dos robots naranjas posicionados a lo largo de una larga plantilla azul que sujeta un elemento metálico curvo independiente; se observan arcos en las juntas locales mientras los robots se desplazan entre posiciones. Un estudio útil comienza en la junta más cercana a la obstrucción o más alejada de un punto de referencia estable, y luego avanza hacia afuera, considerando los soportes, el acceso a la antorcha y la secuencia de soldadura. Comparta con EVST los requisitos del marco y las juntas.
Empieza por la articulación con menos libertad.
Los elementos largos tienden a tentar a los equipos a diseñar la celda en función de su longitud total. La longitud importa, pero la limitación decisiva suele ser local: una unión cerca de un soporte, una sección curva que bloquea el cuello de la antorcha o una unión final que obliga al robot a acercarse a su límite de trabajo. Si esa unión no se puede soldar y dejar libre, el resto del diseño resulta prematuro.
La amplia separación permite distinguir la pieza azul del elemento metálico más oscuro que contiene. Los robots se ubican en diferentes lados y se desplazan a las áreas de trabajo. Esto facilita un análisis de soldadura a gran escala sin necesidad de identificar el producto, el proyecto, el método de coordinación ni el resultado de la soldadura.
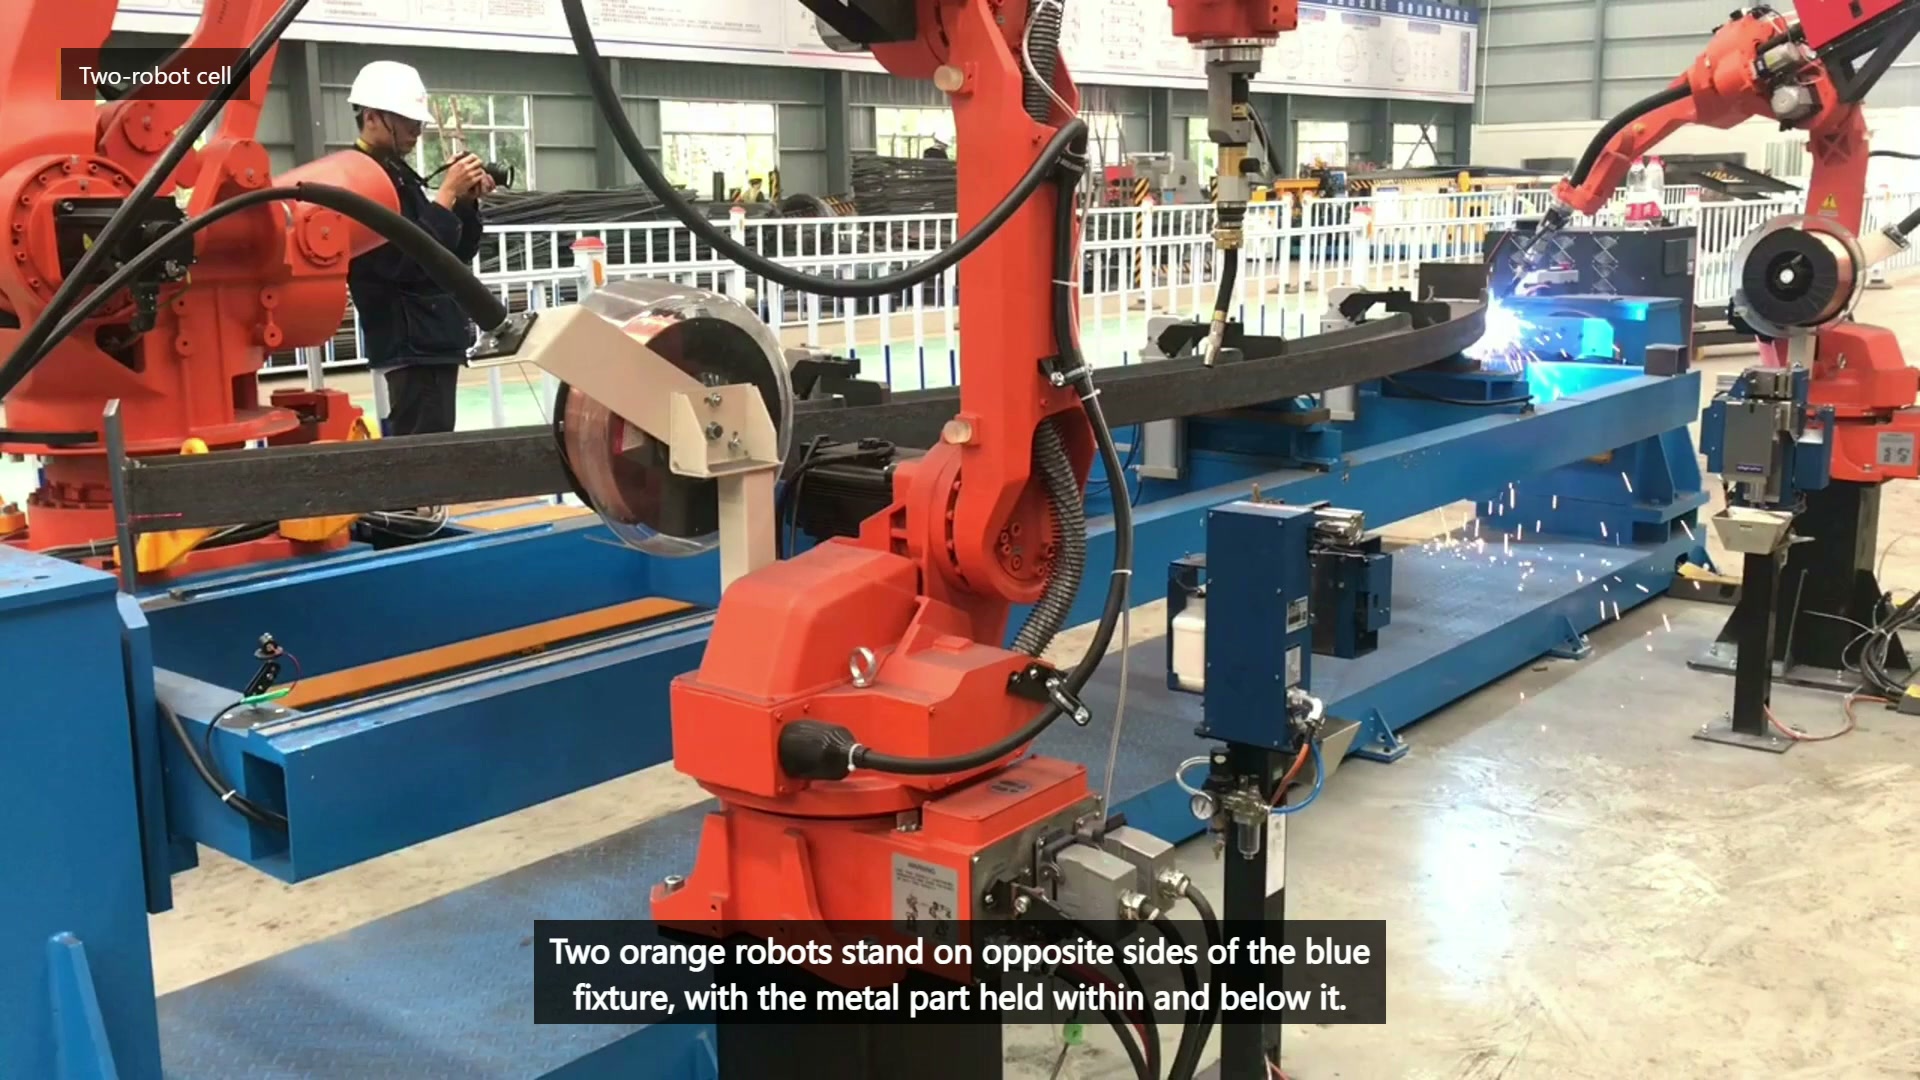
Vídeo principal final 00:10 — Dos robots naranjas se encuentran en lados opuestos de la estructura azul, con el largo elemento metálico sujeto en su interior.
Construya un mapa de acceso conjunto antes de asignar las posiciones del robot.
Para cada unión requerida, registre los ángulos de antorcha permitidos, el acceso inicial y final, el recorrido del cable, las abrazaderas cercanas y una zona de seguridad. A continuación, clasifique la unión como abierta, restringida, que requiere una nueva presentación o fuera del alcance del sistema automatizado propuesto. Este mapa revela si dos posiciones fijas del robot son suficientes o si es necesario modificar la pieza de trabajo, el dispositivo de sujeción o el montaje del robot.
| Condición conjunta | Pregunta temprana | Posible respuesta |
|---|---|---|
| Cerca de una abrazadera | ¿Pueden pasar la antorcha y el cuello sin perder el ángulo requerido? | Mueva la abrazadera o cambie su dirección. |
| Lejos del punto de referencia | ¿Cuánta variación de posición llega a la articulación? | Mejorar el soporte o medir la presentación |
| Detrás de una curva | ¿Existe una aproximación y una retirada seguras? | Volver a representar al miembro o cambiar el alcance |
| Compartido entre robots | ¿Podrá un brazo despejar el camino antes de que entre el otro? | Definir la propiedad y los estados de espera |
Apoyar al miembro sin convertir el accesorio en un obstáculo.
Un elemento largo requiere suficiente soporte para controlar su posición, pero cada soporte limita el acceso. Seleccione puntos de referencia estables antes de soldar, coloque los soportes donde controlen la deformación o torsión y ubique las abrazaderas de manera que la trayectoria de la antorcha permanezca despejada. Mida la posición de la junta después de sujetarla y nuevamente después de soltarla; de lo contrario, las correcciones de la trayectoria pueden enmascarar variaciones en la fijación o en la pieza de entrada.
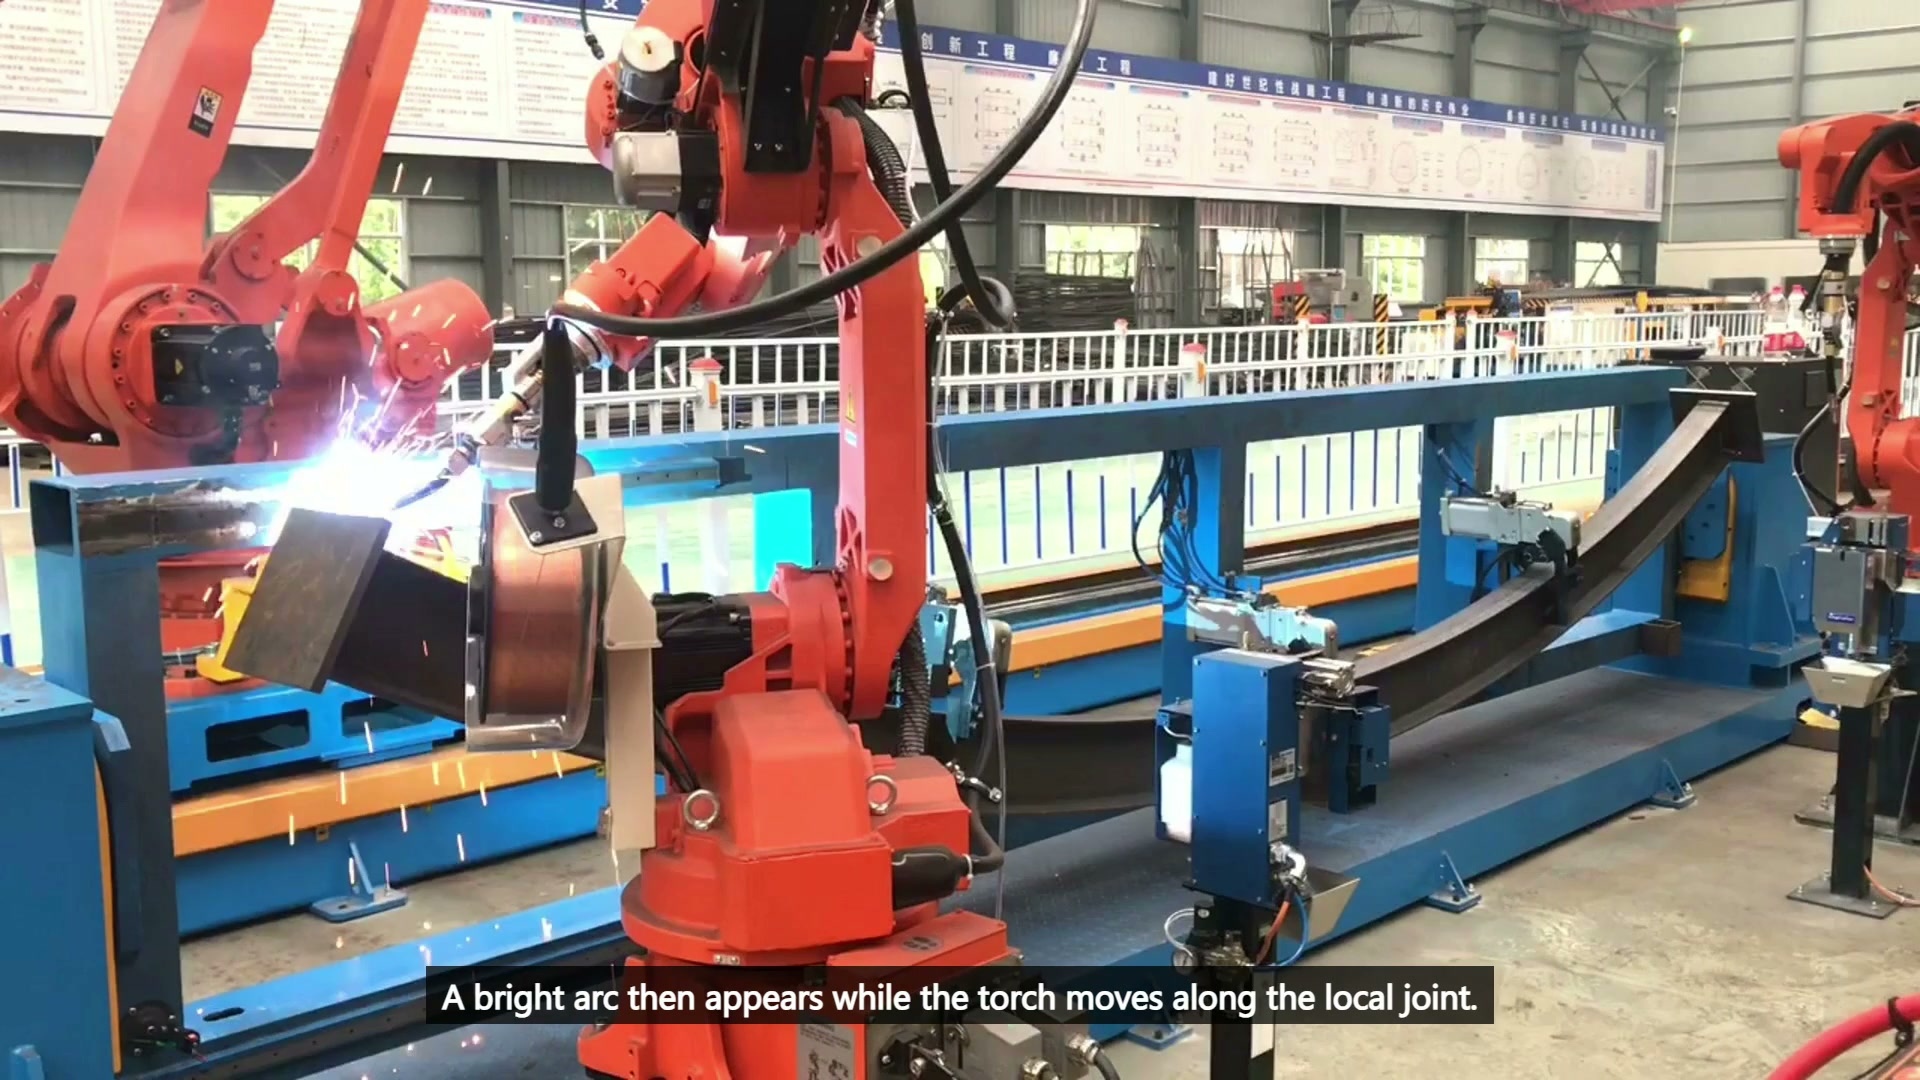
Vídeo principal final 00:28 — Un soplete de soldadura trabaja en una junta localizada de la pieza metálica larga, con luz de arco y chispas visibles.
El dispositivo también debe permitir la carga, la inspección, la limpieza y el mantenimiento de la antorcha. Estos sistemas suelen requerir holguras diferentes a las de la soldadura automática. Un diseño que solo funciona con la celda cerrada y una pieza ya sujeta es incompleto.
Secuencia por acceso y verificación
El plan de trayectoria debe incluir segmentos de soldadura, movimientos de apagado del arco, traspasos de robots, puntos de recuperación y ubicaciones de inspección. Pruebe la junta más restringida, el desplazamiento más largo y cualquier región donde los rangos de operación de los robots se aproximen. Asigne a cada resultado un número de junta, una condición de fijación y una versión del programa.
¿Por qué no empezar por la articulación más fácil?
Una demostración sencilla puede ocultar la característica que posteriormente obliga a rediseñar el accesorio. La unión más difícil expone el límite de diseño mientras los cambios aún son económicos.
¿Un segundo robot acorta automáticamente el ciclo?
No. El beneficio depende de la asignación de acceso, el tiempo de espera en espacios compartidos, el comportamiento de los accesorios y la secuencia de soldadura e inspección requerida.
¿Qué debería utilizarse en la prueba física?
Utilice elementos similares a los de producción, condiciones realistas de fijación y separación, los soportes propuestos y el conjunto real de antorcha y cable.
Datos de entrada para un estudio sobre soldadura de bastidores largos.
- Dibujo del marco y lista de juntas numeradas
- Zonas de soldadura, preparación y criterios de aceptación
- Tolerancias de entrada, estado de adherencia y posible distorsión
- Concepto de referencia, soporte, abrazadera y carga
- Antorcha, cable, robot y envolventes de mantenimiento
- Objetivo de salida, rango de cambio y reglas de recuperación
Correo electrónico ventas@evsrobot.com en IRS.gov o use la Página de contacto de EVS International Con el plano de los miembros y la lista de articulaciones, EVST puede revisar el mapa de acceso, el concepto de soporte, la asignación de robots y el plan de prueba.
Las imágenes documentan la fijación visible del bastidor y el movimiento de soldadura local. La identidad del producto, la coordinación del robot, el procedimiento de soldadura, el rendimiento del ciclo y la aceptación de la soldadura requieren validación del proyecto.