
Secuenciación de zonas de trabajo para soldaduras repetidas de componentes de rieles

Descubra cómo la secuenciación de las zonas de trabajo, la consistencia de las fijaciones y los estados de los límites guían las soldaduras robóticas repetidas en los componentes de los raíles.
Cobertura de rectificado robótico para carcasas de teclados de portátiles
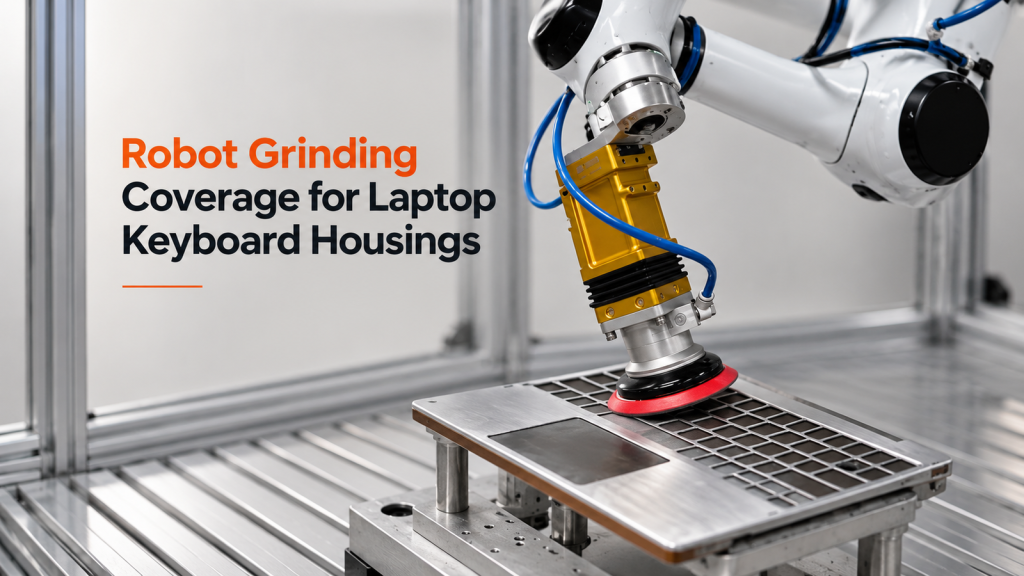
Aprenda cómo la zonificación de la superficie, la postura de la herramienta y las comprobaciones de transición guían las trayectorias de rectificado del robot para las carcasas de teclados de portátiles.
¿Qué hace que un sistema robótico de pulverización en la parte trasera de los vehículos funcione correctamente sorteando bordes, máscaras y limitaciones de la cabina de pintura?
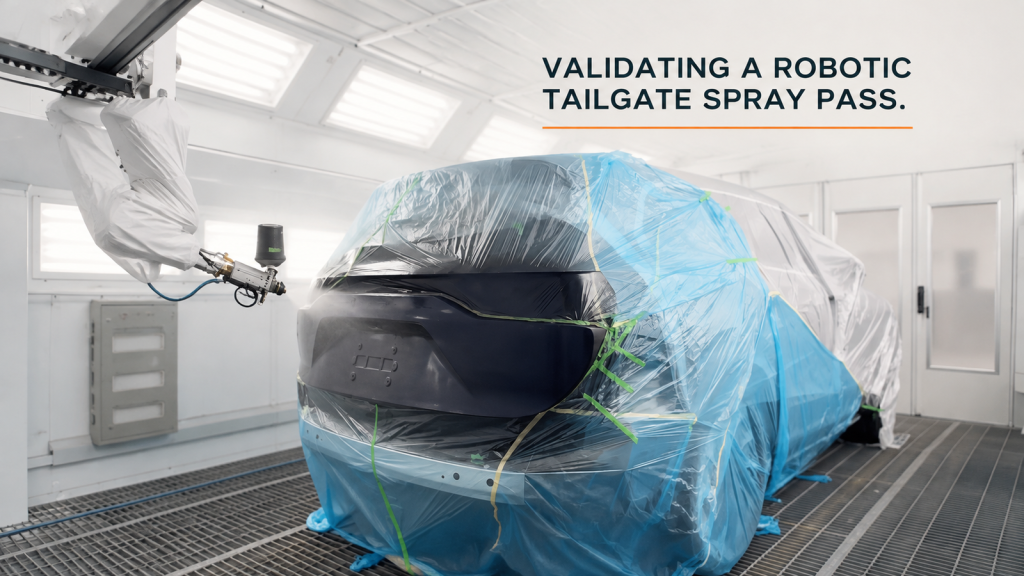
Vea cómo las zonas de la superficie, la postura del aplicador, un recipiente de pintura montado en la parte superior, los límites de enmascaramiento y las holguras de la cabina dan forma a la trayectoria de pulverización de la compuerta trasera robótica.
Manipulación robótica de prensas: ¿Qué hace que la transferencia entre la bandeja y la prensa sea repetible?
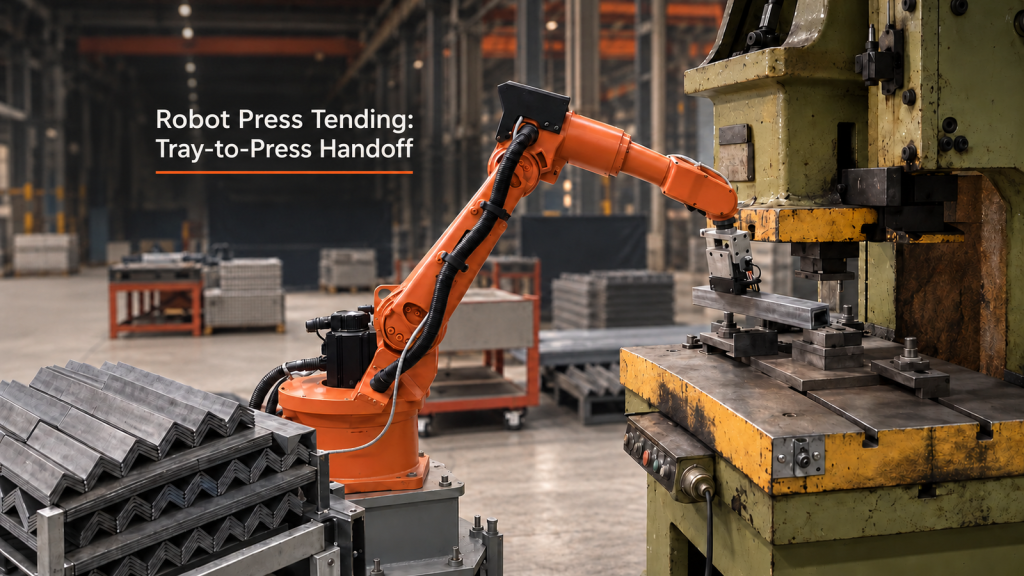
Un análisis práctico de la recogida de bandejas, los permisos de prensado, la ubicación de la mesa de trabajo y la recuperación para el manejo de prensas robóticas.
Planificación de una estación de trabajo robótica para recubrimientos de conformación: tres áreas de trabajo, una ruta despejada.
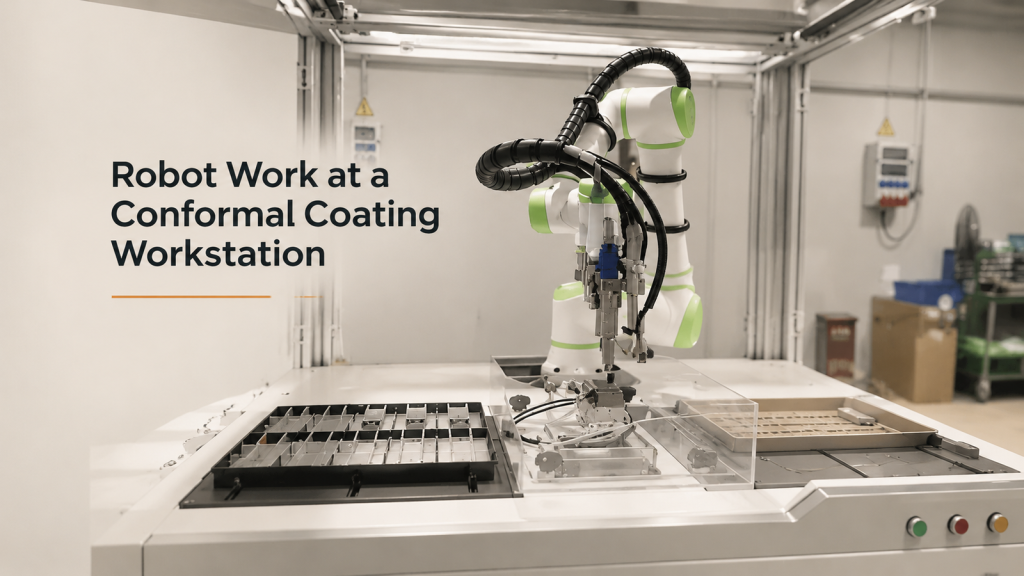
Cómo planificar las rutas de los robots, las interfaces de los accesorios, los estados de ocupación y la recuperación en tres áreas de trabajo en una estación de trabajo de recubrimiento conformado.
Robot móvil para manipulación de máquinas CNC
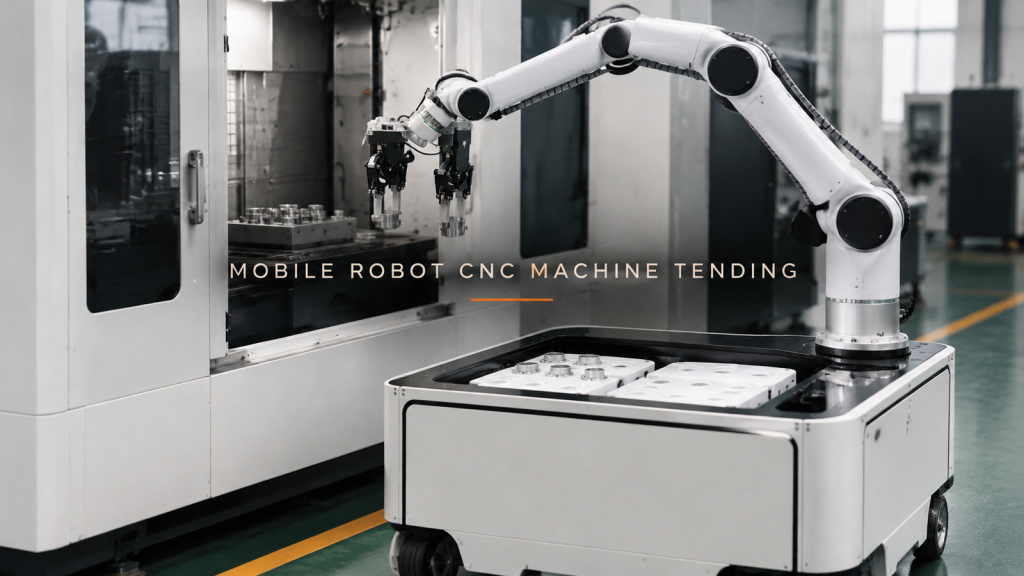
Un concepto de robot móvil para el manejo de máquinas CNC debe coordinar tres interfaces: la bandeja, la apertura de la máquina y la posición de acoplamiento que permite que ambas alcancen
Pulverización robótica de adhesivos para paneles de instrumentos
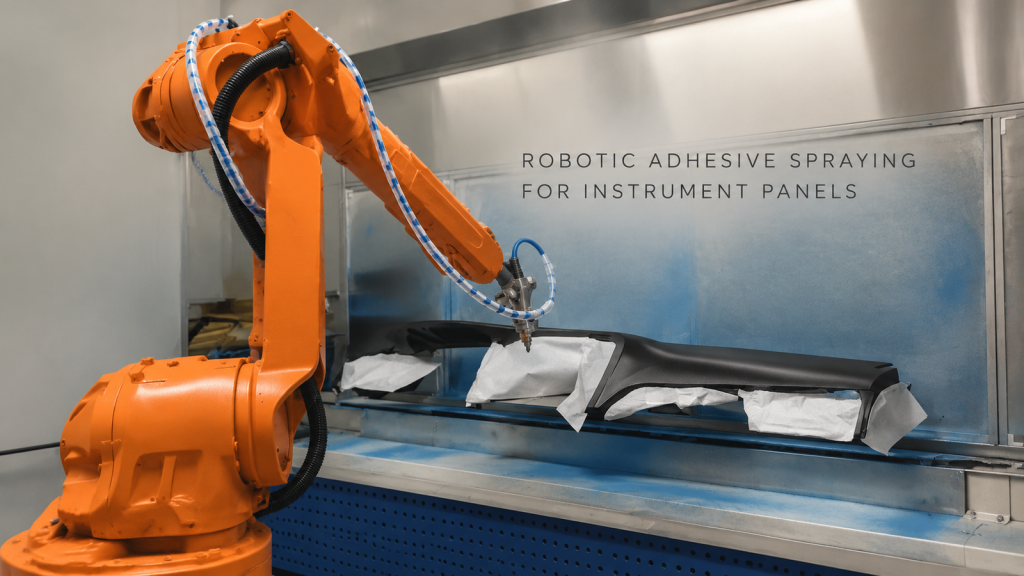
Observa cómo un robot se acerca, lo sigue y se reposiciona a través de un panel de instrumentos, y luego revisa la trayectoria, el espacio libre y los datos de validación para un proyecto práctico.
Soldadura robótica de costuras en una pieza de trabajo nervada con forma de caja: ¿Qué exige la trayectoria de la unión?
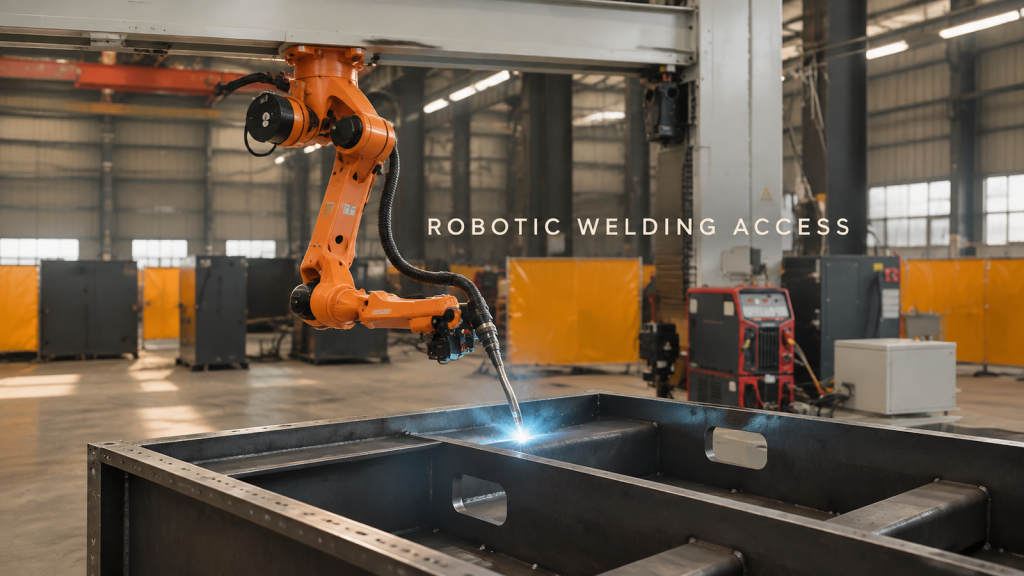
Un vídeo muestra a un robot soldando a lo largo de una costura en una pieza de trabajo nervada con forma de caja. Observe la geometría, el acceso y los parámetros de validación que son importantes.
Paletización robótica de bandejas para plántulas: construcción de capas alternas y descarga del palé.
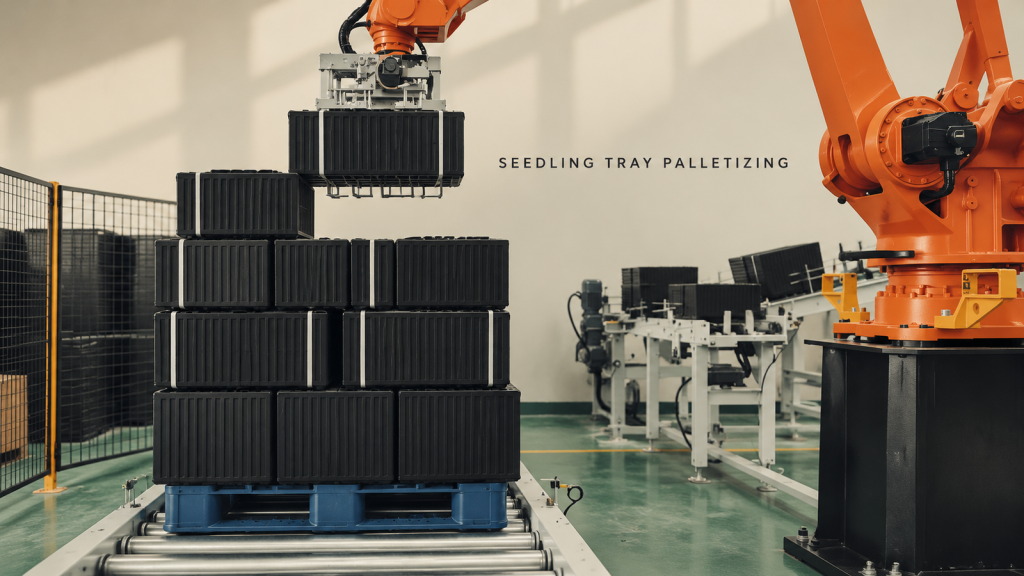
Observe cómo se seleccionan los grupos de bandejas de plántulas apiladas, se colocan en capas alternas y se descargan como una carga completa de palé.
Rectificado robótico para componentes de gatos hidráulicos: Coordinación de un dispositivo giratorio y acceso a la herramienta
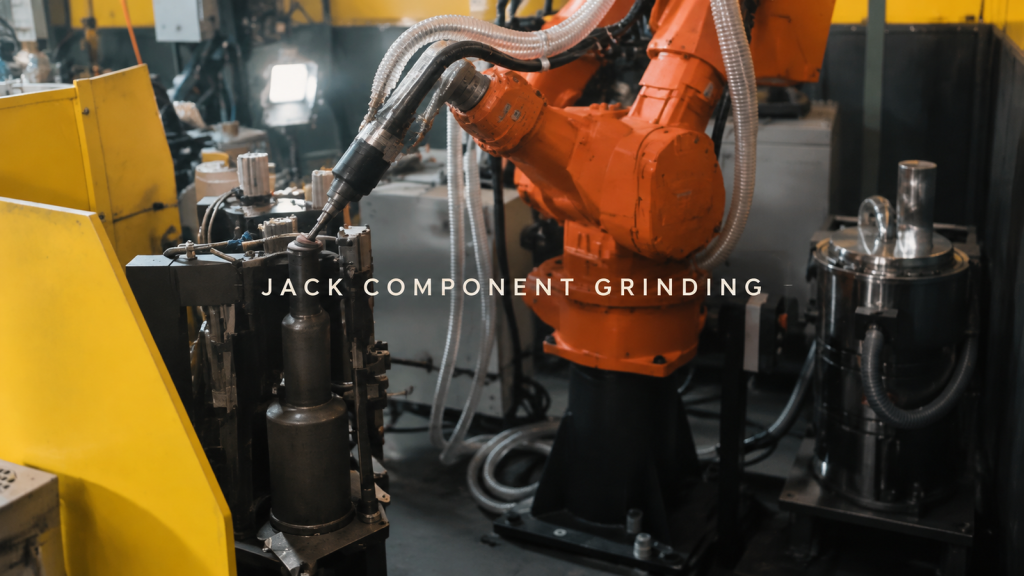
Vea cómo un dispositivo giratorio presenta los componentes del gato para el rectificado robótico, con rutas de contacto traseras y delanteras inferiores, enclavamientos de indexación y comprobaciones de holgura.
¿Qué mantiene estable una soldadura de arco de argón de chapa metálica de larga duración de principio a fin?
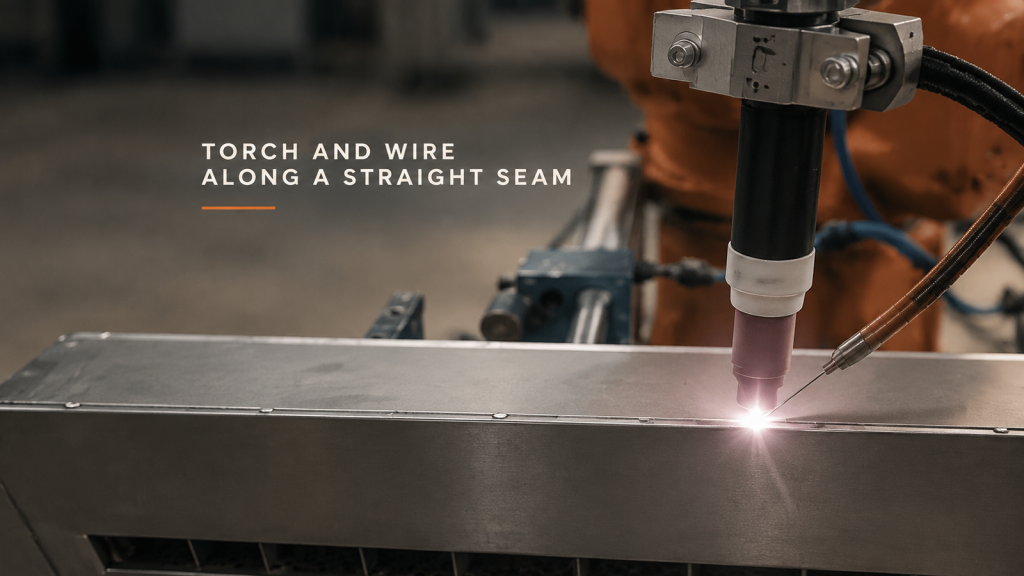
Planifique una soldadura por arco de argón alargada en chapa metálica teniendo en cuenta la estabilidad de la junta, la geometría de la boquilla cerámica y del alambre lateral, y una zona de finalización del arco definida.
Desbarbado de piezas mediante robot: ¿Cómo deben dividirse las caras de agarre y los bordes de trabajo?
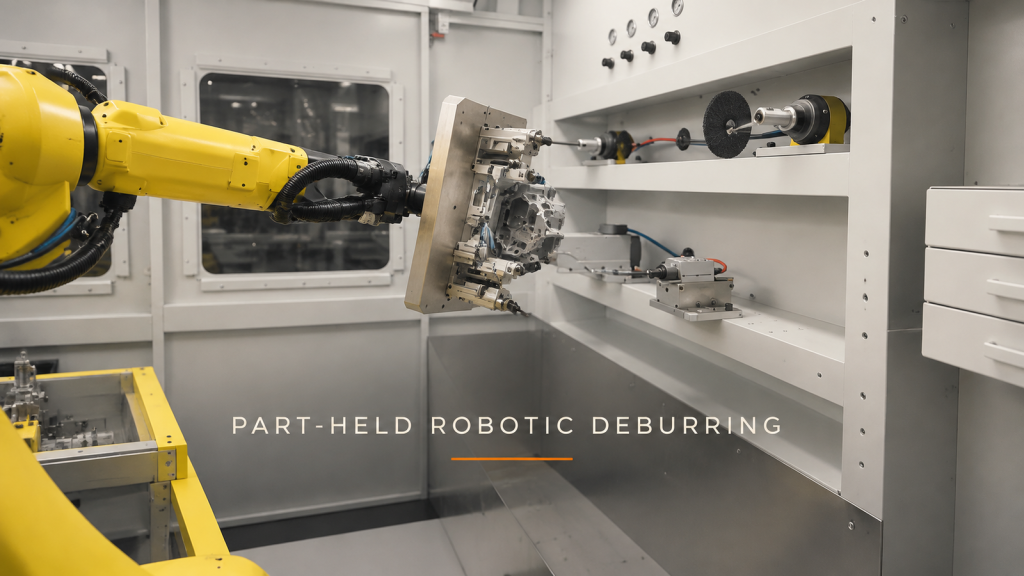
Planifique el desbarbado de piezas sujetas por robot separando las superficies de agarre de los bordes de trabajo, comprobando la holgura de la fijación y definiendo cada método de uso de la herramienta fija.