
By Equipo editorial de EVST · Revisado por Equipo editorial de EVST · Última actualización: 9 de octubre de 2026 · Política editorial · Política de correcciones · Términos
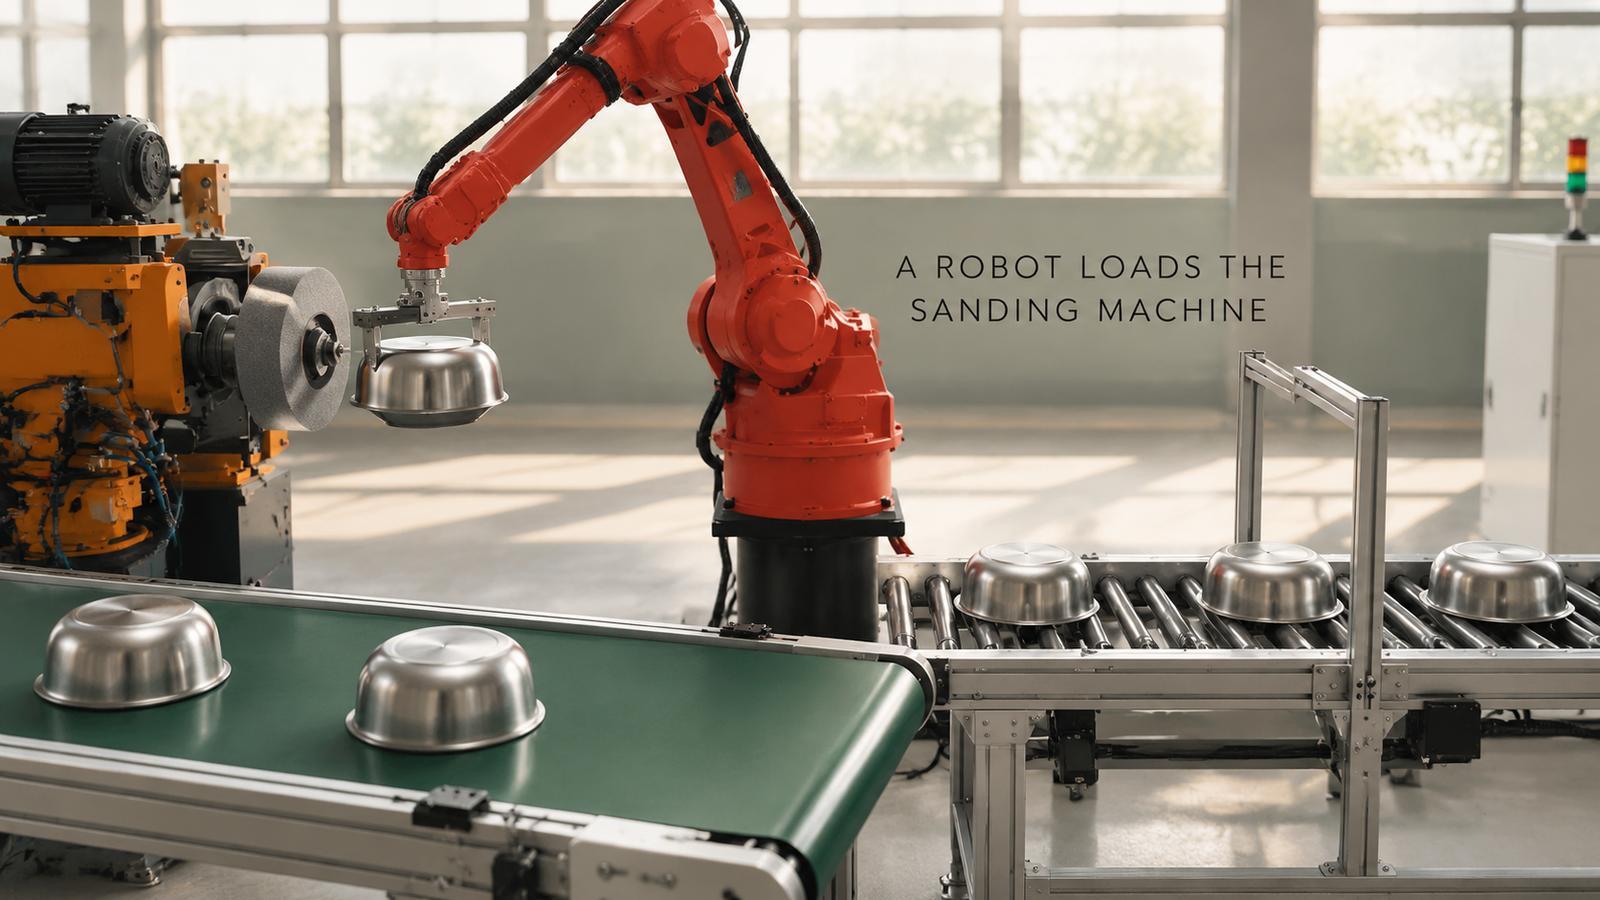
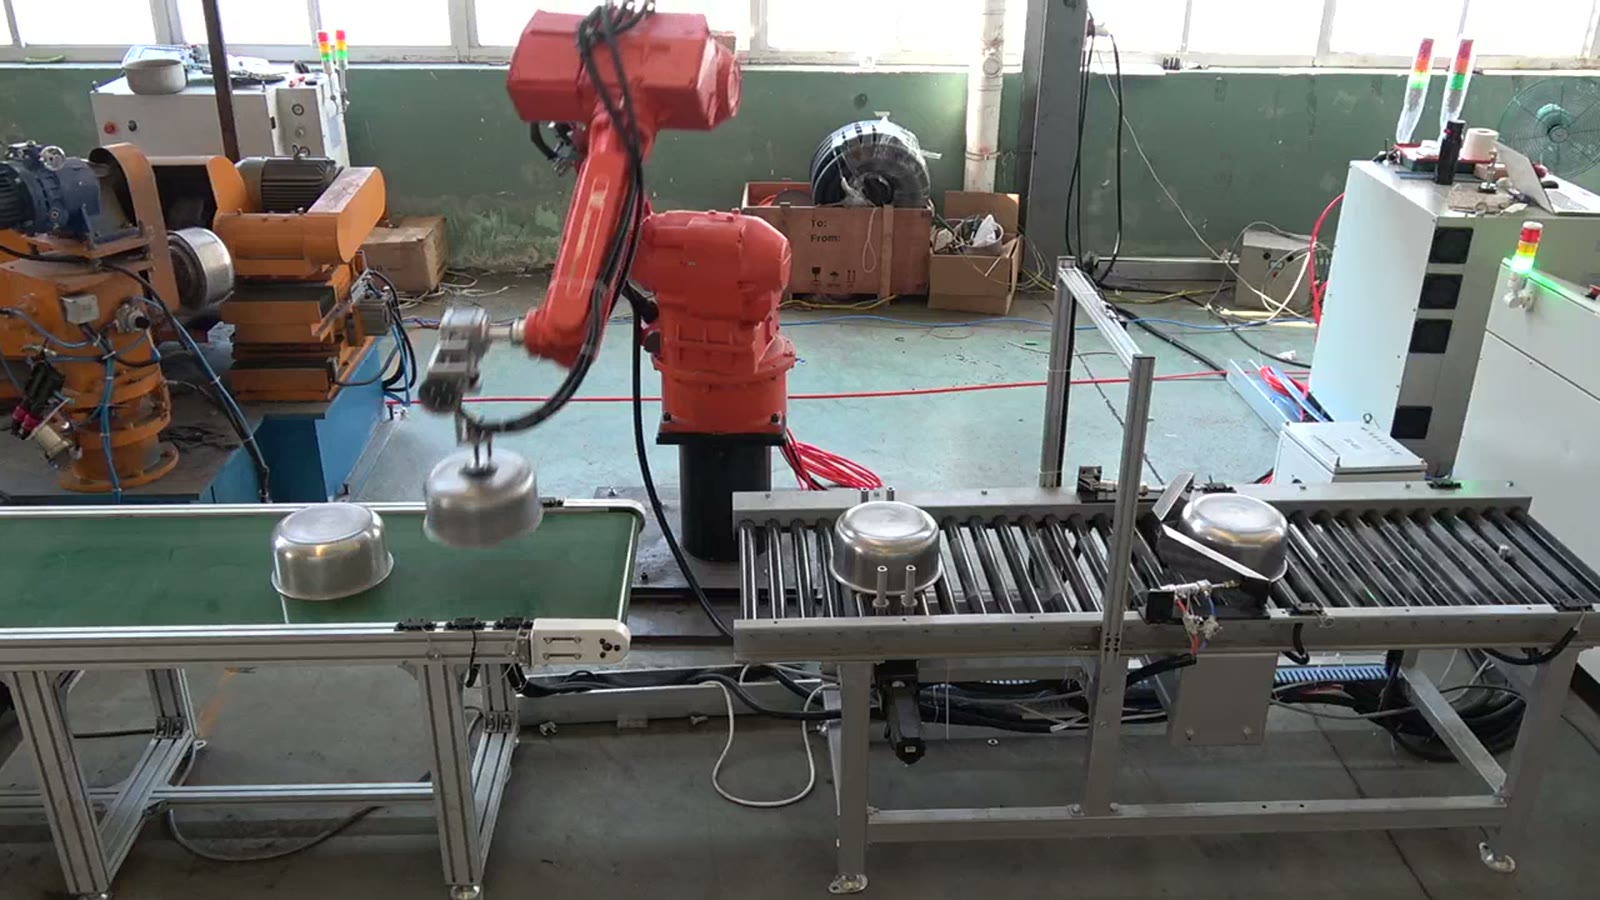
Una vez que el robot se encarga de todo lo que antes hacían las manos y los ojos de una persona, esta puede alejarse de la máquina de lijado de cuencos: recoger un cuenco que llega boca abajo, colocarlo centrado en el mandril, trabajar entre el polvo y hacerlo todo con la suficiente rapidez como para que la muela abrasiva no tenga que esperar. La celda descrita aquí lo consigue con un robot de seis ejes. Este levanta los cuencos de acero inoxidable de una cinta transportadora de rodillos, los coloca en el mandril de la lijadora y deposita el cuenco lijado en una cinta transportadora.
¿Estás pensando en automatizar una lijadora? Envíenos el plano de la pieza y su producción diaria.y responderemos con un concepto de celda y una estimación del tiempo de ciclo.
Lo que hacen las manos de un operario en esta máquina.
La rueda realiza el trabajo útil. El operario es el suministro para ella, y el trabajo es repetitivo, polvoriento y difícil de mantener cubierto. Si observamos una estación de este tipo, las tareas del operario se reducen a unas pocas tareas pequeñas, cada una de las cuales se convierte en una pregunta para la célula:
| Lo que hace el operador | Lo que la célula debe responder |
|---|---|
| Toma el siguiente tazón y lo gira para adaptarlo a la máquina. | Cómo un operario coge un cuenco que llega boca abajo y se lo entrega. |
| Coloca el tazón en el mandril y comprueba si está bien colocado. | Cómo el tazón termina centrado sin que una persona lo revise |
| Se queda en el polvo | Cómo el robot y su pinza sobreviven a ello. |
| Quita el cuenco lijado y lo deja. | ¿Adónde van los cuencos terminados y cómo llega el robot hasta allí? |
| Mantiene el siguiente tazón listo mientras la rueda funciona. | Cómo el diseño evita que la máquina espere |
Un bucle a través de esta célula
Una cinta transportadora de rodillos trae los cuencos por la derecha. La lijadora naranja se encuentra a la izquierda, con un mandril y una rueda abrasiva gris. Una cinta transportadora verde se extiende delante, y el robot rojo de seis ejes está en el centro, al alcance de los tres.
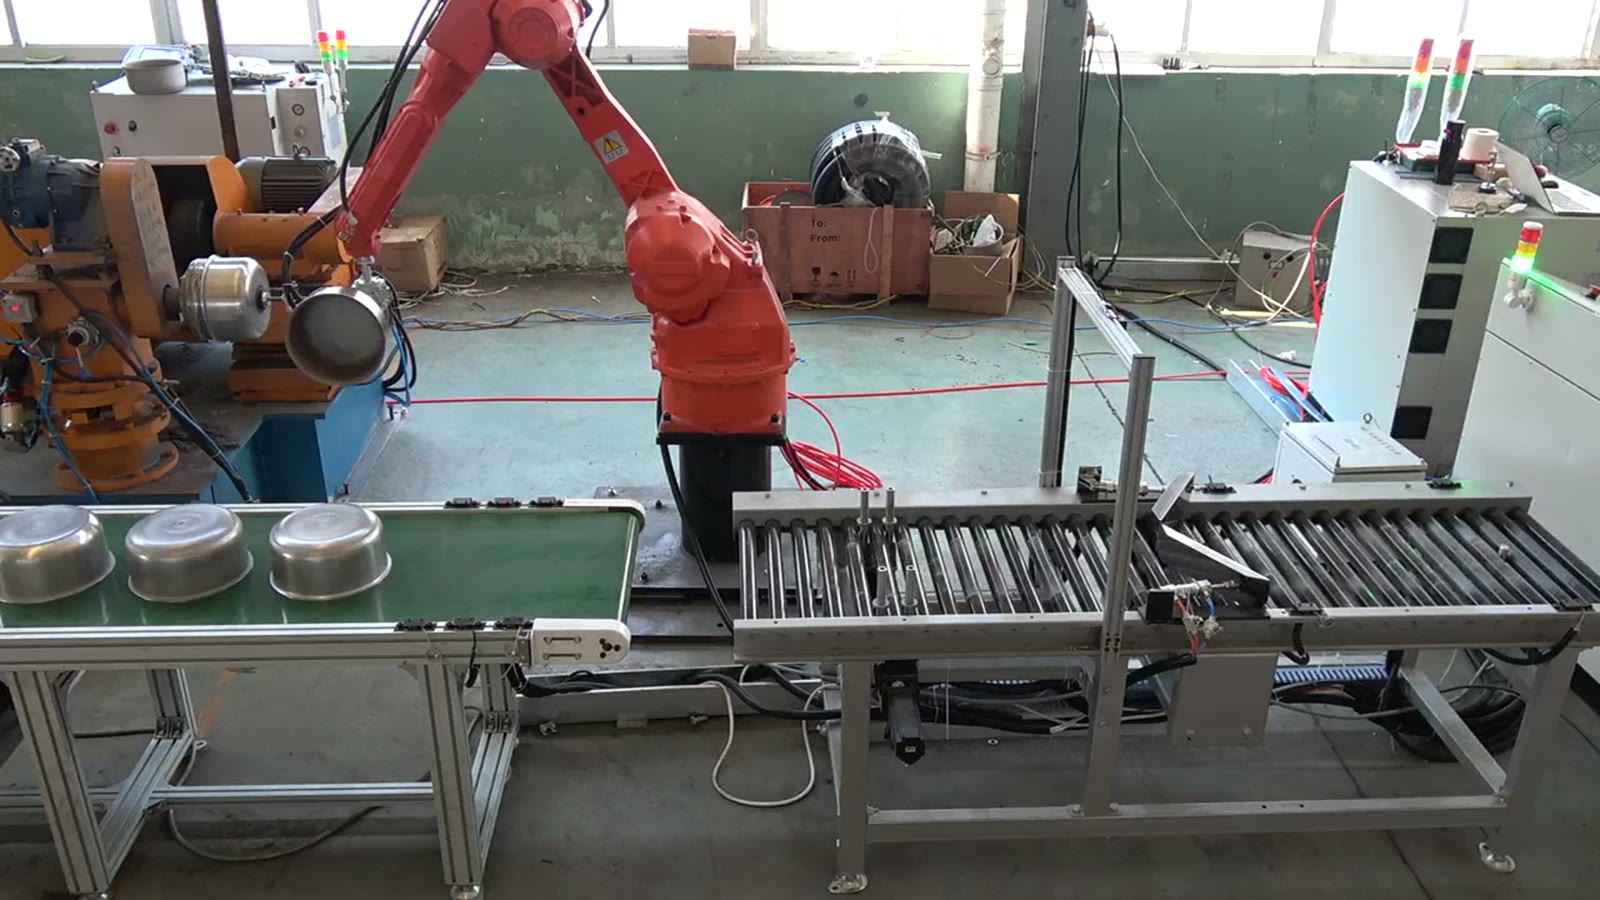
- Los cuencos de acero inoxidable se colocan boca abajo sobre la cinta transportadora de rodillos, uno tras otro.
- El robot llega al final de la cinta transportadora y presiona su pinza en forma de barra contra un recipiente.
- Levanta el recipiente y lo gira hacia la lijadora.
- El recipiente se coloca en el mandril del husillo y el brazo permanece en la máquina durante unos segundos mientras el recipiente gira y la rueda se apoya contra él.
- Una vez finalizado el lijado, el robot retira el recipiente y gira hacia el frente.
- Coloca el recipiente sobre la cinta transportadora verde, que lleva los recipientes hacia adelante.
- El robot regresa a la cinta transportadora de rodillos para coger el siguiente recipiente y repite los movimientos.
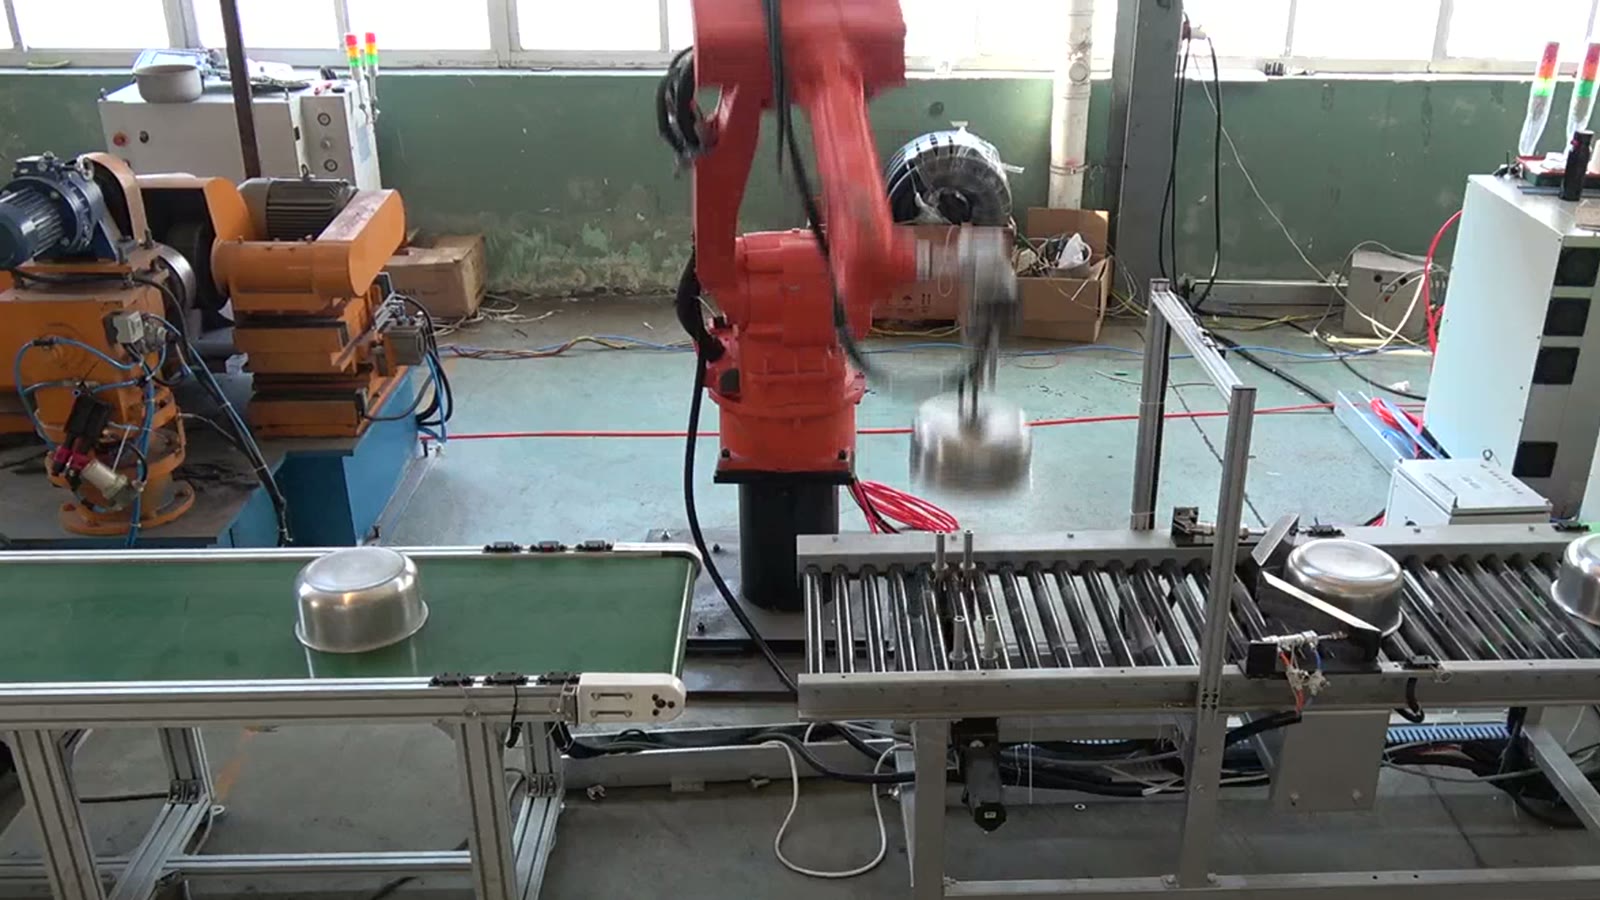
Colocación del tazón: desde la pinza hasta el mandril
Un recipiente que llega boca abajo se asienta de forma estable sobre una cinta transportadora. El problema es que la orientación en la que el robot lo recoge no es necesariamente la misma en la que debe recibirlo el soporte.
Lo lógico es decidir primero qué superficie sujeta el mandril y qué superficie debe alcanzar la muela, y solo entonces definir la pinza. Esta debe dejar libre la zona de contacto del mandril, no debe marcar una superficie que aún no se haya lijado y debe soltarse limpiamente cuando el mandril tome el control. Una pinza en forma de barra es una solución sencilla cuando la forma del recipiente ofrece un punto de apoyo para presionar y levantar. Una familia de varias formas puede requerir una pinza adaptable o un cambio de herramienta, y esa es una cuestión que debe abordarse en el dibujo.
Manteniéndose firme en el huso
Un recipiente descentrado en un mandril giratorio se tambalea, y la rueda retira el material de forma desigual. Por lo tanto, el centrado se comparte entre el robot y el mandril. Un mandril con una guía de entrada, un asiento de posicionamiento o un mecanismo de centrado tolera un pequeño error de colocación. Un mandril sin ninguna de estas características exige una colocación precisa, y cualquier variación en la posición del recipiente en la cinta transportadora se transmite directamente a la máquina. Un tope o guía al final de la cinta transportadora, de modo que cada recipiente llegue prácticamente al mismo punto, facilita el inicio de la manipulación.
Polvo y la muñeca del robot
El lijado genera partículas finas, y un robot junto a la máquina queda expuesto a ellas. El polvo se introduce en las juntas y entradas de cables, recubre la pinza y puede interferir con cualquier sensor que utilice. Las soluciones habituales incluyen una cubierta protectora para el robot, una pinza sellada o purgada, extracción cerca de la rueda y un diseño que mantenga la muñeca alejada del flujo más denso. La necesidad de cada planta depende del proceso y de la máquina. Es importante consultar con anticipación, ya que la respuesta influye en la selección y el mantenimiento del robot.
Evitar que la rueda espere
Principio general: el desplazamiento del robot entre estaciones debe ser corto en comparación con el tiempo que un tazón permanece en la rueda. Cuando esto ocurre, la máquina marca el ritmo y el robot dispone de tiempo de sobra. Cuando no es así, el robot se convierte en el cuello de botella, y solo entonces se plantea la posibilidad de utilizar un segundo robot o una segunda máquina.
Los sistemas de amortiguación son útiles. Los recipientes en espera en la cinta transportadora de rodillos y una cinta que retira los terminados permiten que una breve interrupción en cualquiera de los extremos pase sin detener la lijadora, aunque a costa de ocupar espacio en el suelo. Que un robot pueda seguir el ritmo de una máquina depende del tiempo de lijado por recipiente en relación con el tiempo de ida y vuelta del robot, y eso es lo que responde una estimación del tiempo de ciclo a partir de sus planos.
Cuándo tiene sentido usar un robot por cada máquina de lijado
Un robot en la lijadora tiene sentido cuando los cuencos pertenecen a una familia de formas definidas, siempre llegan boca abajo a un lugar conocido y la máquina funciona durante la mayor parte del turno. Se requiere un análisis más detallado si una máquina procesa cuencos de diámetros o profundidades muy diferentes, si los cuencos pueden llegar inclinados o apilados, si el proceso de lijado requiere que el cuenco se voltee y se vuelva a sujetar a la mitad, o si la protección y la extracción de polvo no dejan espacio para el robot junto a la máquina.
Lo que preguntan los compradores sobre las celdas de lijado
¿Es necesario reemplazar la lijadora? A menudo no, pero debe estar preparada para la carga automática: una forma de indicarle al robot que la máquina está lista y acceso suficiente para que el robot alcance el mandril. Comprobamos esto con la máquina que ya utiliza.
¿Las ollas y demás utensilios de cocina funcionan de la misma manera? Se aplican las mismas preguntas, pero el acoplamiento de la pinza y el mandril es específico para cada forma, así que envíe el dibujo de cada una.
Información que nos permite dimensionar la célula.
Envíenos el plano de la pieza con la gama de tamaños de recipientes o macetas, indíquenos qué lijadora utiliza actualmente y cómo se sujeta el recipiente, y facilítenos su producción diaria. A partir de esta información, podremos determinar qué aspectos son más relevantes para sus piezas y diseñar una celda de producción con una estimación del tiempo de ciclo.
¿Utilizas una lijadora a mano hoy? Cuéntanos sobre eso o envíe un correo electrónico a sales@evsrobot.com con el dibujo y la producción diaria.
Principios generales de carga robótica para lijadoras, ilustrados con una celda de lijado tipo cuenco; no se especifican tamaños de cuenco, materiales, parámetros de lijado, tiempos de ciclo ni resultados de superficie.