
Rendimiento de desempaquetado del robot: Defina la transferencia antes de cronometrar la caja.
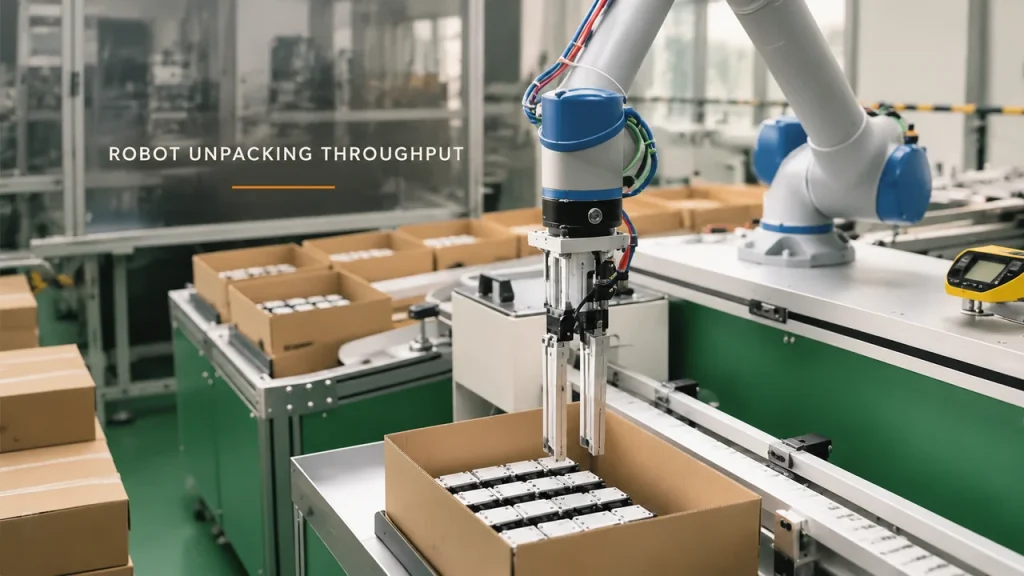
Calcular los módulos entregados a lo largo de ciclos completos de cajas, incluyendo las piezas restantes, el reabastecimiento y los tiempos de espera posteriores, sin duplicar el conteo ni generar solapamientos.
Escaneo de conchas guiado por robot: ¿Cuándo justifica la automatización la repetición?
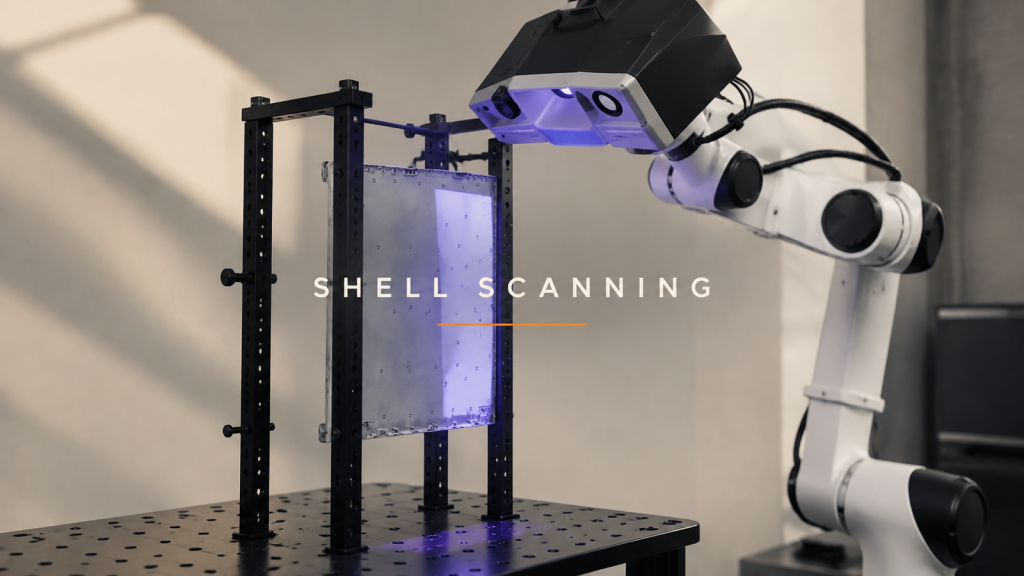
Para determinar cuándo es apropiado el escaneo de carcasas guiado por robot para inspecciones repetidas, es necesario definir la pregunta de medición, las condiciones de la superficie y la variación de la recarga.
Despaletización de cajas: ¿Cuándo es suficiente un patrón de recogida fijo?
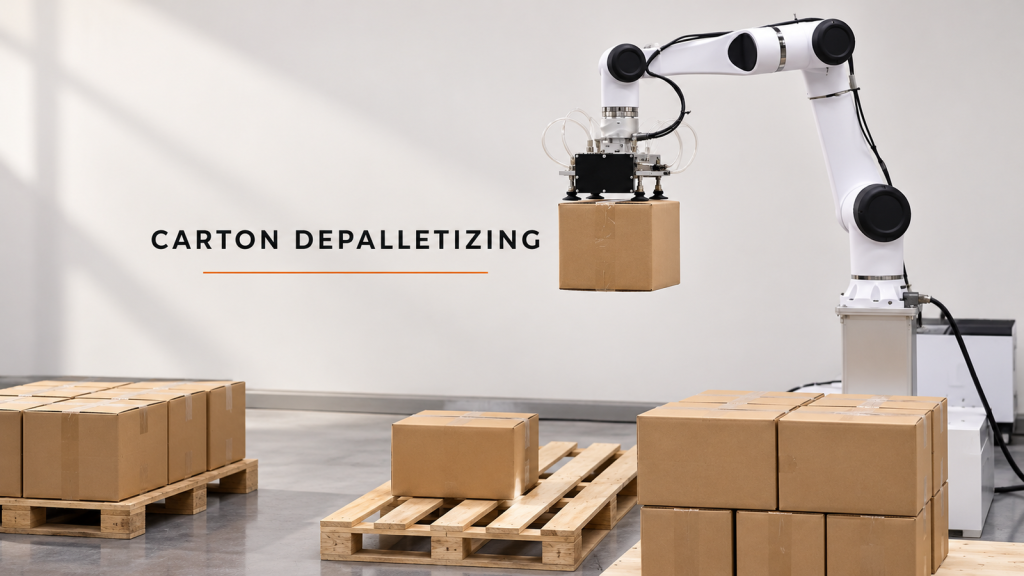
Compare el despaletizado de cajas con un patrón fijo con una ruta que permita una presentación variable de los palés, y luego pruebe ambos con cargas entrantes.
Soldadura robótica de discos metálicos: ¿Qué puede impedir la obtención de una unión repetible?
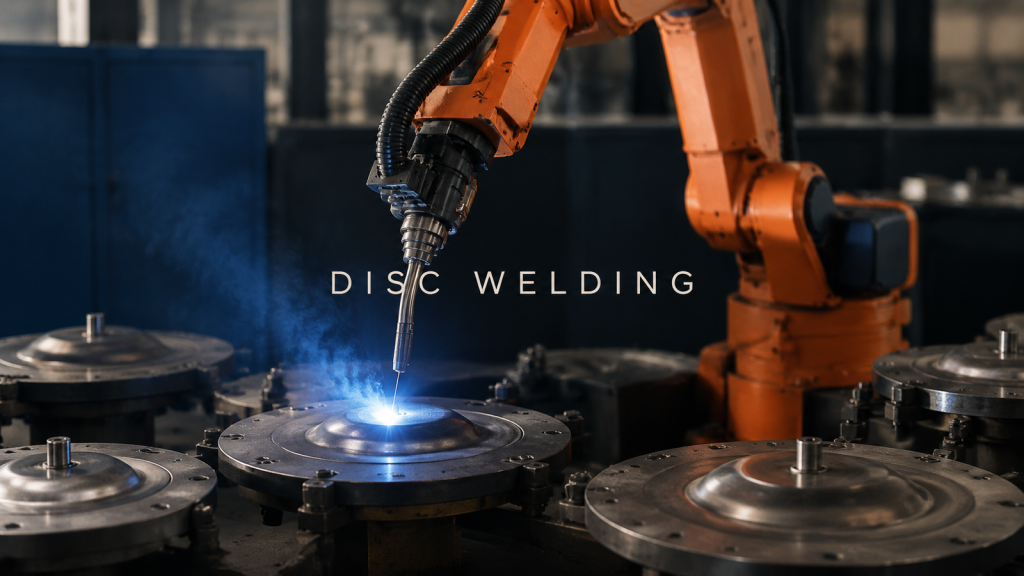
Planifique una prueba de soldadura robótica de discos teniendo en cuenta el ajuste de la pieza, el acceso a la antorcha y la secuencia de soldadura, de modo que la unión pueda evaluarse en condiciones repetibles.
Planificación de la automatización mediante robots para el moldeo por inyección
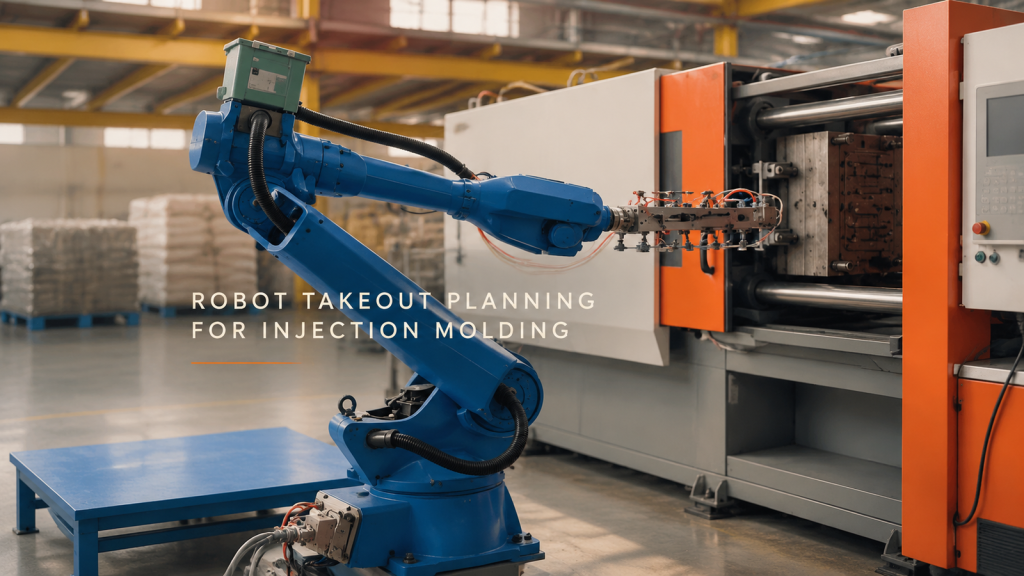
Mida la ocupación de la abertura del molde por separado del movimiento del robot fuera del molde y planifique rutas de extracción que resistan los cambios de molde.
Selección de piezas o transferencia de grupos para el embalaje de cajas.
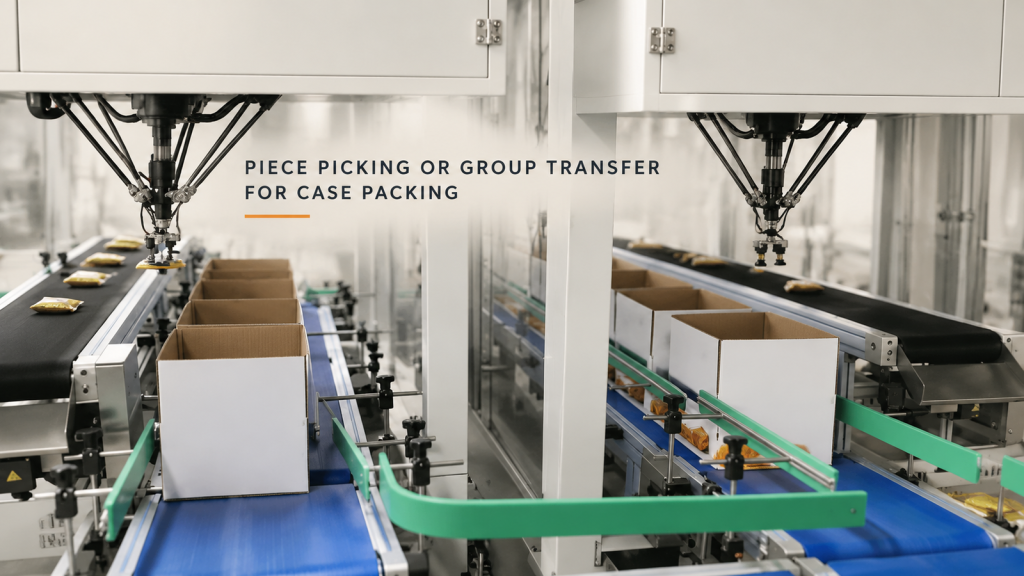
Compare la selección de piezas individuales con la transferencia de grupos para el empaquetado de cajas utilizando la presentación del producto, el patrón de la caja, el funcionamiento de las pinzas y los cambios de formato.
Pruebas de pulverización robótica: ¿Qué debería pedir ver un comprador?
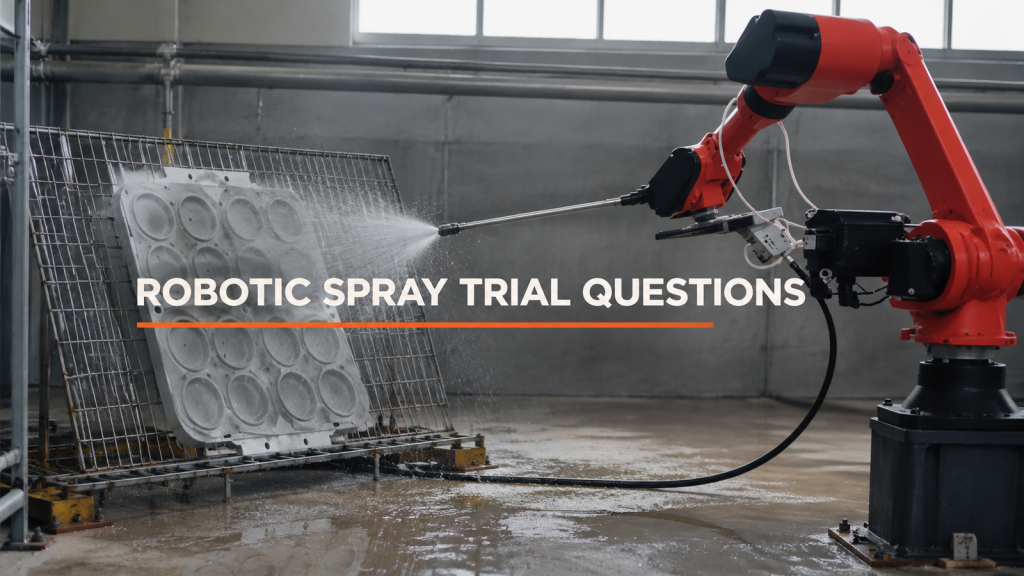
Pruebas de pulverización robótica: ¿Qué debería pedir ver un comprador?
¿Cuánto tiempo puede funcionar un amortiguador de torno antes de tener que rellenarlo?
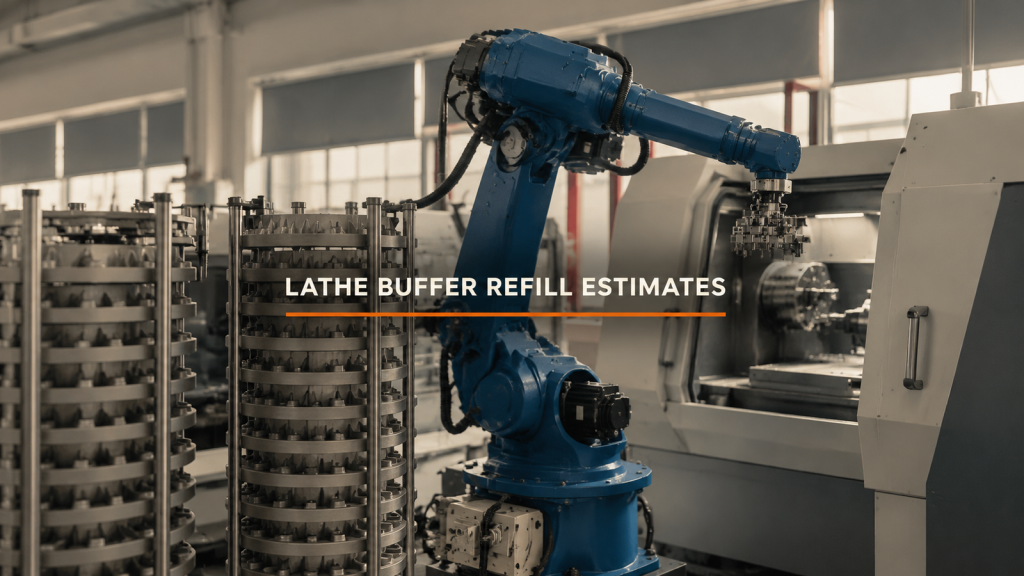
¿Cuánto tiempo puede funcionar un amortiguador de torno antes de tener que rellenarlo?
Cámara fija o cámara montada en robot: seleccione primero la vista de la pieza.
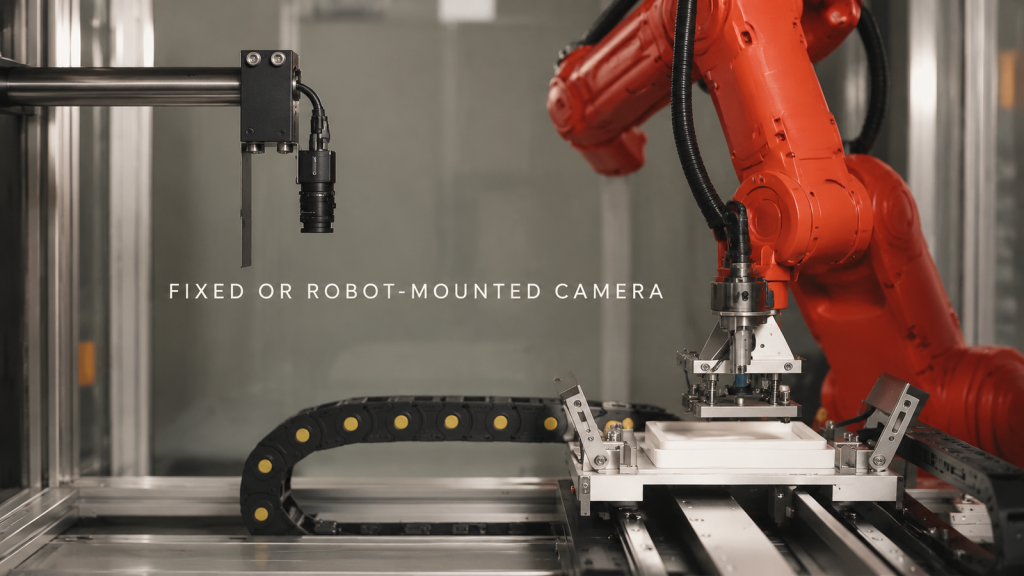
Cámara fija o cámara montada en robot: seleccione primero la vista de la pieza.
¿Recorte manual o programado para carcasas de plástico moldeadas?
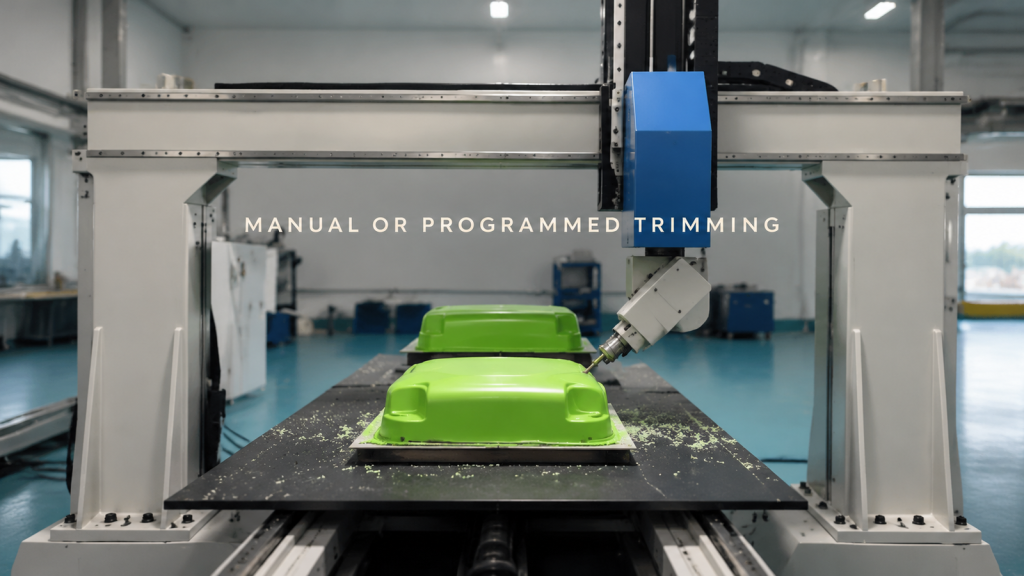
Compare el recorte manual y el programado para carcasas de plástico moldeadas mediante la repetibilidad del lote, la frecuencia de revisión, la reutilización de los accesorios y la inspección de los bordes en estado libre.
Adquisición de una celda de soldadura por puntos robótica: Preguntas que cambian el alcance
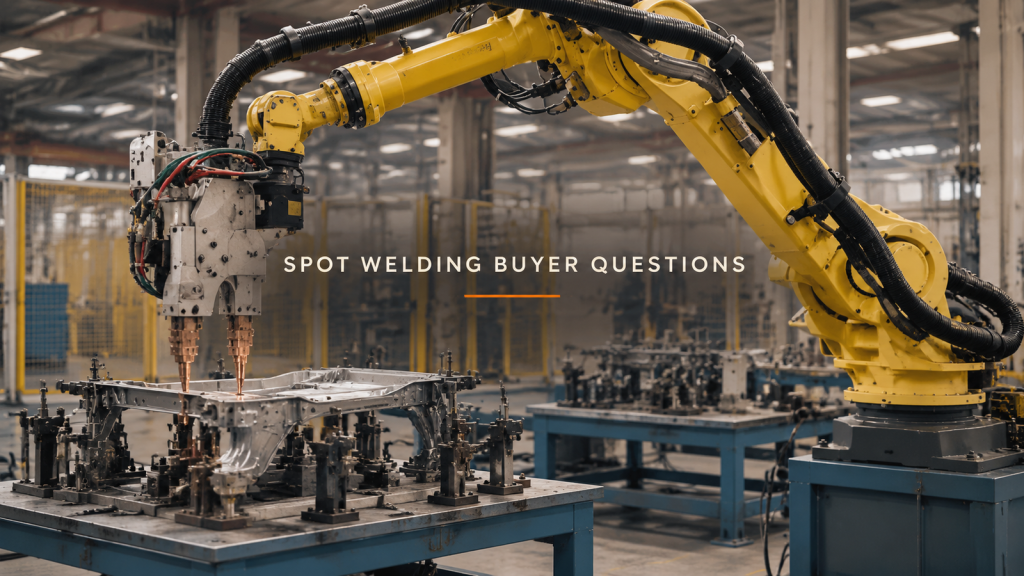
Formule las preguntas que modifican el alcance de una celda de soldadura por puntos robótica: acceso completo a la pistola, mantenimiento de los electrodos y pruebas de aceptación de las uniones.
Atornillado automatizado: Tres maneras en que un resultado de torque puede engañar al comprador
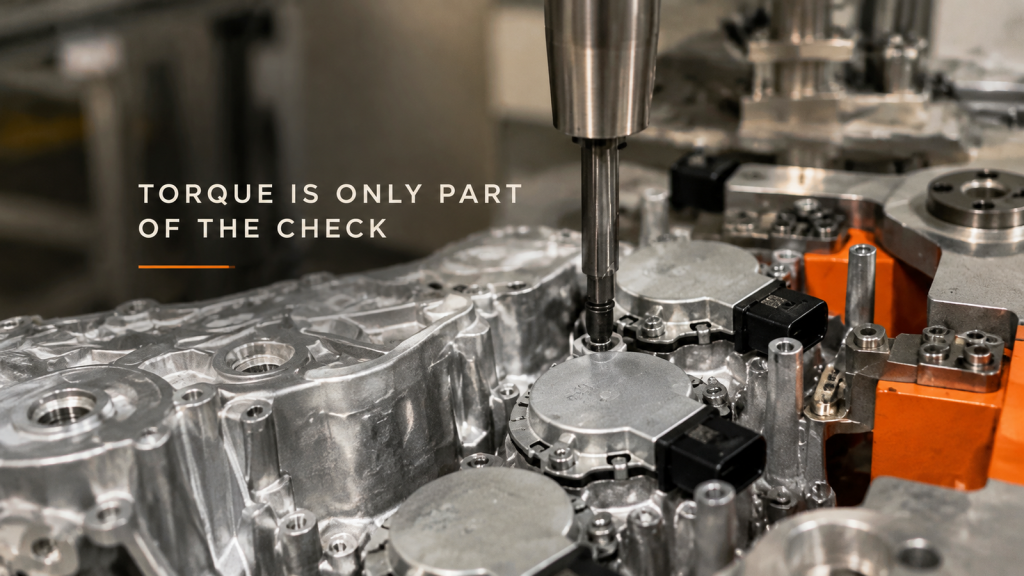
Vea tres maneras en que el resultado de un atornillado automático puede ser engañoso: resistencia temprana, una posición incorrecta y un reintento exitoso que oculta una falla anterior.