
Apertura de cajas manual o automatizada: ¿Qué trabajo se eliminará realmente?
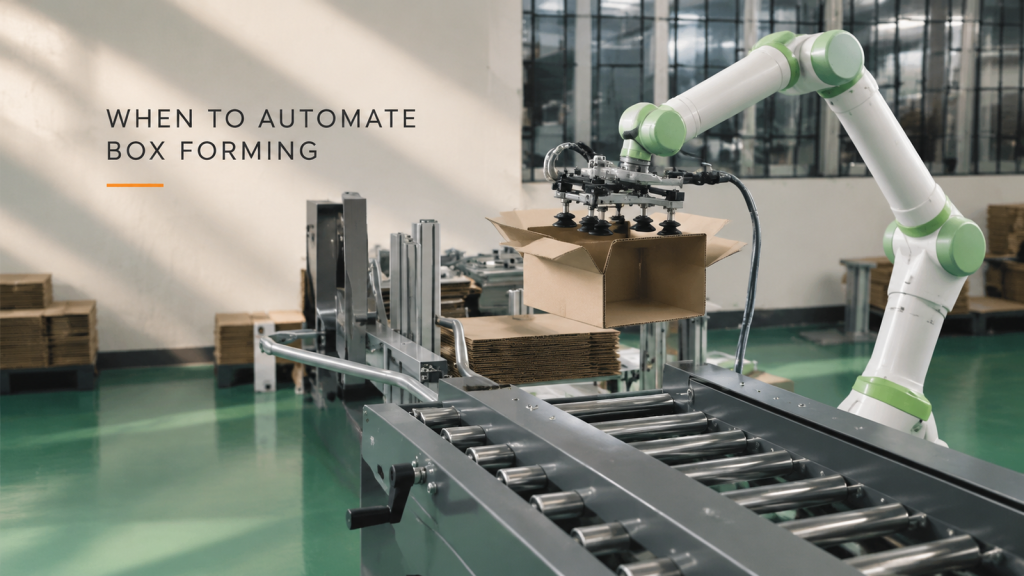
Compare la apertura manual y automatizada de cajas en función del trabajo restante, el estado de entrega de la caja, los cambios de formato y si los segundos ahorrados liberan tiempo de mano de obra útil.
Automatización de la manipulación de bandejas: ¿Cuándo merece la pena añadir un segundo robot?
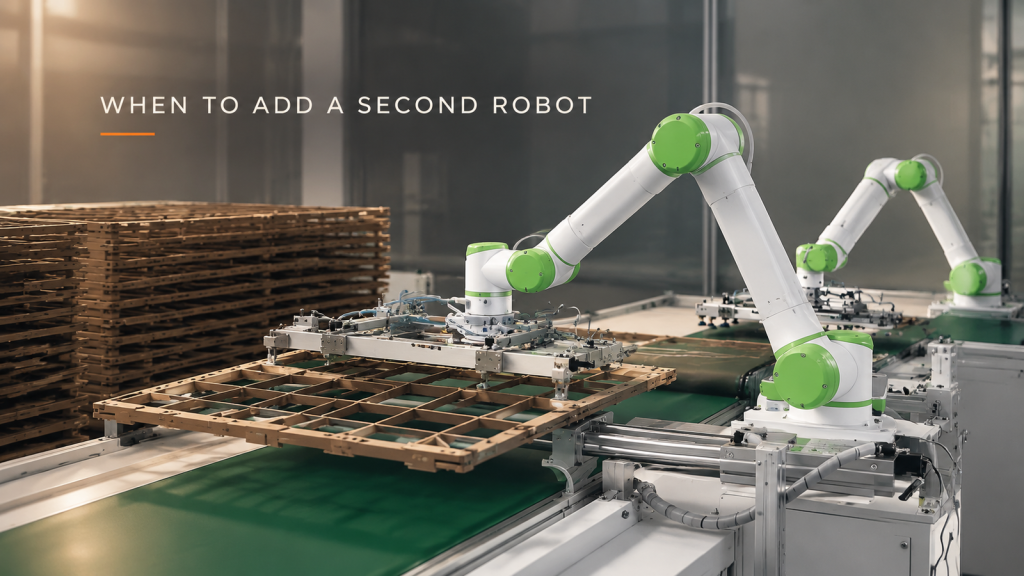
Compara un robot, un alimentador de bandejas y dos robots. Descubre qué retrasos en el cambio de bandejas pueden superponerse y qué debes probar antes de añadir un segundo dispositivo de manipulación.
Automatización del apilamiento de bloques en la prensa: Siete preguntas que los compradores se hacen antes de pedir un robot paletizador.
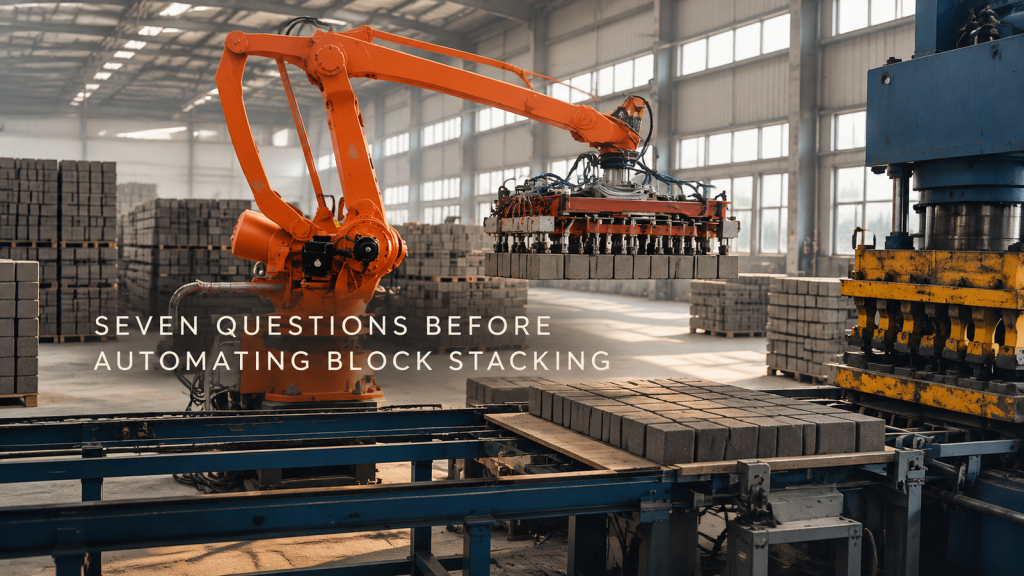
Siete preguntas que deben resolverse antes de encargar un robot paletizador para el apilamiento de bloques en la prensa: resistencia inicial, pinza, carga útil, ciclo, patrón de apilamiento y fallos.
Pulido robótico de bisagras de puertas de automóviles con banda: cinco modos de falla que debe probar antes de comprar.
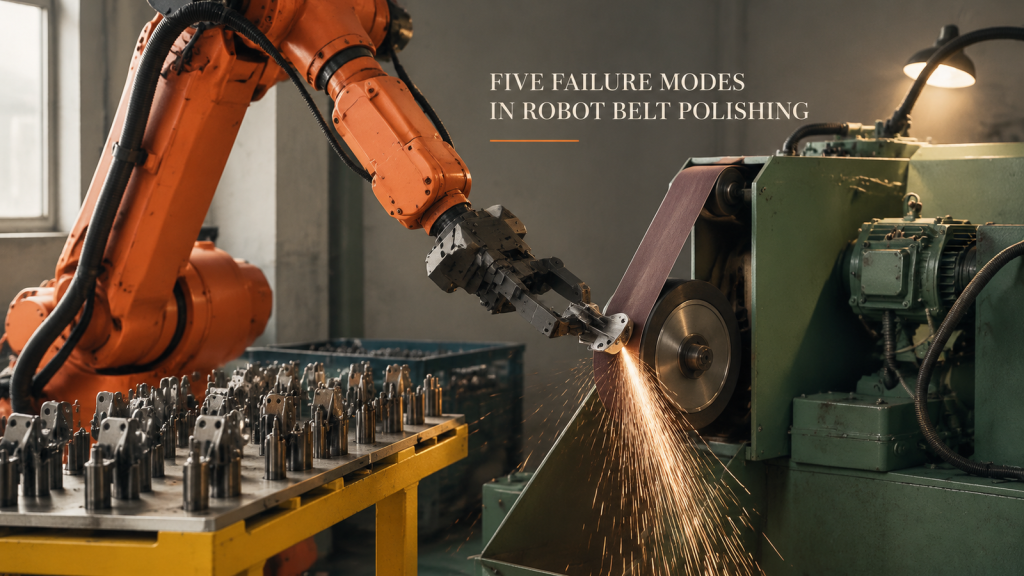
Cinco modos de fallo que pueden provocar el fracaso del pulido robótico con cinta transportadora de las bisagras de las puertas de los coches, desde la variación de las piezas y el desgaste de la cinta hasta el control de la fuerza, el polvo y el deslizamiento de la pinza, y cómo probar cada uno de ellos.
Manipulación y apilamiento robótico de paneles de malla de acero: control de la envolvente flexible
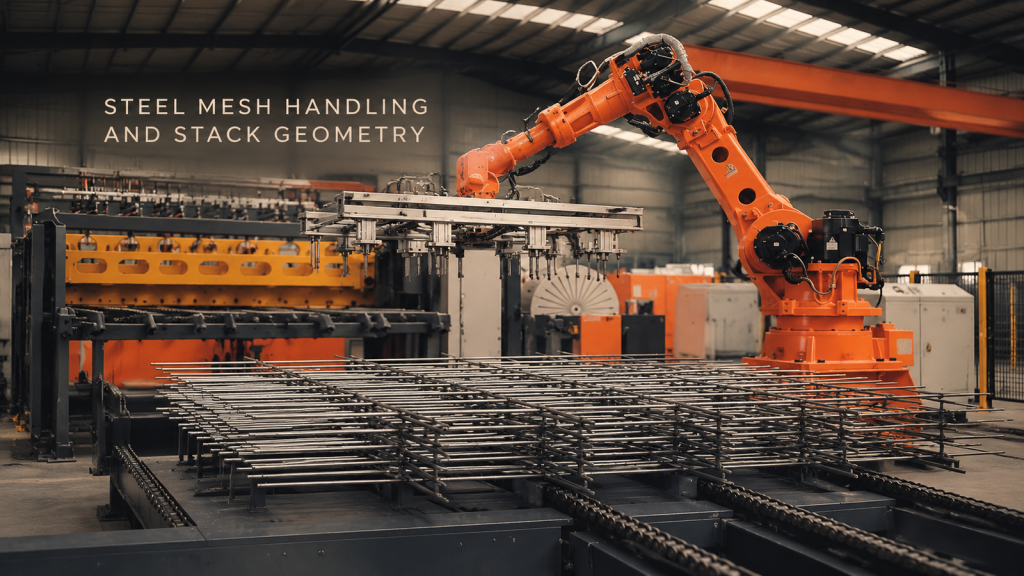
Manipulación y apilamiento robótico de paneles de malla de acero: control de la envolvente flexible
Manipulación robótica de los devanados del estator del motor: Definición del estado de transferencia
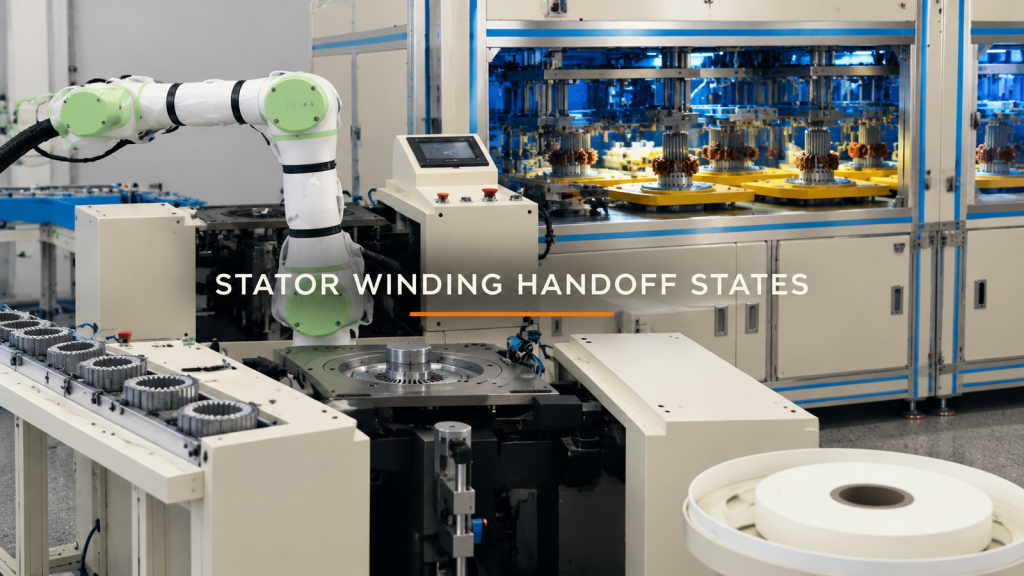
Defina los estados de transferencia, la geometría del portador, el corredor de transferencia y las pruebas de límite para la manipulación por parte del robot de los devanados del estator del motor.
Robot operando una prensa: Verifique la transferencia del troquel antes de la programación.
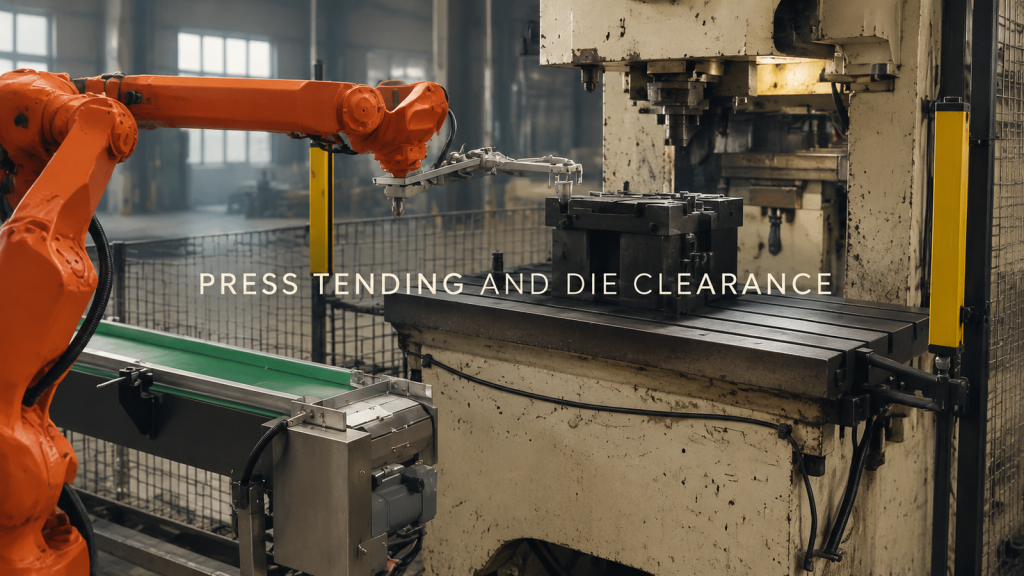
Planifique la operación de la prensa robótica mediante dos traspasos. Verifique el acceso, el agarre o la liberación, y el espacio libre de salida en la cinta transportadora y el área de troquelado antes de la programación.
Despaletización de cajas de cartón hacia una cinta transportadora: Definición de la lógica de capas, agarre y liberación.
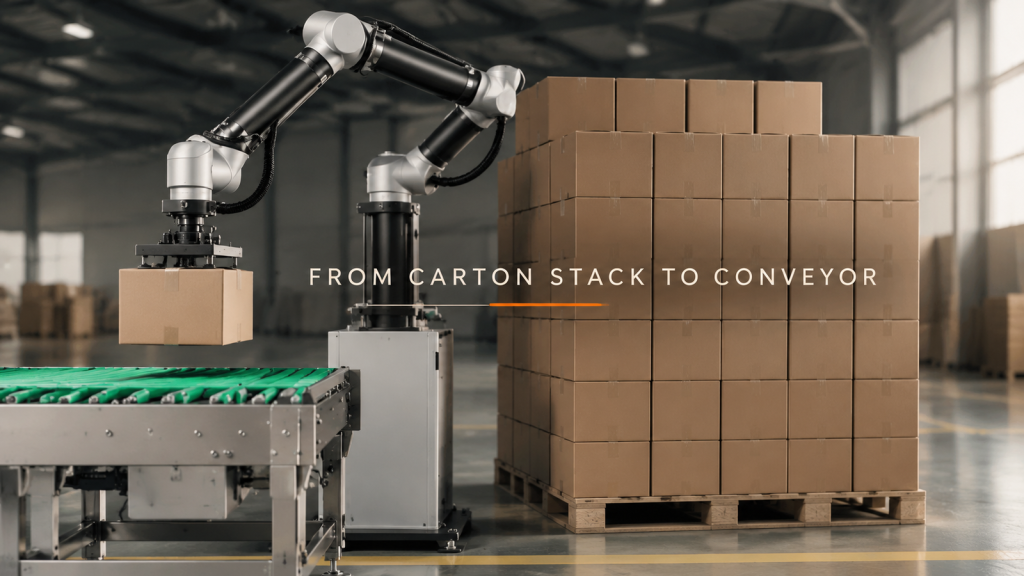
Mover una caja de una carga apilada a una cinta transportadora de salida parece repetitivo, pero el traspaso cambia a medida que se agota la capa. En este caso, un robot levanta
Transferencia de robots en una celda de entrenamiento: Defina las transferencias antes de la programación.
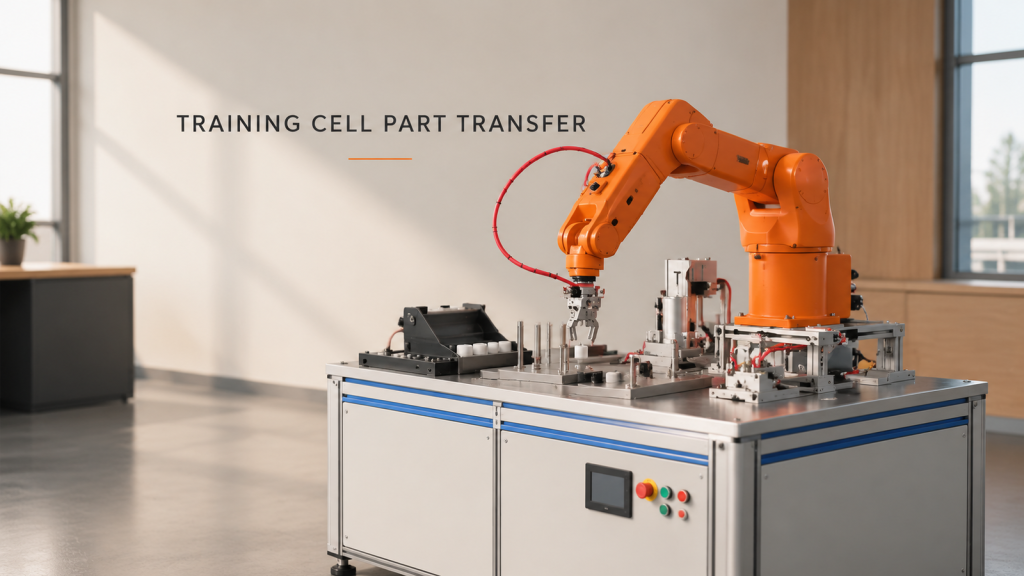
Una celda de entrenamiento de múltiples estaciones es útil porque expone las interfaces que deciden si la transferencia del robot será estable: cómo se ubica una pieza, cuándo una
Manipulación robótica de piezas metálicas largas: soporte, área de giro y traspasos entre estaciones.
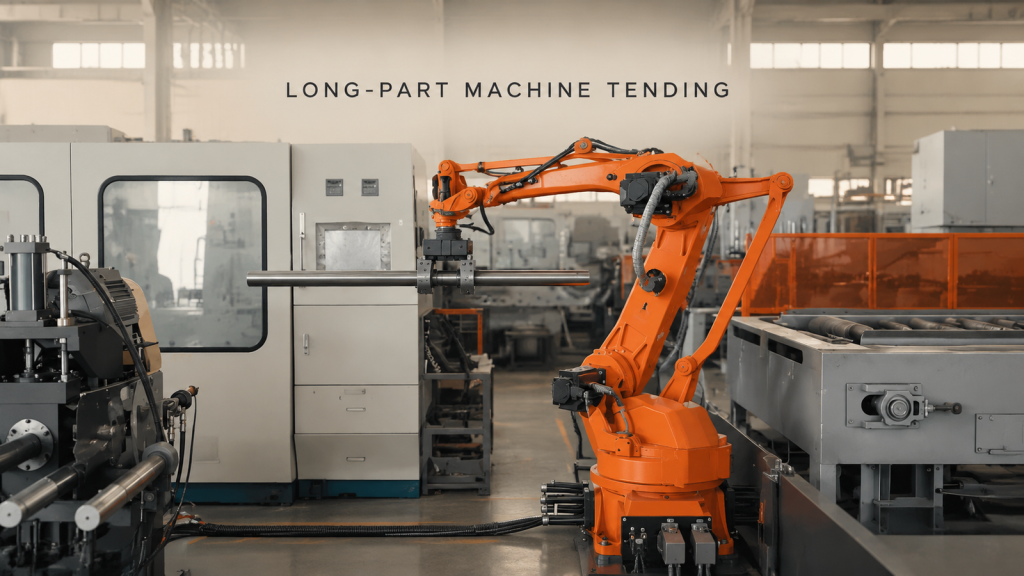
Revisar la presentación de recogida, las herramientas de agarre, la limpieza de la ruta y la transferencia de la mesa de rodillos para la manipulación robótica de piezas metálicas largas.
Transferencia robótica en una estación de paletización: herramientas de vacío y comprobaciones de traspaso.
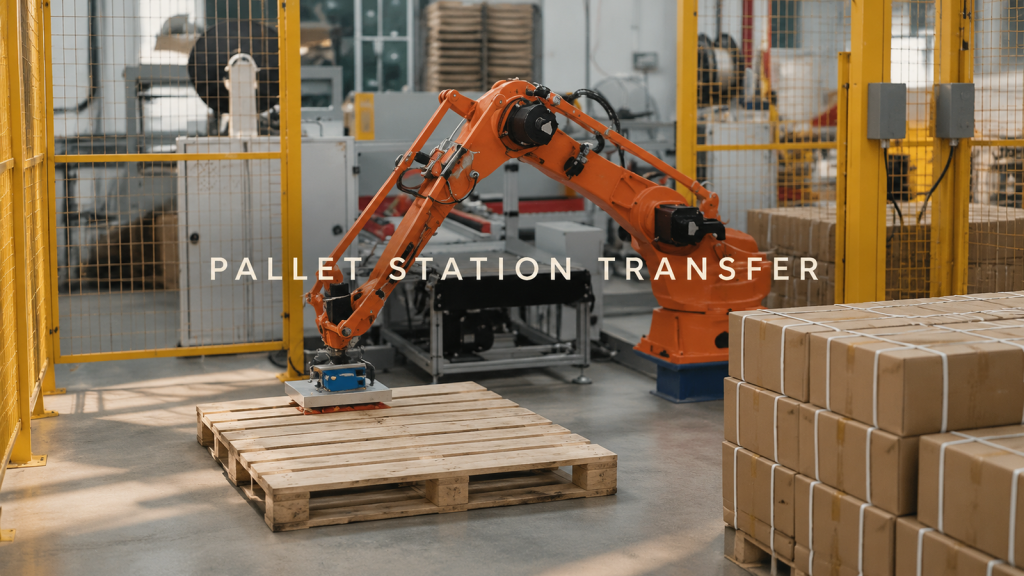
Revisar la presentación de recogida, las herramientas de vacío, la limpieza de la ruta y la entrega del área de palés para la transferencia robótica en una estación de palés.
Transferencia de piezas SCARA entre múltiples estaciones de fijación
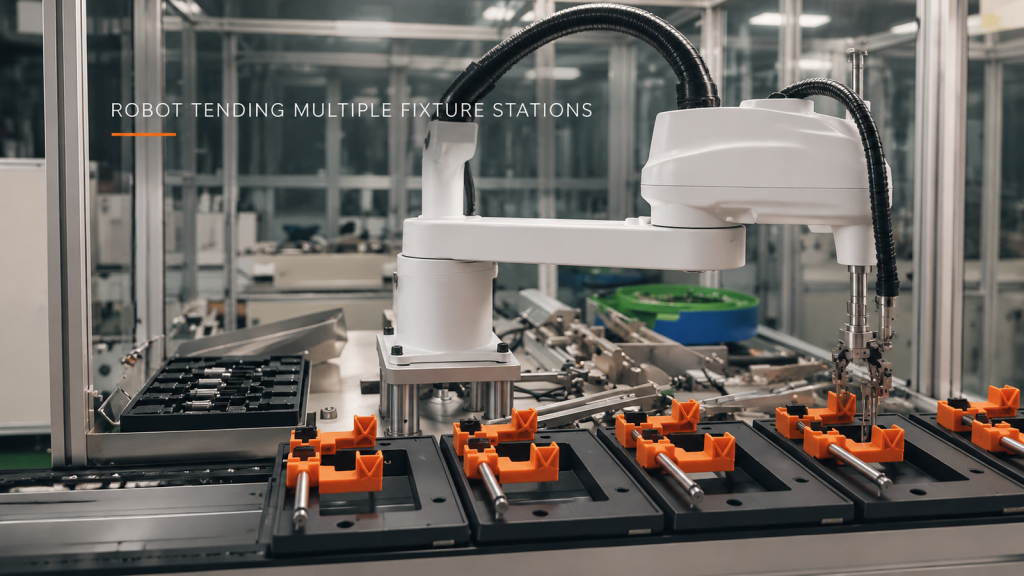
Vea cómo evaluar la transferencia de piezas SCARA a través de una bandeja, un mecanismo intermedio y múltiples fijaciones sin asumir detalles de ciclo o proceso no verificados.