
Estimamos una celda de desempaquetado a partir de las piezas aceptadas por la estación receptora, durante un ciclo completo de caja. Para que este cálculo sea significativo, primero definimos la secuencia de confirmación de agarre, autorización de recepción y entrega completa. Luego, incluimos el reemplazo de la caja, la manipulación de las piezas restantes y la recuperación dentro del límite de tiempo. La velocidad de desplazamiento del robot por sí sola no permite calcular el precio ni el tamaño de esta tarea de suministro.
Observa el movimiento de la caja a la estación.
El brazo filmado baja un dispositivo de agarre vertical hacia pequeños módulos ordenados dentro de una caja y se desplaza entre la caja y una estación adyacente. La disposición visible plantea dos problemas de integración distintos: cómo la herramienta manipula el contenido de la caja y cuándo la siguiente estación está lista para recibirlo.
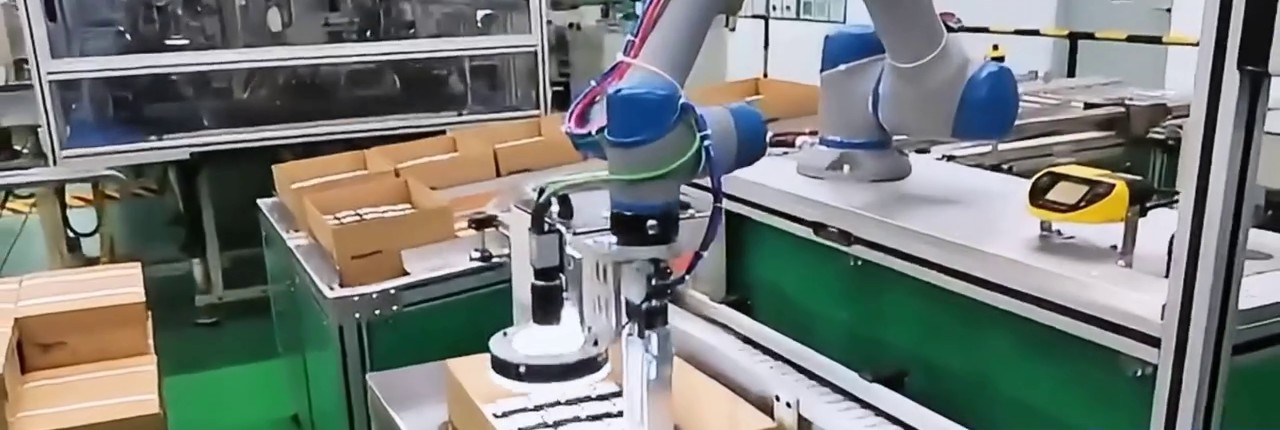
Vídeo principal 00:07.28 — La herramienta se encuentra encima de las filas de módulos en la caja frontal abierta, mostrando la apertura de la caja y el área de recogida.
Convertir un movimiento en una entrega reconocida
Para una celda propuesta, definimos un protocolo de comunicación antes de asignar un conteo de producción. Un controlador puede establecer una salida digital, esperar una entrada o expresión y gestionar un tiempo de espera. Utilizamos estas funciones para vincular el funcionamiento de la herramienta con el estado del receptor, con nombres de señales y tiempos acordados entre los dispositivos.
| Paso propuesto | Lo que hace la secuencia de control | Qué significa una excepción |
|---|---|---|
| Domina el agarre | Establezca la salida de la herramienta elegida | El comando es una instrucción, no una confirmación de que las piezas están en su poder. |
| Confirmar retención | Espere la retroalimentación de agarre seleccionada dentro de un tiempo definido. | Detenga la secuencia de transferencia normal y maneje un agarre no confirmado. |
| Obtener permiso de recepción | Espere a que el destinatario acepte la transferencia. | El receptor de grabación espera por separado del movimiento del robot. |
| Lugar y liberación | Ejecutar el enfoque y la secuencia de lanzamiento seleccionada | No se debe contabilizar una entrega simplemente porque se haya enviado una orden de liberación. |
| Completar la entrega | Intercambie la confirmación de colocación/finalización acordada. | Actualizar el recuento de entregas solo en el evento de aceptación definido. |
El método de retroalimentación depende de la herramienta y el receptor seleccionados. Por ejemplo, una señal de herramienta cerrada y una confirmación de pieza retenida pueden describir condiciones diferentes. Especificamos qué demuestra cada señal y establecemos límites de espera en función de las necesidades de respuesta y recuperación del equipo. Las operaciones de entrada/salida de proceso habituales permanecen separadas de las funciones de seguridad de la celda.
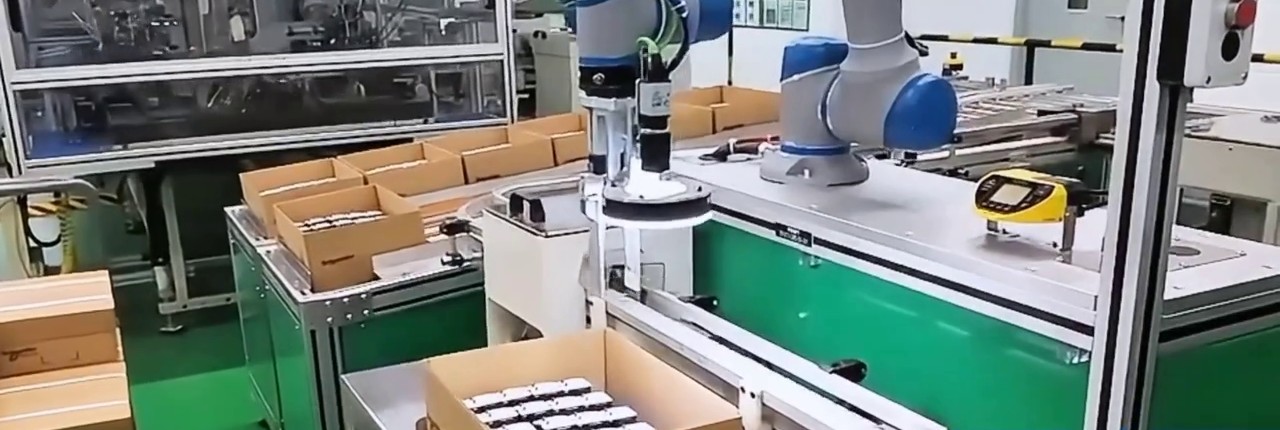
Vídeo principal 00:15.5 — La herramienta robótica se encuentra cerca de la mesa de trabajo derecha, mostrando la relación entre la caja y la estación adyacente.
El Ejemplo de manipulación de módulos de baterías desde una cinta transportadora hasta una estación Muestra otro sistema de recepción en el que una cinta transportadora y una estación comparten el tiempo del robot. Resulta útil para analizar dónde finaliza una entrega y qué dispositivo puede hacer esperar al robot.
Asigne a la fila restante su propia regla de manejo.
Para una disposición regular, un primer paso consiste en ubicar la caja y definir las posiciones de recogida a partir de su referencia. A continuación, probamos las posiciones adyacentes a la pared y los últimos módulos restantes, utilizando la caja y la herramienta reales. El movimiento de la caja, el espacio libre en la pared o un cambio en el patrón restante pueden hacer que esas posiciones difieran de la recogida central sencilla.
Si una propuesta incluye varios módulos, pruebe un grupo completo y un grupo final incompleto. Decida si la herramienta seleccionada puede gestionar una cantidad restante diferente, si se necesita una ruta de fila final independiente o si el remanente se gestiona mediante una excepción asistida por el operador. Esta elección modifica tanto la cantidad confirmada como el tiempo por caja. El tamaño nominal del grupo no es un multiplicador válido para cada intento.
El reemplazo de cajas también requiere un estado final definido: la siguiente caja está localizada y disponible para su recogida. En ocasiones, una segunda posición de recogida permite que el reemplazo se realice mientras otra caja alimenta la celda. Evaluamos esta disposición con la secuencia de control y el sistema de acceso; la estimación incluye únicamente el tiempo de reabastecimiento que queda sin cubrir.
Medir el ciclo completo de la caja
Utilice el mismo evento registrado en ambos extremos: comience cuando comience la primera tarea de selección para esta caja y finalice cuando comience la primera tarea de selección para la siguiente caja. Cuente las piezas realmente aceptadas durante ese mismo intervalo. No retrase el inicio del cronometraje hasta que el receptor esté listo; el reemplazo de cajas, las confirmaciones y las esperas posteriores deben permanecer dentro de intervalos sucesivos. Luego calcule:
Módulos entregados por hora = 3600 × N / T
Aquí N es el número aceptado en el punto de recepción acordado y T Se trata de los segundos transcurridos durante el mismo ciclo completo de la caja. El factor convierte los segundos a horas. Esta es una ecuación de planificación, no una cifra de rendimiento para el brazo filmado.
Separamos el tiempo registrado en transferencia productiva, esperas de confirmación de herramientas, esperas de recepción, reemplazo de cajas y recuperación de excepciones. Si varias actividades se superponen, el tiempo transcurrido total se contabiliza una sola vez. Si se miden varias cajas, se divide el total de piezas aceptadas entre el tiempo total transcurrido, en lugar de promediar las tasas de cada caja.
El registro indica entonces una decisión de configuración. Las esperas repetidas del receptor requieren una discusión sobre la interfaz o la capacidad de la red. Un intervalo prolongado sin reemplazo requiere una comparación del diseño de reabastecimiento. Las excepciones repetidas en la última fila requieren una revisión de las herramientas o la estrategia de piezas restantes. Estos son cambios diferentes, incluso cuando cada uno aparece inicialmente como una tasa horaria baja.
Para hablar sobre la celda con EVST, traiga fotografías de la caja y los módulos, la disposición y cantidad de las cajas, un video que muestre el proceso de llenado y vaciado, y las señales disponibles o la secuencia de operación del receptor. Si la interfaz aún no está documentada, explique qué debe recibir la siguiente estación y cuándo. Podemos usar esta información para definir la transferencia, las reglas de excepción y una prueba de ciclo útil. Analizar la integración del desempaquetado del módulo.