
¿Un robot de extracción hace esperar a una máquina de moldeo por inyección? Solo la parte de la secuencia del robot que mantiene el molde abierto o impide la siguiente acción de la máquina se incluye en esa respuesta. El movimiento hacia una mesa receptora puede ocurrir fuera del molde y superponerse con el trabajo posterior de la máquina. Un comprador debe medir esos límites en la prensa y el molde reales antes de aceptar la promesa de un ciclo más rápido o la suposición de que cada movimiento del robot aumenta el tiempo de ciclo.
Las imágenes del caso muestran un robot azul moviéndose entre la abertura de una máquina de inyección y una plataforma azul cercana, con su herramienta final descendiendo cerca de cada área. Las señales de las piezas pequeñas y del molde no se pueden leer con la suficiente claridad como para cronometrar o verificar cada extracción, por lo que la observación útil es la geometría de la transferencia.
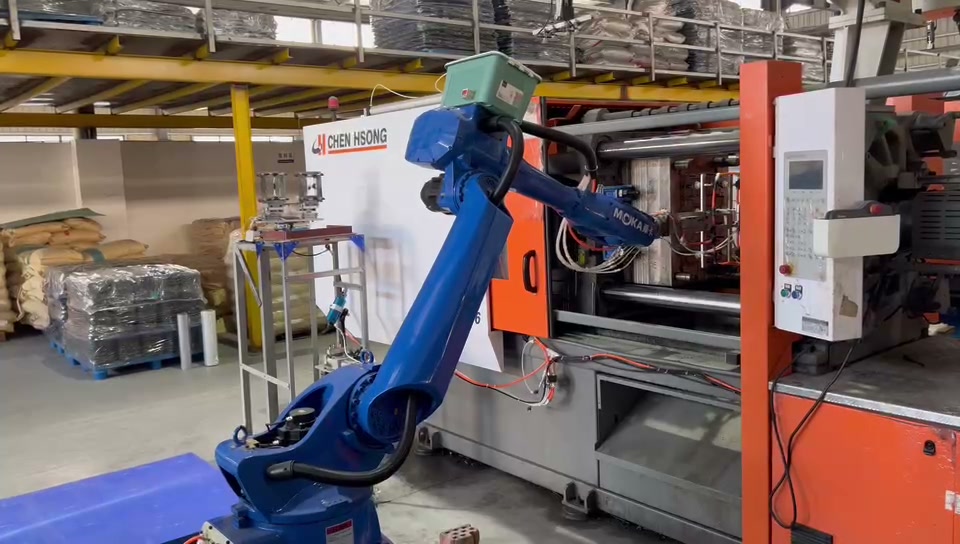
La abertura de la máquina y la plataforma cercana muestran las dos áreas que debe conectar la ruta de transferencia propuesta.
Dibuja el límite del ciclo en el molde, no en la base del robot.
Un sistema de extracción requiere un punto seguro para que el robot entre, sujete la pieza y abandone el área del molde. La máquina no puede cerrarse hasta que se cumplan las condiciones de seguridad y autorización requeridas. Este intervalo es el primer lugar donde se comprueba si la automatización obliga a la prensa a esperar. El movimiento y la liberación en una mesa externa son procesos independientes. Si estos pueden ocurrir mientras se desarrolla la siguiente fase de moldeo, añadir todo el tiempo de transferencia al ciclo de la prensa duplicaría el conteo del trabajo que se realiza en paralelo.
Las directrices de los fabricantes de equipos sobre el tiempo de extracción consideran la ocupación del molde abierto y las señales de la máquina al robot como una parte específica del ciclo total de moldeo. La secuencia y la sincronización exactas de las señales dependen de la prensa, el molde, el robot y la interfaz. Una medición local útil registra el momento en que el molde se abre para la extracción, cuando el robot ha liberado el molde y cuando se permite que la máquina se cierre. Repita la medición en ciclos estables del mismo molde y compárela con el método actual. Esto permite aislar el tiempo de espera de la máquina del movimiento del robot en otras partes de la celda.
Los cambios pueden ser más importantes que el mejor ciclo constante.
En una celda propuesta, el área de recepción es más que un simple lugar para depositar una pieza. Su posición, la orientación prevista de la pieza y cualquier manipulación posterior influyen en cómo el robot puede salir del área de la máquina y prepararse para la siguiente acción. Con otro molde, la pieza podría requerir un punto de contacto o una dirección de salida diferentes. Si el molde y el equipo posterior no pueden regresar a sus posiciones previstas después del cambio, la celda podría requerir más tiempo de reajuste o reprogramación del que sugiere la demostración en ciclo continuo.
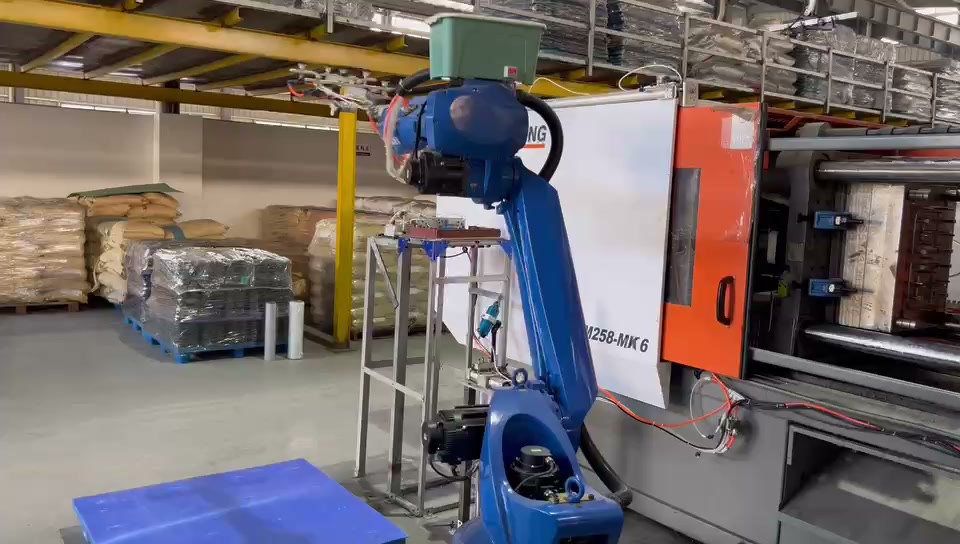
La plataforma se encuentra al lado de la máquina; su posición influye en cómo la trayectoria propuesta del robot dejaría la abertura de la máquina.
Por eso, una primera prueba debe incluir un molde representativo de uso diario y un cambio de molde significativo, no solo la secuencia más rápida e ininterrumpida. Es importante determinar cómo se presentan las piezas para su recogida, qué puede tocar la herramienta final, dónde se coloca la pieza y qué confirma que el robot ha salido del área del molde. Registre cuánto tiempo tarda la celda en reanudar la producción tras el cambio de molde. Estos datos convierten una demostración en un análisis de la celda de trabajo que los equipos de producción y mantenimiento pueden evaluar.
Una respuesta útil para la reunión de compras.
La propuesta debe distinguir tres resultados: si la máquina espera más o menos tiempo al abrir el molde; si el movimiento del robot fuera del molde se ajusta a la siguiente fase de moldeo; y cuánto trabajo adicional supone el cambio de molde. Estos resultados deben medirse con un límite de tiempo acordado y un conjunto representativo de moldes.
Envíe a EVST una foto de la apertura de la máquina y la zona de recepción, la dirección desde la que debe extraerse una pieza representativa y un vídeo continuo de la secuencia actual de apertura y cierre del molde. Podemos analizar la trayectoria de transferencia, las interfaces de la prensa y la mesa de recepción, y la primera prueba de sincronización. Si no dispone de registros de ciclo, un vídeo claro de la planta de producción es un buen punto de partida.