
Quelle: www.idtechex.com
Die Automatisierung in der Fertigungsindustrie gewinnt schnell an Dynamik, da immer mehr Unternehmen auf den Einsatz von Robotik setzen. Dies wird auf die Vorteile der Automatisierung im Unternehmen und den Einsatz intelligenterer Prozesse zurückgeführt. Sie erzielen eine höhere Produktion und verringern außerdem das Verletzungsrisiko in der Produktionsanlage. Die meisten Unternehmen tendieren dazu, Roboterarme einzusetzen, um ihre Dienstleistungen zu bedienen Pick & Place, Verpackung, Lackierung und Montage unter anderem.
Stellen Sie bei der Integration von Roboterarmen in Ihr Unternehmen sicher, dass Sie mit Qualität arbeiten Hersteller von Roboterarmen der Ihnen das Beste bietet. Darüber hinaus ist es wichtig, ein grundlegendes Verständnis dafür zu haben, was sie bedeuten. Der Roboterarm verfügt über Körper, Handgelenk und Endeffektor, die spezifische Funktionen haben. Damit diese verschiedenen Teile präzise funktionieren, müssen Robotergelenke vorhanden sein. In diesem Artikel gehen wir näher auf die verschiedenen Robotergelenke ein, um Ihnen ein besseres Verständnis zu vermitteln.
Was sind Robotergelenke?
Quelle: www.researchgate.net
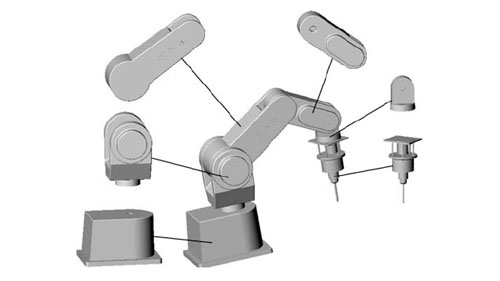
Unter Robotergelenken versteht man die beweglichen Komponenten des Roboters, die zu Relativbewegungen zwischen benachbarten Gliedern führen. In diesem Zusammenhang bezieht sich der Begriff „Links“ auf die starren Elemente, die die Gelenke für eine klare und angemessene Funktion verbinden. Dies zeigt, dass die industrieller Roboterarm zeichnet sich durch die Verwendung einer Kombination aus Gliedern und Gelenken für optimale Funktionalität aus. Es ist wichtig, sicherzustellen, dass die Gelenke Ihres Manipulators entsprechend funktionieren, um sicherzustellen, dass bei einer Anwendung Präzision und Genauigkeit gewährleistet sind.
Die Robotergelenke werden manchmal auch als Achsen bezeichnet. Sie sind unerlässlich und praktisch, um sicherzustellen, dass die Bewegung des Arms nicht eingeschränkt oder beeinträchtigt wird. Wenn Sie mehr über die Robotergelenke erfahren, können Sie je nach den Aufgaben, die Sie erledigen möchten, die Art des Roboterarms bestimmen, mit dem Sie arbeiten möchten.
Arten mechanischer Gelenke für Roboter
Quelle: www.britannica.com
Da es in der Fertigungsindustrie unterschiedliche Arten von Robotern gibt, gibt es auch eine große Vielfalt an Robotern mechanische Verbindungen. Diese Gelenke unterscheiden sich hinsichtlich der Bewegung und auch der Anwendung, insbesondere hinsichtlich des zu verwendenden Robotertyps.
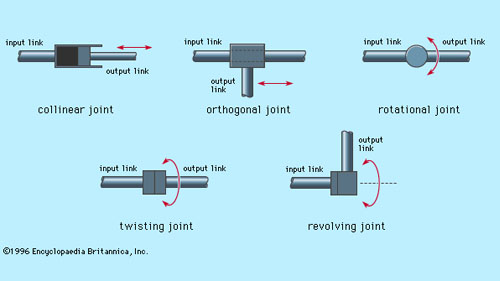
Wenn es um die mechanischen Gelenke von Roboterarmen geht, müssen Sie fünf Haupttypen berücksichtigen. Zwei der Gelenke sind linear, was bedeutet, dass die Relativbewegung zwischen den benachbarten Verbindungen translatorisch ist. Die anderen drei hingegen sind rotierend, was bedeutet, dass die Relativbewegung der Glieder Drehungen zwischen ihnen mit sich bringt. Zu den fünf Arten mechanischer Gelenke für Roboter gehören:
Lineare Gelenke
Bei den linearen Gelenken soll die relative Bewegung der benachbarten Glieder parallel sein. Das bedeutet, dass die Eingangs- und Ausgangsglieder in einer linearen Bewegung gleiten. Diese Art von Bewegung führt zu a Translationsbewegung. Diese Art der linearen Bewegung kann auf verschiedene Weise erreicht werden, unter anderem durch den Einsatz eines Teleskopmechanismus und eines Kolbens. Diese Art von Gelenk wird auch als L-Gelenk bezeichnet.
Orthogonale Gelenke
Die orthogonalen Gelenke werden im Volksmund auch als O-Gelenke bezeichnet. Sie zeichnen sich durch eine relative Bewegung aus, die vom Eingangs- und Ausgangsglied ausgeführt wird. Bei dieser Art von Bewegung der orthogonalen Gelenke handelt es sich um eine translatorische Gleitbewegung. Allerdings anders als bei der linearen Gelenkanordnung, bei der Orthogonales Gelenk, die Ausgangsverbindung ist senkrecht zur Eingangsverbindung.
Rotationsgelenke
Wenn es um die Drehgelenkefinden Sie die Verwendung rotierender Relativbewegungen, die für Robotermanipulatoren nützlich sind, die an mehreren Arbeitsbereichen arbeiten. Diese Bewegungen werden mit der Drehachse senkrecht zu den Achsen der Eingangs- und Ausgangsglieder ausgeführt. Diese Drehgelenke werden auch als Typ-R-Gelenke bezeichnet.
Verdrehte Gelenke
Diese Art von Gelenkmerkmalen Drehbewegung Dies führt auch zu einem gewissen Grad an Drehung bei der Verwendung. Die Bewegung in diesen Gelenken erfolgt relativ zur Drehachse, die senkrecht zu den Achsen der Eingangs- und Ausgangsverbindungen steht. Die Drehgelenke werden auch als T-Gelenke bezeichnet.
Drehgelenke
Bei den Drehgelenken sieht es etwas anders aus als bei den anderen. Diese Gelenke verfügen außerdem über eine Rotationsbewegung, die in verschiedenen Anwendungen nützlich ist. Die Bewegung dieser Gelenke beinhaltet die Bewegung zwischen den beiden Gliedern. Die Achse des Eingangslenkers ist so konzipiert, dass sie parallel zur Drehachse des Gelenks verläuft. Andererseits ist die Achse des Abtriebslenkers so ausgelegt, dass sie senkrecht zur Drehachse des Gelenks steht. Dieser Verbindungstyp wird auch als Typ-V-Verbindung bezeichnet.
Verschiedene Robotertypen und die verwendeten mechanischen Gelenke
Quelle: www.technologyreview.com
Verschiedene Roboter werden unterschiedliche Arten mechanischer Gelenke verwenden. Wenn Sie mehr über die verschiedenen Roboter erfahren, sind Sie besser in der Lage, in einen Roboter zu investieren, der für Sie funktioniert. Zu den am häufigsten in Betracht gezogenen Robotern gehören:
Artikuliert
Das Gelenkroboter Das Design wird höchstwahrscheinlich verschiedene Baureihen und Kombinationen von Drehgelenken umfassen. Dieser Bereich kann einfache 2-Gelenk-Strukturen aufweisen und bis hin zu komplexeren Strukturen mit 10 oder mehr Gelenken reichen. Bei dieser Konstruktion ist der Arm über ein Drehgelenk mit der Basis verbunden, während die Verbindungen im Arm über Drehgelenke verbunden sind.
kartesisch
Mit der kartesische Roboter, das Design zeichnet sich durch die Verwendung von drei linearen Gelenken aus. Diese Gelenke befinden sich auf der kartesischen Ebene, die X, Y und Z umfasst. Diese Roboter können auch über ein angeschlossenes Handgelenk mit einfacheren Drehgelenken für die Bewegung verfügen. Dieser besondere Robotertyp wird auch als geradlinig oder Portalroboter bezeichnet.
Zylindrisch
Das zylindrischer Roboter verfügt über ein Drehgelenk, das an der Basis befestigt ist, und ein lineares Gelenk, das zur Verbindung der verschiedenen Glieder dient. Da zylindrische Roboter innerhalb eines zylinderförmigen Arbeitsbereichs arbeiten, sind die Rotations- und Linearbewegung praktisch, um sicherzustellen, dass Präzision erreicht wird.
Polar
Beim Polar-Design von Robotern ist der Arm über ein Drehgelenk mit der Basis verbunden. Manchmal kommt auch eine Kombination aus zwei Drehgelenken und einem Lineargelenk zum Einsatz. Da dieser Roboter auch als Kugelroboter bezeichnet wird, wird auch der vorgestellte Arbeitsumfang kugelförmig sein. Die in diesem Roboter verwendeten Achsen bilden ein Polarkoordinatensystem, das dem Manipulator ein problemloses Arbeiten ermöglicht.
SCARA
Das SCARA Roboter ist eine beliebte Option bei vielen Herstellern, insbesondere bei denen, die ihre Montageprozesse automatisieren möchten. Dieser Roboter ist normalerweise zylindrisch und arbeitet in einem relativ zylindrischen Arbeitsbereich. Es zeichnet sich durch die Verwendung zweier paralleler Verbindungen aus, die sich beim Zusammenbau als nützlich erweisen. Diese Gelenke sorgen für Nachgiebigkeit in einer ausgewählten Ebene, während der Roboter im Einsatz ist.
Delta
Das Delta-Roboter sind mit einem spinnenähnlichen Aufbau konzipiert, der es ihnen ermöglicht, ihren Benutzern großartige Dienste anzubieten. Sie bestehen aus Parallelogrammen, die zusammengefügt und mit einer gemeinsamen Basis verbunden sind. Die Gelenke dieses Robotertyps sind sowohl Rotations- als auch Lineargelenke. Dadurch kann der Roboter ein einzelnes Armwerkzeug in einem kuppelförmigen Arbeitsbereich bewegen. Es steigert seine Leistung, um sicherzustellen, dass die Entwicklung verschiedener Aufgaben präzise ausgeführt wird.
Fazit
Wenn Sie mit Robotik als Mittel zur Automatisierung verschiedener Prozesse in Ihrem Unternehmen arbeiten, müssen Sie die verschiedenen Aspekte im Auge behalten. Diese Aspekte spielen eine große Rolle für die Leistung der spezifischen Robotik, für die Sie sich entscheiden. Wenn es um den Einsatz industrieller Roboterarme geht, sollten die Robotergelenke ein Thema sein, über das man auf dem Laufenden bleiben sollte.
Machen Sie sich mit den verschiedenen Gelenken und deren Auswirkungen auf die Leistung des Roboters vertraut. So können Sie besser beurteilen, welche Gelenke für die Aktivitäten, die Sie automatisieren möchten, am besten geeignet sind.
Sobald Sie das haben, können Sie in Roboterarme investieren, die mit den Gelenken ausgestattet sind, nach denen Sie suchen. Nehmen Sie sich Zeit und arbeiten Sie mit Hersteller von Automatisierungsgeräten wer wird dir weiterhelfen.