
Cobot PCBA-Komponentenbestückung: Aufnahme, Platzierung und Presspassungskonstanz
Planen Sie eine Cobot-PCBA-Komponentenladestation unter Berücksichtigung von Aufnahmestabilität, Platinenbezugspunkt, Platzierungstiefe, Inspektion, Umrüstung und Rückgewinnung.
Cobot-Schraubarbeitsstation: Bezugspunkt- und Drehmomentkontrolle vor der Drehzahlregelung
Planen Sie eine Cobot-Schraubstation unter Berücksichtigung von Vorrichtungsbezugspunkt, Schraubenzuführung, Werkzeugposition, Drehmomentbestätigung, Umrüstung und Produktionswiederherstellung.
Verschleißmanagement für robotergestützte Polierwerkzeuge für ein stabiles Oberflächenfinish
Leitfaden zum Verschleißmanagement von Roboterpolierwerkzeugen hinsichtlich Schleifmittelstandzeit, Anpressdruck, Bezugspunkt der Vorrichtung, Staubkontrolle, Probenahme und stabiler Bearbeitungszellen.
Struktur eines Roboterarms: Bauteile, Gelenke und deren Zusammenspiel
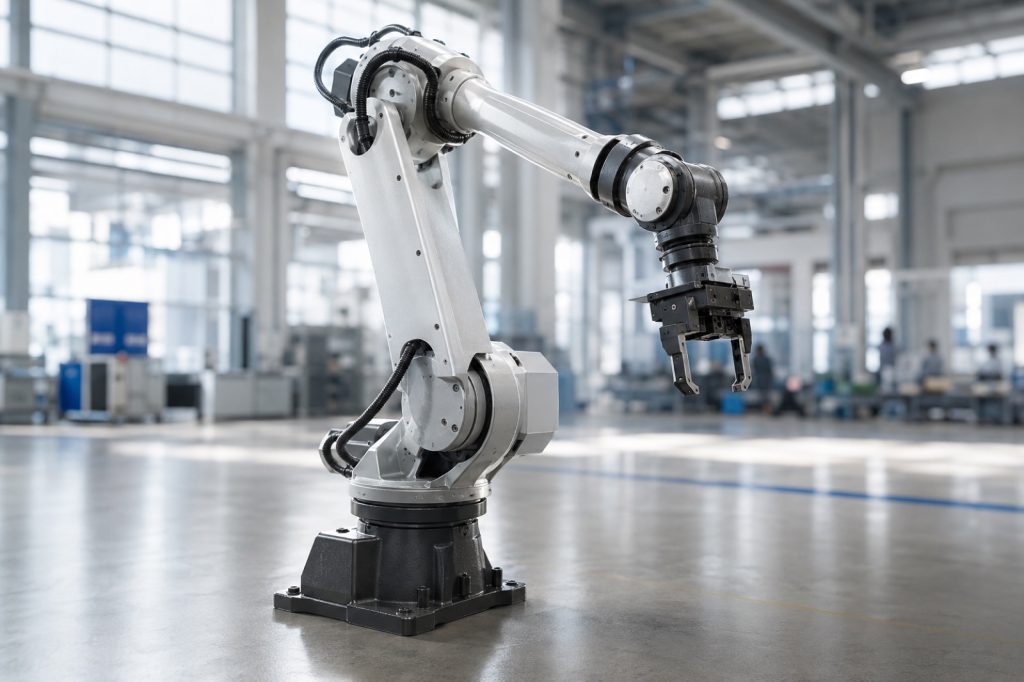
Eine vollständige Aufschlüsselung der Roboterarmstruktur: Basis, Glieder, Gelenke, Endeffektor, Aktuatoren, Getriebe, Sensoren und Steuerung werden erläutert.
Roboterpalettierzelle: Nutzlast-, Muster- und Taktleitfaden
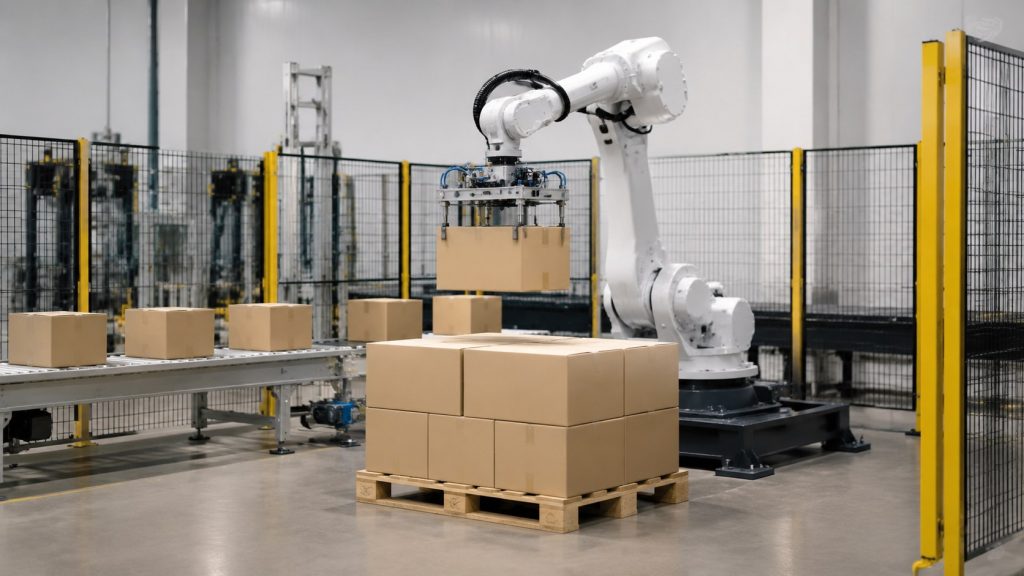
Leitfaden für robotergestützte Palettierzellen hinsichtlich Nutzlast, Kartonposition, Greiferdesign, Lagenmuster, Pufferabstand und sicherer End-of-Line-Handhabung.
Roboter-Schleifstation: Kraft-, Vorrichtungs- und Staubleitfaden
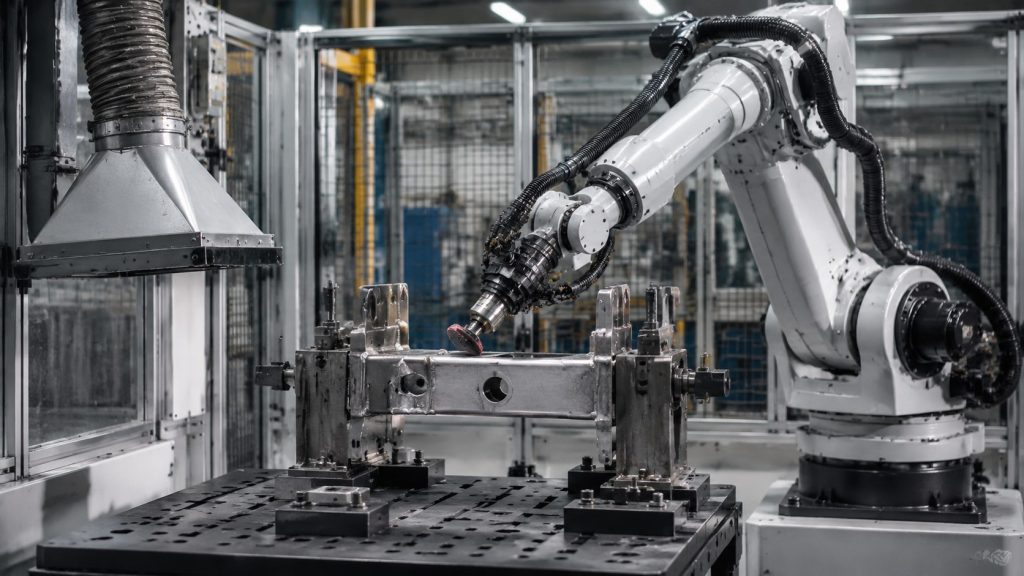
Leitfaden für eine Roboter-Schleifstation zur Kraftregelung, Wiederholgenauigkeit der Vorrichtung, Standzeit des Schleifmittels, Staubabsaugung und Sicherstellung einer gleichbleibenden Oberflächenqualität.
Cobot-Maschinenbedienung für CNC-Zellen: Wie man manuelles Beladen und Warten reduziert
Ein praktischer Leitfaden für den Einsatz von Cobot-Maschinenbedienung in CNC-Zellen zur Reduzierung von manuellem Beladen, Wartezeiten und Laufwegen des Bedieners, ohne dabei übertriebene Zykluseinsparungen zu versprechen.
Leichte Palettierung: Verbindung von Cobots mit Verpackungslinien
Erfahren Sie, wie EVST leichte Palettierzellen anhand von Kartonformat, Palettenmuster, Höhe, Arbeitswegen und End-of-Line-Beschränkungen auswertet.
Delta-Robotersortierung: Wie man die Kommissionierung von Kleinteilen verbessert
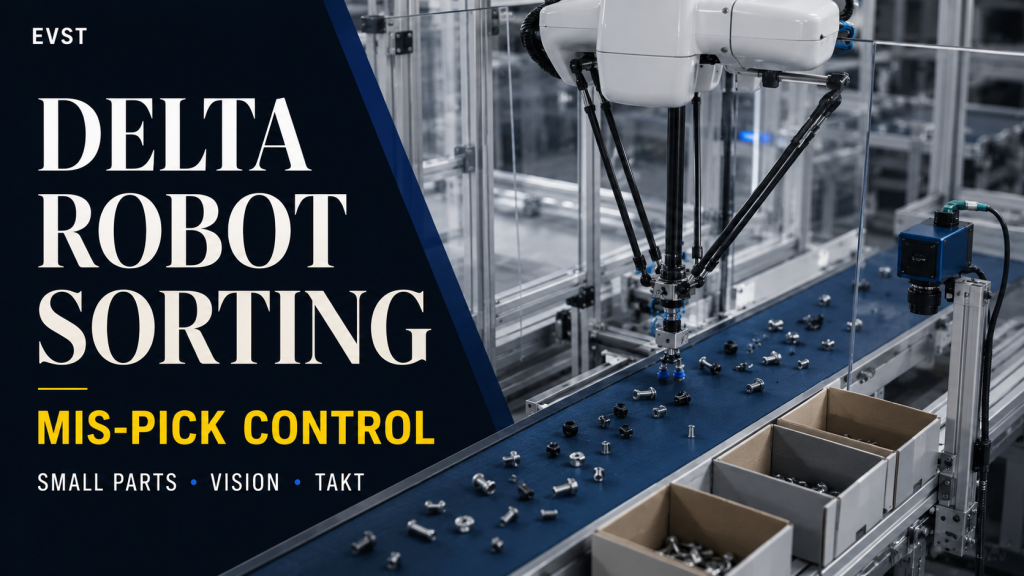
Erfahren Sie, wie EVST Delta-Roboter-Sortierzellen anhand von Orientierung, Takt, Greiferkontakt, Fehlgriffkontrolle und nachgelagerter Übergabe bewertet.
Automatisierte Kleinteileverpackung und Palettierung: Reduzierung manueller Umladungen
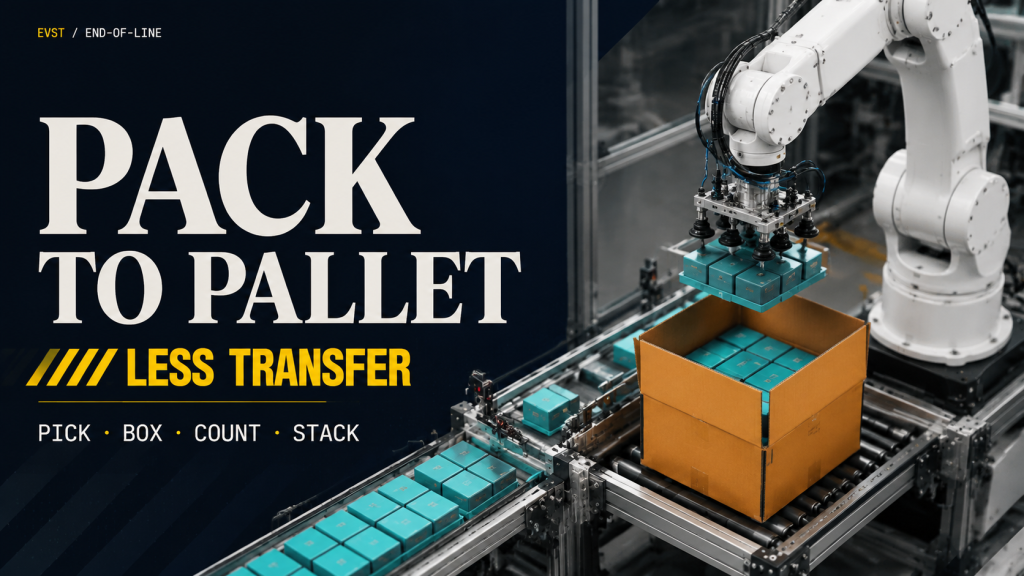
Wie Roboterzellen die Zuführungserkennung, das Kommissionieren, das Beladen von Trays, das Verpacken, Stapeln, Puffern, den Wechsel der Kartongröße und die Fehlervermeidung bei der Zählung für Kleinteileverpackungslinien miteinander verbinden.
Automatisierte Kleinteilmontage: Stabiles Pick-and-Place ohne Beschädigung
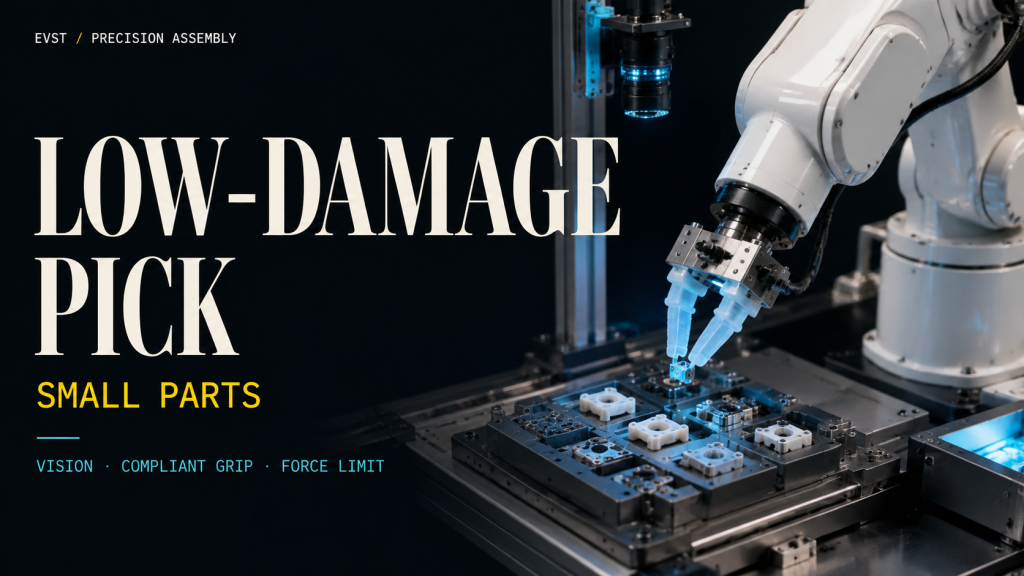
Wie man Roboterzellen für die Kleinteilmontage unter Berücksichtigung von nachgiebigem Greifen, Bildverarbeitung, Kraftbegrenzung, Vorrichtungsbezugspunkt, schonender Handhabung und stabiler Taktzeit konstruiert.
Roboterlöten für Leiterplatten: Wie man die Konsistenz der Lötstellen kontrolliert
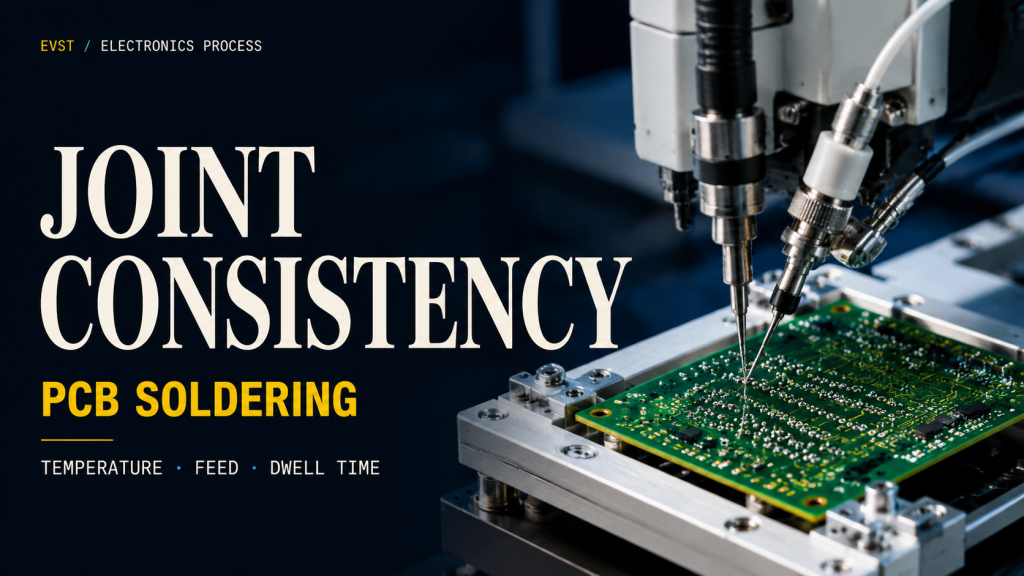
Ein praktischer Leitfaden zum robotergestützten Löten von Leiterplatten, der Lötmittelzufuhr, Lötwinkel, Verweilzeit, Wiederholgenauigkeit der Vorrichtung, Prozessfenster und Inspektion abdeckt.