
In der Fertigungsindustrie findet man häufig Roboter, die verschiedene Prozesse automatisieren. Diese Robotik ist praktisch, um die Prozesse eines Unternehmens zu rationalisieren und das Verletzungsrisiko zu verringern. Bei den meisten Robotern, die in solchen Unternehmen zum Einsatz kommen, handelt es sich um Roboterarme, die dort zum Einsatz kommen Pick & Place, Montage u Verpackung unter anderen. Bei diesen Roboterarmen gibt es einige Aspekte, die Sie beachten sollten. Eines davon ist das Roboterhandgelenk, das in einem abgebildet ist Roboterarm. Die meisten Menschen wissen nicht viel über diesen sehr wichtigen Teil des Roboterarms. In diesem kurzen Artikel werden wir näher darauf eingehen, was es ist und was es mit sich bringt.
Was ist ein Roboterhandgelenk?
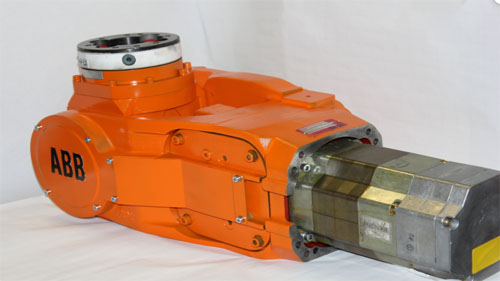
Quelle: www.k-and-s.com
Bei der Arbeit mit einem Roboterarm spielen normalerweise zwei wichtige Komponenten eine Rolle. Dazu gehören der Körper und der Arm selbst. Am Arm befindet sich das Handgelenk des Roboters, das über verschiedene Gelenke verfügt, die es ihm ermöglichen, sich in verschiedene Richtungen zu bewegen. Diese Bewegung ermöglicht es dem Roboterhandgelenk, das zu steuern Endeffektor das ist am Ende beigefügt. Es hilft bei der Ausführung verschiedener Aufgaben, die der Roboterarm ausführen muss. Es ist alles ein System verschiedener Teile, die ihre Rolle spielen, um ein gemeinsames Ziel zu erreichen. Das am Roboterarm angebrachte Roboterhandgelenk verfügt über mindestens 2 bis 3 kompakte Gelenke, die einen reibungslosen Einsatz in verschiedenen Anwendungen ermöglichen.
Der Roboter-Handgelenkmechanismus
Quelle: www.brainkart.com
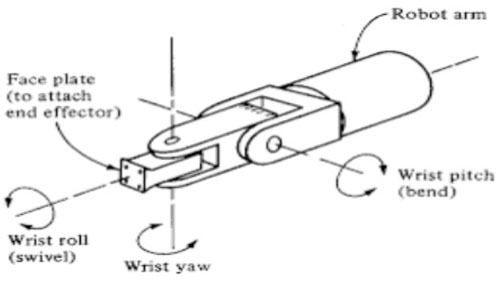
Das Roboter-Handgelenkmechanismus ist ein großer Teil des Manipulators und dient dazu, den Endeffektor für verschiedene Anwendungen auszurichten. Dieser Mechanismus besteht aus einem Arm, der sich um eine Achse dreht und über Gelenke verfügt, die ihm unterschiedliche Bewegungen in verschiedene Richtungen ermöglichen. Der Handgelenkmechanismus des Roboters ist im Einsatz unterschiedlichen Arbeitsumgebungen ausgesetzt. Sie stellen fest, dass es während des Gebrauchs unterschiedlichen Vibrationen ausgesetzt ist. Diese Vibrationen können das Handgelenk des Roboters und seine Funktion negativ beeinflussen.
Der beste Weg, um sicherzustellen, dass das Handgelenk Ihres Roboters optimal funktioniert, besteht darin, seine Leistung sorgfältig zu studieren. Unterziehen Sie es einem anderen Gewichte auf den Lasten vom Endeffektor getragen werden, um zu sehen, wie es funktioniert. Dies wird Ihnen helfen, es einzuschätzen Nutzlast und ermöglichen Ihnen die Verwendung an den richtigen Stellen, um Schäden zu vermeiden. Darüber hinaus müssen Sie sicherstellen, dass der Manipulator und das Roboterhandgelenk richtig konfiguriert sind. Zu den Handgelenkskonfigurationen, die Sie im Auge behalten sollten, gehören:
Rollen
Diese Konfiguration wird auch als bezeichnet Handgelenkdrehgelenk. Es zeichnet sich durch die Drehung des Handgelenkmechanismus um die Armachse aus.
Tonhöhe (Pitch)
Die Teilung in der Konfiguration des Handgelenkmechanismus wird auch als bezeichnet Handgelenkbeugung. Es zeichnet sich durch eine Auf- und Abrotation des Handgelenks aus.
Gieren
Mit der GierenDie Bewegung und Drehung des Handgelenks erfolgt nach rechts und links.
Notation TRL
Die Notation TRL verfügt über einen verschiebbaren Arm, der sich sowohl um die vertikale als auch um die horizontale Achse drehen lässt.
Notation TLO
Dabei arbeitet das Roboterhandgelenk relativ zu einer vertikalen Säule. Dadurch kann sich das Handgelenk je nach Aufgabenstellung nach oben und unten oder nach innen und außen bewegen.
Notation LOO
Die Notation LOO besteht aus drei Gleitgelenken, die es dem Handgelenk ermöglichen, sich in verschiedene Richtungen zu bewegen. Zwei der drei Gleitgelenke sind orthogonal. Sie sind hauptsächlich bei geradlinigen Robotern und X-, Y- und Z-Robotern zu finden.
Bedeutung der Handgelenkskonfiguration von Roboterarmen
Quelle: www.researchgate.net
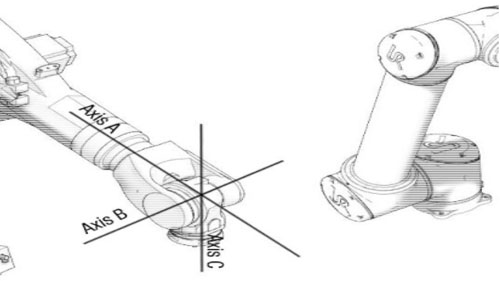
Es ist wichtig sicherzustellen, dass der von Ihnen verwendete Roboterarm von hoher Qualität ist und präzise konstruiert ist. Einer der wichtigsten Faktoren, die hier berücksichtigt werden müssen, ist die Handgelenkskonfiguration, mit der Sie arbeiten. Sie müssen sicherstellen, dass das Handgelenk Ihren spezifischen Bedürfnissen entsprechend konfiguriert ist. Denken Sie daran, dass sich der Endeffektor nur in die Richtung bewegt, in die das Handgelenk geht. Dies zeigt, dass die richtigen Konfigurationen dafür sorgen, dass der Endeffektor dies kann Aufsammeln und plazieren mit Präzision.
Darüber hinaus trägt die richtige Handgelenkskonfiguration dazu bei, das Risiko von Verletzungen und Schäden am Roboterarm zu verringern. Bestimmen Sie, in welche Richtung sich das Handgelenk für eine bestimmte Aufgabe bewegen soll, und passen Sie diese an Ihre Bedürfnisse an. Das Roboterhandgelenk ist ein wesentlicher Bestandteil des Roboterarms. Stellen Sie daher sicher, dass Sie Ihre Konfigurationsanforderungen im Auge behalten, um einen reibungsloseren und nahtloseren Automatisierungsprozess zu gewährleisten.
Fazit
Das Roboterhandgelenk ist ein wichtiger Aspekt beim Einsatz von Roboterarmen und Manipulatoren für unterschiedliche Automatisierungsaufgaben. Es weist verschiedene Konfigurationen auf, die berücksichtigt werden müssen, bevor das Roboterhandgelenk zum Einsatz kommt. Dadurch wird sichergestellt, dass Sie mit den besten Konfigurationen arbeiten, um den Endeffektor in die richtige Richtung zu bewegen. Wenn Sie Ihre Roboterarme kaufen, denken Sie darüber nach, Ihre zu haben Hersteller von Roboterarmen Konfigurieren Sie es nach Ihren Wünschen. Dadurch können Sie es problemlos in Ihren Geschäftsprozessen einsetzen.