
机器人的各个部件都在其操作中发挥着作用,并决定了它可以执行的任务类型。因此,深入了解这些零件将是选择正确零件的第一步。 工业机器人 满足您的需求。虽然有很多部分需要考虑,但从关键部分开始也许会有所帮助;机器人操纵器。
什么是机器人操纵?
A 机器人 是一种经过编程可以自动执行可预测的特定任务的机器。为此,它必须处理物体并通过焊接或钻孔等操作移动它们或撞击它们。这种对物体执行的处理或程序被称为机器人操作。因此,这个定义为我们提供了定义机器人操纵器的背景。
机器人操纵器是连接到机器人身体的类似手臂的结构,用于执行任务。没有机械手的机器人就相当于一个人双手被绑在背后执行任务,这是不可行的。事实上,正是由于这个原因,机器人操纵器也被称为机器人手臂。
机器人机械手由什么组成?
资料来源:川崎重工
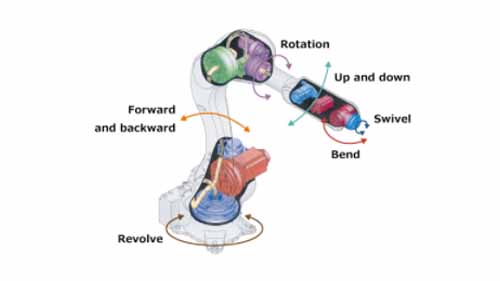
机器人机械手由一系列融合在其内部结构的关节和连杆组成。从外部看,机器人机械手的手臂似乎只是安装在机器人上。然而,一系列关节和连杆深入机器人体内,将它们连接在一起。这确保了机器人和机械手能够以协调流畅的运动协同工作。
连杆是合并机器人不同部分的刚性组件。虽然它们的刚性提供了坚固的结构,但这将使机器人部件在任务期间难以移动。因此,在连杆上添加了接头以提高灵活性。关节是可移动的部件,可以相互滑动以方便 线性、旋转或公转运动 机器人零件。它们的构造和工作方式与人类的肘部或膝盖相同。
不同机器人中的机器人机械手
资料来源:www.brainkart.com
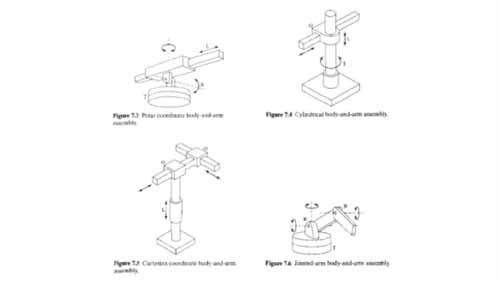
机器人机械臂的关节类型和数量决定了其自由度、工作范围的形状以及应用方式。这反过来决定了机器人的分类方式。为了便于说明,让我们检查不同类型的机器人及其机器人操纵器的结构。
笛卡尔机器人——其机械手通过3个相互垂直的棱柱关节连接,仅提供线性滑动运动。因此,笛卡尔机器人被归类为3轴机器人,并具有几何工作范围。
极地机器人——极地机器人的手臂和身体通过旋转关节连接。这种关节可以实现圆周运动,使极地机器人手臂能够在极几何系统中的三个轴内移动。
圆柱形机器人——圆柱形机器人手臂通过底部的旋转关节和允许其沿垂直轴移动的线性关节进行操作。这些关节的设置允许机械手伸长和收缩,但其工作范围仍然局限于一个较小的圆柱形。
SCARA机器人 – SCARA 机器人中的关节是旋转的,有助于其沿 XY 轴移动,同时在 Z 轴上保持刚性。由于关节是水平面,SCARA机器人具有半圆形的宽工作范围。
关节式机器人关节型机器人拥有所有机器人中最灵活的机械手。机械手的手臂通过旋转关节与机器人本体连接,而手臂的肘部和其他部件则通过旋转关节连接。旋转关节使手臂能够滚动、俯仰和偏航,从而构成一个六轴机器人。
机器人机械手的应用
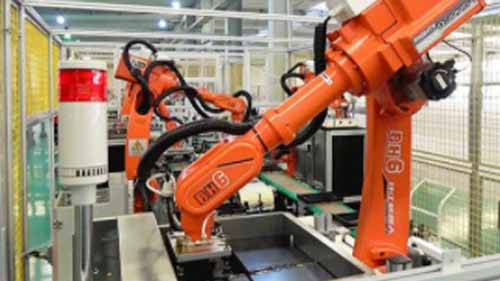
各种机器人操纵器的灵活性可用于实现不同行业流程的自动化。此类应用的示例包括:
机器人手术——在此应用中,关节型机器人操作器配备手术器械作为末端执行器。它由外科医生远程控制,执行手术操作。
取放 – 这是一种常见的工业应用,其中机器人操纵器用于重复的拾取和放置任务,例如包装货物。
PCB组装 – 在这种情况下,机器人操纵器取代人类工人的手,以高精度和高速度在 PCB 板上组装微型零件。
结语
可以肯定地说,机器人操纵器在机器人学中的意义不仅仅是功能。它进一步定义了机器人的结构以及如何应用。来自信誉良好的优质机械手 机械臂制造商 因此,对于任何涉足机器人领域的人来说,这都是一项值得投资的投资。