
拟建的管架夹具应通过完整的搬运试验,而不仅仅是牢固地夹持未焊接的组件。试验应包括:定位零件、闭合夹具、检查焊枪的进出路径,并验证焊接好的框架可以松开和拆卸。这些步骤会暴露出不同的问题;增加夹紧力并不能解决焊枪堵塞或成品零件被卡住的问题。
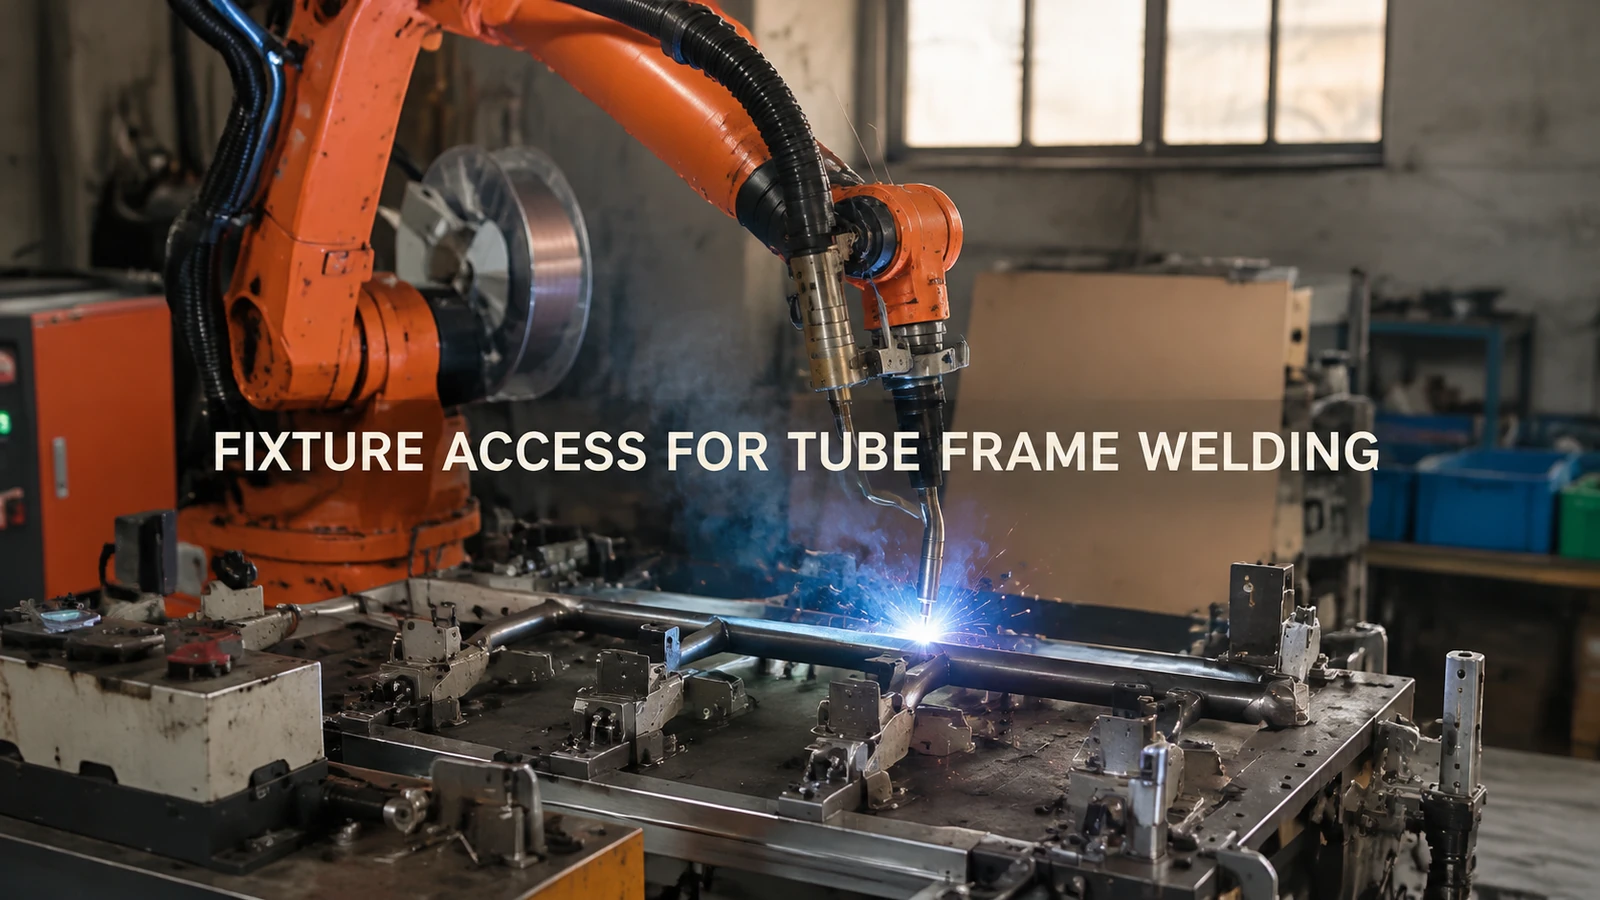
该应用展示了一台橙色工业机器人在水平夹具中焊接弯管框架和板材组件。框架、板材和定位硬件之间的关系使得在确定工装之前,如何进行便捷的访问设计成为一个重要的考量因素。
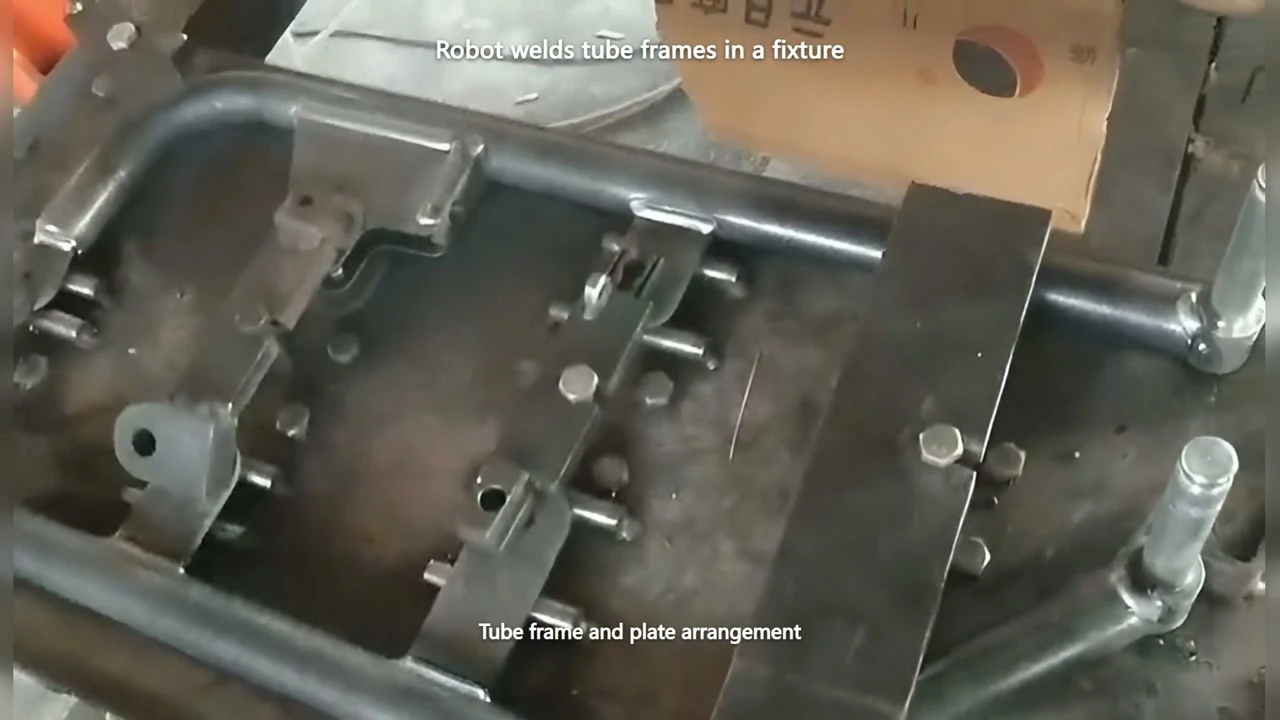
弯管框架、板材组件和定位硬件的特写镜头。视频 01:09。
一个夹子固定住管子,但遮住了接头。
定位挡块或夹具可以靠近板管接头放置,因为那里便于固定部件。同样的部件也可能占据焊枪的接近空间。从上方可见的接头未必能以所需的焊接角度进行焊接。
对于样品夹具,请在实际组件上标记所需的连接点,并关闭焊接过程中需要关闭的所有夹具。沿着预定的进给路径、焊接路径和退焊路径,检查整个工具本体、腕部和电缆的走线。如果夹具处于打开状态,则无法发现机器人将会遇到的障碍物。
如果无法进行操作,请检查夹具触点的位置、从其他方向接近或改变组件的支撑方式。每次更改后,请重新检查位置和固定情况。如果零件不再可靠地就位,即使移除夹具使焊枪能够安装,也并非彻底的解决方案。
只有操作员强行将零件装入才能装好。
另一种故障可能出现在焊接之前:部件可以抵靠某些定位器,但需要用力才能到达其他定位器。在拟定的试验中,首先观察允许进入的部件的就位情况,然后观察每个夹具闭合时发生的变化。夹具可能会将管材或板材从基准面拉开,而不仅仅是固定已就位的部件。
使用涵盖允许的来料偏差范围的代表性零件,并记录它们与夹具的接触位置。如果问题出现在某个零件偏差处,则检查该零件的加工准备或几何形状;如果问题出现在同一夹具接触点处,则检查定位装置。这种对比有助于避免因装配不一致而反复更改机器人路径。
夹具约束也会影响焊接运动。合适的平衡点取决于工件和工艺;更大的约束力并不能保证消除变形。在样品试验中,应始终考虑成品的要求,而不要仅仅因为工件在夹紧状态下看起来正确就接受它。
松散的部件可以装载,但焊接框架无法离开。
在连接之前,可以将单独的管材和板材放置在定位销或支撑支架周围。连接后,组件可能无法再沿原加载路径反向移动。成品框架可能包含固定部件,或者突出的板材可能阻碍吊装方向。
在最终确定夹具之前,先完整地模拟连接后的几何形状,并通过预定的开口进行释放和拆卸演练。检查夹具的摆动幅度、销钉的拔出情况(如有配备)以及框架移动时板材的间隙。然后在约定的操作条件下,使用焊接样品重复拆卸过程。
如果上述方法无效,可以考虑使用回缩定位器、改变分型方向或更改装载方式。这些都是需要测试的选项,并非假定已存在于拍摄夹具中的功能。任何更改都必须确保闭合时仍能保持所需的定位。
给试验设定一个明确的终点线
要求提供完整的装载、定位、夹紧、焊接、释放和卸载顺序的证据,并结合实际装配过程进行验证。记录障碍物或装配问题的实际位置,并故意改变该特征,然后重复受影响的步骤。仅凭机器人平稳的卸载路径不足以做出最终的工装选择。
全画幅照片或图纸、板材位置以及预期装载动作的短片可以开始 EVST 讨论。 讨论赛程安排和机器人比赛 在合适的夹具位置变成昂贵的安装难题之前。