
Yerinde Robotik Kaynak: Zemin, Bloklama, Kablo
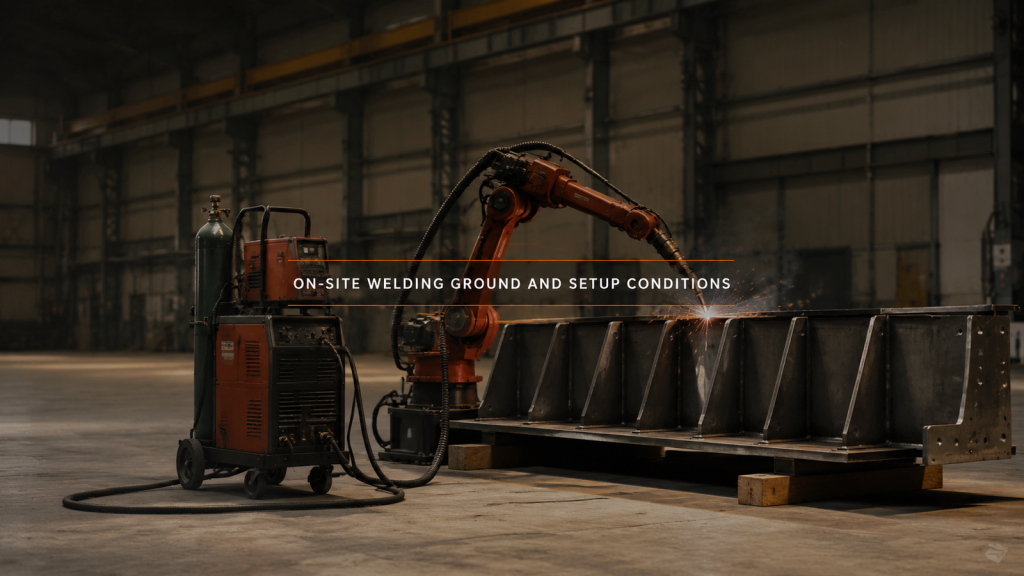
Parça kaldırılamadığında, kaynak ünitesi parçaya doğru hareket eder ve zemin, destek blokları ve uzatma kablosu hazırlık aşaması haline gelir.
Kaynak Makinesi mi Yoksa Robot mu: Ürün Yerleşti mi?
Kaynak makinesi mi yoksa robot mu kullanılacağı, ürünün ne kadar yerleşik olduğuna bağlıdır: her bir düzenlemenin ne içerdiği ve değişiklik maliyetlerinin ne olduğu.
Fan Üretim Otomasyonunun Yeniden Düzenlenmesi: Önce Kısıtlamalar
Bir fan üretim otomasyonu iyileştirme projesi, bir istasyonla değil, bir zincirle karşı karşıyadır. Herhangi bir robot seçmeden önce kısıtlamaları listeleyin.
Ön Üretim Otomasyonu: Teslimat Maliyeti
Ön üretim otomasyonunda, haddeleme, şekillendirme ve kaynak işlemlerinin her biri kendi başına iyi bir şekilde otomatikleştirilebilir. Üretimi belirleyen şey, bu işlemler arasındaki geçiş sürecidir.
Robotik Kafa Kesimi: Yol, Konum ve Kenar
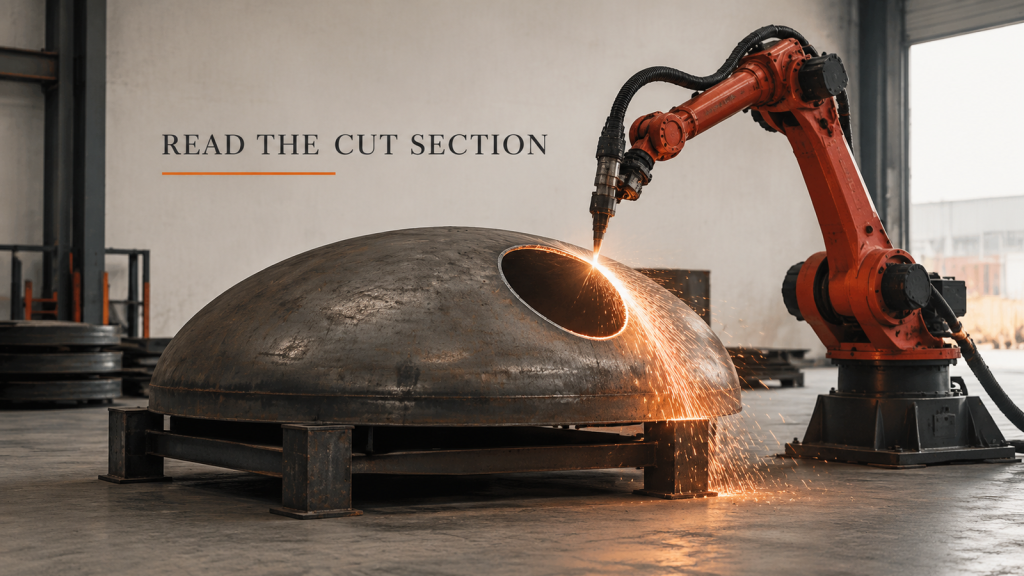
Robotik kesme kafası, kavisli bir yüzeyde kapalı bir yol oluşturur. Yolu ve torç açısını birlikte planlayın, ardından kesim kenarını değerlendirin.
SCARA Robotu mu Yoksa Altı Eksenli Sistem mi: Hareket Seçimi Size Kalsın
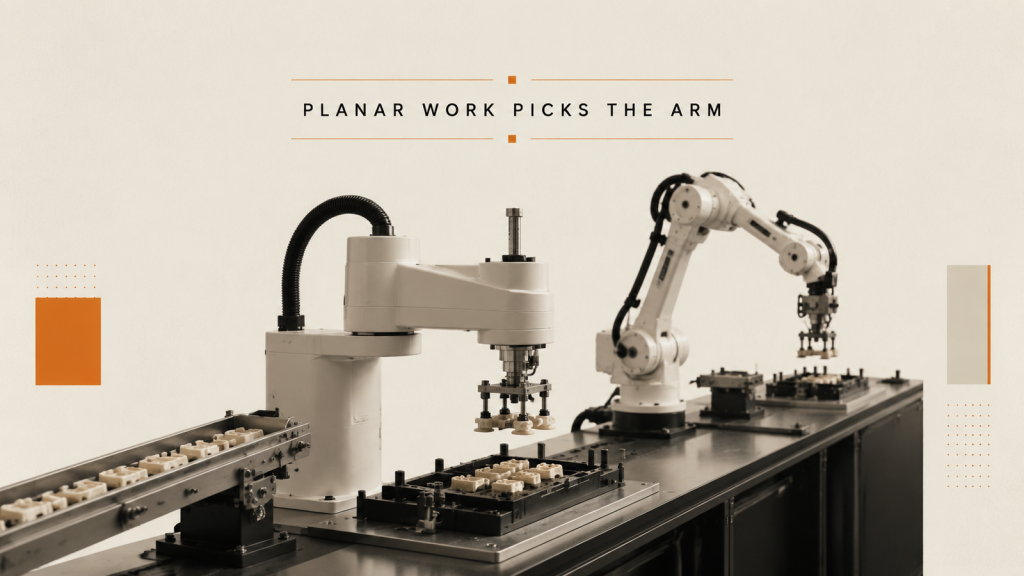
Küçük parça montajı için SCARA robotu veya altı eksenli kol seçimi, katalogdaki eksen sayısıyla değil, her adımın hareketiyle başlar.
Robot Yükü: Tutucu Neden Bu Yükün İçinde Yer Alıyor?
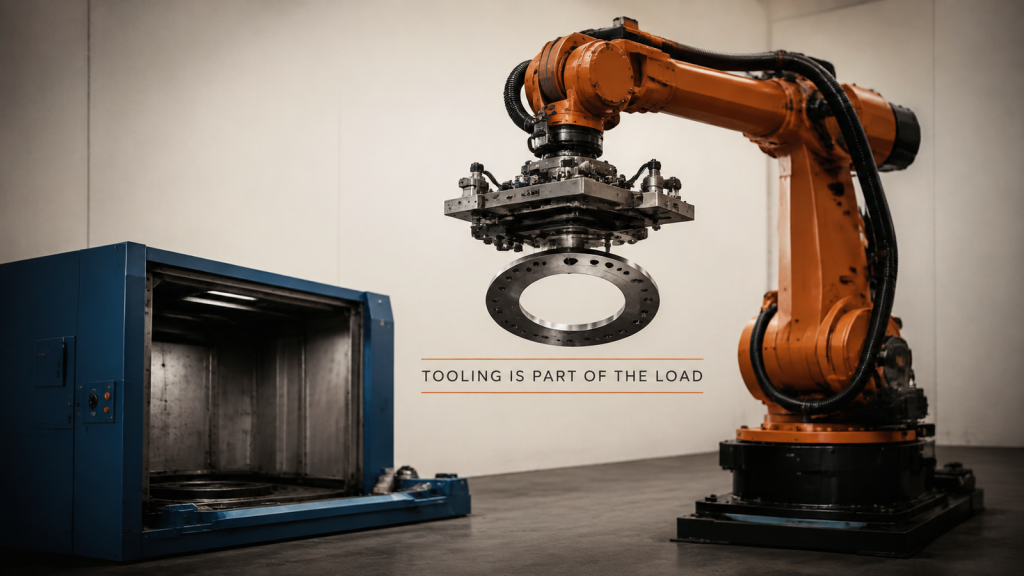
Robotun taşıdığı yük, bilek flanşı ile kütle merkezi arasındaki gerçek mesafede, hem takımı hem de parçayı birlikte kapsamalıdır.
Kaynak Kabulü: Görünüm Görünür, Derinlik Belirgin Değil
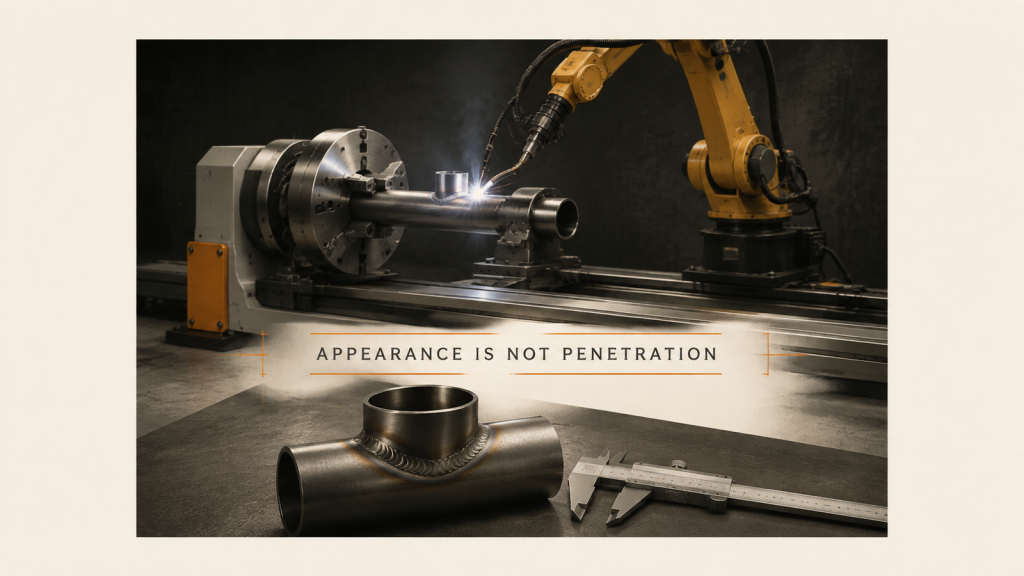
Görünüm ve penetrasyon tek bir madde olarak yazıldığında kaynak kabulü başarısız olur. Hat tarafı kontrolünü prosedür testinden ayırın.
Cobot Reach: Hem Alma Hem de Montaj Noktası
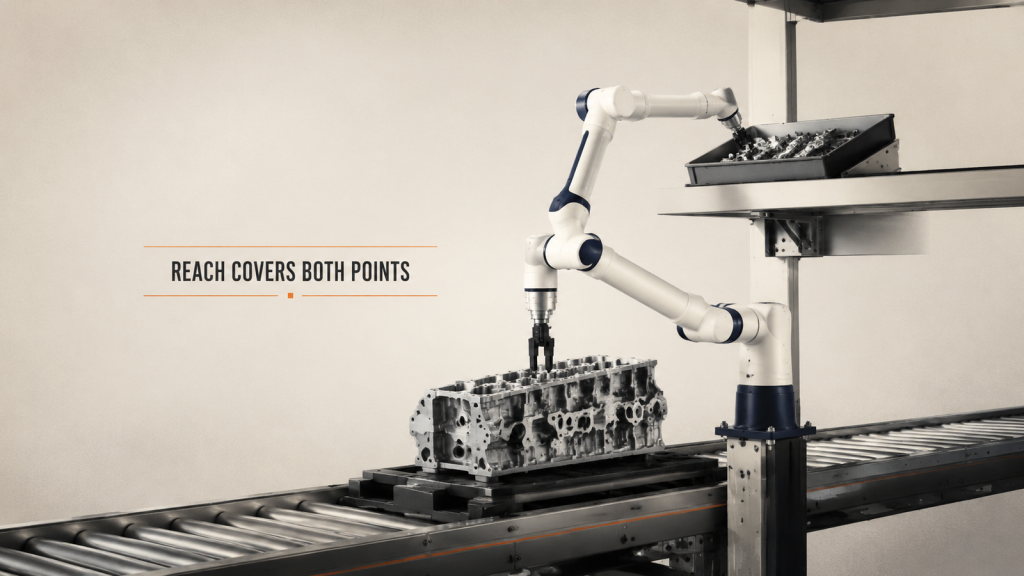
Kobotun erişim mesafesi tek bir düz çizgi mesafesi değildir. Her çalışma noktası, alet uzunluğu, duruş payı ve insan geçiş mesafesi aynı kontrole tabidir.
Mobil Kaynak: Büyük Parçalar İçin Çalışma Pozisyonlarını Planlayın
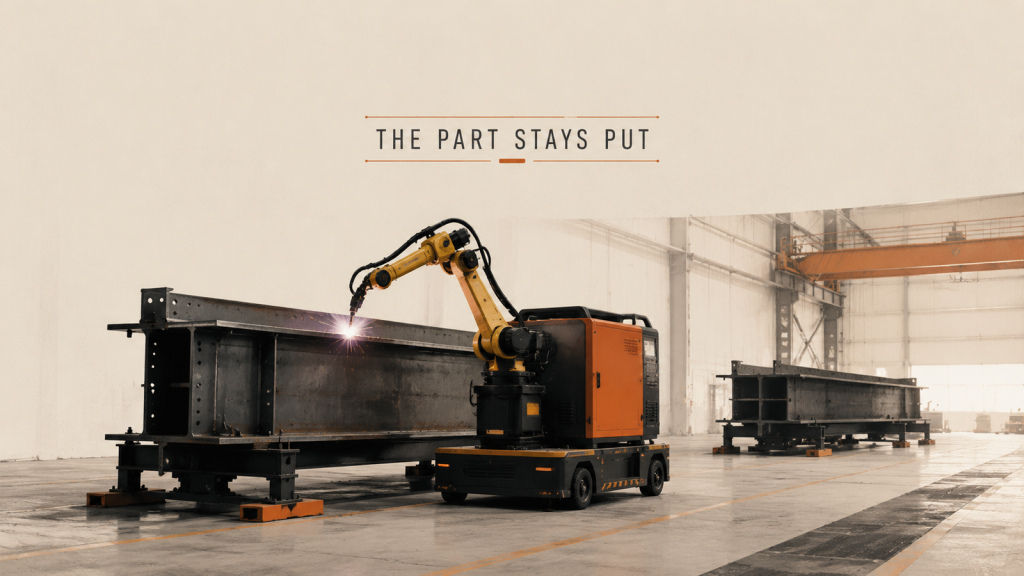
Bir parça kaldırılamayacak kadar büyük olduğunda, mobil kaynak ekipmanı bunun yerine hareket ettirilir. Park pozisyonu ve referans noktası kurtarma, planlama birimi haline gelir.
Makine Bakımı: Bir Robotun Birden Çok Makineye Hizmet Etmesi
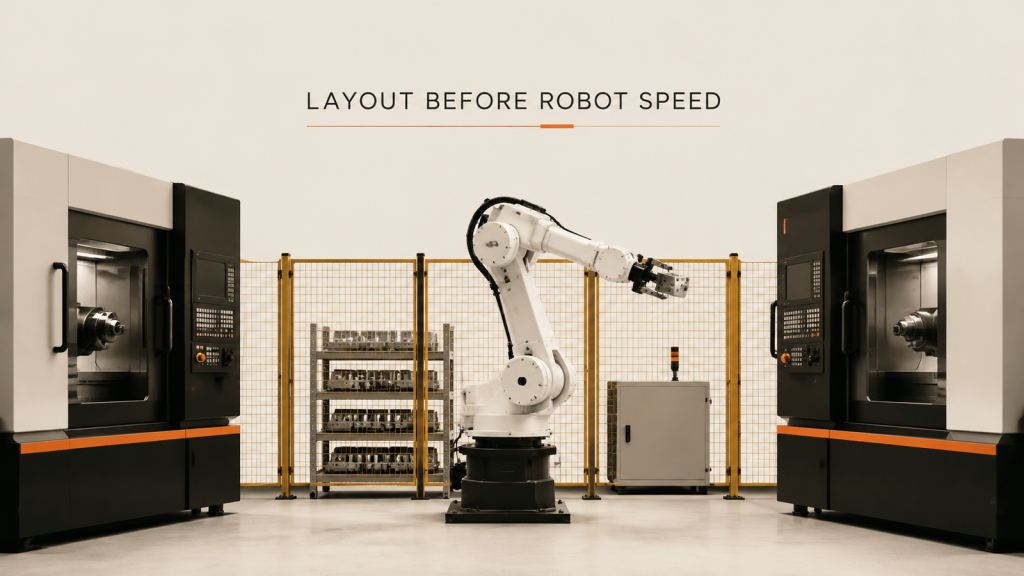
Tek bir robot ve birden fazla makineyle yapılan makine bakımında, kol hızından çok daha önce erişim mesafesi, bekleme süresi ve çitlerle çevrili erişim durumu belirler.
İnce Sac Kaynağı: Deformasyon Sıkıştırma Noktasında Başlar
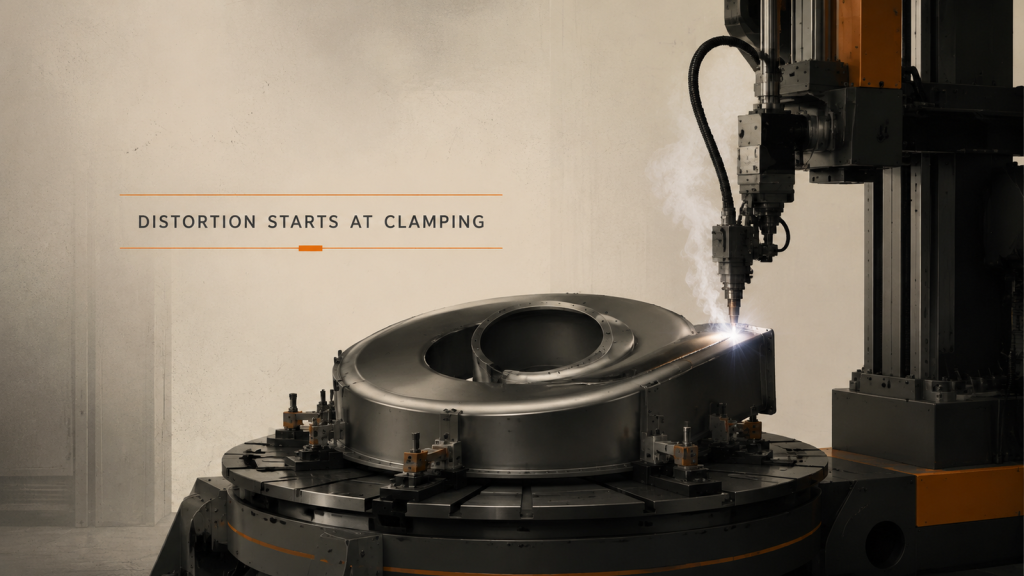
İnce sac kaynak işlemlerinde, deformasyon kaynak kusurlarından daha fazla yeniden işleme neden olur. Sıkıştırma pozisyonları ve kaynak sırası nihai şekli belirler.