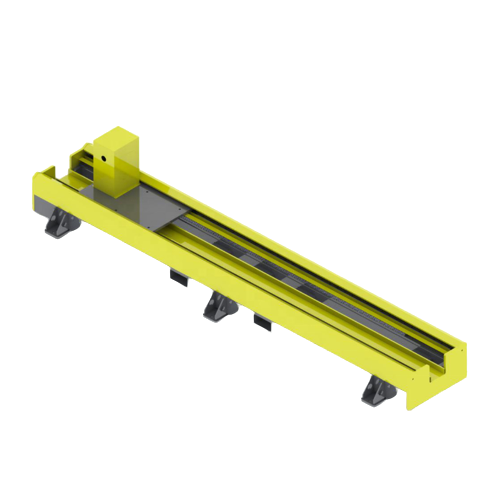
Siparişe göre üretilen doğrusal hareket sistemleri

Robot Rayı – 7. Eksen Robot Transfer Üniteleri (RTU)

Robotunuzun çalışma alanını makineler, istasyonlar veya uzun iş parçaları genelinde genişletin. EVST, robotunuzun hareketine, yüküne, çalışma döngüsüne, çevre ve saha koşullarına uygun zemin, havai ve kafes robot rayları tasarlar.

Her proje için özel olarak üretilmiştir. Zemin, gökyüzü ve kafes kiriş düzenleri 6,000 kg'a kadar nominal taşıma yüküne sahip, raylı sistem konfigürasyonları.

Ne olduğunu

Robotunuza koordineli bir doğrusal eksen ekleyin.

Robot rayı, endüstriyel bir robotu çalışma pozisyonları arasında taşıyan, motorlu doğrusal bir eksendir. 7. eksen Robot Transfer Ünitesi olarak da adlandırılan bu ünite, robotun çalışma alanını genişleterek tek bir robotun uzun parçalara, birden fazla makineye veya ayrı işlem istasyonlarına hizmet etmesini sağlar. Zemine monte edilen versiyonları ayrıca zemin rayı veya yer rayı olarak da bilinir.

Ürün ailesi

Çalışma hücresine uygun düzeni seçin.

Ray yapısı, mevcut zemin alanı, iş parçasına erişim, robot yönlendirmesi ve işlem yolu dikkate alınarak seçilir. Zemin, gökyüzü ve kafes sistemleri, robot, kurulu kütle ve proje koşullarına göre tasarlanır.

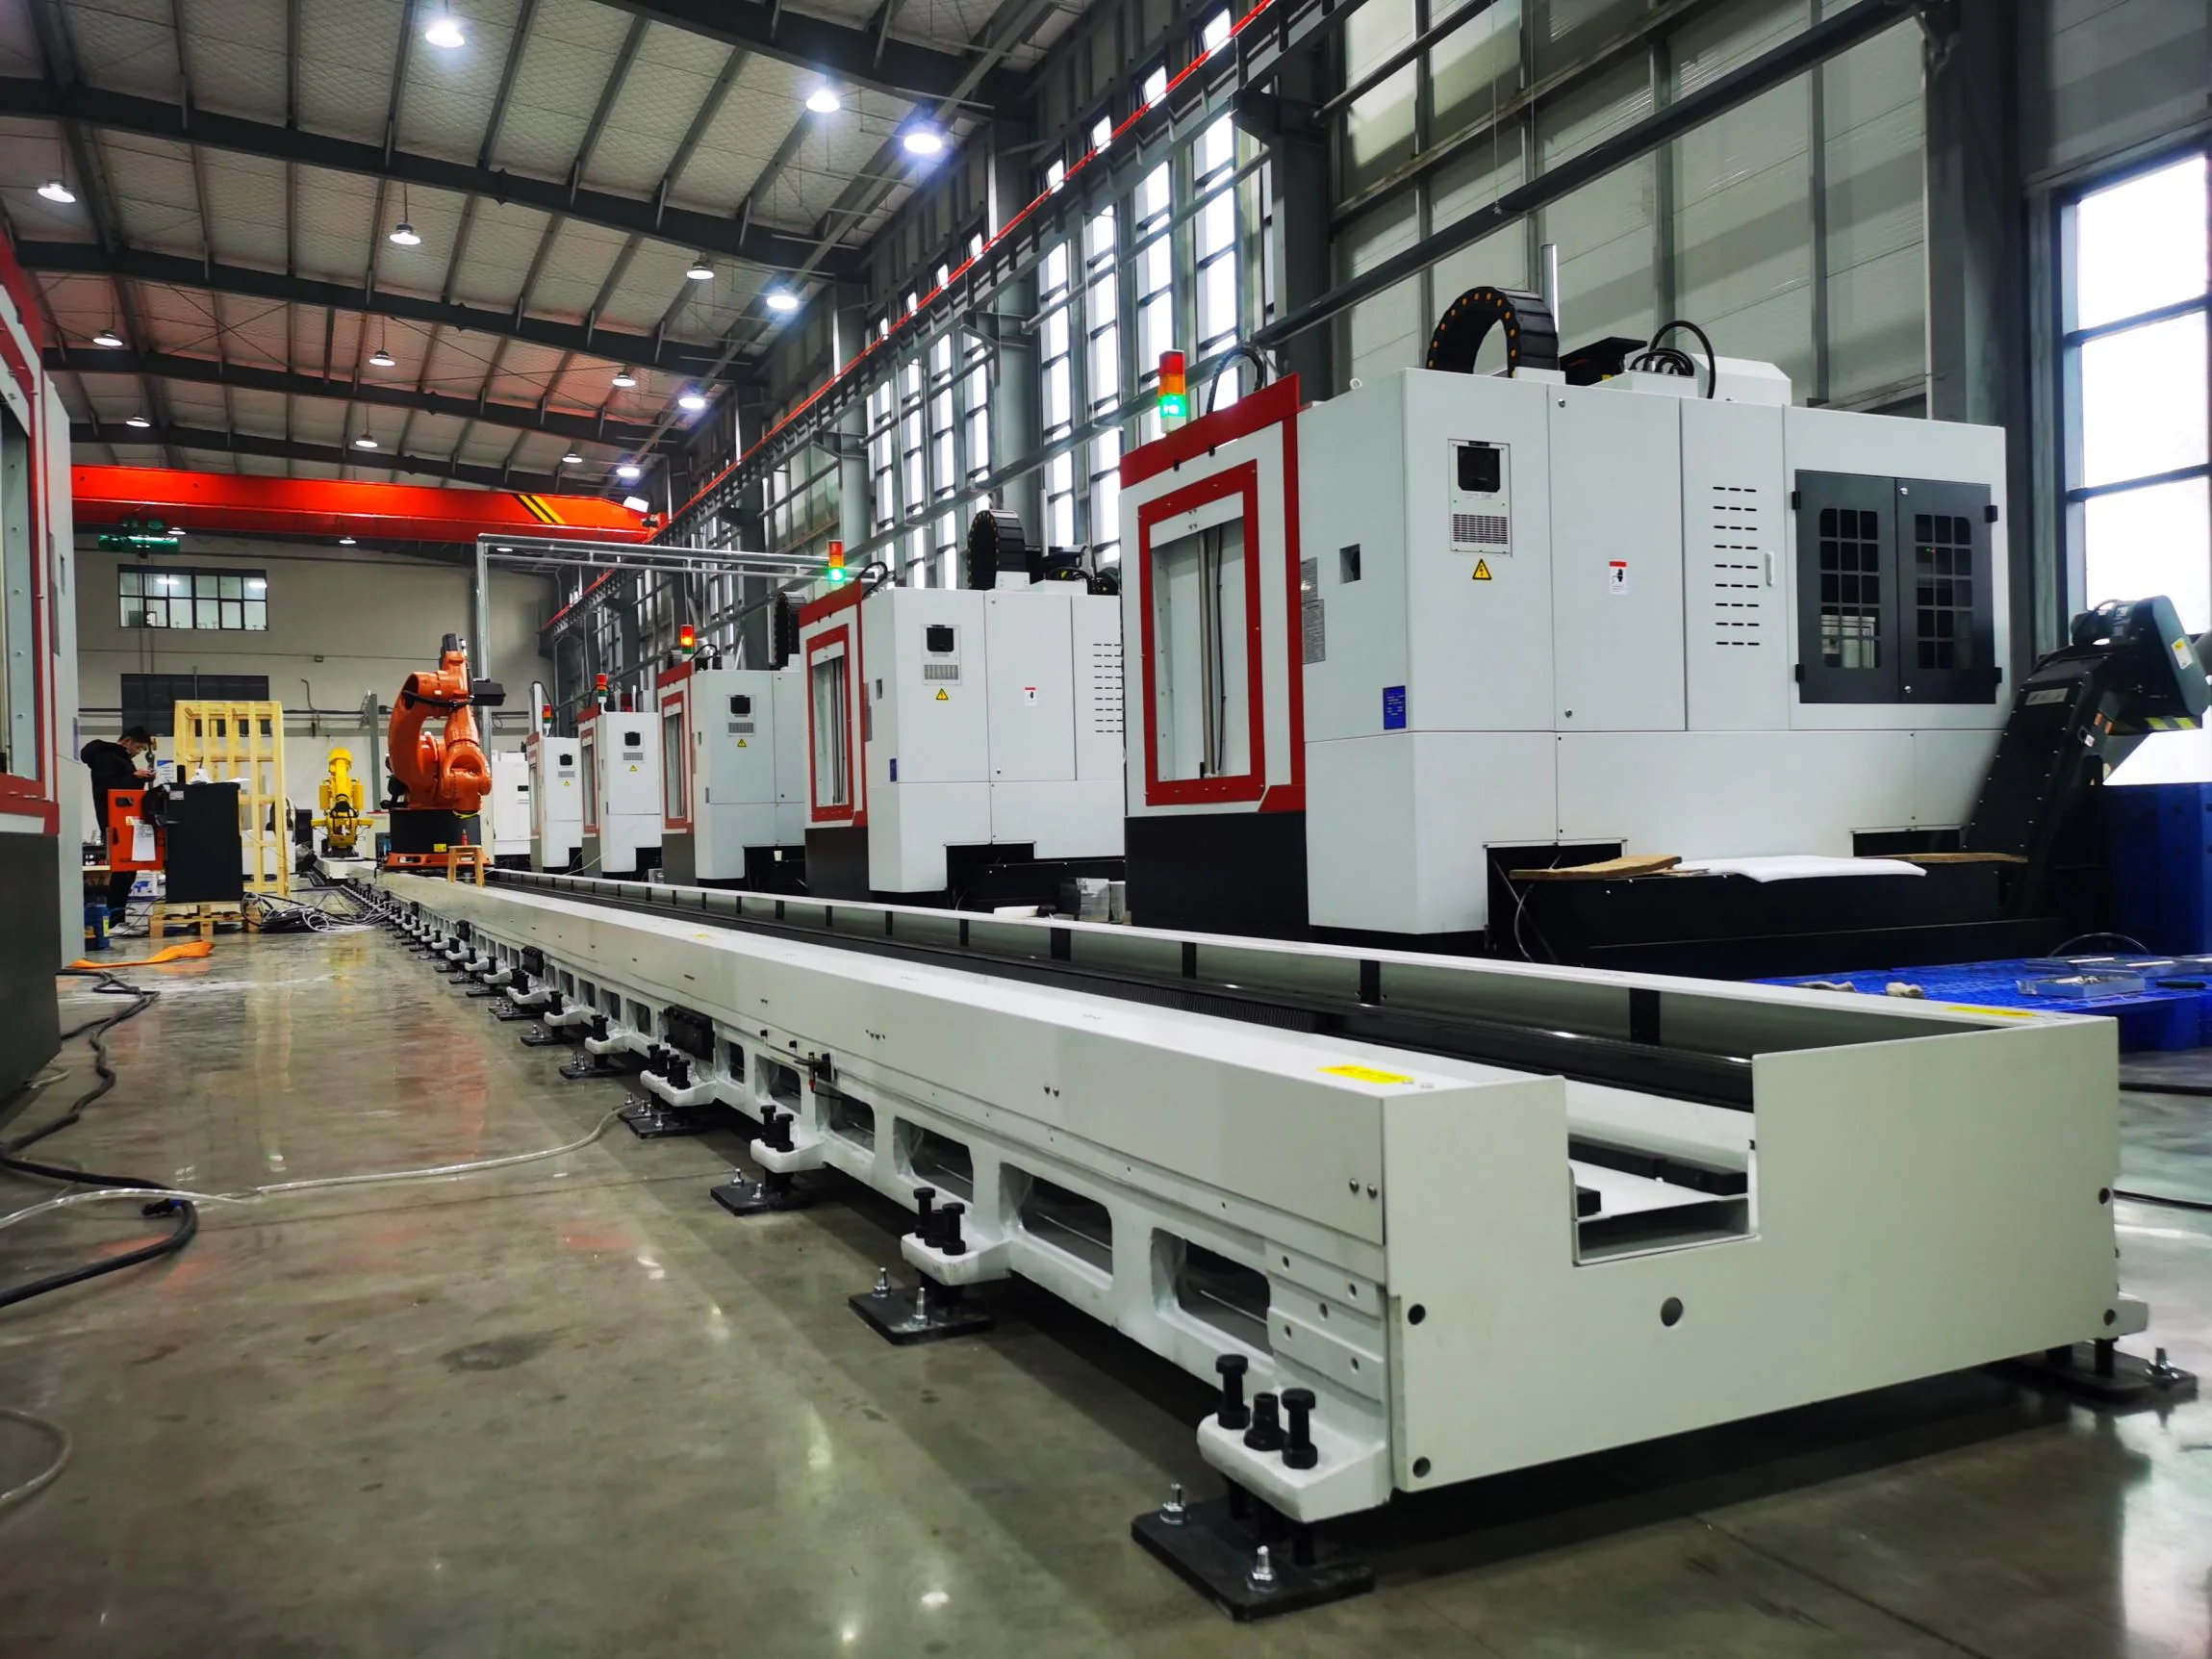
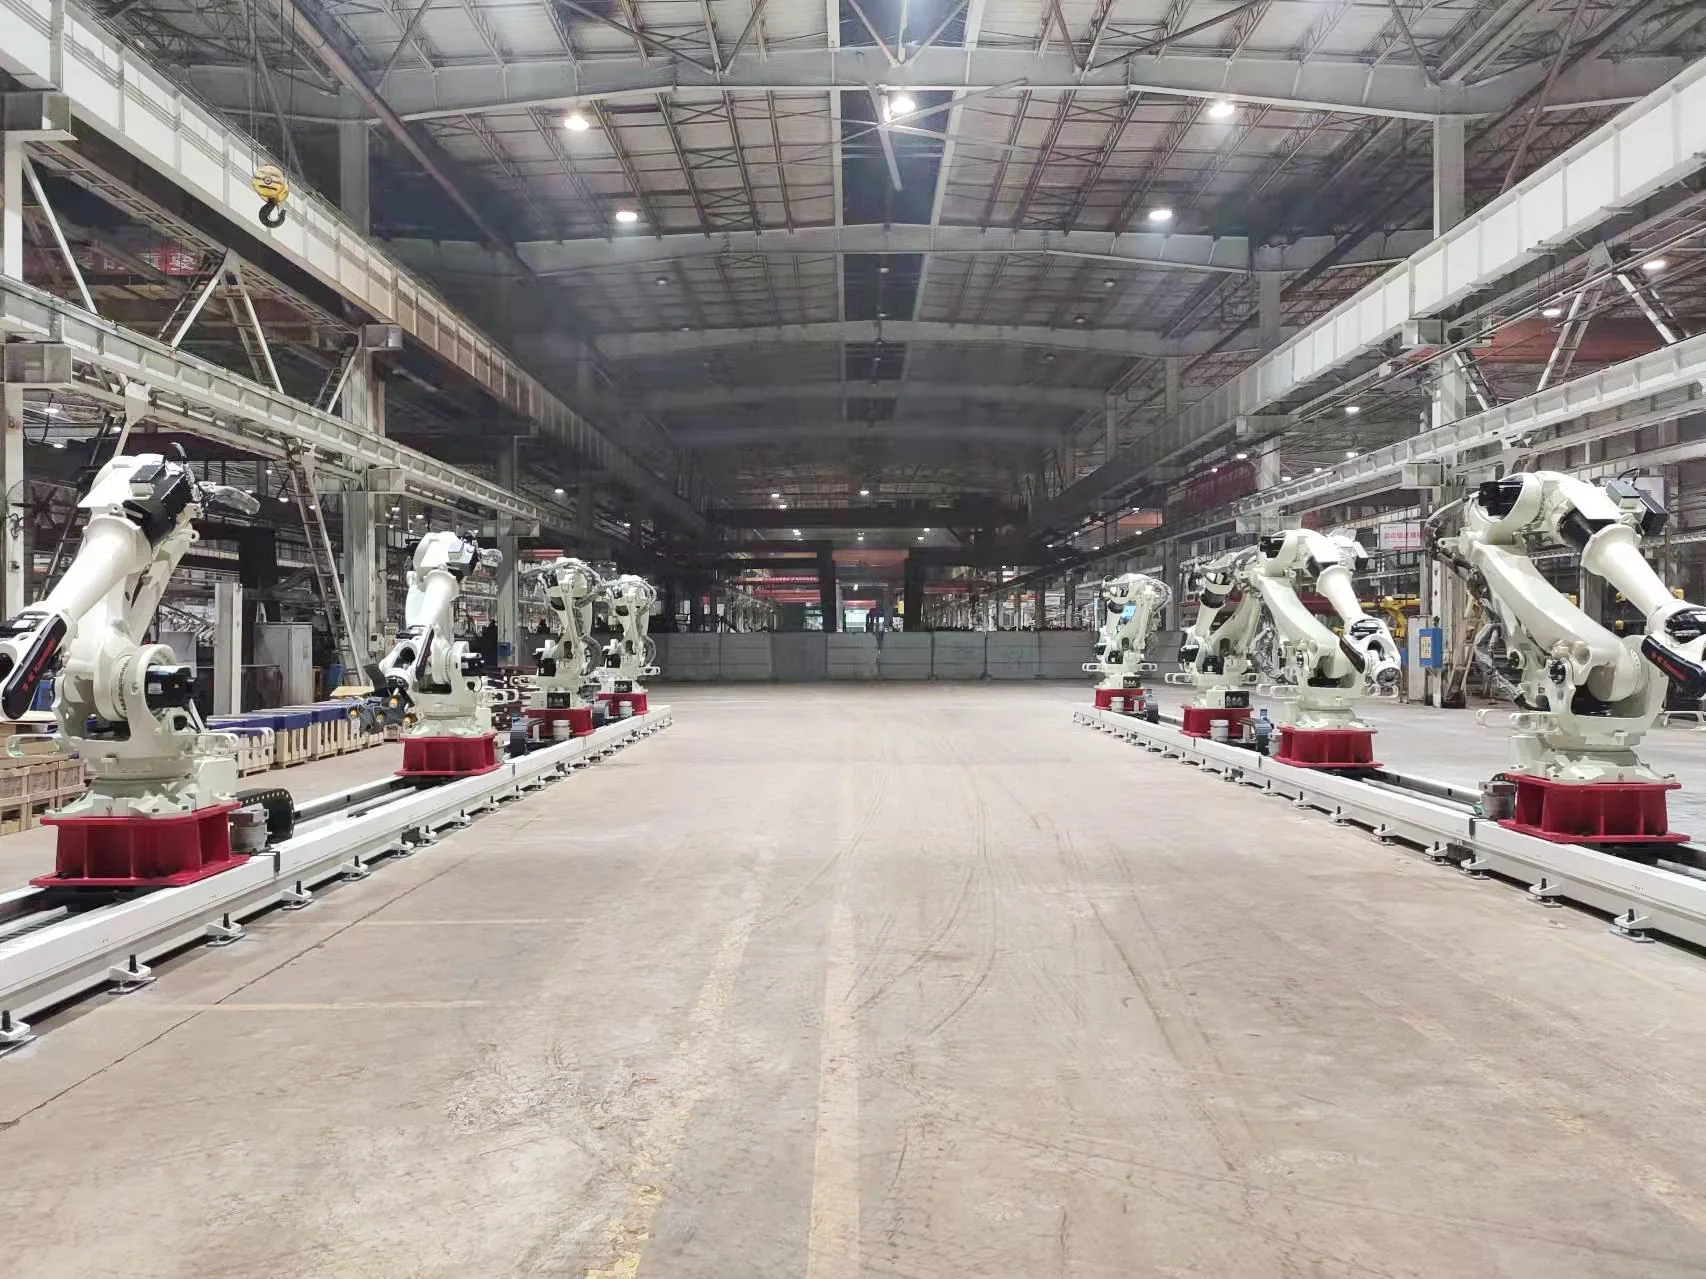
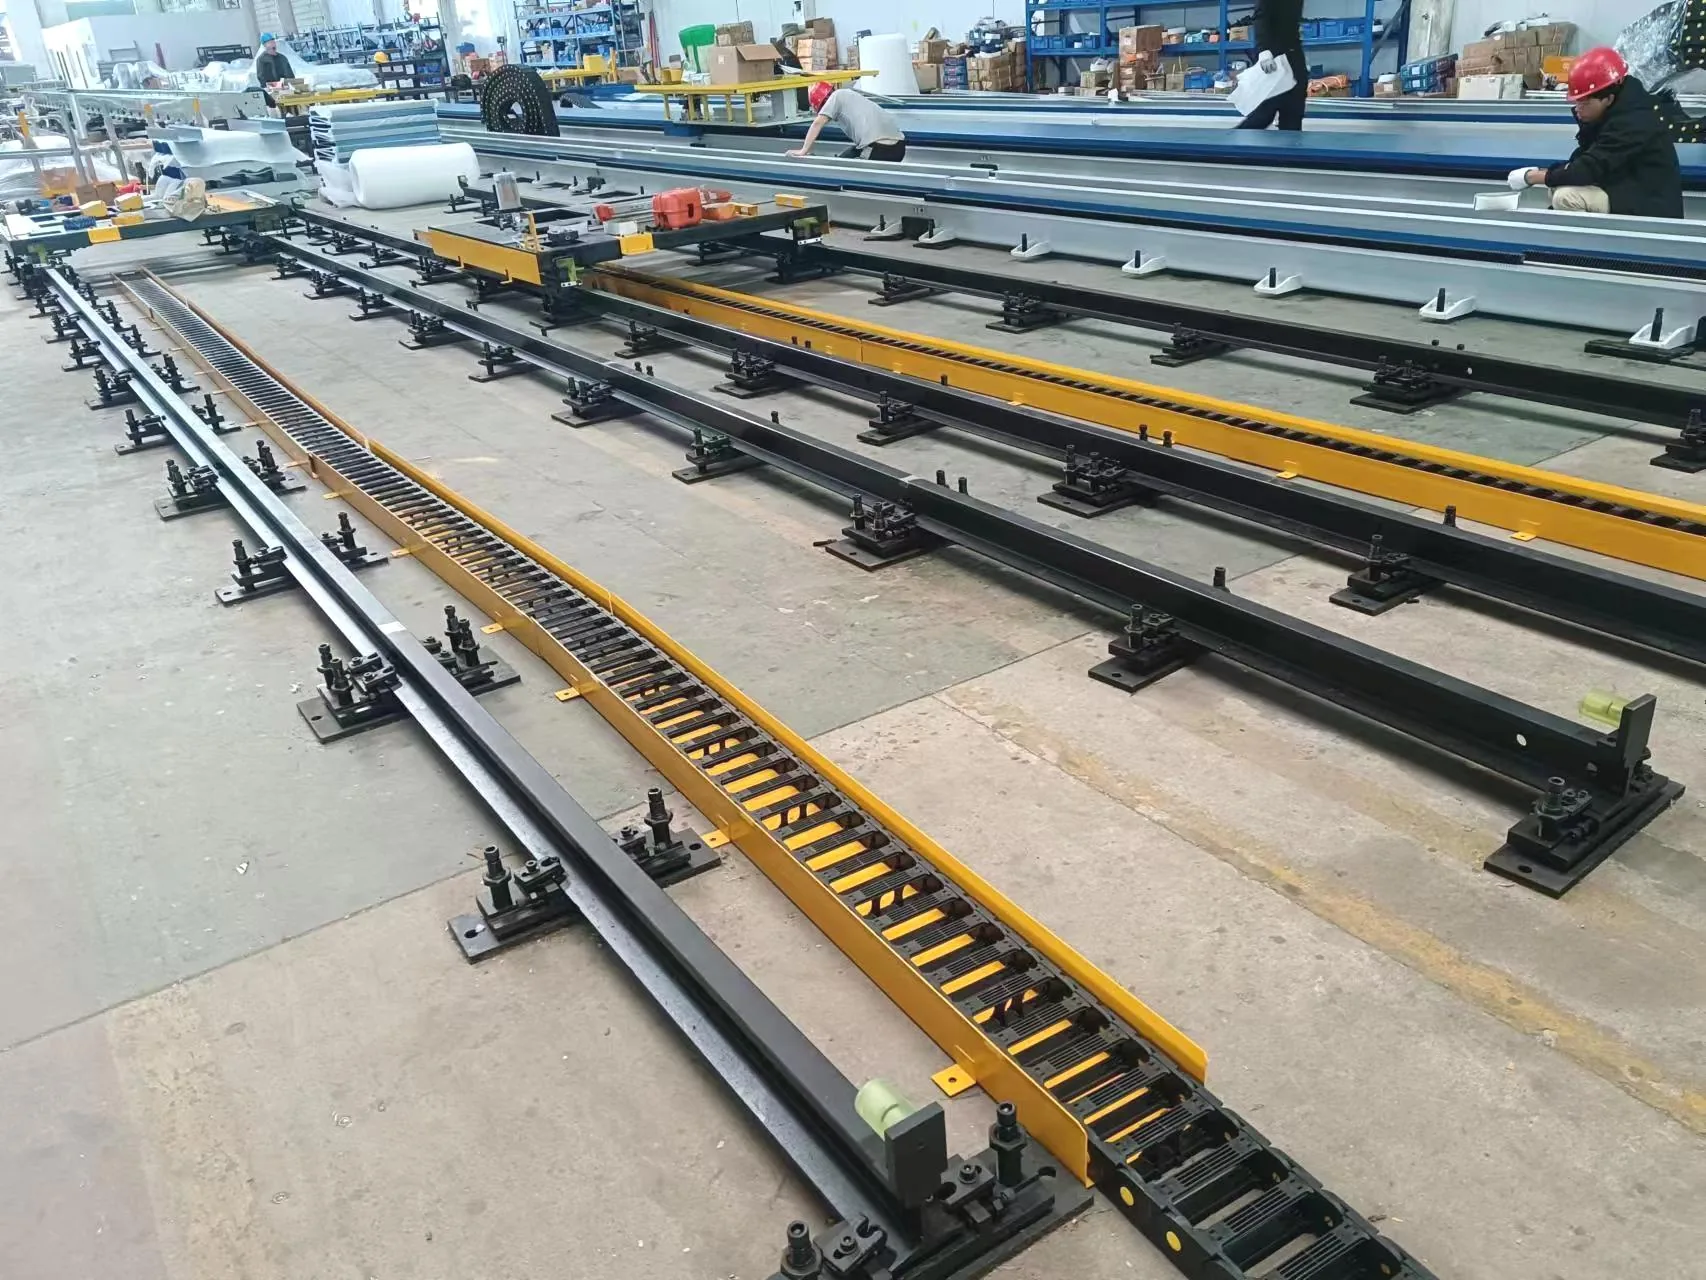
Atölyede yere monte edilmiş robot paletleri monte ediliyor.

Zemin rayı

Zemin Rayı (zemine monte edilmiş ray)

Robotun makineler, fikstürler veya uzun iş parçaları yanında hareket ettirilmesi için pratik bir yerleşim planı. Proje için taban yapısı, hareket ve koruma özellikleri belirtilmiştir.

Şu durumlarda tercih edin: Erişilebilir zemin seviyesinde servis ve makinelerin yanından doğrudan geçiş yolu önceliklerimiz arasındadır.
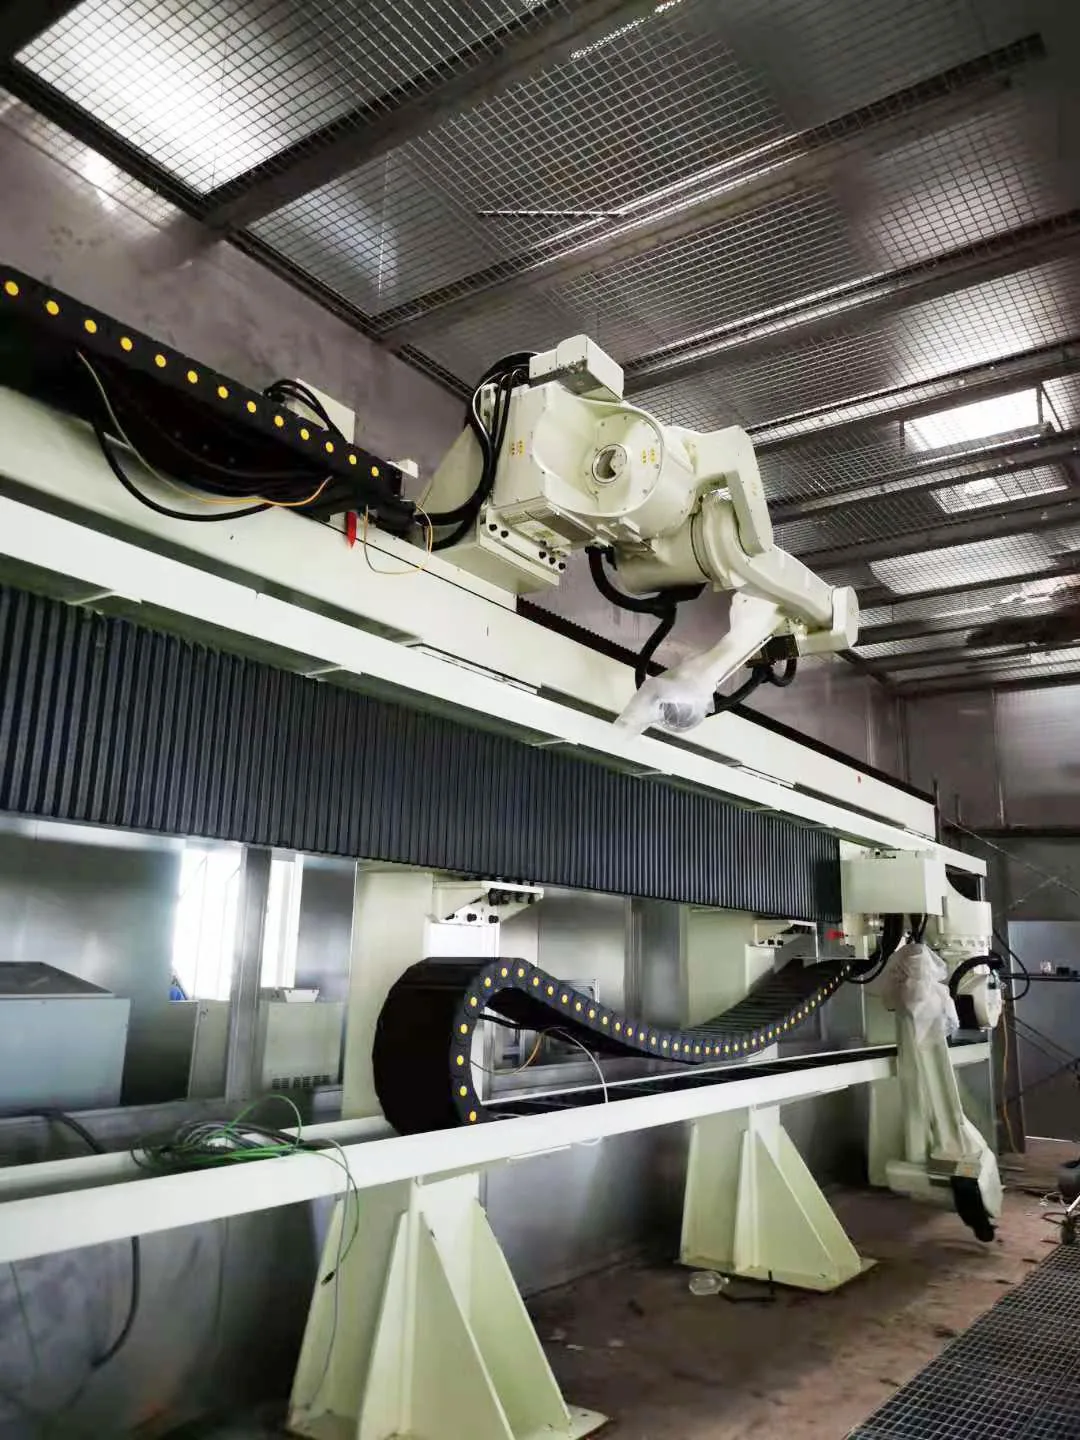
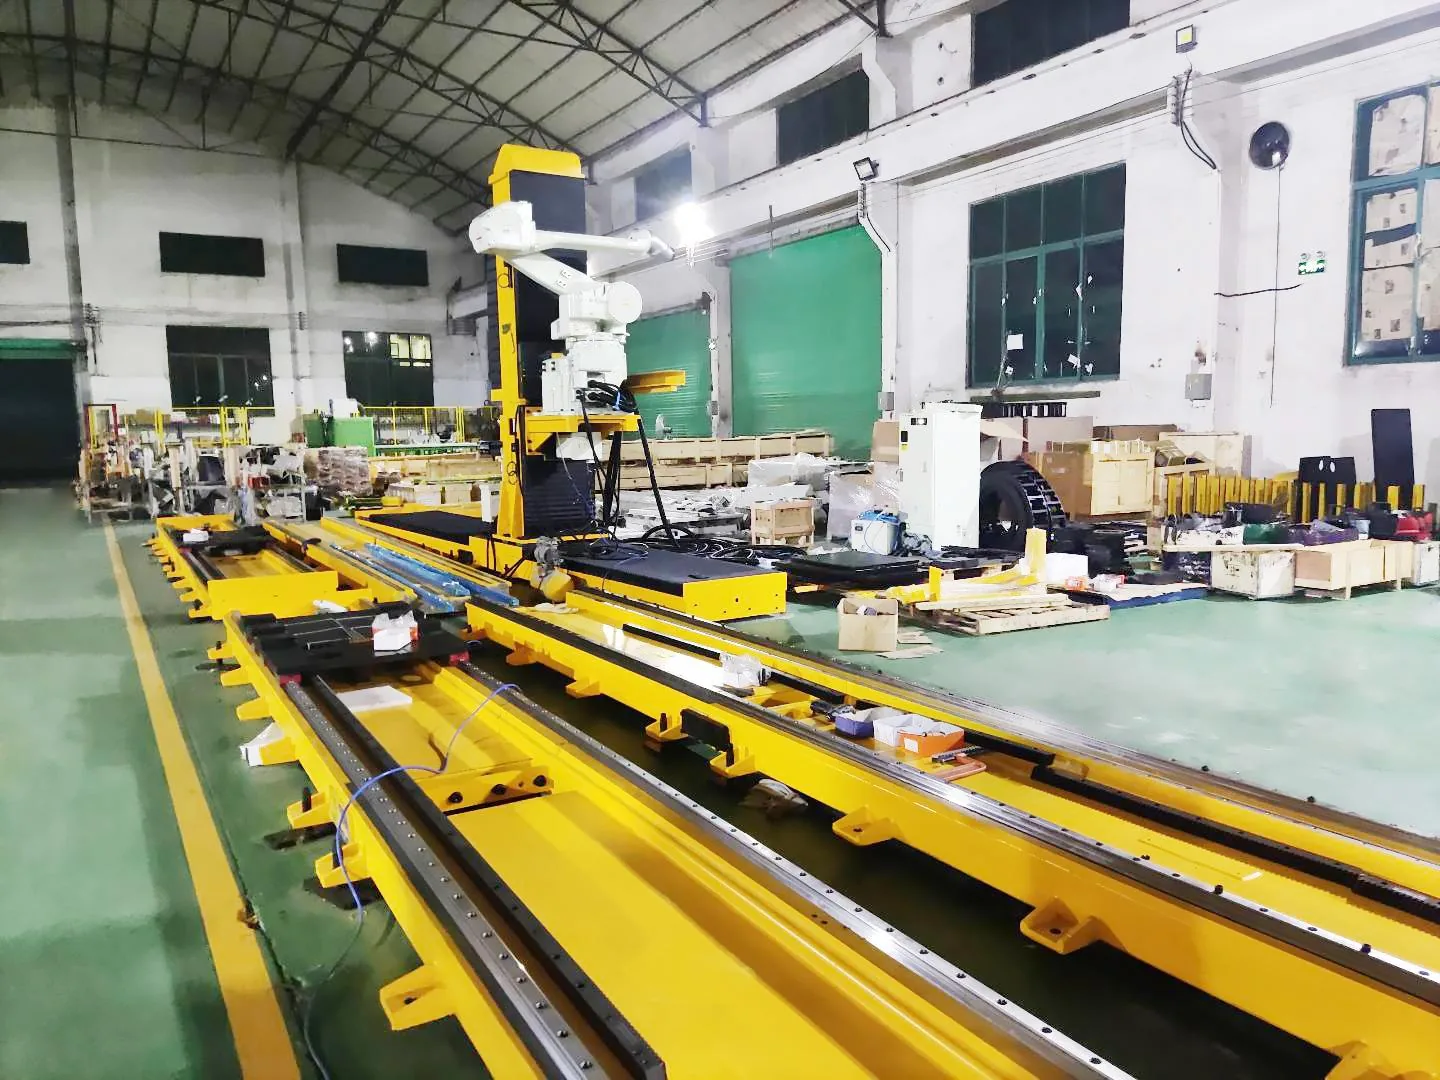
Çalışma alanının üzerinde bir robotu taşıyan yükseltilmiş robot rayı

Gökyüzü rayı

Havai Raylı Sistem (üstten/yükseltilmiş ray)

Robotu çalışma alanının üzerine taşıyarak zemine erişimi korur veya bir işleme yüksek bir açıdan yaklaşır. Yapı ve arayüzler hücre için özel olarak tasarlanmıştır.

Şu durumlarda tercih edin: Zemin alanını boşaltmak veya sürece yukarıdan yaklaşmak önemlidir.

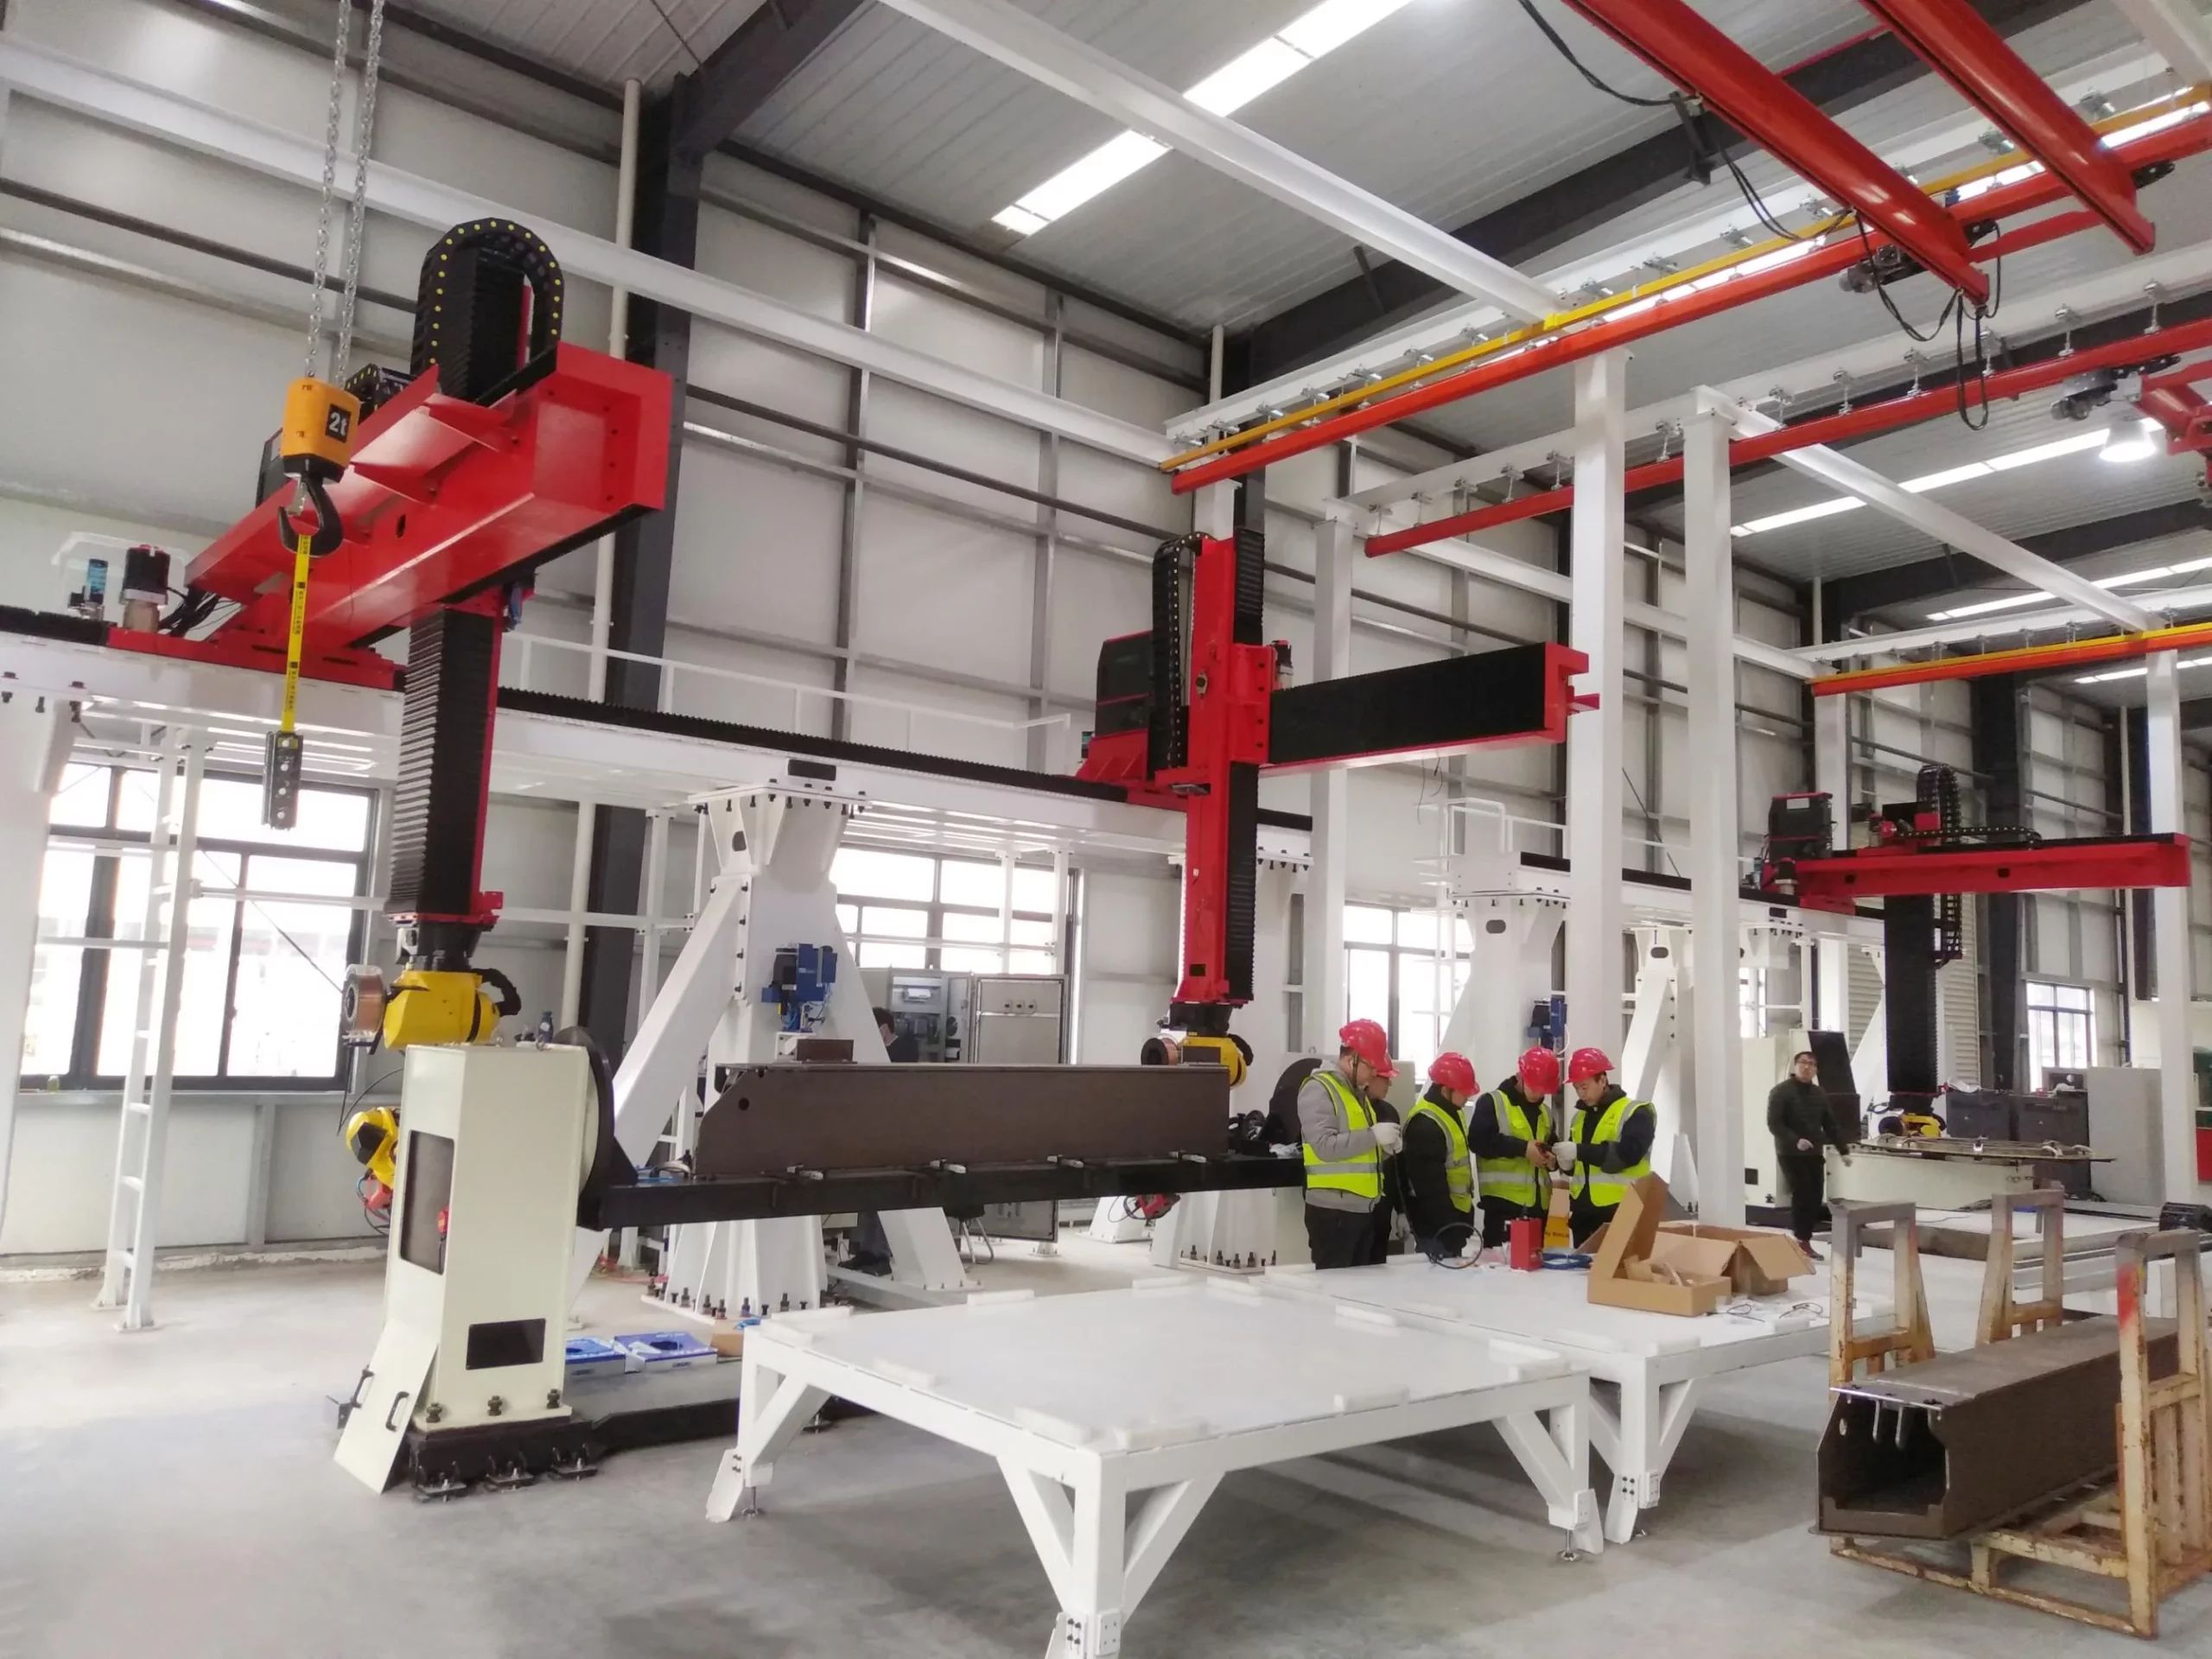
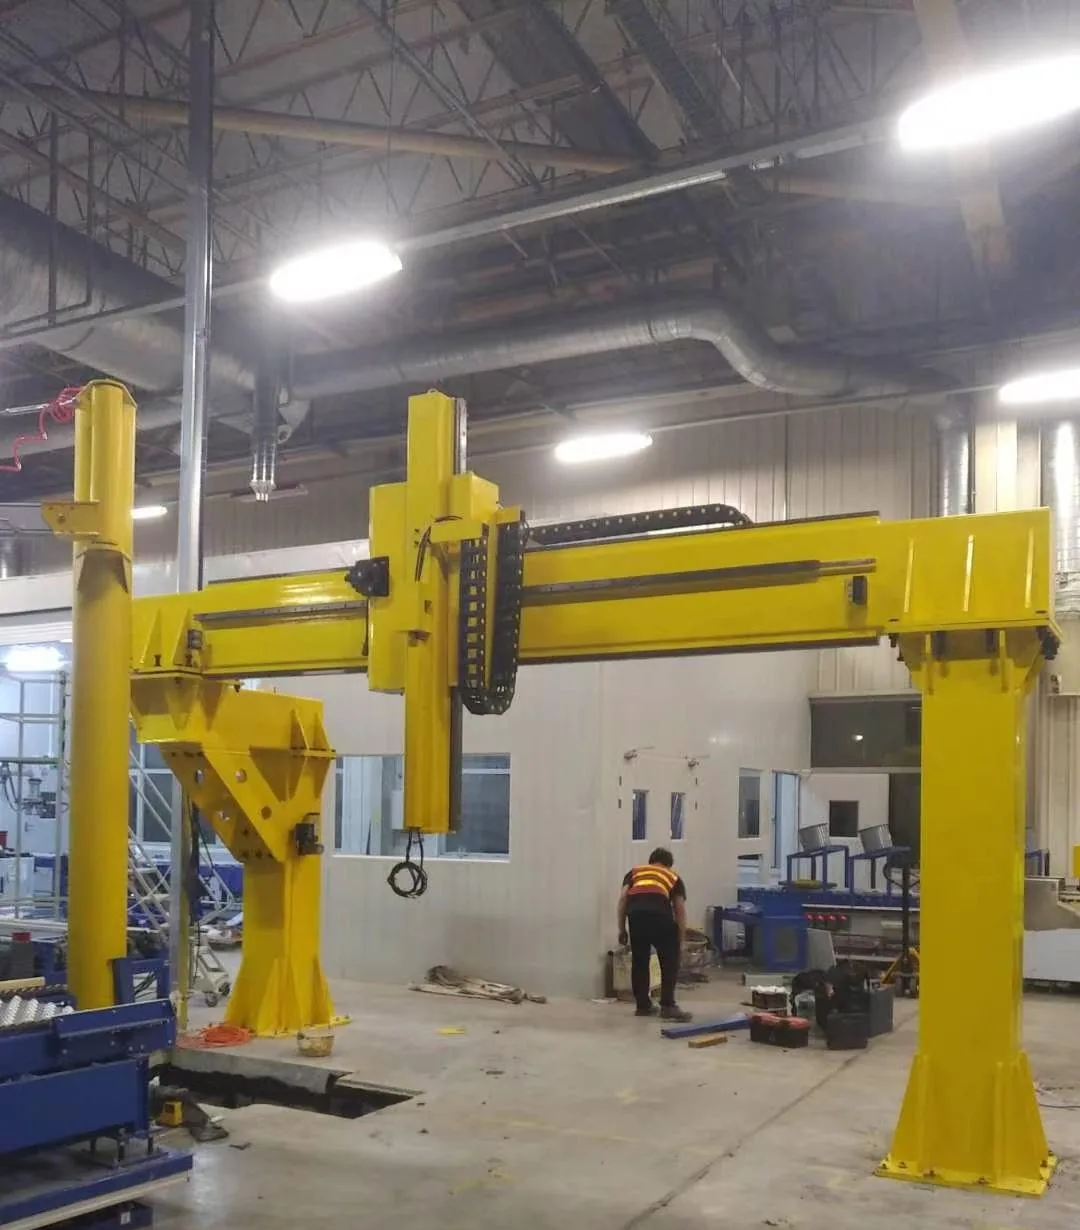
Atölyeye monte edilmiş kafes yapılı robot ray sistemi.

Kiriş rayı

Kafes ve Portal Sistemleri

Daha geniş çalışma alanları ve uygulamaya özel hareket düzenlemeleri için portal tarzı bir yapı. Açıklık, eksenler, arayüzler ve yapısal detaylar projeye özel olarak tasarlanır.

Şu durumlarda tercih edin: Tek bir zemin ekseni, birden fazla doğrusal eksende gerekli açıklığı veya koordineli hareketi kapsayamaz.

Seçim süreci

Çalışabilir bir yapılandırma için yedi giriş

Faydalı bir sorgulama için tamamlanmış bir spesifikasyona gerek yoktur. İşletme gereksinimleri ve mevcut saha bilgileriyle başlayın; daha sonra ray, monte edilecek kütleye göre boyutlandırılabilir.

Uygulama ve iş parçası

İşlem sürecini, parça boyutunu, istasyonları ve robotun işe nasıl yaklaşması gerektiğini açıklayın.

Robot ve kurulu kütle

Robotun marka/modelini, gövde kütlesini, taşıyıcıya monte edilmiş yükseltici veya bağlantı elemanlarını ve bilek taşıma kapasitesini belirtin.

Seyahat edin ve ulaşın

Gerekli etkin hareket mesafesini belirtin veya uç boşlukları ve robot taban uzunluğunu dikkate alabilmek için bir hücre düzeni paylaşın.

Hareket gereksinimi

Hedef hızı, tekrarlanabilirliği, çalışma döngüsünü, duruşları ve robot kontrolcüsüyle gerekli koordinasyonu paylaşın.

Montaj yönü

Erişim ve proses geometrisine bağlı olarak başlangıçta zemin, yükseltilmiş, ters veya kafes kirişli bir konsept seçin.

Çevre ve koruma

Muhafaza ve malzeme seçimlerini etkileyen toz, sıçrama, sıvı, sıcaklık ve temizlik koşullarını belirleyin.

Site ve arayüzler

Temel koşulları, altyapıyı, mevcut alanı, güvenlik arayüzlerini ve teslimat kısıtlamalarını belirtin.

Yapı ve koruma

Yapı, yük ve çevre koşullarına göre şekillenir.

EVST, kaynaklı veya dökme yapısal yaklaşımları yapılandırabilir ve dış korumayı çalışma hücresine uygun hale getirebilir. Nihai seçim, hareketli kütleye, açıklığa, proses koşullarına ve bakım ihtiyaçlarına bağlıdır.

Tamamen kapalı koruyucu kapaklar
Körük koruması
Damalı plaka kapak
Yarı kapalı sac metal kapak
Özel 304 paslanmaz çelik yapı
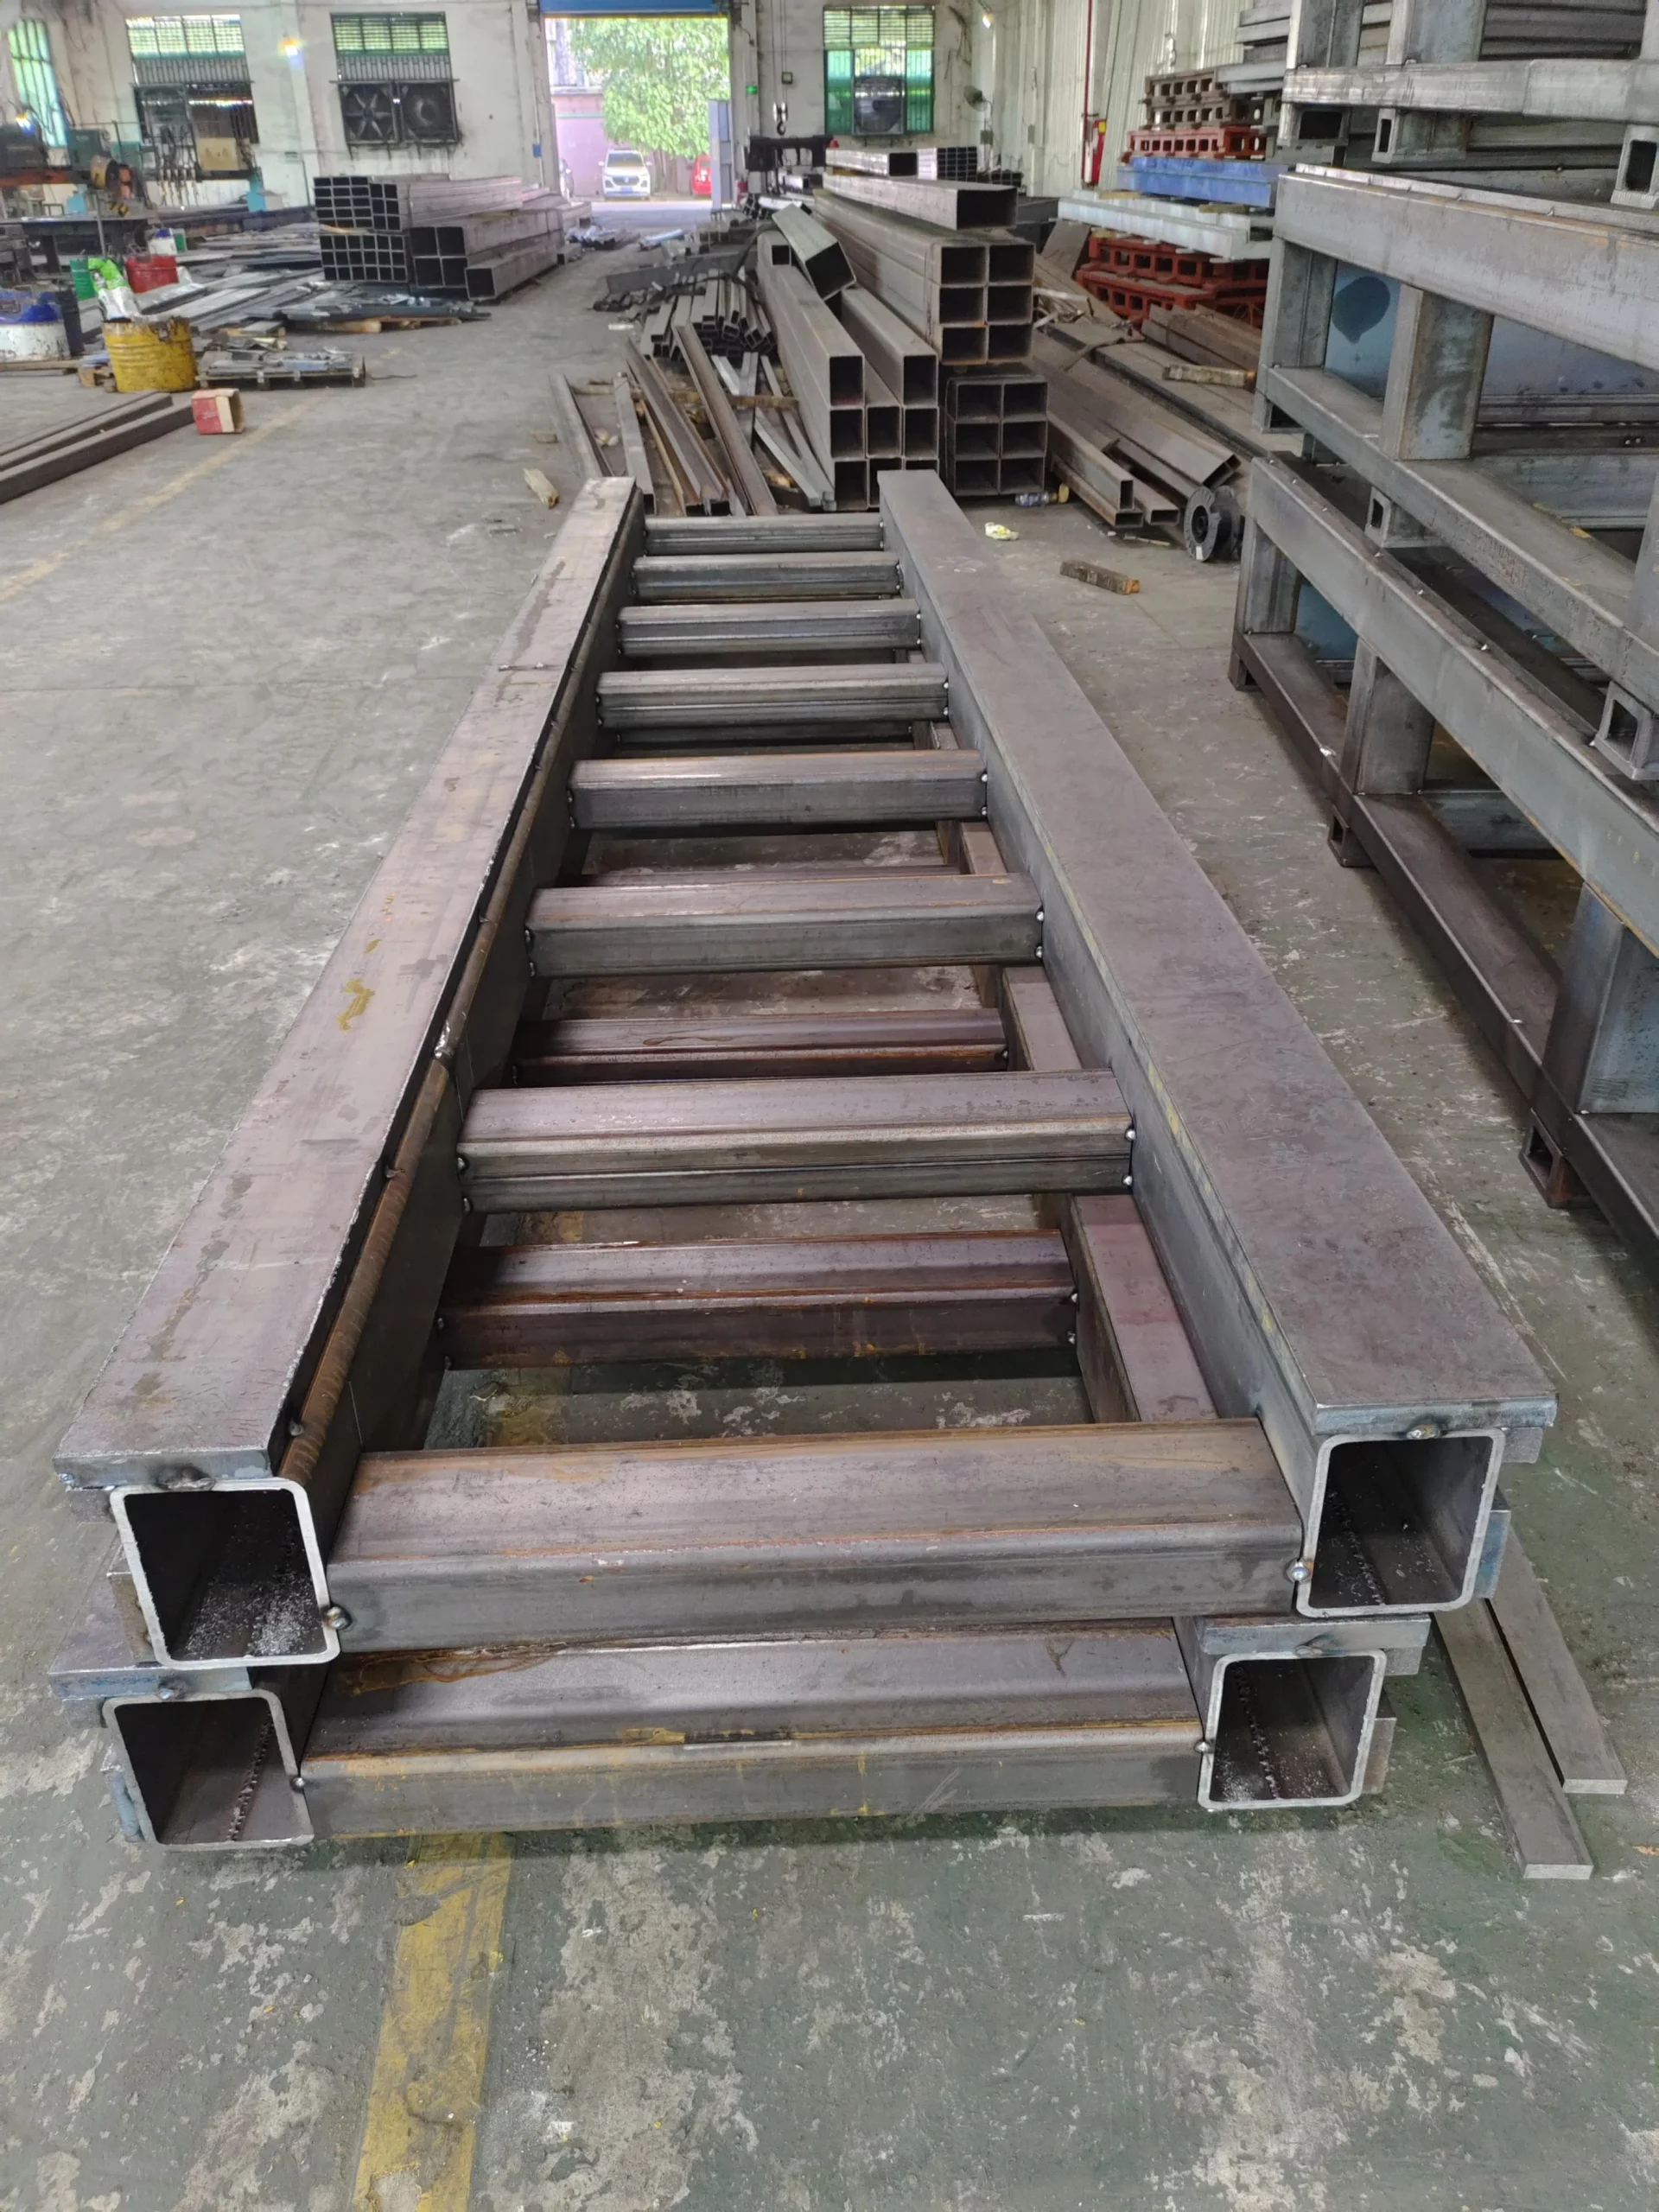
Kaynaklı çelik ray çerçevesi imalat aşamasında

kaynaklı yapı

Gerekli uzunluk, arayüzler ve yük durumuna göre imal edilmiştir.

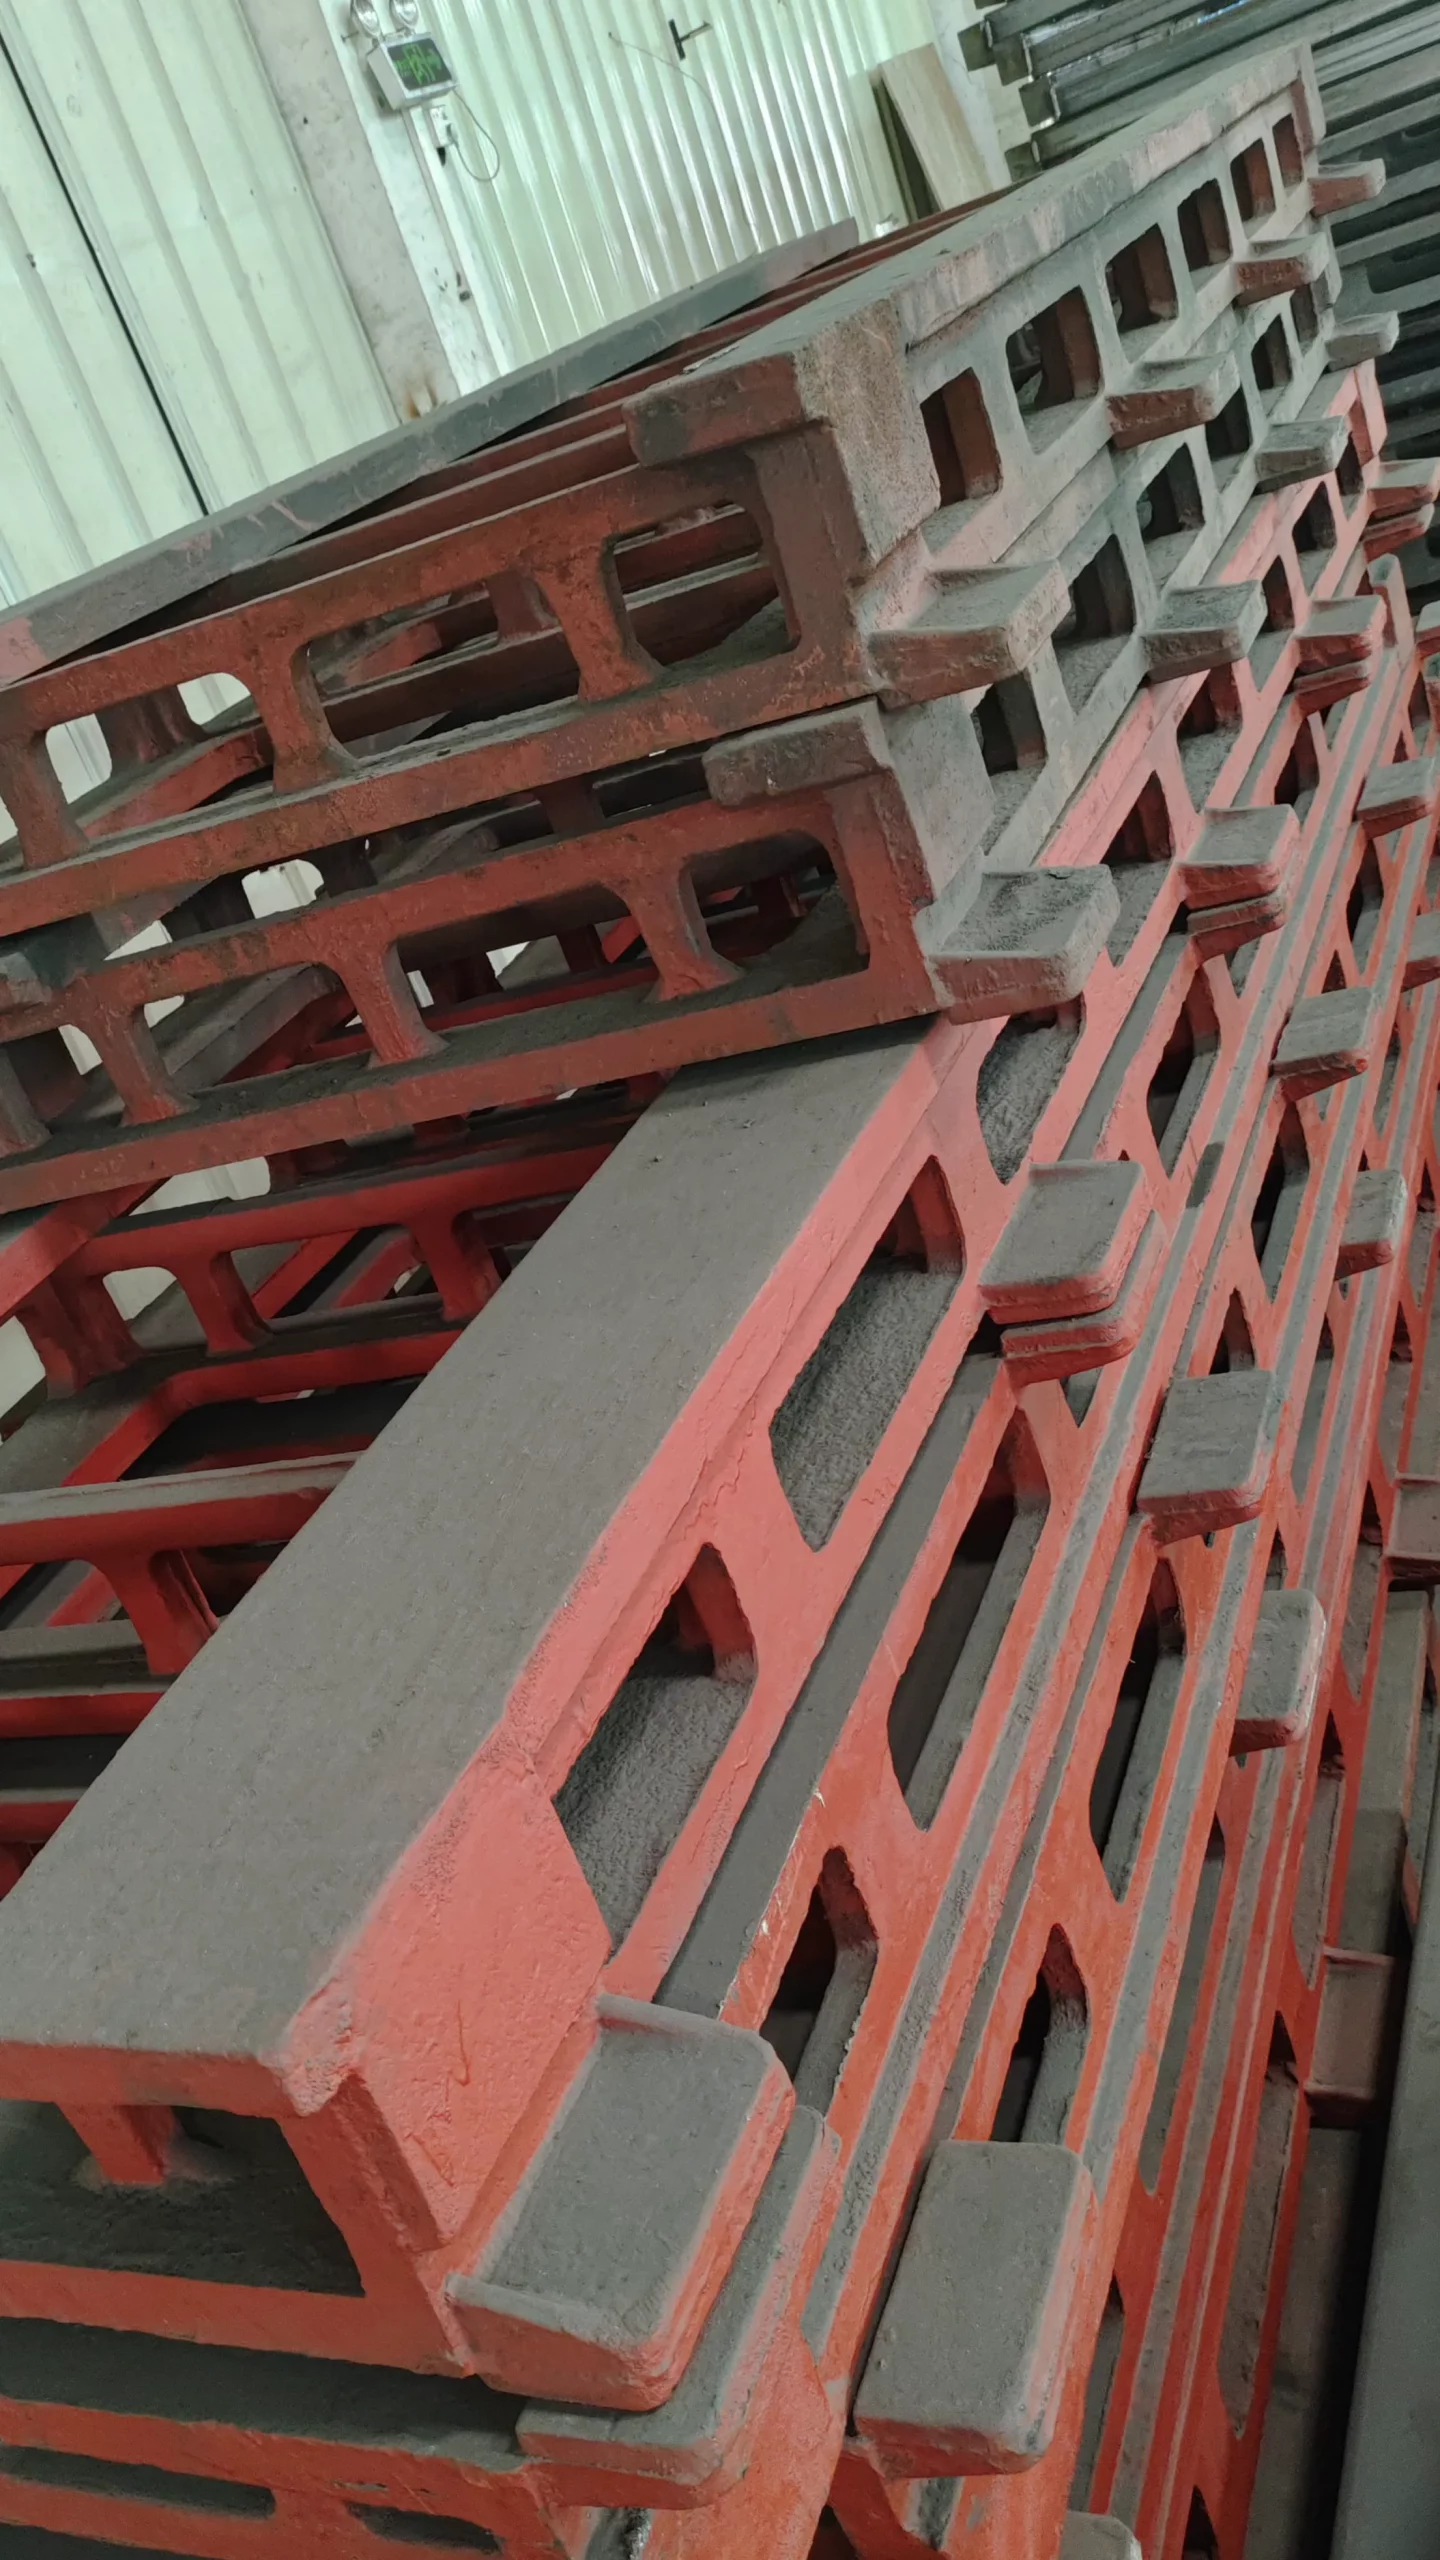
İşleme öncesinde döküm yapısal ray bileşenleri

Döküm yapısı

Mühendislik konfigürasyonunun dökme yapısal bileşenler gerektirdiği durumlarda mevcuttur.

Başvurular

Bir robotu işlem sürecinin daha büyük bir bölümünde hareket ettirin.

Robot paletleri, işlem robotun sabit tabanlı çalışma alanından daha uzun olduğunda veya bir robotun ayrı çalışma pozisyonlarına hizmet etmesi gerektiğinde kullanılır.

makine bakımı

Ortak bir doğrusal yol üzerinden bir takım tezgahı sırasına hizmet verin.

Kaynak

Uzun yapılara, çoklu bağlantı noktalarına veya ayrı kaynak istasyonlarına ulaşın.

Malzeme taşıma

Genişletilmiş bir hücre boyunca işlem pozisyonları arasında parçaları aktarın.

Paletleme

Tek bir hareketli robot tabanıyla birden fazla alma ve yerleştirme pozisyonunu kapsayın.

Püskürtme

Kapalı bir işlem alanında yüksek veya uzun yüzeyler boyunca hareket edin.

Akü kurutma hattı kullanımı

Bir pil üretim hattında depolama veya işlem bölmeleri arasında seyahat etmek.

Tek hat, birden fazla makine

Döngü planlamasının mümkün olduğu durumlarda bir robotu birden fazla makineyle koordine edin.

Büyük bileşen işleme

Daha geniş çalışma alanlarına erişmek için zemin, yükseltilmiş veya kirişli düzenler kullanın.

Ağır hizmet tipi özel proje

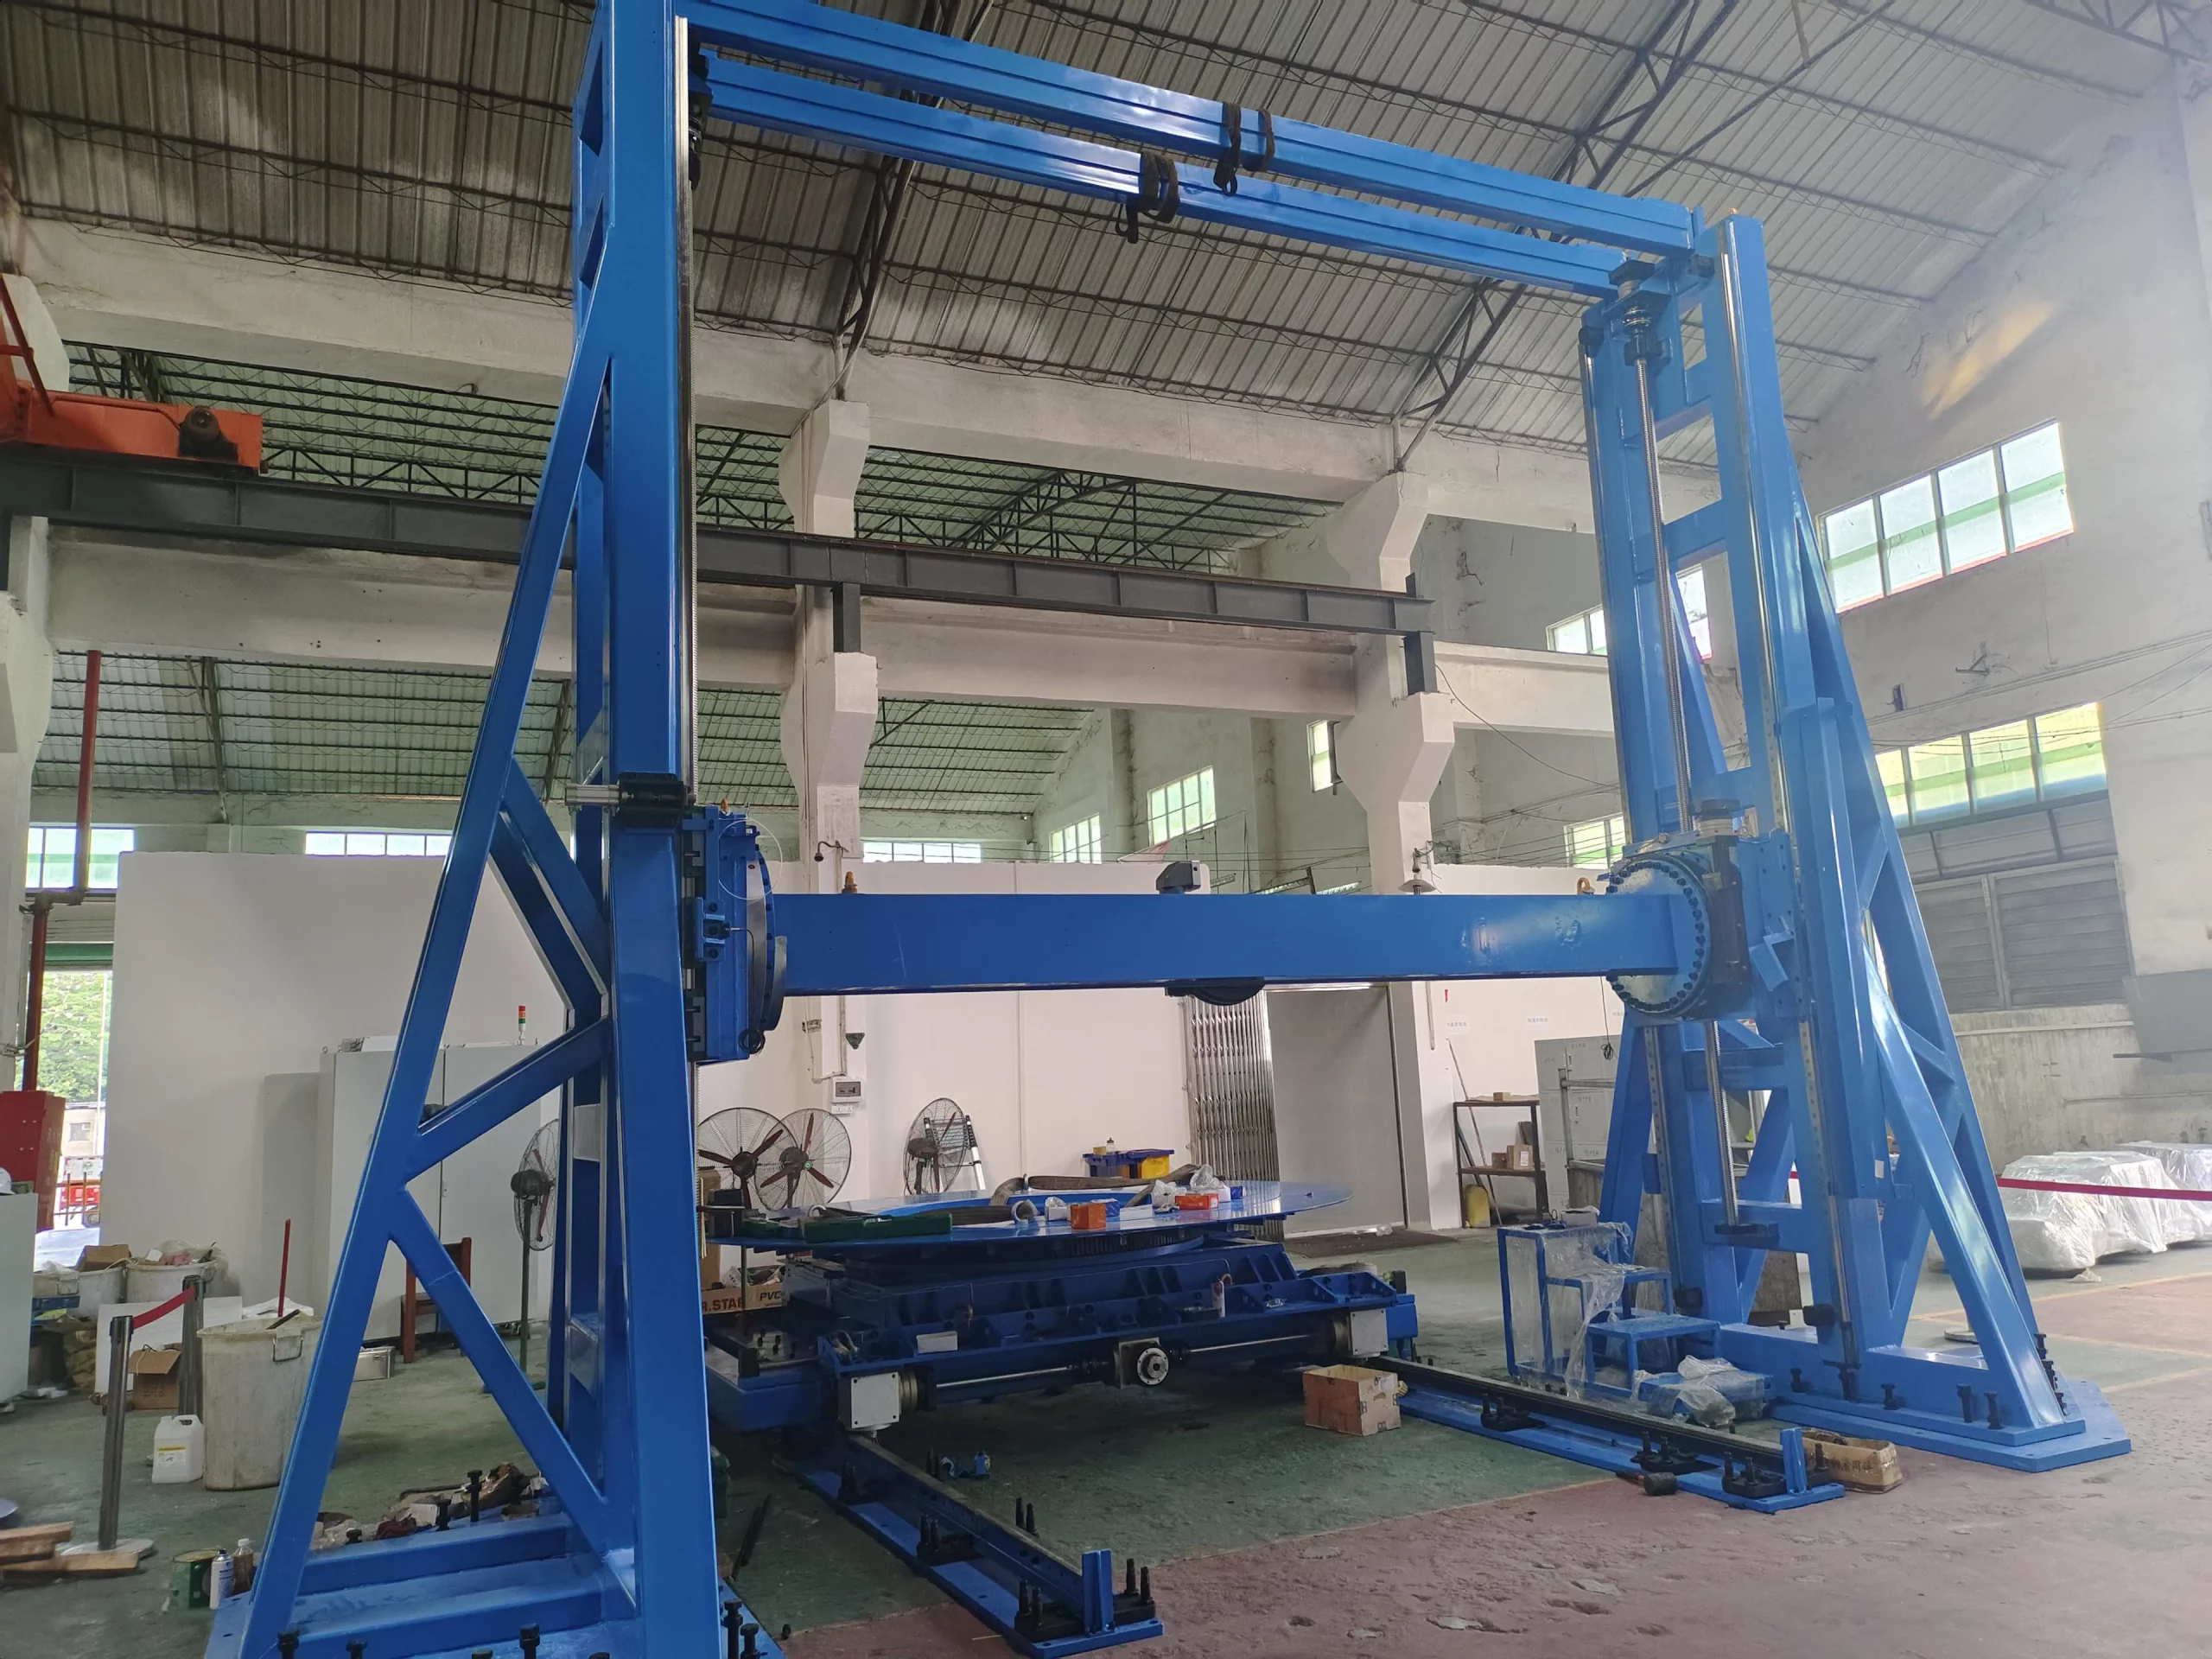
10 tonluk taşıma kapasitesi gereksinimine yönelik özel portal hareket sistemi.

EVST, 10 tonluk taşıma uygulaması için özel bir portal ray sistemi üretmiştir. Bu bir proje örneğidir, standart bir ürün değerlendirmesi veya aynı düzenin başka bir uygulamaya da uyacağının garantisi değildir.

Proje yük senaryosu ve çalışma aralığından yola çıkarak tasarlanmıştır.
Teknik inceleme sonrasında yapı, eksenler ve arayüzler tanımlandı.
Proje bazında nihai kapasite ve hareket parametreleri onaylandı.
Üretim atölyesinde kullanılan mavi renkli, özel yapım, ağır hizmet tipi portal hareket sistemi.
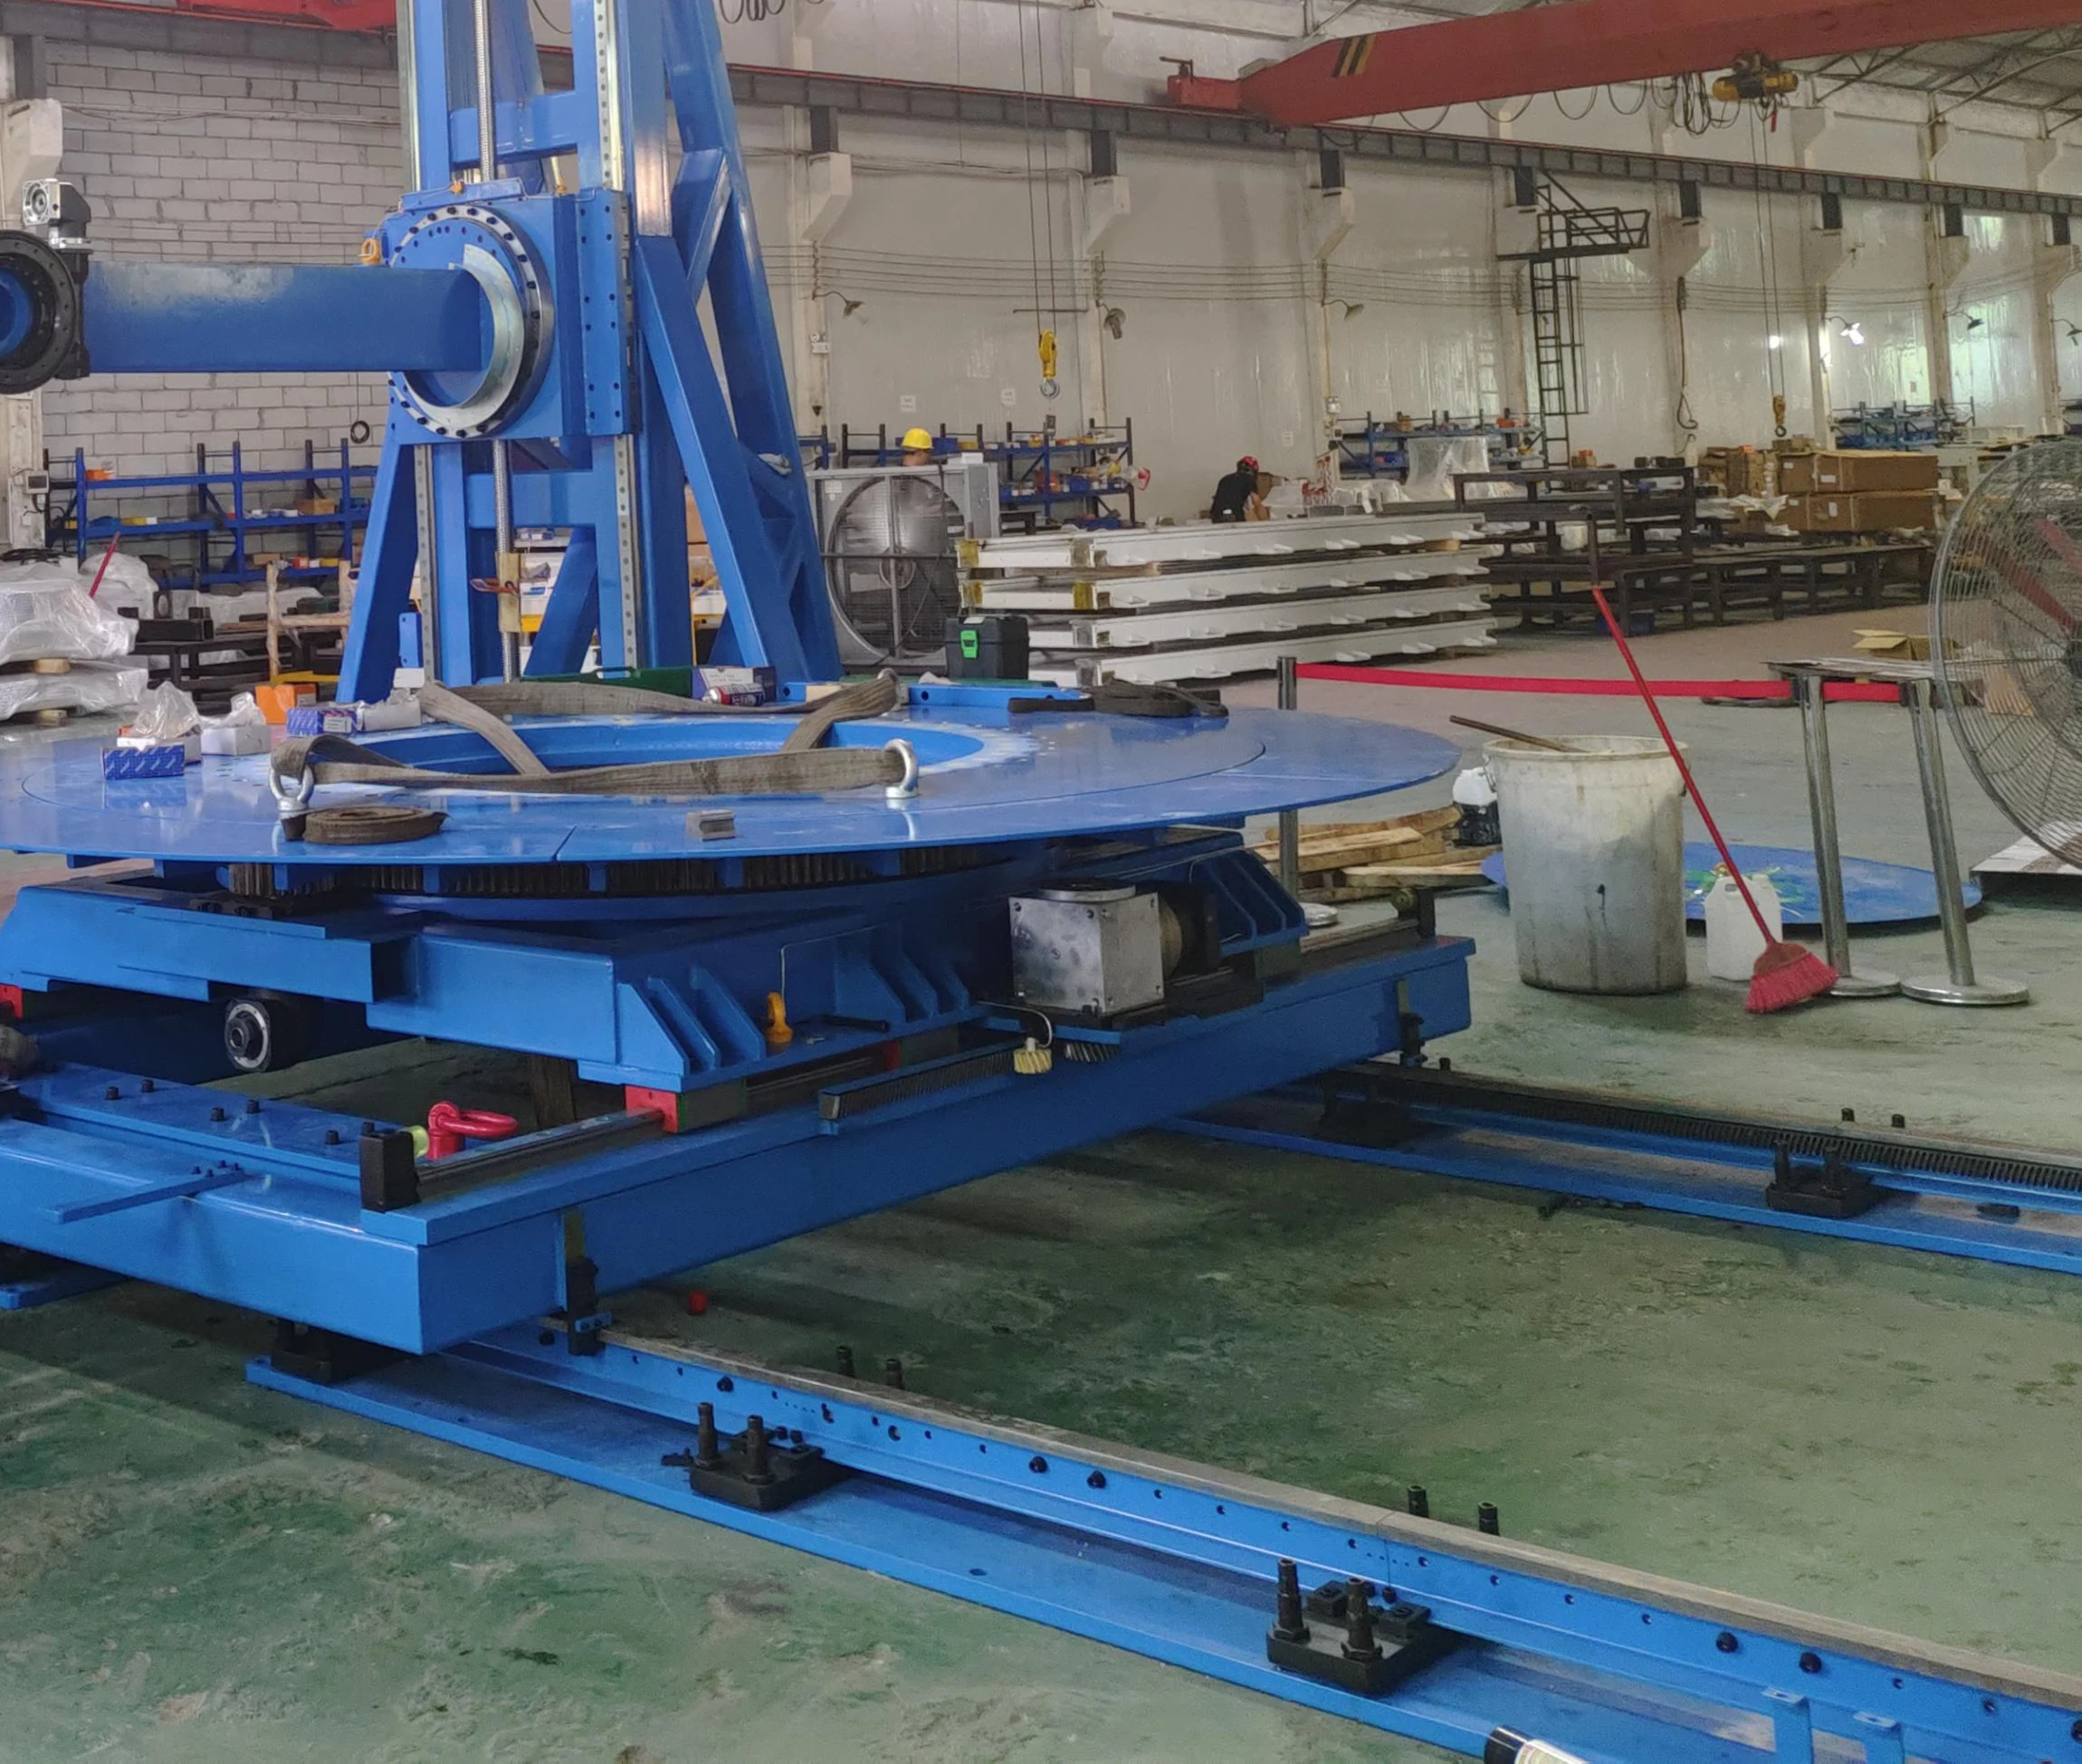
Üretim atölyesinde özel portal ekipmanları ve ray modülleri.

Neden EVST

Yapılandırma, üretim ve kontroller tek bir iş akışında

15 yılı aşkın ekip deneyimiyle desteklenen, uygulama odaklı mühendislik.

Robot, yük ve yerleşim girdileri, nihai tasarım yayınlanmadan önce tahrik boyutlandırması, yapısal konfigürasyon ve entegrasyon gereksinimlerine dönüştürülür.

Çoklu süreç içi denetimler

Üretimin kilit aşamalarındaki kontroller, delik konumunu, düzlüğü ve yüksüz çalışma durumunu kapsayarak, teslimattan önce sorunların tespit edilmesini sağlar.

Kritik arayüzler için işleme kapasitesi

Çoklu işleme kaynakları, montaj delikleri, konumlandırma yüzeyleri ve ray-modül arayüzleri için boyut kontrolünü destekler.

Gerilim giderme tavlaması

Yapısal bileşenler, artık gerilimi azaltmak ve uzun vadeli boyutsal kararlılığı desteklemek için tavlama işlemine tabi tutulur.

Sık Sorulan Sorular

Robot yol planlamasının temelleri

Robot rayı nedir?

Robot rayı, robot tabanını çalışma pozisyonları arasında hareket ettiren, motorlu doğrusal bir eksendir. Robotun çalışma alanını genişletir ve bir robotun daha uzun bir işlem yoluna veya birden fazla istasyona hizmet etmesine olanak tanır.

Zemin, gökyüzü ve kafes kiriş düzeni arasında nasıl seçim yapabilirim?

Öncelikle proses geometrisi ve saha kısıtlamalarıyla başlayın. Zemin rayları erişilebilir ve doğrudan; gökyüzü rayları zemin erişimini korur veya yükseltilmiş yönlendirmeleri destekler; kafes sistemleri daha büyük, uygulamaya özel çalışma alanlarını kapsar. EVST, hücre düzenini inceledikten sonra yapıyı onaylar.

Taşıma kapasitesi, robot bileğinin taşıma kapasitesiyle aynı mıdır?

Hayır. Nominal taşıma yükü, hareketli platform için geçerlidir ve robot gövdesini de içerir. Bilek yükü, robot flanşında taşınan yüktür. Her iki değeri de, ayrıca taşıyıcıya monte edilmiş herhangi bir yükseltici veya ekipmanı da belirtin.

Toplam ray uzunluğu, etkili seyahat mesafesiyle nasıl bir ilişki içindedir?

Etkin hareket mesafesi, robot tabanı ve gerekli uç boşluklarının uzunluğun bir kısmını kaplaması nedeniyle, toplam ray düzeneğinden daha kısadır. Nihai hareket mesafesi, hücre yerleşiminden doğrulanır.

Ray uzunluğu özelleştirilebilir mi?

Evet. Referansta 3, 4, 5 ve 6 metrelik modüller kullanılırken, genel hat ve etkili hareket mesafesi projeye göre yapılandırılır. Daha uzun veya farklı düzenlemeler, yapının, bağlantı noktalarının ve sahanın mühendislik incelemesini gerektirir.

Hangi koruma seçenekleri değerlendirilebilir?

Mevcut seçenekler arasında tamamen kapalı koruyucu kapaklar, körükler, baklava desenli kapaklar ve yarı kapalı sac metal kapaklar bulunmaktadır. Uygun projeler için özel 304 paslanmaz çelik konstrüksiyon da düşünülebilir.

Hangi site bilgilerine ihtiyaç duyulmaktadır?

Mevcut alan bilgilerini, temel bilgilerini, tesisatları, makine ve fikstür konumlarını, erişim kısıtlamalarını ve gerekli güvenlik veya kontrolör arayüzlerini paylaşın. Fotoğraflar ve hücre çizimi ilk inceleme için faydalı olacaktır.

İlk yapılandırma incelemesi için ne göndermeliyim?

Robotun marka ve modelini, kurulu ağırlığını, bilek taşıma kapasitesini, gerekli hareket mesafesini, uygulama alanını, hedef hızı ve tekrarlanabilirliği, çalışma döngüsünü, ortamı, tercih edilen yerleşimi ve mevcut saha çizimlerini gönderin.

Gereksinimlerle başlayın.

Robot izleme girişlerinizi hazırlayın.

Robot modelini, kurulu kütleyi, gerekli hareket mesafesini, uygulama alanını, çalışma döngüsünü, ortamı ve varsa hücre çizimini gönderin. EVST, ilk yapılandırma önerisini ve yerleşim düzeni geri bildirimini size iletebilir.

İhtiyaçlarınızı gönderin
EVST logosu
Gizlilik Genel Bakış

Bu web sitesi, size mümkün olan en iyi kullanıcı deneyimini sunabilmemiz için çerezler kullanmaktadır. Çerez bilgileri tarayıcınızda saklanır ve web sitemize geri döndüğünüzde sizi tanımak ve ekibimizin en ilginç ve yararlı bulduğunuz web sitesinin hangi bölümlerini anladığına yardımcı olmak gibi işlevleri yerine getirir.