
Orta Kalınlıktaki Plakalarda Çok Geçişli Kaynak: Önce Oluk Açma
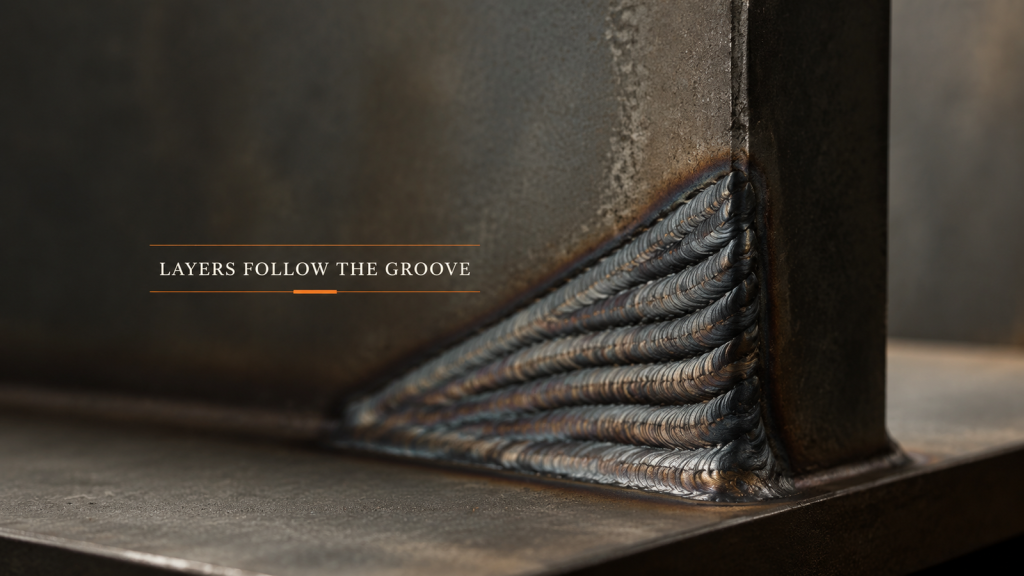
Çok geçişli kaynak işleminde oluk kesit alanını belirler ve kesit alanı da geçiş sayısını belirler. Parametrelerden önce katmanları planlayın.
Robotik Kaynak Hücresi Tek Bir Parça Değil, Altı Parçadan Oluşur
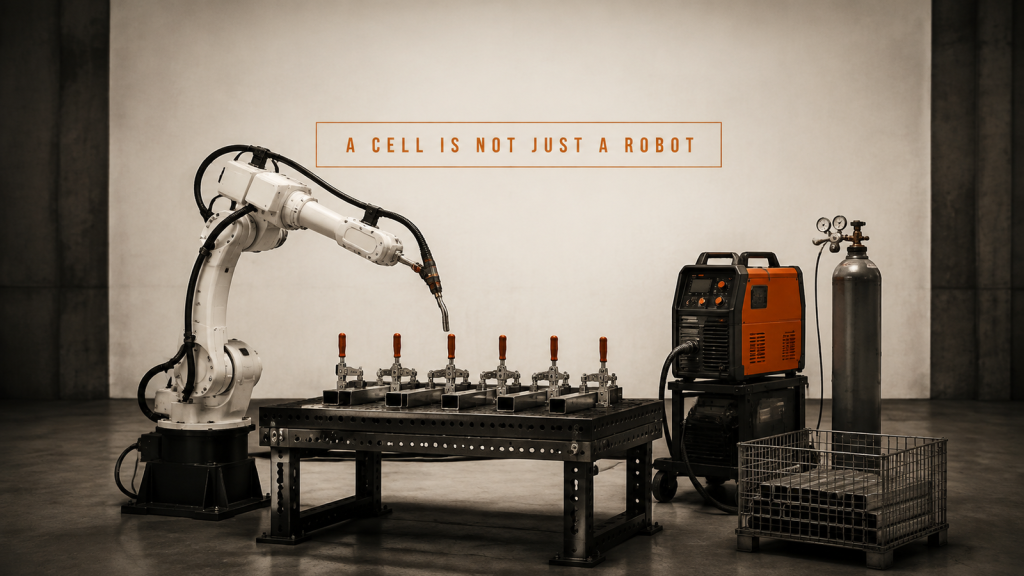
Robotik kaynak hücresi, tek bir çevrim süresinde çalışan altı parçadan oluşur: Robot ve kaynak torcu, fikstür ve kelepçeler, güç kaynağı, gaz, yükleme ve akış.
İnce Sac Kaynağı: Montaj Açığı mı Yoksa Proses Parametreleri mi?

İnce sac kaynak hattında, işleme boşluğunu proses parametrelerinden ayırmak için, ham maddeden ve şekillendirme adımından başlayın.
Mobil Kaynak Platformu: Her Durak Yeni Bir Kurulum

Mobil kaynak platformunun, her park pozisyonunda parçanın yerini yeniden belirlemesi gerekir. Tekrarlanabilirlik, saha koşullarına bağlıdır.
Makine Bakım Döngüsü Süresi Robot Hızı Değildir

Makine besleme çevrim süresi, robot kolunun hızıyla değil, makine işleme, devir teslim sıralaması ve parça hazırlama süreciyle belirlenir.
HVAC Kanal İmalatı: Şekillendirme Aşamasından Başlayın

Isıtma, havalandırma ve klima (HVAC) kanal imalatını otomatikleştirmeden önce, yuvarlama, uç şekillendirme ve geçiş işlemlerini haritalandırın, çünkü şekillendirme yuvarlaklığı, uyumu ve hat ritmini belirler.
Mobil Kaynak Robotu Planlaması: Parça Yerinde Kalabilir mi?

Robotik kaynak işlemini, robot spesifikasyonundan başlamak yerine, parça, erişim yolu ve kesit planından yola çıkarak planlayın.
Otomatik Çevresel Kaynak Dikişi: Bağlantıyı Sabitleyin

Montaj, sıkıştırma, salınım, koordineli dönüş, kaynak torcu erişimi, kapatma, inceleme ve yeniden başlatma aşamalarını kapsayan otomatik çevresel kaynak dikişi planlaması.
İşbirlikçi Robot Dağıtımı: Koordinat Yolu ve Akışı

Parça referans noktası, nozul mesafesi, yol hızı, malzeme durumu, valf zamanlaması, inceleme ve geri kazanım gibi faktörleri dikkate alarak robotla işbirliği içinde dağıtım işlemini tasarlayın.
Robotik Kaynak ve Kesme: Silindir Yolu Sınırları

Destekli profil referans noktaları, takım pozisyonu, boşluk, servisler, sıcak durum kurtarma ve denemeler yoluyla silindirler üzerinde robotik kaynak ve kesme işlemlerini inceleyin.
Otomotiv Güç Aktarma Sistemi Otomasyonu: Arayüz Kontrol Listesi

Otomotiv güç aktarma sistemi otomasyonunu girdiler, fiziksel durum, arayüzler, deneme kanıtları, istisna yönlendirmesi ve muhafazakar kurtarma yöntemleri etrafında planlayın.
SCARA Robotunun Hızlı Alma ve Yerleştirme Uygulamaları

SCARA robot uygulamalarını girdiler, fiziksel durum, arayüzler, deneme kanıtları, istisna yönlendirme ve muhafazakar kurtarma etrafında planlayın.